ARTICLES
लेख
सिद्धांत, कार्यान्वयन, मापन और कंपनी संबंधी शोध का व्यवस्थित तकनीकी संग्रह।
नवीनतम लेख
 कंप्यूटर विज़न
September 27, 2026
Lab
छवि चमक और ल्यूमिनेंस Lab — एक्सपोज़र, गामा और क्लिपिंग
कृत्रिम ग्रे छवियों, हिस्टोग्राम और ग्रेडिएंट से रैखिक एक्सपोज़र तथा एन्कोडेड पिक्सेल समायोजन की तुलना करें।
Hands-on · 2 मिनट में पढ़ें कंप्यूटर विज़न
September 27, 2026
Lab
फ़ीचर बिंदु निष्कर्षण लैब — Harris और Shi–Tomasi की तुलना
कृत्रिम चित्रों को घुमाएँ, उनका आकार और चमक बदलें, फिर पहचाने गए कोनों की ज्ञात संदर्भ स्थितियों से तुलना करें।
Hands-on · 2 मिनट में पढ़ें कंप्यूटर विज़न
September 27, 2026
Lab
फ़ीचर मिलान लैब — डिस्क्रिप्टर फ़िल्टर, ज्यामितीय इनलायर और ज्ञात सत्य
चित्र पैच की तुलना और मिलान की छँटाई करके देखें कि ज्यामितीय सहमति सही मिलान की गारंटी क्यों नहीं है।
Hands-on · 2 मिनट में पढ़ें कंप्यूटर विज़न
September 27, 2026
Lab
ऑप्टिकल फ़्लो Lab: दो फ़्रेमों के बीच गति का अनुसरण
चित्र के बिंदुओं का विस्थापन निकालें और ज्ञात कृत्रिम परिवर्तन से तुलना करें। चमक, अवरोध और एपर्चर समस्या का प्रभाव देखें।
Hands-on · 2 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 22, 2026 LabMPC Lab — क्षितिज और स्टीयरिंग सीमाओं के भीतर वक्रता अनुक्रम को पुनः हल करना
अपने ब्राउज़र में क्षितिज, भार और स्टीयरिंग सीमा बदलें, और प्रक्षेपित पथ, सॉल्वर अभिसरण व विफलता प्रबंधन की तुलना करें।
Hands-on · 4 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 22, 2026 LabPath-tracking comparison Lab — समान परिस्थितियों में PP, APP, RPP, Stanley और MPC चलाएँ
एक ही वाहन, पथ, प्रारंभिक स्थिति और स्टीयरिंग सीमा पर पाँच ट्रैकरों को एक साथ चलाएँ, और साझा मीट्रिक परिभाषाओं के साथ क्रॉस-ट्रैक त्रुटि, स्मूथनेस और पूर्णता की तुलना करें।
Hands-on · 3 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 21, 2026 LabAdaptive Pure Pursuit Lab — गति के साथ लुकअहेड को स्केल करें
त्वरण और न्यूनतम/अधिकतम सीमाओं सहित, वेग-स्केल्ड लुकअहेड की PP से तुलना करें।
Hands-on · 3 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 21, 2026 LabPure Pursuit Lab — स्थिर-लुकअहेड पथ ट्रैकिंग की तुलना करें
साझा वाहन मॉडल पर स्थिर लुकअहेड बदलें और ट्रैकिंग त्रुटि, स्टीयरिंग और लक्ष्यों का निरीक्षण करें।
Hands-on · 3 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 21, 2026 LabRegulated Pure Pursuit Lab — वक्रों और लक्ष्य के निकट गति
लुकअहेड को गति नियमन से अलग करें और वक्रता सीमाओं, गति फ़्लोर, अंतिम पहुँच और वास्तविक वाहन गति की तुलना करें।
Hands-on · 4 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 21, 2026 LabStanley Lab — फ्रंट-एक्सल क्रॉस-ट्रैक और हेडिंग त्रुटि से स्टीयरिंग
अपने ब्राउज़र में फ्रंट और रियर एक्सल त्रुटियों को अलग करें और गेन, गति व स्टीयरिंग बाधाओं की तुलना करें।
Hands-on · 3 मिनट में पढ़ें नियंत्रित वातावरण वाली खेती
September 14, 2026
CEA एक्वापॉनिक्स — मछली, सूक्ष्मजीवों और पौधों के लिए जल-गुणवत्ता सीमाएँ
मछली, बायोफ़िल्टर और पौधों की जल स्थितियों को अलग करें, फिर नाइट्रोजन रूपांतरण, परिसंचरण और मेकअप जल को ट्रैक करें।
अध्ययन मार्गदर्शिका · 2 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
सीईए एक्वापोनिक्स — भार, प्रणाली क्षमता, पृथक्करण और पुनर्प्राप्ति
ठोस पदार्थों, नाइट्रोजन और फॉस्फोरस भार को अलग करें, प्रणाली क्षमता आवंटित करें, तथा हेडरूम, ज़ोन पृथक्करण और पुनर्प्राप्ति स्थितियों को रिकॉर्ड करें।
अध्ययन मार्गदर्शिका · 10 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
CEA ऊर्जा और अर्थशास्त्र — लोड और लागत लेजर को अलग रखें
LED, HVAC, पंप और पंखे की बिजली को अलग करें, फिर संसाधन-से-उपज अनुपात, पूंजीगत लागत, परिचालन लागत और श्रम की तुलना अलग-अलग लेजर में करें।
अध्ययन मार्गदर्शिका · 2 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
CEA लॉट और ज़ोन ट्रेसेबिलिटी और आइसोलेशन संचालन
मिश्रण रसायन विज्ञान का औसत निकाल सकता है, लेकिन यह सैनिटेशन उद्गम को नहीं मिटाता। पैरेंट लॉट, साझा मार्ग और आइसोलेशन दायरे को सुरक्षित रखें।
अध्ययन मार्गदर्शिका · 4 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
CEA मशरूम कृषि — कवक, सब्सट्रेट, पर्यावरण और संदूषण सीमाएँ
एक ही रिकॉर्ड डिज़ाइन में फफूंद चरणों, सब्सट्रेट जल गतिविधि, पर्यावरणीय चरणों और संदूषण सीमाओं को एकीकृत करें।
अध्ययन मार्गदर्शिका · 4 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
सीईए पोषक तत्व खुराक — टैंक लेखांकन, पंप अंशांकन और स्थिति नियंत्रण
पानी की टॉप-अप, स्टॉक जोड़ने और ड्रेन/रीफिल की तुलना एक-घटक संतुलन के साथ करें, और सिंथेटिक उदाहरणों को Python में पुनरुत्पन्न करें।
अध्ययन मार्गदर्शिका · 15 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
CEA रिकवर किया गया विलयन — सैनिटेशन, उपचार और पुनः उपयोग सीमाओं को अलग करें
एक रिकवर किया गया विलयन EC से मेल खा सकता है और फिर भी जड़ों के लिए अनुपयुक्त हो सकता है। संग्रहण, आइसोलेशन, उपचार, अवशिष्ट जाँच और पुनः उपयोग प्राधिकरण को अलग करें।
अध्ययन मार्गदर्शिका · 3 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
Lab
CEA सेंसिंग और इमेज एस्टिमेशन — सेंसर प्लेसमेंट और प्रक्षेपित पत्ती क्षेत्र
स्थानिक अंतरों, उपकरण पूर्वाग्रह और सैंपल परिवहन विलंब को अलग करने के लिए CO₂, EC, pH, DO, प्रवाह, स्तर और दाब को संयोजित करें। परिसंचरण, वेंटिलेशन और जल-संतुलन अवशेषों की जाँच करें।
अध्ययन मार्गदर्शिका · 21 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 14, 2026
सीईए जल पथ और बहु-स्तरीय हाइड्रोलिक्स — NFT, DWC, ड्रिप और हेड संतुलन
पतली-फिल्म चैनलों, डूबी हुई जड़ों और ड्रिप-पोषित सब्सट्रेट की तुलना करें, परिसंचरण, मेकअप जल और भंडारण परिवर्तनों को अलग करते हुए।
अध्ययन मार्गदर्शिका · 13 मिनट में पढ़ें नियंत्रित वातावरण वाली खेती
September 13, 2026
Lab
सीईए जलवायु-संतुलन लैब — ऊष्मा, जल वाष्प और CO2 को अलग-अलग संरक्षित करें
Python में एक सिंथेटिक एकल-ज़ोन मॉडल को इंटीग्रेट करें और सत्यापित करें कि LED ऊष्मा, बाहरी विनिमय, वेंटिलेशन, धारिता और कूलिंग कमरे के तापमान को कैसे बदलते हैं।
Hands-on · 10 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 13, 2026
Lab
CEA जलवायु नियंत्रण — तापमान, आर्द्रता, सेंसर, प्रतिक्रिया और युग्मन
कमरे के तापमान और वाष्प द्रव्यमान को दो अवस्थाओं के रूप में मानें, फिर कूलिंग, डीह्यूमिडिफिकेशन, रीहीट और वेंटिलेशन के लिए अंतःक्रियाओं और परीक्षण स्थितियों को परिभाषित करें।
अध्ययन मार्गदर्शिका · 17 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 13, 2026
Lab
सीईए पौध पर्यावरण और प्रकाश डिज़ाइन — प्रकाश संश्लेषण, मात्रा, वितरण और स्पेक्ट्रम
प्रकाश संश्लेषण, श्वसन, रंध्र और जल परिवहन को पर्यावरणीय मापों से जोड़ें। दो सिंथेटिक गणनाएँ कार्बन लाभ को फसल द्रव्यमान से और वाष्प दाब कमी को वाष्पोत्सर्जन से अलग करती हैं।
अध्ययन मार्गदर्शिका · 20 मिनट में पढ़ें कंप्यूटर विज़न
September 13, 2026
एकनेत्रीय गहराई का अनुमान — सापेक्ष क्रम से मीट्रिक दूरी तक
एकनेत्रीय गहराई पर एक परिचय: सापेक्ष बनाम मीट्रिक गहराई, पैमाने की अस्पष्टता, मूल्यांकन प्रोटोकॉल और विफलता की स्थितियाँ।
अध्ययन मार्गदर्शिका · 3 मिनट में पढ़ें कंप्यूटर विज़न
September 13, 2026
न्यूरल 3डी — नवीन-दृष्टि संश्लेषण और पृथक दृश्य/ज्यामितीय मूल्यांकन
तंत्रिका संबंधी दृश्य निरूपण, नवीन-दृश्य संश्लेषण, होल्ड-आउट दृश्य और पृथक दृश्य एवं ज्यामितीय मूल्यांकन पर एक प्रारंभिक परिचय।
अध्ययन मार्गदर्शिका · 3 मिनट में पढ़ें
नियंत्रित वातावरण वाली खेती
September 11, 2026
Lab
VPD और DLI लैब — आर्द्रता और प्रकाश समय श्रृंखला का सत्यापन करें
सिंथेटिक सीएसवी से वायु वीपीडी और दैनिक प्रकाश समाकलन की गणना करें, जिसमें असमान अंतराल, अनुपलब्ध डेटा और इकाई त्रुटियों का परीक्षण किया गया हो।
Hands-on · 4 मिनट में पढ़ें नियंत्रण इंजीनियरिंग
September 8, 2026
Lab
पायथन में कल्मन फ़िल्टर चलाएँ: शोर, अनुपलब्ध डेटा और आउटलायर्स
अनुमान का उपयोग करके एक कृत्रिम प्रक्षेपवक्र पर Q, R और आउटलायर गेटिंग की तुलना करें। error and rejected observations.
Hands-on · 4 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 8, 2026
Lab
ICP की विफलता के कारण: आरंभीकरण, आउटलायर्स और सममित ज्यामिति
2डी पंजीकरण चलाएँ और अवशिष्टों, पत्राचार कवरेज और true pose error.
Hands-on · 3 मिनट में पढ़ें नोट्स
September 8, 2026
Lab
डॉकर डेटा कहाँ रहता है: लेयर्स, वॉल्यूम्स और बैकअप
राइटेबल लेयर्स, नेम्ड वॉल्यूम्स और बाइंड माउंट्स में अंतर करें, फिर परसिस्टेंस को सत्यापित करें। across container recreation.
Hands-on · 4 मिनट में पढ़ें नोट्स
September 8, 2026
Lab
होम-सर्वर की पावर खपत को मापें: निष्क्रिय, अनुमान और स्टोरेज
दीवार के किनारे की सक्रिय शक्ति को लगातार रिकॉर्ड करें और निष्क्रिय मांग और ऊर्जा की तुलना करें। per completed workload.
Hands-on · 3 मिनट में पढ़ें मशीन लर्निंग
September 8, 2026
Lab
स्थानीय एलएलएम का बेंचमार्क: प्रथम प्रतिक्रिया, उत्पादन दर और मेमोरी
पहले उत्तर की सामग्री को उत्पादन दर और नियंत्रण से अलग से मापें। residency, caching and memory conditions.
Hands-on · 3 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग
September 8, 2026
Lab
रोबोट रिड्यूसर: ग्रहीय, स्ट्रेन-वेव और साइक्लोइडल तंत्र
तीन तंत्रों की तुलना करें और गति, टॉर्क और जड़त्व को चयन से जोड़ें। criteria beyond backlash.
Fundamentals · 5 मिनट में पढ़ें पावर इलेक्ट्रॉनिक्स
September 8, 2026
Lab
मोटर गति नियंत्रण से लेकर एफओसी तक: धारा, टॉर्क और नेस्टेड लूप
समझें कि गति नियंत्रण वर्तमान का अनुरोध कैसे करता है और FOC घूर्णन को कैसे जोड़ता है coordinates, electrical angle and limits.
Fundamentals · 5 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 8, 2026
Lab
Nav2 के पास एक पथ है लेकिन वह आगे नहीं बढ़ रहा है: एक नैदानिक कार्यप्रणाली
ज्यामिति, लागत मानचित्र, नियंत्रण व्यवहार्यता और कमांड वितरण का निरीक्षण करके व्याख्या करें a stopped robot.
Hands-on · 5 मिनट में पढ़ें विद्युत इंजीनियरिंग
September 8, 2026
Lab
ग्रिड आवृत्ति का अनुकरण करें: असंतुलन, जड़त्व और प्राथमिक प्रतिक्रिया
प्राथमिक आवृत्ति प्रतिक्रिया से जड़त्व को अलग करने के लिए एक सरल एक-क्षेत्रीय मॉडल का उपयोग करें। after a supply deficit.
Hands-on · 3 मिनट में पढ़ें कंपनी अध्ययन
September 8, 2026
रोबोट रिड्यूसर निर्माता: कार्यप्रणाली, अनुप्रयोग और व्यावसायिक क्षेत्र
Nabtesco, Harmonic Drive Systems और Sumitomo Heavy Industries की तुलना करें official product and business sources.
Industry research · 7 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 8, 2026
Lab
रोबोट निर्देशांक रूपांतरण: मैट्रिक्स, क्वाटरनियन और TF
घूर्णन, स्थानान्तरण, व्युत्क्रम रूपांतरणों को आपस में जोड़ने के लिए संख्यात्मक उदाहरण का उपयोग करें। quaternions and ROS frames.
Fundamentals · 3 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 8, 2026
Lab
rosbag2 का उपयोग करके रोबोट की विफलताओं को पुन: उत्पन्न करें: इनपुट, TF और समय
नियंत्रित रीप्ले तुलनाएँ बनाएँ और डुप्लिकेट TF प्रकाशकों का निदान करें and mixed time sources.
Hands-on · 6 मिनट में पढ़ें सेंसर और हार्डवेयर
September 8, 2026
Lab
स्थिर IMU लॉग पढ़ें: पूर्वाग्रह, बिखराव और एलन विचलन
बिना किसी समस्या के माध्य, मानक विचलन और गैर-अतिव्यापी एलन विचलन की गणना करें। overinterpreting a short gyro log.
Hands-on · 3 मिनट में पढ़ें सेंसर और हार्डवेयर
September 8, 2026
Lab
सैंपलिंग और एलियासिंग: तेज़ पोलिंग क्यों पर्याप्त नहीं है
12 हर्ट्ज़ और 8 हर्ट्ज़ सिग्नल से समान नमूने पुन: उत्पन्न करें और ओडीआर में अंतर करें। bandwidth, polling and decimation.
Hands-on · 3 मिनट में पढ़ें निर्माण मशीनरी इंजीनियरिंग
September 7, 2026
बुलडोजर 101 — क्रॉलर ट्रैक्शन और ब्लेड कंट्रोल को समझना
बुलडोजर एक ऐसी मशीन है जो हाइड्रोलिक्स और ड्राइवट्रेन के माध्यम से अपने मिट्टी धकेलने वाले ब्लेड और क्रॉलर के नियंत्रण को एकीकृत करती है। यह लेख समीकरणों और एक जमीनी परिप्रेक्ष्य दोनों के माध्यम से भू-दबाव, कर्षण बल, ब्लेड की स्थिति, GNSS/IMU-आधारित ICT निर्माण, कोमात्सु की D61/D65 श्रृंखला और कैटरपिलर के D6 XE के पीछे की डिजाइन सोच और विद्युतीकरण और स्वायत्त समतलीकरण पर शोध को व्यवस्थित करता है।
Fundamentals · 8 मिनट में पढ़ें निर्माण मशीनरी इंजीनियरिंग
September 7, 2026
डंप ट्रक 101 — पेलोड, ड्राइवट्रेन और स्वायत्त ढुलाई का डिज़ाइन तैयार करना
डंप ट्रक सिर्फ मिट्टी ढोने वाला यंत्र नहीं है - यह एक ऐसी मशीन है जो पेलोड, टायर/क्रॉलर, डीजल/इलेक्ट्रिक ड्राइव, हाइड्रोलिक बेड, ब्रेकिंग और खदानों में स्वचालित ढुलाई को एक ही परिवहन प्रणाली के रूप में डिजाइन करती है। यह लेख पेलोड गणना, ग्रेड प्रतिरोध, अवरोधक और कोमात्सु और कैटरपिलर की वर्तमान स्वचालित ढुलाई तकनीक को कवर करता है।
Fundamentals · 6 मिनट में पढ़ें निर्माण मशीनरी इंजीनियरिंग
September 7, 2026
हाइड्रोलिक उत्खनन यंत्र — सेंसर और समीकरणों के माध्यम से बूम, आर्म और प्लेनेटरी गियर को समझना
हाइड्रोलिक उत्खनन यंत्र एक गतिशील रोबोट है जो डीजल इंजन के घूर्णन को हाइड्रोलिक पंपों, सिलेंडरों और रिडक्शन गियरों में वितरित करता है। यह लेख बूम, भुजा और बाल्टी की गतिकी, आईएमयू के माध्यम से बाल्टी के किनारे का अनुमान, ऊपरी संरचना और अधोभाग में स्थित ग्रहीय गियर, कोमात्सु और कैटरपिलर द्वारा किए जा रहे वर्तमान आईसीटी/विद्युतीकरण प्रयासों और स्वायत्त उत्खनन पर चल रहे अनुसंधान का आरेख प्रस्तुत करता है।
Fundamentals · 11 मिनट में पढ़ें नियंत्रण इंजीनियरिंग
September 7, 2026
Lab
पायथन में PID के साथ प्रयोग करें — लाभ, विलंब और संतृप्ति
माप विलंब, एक्चुएटर सीमा और इंटीग्रल वाइंडअप में होने वाले परिवर्तन को पुन: प्रस्तुत करें। PID tracking on the same second-order model.
Hands-on · 3 मिनट में पढ़ें कंप्यूटर विज़न
September 7, 2026
फ़ीचर ट्रैकिंग की बुनियादी बातें — फ़्रेमों के बीच एक ही बिंदु को खोने से कैसे बचें
फ़ीचर ट्रैकिंग एक वीडियो अनुक्रम में फ़्रेमों के बीच समान भौतिक बिंदु का मिलान करने की प्रक्रिया है। यह लेख टेम्पलेट ट्रैकिंग, लुकास-कनाडे ऑप्टिकल फ़्लो, डिस्क्रिप्टर मैचिंग, RANSAC, आउटलायर रिजेक्शन और कल्मन प्रेडिक्शन को समीकरणों और कार्यान्वयन चरणों के साथ व्यवस्थित करता है, और उन स्थितियों की व्याख्या करता है जिनके तहत विज़ुअल ओडोमेट्री और SLAM विफल हो जाते हैं, साथ ही उनके निवारण के उपाय भी बताता है।
Fundamentals · 8 मिनट में पढ़ें कंप्यूटर विज़न
September 7, 2026
लूप क्लोज़र प्राइमर — एक लूप के चारों ओर, एक ही बार में SLAM सिस्टम के ड्रिफ्ट को ठीक करना
लूप क्लोज़र वह प्रक्रिया है जिसके द्वारा रोबोट द्वारा पहले से देखी गई जगह पर वापस आने की पहचान की जाती है और संचित स्व-स्थानीयकरण त्रुटि को पूरे मानचित्र पर वितरित किया जाता है। यह लेख स्थान पहचान, छवि पुनर्प्राप्ति, ज्यामितीय सत्यापन, पोज़-ग्राफ़ अनुकूलन, गलत सकारात्मक परिणामों से बचाव और वर्तमान SLAM कार्यान्वयन और अनुसंधान की व्यवस्थित रूप से व्याख्या करता है।
Fundamentals · 7 मिनट में पढ़ें कंप्यूटर विज़न
September 7, 2026
ऑप्टिकल फ्लो प्राइमर — छवि गति से वेग और संरचना को पढ़ना
ऑप्टिकल फ्लो एक वेक्टर क्षेत्र है जो छवियों के अनुक्रम में प्रत्येक पिक्सेल की गति की दिशा का वर्णन करता है। यह लेख चमक-स्थिरता बाधा, लुकास-कनाडे और हॉर्न-शंक, पिरामिड, सघन प्रवाह बनाम विरल फीचर ट्रैकिंग, RAFT जैसी शिक्षण-आधारित विधियों, कैमरा गति, गतिशील वस्तुओं और मूल्यांकन पद्धति, और इसके अंतर्निहित गणित पर विस्तार से चर्चा करता है।
Fundamentals · 6 मिनट में पढ़ें कंप्यूटर विज़न
September 7, 2026
पीएनपी प्राइमर — केवल 3डी बिंदुओं और एक छवि से कैमरा पोज़ को पुनर्प्राप्त करना
पर्सपेक्टिव-एन-पॉइंट (PnP) एक ज्यामितीय समस्या है जिसमें ज्ञात 3D बिंदुओं और उनके संगत छवि बिंदुओं से कैमरे की स्थिति और अभिविन्यास का अनुमान लगाया जाता है। यह लेख प्रक्षेपण समीकरण, P3P/AP3P, EPnP, पुनरावृत्ति अनुकूलन, RANSAC, समतलीय अपघटन और PnP का उपयोग विज़ुअल SLAM, AR और सर्वेक्षण में कैसे किया जाता है, इस पर गणितीय गणना और कार्यान्वयन चेकलिस्ट के साथ विस्तार से चर्चा करता है।
Fundamentals · 7 मिनट में पढ़ें नोट्स
September 7, 2026
Lab
होम सर्वर बैकअप और रिकवरी — एक छोटा सा रिस्टोर अभ्यास
एक छोटे SQLite का उपयोग करके पुनर्स्थापित फ़ाइलों को उपयोगी एप्लिकेशन डेटा से अलग करें। exercise, then map the checks to a real server.
Hands-on · 2 मिनट में पढ़ें विद्युत इंजीनियरिंग
September 7, 2026
पावर बैटरी का प्रारंभिक परिचय — सेल रसायन विज्ञान से लेकर ग्रिड-स्केल स्टोरेज और बीएमएस तक
बैटरी कोई "बिजली भंडारित करने वाला विद्युत संयंत्र" नहीं है - यह एक ऐसा विद्युत उपकरण है जो समय के साथ आपूर्ति और मांग को नियंत्रित करता है। यह लेख सेल वोल्टेज, क्षमता, सी-रेट, एसओसी/एसओएच, थर्मल रनवे, सुरक्षा डिजाइन, ग्रिड-स्केल स्टोरेज और वी2जी, तथा सॉलिड-स्टेट बैटरी जैसे अत्याधुनिक शोधों को गणितीय और चार्ट की सहायता से समझाता है।
Fundamentals · 8 मिनट में पढ़ें पावर इलेक्ट्रॉनिक्स
September 7, 2026
पावर इलेक्ट्रॉनिक्स का प्रारंभिक परिचय — वोल्टेज, करंट और आवृत्ति को रूपांतरित करने के लिए सेमीकंडक्टर स्विच का उपयोग
पावर इलेक्ट्रॉनिक्स एक ऐसी तकनीक है जो सेमीकंडक्टर स्विचों को तीव्र गति से चालू और बंद करके विद्युत शक्ति को नया रूप देती है। यह लेख रेक्टिफायर, डीसी-डीसी कन्वर्टर, इन्वर्टर, पीडब्ल्यूएम, एसआईसी/जीएएन, मोटर ड्राइव, ग्रिड इंटरकनेक्शन और थर्मल डिजाइन को गणित और तरंगों से जोड़ता है, और बताता है कि इलेक्ट्रिक वाहनों, नवीकरणीय ऊर्जा और डेटा केंद्रों के लिए यह क्यों महत्वपूर्ण है।
Fundamentals · 7 मिनट में पढ़ें विद्युत इंजीनियरिंग
September 7, 2026
जलविद्युत ऊर्जा 101 — ताप और प्रवाह को समायोज्य ऊर्जा और भंडारण में परिवर्तित करना
जलविद्युत ऊर्जा में पानी की एक बूंद और प्रवाह को टरबाइन और जनरेटर के माध्यम से बिजली में परिवर्तित किया जाता है। यह लेख आउटपुट समीकरण, टरबाइन चयन, बांध, नदी-प्रवाह और पंप-स्टोरेज संयंत्र, नियंत्रक और ग्रिड विनियमन, मछली आवागमन और पर्यावरण, और डिजिटल ट्विन और परिवर्तनीय गति पंप स्टोरेज जैसे विभिन्न पहलुओं पर विस्तार से चर्चा करता है - जिसमें उपकरण और संचालन दोनों शामिल हैं।
Fundamentals · 23 मिनट में पढ़ें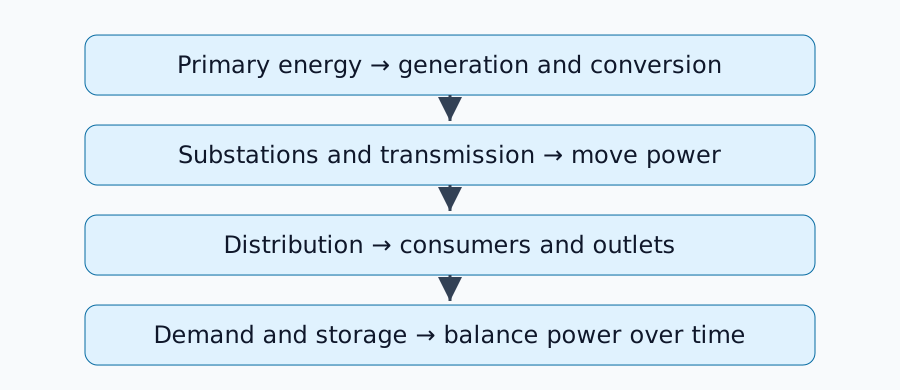 विद्युत इंजीनियरिंग
September 7, 2026
उत्पादन से लेकर आपूर्ति तक — विद्युत अभियांत्रिकी का एक पठन मानचित्र
बिजली, ऊर्जा के माध्यम से उत्पादन, ग्रिड, रूपांतरण और भंडारण को आपस में जोड़ें। transmission losses and balancing.
अध्ययन मार्गदर्शिका · 2 मिनट में पढ़ें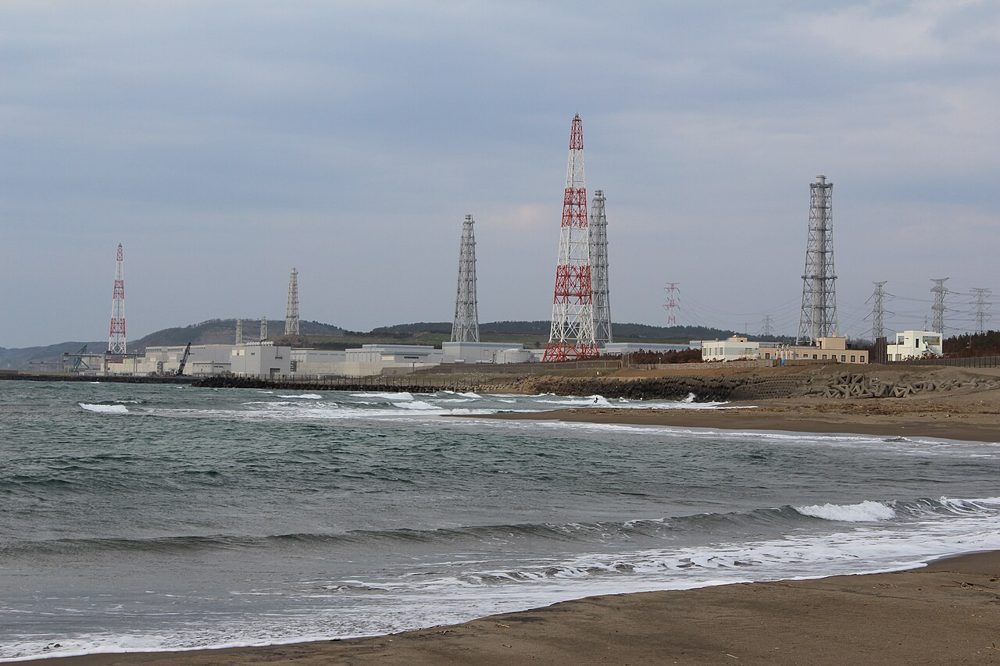 विद्युत इंजीनियरिंग
September 7, 2026
परमाणु ऊर्जा 101 — विखंडन ऊष्मा से लेकर भाप, सुरक्षा प्रणालियाँ और ग्रिड संचालन तक
परमाणु ऊर्जा एक विशाल ऊष्मा इंजन है जो विखंडन से उत्पन्न ऊष्मा को स्टीम टरबाइन को हस्तांतरित करता है। यह लेख श्रृंखला अभिक्रिया, लाइट-वॉटर रिएक्टर की प्राथमिक और द्वितीयक प्रणालियाँ, प्रतिक्रियाशीलता और शीतलन, सुरक्षा प्रणालियाँ, ईंधन चक्र, एसएमआर और अत्याधुनिक अनुसंधान को व्यवस्थित रूप से प्रस्तुत करता है, जिसमें दक्षता, जोखिम और ग्रिड संचालन को कवर करने वाले समीकरण और आरेख शामिल हैं।
Fundamentals · 9 मिनट में पढ़ें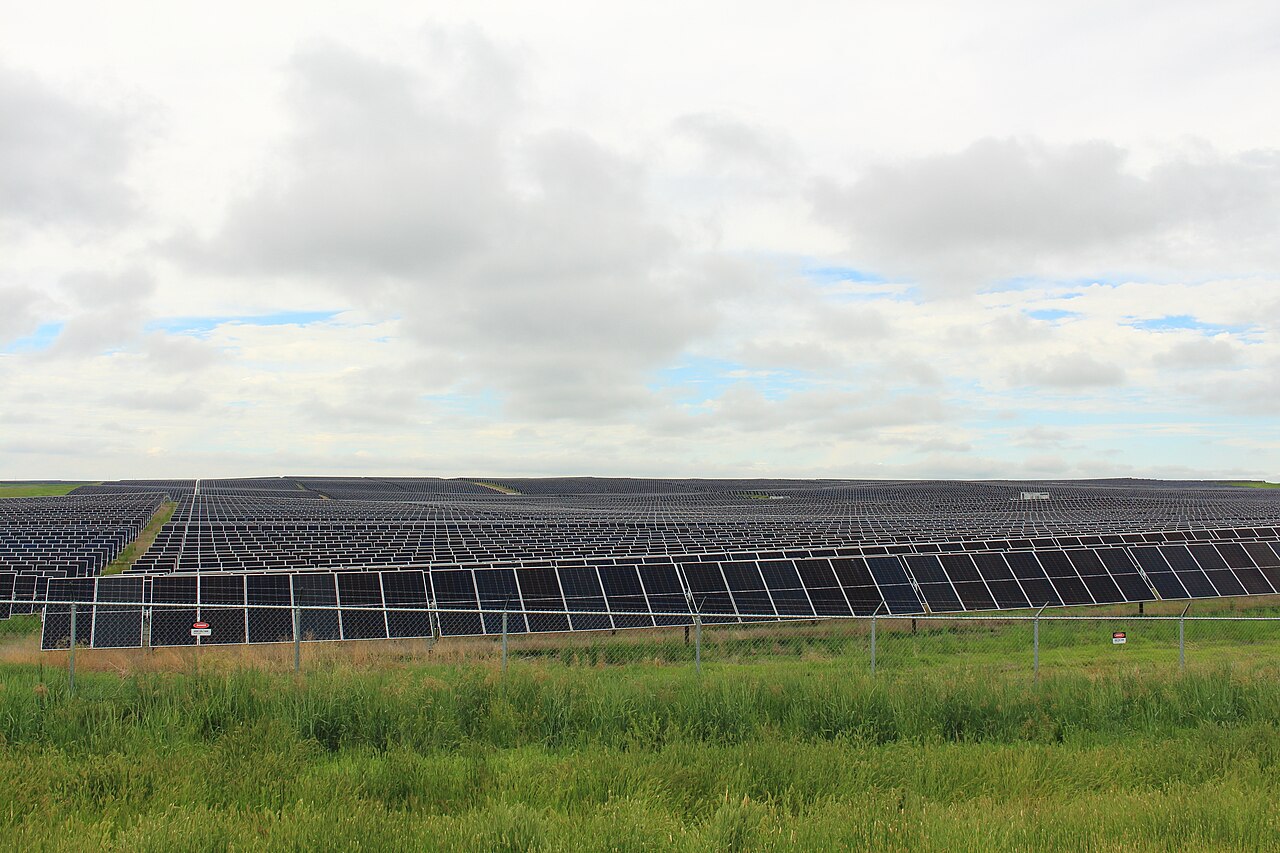 विद्युत इंजीनियरिंग
September 7, 2026
सौर ऊर्जा 101 — प्रकाश को डीसी में परिवर्तित करना और इसे ग्रिड और बैटरी से जोड़ना
सौर ऊर्जा एक ऐसी प्रणाली है जो फोटोवोल्टिक सेल के pn जंक्शन पर प्रकाश को डीसी विद्युत में परिवर्तित करती है, और फिर इसे एमपीपीटी, इन्वर्टर और ट्रांसफार्मर के माध्यम से लोड या ग्रिड तक पहुंचाती है। यह लेख समीकरणों और आरेखों के साथ इनपुट-विपरीत विशेषताओं, तापमान, छायांकन और विकिरण के प्रभावों, ग्रिड अंतर्संबंध, बैटरी, वर्तमान उपकरणों और अत्याधुनिक पेरोव्स्काइट अनुसंधान को व्यवस्थित रूप से प्रस्तुत करता है।
Fundamentals · 6 मिनट में पढ़ें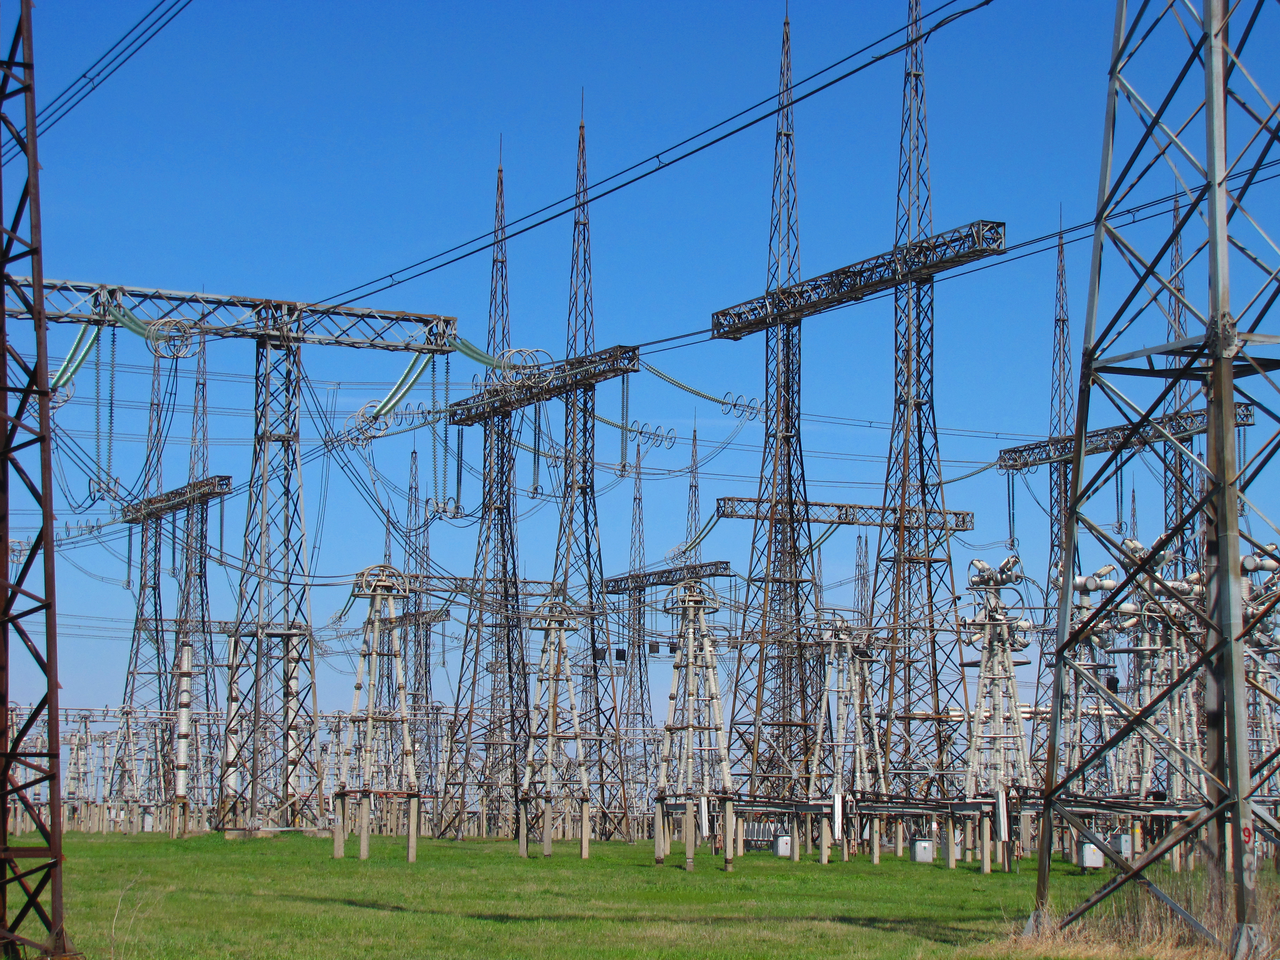 विद्युत इंजीनियरिंग
September 7, 2026
सबस्टेशन और ट्रांसमिशन लाइनें 101 — उच्च वोल्टेज पढ़ना, सुरक्षा रिले और ग्रिड के माध्यम से एचवीडीसी का व्यवहार
किसी विद्युत संयंत्र में बिजली को सैकड़ों किलोवाट तक क्यों बढ़ाया जाता है और फिर सबस्टेशनों पर चरणों में क्यों घटाया जाता है? यह लेख ट्रांसफार्मर, सर्किट ब्रेकर, बसबार, प्रोटेक्शन रिले और ट्रांसमिशन लाइनों की भूमिकाओं को दर्शाता है — हानि, पावर एंगल और इंसुलेशन समन्वय के पीछे के समीकरणों को, साथ ही आज के उपकरणों, डिजिटल सबस्टेशनों और एचवीडीसी अनुसंधान को एक एकल प्रणाली के रूप में प्रस्तुत करता है।
Fundamentals · 11 मिनट में पढ़ें
विद्युत इंजीनियरिंग
September 7, 2026
विद्युत प्रणाली 101 — उत्पादन, पारेषण और भंडारण को एक प्रणाली के रूप में समझना
यदि आप केवल ऊर्जा उत्पादन विधियों की तुलना करें तो जलविद्युत, तापीय, परमाणु, सौर और पवन ऊर्जा में कोई समानता नहीं दिखती। यह लेख आवृत्ति, आपूर्ति-मांग संतुलन, सबस्टेशन, पारेषण हानि, बैटरी और सुरक्षा रिले को एक एकल विद्युत प्रणाली के रूप में देखता है, और उत्पादन और स्थिरता निर्धारित करने वाले समीकरणों, वर्तमान में उपयोग में आने वाले उपकरणों और नवीकरणीय ऊर्जा अनुसंधान की भविष्य की दिशा पर प्रकाश डालता है।
Fundamentals · 12 मिनट में पढ़ें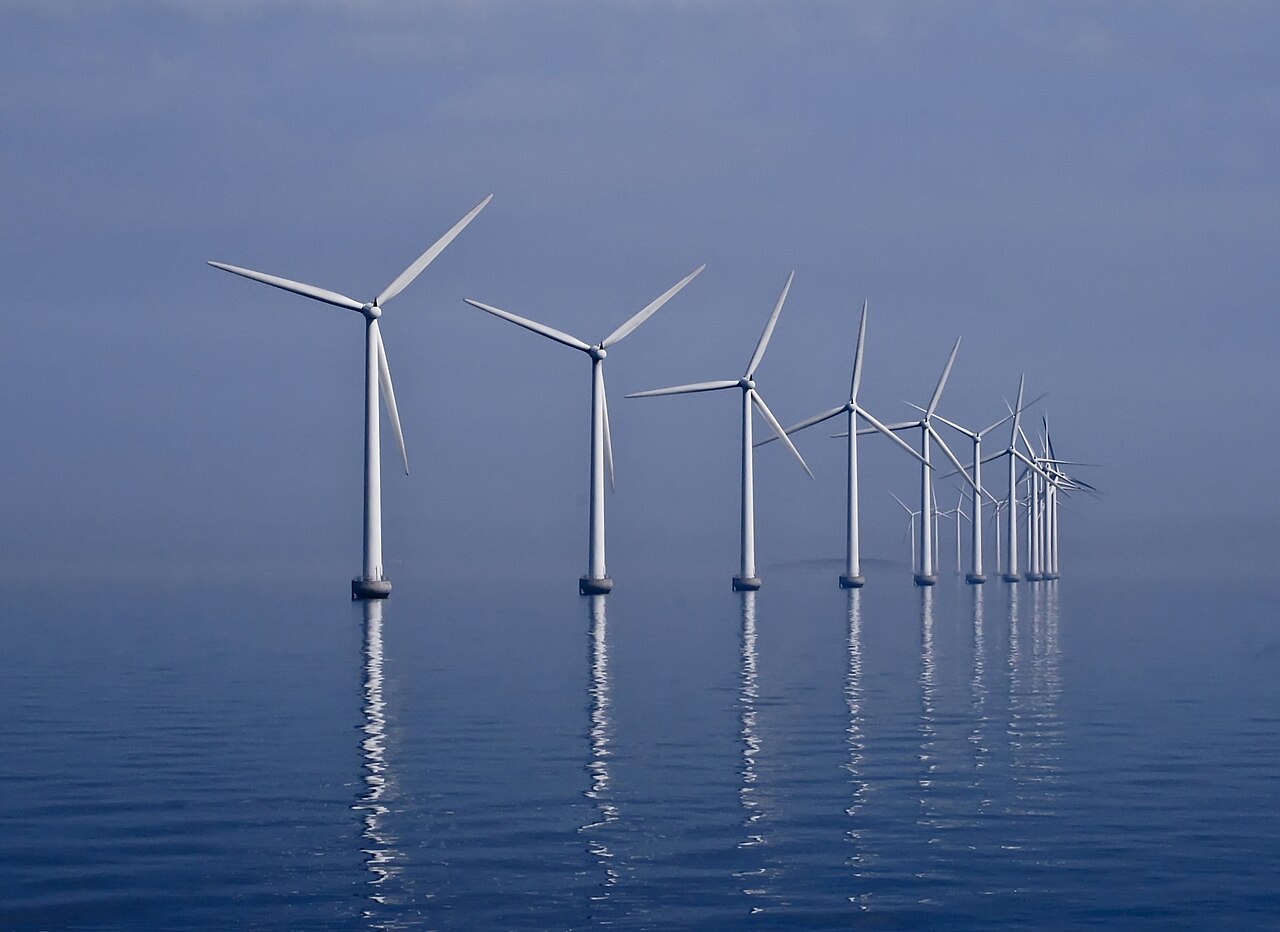 विद्युत इंजीनियरिंग
September 7, 2026
पवन ऊर्जा का परिचय — पवन की गति को घूर्णन, विद्युत और ग्रिड नियंत्रण में परिवर्तित करना
पवन ऊर्जा में, ब्लेड हवा की गति को ग्रहण करते हैं, घूमते हैं, और एक जनरेटर और इन्वर्टर उस घुमाव को बिजली में परिवर्तित करते हैं। यह लेख बेट्ज़ सीमा, पिच/याव नियंत्रण, स्थिर बनाम परिवर्तनीय गति प्रणाली, अपतटीय पवन ऊर्जा, पूर्वानुमान, ग्रिड अंतर्संबंध, शोर और पक्षी टकराव, और वर्तमान फ्लोटिंग-टर्बाइन अनुसंधान जैसे विषयों पर समीकरणों और आरेखों के साथ विस्तार से चर्चा करता है।
Fundamentals · 7 मिनट में पढ़ें सेंसर और हार्डवेयर
September 7, 2026
Lab
रोबोट पावर डिज़ाइन — मोटर चालू होने के दौरान कंप्यूटर रीसेट का निदान करना
मोटर लोड में होने वाले परिवर्तनों को वोल्टेज ड्रॉप से संबंधित करें और बैटरी में मौजूद दोषों का पता लगाएं। wiring, converter and computer.
Fundamentals · 6 मिनट में पढ़ें
रोबोटिक्स की बुनियाद
September 7, 2026
हाइड्रोलिक सिस्टम का परिचय — पास्कल के सिद्धांत से लेकर रोबोट में बल नियंत्रण तक
एक छोटा सा इनपुट हाइड्रोलिक एक्सकेवेटर की विशाल भुजा को कैसे चला सकता है? यह लेख पंप, कंट्रोल वाल्व, सिलेंडर, हाइड्रोलिक द्रव, सेंसर और कंट्रोलर को एक एकल बंद लूप के रूप में मानता है, जिसमें दबाव/प्रवाह/दक्षता समीकरण, निर्माण और कृषि मशीनरी में वर्तमान तकनीक, और इलेक्ट्रो-हाइड्रोलिक रूपांतरण और वर्तमान शोध को आरेखों के साथ शामिल किया गया है।
Fundamentals · 10 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
इनडोर रोबोटिक्स का रोडमैप — सेंसर से लेकर मोशन कंट्रोल तक
सेंसिंग, लोकलाइज़ेशन, मैपिंग, प्लानिंग और कंट्रोल को आपस में जोड़ें, फिर चुनें a reading path for the system you want to build.
अध्ययन मार्गदर्शिका · 2 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
लिडार-एसएलएएम का प्रारंभिक परिचय — लेजर पॉइंट क्लाउड से यह जानना कि आप "कहां हैं"।
कैमरा परावर्तित प्रकाश के पैटर्न से अप्रत्यक्ष रूप से दूरी का अनुमान लगाता है; LiDAR लेजर पल्स के समय-अवधि से सीधे दूरी मापता है। LiDAR-SLAM एक ऐसी तकनीक है जो इस सक्रिय रेंजिंग सेंसर द्वारा लौटाए गए पॉइंट क्लाउड को पंजीकृत करने पर आधारित है। यह लेख स्कैन मिलान के दो मुख्य आधारों, ICP और NDT से लेकर LOAM की फीचर डिज़ाइन, लूप क्लोज़र और ग्राफ़ SLAM तक, और फिर LeGO-LOAM, Cartographer, LIO-SAM, FAST-LIO2 जैसे प्रमुख एल्गोरिदम की श्रृंखला तक व्यवस्थित रूप से आगे बढ़ता है।
Fundamentals · 24 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
VIO/LIO प्राइमर — स्व-स्थान निर्धारण के लिए IMU को कैमरा या LiDAR के साथ संयोजित करना
केवल कैमरा या केवल लिडार कुछ स्थितियों में विफल हो जाते हैं। इन दोनों सेंसरों को आईएमयू (एक्सेलेरोमीटर + जाइरोस्कोप) के साथ संयोजित करने से इस कमी को दूर किया जा सकता है - यही VIO (विजुअल-इनर्टियल ओडोमेट्री) और LIO (लिडार-इनर्टियल ओडोमेट्री) का कार्य है। यह लेख इस बात से शुरू होता है कि केवल आईएमयू स्थिति का पता क्यों नहीं लगा सकता, और फ़िल्टर-आधारित और अनुकूलन-आधारित - इन दो डिज़ाइन सिद्धांतों और ROVIO, OKVIS, VINS-Mono, OpenVINS से लेकर LIO-SAM और FAST-LIO2 तक के प्रमुख एल्गोरिदम पर विस्तार से चर्चा करता है।
Fundamentals · 18 मिनट में पढ़ें कंप्यूटर विज़न
September 7, 2026
विज़ुअल-एसएलएएम प्राइमर — कैमरा कैसे सीखता है "मैं कहाँ हूँ""
जीपीएस और मानचित्र के बिना भी, एक रोबोट केवल कैमरा छवियों के आधार पर अपनी स्थिति का पता लगा सकता है और अपने आसपास के क्षेत्र का मानचित्र बना सकता है। फीचर ट्रैकिंग से लेकर एपिपोलर ज्योमेट्री तक, विजुअल ओडोमेट्री और एसएलएएम के बीच अंतर, ऑर्ब-एसएलएएम से एलएसडी-एसएलएएम और डीएसओ तक लैंडमार्क एल्गोरिदम की वंशावली, और बंडल एडजस्टमेंट, विजुअल-एसएलएएम वास्तव में कैसे काम करता है, इसका एक व्यवस्थित और विस्तृत विवरण।
Fundamentals · 22 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
Lab
ROS 2 में मैपिंग से लेकर नेविगेशन तक — जैज़ी और Nav2 की एक संक्षिप्त प्रक्रिया
मैपिंग, मैप सेविंग, रीलोडिंग और लक्ष्य की जांच करने के लिए जैज़ी सिमुलेशन का उपयोग करें। navigation as separate steps.
Hands-on · 4 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
Lab
सेंसर फ्यूजन विफल क्यों होता है — समय, फ्रेम और बाह्य अंशांकन
टाइमस्टैम्प, कोऑर्डिनेट फ्रेम और माउंटिंग के माध्यम से फ्यूजन विफलताओं का निदान करें। geometry and covariance.
Fundamentals · 5 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 7, 2026
Lab
SLAM का मूल्यांकन कैसे करें — ATE, RPE, रनटाइम और विफलताएँ
कृत्रिम प्रक्षेप पथों का उपयोग करके निरपेक्ष और सापेक्ष त्रुटियों में अंतर करें, फिर define matching, alignment and failure reporting for an evaluation.
Hands-on · 3 मिनट में पढ़ें
रोबोटिक्स की बुनियाद
September 6, 2026
सेंसर फ्यूजन प्राइमर — कई सेंसरों से एक विश्व मॉडल का निर्माण
कैमरा अर्थ को बेहतर ढंग से दर्शाता है, लिडार ज्यामिति को बेहतर ढंग से दर्शाता है, और आईएमयू गति को बेहतर ढंग से दर्शाता है — और इन सभी की अपनी-अपनी कमियां हैं। संभाव्यता और अनुकूलन पर आधारित गणितीय तकनीकों (कलमन फिल्टर, फैक्टर ग्राफ) से लेकर वीआईओ (कैमरा × आईएमयू), एलआईओ (लिडार × आईएमयू) और बीईवी फ्यूजन (कैमरा × लिडार) जैसी ठोस जोड़ियों तक, सेंसर फ्यूजन कई सेंसरों को एक एकल विश्व मॉडल में कैसे परिवर्तित करता है, इसका एक व्यवस्थित अवलोकन प्रस्तुत किया गया है।
Fundamentals · 18 मिनट में पढ़ें मशीन लर्निंग
September 5, 2026
ऑब्जेक्ट डिटेक्शन और सिमेंटिक सेगमेंटेशन का प्रारंभिक परिचय — किसी छवि से "कौन सी वस्तु कहाँ है" यह समझना
ऑब्जेक्ट डिटेक्शन वस्तुओं के चारों ओर बॉक्स बनाता है; सिमेंटिक सेगमेंटेशन प्रत्येक पिक्सेल को उसके अर्थ के अनुसार रंग देता है। इन दोनों के बीच अंतर से लेकर इंस्टेंस और पैनोप्टिक सेगमेंटेशन तक, आर-सीएनएन से लेकर योलो, डीईटीआर और डिनो तक, और अंत में उनके 3डी पॉइंट-क्लाउड समकक्षों तक - दृश्य को समझने के मूलभूत सिद्धांतों का एक व्यवस्थित अवलोकन।
Fundamentals · 18 मिनट में पढ़ें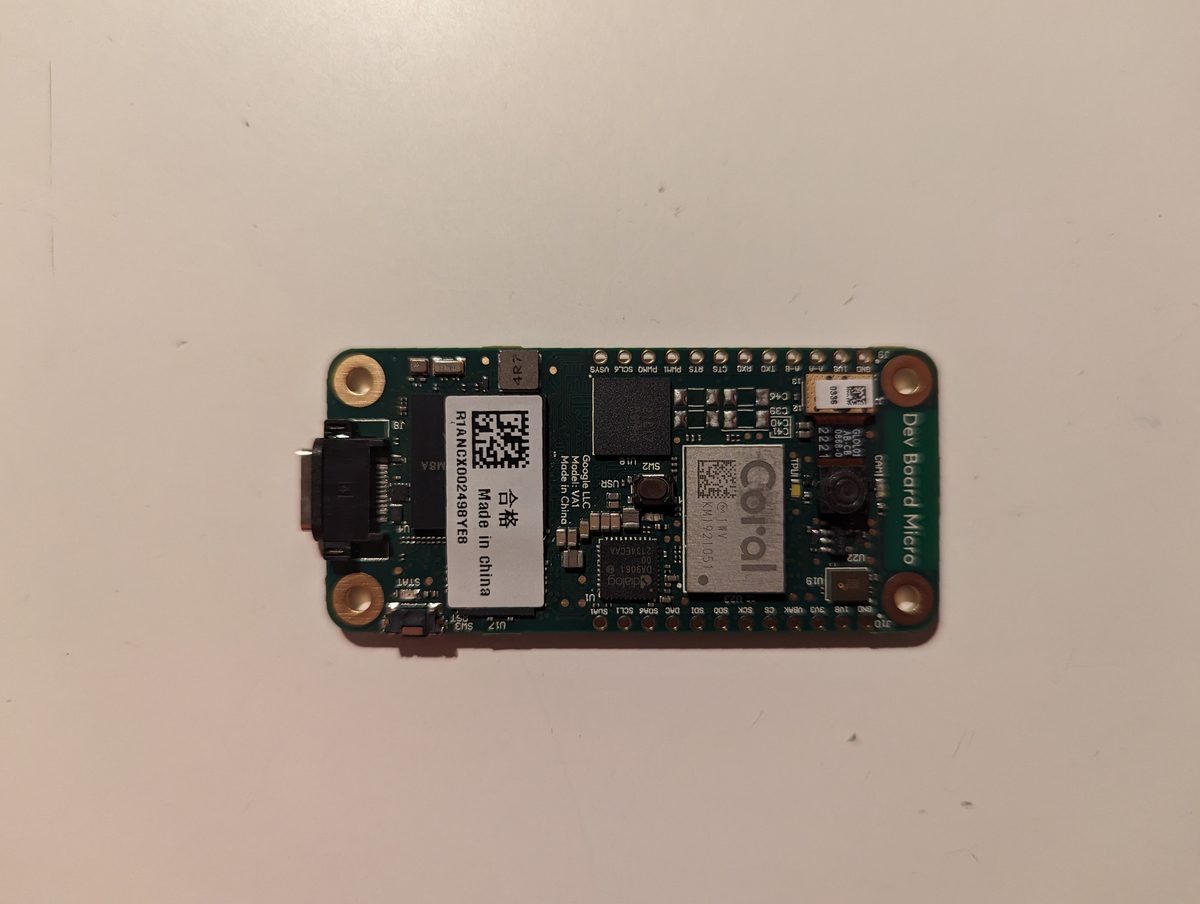 सेंसर और हार्डवेयर
September 5, 2026
एज एआई एक्सेलरेटर — कोरल, जेटसन, मोविडियस
Raspberry Pi या Jetson जैसे संपूर्ण SBC की तुलना करने के बजाय, यह लेख उन पर आधारित "AI इन्फरेंस एक्सेलेरेटर" चिप्स पर केंद्रित है, और तीन डिज़ाइन सिद्धांतों की तुलना करता है — Google Coral (Edge TPU), Intel Movidius (Myriad X), और NVIDIA Jetson Orin NX। यह लेख एक वास्तविक उदाहरण के माध्यम से बताता है कि INT8 क्वांटाइजेशन सटीकता के बदले गति को प्राथमिकता क्यों देता है, जिसमें एक Skydio ड्रोन एक ही Jetson TX2 पर एक साथ नौ न्यूरल नेटवर्क चला रहा है। साथ ही, यह लेख Coral की वर्तमान स्थिति का भी विश्लेषण करता है, जिसे Google ने लगभग छोड़ दिया है, लेकिन इसके समुदाय ने इसे जीवित रखा है।
Fundamentals · 17 मिनट में पढ़ें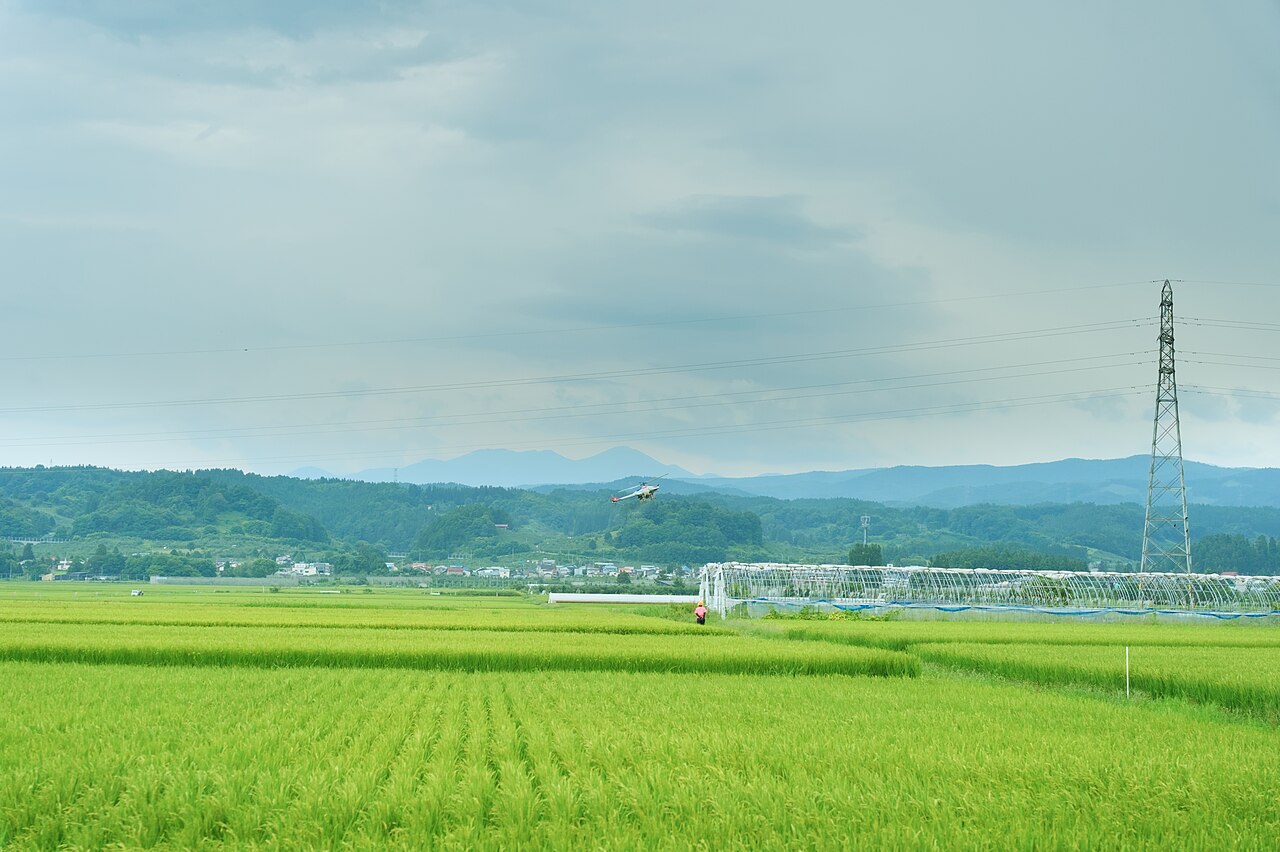 कृषि मशीनरी इंजीनियरिंग
September 4, 2026
कृषि मशीनरी इंजीनियरिंग 101: कृषि ड्रोन - छिड़काव और वृद्धि संवेदन के लिए एयरफ्रेम डिजाइन
कृषि ड्रोन शब्द वास्तव में दो अलग-अलग प्रणालियों को समाहित करता है: कीटनाशक और उर्वरक ले जाने वाले स्प्रे ड्रोन, और फसल की स्थिति मापने वाले सेंसिंग ड्रोन। यह लेख टैंक/पंप/नोजल की स्प्रे प्रणाली, वृद्धि सूचक के रूप में एनडीवीआई, और जापान के नागरिक विमानन अधिनियम और उड़ान स्तर विनियमों की संरचना से संबंधित वास्तविक मशीन विनिर्देशों और सार्वजनिक सामग्रियों का विश्लेषण करता है।
Fundamentals · 9 मिनट में पढ़ें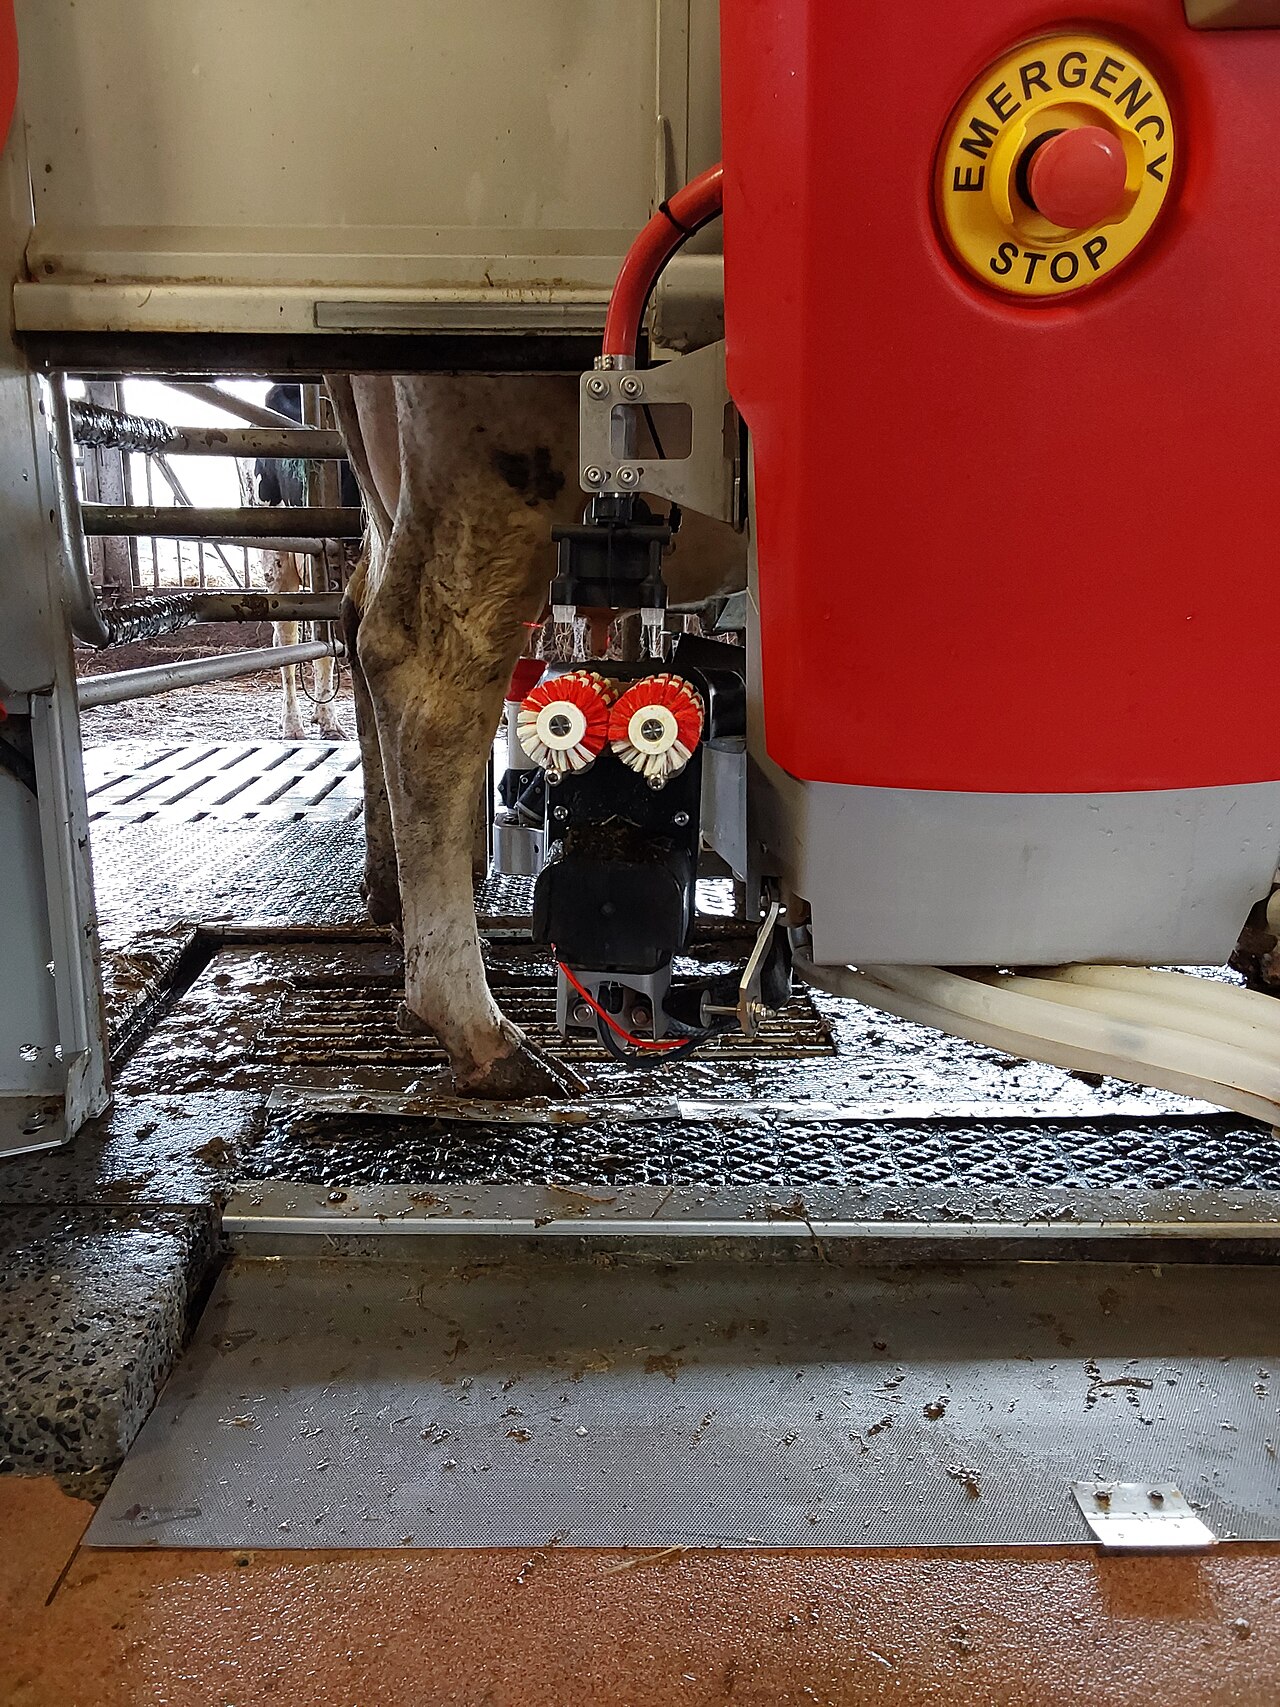 कृषि मशीनरी इंजीनियरिंग
September 4, 2026
कृषि मशीनरी इंजीनियरिंग 101: पशुधन मशीनरी — दुहने वाले रोबोट, टीएमआर, गोबर हटाने और व्यक्तिगत गाय प्रबंधन का स्वचालन
दूध दुहने वाला रोबोट एक स्वैच्छिक प्रणाली पर चलता है जिसमें गाय स्वयं चुनती है कि उसे कब दुहा जाए; एक टीएमआर मिक्सर असमान दानेदार सामग्री - चारा - को एक समान मिश्रण में बदल देता है; गोबर हटाने वाले रोबोट और व्यक्तिगत प्रबंधन सेंसर गौशाला की स्वच्छता और प्रजनन प्रबंधन को निर्बाध रूप से चालू रखते हैं। यह लेख लेली एस्ट्रोनॉट, डेलावल वीएमएस वी300, घरेलू टीएमआर मिक्सर, ओरियन मशीनरी के बार्न-ई और फार्मनोट कलर सहित वर्तमान उत्पादों के समीकरणों और सार्वजनिक सामग्रियों का विश्लेषण करता है।
Fundamentals · 21 मिनट में पढ़ें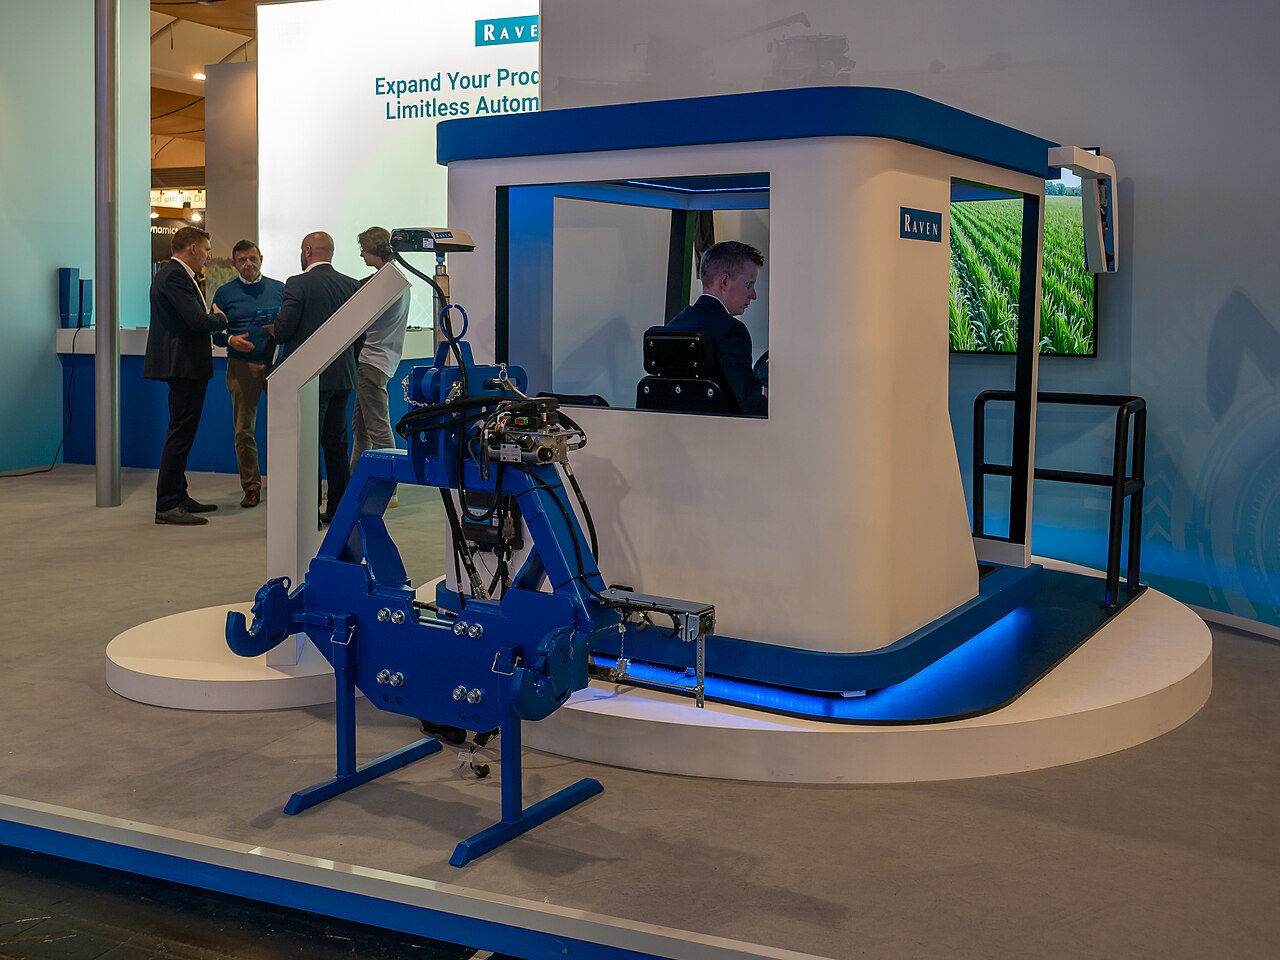 कृषि मशीनरी इंजीनियरिंग
September 4, 2026
कृषि मशीनरी इंजीनियरिंग 101: आरटीके मार्गदर्शन — उपग्रह स्थिति निर्धारण से लेकर स्वायत्त संचालन और परिवर्तनीय दर अनुप्रयोग तक
आरटीके-जीएनएसएस सेंटीमीटर-स्तरीय स्थिति प्रदान करता है, लेकिन यह अपने आप में किसी भी चीज़ को नियंत्रित नहीं करता है। यह लेख उस इंजीनियरिंग श्रृंखला पर विस्तार से चर्चा करता है जो 'आरटीके मार्गदर्शन' को वास्तव में ट्रैक्टरों और चावल रोपने वाली मशीनों में श्रम कम करने और सटीकता बढ़ाने में सहायक बनाती है: एबी-लाइन/वक्र/कंटूर मार्गदर्शन पैटर्न, नियंत्रण लूप जो पार्श्व विचलन को स्टीयरिंग कोण में वापस फीड करता है, और उपज और अनुप्रयोग मानचित्रों से इसका संबंध।
Fundamentals · 12 मिनट में पढ़ें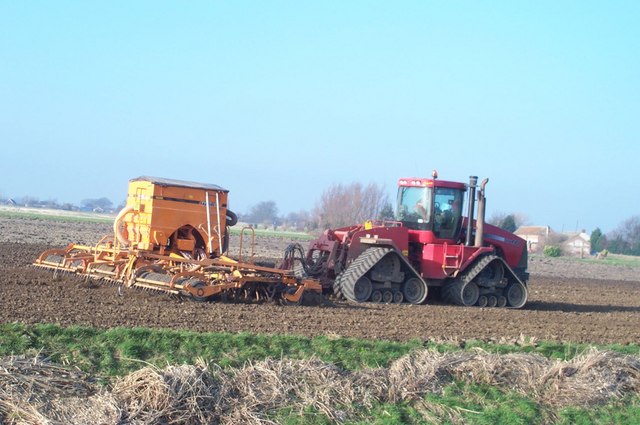 कृषि मशीनरी इंजीनियरिंग
September 4, 2026
कृषि मशीनरी इंजीनियरिंग 101: सीडर और उर्वरक एप्लीकेटर — एक ही बीज की निश्चित मात्रा को लगातार वितरित कैसे करें
सीडर कोई 'बीज बोने वाली मशीन' नहीं है - यह एक मापक मशीन है जो अनियमित दानेदार पदार्थ, यानी बीज को एक निश्चित अंतराल में काटती है। यह लेख समीकरणों और सार्वजनिक सामग्रियों के माध्यम से यांत्रिक-प्लेट और वायवीय (निर्वात/दबाव) मापक प्रणाली, प्रसारण/बैंड/परिवर्तनीय दर उर्वरकन के सिद्धांतों और वर्तमान उत्पाद उदाहरणों का विश्लेषण करता है।
Fundamentals · 13 मिनट में पढ़ें कंपनी अध्ययन
September 4, 2026
कॉर्पोरेट अनुसंधान: बियरिंग निर्माता - एनएसके (निप्पॉन सेइको) और एनटीएन
एनएसके जापान की नंबर 1 और दुनिया की लगभग तीसरी सबसे बड़ी बेयरिंग निर्माता कंपनी है; एनटीएन जापान की नंबर 2 और दुनिया की नंबर 1 कंपनी है जो निरंतर वेग वाले जोड़ों (कॉन्स्टेंट-वेलोसिटी जॉइंट्स) का निर्माण करती है। मई 2026 में दोनों कंपनियों ने एक संयुक्त होल्डिंग कंपनी के तहत एकीकरण के लिए एक बुनियादी समझौते पर सहमति जताई। यह लेख बताता है कि दो घरेलू अग्रणी कंपनियां बेयरिंग उद्योग में क्यों हाथ मिला रही हैं, जो ऑटोमोबाइल, औद्योगिक मशीनरी, मशीन टूल्स और रोबोट के हर घूमने वाले हिस्से का आधार है - एकीकरण में वास्तव में क्या शामिल है, इस पर चर्चा करने से पहले कंपनियों के आकार, उत्पादों और प्रौद्योगिकी रणनीति की तुलना की गई है।
Industry research · 14 मिनट में पढ़ें निर्माण मशीनरी इंजीनियरिंग
September 4, 2026
निर्माण मशीनरी स्वचालन और रिमोट कंट्रोल 101 — आई-कंस्ट्रक्शन से लेकर खानों में स्वायत्त ढुलाई तक
निर्माण मशीनरी स्वचालन ने कई चरणों में प्रगति की है: मशीन मार्गदर्शन, जो GNSS और IMU का उपयोग करके ब्लेड-एज की स्थिति को मापता है; दूरस्थ संचालन, जो खतरनाक क्षेत्रों में सुरक्षित दूरी से रेडियो द्वारा संचालन करता है; और स्वायत्त ढुलाई प्रणालियाँ जो अब खानों और खदानों में चल रही हैं। यह लेख MLIT की i-Construction नीति, माउंट उन्ज़ेन-फुगेंडाके से शुरू होने वाले मानवरहित निर्माण के इतिहास और कोमात्सु के फ्रंटरनर AHS और कैटरपिलर कमांड के वर्तमान कार्य-प्रणाली को व्यवस्थित करता है।
Fundamentals · 10 मिनट में पढ़ें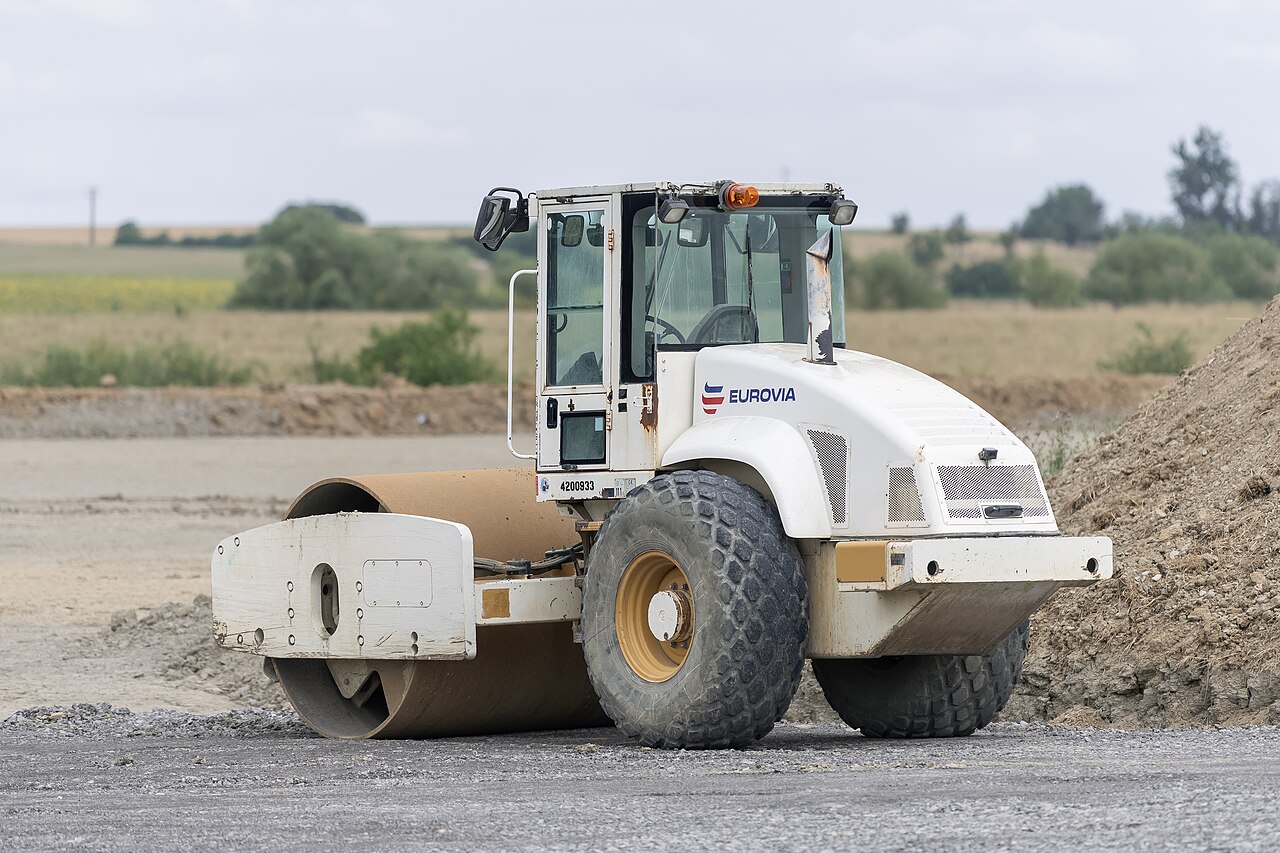 निर्माण मशीनरी इंजीनियरिंग
September 4, 2026
संघनन उपकरण 101 — कंपन और बार-बार भार डालने के माध्यम से मिट्टी को संघनित करने की यांत्रिकी
संपीडन उपकरण मिट्टी या पक्की सड़क की सामग्री पर बार-बार भार डालते हैं, जिससे रिक्त स्थान कम हो जाते हैं और मजबूती व स्थायित्व बढ़ जाता है। यह लेख इष्टतम नमी की मात्रा और प्रॉक्टर परीक्षण द्वारा दर्शाए गए अधिकतम शुष्क घनत्व के बीच संबंध, कंपन रोलर के विलक्षण भार द्वारा उत्पन्न अपकेंद्री बल, आयाम और आवृत्ति के डिजाइन, और प्लेट कंपैक्टर और डामर रोलर की अलग-अलग भूमिकाओं के साथ-साथ सकाई हेवी इंडस्ट्रीज और मिकासा संग्यो की वर्तमान मशीनों की व्याख्या करता है।
Fundamentals · 9 मिनट में पढ़ें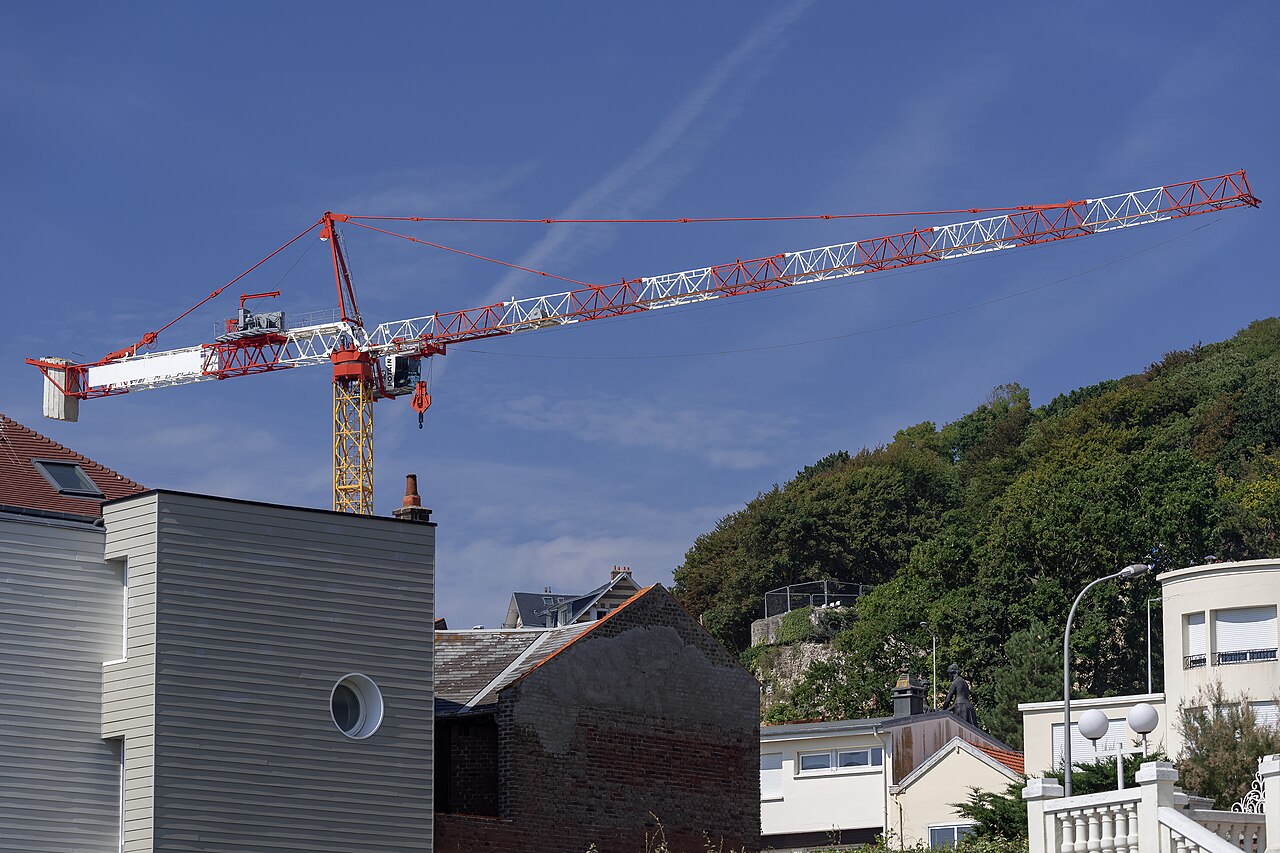 निर्माण मशीनरी इंजीनियरिंग
September 4, 2026
क्रेन 101 — बूम की कार्यप्रणाली और टिपिंग मोमेंट के माध्यम से स्थिरता का आकलन करना
'भारी बल से भार उठाने वाली मशीन' कहलाने से पहले, क्रेन 'एक ऐसी मशीन है जो पलटती नहीं है'।" यह लेख मोबाइल क्रेन, क्रॉलर क्रेन और टावर क्रेन के बीच के अंतरों को समझाता है; बूम और कार्य त्रिज्या द्वारा निर्धारित रेटेड-लोड चार्ट; आउट्रिगर पर टिपिंग मोमेंट और स्थिरता मार्जिन; और ओवरलोड-रोकथाम उपकरण कैसे काम करता है - कोबेल्को, टाडानो और लीबहेर की वर्तमान मशीनों के साथ।
Fundamentals · 10 मिनट में पढ़ें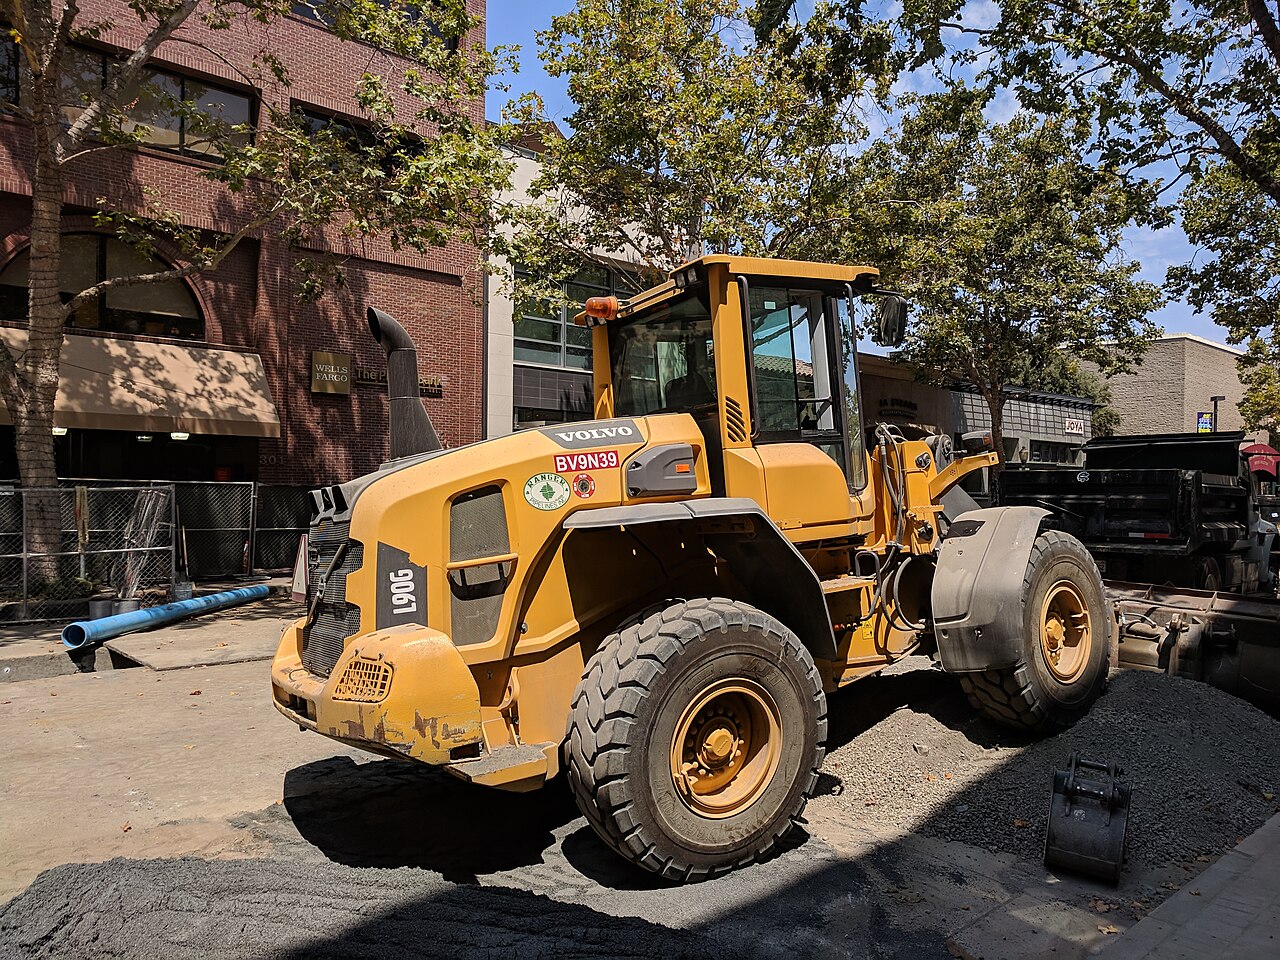 निर्माण मशीनरी इंजीनियरिंग
September 4, 2026
व्हील लोडर 101 — आर्टिकुलेटेड स्टीयरिंग और बकेट लिंकेज की कार्यप्रणाली
व्हील लोडर मिट्टी को उठाने के लिए आर्टिकुलेटेड स्टीयरिंग का उपयोग करता है, जिसमें बॉडी बीच से मुड़ती है, और एक बाल्टी जो जेड-बार या समानांतर लिंकेज द्वारा संचालित होती है। यह लेख स्टीयरिंग की गतिशीलता, लिंकेज द्वारा उत्पन्न ब्रेकआउट बल और हाइड्रोलिक एक्सकेवेटर और बुलडोजर के साथ भूमिकाओं के विभाजन को व्यवस्थित करता है, साथ ही कोमात्सु की वर्तमान WA श्रृंखला के संदर्भ में भी जानकारी देता है।
Fundamentals · 8 मिनट में पढ़ें कंप्यूटर विज़न
September 4, 2026
बंडल एडजस्टमेंट प्राइमर — नॉनलाइनियर लीस्ट स्क्वेयर्स जो कैमरा पोज़ और 3डी पॉइंट्स को एक साथ परिष्कृत करते हैं
बंडल एडजस्टमेंट एक नॉन-लीनियर लीस्ट-स्क्वेयर्स समस्या है जिसमें सभी ऑब्ज़र्वेशन में रीप्रोजेक्शन त्रुटि को कम करने के लिए कई कैमरा पोज़ और 3D पॉइंट्स को एक साथ मूव किया जाता है। यह लेख व्यवस्थित रूप से बताता है कि जैकोबियन स्पार्स क्यों है, शूर कॉम्प्लीमेंट बड़े पैमाने की समस्याओं को हल करने योग्य क्यों बनाता है, लेवेनबर्ग-मार्क्वार्ड विधि की भूमिका, गेज फ्रीडम और पोज़ ग्राफ ऑप्टिमाइजेशन और SfM के साथ इसका संबंध, समीकरणों और आरेखों के साथ।
Fundamentals · 14 मिनट में पढ़ें कंप्यूटर विज़न September 4, 2026कैमरा कैलिब्रेशन की बुनियादी बातें — लेंस विरूपण और आंतरिक मापदंडों को पुनः प्राप्त करना
कैमरा कैलिब्रेशन वह प्रक्रिया है जिसके द्वारा पिक्सेल निर्देशांकों को 3डी स्पेस पर मैप करने के लिए आवश्यक आंतरिक मापदंडों और लेंस विरूपण को पुनः प्राप्त किया जाता है। पिनहोल मॉडल के पुनर्विश्लेषण से लेकर, रेडियल और स्पर्शरेखीय विरूपण मॉडल, झांग की समतल-पैटर्न विधि, पुनर्प्रक्षेपण-त्रुटि अनुकूलन, और कैलिब्रेशन में विचलन होने पर विज़ुअल SLAM और VO में आने वाली समस्याओं तक — समीकरणों और आरेखों के साथ एक व्यवस्थित व्याख्या प्रस्तुत की गई है।
Fundamentals · 10 मिनट में पढ़ें कंप्यूटर विज़न
September 4, 2026
होमोग्राफी प्राइमर — एक एकल 3x3 मैट्रिक्स के साथ समतलीय पत्राचार का वर्णन करना
होमोग्राफी एक ऐसा संबंध है जो एक ही समतल पर स्थित बिंदुओं को, या विशुद्ध रूप से घूर्णनशील कैमरे के दृश्य को, एक एकल 3x3 प्रक्षेप्य रूपांतरण का उपयोग करके आपस में जोड़ता है। यह लेख डीएलटी-आधारित अनुमान, RANSAC के साथ सुदृढ़ीकरण, घूर्णन, अनुवाद और समतल अभिलंब में अपघटन, और एपिपोलर ज्यामिति के मुकाबले इसके उपयोग के समय, साथ ही साथ इमेज स्टिचिंग और एआर प्लेन ट्रैकिंग जैसे अनुप्रयोगों को समीकरणों और आरेखों के साथ प्रस्तुत करता है।
Fundamentals · 10 मिनट में पढ़ें कंप्यूटर विज़न September 4, 2026मल्टी-व्यू स्टीरियो प्राइमर — एक विरल पॉइंट क्लाउड को सघन 3डी आकार में भरना
मल्टी-व्यू स्टीरियो (एमवीएस) ज्ञात कैमरा पोज़ का उपयोग करके कई छवियों से सघन 3डी आकार को पुनर्प्राप्त करता है। यह लेख फोटो-संगति के मूल सिद्धांत, प्लेन-स्वीप और पैच-आधारित (पीएमवीएस) के दो पारंपरिक दृष्टिकोणों, एमवीएसनेट द्वारा उदाहरणित डीप-लर्निंग-आधारित विधियों और डेप्थ-मैप फ्यूजन के माध्यम से मेशिंग को व्यवस्थित रूप से कवर करता है, साथ ही समीकरणों और आरेखों के साथ स्टीरियो और डेप्थ कैमरों के बीच संबंध को भी दर्शाता है।
Fundamentals · 14 मिनट में पढ़ें कंप्यूटर विज़न
September 4, 2026
स्ट्रक्चर फ्रॉम मोशन प्राइमर — अव्यवस्थित तस्वीरों के सेट से 3D और कैमरा पोजीशन को एक साथ पुनर्प्राप्त करना
स्ट्रक्चर फ्रॉम मोशन (एसएफएम) अज्ञात क्रम और शूटिंग स्थितियों वाली तस्वीरों के एक सेट से दृश्य की 3डी संरचना और प्रत्येक कैमरा पोज़ को एक साथ पुनर्प्राप्त करता है। यह लेख फीचर मैचिंग, ज्यामितीय सत्यापन, इंक्रीमेंटल और ग्लोबल एसएफएम की दो पुनर्निर्माण रणनीतियों, ट्रायंगुलेशन, बंडल एडजस्टमेंट से संबंध और विजुअल-एसएलएएम से अंतर, साथ ही कोलमैप जैसे वर्तमान कार्यान्वयनों को व्यवस्थित रूप से कवर करता है।
Fundamentals · 13 मिनट में पढ़ें मशीन लर्निंग
September 4, 2026
मशीन लर्निंग का परिचय: जनरेटिव मॉडल
जनरेटिव मॉडल डेटा वितरण को दर्शाते हैं और सशर्त आउटपुट बनाते हैं। लाइकलीहुड, वीएई, जीएएन, डिफ्यूजन, इवैल्यूएशन, प्रोवेनेंस और सेफ्टी सीखें।
Fundamentals · 5 मिनट में पढ़ें मशीन लर्निंग September 4, 2026मशीन लर्निंग की बुनियादी बातें: आधारशिलाएँ — डेटा डिज़ाइन करना, हानि और सामान्यीकरण
मशीन लर्निंग केवल मॉडल चयन नहीं है: इसमें कार्य को परिभाषित करना, डेटा विभाजन, हानि, मूल्यांकन और परिनियोजन परिवर्तन शामिल हैं।
Fundamentals · 6 मिनट में पढ़ें मशीन लर्निंग September 4, 2026SegFormer के लिए एक विस्तृत मार्गदर्शिका — बिना पोजीशनल एनकोडिंग वाला ट्रांसफ़ॉर्मर सेगमेंटेशन के लिए क्यों कारगर है
यह लेख NVIDIA, हांगकांग विश्वविद्यालय और सहयोगियों द्वारा NeurIPS 2021 में प्रस्तुत SegFormer का विस्तृत विश्लेषण करता है, जो मूल शोध पत्र पर आधारित है। हम इसमें पोजीशनल एनकोडिंग के बिना पदानुक्रमित MiT एनकोडर, पैरामीटर-कुशल All-MLP डिकोडर, प्रभावी रिसेप्टिव फील्ड, मापे गए mIoU, पैरामीटर गणनाओं की जांच करते हैं और समीकरणों की सहायता से B0 से B5 तक की गणना करते हैं।
Fundamentals · 11 मिनट में पढ़ें मशीन लर्निंग September 4, 2026YOLO11 का विस्तृत विवरण — C3k2 और C2PSA ने YOLOv8 से क्या बदलाव किए?
आधिकारिक दस्तावेज़ों और प्राथमिक स्रोतों का उपयोग करके अल्ट्रालाइटिक्स YOLO11 का विश्लेषण करें: C3k2, C2PSA, एंकर-मुक्त पहचान, DFL/CIoU हानियाँ, और n/s/m/l/x के लिए मापे गए बेंचमार्क।
Fundamentals · 13 मिनट में पढ़ें मशीन लर्निंग September 4, 2026मशीन लर्निंग का परिचय: न्यूरल नेटवर्क की मूल बातें
न्यूरल नेटवर्क एफाइन ट्रांसफॉर्म और नॉनलाइनियर एक्टिवेशन को स्टैक करते हैं, फिर बैकप्रोपैगेशन और ग्रेडिएंट-आधारित ऑप्टिमाइजेशन द्वारा लॉस को कम करते हैं।
Fundamentals · 6 मिनट में पढ़ें मशीन लर्निंग September 4, 2026मशीन लर्निंग का परिचय: मुद्रा अनुमान
पोज़ एस्टिमेशन छवियों से मानव या वस्तु के प्रमुख बिंदुओं और 6डी पोज़ का अनुमान लगाता है। यह प्रारंभिक पाठ्यक्रम निर्देशांक, हानि, अवरोध, मूल्यांकन और सुरक्षा को कवर करता है।
Fundamentals · 5 मिनट में पढ़ें पावर इलेक्ट्रॉनिक्स September 4, 2026डीसी-डीसी कन्वर्टर — बक, बूस्ट और आइसोलेशन
एक डीसी-डीसी कनवर्टर डीसी को छोटे-छोटे टुकड़ों में बांटता है और ऊर्जा को इंडक्टर या ट्रांसफार्मर में संग्रहित करता है ताकि एक और डीसी वोल्टेज उत्पन्न हो सके। यह गाइड बक, बूस्ट, बक-बूस्ट, फ्लाईबैक, एलएलसी और डीएबी के संचालन, नियंत्रण, हानि और सुरक्षा को आरेखों और समीकरणों की सहायता से समझाती है।
Fundamentals · 5 मिनट में पढ़ें पावर इलेक्ट्रॉनिक्स September 4, 2026इन्वर्टर सर्किट — डीसी को एसी में परिवर्तित करना
एक इन्वर्टर सेमीकंडक्टर स्विचों का उपयोग करके डीसी को विभाजित करता है और लोड की आवश्यकता के अनुसार एसी वोल्टेज, आवृत्ति और फेज उत्पन्न करता है। यह गाइड आरेखों और समीकरणों की सहायता से सिंगल-फेज और थ्री-फेज टोपोलॉजी, पीडब्ल्यूएम, मोटर नियंत्रण, हानियों और सुरक्षा संबंधी सभी पहलुओं को कवर करती है।
Fundamentals · 5 मिनट में पढ़ें पावर इलेक्ट्रॉनिक्स September 4, 2026SiC और GaN पावर सेमीकंडक्टर्स — WBG गति को कैसे संभव बनाता है
SiC MOSFETs और GaN HEMTs, सिलिकॉन की तुलना में व्यापक बैंडगैप और उच्च क्रांतिक क्षेत्र का उपयोग करके कुशल, उच्च-आवृत्ति स्विचिंग को सक्षम बनाते हैं। यह गाइड भौतिकी, हानि, गेट ड्राइव, EMI, विश्वसनीयता और समीकरणों सहित अनुप्रयोगों को कवर करती है।
Fundamentals · 4 मिनट में पढ़ें विद्युत इंजीनियरिंग September 4, 2026भूतापीय ऊर्जा का परिचय — फ्लैश और बाइनरी सिस्टम का उपयोग करके भूमिगत ऊष्मा को बिजली में बदलना
जापान के ज्वालामुखीय भूभाग के ठीक नीचे भूतापीय ऊर्जा का एक स्थिर स्रोत मौजूद है, फिर भी संसाधन क्षमता के मामले में देश विश्व में तीसरे स्थान पर होने के बावजूद, स्थापित क्षमता इसका केवल एक अंश ही उपयोग कर पाती है। यह लेख फ्लैश और बाइनरी प्रणालियों के बीच अंतर, संसाधन मूल्यांकन और ड्रिलिंग के जोखिम, गर्म झरनों और राष्ट्रीय उद्यानों से जुड़े नियामक पेचीदगियों और ईजीएस तथा सुपरक्रिटिकल भूतापीय जैसी अगली पीढ़ी की प्रौद्योगिकियों का आरेखीय विश्लेषण प्रस्तुत करता है।
Fundamentals · 13 मिनट में पढ़ें विद्युत इंजीनियरिंग September 4, 2026ग्रिड जड़त्व और आवृत्ति विनियमन का परिचय — जब घूर्णनशील द्रव्यमान गायब हो जाता है, तो आवृत्ति की रक्षा कौन करता है?
सिंक्रोनस जनरेटर के घूर्णनशील द्रव्यमान में संग्रहित गतिज ऊर्जा एक शॉक एब्जॉर्बर की तरह काम करती है, जो कुछ सेकंड के समय में आपूर्ति-मांग में होने वाले अचानक उतार-चढ़ाव को कम करती है। जैसे-जैसे इन्वर्टर से जुड़े ऊर्जा स्रोत - सौर ऊर्जा, पवन ऊर्जा, बैटरी - बढ़ते हैं और यह शॉक एब्जॉर्बर सिकुड़ता है, ग्रिड अस्थिर कैसे हो सकता है? यह लेख स्विंग समीकरण, प्राथमिक से तृतीयक विनियमन शक्ति, कृत्रिम जड़त्व और वास्तविक बड़े पैमाने पर होने वाले ब्लैकआउट की पड़ताल करता है।
Fundamentals · 12 मिनट में पढ़ें विद्युत इंजीनियरिंग September 4, 2026पंप हाइड्रो और हाइड्रोजन भंडारण का परिचय — घंटों तक चलने वाले भंडारण और मौसमों तक चलने वाले भंडारण में से चुनाव करना
लिथियम-आयन बैटरियां कुछ मिनटों से लेकर कुछ घंटों तक आपूर्ति और मांग को संतुलित करने में सक्षम हैं, लेकिन इससे अधिक समय के लिए भंडारण हेतु एक अलग तकनीक की आवश्यकता होती है। यह लेख पंप हाइड्रो की राउंड-ट्रिप दक्षता और परिवर्तनीय गति संचालन, हरित हाइड्रोजन के इलेक्ट्रोलाइसिस, भंडारण और पुनर्परिवर्तन, वास्तविक परियोजनाओं और दक्षता तुलना तालिका के माध्यम से उच्च क्षमता और दीर्घकालिक भंडारण के पीछे की डिजाइन सोच को स्पष्ट करता है।
Fundamentals · 10 मिनट में पढ़ें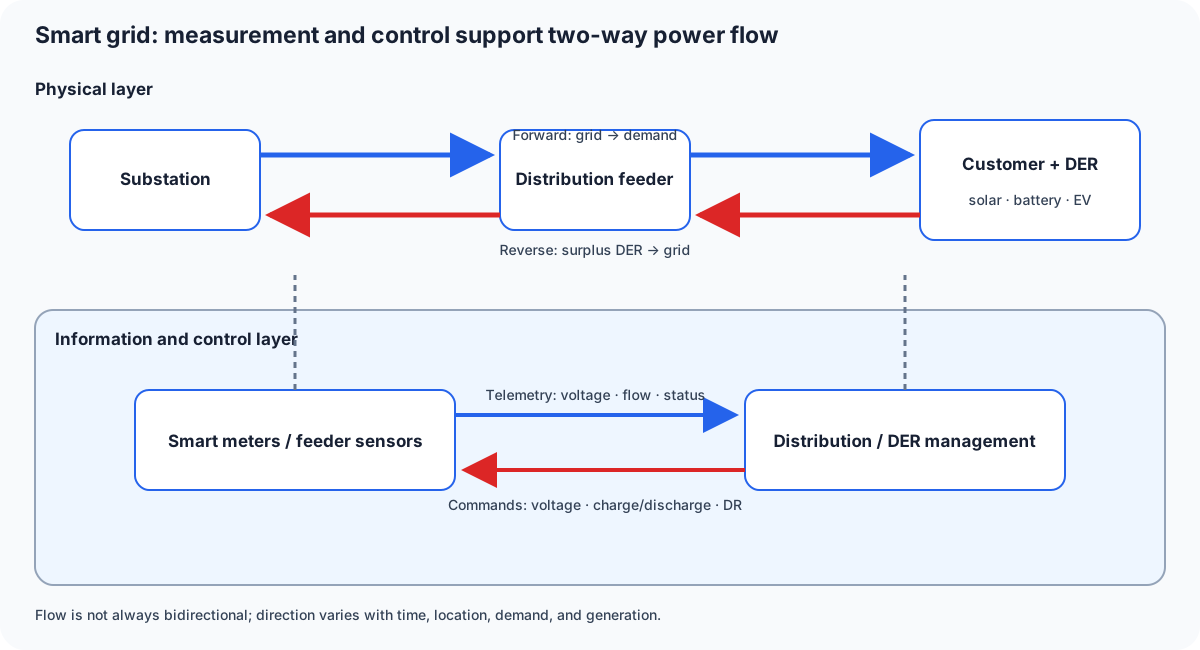 विद्युत इंजीनियरिंग
September 4, 2026
स्मार्ट ग्रिड का परिचय — सूचना परत के साथ दो-तरफ़ा बिजली प्रवाह को सपोर्ट करने वाले वितरण नेटवर्क
घरों और वितरण लाइनों में सौर पैनलों और बैटरियों की बढ़ती संख्या के साथ, बिजली का प्रवाह अब केवल बिजली संयंत्र से उपभोक्ता तक ही सीमित नहीं रह गया है। यह लेख स्मार्ट मीटर (एएमआई), संचार प्रोटोकॉल, मांग प्रतिक्रिया और स्व-उपचार वितरण स्वचालन को आरेखित करता है, और इन्हें सबस्टेशन और पारेषण नेटवर्क की कार्यप्रणाली से जोड़ता है।
Fundamentals · 11 मिनट में पढ़ें विद्युत इंजीनियरिंग September 4, 2026वर्चुअल पावर प्लांट (वीपीपी) का परिचय — वितरित संसाधनों को एक साथ जोड़ना और उन्हें पावर प्लांट के रूप में बेचना
छत पर सौर ऊर्जा, घरेलू बैटरी, इलेक्ट्रिक वाहन, कारखाने की मांग प्रतिक्रिया: यह लेख दर्शाता है कि कैसे एक वीपीपी एक आईटी प्लेटफॉर्म पर बिखरे हुए वितरित संसाधनों को एक साथ लाता है और उन्हें बाजार में एक एकल बिजली संयंत्र के रूप में पेश करता है, साथ ही जापान की एग्रीगेटर प्रणाली, बैलेंसिंग मार्केट और वास्तविक दुनिया के प्रदर्शन मामलों के साथ।
Fundamentals · 10 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 4, 2026ब्रेकिंग सिस्टम का संक्षिप्त परिचय — डिस्क, ड्रम, रीजनरेशन और ब्रेक-बाय-वायर
ब्रेकिंग का मतलब है गतिज ऊर्जा को ऊष्मा या विद्युत में परिवर्तित करके कार को रोकना। यह लेख डिस्क और ड्रम के घर्षण और ऊष्मा क्षय, हाइड्रोलिक सर्किट और ABS/ESC, इलेक्ट्रिक वाहनों और उच्च गुणवत्ता वाले वाहनों में पुनर्योजी मिश्रण, और ब्रेक-बाय-वायर की वर्तमान स्थिति को गणितीय और आरेखीय रूप से समझाता है।
Fundamentals · 8 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 4, 2026इलेक्ट्रिक वाहन पावरट्रेन — मोटर, इन्वर्टर और रिडक्शन गियर
इलेक्ट्रिक वाहन (ईवी) बैटरी की डीसी ऊर्जा को तीन-फेज मोटर शक्ति में परिवर्तित करता है, फिर रिड्यूसर और डिफरेंशियल के माध्यम से विद्युतचुंबकीय टॉर्क को पहियों तक पहुंचाता है। यह गाइड पीएमएसएम और इंडक्शन मोटर्स, पुनर्जनन, थर्मल डिजाइन और वर्तमान एकीकृत प्लेटफार्मों की तुलना करता है।
Fundamentals · 4 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 4, 2026हाइब्रिड सिस्टम — पावर स्प्लिट, रीजनरेशन और कंट्रोल
एक हाइब्रिड प्रणाली श्रृंखला, समानांतर या शक्ति-विभाजित पथों के माध्यम से इंजन और इलेक्ट्रिक मोटर को समन्वित करती है। टोयोटा टीएचएस प्लेनेटरी गियरिंग के उदाहरण का उपयोग करते हुए, यह मार्गदर्शिका समीकरणों और आरेखों की सहायता से एसओसी प्रबंधन, पुनर्जनन, तापीय सीमाएँ और नियंत्रण की व्याख्या करती है।
Fundamentals · 5 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 4, 2026सस्पेंशन का संक्षिप्त परिचय — स्प्रिंग्स और डैम्पर्स से लेकर ज्योमेट्री और एक्टिव कंट्रोल तक
सस्पेंशन वह तंत्र है जो स्प्रिंग और डैम्पर का उपयोग करके आरामदायक सवारी और स्थिरता के बीच संतुलन स्थापित करता है। यह लेख क्वार्टर-कार मॉडल के बुनियादी समीकरणों, मैकफर्सन स्ट्रट, डबल विशबोन और मल्टी-लिंक डिज़ाइनों के बीच ज्यामितिगत अंतर, मैग्नेराइड और पोर्श एक्टिव राइड जैसे सक्रिय/अनुकूली डैम्पिंग और ब्रेकिंग के दौरान भार स्थानांतरण से संबंधित पहलुओं को गणितीय और आरेखीय उदाहरणों के साथ प्रस्तुत करता है।
Fundamentals · 11 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 4, 2026ट्रांसमिशन — एमटी, एटी, सीवीटी और डीसीटी की तुलना
एक ट्रांसमिशन इंजन या मोटर की गति और टॉर्क को पहियों के अनुरूप समायोजित करता है। यह गाइड एमटी, टॉर्क-कन्वर्टर एटी, सीवीटी और डीसीटी तंत्रों, हानियों, शिफ्ट गुणवत्ता और नियंत्रण की तुलना करता है, और फिर बताता है कि इलेक्ट्रिक वाहन अक्सर सिंगल रिडक्शन गियर का उपयोग क्यों करते हैं।
Fundamentals · 5 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग
September 4, 2026
मल्टी-एजेंट रीइन्फोर्समेंट लर्निंग का परिचय — ऐसी दुनिया में अनुकूलन जहां दूसरा पक्ष भी सीख रहा है
जब एक से अधिक एजेंट एक ही समय में सीखते हैं, तो एकल-एजेंट एमडीपी मान्य नहीं रह जाता। यह लेख समीकरणों और आरेखों के साथ गैर-स्थिरता, सहकारी/प्रतिस्पर्धी/मिश्रित सेटिंग्स, सीटीडीई, क्रेडिट-असाइनमेंट समस्या, एमएडीडीपीजी और क्यूएमआईएक्स को व्यवस्थित करता है।
Fundamentals · 10 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग September 4, 2026π0 की व्याख्या — फ्लो मैचिंग ने VLA क्रिया निर्माण को कैसे बदला
फिजिकल इंटेलिजेंस के π0 के लिए एक स्रोत-आधारित तकनीकी मार्गदर्शिका: पालीगेम्मा वीएलएम और समर्पित एक्शन एक्सपर्ट, सशर्त प्रवाह मिलान के साथ निरंतर क्रिया निर्माण, सात प्रकार के रोबोटों में क्रॉस-एम्बोडिमेंट प्रशिक्षण, और आरटी-2 और ओपनवीएलए जैसे ऑटोरेग्रेसिव वीएलए मॉडल से अंतर।
Fundamentals · 13 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग
September 4, 2026
रिवॉर्ड डिज़ाइन की बुनियादी बातें — वास्तविक जीवन में "किस चीज़ को अधिकतम करना है" यह सबसे कठिन हिस्सा क्यों है
रीइन्फोर्समेंट लर्निंग के कार्यान्वयन में, अक्सर रिवॉर्ड-फंक्शन का डिज़ाइन ही परिणाम निर्धारित करता है, न कि एल्गोरिदम। यह लेख स्पार्स बनाम डेंस रिवॉर्ड, पोटेंशियल-आधारित रिवॉर्ड शेपिंग की पॉलिसी इनवेरिएंस, रिवॉर्ड हैकिंग के वास्तविक मामले, इनवर्स रीइन्फोर्समेंट लर्निंग और कंस्ट्रेंड आरएल को व्यवस्थित रूप से प्रस्तुत करता है।
Fundamentals · 10 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 4, 2026
रोबोट आर्म काइनेमेटिक्स प्राइमर — फॉरवर्ड काइनेमेटिक्स, इन्वर्स काइनेमेटिक्स और जैकोबियन
फॉरवर्ड काइनेमेटिक्स जोड़ों के कोणों से हाथ की स्थिति और अभिविन्यास ज्ञात करता है; इनवर्स काइनेमेटिक्स विपरीत समस्या को हल करता है; और जैकोबियन "वेग" के माध्यम से इन दोनों को जोड़ता है। डीएच मापदंडों के साथ निर्देशांक रूपांतरण बनाने से लेकर, विश्लेषणात्मक आईके, संख्यात्मक आईके (डैम्प्ड लीस्ट स्क्वेयर्स), विलक्षणताओं और अतिरेकपूर्ण स्वतंत्रता की डिग्री तक - रोबोटिक भुजा की गति को नियंत्रित करने वाले काइनेमेटिक्स का एक व्यवस्थित और मूलभूत विवरण प्रस्तुत किया गया है।
Fundamentals · 16 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 4, 2026
बल नियंत्रण और प्रतिबाधा नियंत्रण का परिचय — एक ऐसा रोबोट बनाना जो स्पर्श कर सके
यह लेख इस बात से शुरू होता है कि स्थिति-नियंत्रित रोबोटिक भुजा द्वारा किसी कठोर वस्तु को छूते ही वास्तव में क्या होता है - और यह क्यों संयोजन, पॉलिशिंग और मानव-संपर्क कार्यों को असंभव बना देता है - प्रतिबाधा नियंत्रण के माध्यम से कार्य करता है, जो एक आभासी स्प्रिंग, डैम्पर और द्रव्यमान के माध्यम से बल और विस्थापन को जोड़ता है; प्रवेश नियंत्रण, जो उस कार्य-कारण संबंध को उलट देता है; और संकर स्थिति/बल नियंत्रण, जो स्थानिक दिशा द्वारा स्थिति और बल को अलग करता है, समीकरणों और आरेखों से विचारों का निर्माण करता है।
Fundamentals · 17 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 4, 2026
झुंड नियंत्रण (बहु-रोबोट) का प्रारंभिक परिचय — झुंड बनाना, संरचना और आम सहमति
झुंड नियंत्रण उन समस्याओं को हल करता है जिन्हें एक अकेला रोबोट हल नहीं कर सकता, इसके लिए यह कई रोबोटों पर लागू किए गए "सरल स्थानीय नियमों" का उपयोग करता है। बोइड्स के साथ झुंड बनाने की प्रक्रिया को दोहराने से लेकर, सहमति के लिए सर्वसम्मति एल्गोरिदम तक, और गठन नियंत्रण के तीन दृष्टिकोणों - नेता-अनुयायी, आभासी संरचनाएं और व्यवहार-आधारित - तक, यह लेख केंद्रीकृत और विकेंद्रीकृत आर्किटेक्चर के बीच विभाजन के आधार पर इस क्षेत्र को व्यवस्थित रूप से प्रस्तुत करता है।
Fundamentals · 14 मिनट में पढ़ें सेंसर और हार्डवेयर
September 4, 2026
रोटरी एनकोडर कैसे काम करते हैं — ऑप्टिकल और मैग्नेटिक
हम रोटरी एनकोडर के पीछे काम करने वाले दो सिद्धांतों की तुलना करते हैं - ऑप्टिकल, जो प्रकाश को बाधित करके स्थिति को पढ़ता है, और चुंबकीय, जो मोटर के शाफ्ट कोण और गति सेंसर से चुंबकीय क्षेत्र की दिशा को पढ़ता है।
Fundamentals · 16 मिनट में पढ़ें सेंसर और हार्डवेयर
September 4, 2026
तापमान सेंसर कैसे काम करते हैं, और इस श्रेणी को परिभाषित करने वाले उत्पाद — थर्मोकपल, PT100, DS18B20
हर तापमान सेंसर एक ही काम करता है - गर्मी को विद्युत संकेत में परिवर्तित करता है - लेकिन इसके पीछे का भौतिकी चार अलग-अलग श्रेणियों में विभाजित है: थर्मोकपल में सीबेक प्रभाव, आरटीडी और थर्मिस्टर में प्रतिरोध-तापमान संबंध, सेमीकंडक्टर आईसी का बैंडगैप व्यवहार, और अवरक्त विकिरण थर्मामीटर के पीछे का स्टीफ़न-बोल्ट्ज़मैन नियम। यह लेख सीबेक की 1821 की गलतफहमी से लेकर, पीटी100 सेंसर को कैलिब्रेट करने वाले कैलेंडर-वैन ड्यूसेन समीकरण, डीएस18बी20, टीएमपी117 और एमएलएक्स90614 जैसे वास्तविक आईसी की विशिष्टताओं की तुलना, और 12 गैर-संपर्क आईआर सेंसर के साथ टायर का तापमान मापने वाली एफ1 कार के वास्तविक मामले तक के इतिहास का पता लगाता है।
Fundamentals · 19 मिनट में पढ़ें तकनीकी रुझान
September 4, 2026
ह्यूमनॉइड रोबोट में प्रौद्योगिकी के रुझान
टेस्ला ऑप्टिमस और फिगर 03 अब कारखानों में पहुंच चुके हैं, और बोस्टन डायनेमिक्स का एटलस हाइड्रोलिक से पूरी तरह इलेक्ट्रिक हो गया है। यूनिट्री कीमतों को लेकर प्रतिस्पर्धा बढ़ा रही है, वहीं 1X का NEO वीडियो वर्ल्ड मॉडल का उपयोग करके घरों में खुद को प्रशिक्षित करना सीख रहा है। आइए प्रतिस्पर्धी परिदृश्य और शेष चुनौतियों पर एक नज़र डालें।
Trends · 11 मिनट में पढ़ें तकनीकी रुझान
September 4, 2026
विश्व मॉडलों में प्रौद्योगिकी रुझान
एक 'विश्व मॉडल' किसी वातावरण की गतिशीलता को सीखता है और अपने मस्तिष्क में भविष्य का अनुकरण करता है। हा और श्मिडहुबर के VAE+RNN से लेकर ड्रीमरV3, जिनी 3 और सोरा होते हुए यान लेकुन द्वारा समर्थित JEPA आर्किटेक्चर तक - यह लेख जनरेटिव और नॉन-जनरेटिव दृष्टिकोणों के बीच विभाजन और दोनों पक्षों के सामने आने वाली भौतिक स्थिरता की साझा बाधा को दर्शाता है।
Trends · 10 मिनट में पढ़ें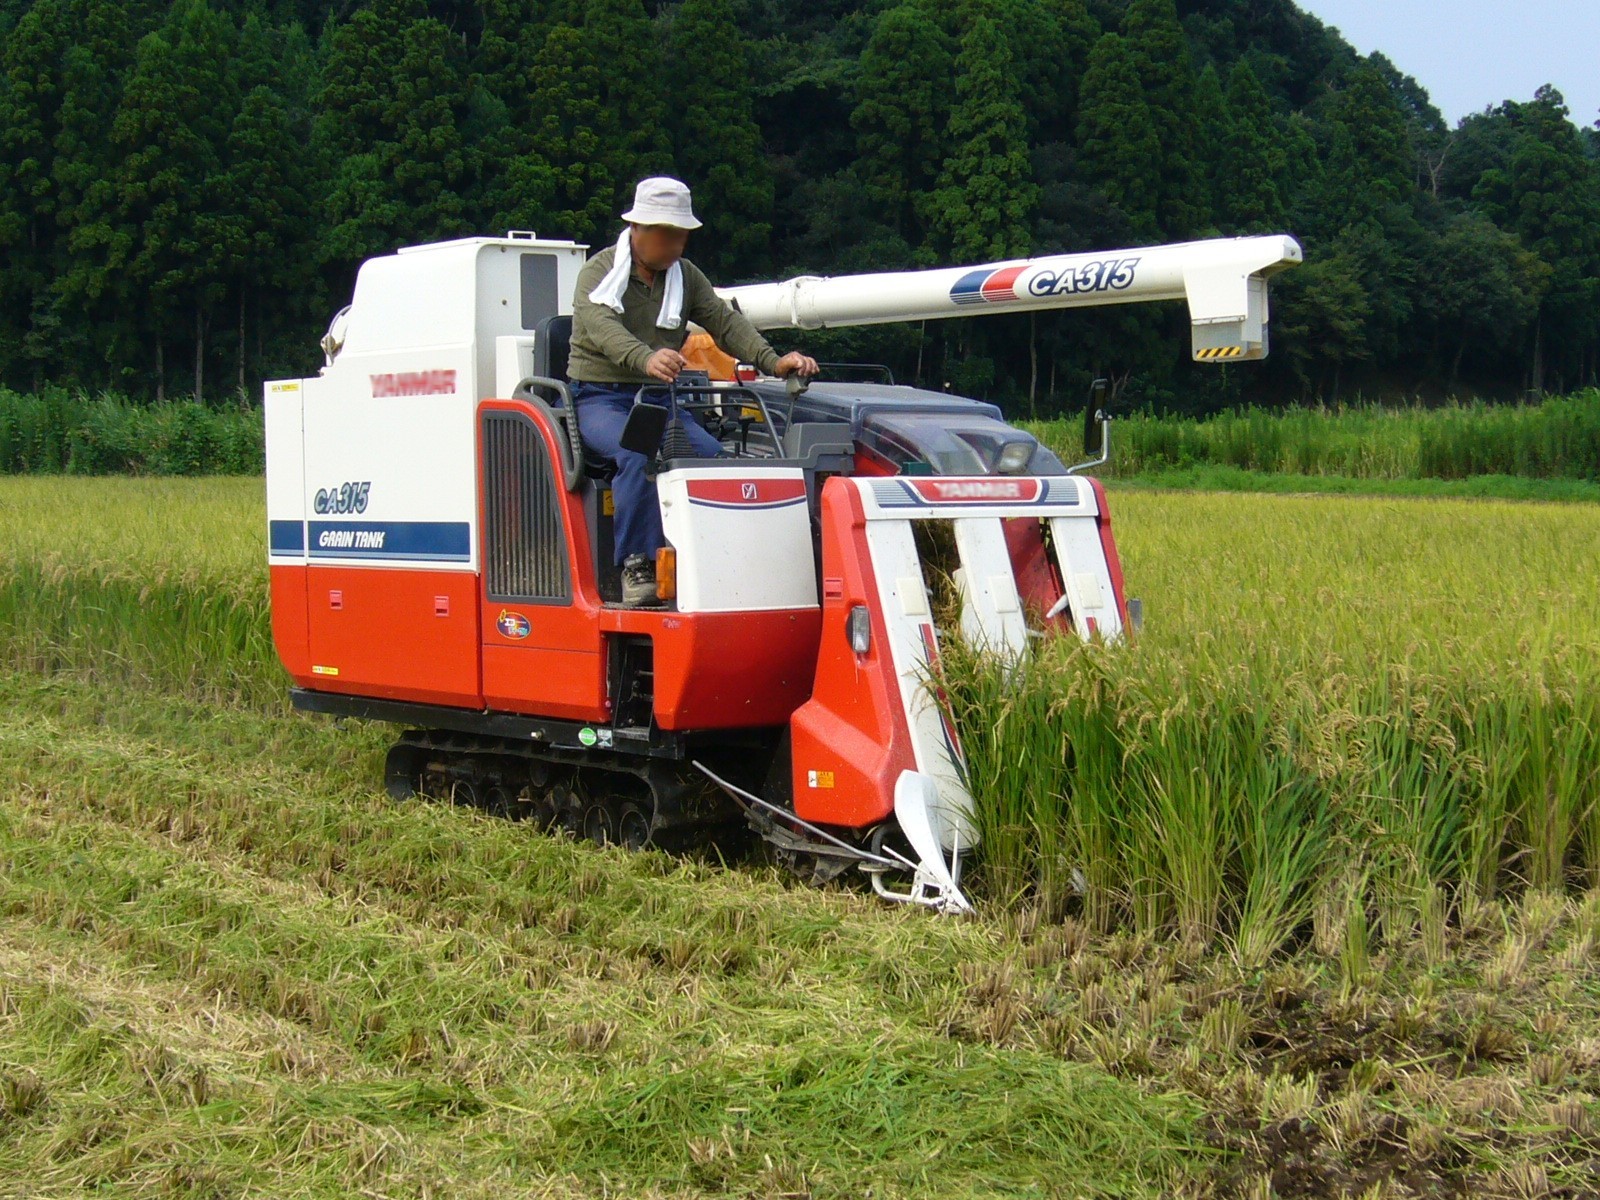 कृषि मशीनरी इंजीनियरिंग
September 3, 2026
कृषि मशीनरी इंजीनियरिंग 101: कंबाइन हार्वेस्टर — कटाई से लेकर सफाई और स्वचालन तक
हेड-फीडिंग कंबाइन हार्वेस्टर चावल की कटाई, थ्रेसिंग, अनाज को अलग करने और उसे टैंक में संग्रहित करने का काम करता है। यह लेख कंबाइन हार्वेस्टर को यांत्रिक इंजीनियरिंग के नज़रिए से देखता है - इसकी उत्पत्ति जापान में क्यों हुई, आंतरिक सामग्री प्रवाह, हानि को मापने के लिए उपयोग किए जाने वाले समीकरण, उपज/गुणवत्ता सेंसर, वर्तमान मॉडलों के प्रकाशित विनिर्देश और आज स्वायत्त संचालन और विद्युतीकरण की स्थिति क्या है।
Fundamentals · 23 मिनट में पढ़ें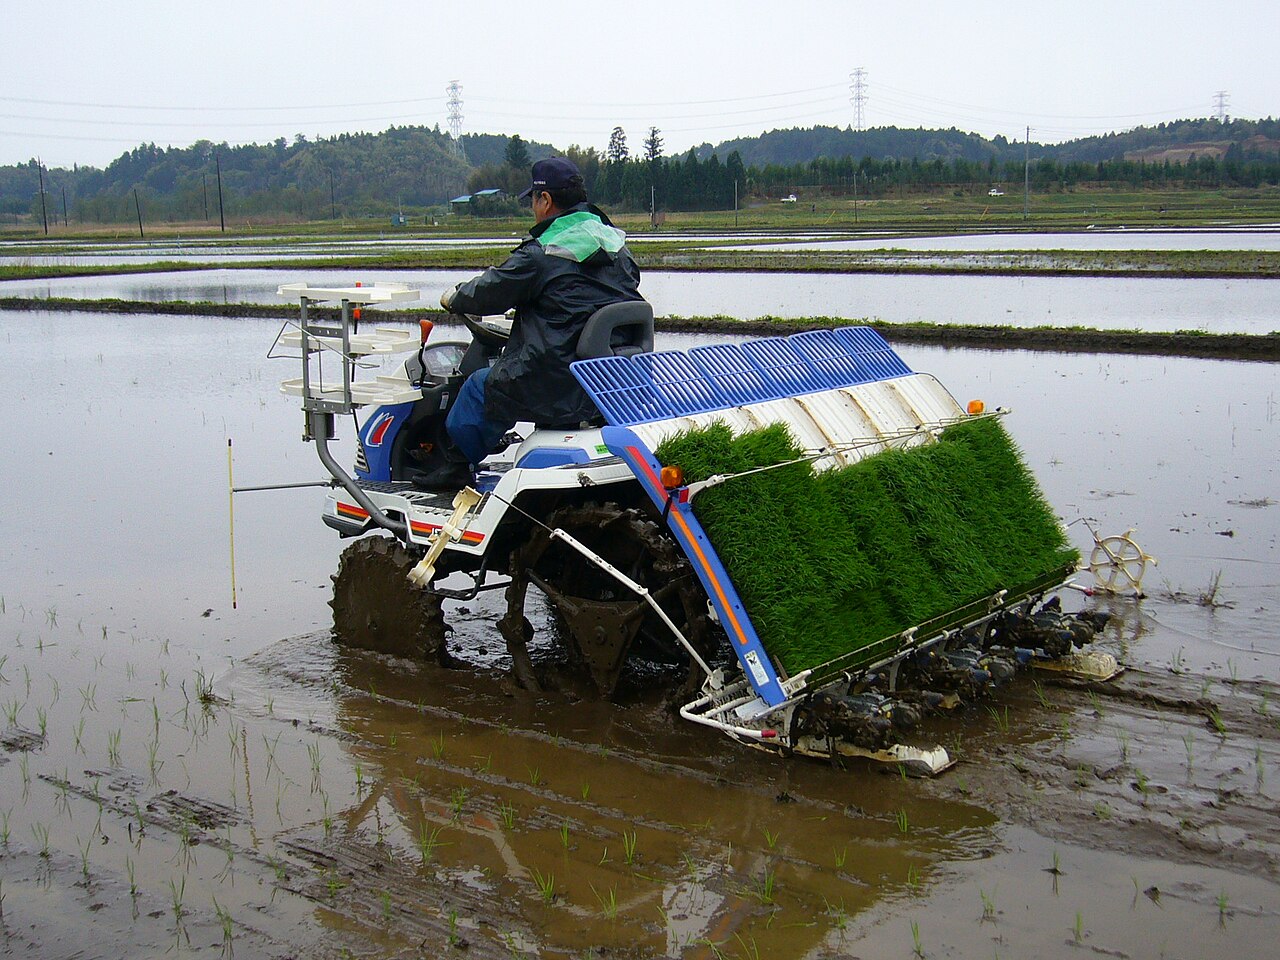 कृषि मशीनरी इंजीनियरिंग
September 3, 2026
कृषि मशीनरी इंजीनियरिंग 101: चावल रोपने की मशीन — धान के खेतों में पौधों को एक-एक करके कैसे लगाया जाता है
चावल रोपने वाली मशीन सिर्फ पौधों को एक जगह से दूसरी जगह ले जाने वाली मशीन नहीं है। यह लेख समीकरणों और सार्वजनिक रूप से उपलब्ध सामग्रियों के माध्यम से इसका विश्लेषण करता है - वह फीड सिस्टम जो एक बार में एक ही टीले में पौधों की चटाई को काटता है, रोपण पंजे का प्रक्षेप पथ, पंक्ति/टीले की दूरी और गहराई, फ्लोट के माध्यम से धान की सतह की ट्रैकिंग, और पीछे से चलाई जाने वाली मशीनों से लेकर रोबोटिक इकाइयों तक सब कुछ।
Fundamentals · 27 मिनट में पढ़ें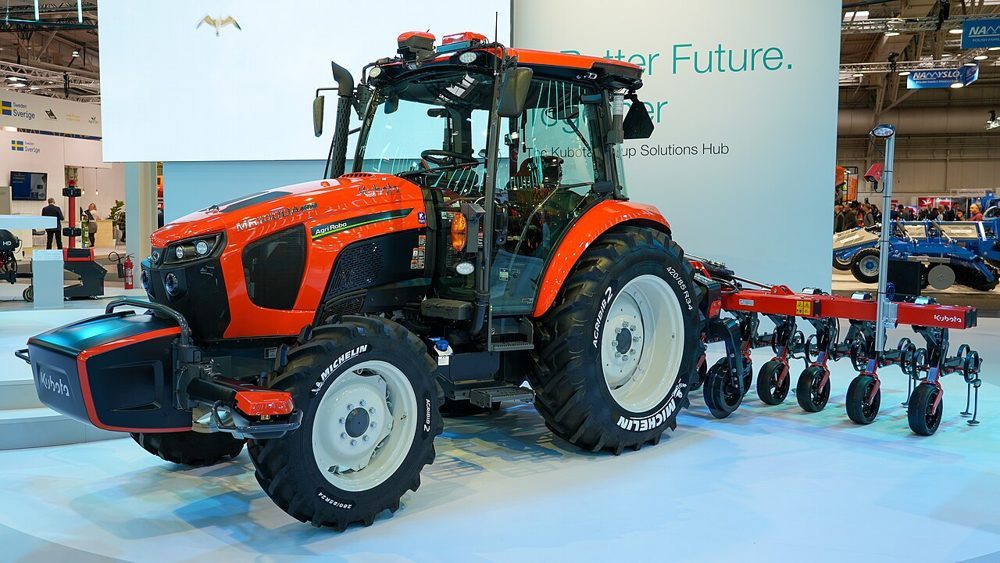 कृषि मशीनरी इंजीनियरिंग
September 3, 2026
कृषि मशीनरी इंजीनियरिंग 101: ट्रैक्टर — कर्षण और पीटीओ से लेकर थ्री-पॉइंट लिंकेज और स्वायत्त ड्राइविंग तक
ट्रैक्टर एक पोर्टेबल विद्युत स्रोत है जो इंजन की शक्ति को पहियों/क्रॉलर, पीटीओ और हाइड्रोलिक थ्री-पॉइंट लिंकेज के बीच विभाजित करता है। यह लेख यांत्रिक अभियांत्रिकी के दृष्टिकोण से कर्षण और फिसलन, जुताई की गहराई का नियंत्रण, आरटीके-जीएनएसएस, मृदा/उपज सेंसर और विद्युतीकरण की वर्तमान स्थिति की व्याख्या करता है।
Fundamentals · 22 मिनट में पढ़ें कंपनी अध्ययन
September 3, 2026
कॉर्पोरेट अनुसंधान: बैटरी निर्माता - पैनासोनिक एनर्जी, जीएस युआसा और मुराता मैन्युफैक्चरिंग
इलेक्ट्रिक वाहनों की बैटरी से लेकर डेटा सेंटर में ऊर्जा भंडारण, रक्षा और अंतरिक्ष अनुप्रयोगों तक, बैटरी एक ऐसा बढ़ता हुआ क्षेत्र है जिसमें जापान की विद्युत उपकरण और इलेक्ट्रॉनिक घटक निर्माता कंपनियां अपना सब कुछ झोंक रही हैं — फिर भी उनकी उत्पत्ति और रणनीतियां एक दूसरे से बिल्कुल अलग हैं। पैनासोनिक एनर्जी ने सान्यो इलेक्ट्रिक के बैटरी व्यवसाय को अपने में मिला लिया; जीएस युआसा की जड़ें 1895 में स्थापित लेड-एसिड बैटरी के क्षेत्र में अग्रणी कंपनी से जुड़ी हैं; मुराता मैन्युफैक्चरिंग ने 2017 में सोनी के बैटरी व्यवसाय का अधिग्रहण करके इस क्षेत्र में प्रवेश किया। यह लेख इन तीनों कंपनियों के इतिहास, वित्तीय परिणामों, उत्पादों, सुविधाओं और भविष्य की संभावनाओं की तुलना करता है।
Industry research · 17 मिनट में पढ़ें कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
व्यवहार नियोजन का प्रारंभिक परिचय: एफएसएम, व्यवहार वृक्ष और पीओएमडीपी किस प्रकार यह निर्धारित करते हैं कि स्वचालित वाहन आगे क्या करेगा।
व्यवहार नियोजन अनिश्चित धारणा को रुकने, अनुसरण करने, रास्ता देने, विलय करने और लेन बदलने के निर्णयों में परिवर्तित करता है, फिर पथ नियोजन और एमपीसी को नियंत्रित करता है। यह प्रारंभिक परिचय एफएसएम, व्यवहार ट्री, पीओएमडीपी, वर्तमान एडीएएस, सुरक्षा और परीक्षण को आपस में जोड़ता है।
Fundamentals · 14 मिनट में पढ़ें
कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
व्यवहार नियोजन का प्रारंभिक परिचय: एफएसएम, व्यवहार वृक्ष और पीओएमडीपी किस प्रकार यह निर्धारित करते हैं कि स्वचालित वाहन आगे क्या करेगा।
व्यवहार नियोजन अनिश्चित धारणा को रुकने, अनुसरण करने, रास्ता देने, विलय करने और लेन बदलने के निर्णयों में परिवर्तित करता है, फिर पथ नियोजन और एमपीसी को नियंत्रित करता है। यह प्रारंभिक परिचय एफएसएम, व्यवहार ट्री, पीओएमडीपी, वर्तमान एडीएएस, सुरक्षा और परीक्षण को आपस में जोड़ता है।
Fundamentals · 14 मिनट में पढ़ें कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
ऑक्यूपेंसी ग्रिड मैपिंग — लिडार और कैमरा साक्ष्य को ट्रैवर्सेबिलिटी में बदलना
ऑक्यूपेंसी ग्रिड स्थान को सेलों में विभाजित करता है और संभाव्यता के आधार पर कब्जे वाले, खाली और अज्ञात स्थान को दर्शाता है। बेयसियन और लॉग-ऑड्स अपडेट, इनवर्स सेंसर मॉडल, रे कास्टिंग, डायनेमिक डीके, 3डी वोक्सेल, एसएलएएम, कॉस्टमैप और प्लानिंग सीखें।
Fundamentals · 10 मिनट में पढ़ें
कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
SAE ड्राइविंग ऑटोमेशन स्तर 0–5 — ADAS के पीछे ज़िम्मेदारी की सीमा
SAE J3016 वाहन इंटेलिजेंस का स्कोर नहीं है। यह जानें कि डायनामिक ड्राइविंग टास्क, मॉनिटरिंग और फॉलबैक को लेवल 0-5 पर कौन निष्पादित करता है, साथ ही ODD, टेकओवर लेटेंसी, वर्तमान ADAS, SOTIF, सुरक्षा और संरक्षा मूल्यांकन भी शामिल है।
Fundamentals · 11 मिनट में पढ़ें
कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
V2X प्राइमर — वाहनों, सड़कों, नेटवर्कों और लोगों को सुरक्षित रूप से जोड़ना
V2V, V2I, V2N और V2P के माध्यम से क्या आदान-प्रदान होता है, और DSRC/ITS-G5 तथा C-V2X में क्या अंतर है? यह परिचयात्मक लेख विलंबता, वितरण विश्वसनीयता, सहयोगात्मक धारणा, PKI, स्थान गोपनीयता, त्रुटि-मुक्त डिज़ाइन और पुनरुत्पादनीय परीक्षण को आपस में जोड़ता है।
Fundamentals · 9 मिनट में पढ़ें
नियंत्रण इंजीनियरिंग
September 3, 2026
नियंत्रण अभियांत्रिकी का प्रारंभिक परिचय: अवस्था प्रेक्षक और रैखिक कलमन फ़िल्टर
सेंसर रीडिंग स्वयं स्थिति नहीं दर्शाती हैं। यह प्रारंभिक पाठ अवलोकनशीलता, कल्मन पूर्वानुमान/अद्यतन समीकरण, सहप्रसरण, संख्यात्मक उदाहरण, नियंत्रण एकीकरण, रोबोट कार्यान्वयन और दोष-मुक्त व्यवहार की व्याख्या करता है।
Fundamentals · 7 मिनट में पढ़ें
नियंत्रण इंजीनियरिंग
September 3, 2026
कंट्रोल इंजीनियरिंग प्राइमर: एलक्यूआर — स्पष्ट प्राथमिकताओं से स्टेट फीडबैक
LQR एक स्टेट-स्पेस मॉडल और एक द्विघात लागत से स्टेट-फीडबैक लाभ प्राप्त करता है। यह परिचय रिकैटी समीकरणों, अवलोकनशीलता, PID/MPC ट्रेडऑफ़, रोबोट कार्यान्वयन, संख्यात्मक अंतर्ज्ञान और सुरक्षा को कवर करता है।
Fundamentals · 6 मिनट में पढ़ें नियंत्रण इंजीनियरिंग
September 3, 2026
नियंत्रण अभियांत्रिकी परिचय: मॉडल प्रेडिक्टिव कंट्रोल — सीमाओं के भीतर कार्य करना
मॉडल प्रेडिक्टिव कंट्रोल एक मॉडल की मदद से भविष्य के व्यवहार का पूर्वानुमान लगाता है, सीमित इनपुट अनुक्रम को अनुकूलित करता है, केवल अपना पहला चरण लागू करता है और प्रक्रिया को दोहराता है। यह प्रारंभिक पाठ्यक्रम समीकरणों, ट्यूनिंग, सुरक्षा, कार्यान्वयन और वर्तमान उदाहरणों को कवर करता है।
Fundamentals · 7 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 3, 2026नियंत्रण अभियांत्रिकी का परिचय: पथ नियोजन — A*, डाइक्स्ट्रा, RRT, RRT*, और PRM
पथ नियोजन का अर्थ केवल सबसे छोटा रास्ता खोजना नहीं है। यह प्रारंभिक मार्गदर्शिका रोबोट के आकार, मानचित्र की अनिश्चितता, गणना, SLAM/Nav2 एकीकरण और सुरक्षा को ध्यान में रखते हुए ग्रिड और निरंतर-स्थान एल्गोरिदम की तुलना करती है।
Fundamentals · 7 मिनट में पढ़ें नियंत्रण इंजीनियरिंग September 3, 2026नियंत्रण अभियांत्रिकी का परिचय: पीआईडी नियंत्रण — तीन समय पैमानों पर कार्य करना
पीआईडी केवल तीन लाभों तक सीमित नहीं है। यह प्रारंभिक परिचय इसके अंतर्निहित सिद्धांतों और समीकरणों को सैंपलिंग, संतृप्ति, एंटी-विंडअप, ट्यूनिंग, सुरक्षा, आरओएस 2 और वास्तविक कार्यान्वयन जांचों से जोड़ता है।
Fundamentals · 8 मिनट में पढ़ें नियंत्रण इंजीनियरिंग
September 3, 2026
नियंत्रण अभियांत्रिकी का प्रारंभिक परिचय: प्रक्षेपवक्र निर्माण — न्यूनतम झटके, पंचकोणीय वक्र और समलम्बाकार प्रोफाइल
पथ यह बताता है कि कहाँ जाना है; प्रक्षेप पथ यह बताता है कि कब और किस वेग, त्वरण और झटके के साथ यात्रा करनी है। यह प्रारंभिक पाठ्यक्रम न्यूनतम झटके, पंचकोणीय, समलम्बाकार प्रोफाइल, बाधाओं, सुरक्षा और ROS 2 एकीकरण को कवर करता है।
Fundamentals · 5 मिनट में पढ़ें
कंप्यूटर विज़न
September 3, 2026
एपिपोलर ज्योमेट्री — दो छवियों से गहराई और कैमरा गति का अध्ययन
एपिपोलर ज्यामिति वह सिद्धांत है जो यह निर्धारित करता है कि एक ही 3D बिंदु दो छवियों में कैसे प्रक्षेपित होता है। यह लेख व्यवस्थित रूप से मूलभूत मैट्रिक्स और आवश्यक मैट्रिक्स, 8-बिंदु और 5-बिंदु एल्गोरिदम, RANSAC, त्रिभुजीकरण, एपिपोलर ज्यामिति और होमोग्राफी के बीच चुनाव, अंशांकन, OpenCV/COLMAP कार्यान्वयन, विफलता की स्थितियाँ और हालिया शिक्षण-आधारित अनुमान को समीकरणों और आरेखों के साथ समझाता है।
Fundamentals · 19 मिनट में पढ़ें कंप्यूटर विज़न
September 3, 2026
फ़ीचर डिटेक्शन प्राइमर
फ़ीचर डिटेक्शन किसी छवि में "ऐसे स्थान चुनता है जिन्हें दोबारा पाया जा सकता है" और उनका उपयोग मिलान के लिए करता है। यह लेख कॉर्नर, ब्लॉब्स, DoG, FAST, ORB और SIFT के सिद्धांतों को मजबूती, मूल्यांकन, वर्तमान उपकरणों और सीखने पर आधारित विधियों के साथ जोड़कर एक सुसंगत चित्र प्रस्तुत करता है।
Fundamentals · 16 मिनट में पढ़ें
कंप्यूटर विज़न
September 3, 2026
VO/VIO प्राइमर — कैमरा और IMU से गति का अनुमान लगाने के लिए एक व्यावहारिक आधार
विज़ुअल ओडोमेट्री (VO) और विज़ुअल-इनर्शियल ओडोमेट्री (VIO) छवियों और जड़त्वीय मापों के अनुक्रम से रोबोट या कैमरे की सापेक्ष गति का अनुमान लगाती हैं। यह लेख गणितीय और आरेखों की सहायता से मोनोक्युलर स्केल अस्पष्टता, IMU प्रीइंटीग्रेशन, आरंभीकरण, फ़िल्टरिंग बनाम अनुकूलन, VINS-Mono और OpenVINS जैसे कार्यान्वयन, मूल्यांकन मेट्रिक्स और विफलता की स्थितियों पर विस्तार से चर्चा करता है।
Fundamentals · 20 मिनट में पढ़ें
कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
एचडी मैप्स — स्वायत्त ड्राइविंग के लिए लेन-स्तरीय मानचित्र
एक एचडी मानचित्र लेन, सीमाएँ, चिह्न, ऊँचाई और कनेक्टिविटी को मशीन-पठनीय डेटा के रूप में दर्शाता है। यह मार्गदर्शिका बताती है कि यह एसएलएएम मानचित्र से कैसे भिन्न है, स्थानीयकरण कैसे काम करता है, और नवीनता और अनिश्चितता क्यों मायने रखती है।
Fundamentals · 6 मिनट में पढ़ें
कनेक्टेड और स्वचालित ड्राइविंग
September 3, 2026
ऑक्यूपेंसी ग्रिड मैपिंग — लिडार और कैमरा साक्ष्य को ट्रैवर्सेबिलिटी में बदलना
ऑक्यूपेंसी ग्रिड स्थान को सेलों में विभाजित करता है और संभाव्यता के आधार पर कब्जे वाले, खाली और अज्ञात स्थान को दर्शाता है। बेयसियन और लॉग-ऑड्स अपडेट, इनवर्स सेंसर मॉडल, रे कास्टिंग, डायनेमिक डीके, 3डी वोक्सेल, एसएलएएम, कॉस्टमैप और प्लानिंग सीखें।
Fundamentals · 10 मिनट में पढ़ें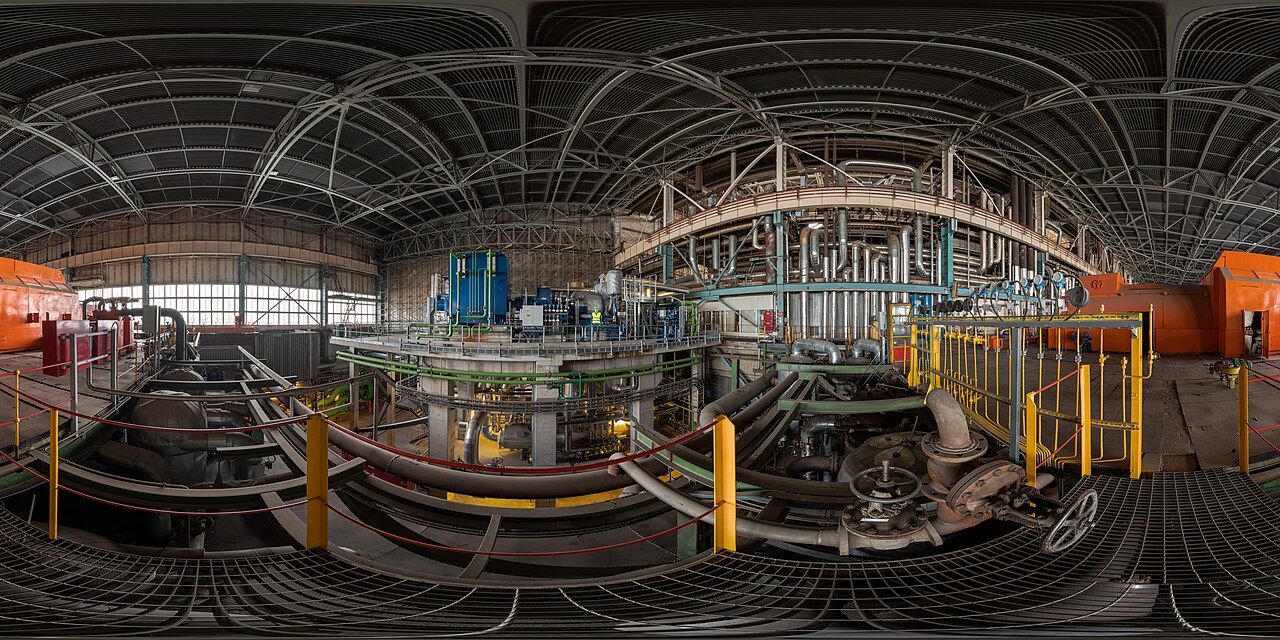 विद्युत इंजीनियरिंग
September 3, 2026
थर्मल पावर 101 — भाप, गैस और संयुक्त चक्रों के माध्यम से ईंधन की ऊष्मा को बिजली में परिवर्तित करना
थर्मल पावर का मतलब सिर्फ ईंधन जलाना नहीं है। यह लेख बॉयलर, स्टीम टरबाइन, गैस टरबाइन, हीट रिकवरी, जेनरेटर और फ्लू-गैस ट्रीटमेंट को एक एकल थर्मोडायनामिक और ग्रिड-ऑपरेशन सिस्टम के रूप में देखता है, और समीकरणों और आरेखों की सहायता से दक्षता, उत्सर्जन, स्टार्टअप समय, हाइड्रोजन/अमोनिया को-फायरिंग और सीसीएस को व्यवस्थित करता है।
Fundamentals · 10 मिनट में पढ़ें
पावरट्रेन और यांत्रिक इंजीनियरिंग
September 3, 2026
डीज़ल इंजन — संपीडन प्रज्वलन, टॉर्क और आफ्टरट्रीटमेंट
डीजल-चक्र ऊष्मागतिकी, कॉमन-रेल इंजेक्शन, टॉर्क और ईंधन खपत, डीपीएफ/एससीआर आफ्टरट्रीटमेंट, वर्तमान उपकरण उदाहरण, विद्युतीकरण और सुरक्षा।
Fundamentals · 3 मिनट में पढ़ें पावरट्रेन और यांत्रिक इंजीनियरिंग September 3, 2026गैस टर्बाइनें — ब्रेटन चक्र और संयुक्त-चक्र विद्युत
गैस टरबाइन हवा को संपीड़ित करती है, ईंधन को लगातार जलाती है, और गर्म गैस को टरबाइन के विभिन्न चरणों से गुजारती है। यह मार्गदर्शिका ब्रेटन चक्र, विमान और विद्युत उत्पादन के विभिन्न रूपों, जीटीसीसी और हाइड्रोजन चक्रों को समीकरणों और आरेखों के साथ विस्तार प्रदान करती है।
Fundamentals · 5 मिनट में पढ़ें
पावरट्रेन और यांत्रिक इंजीनियरिंग
September 3, 2026
पेट्रोल इंजन — स्पार्क इग्निशन, दक्षता और विद्युतीकरण
चार-स्ट्रोक गैसोलीन इंजनों का एक व्यावहारिक परिचय: ऑटो-साइकिल थर्मोडायनामिक्स, टॉर्क और ईंधन दक्षता, उत्सर्जन नियंत्रण, वर्तमान उत्पाद और विद्युतीकरण।
Fundamentals · 3 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग
September 3, 2026
पुनर्बलन अधिगम का परिचय: अनुकरण अधिगम और व्युत्क्रम पुनर्बलन अधिगम
व्यवहार क्लोनिंग, डैगर और व्युत्क्रम सुदृढ़ीकरण अधिगम में, पुरस्कारों को परिभाषित करना कठिन होने पर प्रदर्शन विधियों का उपयोग किया जाता है। यह प्रारंभिक परिचय सहचर परिवर्तन, पुरस्कार अनुमान, वीएलए कनेक्शन, मूल्यांकन, सुरक्षा और डेटा स्रोत को शामिल करता है।
Fundamentals · 7 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग September 3, 2026रीइन्फोर्समेंट लर्निंग की मूल बातें — एमडीपी, बेलमैन समीकरण और रोबोट के लिए एक्सप्लोरेशन
रीइन्फोर्समेंट लर्निंग एक बंद लूप है जिसमें एक एजेंट प्रेक्षणों से क्रियाएँ चुनता है और विलंबित पुरस्कारों को अधिकतम करता है। यह परिचय एमडीपी, मूल्य कार्यों, नीतियों, बेलमैन समीकरणों, अन्वेषण बनाम दोहन, पुरस्कार डिजाइन और सिमुलेशन से वास्तविक रोबोट तक के पथ की व्याख्या करता है।
Fundamentals · 7 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग September 3, 2026मॉडल-आधारित सुदृढीकरण शिक्षण और सिम-टू-रियल
वास्तविक मशीनों के लिए विश्व मॉडल, पूर्वानुमान त्रुटि, एमपीसी, डोमेन यादृच्छिकीकरण, सिस्टम पहचान और सुरक्षा निगरानी।
Fundamentals · 5 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग
September 3, 2026
पॉलिसी ग्रेडिएंट्स, पीपीओ और एसएसी — रोबोटों के लिए स्थिर सतत नियंत्रण
पॉलिसी ग्रेडिएंट्स सीधे पॉलिसी को अपडेट करते हैं ताकि स्टीयरिंग, थ्रस्ट और जॉइंट टॉर्क निरंतर बने रहें। यह लेख एक्टर-क्रिटिक, पीपीओ और एसएसी को आपस में जोड़ता है, फिर सिम-टू-रियल ट्रांसफर के लिए क्लिपिंग, एंट्रोपी रेगुलराइजेशन, मूल्यांकन और सुरक्षा सीमा को कवर करता है।
Fundamentals · 6 मिनट में पढ़ें रीइन्फोर्समेंट लर्निंग
September 3, 2026
क्यू-लर्निंग और डीक्यूएन — क्यू-टेबल से डीप रीइन्फोर्समेंट लर्निंग तक
क्यू-लर्निंग बेलमैन इष्टतमता लक्ष्य के साथ क्रिया मूल्यों को अपडेट करती है। यह प्रारंभिक परिचय सारणीबद्ध क्यू-टेबल से डीप क्यू-नेटवर्क तक के मार्ग का अनुसरण करता है, जिसमें अनुभव पुनर्प्रस्तुति, लक्ष्य नेटवर्क, अति-अनुमान और रोबोट स्टैक में सुरक्षित स्थान निर्धारण की व्याख्या की गई है।
Fundamentals · 6 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 3, 2026
आर्डुपायलट प्राइमर — ऑटोपायलट के लिए स्टेट एस्टिमेशन, कंट्रोल और मिशन डिज़ाइन
आर्डुपायलट एक ओपन-सोर्स ऑटोपायलट है जो वाहन के सेंसर फ्यूजन, एटीट्यूड/पोजिशन कंट्रोल, नेविगेशन मिशन और फेलसेफ को लागू करता है। यह लेख कॉप्टर, प्लेन और रोवर के बीच अंतर, साथ ही EKF, PID, MAVLink, SITL और वास्तविक वाहन सुरक्षा परीक्षण के बारे में आरेख सहित जानकारी प्रदान करता है।
Fundamentals · 6 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 3, 2026
डेड रेकनिंग प्राइमर — रोबोट की गति को ट्रैक करने के लिए पहियों, आईएमयू और जीएनएसएस को एकीकृत करना
डेड रेकनिंग, पहियों के घूर्णन, आईएमयू रीडिंग और वेग सेंसरों को एकीकृत करके रोबोट की स्थिति और अवस्था को अद्यतन करने की मूलभूत तकनीक है। यह लेख समीकरणों और आरेखों के साथ डिफरेंशियल-ड्राइव काइनेमेटिक्स, संचय त्रुटि, ईकेएफ-आधारित सुधार और इनडोर परिवहन रोबोटों और स्वायत्त ड्राइविंग में इसके कार्यान्वयन को कवर करता है।
Fundamentals · 7 मिनट में पढ़ें रोबोटिक्स की बुनियाद
September 3, 2026
ROS 2 का प्रारंभिक परिचय — नोड्स, टॉपिक्स और DDS में रोबोट नियंत्रण को सुरक्षित रूप से वितरित करना
ROS 2 एक रोबोटिक्स मिडलवेयर है जो सेंसिंग, परसेप्शन, प्लानिंग और कंट्रोल को अलग-अलग प्रक्रियाओं में विभाजित करता है और उन्हें DDS संचार के माध्यम से जोड़ता है। यह लेख नोड्स, टॉपिक्स, सर्विसेज, एक्शन्स, QoS, TF2, लाइफसाइकिल, इम्प्लीमेंटेशन और डिबगिंग के साथ-साथ ROS 1 से अंतर और वास्तविक दुनिया में परिचालन संबंधी सावधानियों को आरेख सहित कवर करता है।
Fundamentals · 6 मिनट में पढ़ें सेंसर और हार्डवेयर
September 3, 2026
एक्ट्यूएटर्स कैसे काम करते हैं — बीएलडीसी, स्टेपर, सर्वो मोटर्स
हम रोबोट की "मांसपेशियों" के रूप में काम करने वाले एक्चुएटर्स की तुलना तीन दृष्टिकोणों से करते हैं - बीएलडीसी मोटर, स्टेपर मोटर और सर्वो मोटर। ये तीनों वास्तव में एक समान वर्गीकरण नहीं हैं; मोटर निर्माण (बीएलडीसी/स्टेपर) और नियंत्रण आर्किटेक्चर (सर्वो) दो अलग-अलग अक्ष हैं जिन्हें अक्सर एक ही मान लिया जाता है। इस भ्रम को दूर करते हुए, हम नासा की निर्वात में ब्रश घिसाव की समस्या से लेकर वीनर के साइबरनेटिक्स के जन्म तक वास्तविक टॉर्क/प्रतिक्रिया/नियंत्रण संबंधी तालमेल का पता लगाते हैं।
Fundamentals · 17 मिनट में पढ़ें सेंसर और हार्डवेयर
September 3, 2026
इवेंट कैमरा (डीवीएस) कैसे काम करते हैं और प्रमुख उत्पाद — प्रोफेसी, इनिवेशन
परंपरागत कैमरों के विपरीत, जो निश्चित अंतरालों पर फ्रेम (स्थिर चित्र) कैप्चर करते रहते हैं, इवेंट कैमरे (डायनेमिक विज़न सेंसर, डीवीएस) में प्रत्येक पिक्सेल स्वतंत्र रूप से केवल उस क्षण की रिपोर्ट करता है जब उसकी चमक माइक्रोसेकंड रिज़ॉल्यूशन पर बदलती है। हम वास्तविक चिप्स - प्रोफेसी मेटाविज़न, इनिवेशन डीवीएक्सप्लोरर/डेविस, सैमसंग डीवीएस-जेन4 - 1988 के सिलिकॉन रेटिना अनुसंधान से लेकर इनिवेशन द्वारा 2024 में अधिग्रहण तक न्यूरोमॉर्फिक-इंजीनियरिंग की वंशावली, स्टीरियो-इवेंट-कैमरा स्वायत्त-ड्राइविंग डेटासेट डीएसईसी और यूएवी पर चल रहे एसएलएएम अनुसंधान का पता लगाते हैं।
Fundamentals · 15 मिनट में पढ़ें सेंसर और हार्डवेयर
September 3, 2026
मैग्नेटोमीटर कैसे काम करते हैं और प्रमुख उत्पाद — बॉश, एसटी, हनीवेल
मैग्नेटोमीटर, जो पृथ्वी के चुंबकीय क्षेत्र की दिशा का पता लगाकर दिशा निर्धारित करता है, एकमात्र ऐसा सेंसर है जो बिजली मिलने तक एक सटीक दिशा का बाहरी संदर्भ देता रहता है - स्मार्टफोन के इलेक्ट्रॉनिक कंपास से लेकर ड्रोन के यॉ-एंगल करेक्शन और क्यूबसैट के एटीट्यूड कंट्रोल तक। यह लेख चार मूलभूत भौतिक सिद्धांतों - हॉल प्रभाव, एएमआर, जीएमआर और फ्लक्सगेट - की व्याख्या करता है, बॉश बीएमएम150, एसटीमाइक्रोइलेक्ट्रॉनिक्स एलआईएस3एमडीएल और हनीवेल एचएमसी5883एल के वास्तविक चिप स्पेसिफिकेशन्स की तुलना करता है, हार्ड-आयरन/सॉफ्ट-आयरन त्रुटि और उसके कैलिब्रेशन, आईएमयू के साथ एएचआरएस सेंसर फ्यूजन और अयस्क की खोज से लेकर द्वितीय विश्व युद्ध के दौरान पनडुब्बी खोज और चंद्र अन्वेषण से लेकर आज के क्यूबसैट एटीट्यूड कंट्रोल तक इस तकनीक के इतिहास को कवर करता है।
Fundamentals · 17 मिनट में पढ़ें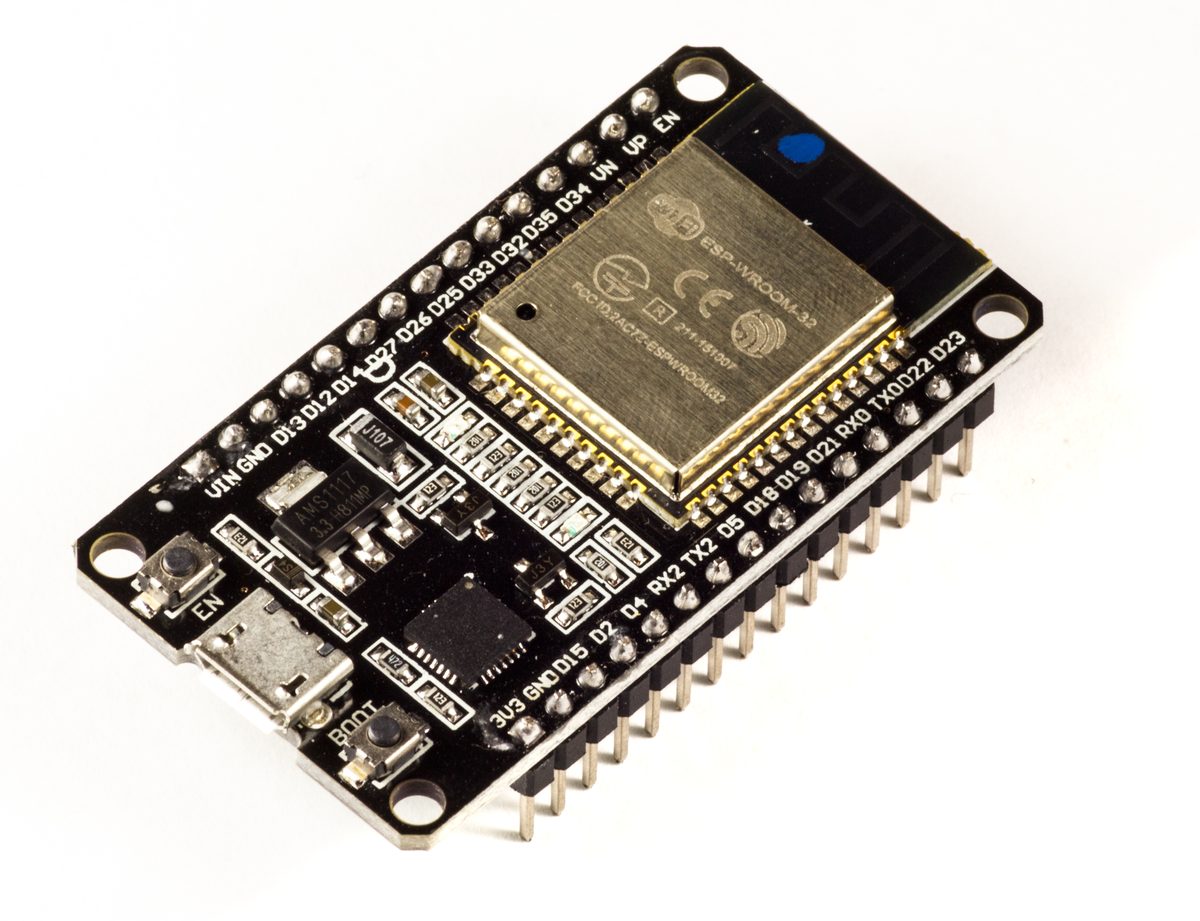 सेंसर और हार्डवेयर
September 3, 2026
वायरलेस संचार मॉड्यूल कैसे काम करते हैं — ESP32, nRF52840, SX1262
किसी सेंसर के मापे गए मान को उसके आवरण से बाहर ले जाने वाली शक्ति लगभग हमेशा रेडियो तरंग ही होती है। हम यह पता लगाते हैं कि कैसे वाई-फाई का OFDM ऑर्थोगोनल सबकैरियर का उपयोग करके मल्टीपाथ की समस्या को दूर करता है, कैसे BLE का GFSK मॉड्यूलेशन और स्टार टोपोलॉजी ड्यूटी-साइक्ल्ड ऑपरेशन को सक्षम बनाते हैं, और कैसे LoRa का चिरप स्प्रेड स्पेक्ट्रम (CSS) SF7-12 स्प्रेडिंग-फैक्टर रेंज में डेटा दर के लिए रेंज का त्याग करता है — यह सब ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7 और MultiTech mDot जैसे चिप्स के वास्तविक आंकड़ों के माध्यम से। 1999 में वाई-फाई के नामकरण को लेकर हुए विवाद से लेकर, 1996 में 10वीं शताब्दी के डेनिश राजा के उपनाम से ब्लूटूथ नाम के जन्म तक, एक छोटे फ्रांसीसी स्टार्टअप द्वारा निर्मित LoRa को Semtech द्वारा अधिग्रहित किए जाने की कहानी तक, और ZENNER के LoRaWAN स्मार्ट-मीटर नेटवर्क के वास्तविक दुनिया के उदाहरण तक, जो लगातार विस्तार कर रहा है। "10 मिलियन डिवाइसों के लिए, हम यह देखते हैं कि फ्रीक्वेंसी बैंड, ट्रांसमिट पावर, संवेदनशीलता और टोपोलॉजी का चयन कैसे किया जाए।"
Fundamentals · 17 मिनट में पढ़ें
सेंसर और हार्डवेयर
September 2, 2026
बैटरी और बीएमएस कैसे काम करते हैं — मोलिसल, डीजेआई, सैमसंग एसडीआई
किसी रोबोट या ड्रोन की रेंज और सुरक्षा मोटर या सेंसर सूट से नहीं, बल्कि बैटरी और उसके बीएमएस (बैटरी मैनेजमेंट सिस्टम) से तय होती है। लिथियम-आयन सेल की इलेक्ट्रोकेमिस्ट्री से लेकर सेल बैलेंसिंग और प्रोटेक्शन सर्किट तक, हम मोलिसल के हाई-डिस्चार्ज सेल, डीजेआई की इंटेलिजेंट फ्लाइट बैटरी और सैमसंग एसडीआई की अगली पीढ़ी की सॉलिड-स्टेट बैटरी के वास्तविक स्पेसिफिकेशन्स की तुलना करते हैं और देखते हैं कि बोइंग 787 दुर्घटना ने उद्योग को बीएमएस की सीमाओं के बारे में क्या सिखाया।
Fundamentals · 15 मिनट में पढ़ें
सेंसर और हार्डवेयर
September 2, 2026
फोर्स और टैक्टाइल सेंसर कैसे काम करते हैं — एटीआई, बोटा, ज़ेला
बल संवेदक रोबोटिक भुजा को उसकी 'भुजा का बोध' प्रदान करते हैं, और स्पर्श संवेदक रोबोटिक हाथ को उसकी 'उंगलियों का बोध' प्रदान करते हैं। हम तनाव गेज से लेकर तीन स्पर्श संवेदन विधियों - पीज़ोरेसिस्टिव, कैपेसिटिव और ऑप्टिकल - तक के भौतिकी का पता लगाते हैं और एटीआई, बोटा सिस्टम्स और ज़ेला रोबोटिक्स के वास्तविक उत्पादों से लेकर शैडो रोबोट के 129 संवेदकों से युक्त कृत्रिम हाथ तक का सर्वेक्षण करते हैं, साथ ही 1938 में तनाव गेज के एक साथ आविष्कार की सच्ची कहानी भी बताते हैं।
Fundamentals · 17 मिनट में पढ़ें सेंसर और हार्डवेयर
September 2, 2026
एसबीसी कैसे काम करते हैं और प्रमुख उत्पाद — रास्पबेरी पाई 5, जेटसन, कोरल
हम रोबोट के "मस्तिष्क" के रूप में काम करने वाले एम्बेडेड कंप्यूटरों की तुलना तीन अलग-अलग डिज़ाइन सिद्धांतों के आधार पर करते हैं — Raspberry Pi 5 का सामान्य-उद्देश्यीय SoC, NVIDIA Jetson Orin का GPU-एकीकृत AI कंप्यूटर और Google Coral का समर्पित ASIC। TOPS/W दक्षता मीट्रिक का वास्तविक अर्थ क्या है, newbot प्रोजेक्ट ने सामान्य-उद्देश्यीय SoC क्यों चुना, और 2026 में AI-डेटासेंटर DRAM की कमी से शौकिया SBC बाज़ार पर पड़ने वाले वास्तविक प्रभाव की कहानी तक, हम इन सभी पहलुओं पर चर्चा करेंगे।
Fundamentals · 16 मिनट में पढ़ें कंपनी अध्ययन
September 2, 2026
कॉर्पोरेट अनुसंधान: अंतरिक्ष और उपग्रह स्टार्टअप्स — iSpace, Synspective, Astroscale
आईस्पेस (चंद्रमा परिवहन), सिन्सपेक्टिव (छोटे एसएआर उपग्रह समूह) और एस्ट्रोस्केल (कक्षा में सेवा/मलबा हटाना) - ये तीनों जापान में जन्मी "न्यूस्पेस" कंपनियां हैं, जो टोक्यो स्टॉक एक्सचेंज ग्रोथ मार्केट में सूचीबद्ध हैं। इनकी तुलना इतिहास, पांच वित्तीय वर्षों के परिणामों, उत्पादों, प्रौद्योगिकी रणनीति, सुविधाओं और मध्यावधि रणनीति के आधार पर की गई है। तीनों ही कंपनियां भारी परिचालन घाटे में हैं, फिर भी प्रत्येक कंपनी व्यवहार्यता के अपने विशिष्ट मार्ग के माध्यम से सरकारी और रक्षा क्षेत्र की मांग को पूरा कर रही है।
Industry research · 14 मिनट में पढ़ें कंपनी अध्ययन
August 29, 2026
कॉर्पोरेट अनुसंधान: ऑटोमोबाइल — टोयोटा, होंडा और निसान
1937 में स्थापित टोयोटा; 1948 में स्थापित होंडा; और कई कंपनियों के विलय से जन्मी निसान - इन तीनों कंपनियों के इतिहास, पांच वर्षों के वित्तीय परिणामों, उत्पादन-नेटवर्क पुनर्गठन, वित्त वर्ष 2026/3 के बेहद भिन्न परिणामों (टोयोटा 50 ट्रिलियन येन राजस्व को पार करने वाली पहली जापानी कंपनी बनी, होंडा इलेक्ट्रिक वाहन से संबंधित शुल्कों पर परिचालन घाटे में चली गई, निसान पुनर्गठन के बीच में लगभग 20,000 नौकरियों में कटौती कर रही थी), और सॉलिड-स्टेट बैटरी के व्यावसायीकरण की उनकी होड़ की तुलना करना।
Industry research · 16 मिनट में पढ़ें सेंसर और हार्डवेयर
August 28, 2026
अल्ट्रासोनिक सेंसर कैसे काम करते हैं और प्रमुख उत्पाद — बॉश, मुराटा, टोयोटा आईसीएस
अल्ट्रासोनिक सेंसर, अल्ट्रासोनिक पल्स के राउंड-ट्रिप समय से पास की किसी बाधा की दूरी मापता है - यह लिडार का ध्वनिक समकक्ष है। यह उन चीज़ों को भी भेद सकता है जो ऑप्टिकल सेंसर को प्रभावित करती हैं, जिनमें पारदर्शी कांच और काली वस्तुएं शामिल हैं, लेकिन इसकी प्रभावी सीमा कुछ मीटर तक ही सीमित है। हम चमगादड़ की इकोलोकेशन रिसर्च, प्रथम विश्व युद्ध में सोनार के विकास, बॉश यूएसएस जेन 6 की मापी गई रेंज, रोबोटिक्स के मुख्य उपकरण माने जाने वाले मुराता एमए40एस4एस और मैक्सबोटिक्स मॉड्यूल, और टोयोटा के आठ-सेंसर वाले इंटेलिजेंट क्लीयरेंस सोनार के वास्तविक उदाहरण पर चर्चा करेंगे - और यह भी देखेंगे कि इनमें से प्रत्येक चीज़ आपके वास्तविक प्रदर्शन को कैसे प्रभावित करती है।
Fundamentals · 12 मिनट में पढ़ें कंपनी अध्ययन
August 27, 2026
कॉर्पोरेट अनुसंधान: दूरसंचार अवसंरचना — एनटीटी, केडीडीआई और सॉफ्टबैंक
एनटीटी की शुरुआत 1985 में जापान के सार्वजनिक दूरसंचार एकाधिकार के निजीकरण से हुई; केडीडीआई की जड़ें 1984 में स्थापित डीडीआई से जुड़ी हैं; सॉफ्टबैंक ने विलय और अधिग्रहण के माध्यम से सॉफ्टवेयर वितरण से एक कैरियर के रूप में अपना रुख बदला। तीनों कंपनियों के पांच-वर्षीय वित्तीय परिणामों, मोबाइल ग्राहक हिस्सेदारी, एआई/डेटा-सेंटर निवेश और "रेडियो के बाद आने वाली तकनीक" पर उनके अलग-अलग तकनीकी दांवों की तुलना करना महत्वपूर्ण है — एनटीटी का ऑप्टिकल नेटवर्क विजन आईओडब्ल्यूएन, केडीडीआई की स्टारलिंक साझेदारी और सॉफ्टबैंक का एचएपीएस।
Industry research · 14 मिनट में पढ़ें तकनीकी रुझान
August 26, 2026
विजन-लैंग्वेज-एक्शन (VLA) में प्रौद्योगिकी के रुझान
विज़न-लैंग्वेज-एक्शन कैमरा इनपुट और प्राकृतिक भाषा निर्देशों को एक ही मॉडल में समाहित करता है जो सीधे रोबोट क्रियाओं को आउटपुट करता है। RT-2 से लेकर OpenVLA और फिजिकल इंटेलिजेंस के π0 वंश तक, यह एक ऐसी डिज़ाइन फिलॉसफी के प्रसार का सर्वेक्षण करता है जो धारणा को नियंत्रण से अलग करने से इनकार करती है।
Trends · 11 मिनट में पढ़ें कंपनी अध्ययन
August 23, 2026
कॉर्पोरेट अनुसंधान: सामान्य ठेकेदार — काजिमा, ताइसेई और शिमिज़ु
काजिमा, जो 3 ट्रिलियन येन का राजस्व पार करने वाली पहली जापानी ठेकेदार कंपनी है; ताइसेई, जिसने रिकॉर्ड मुनाफा कमाया; शिमिज़ु, जिसने अपने पहले परिचालन घाटे से उबरकर लगातार दो वर्षों तक लाभ में वृद्धि दर्ज की। इन तीनों कंपनियों की स्थापना के वर्षों (1804-1873) की तुलना, पांच वर्षों के वित्तीय परिणामों, विदेशी निर्माण से लेकर अंतरिक्ष विकास और निर्माण रोबोटिक्स तक के उनके अग्रणी व्यवसायों के आधार पर की गई है।
Industry research · 14 मिनट में पढ़ें सेंसर और हार्डवेयर
August 22, 2026
रडार कैसे काम करता है और प्रमुख उत्पाद — कॉन्टिनेंटल, बॉश, होंडा सेंसिंग
मिलीमीटर-वेव रडार रेडियो तरंगों के परावर्तन से दूरी और सापेक्ष वेग को मापता है, जिससे यह बारिश, कोहरे, चकाचौंध और अन्य प्रतिकूल परिस्थितियों के प्रति सबसे अधिक प्रतिरोधी सेंसर बन जाता है जो ऑप्टिकल सेंसर के लिए समस्या पैदा करते हैं। हम इस बात पर चर्चा करेंगे कि कैसे एफएमसीडब्ल्यू की बीट आवृत्ति एक साथ दूरी और वेग प्रदान करती है, द्वितीय विश्व युद्ध में चेन होम से शुरू हुई रडार प्रौद्योगिकी की वंशावली, टेस्ला द्वारा रडार का परित्याग और बाद में पुनः आरंभ, कॉन्टिनेंटल एआरएस540 की 4डी इमेजिंग विशिष्टताएँ, और होंडा सेंसिंग 360 के पांच-रडार 360-डिग्री कवरेज का वास्तविक दुनिया का उदाहरण — और कैसे इनमें से प्रत्येक रेंज/फील्ड-ऑफ-व्यू/रिज़ॉल्यूशन ट्रेड-ऑफ को बदलता है।
Fundamentals · 11 मिनट में पढ़ें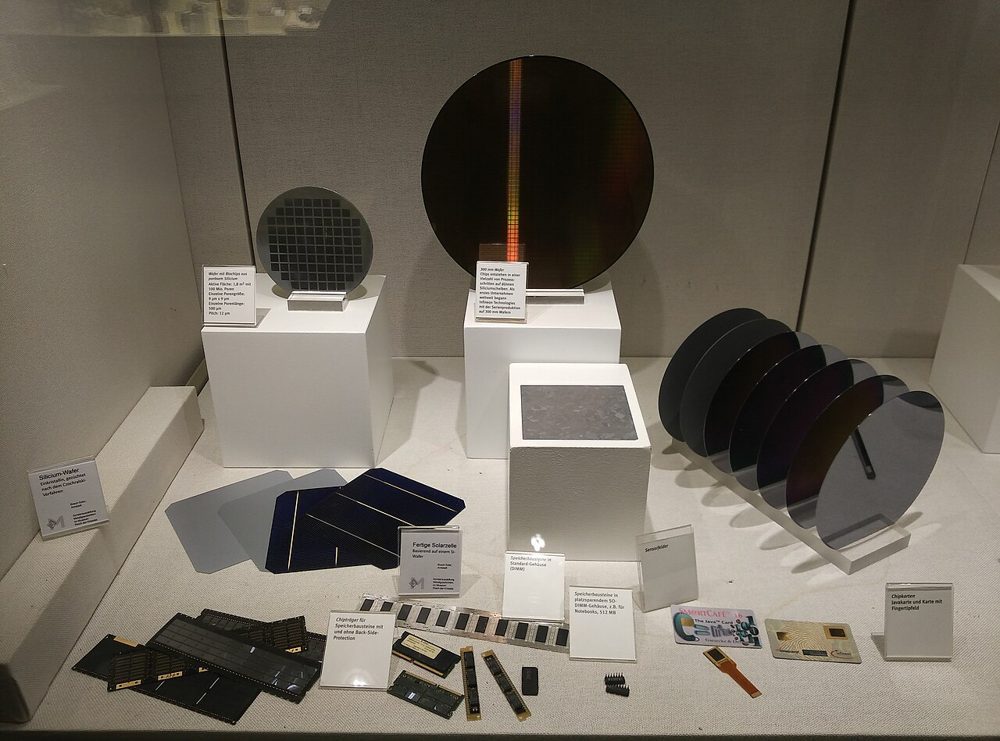 कंपनी अध्ययन
August 21, 2026
कॉर्पोरेट अनुसंधान: उन्नत रासायनिक सामग्री — शिन-एत्सु केमिकल और टोरे
शिन-एत्सु केमिकल सेमीकंडक्टर-ग्रेड सिलिकॉन वेफर्स के क्षेत्र में वैश्विक स्तर पर अग्रणी स्थान रखती है, जबकि टोरे कार्बन फाइबर और कंपोजिट सामग्री विकसित करती है। दोनों कंपनियों के सामग्री पोर्टफोलियो, परिणामों और तकनीकी रणनीतियों की तुलना।
Industry research · 13 मिनट में पढ़ें
तकनीकी रुझान
August 20, 2026
नेविगेशन में प्रौद्योगिकी के रुझान
मानचित्रों, लागत मानचित्रों और पथ नियोजन की पारंपरिक प्रक्रियाओं से लेकर, सुदृढ़ीकरण अधिगम के माध्यम से अंत-से-अंत दृष्टिकोणों तक, और दृष्टि-भाषा मॉडल पर निर्मित मूलभूत मॉडलों तक। स्वायत्त मोबाइल रोबोट नेविगेशन की वर्तमान स्थिति का सर्वेक्षण।
Trends · 9 मिनट में पढ़ें कंपनी अध्ययन
August 17, 2026
कॉर्पोरेट अनुसंधान: इस्पात — निप्पॉन स्टील और जेएफई होल्डिंग्स
निप्पॉन स्टील ने जून 2026 में यूएस स्टील का अधिग्रहण पूरा कर लिया, जिससे यह दुनिया के शीर्ष कच्चे इस्पात उत्पादकों में शामिल हो गया, जबकि जेएफई होल्डिंग्स घरेलू स्तर पर दूसरे स्थान पर है। दोनों की तुलना "हाइड्रोजन-कमी इस्पात निर्माण" के आधार पर की जाए तो - यह एक ऐसा कार्बन उत्सर्जन रोधी चुनौती है जिसका सामना उद्योग के सबसे बड़े प्रतिद्वंद्वी संयुक्त रूप से कर रहे हैं।
Industry research · 15 मिनट में पढ़ें सेंसर और हार्डवेयर
August 16, 2026
Lab
GNSS कैसे काम करता है और प्रमुख उत्पाद — u-blox, Trimble, Fixposition
आरटीके उपग्रह स्थिति निर्धारण को बेस स्टेशन से प्राप्त सुधार डेटा के साथ जोड़ता है, जिससे अकेले जीएनएसएस स्थिति निर्धारण की कई मीटर की त्रुटि घटकर सेंटीमीटर स्तर तक कम हो जाती है। हम इस बात पर चर्चा करेंगे कि कैसे दोहरी आवृत्ति स्थिति निर्धारण आयनोस्फेरिक विलंब को समाप्त करता है, कैसे यू-ब्लॉक्स के जेडईडी-एफ9पी ने कम लागत वाले आरटीके को मुख्यधारा में लाया, ट्रिम्बल आरटीएक्स और जापान की मिचिबिकी (क्यूजेडएसएस), और कृषि मशीनरी के लिए कुबोटा के 342 आरटीके बेस स्टेशनों के राष्ट्रव्यापी नेटवर्क का वास्तविक उदाहरण — और कैसे इनमें से प्रत्येक वास्तविक स्थिति निर्धारण सटीकता को प्रभावित करता है।
Fundamentals · 13 मिनट में पढ़ें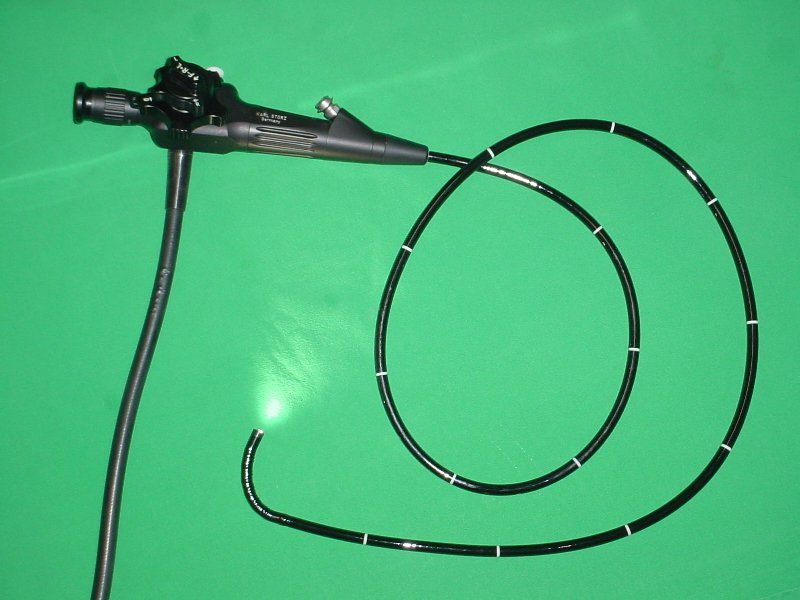 कंपनी अध्ययन
August 15, 2026
कॉर्पोरेट अनुसंधान: सटीक प्रकाशिकी और चिकित्सा उपकरण — कैनन, निकॉन और ओलंपस
कैनन ने लगातार 22 वर्षों तक इंटरचेंजेबल-लेंस कैमरों में वैश्विक स्तर पर नंबर 1 स्थान बनाए रखा है, निकॉन ने लिथोग्राफी में "उपकरणों का सम्राट" का अपना स्थान नीदरलैंड की एएसएमएल से खो दिया है, और ओलंपस गैस्ट्रोइंटेस्टाइनल एंडोस्कोप के वैश्विक बाजार का लगभग 70% हिस्सा रखता है। इन तीनों कंपनियों द्वारा अपनाए गए तीन बिल्कुल अलग-अलग रास्तों की तुलना करें।
Industry research · 14 मिनट में पढ़ें तकनीकी रुझान
August 14, 2026
स्थानीय एलएलएम में प्रौद्योगिकी रुझान
ओलामा के मासिक डाउनलोड की संख्या तीन वर्षों में 520 गुना बढ़ गई। यह सर्वेक्षण इस बात का अध्ययन करता है कि कैसे ओपन-वेट मॉडल के तीव्र विकास और क्वांटाइजेशन तकनीकों के परिपक्व होने से बड़े भाषा मॉडल ऐसे बन रहे हैं जो घर के पीसी पर चल सकते हैं।
Trends · 9 मिनट में पढ़ें कंपनी अध्ययन
August 11, 2026
कॉर्पोरेट अनुसंधान: एचवीएसी — डाइकिन इंडस्ट्रीज और मित्सुबिशी इलेक्ट्रिक
मित्सुबिशी इलेक्ट्रिक का कुल राजस्व अधिक है, लेकिन एयर कंडीशनिंग के क्षेत्र में डाइकिन विश्व में अग्रणी है। डाइकिन द्वारा विश्व स्तर पर फैलाई गई इन्वर्टर एयर कंडीशनिंग तकनीक की तुलना मित्सुबिशी इलेक्ट्रिक की "किरिगामाइन" लाइन से की जाए, जो अपने स्वयं के इन्फ्रारेड सेंसर "मूव आई" से अलग पहचान रखती है।
Industry research · 14 मिनट में पढ़ें कंपनी अध्ययन
August 10, 2026
कॉर्पोरेट अनुसंधान: सेमीकंडक्टर निर्माता - रेनेसास इलेक्ट्रॉनिक्स और किओक्सिया
ऑटोमोटिव माइक्रोकंट्रोलर के क्षेत्र में अग्रणी कंपनी रेनेसास इलेक्ट्रॉनिक्स और NAND फ्लैश मेमोरी में विश्व की तीसरी सबसे बड़ी कंपनी किओक्सिया, दोनों ही जापानी सेमीकंडक्टर निर्माता हैं। हालांकि, इनके उत्पाद, व्यावसायिक मॉडल, इतिहास, वित्तीय स्थिति, उत्पाद रणनीति, सुविधाएं और विलय एवं अधिग्रहण गतिविधियां लगभग पूरी तरह से भिन्न हैं। यह लेख इन सभी पहलुओं पर इनकी तुलना करता है।
Industry research · 13 मिनट में पढ़ें
सेंसर और हार्डवेयर
August 10, 2026
आईएमयू कैसे काम करते हैं और प्रमुख उत्पाद — एक्ससेंस, बॉश, एनालॉग डिवाइसेस
एक आईएमयू एक्सेलेरोमीटर और जाइरोस्कोप को जोड़कर वाहन के स्वयं के स्थानांतरीय त्वरण और घूर्णीय दर को सीधे मापता है। कैमरों या लिडार के विपरीत, यह किसी बाहरी चीज़ पर निर्भर नहीं करता है - लेकिन इस आत्मनिर्भरता के साथ एक अपरिहार्य समस्या भी आती है: समय के साथ त्रुटि जमा होती जाती है (ड्रिफ्ट)। हम एमईएमएस जाइरोस्कोप सिद्धांत, एलन-वेरिएंस शोर विश्लेषण, उपभोक्ता चिप्स से लेकर नेविगेशन-ग्रेड मॉड्यूल तक के वर्गीकरण पैमाने और एक्ससेंस की एमटीआई श्रृंखला उत्पाद रणनीति पर चर्चा करेंगे।
Fundamentals · 12 मिनट में पढ़ें कंपनी अध्ययन
August 9, 2026
कॉर्पोरेट अनुसंधान: मशीन टूल्स — डीएमजी मोरी, ओकुमा और यामाज़ाकी माज़क
डीएमजी मोरी और ओकुमा सार्वजनिक कंपनियां हैं और अपने परिणाम सार्वजनिक करती हैं; यामाज़ाकी माज़क एक निजी कंपनी है और अपने परिणाम सार्वजनिक नहीं करती। कंपनी के इतिहास, वित्तीय रुझानों, ओकुमा की स्व-विकसित सीएनसी (OSP) और यामाज़ाकी माज़क की बहु-कार्य मशीनों, सुविधाओं और मध्यावधि योजनाओं में विशेषज्ञता की तुलना करते हुए, हम यह भी देखते हैं कि इस खुलासे में अंतर उद्योग के बारे में क्या कहता है।
Industry research · 14 मिनट में पढ़ें तकनीकी रुझान
August 8, 2026
सिमेंटिक सेगमेंटेशन में प्रौद्योगिकी रुझान
ट्रांसफॉर्मर-आधारित SegFormer और Mask2Former से लेकर Segment Anything परिवार तक, जो किसी भी ऑब्जेक्ट को प्रॉम्प्ट से अलग कर सकता है। यह सर्वेक्षण कि निश्चित श्रेणियों से दूर होते हुए सेगमेंटेशन कहाँ खड़ा है।
Trends · 7 मिनट में पढ़ें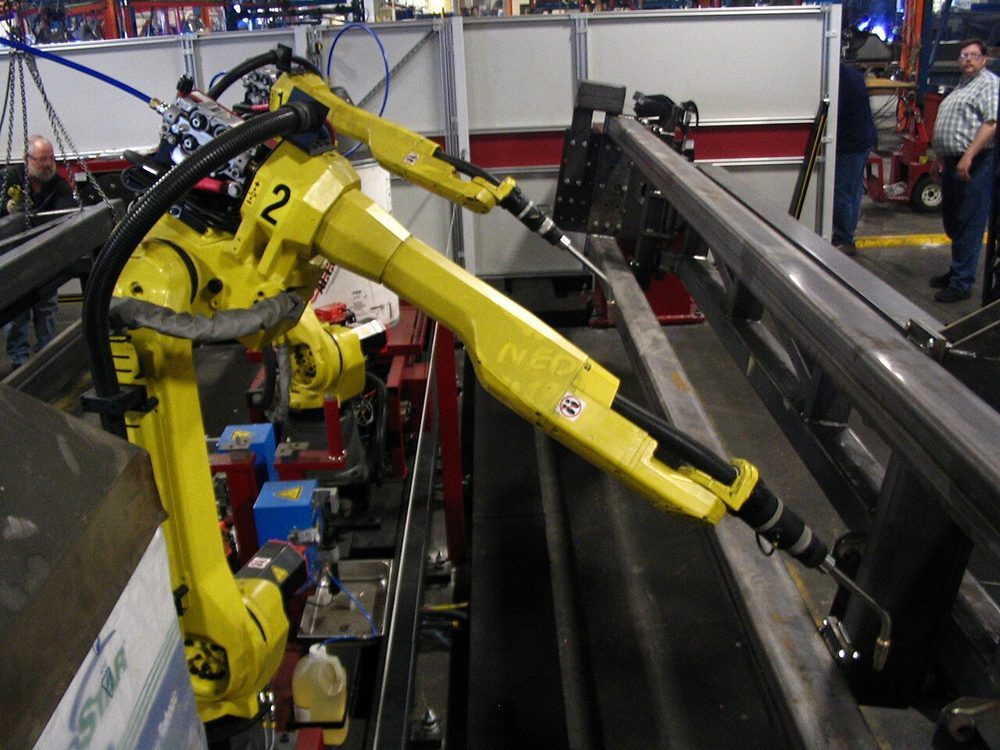 कंपनी अध्ययन
August 7, 2026
कॉर्पोरेट अनुसंधान: औद्योगिक रोबोट - फैनुक और यास्कावा इलेक्ट्रिक
प्रसिद्ध "पीले रोबोट" बनाने वाली कंपनी फैनुक और दुनिया का पहला पूर्णतः विद्युतीकृत औद्योगिक रोबोट बनाने वाली कंपनी यास्कावा इलेक्ट्रिक। राजस्व के मामले में फैनुक अग्रणी है, जबकि कर्मचारियों की संख्या के मामले में यास्कावा। कंपनी के इतिहास और पांच वर्षों के परिणामों से लेकर सीएनसी और सर्वो/इन्वर्टर व्यवसायों की तुलना, "मोटोमैन नेक्स्ट" (एक अंतर्निर्मित एनवीडिया जीपीयू वाला स्वायत्त रोबोट), सुविधाओं और मध्यावधि योजनाओं तक, सभी पहलुओं पर चर्चा की गई है।
Industry research · 12 मिनट में पढ़ें सेंसर और हार्डवेयर
August 4, 2026
डेप्थ कैमरे कैसे काम करते हैं और प्रमुख उत्पाद — रियलसेंस, किनेक्ट, ऑर्बेक
एक्टिव स्टीरियो इन्फ्रारेड एमिटर के साथ एक पैटर्न प्रोजेक्ट करता है और स्टीरियो मैचिंग करता है; स्ट्रक्चर्ड लाइट किसी ज्ञात पैटर्न के विरूपण से गहराई का पता लगाता है; टाइम-ऑफ-फ्लाइट फेज शिफ्ट से सीधे दूरी का पता लगाता है — ये डेप्थ कैमरों के तीन सह-अस्तित्व वाले दृष्टिकोण हैं। हम इनमें से प्रत्येक के पीछे के सिद्धांतों और इंटेल रियलसेंस डी435आई, माइक्रोसॉफ्ट किनेक्ट, ऑर्बेक फेम्टो बोल्ट और आईफोन ट्रूडेप्थ के वास्तविक उदाहरणों पर गौर करेंगे, और यह पता लगाएंगे कि कैसे इजरायली स्टार्टअप प्राइमसेंस की तकनीक ने किनेक्ट को जन्म दिया, एप्पल द्वारा अधिग्रहित की गई और फेस आईडी के रूप में पुनर्जीवित हुई।
Fundamentals · 10 मिनट में पढ़ें
कंपनी अध्ययन
August 3, 2026
कॉर्पोरेट अनुसंधान: सेमीकंडक्टर विनिर्माण उपकरण — टोक्यो इलेक्ट्रॉन और स्क्रीन होल्डिंग्स
टोक्यो इलेक्ट्रॉन का राजस्व स्क्रीन होल्डिंग्स के राजस्व से लगभग चार गुना अधिक है। व्यापकता बनाम गहराई की तुलना करें तो, टोक्यो इलेक्ट्रॉन डिपोजिशन, एचिंग और क्लीनिंग जैसे क्षेत्रों में काम करता है, जबकि स्क्रीन का वैश्विक बाजार में 34.7% हिस्सा केवल क्लीनिंग उपकरणों में केंद्रित है। इस तुलना में कंपनी का इतिहास, पिछले पांच वर्षों के वित्तीय परिणाम, उत्पाद श्रृंखला, सुविधाएं और मध्यावधि योजनाएं शामिल हैं।
Industry research · 12 मिनट में पढ़ें तकनीकी रुझान
August 2, 2026
ऑब्जेक्ट डिटेक्शन में तकनीकी रुझान
YOLO परिवार NMS-मुक्त डिज़ाइनों और RF-DETR जैसे ट्रांसफ़ॉर्मर-आधारित डिटेक्टरों की ओर बढ़ रहा है, जिसने COCO पर 60 mAP का आंकड़ा पार कर लिया है। 2026 में ऑब्जेक्ट डिटेक्शन की स्थिति का सर्वेक्षण, टेक्स्ट प्रॉम्प्ट द्वारा संचालित ओपन-वोकैबुलरी डिटेक्शन तक।
Trends · 7 मिनट में पढ़ें कंपनी अध्ययन
August 1, 2026
कॉर्पोरेट अनुसंधान: परिवहन अवसंरचना — जेआर ईस्ट और जेआर सेंट्रल
जेआर ईस्ट ने लगातार पांचवें वर्ष रिकॉर्ड राजस्व अर्जित किया है, और जेआर सेंट्रल विशाल चुओ शिंकानसेन मैग्लेव परियोजना का संचालन कर रही है। चुओ शिंकानसेन मैग्लेव की तुलना में अगली पीढ़ी की "ई10 श्रृंखला" की पांच वर्षीय तुलनात्मक समीक्षा, आईसी-कार्ड भुगतान अवसंरचना (सुइका बनाम टीओआईसीए) का विश्लेषण, और दोनों कंपनियों के विकास और विनिर्माण सुविधाओं का मानचित्र।
Industry research · 15 मिनट में पढ़ें
सेंसर और हार्डवेयर
July 29, 2026
स्टीरियो कैमरे कैसे काम करते हैं और प्रमुख उत्पाद — ZED 2i, Subaru EyeSight
एक स्टीरियो कैमरा दो लेंसों के बीच अंतर से दूरी का त्रिभुजीकरण करता है, जिससे मोनोक्युलर कैमरों की मूलभूत सीमा को सीमित करने वाली निरपेक्ष-पैमाने की समस्या का समाधान होता है। हम स्टीरियोलैब्स ZED 2i, लक्सोनिस OAK-D और ई-कॉन सिस्टम्स TARA के वास्तविक विनिर्देशों पर नज़र डालते हैं और सुबारू के आईसाइट के विकास के माध्यम से आधारभूत लंबाई के ट्रेडऑफ़ का पता लगाते हैं, जिसे 2008 से अब तक 50 लाख से अधिक वाहनों में लगाया जा चुका है — साथ ही आईसाइट के निर्माता की कहानी भी जानते हैं कि कैसे उन्होंने सुबारू को छोड़कर अपना खुद का स्टीरियो-विज़न स्टार्टअप शुरू किया।
Fundamentals · 10 मिनट में पढ़ें
कंपनी अध्ययन
July 28, 2026
कॉर्पोरेट अनुसंधान: विद्युत ऊर्जा अवसंरचना — टेप्को और कंसाई इलेक्ट्रिक पावर
राजस्व के मामले में TEPCO होल्डिंग्स अग्रणी है; परमाणु ऊर्जा के मामले में कंसाई इलेक्ट्रिक अग्रणी है। परमाणु ऊर्जा को पुनः शुरू करने की कहानी में दो बिल्कुल अलग-अलग स्थितियों की तुलना - TEPCO फुकुशिमा दुर्घटना के बाद अप्रैल 2026 में अपने पहले रिएक्टर को पुनः शुरू कर रहा है, जबकि कंसाई इलेक्ट्रिक के 7 रिएक्टरों में से 4 पहले से ही चल रहे हैं।
Industry research · 18 मिनट में पढ़ें तकनीकी रुझान
July 27, 2026
विजुअल-एसएलएएम में प्रौद्योगिकी रुझान
क्लासिक फीचर-पॉइंट विधियों से लेकर डीप-लर्निंग आधारित एंड-टू-एंड अनुमान तक, और 3डी गॉसियन स्प्लैटिंग/नेआरएफ के माध्यम से मानचित्र प्रतिनिधित्व के पुनर्निर्माण तक। विज़ुअल-एसएलएएम (केवल कैमरों से स्व-स्थान निर्धारण और मानचित्रण) की वर्तमान स्थिति का सर्वेक्षण।
Trends · 8 मिनट में पढ़ें कंपनी अध्ययन
July 26, 2026
कॉर्पोरेट अनुसंधान: गैस अवसंरचना — टोक्यो गैस और ओसाका गैस
टोक्यो गैस ग्रेटर टोक्यो क्षेत्र को सेवाएं प्रदान करती है, जबकि ओसाका गैस (डाइगास समूह) कंसाई क्षेत्र को। शिबुसावा ईची द्वारा 1885 में स्थापित की गई ओसाका गैस और 1897 में स्थापित की गई ओसाका गैस के पांच वर्षों के लाभ, एलएनजी की खरीद, विदेशी ऊर्जा, बिजली खुदरा बिक्री और गैर-गैस व्यवसायों से लेकर शहरी गैस को कार्बनमुक्त करने के लिए दोनों कंपनियों द्वारा अपनाई जा रही "मेथेनेशन" की होड़ तक, साथ ही उनके विकास और विनिर्माण स्थलों का मानचित्र भी प्रस्तुत किया गया है।
Industry research · 17 मिनट में पढ़ें
सेंसर और हार्डवेयर
July 23, 2026
मोनोक्युलर कैमरे कैसे काम करते हैं और प्रमुख उत्पाद — मोबिलाइ, टेस्ला, कॉन्टिनेंटल
एक मोनोक्युलर कैमरा एक ही लेंस के माध्यम से लेन लाइन, संकेत और बाधाओं को पढ़ता है, जिससे कम लागत और छोटा आकार मिलता है, लेकिन इसकी एक मूलभूत सीमा है - केवल एक छवि से सटीक दूरी का पता नहीं लगाया जा सकता है। हम Mobileye EyeQ6L, Tesla HW4, Continental MFC500 और comma.ai के वास्तविक उदाहरणों को देखते हैं कि प्रत्येक इस सीमा को कैसे दूर करता है, और यह पता लगाते हैं कि कैसे हिब्रू विश्वविद्यालय की एक प्रयोगशाला Mobileye बनी और इंटेल द्वारा 15 बिलियन डॉलर से अधिक में अधिग्रहित की गई, साथ ही टेस्ला के 2021 में Tesla Vision से रडार को "हटाने" के निर्णय का भी विश्लेषण करते हैं।
Fundamentals · 10 मिनट में पढ़ें कंपनी अध्ययन
July 22, 2026
कॉर्पोरेट अनुसंधान: भारी उद्योग — मित्सुबिशी हेवी इंडस्ट्रीज, कावासाकी हेवी इंडस्ट्रीज, आईएचआई
जापान की सबसे बड़ी कंपनी, मित्सुबिशी हेवी इंडस्ट्रीज; सबसे विविध कंपनियों वाली कावासाकी हेवी इंडस्ट्रीज; और विमान इंजनों में मजबूत पकड़ रखने वाली आईएचआई। राजस्व के पैमाने से लेकर विश्व-अग्रणी गैस टरबाइन तक, पनडुब्बी निर्माण में सीधी प्रतिस्पर्धा, और रक्षा खर्च में वृद्धि और विमानन बाजार में सुधार के प्रति प्रत्येक कंपनी की मध्यावधि योजना की प्रतिक्रिया तक, हर पहलू पर चर्चा होगी।
Industry research · 19 मिनट में पढ़ें
तकनीकी रुझान
July 21, 2026
लिडार-एसएलएएम में प्रौद्योगिकी रुझान
LOAM पद्धति से लेकर FAST-LIO जैसी प्रत्यक्ष विधियों तक, और फिर 2026 में प्रकाशित D-LIO तक। यह सर्वेक्षण LiDAR और IMU आधारित स्व-स्थानीयकरण और मानचित्रण के विकास को दर्शाता है, जिसे newbot के स्वयं के कार्यान्वयन के संदर्भ में प्रस्तुत किया गया है।
Trends · 7 मिनट में पढ़ें
कंपनी अध्ययन
July 20, 2026
कॉर्पोरेट अनुसंधान: कृषि मशीनरी — कुबोटा बनाम यानमार
कुबोटा का राजस्व यानमार के राजस्व से 2.5-3 गुना अधिक है। इस अध्ययन में कंपनी के इतिहास और पांच साल की तुलनात्मक रिपोर्ट से लेकर बड़े ट्रैक्टर और कंबाइन हार्वेस्टर के विनिर्देशों की तुलना, स्वायत्त ड्राइविंग तकनीक, घरेलू संयंत्रों की उपस्थिति और दोनों कंपनियों की मध्यावधि प्रबंधन योजनाओं तक के पहलुओं पर चर्चा की गई है।
Industry research · 16 मिनट में पढ़ें
सेंसर और हार्डवेयर
July 19, 2026
लिडार कैसे काम करता है और प्रमुख उत्पाद — लिवॉक्स, वेलोडाइन, हेसाई
लिडार प्रकाश की कुल दूरी को मापने की तकनीक है, जिसमें घूमने वाले वेलोडाइन पक से लेकर लागत कम करने वाले गैर-घूमने वाले लिवॉक्स मिड-360एस और चीनी कंपनियां हेसाई और रोबोसेन्स शामिल हैं। हम उत्पादन में मौजूद वास्तविक उत्पादों के विनिर्देशों की तुलना करते हैं और इस उद्योग की पूरी कहानी का पता लगाते हैं, जिसमें डार्पा ग्रैंड चैलेंज से लेकर डीजेआई के अलग होने और वोल्वो और ल्यूमिनार के बीच हुए समझौते के टूटने तक की घटनाएँ शामिल हैं।
Fundamentals · 13 मिनट में पढ़ें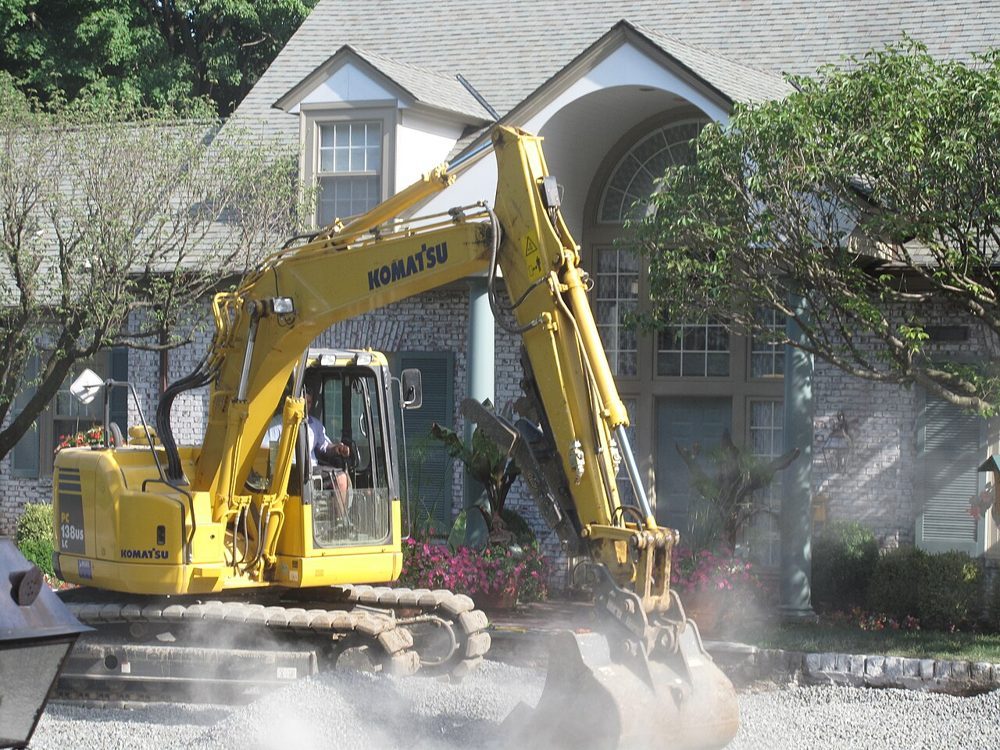 कंपनी अध्ययन
July 18, 2026
कॉर्पोरेट अनुसंधान: निर्माण मशीनरी — कोमात्सु बनाम हिताची निर्माण मशीनरी
जापान की नंबर एक और नंबर दो निर्माण मशीनरी निर्माता कंपनियां। कंपनी के आकार (राजस्व, कर्मचारियों की संख्या) से लेकर अति-विशाल खनन उत्खनन मशीनों के बीच विनिर्देशों की टक्कर तक, और प्रौद्योगिकी रणनीति में वास्तविक अंतर तक — स्वायत्त ढुलाई बनाम आईसीटी-सुसज्जित उत्खनन मशीनें।
Industry research · 12 मिनट में पढ़ें तकनीकी रुझान
July 17, 2026
एसएलएएम में प्रौद्योगिकी रुझान
फ़िल्टर-आधारित विधियों से लेकर ग्राफ़ ऑप्टिमाइज़ेशन तक, और अब लर्निंग-आधारित, एआई-नेटिव दृष्टिकोणों तक। एसएलएएम (साइमल्टेनियस सेल्फ-लोकलाइज़ेशन एंड मैपिंग) की उत्पत्ति का पता लगाना और वर्तमान शोध की स्थिति का विश्लेषण करना।
Trends · 9 मिनट में पढ़ेंकोई मेल खाता लेख नहीं मिला। दूसरे शब्दों से खोजें।