Contents — find the section you need
“लाल बत्ती पर रुकें, धीमी गति से चल रहे वाहन का अनुसरण करें और बगल में सुरक्षित जगह होने पर लेन बदलें” सुनने में तो एक छोटा प्रोग्राम लगता है। लेकिन वास्तविक सड़क पर अनिश्चितता से जुड़ी ये तीनों समस्याएं मौजूद होती हैं: सिग्नल आंशिक रूप से छिपा हो सकता है, आगे चल रहा वाहन मुड़ सकता है या पार्क कर सकता है, और बगल वाला चालक रास्ता देने का संकेत देता हुआ प्रतीत हो सकता है लेकिन उसने अभी तक गति कम नहीं की है। एक स्वचालित वाहन को अपूर्ण अवलोकनों से एक उचित व्यवहार विधि का चयन करना होता है, और फिर दृश्य की प्रतिक्रिया के अनुसार इसे लगातार संशोधित करना होता है।
व्यवहार नियोजन, धारणा/पूर्वानुमान और निरंतर गति नियंत्रण के बीच निर्णय लेने वाली परत है। इसके इनपुट में अहंकार अवस्था, सड़क की संरचना, सिग्नल, ट्रैक की गई वस्तुएं, अनुमानित भविष्य, मार्ग का उद्देश्य और परिचालन डिजाइन डोमेन (ODD) शामिल हैं। इसके आउटपुट अलग-अलग उद्देश्य होते हैं—अनुसरण करना, रुकना, रास्ता देना, विलय करना, लेन बदलना या न्यूनतम जोखिम वाली स्थिति में प्रवेश करना—साथ ही लेन, गति, समय और क्लीयरेंस पर प्रतिबंध भी शामिल होते हैं। इसे सीधे स्टीयरिंग कोण निर्धारित नहीं करना चाहिए। यह अनुगामी पथ, प्रक्षेपवक्र और नियंत्रण परतों को बताता है कि क्या प्राप्त किया जाना चाहिए और किसका उल्लंघन कभी नहीं किया जाना चाहिए।
 ड्राइवर सहायता से लैस एक उत्पादन वाहन का उदाहरण
छवि: Subaru WRX S4 2.0GT-S EyeSight (Tokumeigakarinoaoshima, CC BY-SA 4.0), विकिमीडिया कॉमन्स। यह बाहरी तस्वीर यहां चर्चा किए गए किसी भी उत्पाद की आंतरिक स्थिति या कार्यान्वयन को प्रकट नहीं करती है।
_front.jpg)
व्यावहारिक निष्कर्ष
- व्यवहार नियोजन स्टॉप, फॉलो, मर्ज, लेन चेंज आदि जैसे पैंतरेबाज़ी का चयन करता है। फ़ॉलबैक; पथ और प्रक्षेपवक्र नियोजन निरंतर गति निर्धारित करते हैं जो इसे साकार करती है।
-
परिमित-अवस्था मशीन सीमित कार्यों के लिए अनुरेखणीय और प्रभावी होती है, लेकिन अपवाद अवस्था-संक्रमण विस्फोट का कारण बन सकते हैं। व्यवहार वृक्ष प्राथमिकताओं और पुन: प्रयोज्य उपवृक्षों को व्यक्त करता है, लेकिन साझा अवस्था और समवर्ती क्रियाएं जटिलता को छिपा सकती हैं।
-
एक POMDP अवरोध और अव्यक्त इरादे को संभाव्यता वितरण के रूप में दर्शाता है, लेकिन इसके लिए महंगे विश्वास अद्यतन और भविष्य की खोज की आवश्यकता होती है। उत्पादन प्रणालियाँ आमतौर पर एक सार्वभौमिक विधि चुनने के बजाय नियमों, अवस्था मशीनों, अनुकूलन और सीखे गए घटकों को संयोजित करती हैं।
-
एक धारणा वर्ग लेबल को आदेश नहीं बनना चाहिए। व्यवहार नियोजन के लिए टाइमस्टैम्प, सहप्रसरण, अस्तित्व संभाव्यता, ट्रैक इतिहास और कई पूर्वानुमान परिकल्पनाओं की आवश्यकता होती है।
-
पथ नियोजन ज्यामितीय पहुंच योग्यता को हल करता है; MPC निरंतर विवश नियंत्रण को हल करता है। व्यवहार नियोजन अपने उद्देश्यों, बाधाओं, प्राथमिकताओं, निरस्तीकरण मानदंडों और समय सीमाओं की आपूर्ति करता है—और जब वे अव्यवहार्यता की रिपोर्ट करते हैं तो उन्हें प्रतिक्रिया देनी चाहिए।
-
सुरक्षा साक्ष्य के लिए अनुरेखणीय आवश्यकताओं, परिदृश्य कवरेज, सीमा स्वीप, दोष इंजेक्शन, प्रति-तथ्यात्मक विश्लेषण, बंद-मार्ग पुनरुत्पादन और एक स्वतंत्र की आवश्यकता होती है। सुरक्षा निगरानी, न केवल संचित दुर्घटना-मुक्त मीलों को दर्शाती है।
1. एक व्यवहारिक स्टेट मशीन निर्णयों को जांच योग्य बनाती है
निम्नलिखित परिमित-अवस्था मशीन (FSM) राजमार्ग सहायता को सरल बनाती है। सिस्टम क्रूज़ करता है, धीमी गति से चल रहे अग्रणी वाहन का अनुसरण करता है, मार्ग की आवश्यकता और सुरक्षित अंतराल की जांच करने के बाद लेन परिवर्तन की तैयारी करता है, उसे निष्पादित करता है, और क्रूज़ पर वापस लौटता है। सेंसर की खराबी, ODD निकास, या योजना की अव्यवहार्यता किसी भी सक्रिय स्थिति से गिरावट या न्यूनतम जोखिम वाले युद्धाभ्यास की ओर ले जा सकती है।
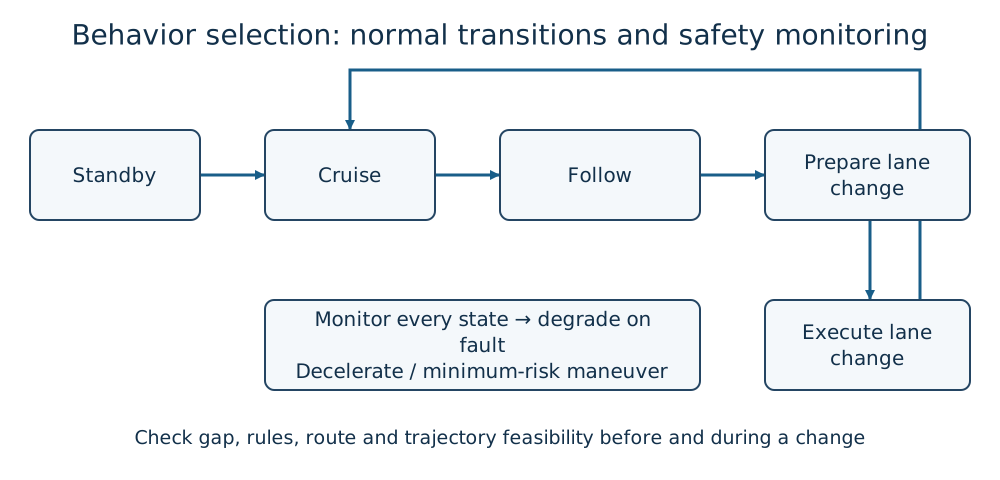
चित्र 1 — डस्ककॉइल वैचारिक व्यवहार स्टेट मशीन। शिक्षण के लिए संक्रमणों को जानबूझकर सरल बनाया गया है; यह आरेख सुबारू आईसाइट या किसी अन्य नामित उत्पाद के कार्यान्वयन या सुरक्षा विनिर्देश का प्रतिनिधित्व नहीं करता है।
एक एफएसएम में एक स्टेट सेट S, इवेंट या इनपुट सेट E और ट्रांज़िशन फ़ंक्शन होता है।
इसका मुख्य लाभ ट्रैसेबिलिटी है। एक लॉग में लिखा जा सकता है, "लेन परिवर्तन की तैयारी रद्द कर दी गई क्योंकि रियर-गैप टीटीसी ने अपने गार्ड को पार कर लिया।" ट्रांज़िशन टेबल आवश्यकताओं और परीक्षणों के साथ स्वाभाविक रूप से मैप होती हैं। यह एफएसएम को एडेप्टिव क्रूज़ कंट्रोल, लेन सपोर्ट, एंगेजमेंट और डिग्रेडेशन मोड जैसे सीमित कार्यों के लिए मूल्यवान बनाता है।
इसकी कमजोरी कॉम्बिनेटरिक्स है। दाएं और बाएं लेन परिवर्तन, वर्क ज़ोन, आपातकालीन वाहन, टोल गेट, सेंसर डिग्रेडेशन और ड्राइवर इंटरवेंशन स्टेट्स और ट्रांज़िशन का एक प्रोडक्ट बनाते हैं। पदानुक्रमित एफएसएम, स्पष्ट स्टेट ओनरशिप, प्राथमिकता वाले ट्रांज़िशन, साइड-इफेक्ट-फ्री गार्ड और टाइमआउट इस विस्फोट को कुछ हद तक रोकते हैं। लेन बदलने वाला गार्ड हो सकता है
यह बूलियन प्रवाह नियंत्रण के लिए उपयोगी है, लेकिन इंजीनियरों को GapSafe के पीछे सापेक्ष दूरी, वेग, सहप्रसरण, पूर्वानुमान भार और नवीनता को बनाए रखना चाहिए; अन्यथा बदले हुए निर्णय की व्याख्या नहीं की जा सकती।
2. व्यवहार वृक्ष प्राथमिकता और पुन: उपयोग को दर्शाते हैं
एक व्यवहार वृक्ष (बीटी) नियंत्रण और लीफ नोड्स के एक वृक्ष का मूल्यांकन करता है। एक अनुक्रम तभी सफल होता है जब उसके बच्चे क्रम में सफल हो जाते हैं। एक फॉलबैक/चयनकर्ता बच्चों को तब तक आजमाता है जब तक कि कोई एक सफल न हो जाए या चलता रहे। स्थिति और क्रिया लीफ नोड्स अंतराल की जाँच करते हैं, प्रक्षेपवक्र का अनुरोध करते हैं या फॉलबैक का आदेश देते हैं।
वृक्ष संरचना "सामान्य क्रूज़ से पहले चौराहे के प्रबंधन से पहले आपातकालीन प्रतिक्रिया" को दृश्यमान बनाती है और टीमों को सुरक्षित स्टॉप, संरक्षित मोड़ या पार्किंग के लिए उपवृक्षों का पुन: उपयोग करने देती है। यह अक्सर एक सर्व-से-सर्व संक्रमण ग्राफ की तुलना में विस्तारित करना आसान होता है।
फिर भी एक वृक्ष स्वतः सुरक्षित नहीं होता है। रूट से सक्रिय होने वाला एक प्रतिक्रियाशील वृक्ष, शोरगुल वाली स्थिति के अपनी सीमा पार करने पर व्यवहार बदल सकता है। हिस्टैरेसिस, न्यूनतम ठहराव समय और स्पष्ट पूर्णता मानदंड आवश्यक हैं। एक साझा ब्लैकबोर्ड एक छिपी हुई वैश्विक स्थिति बन सकता है। यदि कोई चल रही क्रिया रुक जाती है, तो वृक्ष को अपनी अनुप्रवाह प्रक्षेपवक्र को रद्द करना होगा और यह सत्यापित करना होगा कि पुराने आदेश बने नहीं रह सकते। समानांतर नोड्स के लिए एक परिभाषित संसाधन नीति भी आवश्यक है: दो क्रियाएं स्वतंत्र रूप से अनुदैर्ध्य नियंत्रण नहीं रख सकतीं।
3. POMDPs छिपे हुए इरादे को दर्शाते हैं
एक विलय करने वाले चालक का इरादा—रास्ता देना या पहले प्रवेश करना—सीधे तौर पर अवलोकनीय नहीं है। न ही किसी अवरोधक ट्रक के पीछे चल रहे पैदल यात्री का। एक आंशिक रूप से अवलोकनीय मार्कोव निर्णय प्रक्रिया स्थिति s, क्रिया a, अवलोकन o, संक्रमण मॉडल T(s'|s,a), अवलोकन मॉडल O(o|s') और पुरस्कार R(s,a) का उपयोग करती है।
जो स्थिति प्रत्यक्ष रूप से दिखाई नहीं देती, उसके लिए योजनाकार एक विश्वास वितरण b_t(s)=P(s_t=s\mid o_{1:t},a_{1:t-1}) बनाए रखता है। किसी क्रिया के बाद अवलोकन o_{t+1} प्राप्त होने पर, वैचारिक अद्यतन इस प्रकार होता है:
जहाँ \eta प्रायिकता को सामान्यीकृत करता है। यह ऐसी नीति की खोज करता है जैसे:
यह ऐसी नीति \pi की खोज करता है जो इसे अधिकतम करती है। टक्कर के लिए बहुत बड़ा दंड दिया जा सकता है, जबकि नियम उल्लंघन, असुविधा और विलंब के लिए छोटे दंड दिए जाते हैं। इसका आकर्षण यह है कि अनिश्चितता स्पष्ट होती है; "बाधा के चारों ओर देखने के लिए आगे बढ़ना" जैसी क्रिया से जानकारी में सुधार हो सकता है। लागत गणना और मॉडलिंग है। निरंतर यातायात स्थिति, कई अभिकर्ता और एक लंबा क्षितिज सटीक समाधानों को अव्यावहारिक बनाते हैं। कम पुरस्कार आक्रामक व्यवहार या कभी न चलने वाले वाहन को जन्म दे सकते हैं। व्यावहारिक प्रणालियाँ नियमों के साथ उम्मीदवारों को प्रतिबंधित करती हैं और ऑनलाइन खोज, मोंटे कार्लो ट्री खोज, सीखे गए मूल्य कार्यों या कॉम्पैक्ट आशय मॉडल जैसे अनुमानों का उपयोग करती हैं।
4. हाइब्रिड डिज़ाइन ज़िम्मेदारियों का विभाजन करते हैं
| विधि | खूबी | कमियाँ | उपयुक्त भूमिका |
|---|---|---|---|
| FSM / पदानुक्रमित FSM | नियतात्मक और अनुरेखणीय | संक्रमण विस्फोट | मोड, ODD, क्षरण, परिबद्ध ADAS |
| व्यवहार वृक्ष | प्राथमिकता, पुन: उपयोग, पुनर्प्राप्ति | ब्लैकबोर्ड और टिक सिमेंटिक्स | कार्य संयोजन और अपवाद प्रबंधन |
| नियम / नियम पुस्तिकाएँ | स्पष्ट कानूनी और सुरक्षा प्राथमिकता | दुनिया की गणना नहीं की जा सकती | कठोर बाधाएँ और उम्मीदवार रैंकिंग |
| MDP / POMDP | अनिश्चितता के तहत भविष्य की अंतःक्रिया | मॉडल और गणना लागत | विलय, प्रतिच्छेदन, वार्ता |
| अनुकरण / सुदृढ़ीकरण अधिगम | जटिल अंतःक्रिया का अनुमान लगाता है | वितरण परिवर्तन और आश्वासन | परिबद्ध ODD में भविष्यवाणी या उम्मीदवार निर्माण |
एक संभावित हाइब्रिड सिस्टम और फॉल्ट मोड के लिए FSM, व्यवहार संबंधी प्राथमिकताओं के लिए BT, विलय विकल्पों को स्कोर करने के लिए POMDP या लर्नड मॉडल, और असुरक्षित आउटपुट को अस्वीकार करने के लिए एक सत्यापन योग्य सुरक्षा लिफाफे का उपयोग करता है। एक लर्नड कंपोनेंट प्रस्ताव देता है; एक अलग से समीक्षित बाधा परत इसे अधिकृत करती है। सटीक सीमा ODD और सुरक्षा मामले पर निर्भर करती है।
5. वितरणों के साथ धारणा और पूर्वानुमान को जोड़ें
“x,y स्थिति पर कार” एक पर्याप्त इंटरफ़ेस नहीं है। व्यवहार नियोजन के लिए माप समय, फ्रेम, ट्रैक आईडी, आयाम, वेग, त्वरण, अस्तित्व संभावना, वर्ग संभावनाएँ, सहप्रसरण, अवरोध और सेंसर स्वास्थ्य की आवश्यकता होती है। फीचर ट्रैकिंग या ऑप्टिकल फ्लो से गति स्वचालित रूप से 3D ऑब्जेक्ट वेग नहीं होती है।
ऑब्जेक्ट i के भविष्य के प्रक्षेप पथ को एक ही अनुमान पर आधारित करने के बजाय, पूर्वानुमान कई परिकल्पना मोड को बनाए रख सकता है।
मोड m के लिए — सीधा, मोड़, लेन परिवर्तन या रुकना। योजनाकार को कम संभावना वाले लेकिन उच्च गंभीरता वाले टकरावों पर विचार करना चाहिए, न कि केवल सबसे संभावित पथ पर। सहप्रसरण बढ़ने पर मार्जिन बढ़ाना चाहिए और डेटा पुराना होने पर इसे धीमा करना चाहिए। ट्रैक-आईडी स्वैप से एक चालक के अनुमानित इरादे को दूसरे वाहन पर स्थानांतरित नहीं किया जाना चाहिए।
6. व्यवहार, पथ, प्रक्षेप पथ और एमपीसी को द्विदिश रूप से कनेक्ट करें
“बाएँ लेन में बदलना” यह सिद्ध नहीं करता कि टकराव-मुक्त, गतिशील रूप से व्यवहार्य प्रक्षेप पथ मौजूद है। पथ नियोजन ज्यामितीय मुक्त स्थान की खोज करता है। ट्रैजेक्टरी जनरेशन समय, वेग और त्वरण जोड़ता है। मॉडल प्रेडिक्टिव कंट्रोल वाहन और एक्चुएटर की बाधाओं के तहत निरंतर नियंत्रण को अनुकूलित करता है।
एक प्रतिनिधि एमपीसी उद्देश्य है:
व्यवहार नियोजन लक्ष्य लेन, गति सीमा, स्टॉप लाइन, निषिद्ध स्थान, आराम लक्ष्य और पूर्णता समयसीमा प्रदान करता है—केवल x^{ref} ही नहीं। यदि ट्रैजेक्टरी अनुकूलन अव्यवहार्य रिपोर्ट करता है, तो व्यवहार नियोजन को आदेश देने के बजाय दूसरा विकल्प चुनना होगा। संपूर्ण चक्र इस प्रकार है:
-
धारणा और पूर्वानुमान एक संभाव्य विश्व मॉडल को अद्यतन करते हैं।
-
व्यवहार नियोजन युद्धाभ्यास उम्मीदवारों को उत्पन्न और प्राथमिकता देता है।
-
पथ और ट्रैजेक्टरी नियोजन ज्यामितीय और गतिशील व्यवहार्यता का परीक्षण करते हैं।
-
एमपीसी ट्रैकिंग सीमाएँ लौटाते हुए स्टीयरिंग, प्रणोदन और ब्रेकिंग की गणना करता है।
-
स्वतंत्र सुरक्षा पर्यवेक्षण समयसीमा, नवीनता, स्वीकृति और विचलन की जाँच करता है।
यदि किसी 10 हर्ट्ज़ व्यवहार लूप के ऑब्जेक्ट ट्रैक पहले से ही 300 मिलीसेकंड पुराने हैं, तो वह नवीन नहीं माना जाएगा। अधिग्रहण टाइमस्टैम्प और समाप्ति तिथि को संपूर्ण पाइपलाइन में शामिल करें। समय-विसंगत रूपांतरण, पिछले अनुरोध से प्राप्त प्रतिक्रियाएँ और रद्द न की गई पुरानी प्रक्षेपवक्र एकीकरण की सामान्य विफलताएँ हैं।
7. वर्तमान ADAS और स्वचालित ड्राइविंग उदाहरण वास्तव में क्या दर्शाते हैं
सुबारू EyeSight को स्टीरियो-कैमरा परसेप्शन पर केंद्रित ड्राइवर-सहायता तकनीक के रूप में वर्णित करता है, जो टक्कर से बचाव और अनुसरण जैसी सुविधाओं का समर्थन करती है। सार्वजनिक फीचर विवरण यह नहीं बताते कि आंतरिक कार्यान्वयन में FSM, BT या सीखे हुए निर्णय घटकों का उपयोग किया गया है या नहीं। मालिक का मैनुअल—उत्पाद का उपनाम नहीं—मौसम, दृश्यता, गति, सड़क और चालक के दायित्वों को परिभाषित करता है।
SAE लेवल 2 राजमार्ग सहायता चालक द्वारा सड़क की निरंतर निगरानी करते हुए स्टीयरिंग और गति को एक साथ नियंत्रित कर सकती है। NHTSA स्पष्ट रूप से लेवल 2 ADAS को, जो सक्रिय मानव चालक की सहायता करता है, लेवल 3-5 के ADS से अलग करता है। मर्सिडीज-बेंज ड्राइव पायलट जैसे सीमित लेवल 3 फ़ंक्शन में, सिस्टम सक्रिय रहते हुए ड्राइविंग कार्य करता है और अपनी सीमा पर नियंत्रण लेने का अनुरोध कर सकता है। मर्सिडीज-बेंज ने अपने 2025 के अपडेट के लिए निर्दिष्ट शर्तों के तहत 95 किमी/घंटा तक की जर्मन स्वीकृति की घोषणा की; इस दावे को सभी सड़कों, मौसमों, वाहनों या अधिकार क्षेत्रों पर लागू नहीं किया जाना चाहिए।
वेमो जैसी भौगोलिक रूप से सीमित चालकरहित सेवा व्यवहार नियोजन को रिडंडेंट सेंसिंग, मानचित्र, फ्लीट संचालन, रिमोट सहायता, ODD प्रबंधन और सुरक्षा केस के साथ जोड़ती है। वेमो दुर्घटना दर तुलना और डाउनलोड करने योग्य डेटा प्रकाशित करता है, लेकिन ये परिणाम सार्वभौमिक प्रदर्शन का प्रमाण नहीं हैं। पाठकों को परिचालन वाले शहरों, सड़क जोखिम, रिपोर्टिंग मानदंड, बेंचमार्क निर्माण, माइलेज और विश्वास अंतराल की जांच करनी चाहिए।
8. सुरक्षा का अर्थ है बुद्धिमत्ता को सीमित करना
उच्च उपयोगिता वाली संभावित क्रिया a को भी अस्वीकार कर दिया जाना चाहिए यदि वह सुरक्षा बाधा C_j का उल्लंघन करती है:
यदि A_{safe} खाली है, तो सिस्टम को योजना विफलता को उजागर करना होगा और न्यूनतम जोखिम रणनीति अपनानी होगी। बाधाओं में टक्कर मार्जिन, गारंटीकृत स्टॉपिंग स्पेस, सड़क से बाहर निकलना, वाहन स्थिरता, सिग्नल, मार्ग का अधिकार और एक्चुएटर सीमाएं शामिल हो सकती हैं। नियम पुस्तिकाएं प्राथमिकता निर्धारित करने में मदद करती हैं जब प्रगति, शिष्टाचार, कानून और सुरक्षा को एक ही अपारदर्शी स्केलर के रूप में अनुकूलित नहीं किया जा सकता है।
ISO 26262 E/E खराबी के कारण होने वाले खतरों को संबोधित करता है। ISO 21448, SOTIF, किसी घटक दोष के बिना भी कार्यात्मक या विनिर्देश अपर्याप्तता से उत्पन्न अनुचित जोखिम को संबोधित करता है—उदाहरण के लिए, कोहरे में धारणा की सीमा या निर्माण कार्यकर्ता के इशारे को गलत समझना। साइबर सुरक्षा एक अतिरिक्त आयाम है: जाली नक्शा या भ्रामक V2X इनपुट एक त्रुटिरहित योजनाकार को खतरे की ओर ले जा सकता है। जैसा कि V2X प्राइमर में बताया गया है, एक वैध हस्ताक्षर संदेश की भौतिक सत्यता को नहीं, बल्कि स्रोत और अखंडता को प्रमाणित करता है।
एक स्वतंत्र सुरक्षा पर्यवेक्षक को मुख्य योजनाकार के साथ हर अनुमान और विफलता के तरीके को साझा करने से बचना चाहिए। यह टक्कर का समय, चलने योग्य स्थान, गति, ट्रैकिंग त्रुटि, गणना की समय सीमा और सेंसर की स्थिति की निगरानी कर सकता है, और फिर सामान्य व्यवहार को ओवरराइड कर सकता है। सामान्य योजनाकार में परिवर्तन होने पर फॉलबैक और आपातकालीन मार्गों को पुनः मान्य करने की आवश्यकता होती है।
9. मूल्यांकन के लिए सफलता दर से कहीं अधिक की आवश्यकता है
-
सुरक्षा: टक्करें, न्यूनतम TTC, प्रतिक्रिया का समय, स्टॉपिंग मार्जिन, गंभीर बचाव।
-
नियम और सामाजिक संपर्क: संकेत, स्टॉप लाइनें, प्राथमिकता, रास्ता देना, आक्रामकता और अत्यधिक सावधानी।
-
सुविधा: त्वरण, पार्श्व त्वरण, यॉ दर और जर्क j=da/dt।
-
प्रगति: आगमन दर, यात्रा समय, गतिरोध, अनावश्यक ठहराव और पुनर्योजना।
-
मजबूती: बारिश, चकाचौंध, अवरोध, मानचित्र परिवर्तन, विलंबता और सेंसर हानि के तहत गिरावट।
-
ट्रेसेबिलिटी: पुनरुत्पादनीय चयनित क्रिया, अस्वीकृत विकल्प, इनपुट आयु, नियम/मॉडल संस्करण और सुरक्षा मार्जिन।
दुर्लभ घटनाओं को औसत में न छिपाएँ। विफलता संभावना p को स्वतंत्र बर्नौली परीक्षणों के रूप में मानने वाला एक सरल ऊपरी-सीमा अनुमान भी शून्य देखी गई विफलताओं के निष्कर्ष p=0 की अनुमति नहीं देता है। आवश्यक विश्वास स्तर और जोखिम को पहले से निर्धारित करें, और परिदृश्य की कठिनाई को वास्तविक ड्राइविंग वितरण से मिलाएँ। सार्वजनिक सड़क मील यथार्थवादी जोखिम प्रदान करते हैं लेकिन दुर्लभ खतरनाक संयोजनों का नमूना कुशलता से नहीं लेते हैं, इसलिए उन्हें सिमुलेशन, बंद पाठ्यक्रमों और लॉग रीप्ले के साथ संयोजित करें।
10. एक प्रायोगिक कार्यप्रवाह
-
ODD और ज़िम्मेदारी परिभाषित करें। सड़क वर्ग, गति, मौसम, प्रकाश व्यवस्था, मानचित्रण, कनेक्टिविटी, चालक की भूमिका और स्तर 0-5 ज़िम्मेदारी सीमा को रिकॉर्ड करें। SAE ऑटोमेशन लेवल्स प्राइमर का उपयोग करके DDT, ऑब्जेक्ट-और-इवेंट डिटेक्शन और रिस्पॉन्स, और फ़ॉलबैक आवंटित करें।
-
व्यवहार शब्दावली परिभाषित करें। स्टॉप, फॉलो, यील्ड, मर्ज, लेन चेंज और पुल ओवर के लिए स्पष्ट प्रविष्टि, पूर्णता, रद्द करना और टाइमआउट शर्तें निर्धारित करें।
-
इंटरफ़ेस को स्थिर करें। फ़्रेम, टाइमस्टैम्प, सहप्रसरण, पूर्वानुमान मोड, प्रक्षेपवक्र आईडी, रद्दीकरण स्वीकृति और गणना समयसीमा को संस्करणित करें।
-
निर्णय संरचना का निरीक्षण करें। अप्राप्य अवस्थाओं, चक्रों, प्राथमिकता व्युत्क्रमण, एक साथ सही गार्ड और उन पथों का पता लगाएं जो न्यूनतम जोखिम वाली स्थिति तक नहीं पहुंच सकते।
-
अपरिवर्तनीयताओं का परीक्षण करें। "पहुँच योग्य लाल स्टॉप लाइन को पार न करें" और "अनुभूति समाप्त होने पर गति न बढ़ाएँ" जैसे गुणों का परीक्षण करें।
-
लॉग्स को पुनः चलाएँ। धारणा आउटपुट को स्थिर रखें और प्लानर संस्करणों की तुलना करें। मानव द्वारा ड्राइविंग उपयोगी प्रमाण है, लेकिन यह एकमात्र वास्तविक तथ्य नहीं है।
-
परिदृश्य सीमाओं का विस्तार करें। संक्रमण सीमा के दोनों ओर सापेक्ष गति, अवरोध, घर्षण, प्रकाश और विलंबता को बदलें; अतार्किक उलटफेर को उजागर करने के लिए रूपांतरण परीक्षणों का उपयोग करें।
-
दोष उत्पन्न करें। कैमरे हटाएँ, ट्रैक आईडी बदलें, GNSS जंप करें, मानचित्रों को ऑफसेट करें, V2X डेटा में हेरफेर करें, MPC को टाइम आउट करें और एक्चुएटर्स को सीमित करें; गिरावट की पुष्टि करें।
-
चरणबद्ध तैनाती। सिमुलेशन से हार्डवेयर-इन-द-लूप, बंद कोर्स, सुरक्षा-चालक संचालन और स्पष्ट स्टॉप मानदंडों के साथ सीमित सेवा की ओर बढ़ें।
-
काल्पनिक और वास्तविक पुनर्प्रस्तुति की तुलना करें। जब सिमुलेशन हस्तक्षेप के बिना होने वाली स्थिति का अनुमान लगाता है, तो मॉडल त्रुटि को उजागर करें और एक बंद मार्ग पर प्रतिनिधि मामलों को पुन: प्रस्तुत करें।
-
परिवर्तनों का पता लगाएं। धारणा-मॉडल अपडेट व्यवहार वितरण को बदल देता है। आवश्यकता, डिज़ाइन, कोड, परीक्षण और सुरक्षा दावे को लिंक करें, फिर वास्तविक निर्भरता ग्राफ से प्रतिगमन क्षेत्र चुनें।
अंतिम लॉग में "लेन परिवर्तन चयनित" से अधिक जानकारी होनी चाहिए। टाइमस्टैम्प्ड ऑब्जेक्ट, विश्वास या पूर्वानुमान मोड, संभावित क्रियाएं, लागत, सुरक्षा मार्जिन, अस्वीकृति के कारण, चयनित व्यवहार, अनुगामी व्यवहार्यता, वास्तविक कमांड और ट्रैकिंग त्रुटि को एक ट्रेस आईडी के अंतर्गत जोड़ें। अन्यथा एक बार लिए गए क्षेत्र के निर्णय का पुनर्निर्माण नहीं किया जा सकता है।
एक उपयोगी विरोधाभास: सुरक्षित ड्राइविंग के लिए कभी-कभी प्रगति आवश्यक होती है
एक अनुभवहीन योजनाकार चौराहे पर हमेशा के लिए रुककर स्क्रीनशॉट में टक्कर से बच सकता है। यातायात में, अत्यधिक हिचकिचाहट दूसरों को रोकती है, अपेक्षाओं का उल्लंघन करती है और असुरक्षित ओवरटेकिंग को उकसा सकती है। इसके विपरीत त्रुटि यह है कि किसी अन्य वाहन के थोड़े से मंद होने को रास्ता देने के बाध्यकारी वादे के रूप में मान लेना।
व्यवहार नियोजन कठिन है क्योंकि अन्य सड़क उपयोगकर्ता वाहन के व्यवहार का अनुमान लगाते हैं और उसी के अनुसार प्रतिक्रिया करते हैं। थोड़ा आगे बढ़ने से उनका अनुमान बदल जाता है; उनकी प्रतिक्रिया से वाहन की आंतरिक धारणा बदल जाती है। यह प्रतिक्रिया 'यदि-कथन' से लेकर 'POMDP', गेम थ्योरी और सीखी हुई नीतियों तक अनुसंधान की प्रगति को स्पष्ट करती है। एक उत्पादन प्रणाली को अभी भी उस जटिलता को परीक्षण योग्य कथनों में परिवर्तित करना होगा: यह आगे क्यों बढ़ा, किस अवलोकन से यह रुक जाएगा, और कितना मार्जिन बचा था?
प्राथमिक और संबंधित स्रोत
- NHTSA: ड्राइवर असिस्टेंस टेक्नोलॉजीज
- NHTSA: ADS / लेवल 2 ADAS क्रैश रिपोर्टिंग पर स्थायी सामान्य आदेश
- SAE J3016: ड्राइविंग ऑटोमेशन सिस्टम से संबंधित शब्दों का वर्गीकरण और परिभाषाएँ
- ISO 21448:2022 — सड़क वाहन, इच्छित कार्यक्षमता की सुरक्षा
- सुबारू: आईसाइट ड्राइवर असिस्ट टेक्नोलॉजी
- मर्सिडीज-बेंज: ड्राइव पायलट लेवल 3 95 किमी/घंटा तक
- वेमो सेफ्टी इम्पैक्ट डेटा हब
- [कोलेडेन्चाइज और ओग्रेन: रोबोटिक्स और एआई में व्यवहार वृक्ष
- केलब्लिंग, लिटमैन और कैसेंड्रा: आंशिक रूप से अवलोकन योग्य स्टोकेस्टिक डोमेन में योजना बनाना और कार्य करना
- शालेव-श्वार्ट्ज, शम्माह और शशुआ: सुरक्षित और स्केलेबल सेल्फ-ड्राइविंग कारों के एक औपचारिक मॉडल पर
- पथ नियोजन, प्रक्षेपवक्र निर्माण, और एमपीसी
क्या ओवरटेक करने का चुनाव करना और कर्व की योजना बनाना एक ही बात है?
व्यवहार पैंतरेबाज़ी का चयन करता है; पथ और प्रक्षेपवक्र की योजना इसे निष्पादन योग्य बनाती है। एक अनुमत पैंतरेबाज़ी के लिए भी एक व्यवहार्य प्रक्षेपवक्र की आवश्यकता होती है।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।