Contents — find the section you need
“Berhenti saat lampu merah, ikuti kendaraan di depan yang lebih lambat, dan pindah jalur saat celah di sebelahnya aman” terdengar seperti program singkat. Jalan raya sebenarnya menghadirkan ketiga masalah tersebut dengan ketidakpastian: sinyal sebagian terhalang, kendaraan di depan mungkin berbelok atau parkir, dan pengemudi di sebelahnya tampak memberi jalan tetapi belum mengurangi kecepatan. Kendaraan otomatis harus memilih mode perilaku yang dapat dipertahankan dari pengamatan yang tidak lengkap, kemudian terus merevisinya seiring reaksi situasi.
Perencanaan perilaku adalah lapisan pengambilan keputusan antara persepsi/prediksi dan kontrol gerak kontinu. Masukannya meliputi keadaan ego, topologi jalan, sinyal, objek yang dilacak, prediksi masa depan, maksud rute, dan domain desain operasional (ODD). Keluarannya adalah niat diskrit—mengikuti, berhenti, memberi jalan, bergabung, pindah jalur, atau memasuki kondisi risiko minimal—ditambah batasan pada jalur, kecepatan, waktu, dan jarak aman. Ia tidak boleh secara langsung menentukan sudut kemudi. Ia memberi tahu lapisan jalur, lintasan, dan kontrol hilir apa yang harus dicapai dan apa yang tidak boleh dilanggar.
 Contoh kendaraan produksi dengan bantuan pengemudi
Gambar: Subaru WRX S4 2.0GT-S EyeSight (Tokumeigakarinoaoshima, CC BY-SA 4.0), Wikimedia Commons. Foto eksterior ini tidak mengungkapkan mesin keadaan internal atau implementasi produk apa pun yang dibahas di sini.
_front.jpg)
Kesimpulan praktis
- Perencanaan perilaku memilih manuver seperti berhenti, mengikuti, bergabung, berpindah jalur, atau mundur; perencanaan jalur dan lintasan menentukan gerakan kontinu yang mewujudkannya.
- Mesin keadaan terbatas Dapat dilacak dan efektif untuk fungsi terbatas, tetapi pengecualian dapat menyebabkan ledakan transisi keadaan. Pohon perilaku mengekspresikan prioritas dan subpohon yang dapat digunakan kembali, tetapi keadaan bersama dan tindakan bersamaan dapat menyembunyikan kompleksitas.
- POMDP merepresentasikan oklusi dan niat laten sebagai distribusi probabilitas, dengan biaya pembaruan kepercayaan yang mahal dan pencarian di masa mendatang. Sistem produksi umumnya menggabungkan aturan, mesin keadaan, optimasi, dan komponen yang dipelajari daripada memilih satu metode universal.
- Label kelas persepsi tidak boleh menjadi perintah. Perencanaan perilaku membutuhkan stempel waktu, kovariansi, probabilitas keberadaan, riwayat lintasan, dan beberapa hipotesis prediksi.
- Perencanaan jalur memecahkan jangkauan geometris; MPC memecahkan kontrol terbatas kontinu. Perencanaan perilaku menyediakan tujuan, batasan, prioritas, kriteria pembatalan, dan tenggat waktu—dan harus bereaksi ketika mereka melaporkan ketidaklayakan.
- Bukti keselamatan membutuhkan persyaratan yang dapat dilacak, cakupan skenario, sapuan batas, injeksi kesalahan, analisis kontrafaktual, reproduksi jalur tertutup, dan monitor keselamatan independen, bukan hanya akumulasi jarak tempuh tanpa insiden.
1. Mesin keadaan perilaku membuat keputusan dapat diperiksa
Mesin keadaan terbatas (FSM) berikut menyederhanakan bantuan jalan raya. Sistem melaju, mengikuti kendaraan di depan yang lebih lambat, mempersiapkan perubahan jalur setelah memeriksa kebutuhan rute dan jarak aman, mengeksekusinya, dan kembali melaju. Kesalahan sensor, keluar ODD, atau ketidaklayakan perencanaan dapat menyebabkan penurunan kinerja atau manuver risiko minimal dari keadaan aktif apa pun.
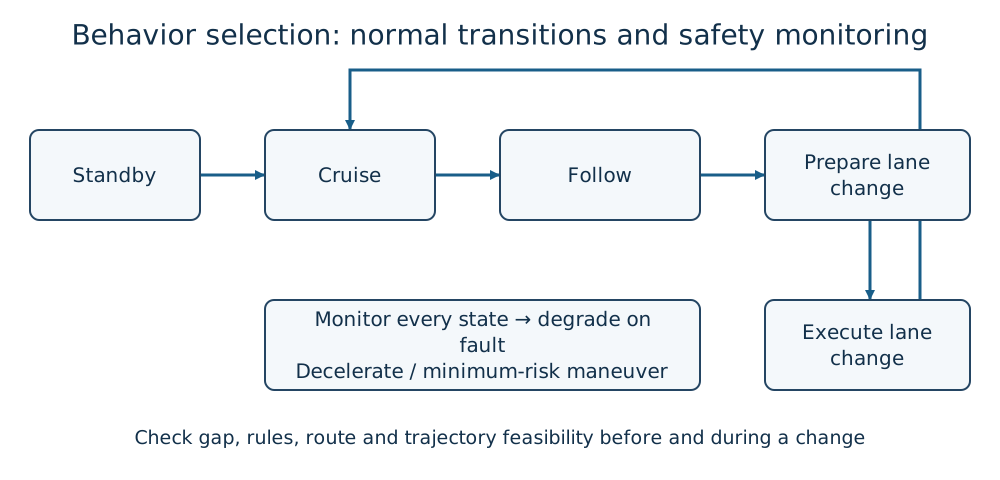
Gambar 1 — Mesin keadaan perilaku konseptual Duskcoil. Transisi sengaja disederhanakan untuk tujuan pengajaran; Diagram ini tidak mewakili implementasi atau spesifikasi keselamatan Subaru EyeSight atau produk lain yang disebutkan.
Sebuah FSM memiliki himpunan keadaan S, himpunan kejadian atau input E, dan fungsi transisi
Keuntungan utamanya adalah keterlacakan. Sebuah log dapat menyatakan “persiapan perubahan jalur dibatalkan karena TTC celah belakang melewati penjaganya.” Tabel transisi secara alami sesuai dengan persyaratan dan pengujian. Hal ini membuat FSM berharga untuk fungsi terbatas seperti kontrol jelajah adaptif, dukungan jalur, pengaktifan, dan mode degradasi.
Kelemahannya adalah kombinatorika. Perubahan jalur kanan dan kiri, zona kerja, kendaraan darurat, gerbang tol, degradasi sensor, dan intervensi pengemudi menciptakan produk keadaan dan transisi. FSM hierarkis, kepemilikan keadaan eksplisit, transisi yang diprioritaskan, penjaga bebas efek samping, dan batas waktu mencegah sebagian dari ledakan tersebut. Penjaga perubahan jalur mungkin berupa
Boolean ini berguna untuk aliran kontrol, tetapi para insinyur harus mempertahankan jarak relatif, kecepatan, kovariansi, bobot prediksi, dan kebaruan di balik GapSafe; jika tidak, keputusan yang berubah tidak dapat dijelaskan.
2. Pohon perilaku mengekspresikan prioritas dan penggunaan kembali
Pohon perilaku (BT) mengevaluasi pohon simpul kontrol dan daun. Urutan hanya berhasil setelah anak-anaknya berhasil secara berurutan. Cadangan/Pemilih mencoba anak-anak sampai salah satunya berhasil atau tetap berjalan. Kondisi dan Aksi memeriksa celah, meminta lintasan, atau memerintahkan cadangan.
Struktur pohon membuat “respons darurat sebelum penanganan persimpangan sebelum jelajah normal” terlihat dan memungkinkan tim untuk menggunakan kembali subpohon untuk berhenti aman, belok terlindungi, atau parkir. Seringkali lebih mudah untuk diperluas daripada grafik transisi semua-ke-semua.
Namun, pohon tidak secara otomatis aman. Pohon reaktif yang diklik dari akar dapat mengubah perilaku ketika kondisi bising melampaui ambangnya. Histeresis, waktu tinggal minimum, dan kriteria penyelesaian eksplisit diperlukan. Papan tulis bersama dapat menjadi keadaan global tersembunyi. Jika tindakan yang sedang berjalan dihentikan, pohon harus membatalkan lintasan hilirnya dan memverifikasi bahwa perintah usang tidak dapat bertahan. Node paralel juga membutuhkan kebijakan sumber daya yang ditentukan: dua tindakan tidak dapat secara independen memiliki kendali longitudinal.
3. POMDP mewakili niat tersembunyi
Niat pengemudi yang bergabung—memberi jalan atau masuk terlebih dahulu—tidak dapat diamati secara langsung. Begitu pula pejalan kaki di belakang truk yang menghalangi. Proses keputusan Markov yang dapat diamati sebagian menggunakan keadaan s, tindakan a, pengamatan o, model transisi T(s'|s,a), model pengamatan O(o|s'), dan hadiah R(s,a).
Untuk keadaan yang tidak terlihat secara langsung, perencana mempertahankan distribusi kepercayaan b_t(s)=P(s_t=s\mid o_{1:t},a_{1:t-1}). Setelah observasi o_{t+1} tiba setelah suatu tindakan, pembaruan konseptualnya adalah
di mana \eta menormalkan probabilitas. Ia mencari kebijakan seperti
Ia mencari kebijakan \pi yang memaksimalkan hal ini. Tabrakan dapat menerima penalti yang sangat besar, dengan penalti yang lebih kecil untuk pelanggaran aturan, ketidaknyamanan, dan penundaan. Daya tariknya adalah ketidakpastian bersifat eksplisit; tindakan "maju sedikit untuk melihat di sekitar penghalang" dapat meningkatkan informasi. Biayanya adalah komputasi dan pemodelan. Keadaan lalu lintas yang berkelanjutan, banyak aktor, dan cakrawala yang panjang membuat solusi yang tepat menjadi tidak praktis. Imbalan yang buruk dapat menghasilkan perilaku agresif atau kendaraan yang tidak pernah bergerak. Sistem praktis membatasi kandidat dengan aturan dan menggunakan perkiraan seperti pencarian online, pencarian pohon Monte Carlo, fungsi nilai yang dipelajari, atau model niat yang ringkas.
4. Desain Hibrida Membagi Tanggung Jawab
| Metode | Kekuatan | Kelemahan | Peran yang Tepat |
|---|---|---|---|
| FSM / FSM Hierarkis | deterministik dan dapat dilacak | ledakan transisi | mode, ODD, degradasi, ADAS terbatas |
| Pohon Perilaku | prioritas, penggunaan kembali, pemulihan | semantik papan tulis dan tanda centang | komposisi tugas dan penanganan pengecualian |
| Aturan / buku aturan | prioritas hukum dan keselamatan eksplisit | tidak dapat menghitung dunia | batasan keras dan peringkat kandidat |
| MDP / POMDP | interaksi masa depan dalam ketidakpastian | model dan biaya komputasi | penggabungan, persimpangan, negosiasi |
| Imitasi / pembelajaran penguatan | mendekati interaksi kompleks | pergeseran distribusi dan jaminan | prediksi atau pembangkitan kandidat dalam ODD terbatas |
Sebuah pendekatan hibrida yang masuk akal menggunakan FSM untuk mode sistem dan kesalahan, BT untuk prioritas perilaku, POMDP atau model yang dipelajari untuk menilai opsi penggabungan, dan amplop keamanan yang dapat diverifikasi untuk menolak keluaran yang tidak aman. Komponen yang dipelajari mengusulkan; lapisan batasan yang ditinjau secara terpisah mengotorisasi. Batasan yang tepat bergantung pada ODD dan kasus keamanan.
5. Menghubungkan persepsi dan prediksi dengan distribusi
“Mobil di posisi x,y” bukanlah antarmuka yang cukup. Perencanaan perilaku membutuhkan waktu pengukuran, bingkai, ID trek, dimensi, kecepatan, percepatan, probabilitas keberadaan, probabilitas kelas, kovariansi, oklusi, dan kesehatan sensor. Gerakan dari Pelacakan Fitur atau Aliran Optik tidak secara otomatis merupakan kecepatan objek 3D.
Daripada menetapkan lintasan masa depan objek i ke satu tebakan tunggal, prediksi dapat mempertahankan beberapa mode hipotesis
untuk mode m —lurus, belok, pindah jalur, atau berhenti. Perencana harus mempertimbangkan konflik dengan probabilitas rendah tetapi tingkat keparahan tinggi, bukan hanya jalur yang paling mungkin. Ia harus memperluas margin ketika kovariansi meningkat dan melambat ketika data menjadi usang. Pertukaran ID jalur tidak boleh mentransfer niat yang disimpulkan dari satu pengemudi ke kendaraan lain.
6. Menghubungkan perilaku, jalur, lintasan, dan MPC secara dua arah
“Pindah ke jalur kiri” tidak membuktikan bahwa lintasan bebas tabrakan dan layak secara dinamis ada. Perencanaan Jalur mencari ruang bebas geometris. Pembuatan Lintasan menambahkan waktu, kecepatan, dan percepatan. Kontrol Prediktif Model mengoptimalkan kontrol kontinu di bawah kendala kendaraan dan aktuator.
Salah satu tujuan MPC yang representatif adalah:
Perencanaan perilaku menyediakan jalur target, batas kecepatan, garis berhenti, ruang terlarang, target kenyamanan, dan batas waktu penyelesaian—bukan hanya x^{ref}. Jika optimasi lintasan melaporkan tidak layak, perencanaan perilaku harus memilih opsi lain daripada memaksakan perintah. Siklus lengkapnya adalah:
-
Persepsi dan prediksi memperbarui model dunia probabilistik.
-
Perencanaan perilaku menghasilkan dan memprioritaskan kandidat manuver.
-
Perencanaan jalur dan lintasan menguji kelayakan geometris dan dinamis.
-
MPC menghitung kemudi, propulsi, dan pengereman sambil mengembalikan batas pelacakan.
-
Pengawasan keselamatan independen memeriksa batas waktu, kesegaran, jarak aman, dan penyimpangan.
Loop perilaku 10 Hz tidak lagi baru jika jejak objeknya sudah berusia 300 ms. Bawa stempel waktu akuisisi dan kedaluwarsa melalui seluruh pipeline. Transformasi yang tidak sesuai waktu, respons dari permintaan sebelumnya, dan lintasan lama yang belum dibatalkan adalah kegagalan integrasi yang umum.
7. Apa yang sebenarnya ditunjukkan oleh contoh ADAS dan pengemudian otomatis saat ini
Subaru mendeskripsikan EyeSight sebagai teknologi bantuan pengemudi yang berpusat pada persepsi kamera stereo, mendukung fungsi seperti bantuan penghindaran tabrakan dan mengikuti kendaraan lain. Deskripsi fitur publik tidak mengungkapkan apakah implementasi internal menggunakan FSM, BT, atau komponen keputusan yang dipelajari. Buku panduan pemilik—bukan nama produk—mendefinisikan cuaca, jarak pandang, kecepatan, jalan, dan kewajiban pengemudi.
Bantuan jalan raya SAE Level 2 dapat mengontrol kemudi dan kecepatan secara bersamaan sementara pengemudi terus memantau jalan. NHTSA secara eksplisit membedakan ADAS Level 2, yang membantu pengemudi manusia yang terlibat, dari ADS pada Level 3–5. Dalam fungsi Level 3 yang terbatas seperti Mercedes-Benz DRIVE PILOT, sistem melakukan tugas mengemudi saat diaktifkan dan dapat meminta pengambilalihan di batasnya. Mercedes-Benz mengumumkan persetujuan Jerman hingga 95 km/jam dalam kondisi tertentu untuk pembaruan tahun 2025; klaim tersebut tidak boleh digeneralisasikan di semua jalan, cuaca, kendaraan, atau yurisdiksi.
Layanan tanpa pengemudi yang terbatas secara geografis seperti Waymo menggabungkan perencanaan perilaku dengan sensor redundan, peta, operasi armada, bantuan jarak jauh, manajemen ODD, dan studi kasus keselamatan. Waymo menerbitkan perbandingan tingkat kecelakaan dan data yang dapat diunduh, tetapi hasil tersebut bukanlah bukti kinerja universal. Pembaca harus memeriksa kota-kota tempat beroperasi, paparan jalan, kriteria pelaporan, konstruksi tolok ukur, jarak tempuh, dan interval kepercayaan.
8. Keselamatan berarti membatasi kecerdasan
Bahkan tindakan kandidat a dengan utilitas tinggi harus ditolak jika melanggar batasan keselamatan C_j :
Jika A_{safe} kosong, sistem harus mengungkap kegagalan perencanaan dan memasuki strategi risiko minimal. Batasan dapat mencakup margin tabrakan, ruang berhenti yang terjamin, keluar jalur, stabilitas kendaraan, sinyal, hak jalan, dan batas aktuator. Buku aturan membantu menentukan prioritas ketika kemajuan, kesopanan, hukum, dan keselamatan tidak dapat dioptimalkan sebagai satu skalar buram.
ISO 26262 membahas bahaya yang disebabkan oleh kerusakan E/E. ISO 21448, SOTIF, membahas risiko yang tidak wajar dari ketidakcukupan fungsional atau spesifikasi bahkan tanpa kesalahan komponen—misalnya, keterbatasan persepsi dalam kabut atau isyarat pekerja konstruksi yang disalahpahami. Keamanan siber adalah dimensi selanjutnya: peta palsu atau input V2X yang menyesatkan dapat mengarahkan perencana yang bebas kesalahan menuju bahaya. Seperti yang dijelaskan dalam Panduan V2X, tanda tangan yang valid mengautentikasi asal dan integritas, bukan kebenaran fisik dari sebuah pesan.
Seorang pengawas keselamatan independen harus menghindari berbagi setiap asumsi dan mode kegagalan dengan perencana utama. Ia dapat memantau waktu menuju tabrakan, ruang yang dapat dilalui, kecepatan, kesalahan pelacakan, batas waktu perhitungan, dan kesehatan sensor, kemudian mengesampingkan perilaku normal. Jalur cadangan dan darurat memerlukan validasi ulang setiap kali perencana normal berubah.
9. Evaluasi membutuhkan lebih dari sekadar tingkat keberhasilan
-
Keselamatan: tabrakan, TTC minimum, waktu reaksi, margin berhenti, penghindaran yang parah.
-
Aturan dan interaksi sosial: sinyal, garis berhenti, prioritas, memberi jalan, agresivitas, dan kehati-hatian yang berlebihan.
-
Kenyamanan: akselerasi, akselerasi lateral, laju yaw, dan jerk j=da/dt .
-
Kemajuan: laju kedatangan, waktu tempuh, kebuntuan, pemberhentian yang tidak perlu, dan perencanaan ulang.
-
Ketahanan: degradasi akibat hujan, silau, oklusi, perubahan peta, latensi, dan kehilangan sensor.
-
Keterlacakan: tindakan terpilih yang dapat direproduksi, alternatif yang ditolak, usia input, versi aturan/model, dan margin keamanan.
Jangan mengubur kejadian langka dalam rata-rata. Bahkan perkiraan batas atas sederhana yang memperlakukan probabilitas kegagalan p sebagai percobaan Bernoulli independen tidak memungkinkan nol kegagalan yang diamati untuk menyimpulkan p=0 . Tetapkan tingkat kepercayaan dan paparan yang dibutuhkan terlebih dahulu, dan sesuaikan kesulitan skenario dengan distribusi mengemudi yang sebenarnya. Jarak tempuh jalan umum memberikan paparan yang realistis tetapi mengambil sampel kombinasi berbahaya yang jarang terjadi secara tidak efisien, jadi gabungkan dengan simulasi, jalur tertutup, dan pemutaran ulang log.
10. Alur Kerja Eksperimental
-
Definisikan ODD dan tanggung jawab. Catat kelas jalan, kecepatan, cuaca, pencahayaan, pemetaan, konektivitas, peran pengemudi, dan batas tanggung jawab Level 0–5. Alokasikan DDT, deteksi dan respons objek dan kejadian, dan fallback menggunakan Panduan Tingkat Otomatisasi SAE.
-
Definisikan kosakata perilaku. Berikan kondisi masuk, penyelesaian, pembatalan, dan batas waktu yang eksplisit untuk berhenti, mengikuti, memberi jalan, bergabung, pindah jalur, dan menepi.
-
Bekukan antarmuka. Buat versi frame, stempel waktu, kovariansi, mode prediksi, ID lintasan, pengakuan pembatalan, dan batas waktu komputasi.
-
Periksa struktur keputusan. Temukan keadaan yang tidak dapat dijangkau, siklus, inversi prioritas, penjaga yang benar secara simultan, dan jalur yang tidak dapat mencapai kondisi risiko minimal.
-
Uji invarian. Uji klaim properti seperti “jangan melewati garis berhenti merah yang dapat dijangkau” dan “jangan berakselerasi dari persepsi yang telah kedaluwarsa.”
-
Putar ulang log. Pertahankan output persepsi tetap konstan dan bandingkan versi perencana. Pengemudian manusia adalah bukti yang berguna tetapi bukan kebenaran mutlak.
-
Jelajahi batas skenario. Variasikan kecepatan relatif, oklusi, gesekan, iluminasi, dan latensi di kedua sisi ambang transisi; gunakan uji metamorfik untuk mengungkap perubahan yang tidak rasional.
-
Suntikkan kesalahan. Jatuhkan kamera, tukar ID trek, lompat GNSS, offset peta, buat data V2X, habiskan waktu MPC, dan batasi aktuator; verifikasi degradasi.
-
Tahap penyebaran. Beralih dari simulasi ke perangkat keras dalam loop, jalur tertutup, operasi pengemudi keselamatan, dan layanan terbatas dengan kriteria berhenti yang eksplisit.
-
Bandingkan skenario kontrafaktual dan simulasi fisik. Ketika simulasi memperkirakan apa yang akan terjadi tanpa intervensi, ungkapkan kesalahan model dan reproduksi kasus representatif pada lintasan tertutup.
-
Lacak perubahan. Pembaruan model persepsi mengubah distribusi perilaku. Hubungkan persyaratan, desain, kode, pengujian, dan klaim keselamatan, lalu pilih cakupan regresi dari grafik ketergantungan aktual.
Log akhir harus mengatakan lebih dari sekadar "perubahan jalur dipilih." Hubungkan objek yang diberi stempel waktu, mode kepercayaan atau prediksi, tindakan kandidat, biaya, margin keselamatan, alasan penolakan, perilaku yang dipilih, kelayakan hilir, perintah aktual, dan kesalahan pelacakan di bawah satu ID pelacakan. Jika tidak, keputusan lapangan sekali saja tidak dapat direkonstruksi.
Paradoks yang bermanfaat: mengemudi aman terkadang harus membuat kemajuan
Perencana yang naif dapat menghindari tabrakan dalam tangkapan layar dengan menunggu selamanya di persimpangan. Dalam lalu lintas, keraguan yang berlebihan menghalangi orang lain, melanggar harapan, dan dapat memicu penyalipan yang tidak aman. Kesalahan sebaliknya adalah memperlakukan sedikit perlambatan kendaraan lain sebagai janji yang mengikat untuk memberi jalan.
Perencanaan perilaku itu sulit karena pengguna jalan lain memprediksi dan bereaksi terhadap kendaraan ego. Bergerak maju sedikit mengubah prediksi mereka; respons mereka mengubah keyakinan ego. Umpan balik ini menjelaskan perkembangan penelitian dari pernyataan "jika" ke POMDP, teori permainan, dan kebijakan yang dipelajari. Sistem produksi masih harus menerjemahkan kecanggihan itu kembali ke dalam pernyataan yang dapat diuji: mengapa ia melanjutkan, pengamatan apa yang akan membuatnya berhenti, dan berapa margin yang tersisa?
Sumber utama dan terkait
- NHTSA: Teknologi Bantuan Pengemudi
- NHTSA: Perintah Umum Tetap tentang Pelaporan Kecelakaan ADS / ADAS Level 2
- SAE J3016: Taksonomi dan Definisi untuk Istilah yang Berkaitan dengan Sistem Otomasi Mengemudi
- ISO 21448:2022 — Kendaraan Jalan Raya, Keselamatan Fungsi yang Dimaksudkan
- Subaru: Teknologi Bantuan Pengemudi EyeSight
- Mercedes-Benz: DRIVE PILOT Level 3 hingga 95 km/jam
- Waymo Safety Impact Data Hub
- [Colledanchise dan Ögren: Pohon Perilaku dalam Robotika dan AI
- Kaelbling, Littman, dan Cassandra: Perencanaan dan Tindakan dalam Domain Stokastik yang Dapat Diamati Sebagian
- Shalev-Shwartz, Shammah, dan Shashua: Tentang Model Formal Mobil Otonom yang Aman dan Terukur
- Perencanaan Jalur, Generasi Trajektori, dan MPC
Apakah memilih untuk menyalip sama dengan merencanakan tikungan?
Perilaku memilih manuver; perencanaan jalur dan lintasan membuatnya dapat dieksekusi. Manuver yang diizinkan tetap membutuhkan lintasan yang layak.
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.