Contents — find the section you need
“Kırmızıda dur, daha yavaş giden öndeki aracı takip et ve bitişikteki boşluk güvenli olduğunda şerit değiştir” kısa bir program gibi geliyor. Gerçek bir yol, bu üç sorunu da belirsizlikle birlikte sunar: sinyal kısmen gizlenmiş olabilir, öndeki araç dönebilir veya park edebilir ve bitişikteki sürücü yol veriyor gibi görünse de henüz yavaşlamamış olabilir. Otomatik bir araç, eksik gözlemlerden savunulabilir bir davranış modu seçmeli ve ardından sahne tepki verdikçe bunu sürekli olarak revize etmelidir.
Davranış planlaması, algılama/tahmin ve sürekli hareket kontrolü arasındaki karar katmanıdır. Girişleri arasında öz durum, yol topolojisi, sinyaller, izlenen nesneler, tahmin edilen gelecekler, rota amacı ve operasyonel tasarım alanı (ODD) bulunur. Çıktıları ise ayrık niyetlerdir—takip et, dur, yol ver, birleş, şerit değiştir veya minimum risk durumuna gir—artı şerit, hız, zaman ve açıklık üzerindeki kısıtlamalar. Doğrudan bir direksiyon açısı icat etmemelidir. Aşağı akış yol, yörünge ve kontrol katmanlarına neyin başarılması gerektiğini ve neyin asla ihlal edilmemesi gerektiğini söyler.
 Sürücü destek sistemine sahip bir üretim aracının örneği
Resim: Subaru WRX S4 2.0GT-S EyeSight (Tokumeigakarinoaoshima, CC BY-SA 4.0), Wikimedia Commons. Bu dış fotoğraf, burada tartışılan herhangi bir ürünün iç durum makinesini veya uygulamasını ortaya koymaz.
_front.jpg)
Pratik sonuç
-
Davranış planlaması, durma, takip etme, birleşme, şerit değiştirme veya geri dönme gibi bir manevra seçer; yol ve yörünge planlaması ise Bunu gerçekleştiren sürekli hareket.
-
Sonlu durumlu bir makine, sınırlı fonksiyonlar için izlenebilir ve etkilidir, ancak istisnalar durum geçiş patlamasına neden olabilir. Bir davranış ağacı, öncelikleri ve yeniden kullanılabilir alt ağaçları ifade eder, ancak paylaşılan durum ve eş zamanlı eylemler karmaşıklığı gizleyebilir.
-
Bir POMDP, tıkanmayı ve gizli niyeti olasılık dağılımları olarak temsil eder; bu da pahalı inanç güncellemeleri ve gelecekteki arama maliyetine yol açar. Üretim sistemleri genellikle tek bir evrensel yöntem seçmek yerine kuralları, durum makinelerini, optimizasyonu ve öğrenilmiş bileşenleri birleştirir.
-
Bir algılama sınıfı etiketi bir komut haline gelmemelidir. Davranış planlaması zaman damgalarına, kovaryansa, varlık olasılığına, iz geçmişine ve çoklu tahmin hipotezlerine ihtiyaç duyar.
-
Yol planlaması geometrik erişilebilirliği çözer; MPC sürekli kısıtlı kontrolü çözer. Davranış planlaması, hedeflerini, kısıtlamalarını, önceliklerini, iptal kriterlerini ve son tarihlerini sağlar ve uygulanabilirlik bildirmediğinde tepki vermelidir.
-
Güvenlik kanıtı, yalnızca birikmiş değil, izlenebilir gereksinimlere, senaryo kapsamına, sınır taramalarına, hata enjeksiyonuna, karşı olgusal analize, kapalı rota yeniden üretimine ve bağımsız bir güvenlik monitörüne ihtiyaç duyar. kazasız kilometreler.
1. Davranışsal durum makinesi kararları denetlenebilir hale getirir
Aşağıdaki sonlu durum makinesi (FSM) otoyol yardımını basitleştirir. Sistem seyir halindedir, daha yavaş bir öndeki aracı takip eder, rota ihtiyacını ve güvenli bir mesafeyi kontrol ettikten sonra şerit değiştirmeye hazırlanır, bunu gerçekleştirir ve seyir haline geri döner. Sensör arızaları, ODD çıkışı veya planlama imkansızlığı, herhangi bir aktif durumdan bozulmaya veya minimum riskli bir manevraya yol açabilir.
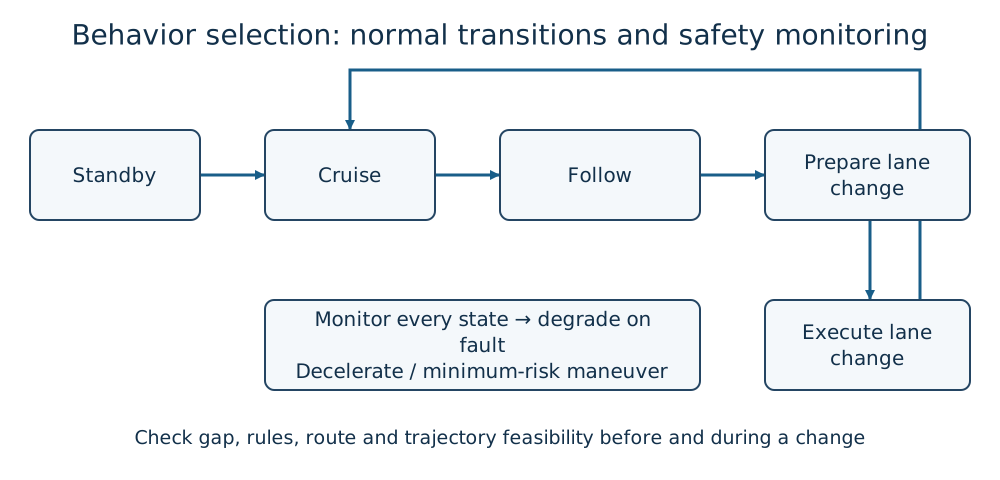
Şekil 1 — Duskcoil kavramsal davranış durum makinesi. Geçişler, öğretim için kasıtlı olarak basitleştirilmiştir; Şema, Subaru EyeSight veya adı geçen diğer herhangi bir ürünün uygulama veya güvenlik özelliklerini temsil etmemektedir.
Bir FSM'nin bir durum kümesi S, olay veya giriş kümesi E ve geçiş fonksiyonu vardır.
Ana avantajı izlenebilirliğidir. Bir kayıt, "arka boşluk TTC'si korumasını geçtiği için şerit değiştirme hazırlığı iptal edildi" diyebilir. Geçiş tabloları, gereksinimlere ve testlere doğal olarak eşlenir. Bu, FSM'leri adaptif hız kontrolü, şerit desteği, katılım ve bozulma modları gibi sınırlı fonksiyonlar için değerli kılar.
Zayıflığı ise kombinasyonlardır. Sağ ve sol şerit değiştirme, çalışma alanları, acil durum araçları, gişe geçişleri, sensör bozulması ve sürücü müdahalesi, durum ve geçişlerin bir ürününü oluşturur. Hiyerarşik FSM'ler, açık durum sahipliği, öncelikli geçişler, yan etkisiz korumalar ve zaman aşımı süreleri, bu patlamanın bir kısmını önler. Şerit değiştirme görevlisi şöyle olabilir:
Bu Boolean değeri kontrol akışı için kullanışlıdır, ancak mühendisler GapSafe'nin arkasındaki göreceli mesafeyi, hızı, kovaryansı, tahmin ağırlıklarını ve güncelliği korumalıdır; aksi takdirde değişen bir karar açıklanamaz.
2. Davranış ağaçları önceliği ve yeniden kullanımı ifade eder
Bir davranış ağacı (BT), kontrol ve yaprak düğümlerinden oluşan bir ağacı değerlendirir. Bir Sıra, ancak çocukları sırayla başarılı olduktan sonra başarılı olur. Bir Geri Dönüş/Seçici, biri başarılı olana veya çalışmaya devam edene kadar çocukları dener. Koşul ve Eylem yaprakları bir boşluğu kontrol eder, bir yörünge ister veya bir geri dönüş komutu verir.
Ağaç yapısı, "normal seyirden önce kavşak yönetimi öncesi acil müdahale"yi görünür kılar ve ekiplerin güvenli duruş, korumalı dönüş veya park etme için alt ağaçları yeniden kullanmasına olanak tanır. Genellikle tümden-tümüne geçiş grafiğinden daha kolay genişletilebilir.
Ancak bir ağaç otomatik olarak güvenli değildir. Kökten tetiklenen reaktif bir ağaç, gürültülü bir durum eşiğini aştığında davranışlarını değiştirebilir. Histerezis, minimum bekleme süresi ve açık tamamlama kriterleri gereklidir. Paylaşılan bir kara tahta, gizli küresel durum haline gelebilir. Çalışan bir eylem durdurulursa, ağaç aşağı yönlü yörüngesini iptal etmeli ve eski komutların hayatta kalamayacağını doğrulamalıdır. Paralel düğümlerin ayrıca tanımlanmış bir kaynak politikasına ihtiyacı vardır: iki eylem bağımsız olarak boylamsal kontrolü elinde tutamaz.
3. POMDP'ler gizli niyeti temsil eder
Birleşen bir sürücünün niyeti—yol vermek veya önce girmek—doğrudan gözlemlenemez. Aynı şekilde, bir kamyonun arkasındaki bir yaya da gözlemlenemez. Kısmen gözlemlenebilir bir Markov karar süreci, durum s, eylem a, gözlem o, geçiş modeli T(s'|s,a), gözlem modeli O(o|s') ve ödül R(s,a) kullanır.
Doğrudan görünür olmayan durumlar için, planlayıcı bir inanç dağılımı b_t(s)=P(s_t=s\mid o_{1:t},a_{1:t-1}) sürdürür. Bir eylemden sonra bir gözlem o_{t+1} geldiğinde, kavramsal güncelleme şu şekildedir:
burada \eta olasılığı normalleştirir. Şuna benzer bir politika arar:
Bunu maksimize eden \pi politikasını arar. Çarpışma çok büyük bir ceza alabilirken, kural ihlali, rahatsızlık ve gecikme için daha küçük cezalar verilir. Çekiciliği, belirsizliğin açık olmasıdır; "engeli görmek için öne doğru hareket etme" eylemi bilgiyi iyileştirebilir. Maliyeti hesaplama ve modellemedir. Sürekli trafik durumu, birçok aktör ve uzun bir ufuk, kesin çözümleri pratik olmaktan çıkarır. Düşük ödüller, agresif davranışlara veya asla hareket etmeyen bir araca yol açabilir. Pratik sistemler, adayları kurallarla sınırlandırır ve çevrimiçi arama, Monte Carlo ağaç araması, öğrenilmiş değer fonksiyonları veya kompakt niyet modelleri gibi yaklaşımlar kullanır.
4. Hibrit tasarımlar sorumlulukları böler
| Yöntem | Güçlü Yönler | Zayıf Yönler | Uygun rol |
|---|---|---|---|
| Sonlu Durum Makinesi / hiyerarşik Sonlu Durum Makinesi | deterministik ve izlenebilir | geçiş patlaması | modlar, ODD, bozulma, sınırlı ADAS |
| Davranış ağacı | öncelik, yeniden kullanım, kurtarma | kara tahta ve işaret semantiği | görev bileşimi ve istisna işleme |
| Kurallar / kural kitapları | açık yasal ve güvenlik önceliği | dünyayı sayamaz | katı kısıtlamalar ve aday sıralaması |
| MDP / POMDP | belirsizlik altında gelecekteki etkileşim | model ve hesaplama maliyeti | birleştirme, kesişimler, müzakere |
| Taklit / takviyeli öğrenme | karmaşık etkileşimi yaklaşık olarak hesaplar | dağıtım kayması ve güvence | sınırlı bir ODD'de tahmin veya aday üretimi |
Olası bir hibrit, sistem ve arıza modları için bir FSM, davranışsal öncelikler için bir BT, birleştirme seçeneklerini puanlamak için bir POMDP veya öğrenilmiş model ve güvenli olmayan çıktıyı reddetmek için doğrulanabilir bir güvenlik zarfı kullanır. Öğrenilmiş bir bileşen önerir; ayrı olarak incelenen bir kısıtlama katmanı yetkilendirir. Kesin sınır, ODD ve güvenlik durumuna bağlıdır.
5. Algılama ve tahmini dağılımlarla bağlama
“x,y konumundaki araç” yeterli bir arayüz değildir. Davranış planlaması ölçüm zamanı, çerçeve, iz kimliği, boyutlar, hız, ivme, varlık olasılığı, sınıf olasılıkları, kovaryans, tıkanma ve sensör sağlığı gerektirir. Özellik İzleme veya Optik Akış'tan gelen hareket otomatik olarak 3B nesne hızı değildir.
Nesne i'in gelecekteki yörüngesini tek bir tahmine bağlamak yerine, tahmin, birden fazla hipotez modunu koruyabilir.
m modu için —düz, dönüş, şerit değiştirme veya durma. Planlayıcı, yalnızca en olası yolu değil, düşük olasılıklı ancak yüksek şiddetteki çatışmaları da dikkate almalıdır. Kovaryans arttığında marjı genişletmeli ve veriler eskidiğinde yavaşlatmalıdır. Bir iz kimliği değişimi, bir sürücünün çıkarılan niyetini başka bir araca aktarmamalıdır.
6. Davranışı, yolu, yörüngeyi ve MPC'yi çift yönlü olarak bağlayın
"Sol şeride geç" ifadesi, çarpışmasız, dinamik olarak uygulanabilir bir yörüngenin var olduğunu kanıtlamaz. Yol Planlaması geometrik boş alanı arar. Yörünge Oluşturma zaman, hız ve ivme ekler. Model Öngörücü Kontrol araç ve aktüatör kısıtlamaları altında sürekli kontrolü optimize eder.
Temsili bir MPC hedefi şöyledir:
Davranış planlaması, sadece x^{ref} değil, hedef şeridi, hız zarfını, durma çizgisini, yasak alanı, konfor hedefini ve tamamlama süresini de sağlar. Yörünge optimizasyonu imkansız olduğunu bildirirse, davranış planlaması bir komut zorlamak yerine başka bir seçeneği seçmelidir. Tam döngü şöyledir:
-
Algılama ve tahmin, olasılıksal bir dünya modelini günceller.
-
Davranış planlaması manevra adaylarını oluşturur ve önceliklendirir.
-
Yol ve yörünge planlaması geometrik ve dinamik uygulanabilirliği test eder.
-
MPC, izleme sınırlarını döndürürken direksiyon, itme ve frenlemeyi hesaplar.
-
Bağımsız güvenlik denetimi, son teslim tarihlerini, güncelliği, izinleri ve sapmaları kontrol eder.
10 Hz'lik bir davranış döngüsü, nesne izleri zaten 300 ms öncesine aitse güncel değildir. Edinme zaman damgalarını ve sona erme tarihlerini tüm işlem hattı boyunca taşıyın. Zaman uyumsuz dönüşümler, önceki bir isteğin yanıtları ve iptal edilmemiş eski bir yörünge, yaygın entegrasyon hatalarıdır.
7. Mevcut ADAS ve otomatik sürüş örneklerinin gerçekte gösterdiği şey
Subaru, EyeSight'ı stereo kamera algılamasına odaklanan, çarpışma önleme yardımı ve takip gibi işlevleri destekleyen bir sürücü destek teknolojisi olarak tanımlıyor. Kamuoyuna açık özellik açıklamaları, dahili bir uygulamanın bir FSM, bir BT veya öğrenilmiş karar bileşenleri kullanıp kullanmadığını ortaya koymuyor. Kullanım kılavuzu -ürün takma adı değil- hava durumu, görüş mesafesi, hız, yol ve sürücü yükümlülüklerini tanımlar.
SAE Seviye 2 otoyol yardımı, sürücü sürekli olarak yolu izlerken direksiyonu ve hızı aynı anda kontrol edebilir. NHTSA, insan sürücüye yardımcı olan Seviye 2 ADAS'ı, Seviye 3-5 ADAS'tan açıkça ayırmaktadır. Mercedes-Benz DRIVE PILOT gibi sınırlı bir Seviye 3 fonksiyonunda, sistem insan sürücüyle etkileşim halindeyken sürüş görevini gerçekleştirir ve sınırında devralma talebinde bulunabilir. Mercedes-Benz, 2025 güncellemesi için belirli koşullar altında 95 km/sa hıza kadar Alman onayını duyurdu; bu iddianın yollar, hava koşulları, araçlar veya yetki alanları genelinde genelleştirilmemesi gerekir.
Waymo gibi coğrafi olarak sınırlı sürücüsüz bir hizmet, davranış planlamasını yedekli algılama, haritalar, filo operasyonları, uzaktan yardım, ODD yönetimi ve bir güvenlik durumuyla birleştirir. Waymo, kaza oranı karşılaştırmaları ve indirilebilir veriler yayınlar, ancak bu sonuçlar evrensel performansın kanıtı değildir. Okuyucular, faaliyet gösterilen şehirleri, yol maruziyetini, raporlama kriterlerini, kıyaslama yapısını, kilometreleri ve güven aralıklarını incelemelidir.
8. Güvenlik, zekayı kısıtlamak anlamına gelir
Yüksek faydaya sahip bir aday eylem bile, bir güvenlik kısıtlamasını ihlal ettiğinde reddedilmelidir:
a
C_j boşsa, sistem planlama hatasını ortaya çıkarmalı ve minimum risk stratejisine geçmelidir. Kısıtlamalar, çarpışma marjı, garantili durma alanı, yol dışına çıkma, araç stabilitesi, sinyaller, geçiş hakkı ve aktüatör sınırlarını kapsayabilir. Kural kitapları, ilerleme, nezaket, yasa ve güvenlik tek bir opak ölçek olarak optimize edilemediğinde önceliği tanımlamaya yardımcı olur.
ISO 26262, E/E arızasından kaynaklanan tehlikeleri ele alır. ISO 21448, SOTIF, bileşen arızası olmasa bile işlevsel veya spesifikasyon yetersizliğinden kaynaklanan makul olmayan riski ele alır; örneğin, siste algılama sınırlaması veya yanlış anlaşılan bir inşaat işçisi hareketi. Siber güvenlik, bir diğer boyuttur: Sahte bir harita veya yanıltıcı V2X girdisi, hatasız bir planlayıcıyı tehlikeye sürükleyebilir. V2X Temel Bilgileri'de açıklandığı gibi, geçerli bir imza, mesajın fiziksel doğruluğunu değil, kaynağını ve bütünlüğünü doğrular.
Bağımsız bir güvenlik sorumlusu, her varsayımı ve arıza modunu ana planlayıcıyla paylaşmaktan kaçınmalıdır. Çarpışma süresini, sürülebilir alanı, hızı, izleme hatasını, hesaplama son tarihini ve sensör sağlığını izleyebilir ve ardından normal davranışı geçersiz kılabilir. Yedek ve acil durum yolları, normal planlayıcı değiştiğinde yeniden doğrulanmayı gerektirir.
9. Değerlendirme, başarı oranından daha fazlasını gerektirir
-
Güvenlik: çarpışmalar, minimum TTC, tepki süresi, durma marjı, ciddi kaçınmalar.
-
Kurallar ve sosyal etkileşim: sinyaller, durma çizgileri, öncelik, yol verme, agresiflik ve aşırı ihtiyat.
-
Konfor: ivme, yanal ivme, sapma oranı ve sarsıntı j=da/dt.
-
İlerleme: varış oranı, seyahat süresi, tıkanma, gereksiz duraklamalar ve yeniden planlamalar.
-
Sağlamlık: yağmur, parlama, tıkanma, harita değişikliği, gecikme ve sensör kaybı altında bozulma.
-
İzlenebilirlik: tekrarlanabilir seçilen eylem, reddedilen alternatifler, girdi yaşı, kural/model sürümü ve güvenlik marjı.
Nadir olayları ortalamaya gömmeyin. Arıza olasılığını p bağımsız Bernoulli denemeleri olarak ele alan basit bir üst sınır tahmini bile, gözlemlenen sıfır arızanın p=0 sonucuna varmasına izin vermez. Gerekli güven seviyesini ve maruz kalmayı önceden belirleyin ve senaryo zorluğunu gerçek sürüş dağılımına eşleştirin. Kamu yollarındaki kilometreler gerçekçi maruz kalma sağlar, ancak nadir tehlikeli kombinasyonları verimsiz bir şekilde örnekler; bu nedenle bunları simülasyon, kapalı rotalar ve log tekrar oynatma ile birleştirin.
10. Deneysel bir iş akışı
-
ODD ve sorumluluğu tanımlayın. Yol sınıfı, hız, hava durumu, aydınlatma, haritalama, bağlantı, sürücü rolü ve Seviye 0-5 sorumluluk sınırını kaydedin. SAE Otomasyon Seviyeleri Temel Kılavuzu kullanarak DDT, nesne ve olay algılama ve yanıt ve geri dönüş tahsis edin.
-
Davranış sözlüğünü tanımlayın. Dur, takip et, yol ver, birleş, şerit değiştir ve kenara çek davranışlarına açık giriş, tamamlama, iptal ve zaman aşımı koşulları verin.
-
Arayüzleri dondurun. Çerçeveleri, zaman damgalarını, kovaryansı, tahmin modlarını, yörünge kimliklerini, iptal onaylarını ve hesaplama sürelerini sürümlendirin.
-
Karar yapısını inceleyin. Ulaşılamayan durumları, döngüleri, öncelik tersine çevirmelerini, eş zamanlı olarak doğru olan koruyucuları ve minimum risk koşuluna ulaşamayan yolları bulun.
-
Test değişmezleri. “Ulaşılabilir kırmızı durma çizgisini geçmeyin” ve “süre dolmuş algılamadan hızlanmayın” gibi özellik test iddiaları.
-
Tekrar oynatma kayıtları. Algılama çıktısını sabit tutun ve planlayıcı sürümlerini karşılaştırın. İnsan sürüşü yararlı bir kanıttır ancak tek gerçek veri değildir.
-
Senaryo sınırlarını tarayın. Geçiş eşiklerinin her iki tarafında göreceli hızı, tıkanmayı, sürtünmeyi, aydınlatmayı ve gecikmeyi değiştirin; mantıksız dönüşleri ortaya çıkarmak için metamorfik testler kullanın.
-
Hatalar ekleyin. Kameraları devre dışı bırakın, iz kimliklerini değiştirin, GNSS'yi atlayın, haritaları kaydırın, V2X verilerini taklit edin, MPC'yi zaman aşımına uğratın ve aktüatörleri sınırlayın; bozulmayı doğrulayın.
-
Aşamalı dağıtım. Simülasyondan donanım döngüsünde, kapalı parkurda, güvenlik sürücüsü operasyonunda ve açık durdurma kriterleriyle sınırlı hizmete geçin.
-
Karşıolgusal ve fiziksel tekrarlamayı karşılaştırın. Simülasyon, müdahale olmadan ne olacağını tahmin ettiğinde, model hatasını ortaya çıkarın ve kapalı bir rotada temsili durumları yeniden üretin.
-
Değişiklikleri izleyin. Bir algılama modeli güncellemesi, davranış dağılımını değiştirir. Gereksinimi, tasarımı, kodu, testi ve güvenlik iddiasını birbirine bağlayın, ardından gerçek bağımlılık grafiğinden regresyon kapsamını seçin.
Son kayıt, "şerit değiştirme seçildi"den daha fazlasını söylemelidir. Zaman damgalı nesneleri, inanç veya tahmin modlarını, aday eylemleri, maliyetleri, güvenlik marjlarını, ret nedenlerini, seçilen davranışı, aşağı akış uygulanabilirliğini, gerçek komutu ve izleme hatasını tek bir izleme kimliği altında bağlayın. Aksi takdirde, tek seferlik bir saha kararı yeniden oluşturulamaz.
Faydalı bir paradoks: Güvenli sürüş bazen ilerleme kaydetmeyi gerektirir
Saf bir planlayıcı, bir kavşakta sonsuza kadar bekleyerek bir ekran görüntüsünde çarpışmayı önleyebilir. Trafikte, aşırı tereddüt başkalarını engeller, beklentileri ihlal eder ve güvenli olmayan sollamalara neden olabilir. Bunun tersi hata, başka bir aracın hafif yavaşlamasını yol verme sözü olarak kabul etmektir.
Davranış planlaması zordur çünkü diğer yol kullanıcıları, kendi araçlarına göre hareket ederler ve bunu tahmin ederler. İleriye doğru hareket etmek, onların tahminlerini değiştirir; onların tepkisi ise kendi inançlarını değiştirir. Bu geri bildirim, araştırmanın "eğer" ifadelerinden POMDP'lere, oyun teorisine ve öğrenilmiş politikalara doğru ilerlemesini açıklar. Bir üretim sistemi, bu karmaşıklığı test edilebilir ifadelere geri çevirmelidir: neden ilerledi, hangi gözlem onu durdururdu ve ne kadar marj kaldı?
Birincil ve ilgili kaynaklar
- NHTSA: Sürücü Destek Teknolojileri
- NHTSA: ADS / Seviye 2 ADAS kaza raporlaması hakkında Daimi Genel Emir
- SAE J3016: Sürüş Otomasyon Sistemleriyle İlgili Terimlerin Sınıflandırılması ve Tanımları
- ISO 21448:2022 — Karayolu araçları, Amaçlanan işlevselliğin güvenliği
- Subaru: EyeSight Sürücü Destek Teknolojisi
- Mercedes-Benz: 95 km/saate kadar DRIVE PILOT Seviye 3
- Waymo Güvenlik Etki Veri Merkezi
- Colledanchise ve Ögren: Robotik ve Yapay Zekada Davranış Ağaçları
- Kaelbling, Littman ve Cassandra: Kısmen Gözlemlenebilir Stokastik Alanlarda Planlama ve Eylem
- Shalev-Shwartz, Shammah ve Shashua: Güvenli ve Ölçeklenebilir Otonom Sürüşlü Araçların Biçimsel Bir Modeli Üzerine
- Yol Planlaması, Yörünge Oluşturma ve MPC
Sollama yapmayı seçmek, viraj planlamakla aynı şey midir?
Davranış manevrayı seçer; yol ve yörünge planlaması ise onu uygulanabilir kılar. İzin verilen bir manevra için yine de uygulanabilir bir yörüngeye ihtiyaç vardır.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.