Contents — find the section you need
एक पथ ज्यामितीय होता है; एक प्रक्षेपवक्र यह निर्दिष्ट करता है कि उस पथ को कब और किस वेग, त्वरण और झटके के साथ तय किया जाता है। किसी गलियारे की मध्य रेखा किसी भरी हुई गाड़ी, लचीली रोबोट भुजा या सहयोगी मैनिपुलेटर को यह नहीं बताती कि वह कितनी तेज़ी से मुड़ या रुक सकती है। एक प्लानर से प्राप्त टक्कर-मुक्त पॉलीलाइन भी असंभव स्टीयरिंग की मांग कर सकती है, किसी जोड़ को संतृप्त कर सकती है, कंपन उत्पन्न कर सकती है या अपना पेलोड गिरा सकती है। प्रक्षेपवक्र निर्माण ज्यामितीय व्यवहार्यता को समय और गतिकी-जागरूक निष्पादन क्षमता में परिवर्तित करता है।
यह परिचय समलम्बाकार/त्रिकोणीय वेग प्रोफाइल, पंचघातीय बहुपद और न्यूनतम झटके की तुलना करता है। यह सीमाओं, सुरक्षा, कार्यान्वयन और ROS 2 तथा पथ नियोजन की सीमा को भी शामिल करता है। पाथ प्लानिंग प्राइमर, ROS 2 प्राइमर, और विजुअल SLAM प्राइमर देखें।
व्यावहारिक निष्कर्ष
-
समलम्बाकार प्रोफाइल अधिकतम गति और त्वरण को स्पष्ट करते हैं। छोटी चालें बिना क्रूज़ सेगमेंट के त्रिकोणीय प्रोफाइल बन जाती हैं। उनके आदर्श त्वरण चरण अनंत जर्क का संकेत देते हैं, जो लचीले यांत्रिकी और पेलोड को उत्तेजित कर सकते हैं।
-
एक पंचघातीय बहुपद दोनों सिरों पर स्थिति, वेग और त्वरण सीमा शर्तों को पूरा करता है। शून्य वेग और त्वरण अंतिम बिंदु खंडों के बीच त्वरण के माध्यम से स्थिति को निरंतर बनाते हैं।
-
न्यूनतम जर्क निर्दिष्ट अंतिम बिंदु स्थितियों के तहत \int j(t)^2dt को न्यूनतम करता है; निश्चित अवधि के साथ यह एक पंचघातीय बहुपद देता है। "न्यूनतम" चयनित उद्देश्य पर लागू होता है, स्वचालित रूप से ऊर्जा, टकराव जोखिम या सुरक्षा पर नहीं।
-
स्थिति, वेग, त्वरण, जर्क, सीमाएँ, धारा, रुकने की दूरी, ट्रैकिंग त्रुटि और मानचित्र की नवीनता की एक साथ निगरानी करें। एक प्रक्षेपवक्र जनरेटर ई-स्टॉप या टक्कर सुरक्षा प्रणाली नहीं है।
पथ का समय-पैरामीटरीकरण
स्थानिक पथ p(s) और समय t के साथ प्रगति s\in[0,1] के लिए, प्रक्षेपवक्र p(s(t)) है। यहाँ \dot s प्रगति दर है:
उच्च वक्रता पार्श्व त्वरण को बढ़ाती है। एक मोबाइल रोबोट लगभग a_{lat}=v^2\kappa का पालन करता है, जहाँ \kappa वक्रता है, इसलिए एक पार्श्व सीमा a_{lat,max} v\le\sqrt{a_{lat,max}/|\kappa|} देती है। किसी कोने को सुचारू किए बिना गति बढ़ाने से ट्रैकर को असंभव स्टीयरिंग की आवश्यकता होती है। किसी भुजा के लिए, एक सुगम एंड-इफ़ेक्टर पथ भी गतिकी विलक्षणता के निकट उच्च संयुक्त वेग उत्पन्न कर सकता है; हाथ, वाहन, संयुक्त और एक्चुएटर की बाधाओं की एक साथ जाँच की जानी चाहिए।
समलम्बाकार और त्रिभुजाकार वेग
दूरी D, अधिकतम गति v_{max} और त्वरण परिमाण a_{max} के लिए, त्वरण समय t_a=v_{max}/a_{max} है और त्वरण/मंदन की दूरी D_{tri}=v_{max}^2/a_{max} है। त्वरण सीमा a_{max} है। यदि D\ge D_{tri} है, तो क्रूज़ समय
यदि D<D_{tri} है, तो क्रूज़ समाप्त हो जाता है और अधिकतम गति v_p=\sqrt{Da_{max}} है। यह प्रोफ़ाइल पारदर्शी है और सरल ड्राइव में आसानी से उपयोग की जा सकती है। इसके तात्कालिक त्वरण परिवर्तन भौतिक नहीं हैं: एक एस-वक्र प्रोफ़ाइल त्वरण को धीरे-धीरे बढ़ाकर झटके को सीमित करती है, जिससे झटके और कंपन कम होते हैं और सामान्यतः गति की अवधि बढ़ जाती है।

आरेख: डस्ककॉइल, अवधारणात्मक। एक आदर्श समलंबीय में त्वरण असंतुलन झटके को आवेग जैसा बना देता है; यह एक मापी गई मशीन प्रतिक्रिया नहीं है।
पंचम बहुपद और न्यूनतम झटका
मान लीजिए
छह अंतिम बिंदु स्थितियाँ—प्रारंभिक समय पर स्थिति, वेग, त्वरण और T—इसके छह गुणांक निर्धारित करती हैं। संक्षेप में ये p(0),\dot p(0),\ddot p(0),p(T),\dot p(T),\ddot p(T) हैं और, विराम से विराम तक की गति के लिए, p(0)=0,p(T)=D,\dot p(0)=\dot p(T)=\ddot p(0)=\ddot p(T)=0 है। चयनित दूरी के पार विराम से विराम तक की गति के लिए, \tau=t/T के साथ।
न्यूनतम जर्क हल करता है
अंतिम बिंदु की स्थिति, वेग और त्वरण के अधीन। यूलर-लैग्रेंज शर्त छठे व्युत्पन्न को शून्य बनाती है, जिससे पंचघात प्राप्त होता है। T को छोटा करने से आवश्यक वेग, त्वरण और जर्क तेजी से बढ़ते हैं, इसलिए अवधि का चयन उतना ही महत्वपूर्ण है जितना कि अंतिम बिंदु स्थानों का चयन।
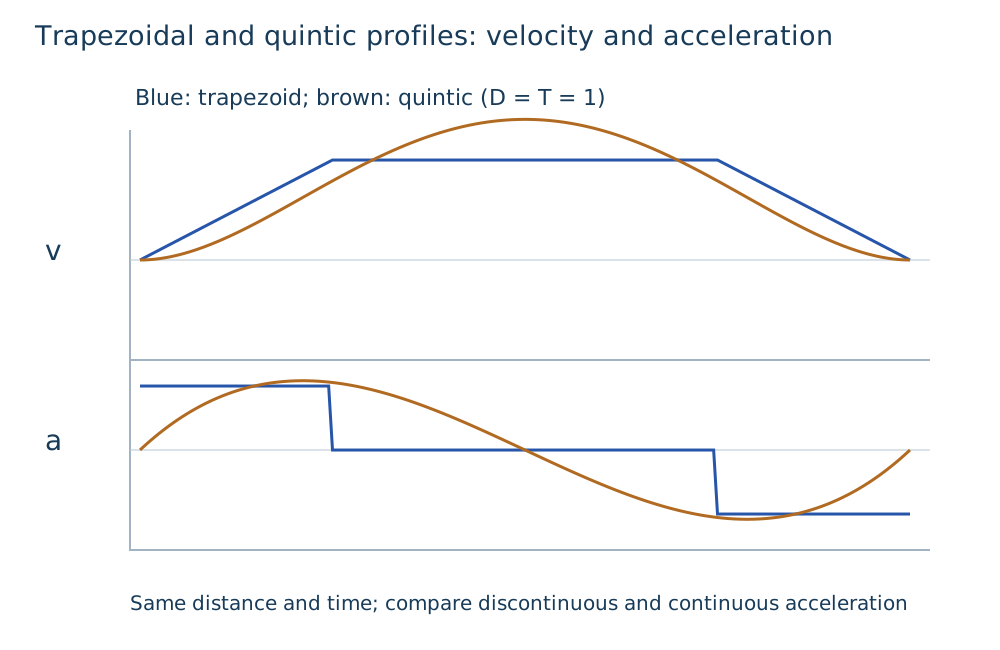
आरेख: डस्ककॉइल। यह तुलना अंतिम बिंदु की सुगमता से संबंधित है, न कि समय, ऊर्जा या सुरक्षा के बारे में किसी सार्वभौमिक मापन दावे से।
कार्यान्वयन और ROS 2 कनेक्शन
एक जोड़ के लिए, q_0 से q_f तक की गति को परिभाषित करें, एक पंचकोणीय वक्र से q_d,\dot q_d,\ddot q_d का नमूना लें और उन्हें स्थिति/वेग/प्रयास लूप में डालें; वेग और त्वरण फीडफॉरवर्ड का समर्थन कर सकते हैं। प्रति-जोड़ अंतःप्रक्षेपण अकेले ही अंतिम प्रभावक को किसी बाधा के निकट ले जा सकता है, इसलिए कार्टेशियन पथ, व्युत्क्रम गतिकी, जोड़ सीमा और स्व-टकराव की भी जाँच करें।
एक गतिशील रोबोट के लिए, A* या RRT से एक मार्ग को सुगम बनाएं, वक्रता-निर्भर गति सीमाएँ लागू करें, एक समलम्बाकार/S-वक्र/न्यूनतम-झटका समय नियम चुनें, और उत्पन्न वेग v(t) को पहिए की गति या स्टीयरिंग और त्वरण में परिवर्तित करें। यदि कोई व्यक्ति स्थानीय कॉस्टमैप में दिखाई देता है, तो पुराने सुचारू आगमन को बनाए रखना धीमा करने, रोकने या पुनर्योजना बनाने की तुलना में कम महत्वपूर्ण है। वैश्विक पथ नियोजन स्थानीय सुरक्षा नहीं है।
ROS 2 में, पथ, प्रक्षेपवक्र और नियंत्रण-आदेश टाइमस्टैम्प में अंतर करें। क्लॉक जंप, विलंबित प्रक्षेपवक्र संदेश, रद्दीकरण, प्रतिस्थापन और छूटे हुए नियंत्रण अवधियों के लिए व्यवहार परिभाषित करें; पुराने प्रक्षेपवक्रों को अस्वीकार करें और प्रतिस्थापन पर वेग असंतुलन से बचें। ROS 2 प्राइमर में वर्णित ROS 2 जीवनचक्र और हार्डवेयर सीमाएँ इन जिम्मेदारियों को आवंटित करने में मदद करती हैं, लेकिन वास्तविक समय या कार्यात्मक सुरक्षा को प्रमाणित नहीं करती हैं।
सीमाएँ, सुरक्षा और जाँच
सीमाओं में |v|\le v_{max}, |a|\le a_{max} और |j|\le j_{max} शामिल हैं, लेकिन साथ ही संयुक्त सीमा, टॉर्क/करंट/थर्मल क्षमता, टायर घर्षण, स्टीयरिंग दर, पेलोड, संवेदन, संचार विलंबता और स्टॉपिंग दूरी भी शामिल हैं। एक सरल अनुमान d_{stop}\simeq v^2/(2a_{brake})+v t_{latency} दर्शाता है कि ब्रेकिंग दूरी गति के साथ वर्गानुपाती रूप से बढ़ती है जबकि संवेदन और गणना विलंब बना रहता है। ट्रैकिंग त्रुटि, स्थिति अनिश्चितता, संतृप्ति, बाधा पहचान या पुराने मानचित्र के एक सीमा से अधिक होने पर जनरेटर को प्रक्षेप पथ छोड़ने की अनुमति दी जानी चाहिए।
| समस्या | संभावित कारण | मॉनिटर | उदाहरण प्रतिक्रिया |
|---|---|---|---|
| कोनों पर त्रुटि | गति/वक्रता बेमेल | पार्श्व त्रुटि, स्टीयरिंग संतृप्ति | धीमा, चिकना मार्ग, कैप वक्रता |
| पेलोड दोलन | उच्च झटका/लचीला मोड | आईएमयू, त्वरण, कंपन | एस-वक्र, अधिक समय, अनुनाद से बचाव |
लक्ष्य परिवर्तन पर उछाल | असंतत सीमा वेग | v,a,j, वर्तमान | बम्पलेस स्प्लिस और रीइंटरपोलेशन |
रोक नहीं सकता | विलंब/ब्रेकिंग/मानचित्र त्रुटि | नवीनता, रुकने की दूरी | गति सीमा और सुरक्षित ठहराव |
सीमा पर जोड़ | आईके/समय-नियम बेमेल | स्थिति, वेग, टॉर्क | पुनर्योजना, लक्ष्य अस्वीकार, धीमा |
कार्यान्वयन चेकलिस्ट
-
पथ बनाम प्रक्षेपवक्र, फ्रेम, लक्ष्य समय और नियंत्रण अवधि परिभाषित करें।
-
मापे गए एक्चुएटर, पेलोड और रुकने की सीमाओं से v,a,j सेट करें।
-
त्रिकोणीय/समलम्बाकार स्विचिंग और लक्ष्य प्रतिस्थापन सीमा शर्तों का परीक्षण करें।
-
पंचकोणीय अवधि कम करते समय अधिकतम व्युत्पन्न की जाँच करें।
-
मानचित्र अद्यतन, स्थानीयकरण उछाल, ट्रैकिंग विचलन, संचार हानि या बाधा का पता चलने पर पुराने प्रक्षेपवक्रों को त्याग दें।
-
यदि ट्रैजेक्टरी सॉफ़्टवेयर विफल हो जाता है, तो स्वतंत्र ई-स्टॉप, टॉर्क सीमाएँ और यात्रा सीमाएँ सत्यापित करें।
क्या एक सहज स्थिति वक्र व्यवहार्य गति की गारंटी देता है?
समय वेग, त्वरण और जर्क निर्धारित करता है। उनकी सीमाओं के साथ-साथ ज्यामितीय पथ की भी जाँच करें।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।