Contents — find the section you need
路径是几何的;轨迹则具体说明了何时以及以何种速度、加速度和加加速度遍历该路径。通道的中心线并不能告诉装载货物的推车、柔性机械臂或协作机械臂它们可以以多快的速度转弯或停止。规划器生成的无碰撞折线仍然可能导致无法实现的转向、关节饱和、振动或有效载荷溢出。轨迹生成将几何可行性转化为考虑时间和动力学的可执行性。
本入门指南比较了梯形/三角形速度曲线、五次多项式和最小加加速度。它还涵盖了限制、安全性、实现以及与 ROS 2 和路径规划的边界。参见路径规划入门、ROS 2 入门和可视化 SLAM 入门。
实践结论
-
梯形曲线能够清晰地展现最大速度和加速度。短距离移动会形成三角形曲线,且没有巡航段。其理想的加速度步长意味着无限大的加加速度,这可能会激发柔性机械结构和有效载荷。
-
五次多项式在两端均满足位置、速度和加速度的边界条件。零速度和零加速度端点使得位置和加速度在各段之间连续。
-
在指定的端点条件下,最小加加速度能够最小化 \int j(t)^2dt;在固定持续时间下,它会产生一个五次多项式。“最小”仅适用于所选目标,而不自动适用于能量、碰撞风险或安全性。
-
同时监测位置、速度、加速度、加加速度、限位、电流、停止距离、跟踪误差和地图更新度。轨迹生成器并非紧急停止或碰撞安全系统。
路径的时间参数化
对于空间路径 p(s) 和进度 s\in[0,1],时间 t,其轨迹为 p(s(t))。其中 \dot s 为进度速率:
曲率越大,横向加速度越大。移动机器人近似遵循 a_{lat}=v^2\kappa,其中 \kappa 为曲率,因此横向限位 a_{lat,max} 对应 v\le\sqrt{a_{lat,max}/|\kappa|}。在不平滑转弯的情况下提高速度,会使跟踪器难以进行转向。对于机械臂而言,即使是平滑的末端执行器路径,在运动学奇异点附近也可能导致较高的关节速度;必须同时检查手部、车辆、关节和执行器的约束。
梯形和三角形速度
对于距离 D、最大速度 v_{max} 和加速度大小 a_{max},加速时间为 t_a=v_{max}/a_{max},仅加速/减速距离为 D_{tri}=v_{max}^2/a_{max}。加速度限制为 a_{max}。如果 D\ge D_{tri},则巡航时间为
如果 D<D_{tri},则巡航消失,峰值速度为 v_p=\sqrt{Da_{max}}。此曲线透明且易于在简单的驱动系统中部署。其瞬时加速度变化并非物理性的:S 形曲线通过逐渐增加加速度来限制冲击力(j_{max}),从而减少冲击和振动,同时延长运动时间。

图示:Duskcoil 概念图。在理想的梯形曲线中,加速度的不连续性会使加加速度呈现脉冲状;但这并非实际测量的机器响应。
五次多项式和最小加加速度
令
六个端点条件——初始时刻的位置、速度、加速度和 T——决定了它的六个系数。简写为 p(0),\dot p(0),\ddot p(0),p(T),\dot p(T),\ddot p(T),对于静止到静止的运动,则为 p(0)=0,p(T)=D,\dot p(0)=\dot p(T)=\ddot p(0)=\ddot p(T)=0。对于跨越选定距离的静止到静止的运动,使用 \tau=t/T,
最小加加速度求解
受限于端点位置、速度和加速度。欧拉-拉格朗日条件使六阶导数为零,得到五次函数。缩短T会迅速增加所需的速度、加速度和加加速度,因此选择持续时间与选择端点位置同样重要。
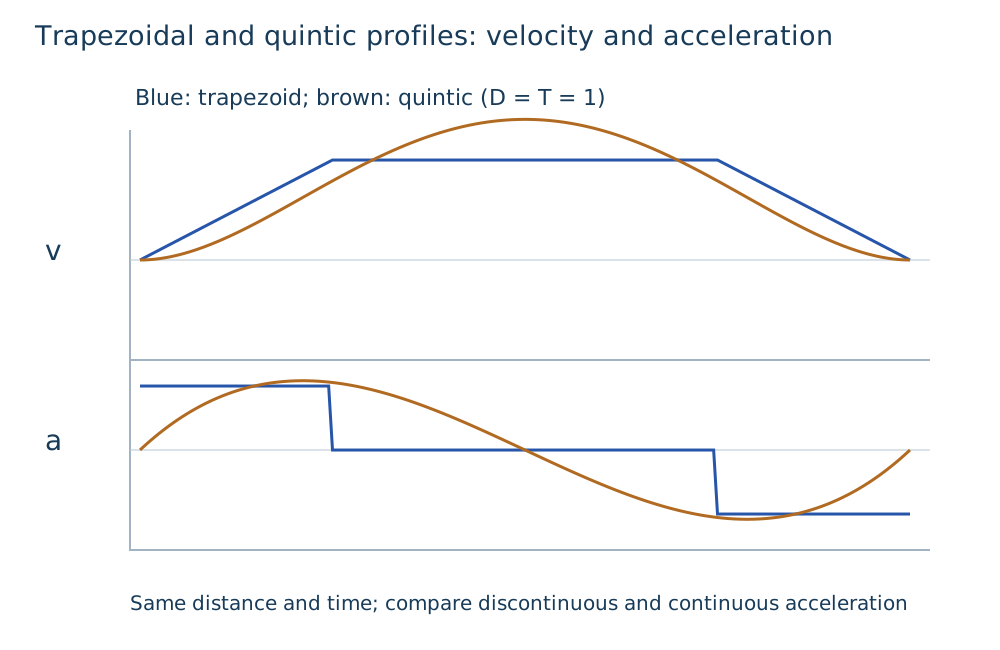
图:Duskcoil。此比较关注的是末端执行器的平滑度,而非对时间、能量或安全性的普遍测量结果。
实现和 ROS 2 连接
对于单个关节,定义从 q_0 到 q_f 的运动,从五次曲线中采样 q_d,\dot q_d,\ddot q_d 并将其提供给位置/速度/力循环;速度和加速度可以支持前馈。仅使用单关节插值可能会使末端执行器靠近障碍物,因此还需要检查笛卡尔路径、逆运动学、关节活动范围和自碰撞。
对于移动机器人,使用 A* 或 RRT 算法平滑路径,应用与曲率相关的速度限制,选择梯形/S 形曲线/最小加加速度时间律,并将生成的速度 v(t) 转换为车轮速度或转向和加速度。如果人员出现在局部代价地图中,保持原有的平滑到达路径不如减速、停止或重新规划路径重要。全局路径规划并不等同于局部安全。
在 ROS 2 中,区分路径、轨迹和控制命令的时间戳。定义时钟跳变、轨迹消息延迟、取消、替换和错过控制周期时的行为;拒绝过时的轨迹,并避免在替换时出现速度不连续。ROS 2 Primer中描述的 ROS 2 生命周期和硬件边界有助于分配这些职责,但不能保证实时性或功能安全性。
限制、安全性和检查
边界包括 |v|\le v_{max}、|a|\le a_{max} 和 |j|\le j_{max},但也包括关节活动范围、扭矩/电流/热容量、轮胎摩擦系数、转向率、有效载荷、感知、通信延迟和制动距离。一个简单的估计 d_{stop}\simeq v^2/(2a_{brake})+v t_{latency} 表明,制动距离随速度呈二次方增长,而感知和计算延迟仍然存在。当跟踪误差、姿态不确定性、饱和、障碍物检测或过时地图超出包络线时,必须允许生成器放弃轨迹。
| 问题 | 可能原因 | 监控 | 示例响应 |
|---|---|---|---|
| 转弯误差 | 速度/曲率不匹配 | 横向误差、转向饱和 | 缓慢、平滑的路线、曲率限制 |
| 有效载荷振荡 | 高加加速度/灵活模式 | IMU、加速度、振动 | S形曲线,较长时间,避免共振 |
| 目标变化时跳跃 | 不连续边界速度 | v,a,j,当前 | 无颠簸拼接和重新插值 |
| 无法停止 | 延迟/制动/地图误差 | 新鲜度,停止距离 | 速度限制和安全停止 |
| 关节极限 | 逆运动学/时间律不匹配 | 位置、速度、扭矩 | 重新规划、放弃目标、减速 |
实现检查清单
-
定义路径与轨迹、帧、目标时间和控制周期。
-
根据测量的执行器、有效载荷和停止限制设置 v,a,j。
-
测试三角形/梯形切换和目标替换边界条件。
-
检查减少五次曲线持续时间时的最大导数。
-
在地图更新、定位跳跃、跟踪偏差、通信丢失或检测到障碍物时丢弃旧轨迹。
-
如果轨迹软件出现故障,请验证独立的急停、扭矩限制和行程限制。
平滑的位置曲线能否保证运动的可行性?
时间决定速度、加速度和加加速度。检查它们的限制以及几何路径。
评论
请先登录。
暂无数据。