Contents — find the section you need
Un camino es geométrico; una trayectoria especifica cuándo se recorre ese camino y con qué velocidad, aceleración y variación de la aceleración (jerk). La línea central de un pasillo no le indica a un carro cargado, un brazo robótico flexible o un manipulador colaborativo a qué velocidad puede girar o detenerse. Una polilínea libre de colisiones generada por un planificador aún puede requerir una dirección imposible, saturar una articulación, provocar vibraciones o derramar su carga. La generación de trayectorias traduce la viabilidad geométrica en una ejecutabilidad que considera el tiempo y la dinámica.
Esta introducción compara los perfiles de velocidad trapezoidales/triangulares, los polinomios quínticos y la variación mínima de la aceleración (jerk). También aborda los límites, la seguridad, la implementación y la transición a ROS 2 y la planificación de caminos. Consulte Introducción a la planificación de trayectorias, Introducción a ROS 2 y Introducción a SLAM visual.
Conclusión práctica
-
Los perfiles trapezoidales permiten visualizar claramente la velocidad y la aceleración máximas. Los movimientos cortos se convierten en perfiles triangulares sin segmento de crucero. Sus pasos de aceleración ideales implican una sacudida infinita, lo que puede excitar la mecánica flexible y las cargas útiles.
-
Un polinomio quíntico satisface las condiciones de contorno de posición, velocidad y aceleración en ambos extremos. Los puntos finales de velocidad y aceleración cero hacen que la posición, a través de la aceleración, sea continua entre segmentos.
-
La sacudida mínima minimiza \int j(t)^2dt bajo condiciones de punto final específicas; con una duración fija, produce un polinomio quíntico. El término "mínimo" se aplica al objetivo seleccionado, no automáticamente a la energía, el riesgo de colisión ni la seguridad.
- Monitorea la posición, la velocidad, la aceleración, la sacudida, los límites, la corriente, la distancia de frenado, el error de seguimiento y la actualización del mapa simultáneamente. Un generador de trayectorias no es un sistema de parada de emergencia ni un sistema de seguridad anticolisión.
Parametrización temporal de una trayectoria
Para la trayectoria espacial p(s) y el progreso s\in[0,1] en el tiempo t, la trayectoria es p(s(t)). Aquí, \dot s es la tasa de progreso:
Una curvatura elevada aumenta la aceleración lateral. Un robot móvil obedece aproximadamente a a_{lat}=v^2\kappa, donde \kappa es la curvatura, por lo que un límite lateral a_{lat,max} da como resultado v\le\sqrt{a_{lat,max}/|\kappa|}. Aumentar la velocidad sin suavizar una curva exige a un rastreador una dirección imposible. Para un brazo, incluso una trayectoria suave del efector final puede generar una alta velocidad en las articulaciones cerca de una singularidad cinemática; Las restricciones de mano, vehículo, articulación y actuador deben verificarse conjuntamente.
Velocidad trapezoidal y triangular
Para una distancia D, una velocidad máxima v_{max} y una magnitud de aceleración a_{max}, el tiempo de aceleración es t_a=v_{max}/a_{max} y la distancia de aceleración/desaceleración es D_{tri}=v_{max}^2/a_{max}. El límite de aceleración es a_{max}. Si D\ge D_{tri}, el tiempo de crucero es
Si D<D_{tri}, el crucero desaparece y la velocidad máxima es v_p=\sqrt{Da_{max}}. Este perfil es transparente y fácil de implementar en accionamientos sencillos. Sus cambios de aceleración instantáneos no son físicos: un perfil en forma de S limita la sacudida j_{max} mediante una aceleración gradual, reduciendo el impacto y la vibración, a la vez que prolonga el movimiento.

Diagrama: Duskcoil, conceptual. En un trapecio ideal, las discontinuidades de aceleración hacen que la sacudida sea similar a un impulso; esta no es una respuesta medida de la máquina.
Polinomios quínticos y sacudida mínima
Sea
Seis condiciones de punto final —posición, velocidad, aceleración en el instante inicial y T— determinan sus seis coeficientes. En forma abreviada, estos son p(0),\dot p(0),\ddot p(0),p(T),\dot p(T),\ddot p(T) y, para un movimiento de reposo a reposo, p(0)=0,p(T)=D,\dot p(0)=\dot p(T)=\ddot p(0)=\ddot p(T)=0. Para un movimiento de reposo a reposo a lo largo de la distancia seleccionada, con \tau=t/T,
El método de mínima variación de aceleración resuelve
dependiendo de la posición, velocidad y aceleración de los extremos. La condición de Euler-Lagrange anula la sexta derivada, lo que resulta en una quinta. Acortar T aumenta rápidamente la velocidad, la aceleración y la variación de aceleración requeridas, por lo que seleccionar la duración es tan importante como seleccionar la ubicación de los extremos.
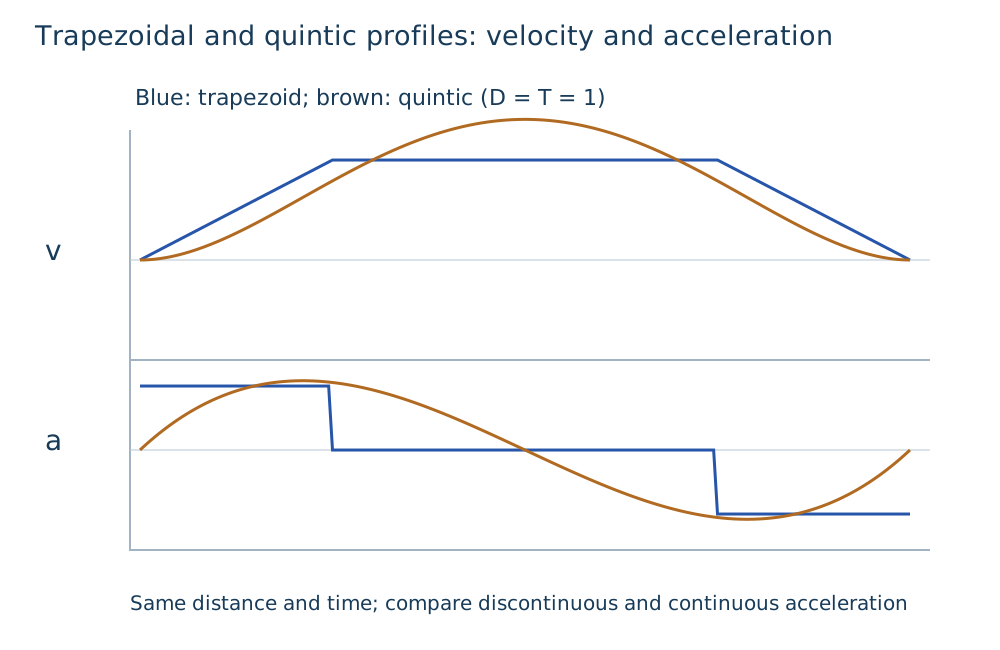
Diagrama: Duskcoil. La comparación se refiere a la suavidad del punto final, no a una afirmación universalmente medida sobre tiempo, energía o seguridad.
Implementación y conexión con ROS 2
Para una articulación, defina el movimiento de q_0 a q_f, muestree q_d,\dot q_d,\ddot q_d de una quíntica y proporciónelos a un bucle de posición/velocidad/esfuerzo; la velocidad y la aceleración pueden admitir la anticipación. La interpolación por articulación por sí sola puede mover el efector final cerca de un obstáculo, por lo que verifique también la trayectoria cartesiana, la cinemática inversa, el rango de la articulación y la autocolisión.
Para un robot móvil, suavice una ruta a partir de A* o RRT, aplique límites de velocidad dependientes de la curvatura, elija una ley de tiempo trapezoidal/curva en S/de mínima sacudida y traduzca la velocidad generada v(t) a velocidades de rueda o dirección y aceleración. Si una persona aparece en un mapa de costos local, preservar la llegada fluida anterior es menos importante que ralentizar, detener o replanificar. La planificación de rutas globales no garantiza la seguridad local.
En ROS 2, distinga entre marcas de tiempo de ruta, trayectoria y comando de control. Defina el comportamiento para saltos de reloj, mensajes de trayectoria retrasados, cancelación, reemplazo y periodos de control perdidos; rechace trayectorias obsoletas y evite una discontinuidad de velocidad al reemplazarlas. El ciclo de vida de ROS 2 y los límites de hardware descritos en ROS 2 Primer ayudan a asignar estas responsabilidades, pero no certifican la seguridad funcional ni en tiempo real.
Límites, seguridad y comprobaciones
Los límites incluyen |v|\le v_{max}, |a|\le a_{max} y |j|\le j_{max}, así como el rango de movimiento de las articulaciones, la capacidad de par/corriente/térmica, la fricción de los neumáticos, la velocidad de dirección, la carga útil, la percepción, la latencia de comunicación y la distancia de frenado. Una estimación simple d_{stop}\simeq v^2/(2a_{brake})+v t_{latency} muestra que la distancia de frenado aumenta cuadráticamente con la velocidad, mientras que el retardo de detección y cálculo se mantiene. Se debe permitir que un generador abandone una trayectoria cuando el error de seguimiento, la incertidumbre de la pose, la saturación, la detección de obstáculos o un mapa obsoleto superen un límite.
| Problema | Causa probable | Monitor | Ejemplo de respuesta |
|---|---|---|---|
| Error en las curvas | Desajuste velocidad/curvatura | Error lateral, saturación de la dirección | Ruta lenta y suave, curvatura de captura |
| Oscilación de la carga útil | Modo flexible/de alta aceleración | IMU, aceleración, vibración | Curva en S, tiempo prolongado, evitar resonancia |
Salto al cambiar de objetivo | Velocidad límite discontinua | v,a,j, actual | Empalme y reinterpolación sin interrupciones |
No se puede detener | Retraso/frenado/error de mapa | Actualización, distancia de frenado | Límite de velocidad y parada segura |
Articulación al límite | Discrepancia entre IK y ley temporal | Posición, velocidad, par | Replanificar, rechazar objetivo, ralentizar |
Lista de verificación de implementación
-
Definir la trayectoria frente a la ruta, los fotogramas, el tiempo objetivo y el período de control.
-
Establecer v,a,j a partir de los límites medidos del actuador, la carga útil y la parada.
-
Probar las condiciones límite de conmutación triangular/trapezoidal y de reemplazo de objetivo.
-
Verificar las derivadas máximas al reducir la duración quíntica.
-
Descartar las trayectorias antiguas al actualizar el mapa, saltar por localización, detectar desviaciones de seguimiento, perder comunicaciones o detectar obstáculos. 6. Verifique los límites de parada de emergencia, par y recorrido si falla el software de trayectoria.
¿Una curva de posición suave garantiza un movimiento factible?
La sincronización determina la velocidad, la aceleración y la sacudida. Verifique sus límites, así como la trayectoria geométrica.
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.