Contents — find the section you need
जैसे-जैसे 2026 आगे बढ़ रहा है, ह्यूमनॉइड रोबोट "डेमो स्टेज" से "वास्तव में कारखानों, गोदामों और कुछ घरों में काम करने" की ओर बढ़ रहे हैं। यह लेख वर्तमान परिदृश्य का विश्लेषण करता है, जहां टेस्ला, फिगर एआई, बोस्टन डायनेमिक्स, यूनिट्री, एजिलिटी रोबोटिक्स, 1X टेक्नोलॉजीज और सैंक्चुअरी एआई जैसी कंपनियां अलग-अलग रणनीति अपनाकर प्रतिस्पर्धा कर रही हैं - एक ऑटोमेकर के रूप में वर्टिकल इंटीग्रेशन, वीएलए फाउंडेशन मॉडल, हाइड्रोलिक्स से दूर जाना, आक्रामक मूल्य कटौती, घरेलू बाजार, और एक सामान्य-उद्देश्यीय उद्यम कर्मचारी।
 Honda
 Toyota
छवियां: Honda / Toyota लोगो, विकिमीडिया कॉमन्स। दोनों कंपनियों को यहाँ ह्यूमनॉइड अनुसंधान में उनकी भागीदारी के लिए दर्शाया गया है — होंडा को उसके ASIMO वंश के लिए, और टोयोटा को टोयोटा रिसर्च इंस्टीट्यूट की बोस्टन डायनेमिक्स के साथ साझेदारी के लिए।


एक आरेख में ह्यूमनॉइड नियंत्रण
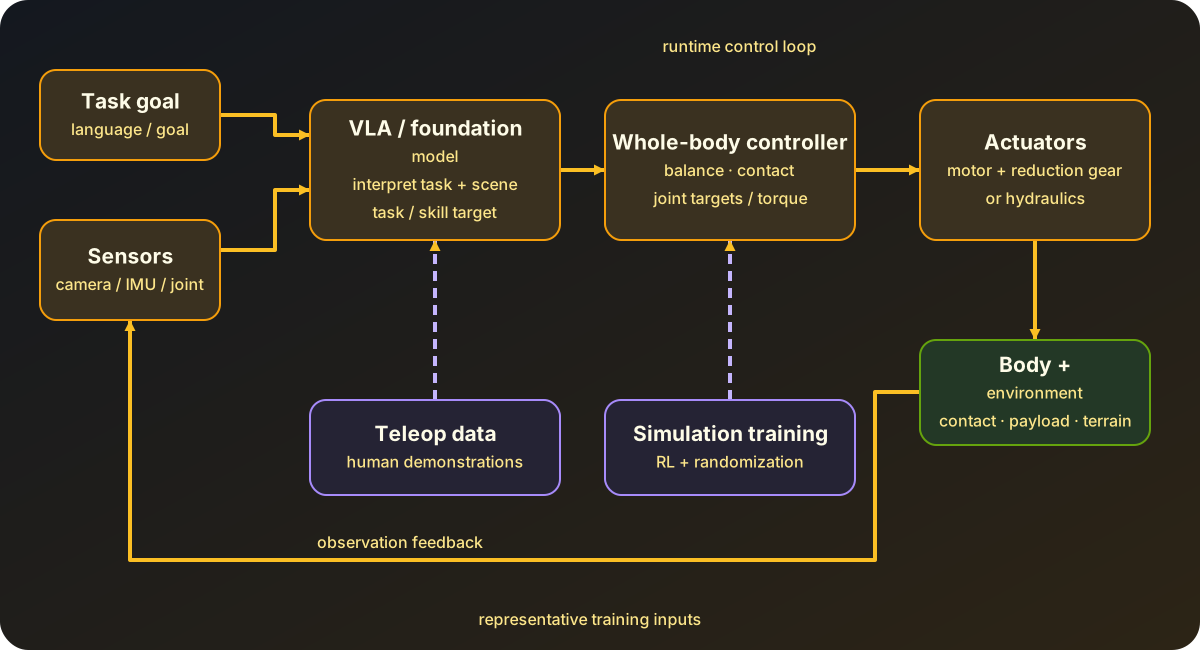
आरेख: डस्ककॉइल द्वारा निर्मित। एक प्रतिनिधि पदानुक्रम जो VLA द्वारा कार्य-स्तर के निर्णयों, संपूर्ण-शरीर नियंत्रण द्वारा संयुक्त-स्तर के निष्पादन, और भौतिक जगत से अवलोकन प्रतिक्रिया को अलग करता है। टेलीऑपरेशन और सिमुलेशन को रनटाइम इनपुट के बजाय प्रशिक्षण पथ के रूप में दिखाया गया है। कार्यान्वयन इन परतों को अलग-अलग तरीके से एकीकृत करते हैं।
ह्यूमनॉइड रोबोट को समझने का आधार हार्डवेयर (एक्चुएटर्स और तंत्र) और सॉफ्टवेयर (संपूर्ण-शरीर नियंत्रण और कार्य निष्पादन) को अलग-अलग देखना है। हार्डवेयर की समस्या — जहाँ केवल दो पैरों पर चलने से ही गिरने, संपर्क और ऊर्जा घनत्व से संबंधित सीमाएँ उत्पन्न होती हैं — और सामान्य प्रयोजन के कार्यों के निर्देशों को निष्पादित करने की बुद्धिमत्ता संबंधी समस्या अलग-अलग तकनीकी चुनौतियाँ हैं जो अलग-अलग गति से आगे बढ़ती हैं। आज का प्रतिस्पर्धी परिदृश्य काफी हद तक इस बात पर निर्भर करता है कि कोई कंपनी इन दो अक्षों में से किस पर दांव लगा रही है।
एक प्रतिनिधि क्रम में, वीएलए (VLA) दृष्टि और भाषा को एक कार्य या कौशल लक्ष्य में परिवर्तित करता है, और एक संपूर्ण-शरीर नियंत्रक उस लक्ष्य को जोड़ों के आदेशों में परिवर्तित करता है जो मुद्रा और संपर्क संबंधी सीमाओं को पूरा करते हैं।
वंश: ASIMO की सेवानिवृत्ति से लेकर आज तक
होंडा ने 2018 में ASIMO का विकास बंद कर दिया, और कार्यक्रम को औपचारिक रूप से 2022 में बंद कर दिया गया। उस समय, होंडा ने ASIMO के लिए विकसित तकनीक को अधिक व्यावहारिक अनुप्रयोगों, जैसे देखभाल और आपदा-प्रतिक्रिया सहायता, की ओर निर्देशित करने की नीति का संकेत दिया था, और तब से ASIMO के प्रत्यक्ष उत्तराधिकारी के रूप में किसी पूर्ण मानवरूपी रोबोट की घोषणा नहीं की गई है। 2026 में, होंडा ने एक नए रोबोट का प्रदर्शन किया, जिसके बारे में कहा जाता है कि यह ASIMO की भावना को आगे बढ़ाता है, लेकिन इसे व्यावसायिक सामान्य-उद्देश्यीय कार्यकर्ता के बजाय अनुसंधान और प्रौद्योगिकी प्रदर्शन के रूप में अधिक प्रस्तुत किया गया है। यह बदलाव — ASIMO के "अत्यधिक सटीक द्विपदीय चालन" के लक्ष्य से हटकर, आज के प्रमुख खिलाड़ियों का लक्ष्य "कारखानों और गोदामों में वास्तव में चलने की लागत" पर केंद्रित होना — यह दर्शाता है कि उद्योग का केंद्र बिंदु समग्र रूप से कहाँ स्थानांतरित हो गया है।
एक्चुएटर का निर्णायक मोड़: इलेक्ट्रिक बनाम हाइड्रोलिक
मानव जैसे रोबोट के शारीरिक प्रदर्शन को आकार देने वाले सबसे बड़े डिज़ाइन निर्णयों में से एक यह है कि उसके जोड़ों को कैसे संचालित किया जाता है। हाइड्रोलिक एक्चुएटर उच्च शक्ति घनत्व (प्रति इकाई भार आउटपुट) प्रदान करते हैं और विस्फोटक, शक्तिशाली गति को आसानी से उत्पन्न करते हैं, लेकिन इनमें तेल रिसाव, शोर, रखरखाव का बोझ और औद्योगिक परिवेश में सामान्य असुविधा जैसी चुनौतियाँ भी हैं। इलेक्ट्रिक एक्चुएटर्स (मोटर और रिडक्शन गियर) शांत होते हैं, इनकी देखरेख आसान होती है और ये AI कंट्रोल लूप्स के साथ अच्छी तरह से काम करते हैं। लेकिन हाइड्रोलिक स्तर की विस्फोटक शक्ति प्राप्त करने के लिए उच्च-टॉर्क-घनत्व वाली मोटरों और उन्हें संभालने में सक्षम मजबूत रिडक्शन मैकेनिज्म की आवश्यकता होती है।
बोस्टन डायनेमिक्स का एटलस इसी स्थिति का एक उदाहरण है। वर्षों तक हाइड्रोलिक ड्राइव पर विकसित होने के बाद, बोस्टन डायनेमिक्स द्वारा 2024 में हाइड्रोलिक एटलस को बंद करने की घोषणा के तुरंत बाद एटलस को एक पूर्णतः इलेक्ट्रिक नए मॉडल के रूप में पुनः लॉन्च किया गया। इस बदलाव का कारण केवल प्रदर्शन में सुधार नहीं बताया गया है, बल्कि "स्केलेबल व्यावहारिकता" - बड़े पैमाने पर उत्पादन, रखरखाव में आसानी और औद्योगिक परिसरों में तैनाती - की एक पूर्व शर्त भी है। हाइड्रोलिक सिस्टम शक्तिशाली होते हैं, लेकिन भारी-भरकम, शोरगुल वाले और मानक कारखाने के वातावरण में रखरखाव में कठिन होते हैं। इलेक्ट्रिक सिस्टम से शांत, अधिक चुस्त गति, बेहतर रखरखाव और AI कंट्रोल लूप्स के साथ बेहतर अनुकूलता मिलती है, जबकि चुनौती यह है कि मोटर और गियर का डिज़ाइन तात्कालिक उच्च आउटपुट हाइड्रोलिक सिस्टम की बराबरी कितनी कर सकता है। बोस्टन डायनेमिक्स ने CES 2026 में इलेक्ट्रिक एटलस के उत्पादन संस्करण का अनावरण किया, और इलेक्ट्रिक वाहनों की ओर बढ़ना अब "अनुसंधान चरण के विकल्प" से "उत्पादन चरण की आधारशिला" में बदल चुका है।
प्रमुख खिलाड़ी कहाँ खड़े हैं
टेस्ला ऑप्टिमस ऑटोमोटिव बड़े पैमाने पर उत्पादन लाइनों को पुनः उपयोग में लाते हुए ऊर्ध्वाधर एकीकरण को अपना हथियार बनाता है। तीसरी पीढ़ी (V3) में 37 जोड़ और 22 डिग्री स्वतंत्रता और 50 एक्चुएटर्स वाला एक हाथ है, इसकी ऊंचाई 173 सेमी और वजन 57 किलोग्राम है, और 2026 की दूसरी छमाही में फ्रेमोंट में इसका बड़े पैमाने पर उत्पादन शुरू हो रहा है। शुरुआती उत्पादन इकाइयों को पहले प्रशिक्षण-डेटा संग्रह की ओर निर्देशित किया जा रहा है, और मस्क ने शुरुआती उत्पादन पर सतर्क दृष्टिकोण पेश करते हुए कहा है कि यह "काफी धीमा" होगा। लक्षित मूल्य 20,000 डॉलर से 30,000 डॉलर है।
फिगर एआई बीएमडब्ल्यू के स्पार्टनबर्ग संयंत्र में वास्तविक दुनिया में तैनाती को अपना हथियार बनाता है। पिछली पीढ़ी के फिगर 02 का इस्तेमाल लगभग 30,000 बीएमडब्ल्यू वाहनों को असेंबल करने में किया गया था, और इसके उत्तराधिकारी फिगर 03 में "हेलिक्स 02" नामक एक एआई प्रणाली का उपयोग किया गया है जो हाथों, भुजाओं, धड़ और पैरों के समन्वय के लिए है, और अनुक्रमण कार्य को संभालती है - स्थिति और अभिविन्यास में भिन्नता वाले पुर्जों की पहचान करना, उन्हें छांटना और पुनर्व्यवस्थित करना। यह उन कार्यों में विस्तारित होने के लिए उल्लेखनीय है जो एक साथ गति और हेरफेर को जोड़ते हैं, जैसे कि एक भारी गाड़ी को धकेलना और साथ ही पुर्जों को संचालित करना।
बोस्टन डायनेमिक्स एटलस, टोयोटा रिसर्च इंस्टीट्यूट (टीआरआई) के साथ अपनी साझेदारी के माध्यम से विकसित एक बड़े व्यवहार मॉडल (एलबीएम) के एकीकरण को अपने हथियार के रूप में इस्तेमाल करता है। अगस्त 2025 में, एक एलबीएम से लैस एटलस ने वस्तुओं के हेरफेर और गति को संयोजित करने वाले कार्यों के लंबे, निरंतर अनुक्रमों का प्रदर्शन किया, जिसमें इस बात पर जोर दिया गया कि कैसे नए गतियों को - जो पहले हाथ से प्रोग्राम किए जाते थे - अब बिना कोड लिखे कितनी जल्दी जोड़ा जा सकता है। हुंडई के साथ मिलकर, हुंडई कारखानों में एकत्रित डेटा का उपयोग करके एटलस को प्रशिक्षित करने के लिए 2026 में एक रोबोट मेटाप्लांट एप्लीकेशन सेंटर (आरएमएसी) खोलने की योजना बनाई जा रही है।
यूनिट्री कीमतों में कटौती को अपना हथियार बना रही है। जी1 (1.32 मीटर लंबा, लगभग 35 किलोग्राम वजन, 23 डिग्री ऑफ़ फ़्रीडम, ईडीयू संस्करण में 43 तक) की शुरुआती सीधी बिक्री कीमत 13,500 डॉलर है, और अकेले 2025 में इसकी 5,500 से अधिक इकाइयाँ बेची गईं, जिससे कथित तौर पर वैश्विक बाजार का लगभग 32% हिस्सा हासिल हुआ। इसका उच्च-स्तरीय एच2 (1.80 मीटर लंबा, 70 किलोग्राम वजन, 31 डिग्री ऑफ़ फ़्रीडम) चीन में 29,900 डॉलर से शुरू होता है, और उत्तरी अमेरिका में, टोबोरलाइफ़ ने फरवरी 2026 में प्री-ऑर्डर लेना शुरू कर दिया था। अनुसंधान संस्थानों के लिए सुलभ यह मूल्य सीमा ही यूनिट्री को मानवी रोबोट अनुसंधान के लिए वास्तविक प्रायोगिक मंच बनाती है।
एजिलिटी रोबोटिक्स का डिजिट लॉजिस्टिक्स संचालन में अपने वास्तविक परिचालन घंटों को एक हथियार के रूप में इस्तेमाल करता है। GXO के जॉर्जिया स्थित फुलफिलमेंट सेंटर में, रोबोट-एज़-अ-सर्विस ऑपरेशन पायलट चरण से पूर्ण तैनाती तक पहुँच गया है, और एक ही साइट पर 100,000 टोट्स को संभालने का मील का पत्थर हासिल कर लिया है। शेफ़लर के चेराव प्लांट में, इसे 2025 की शुरुआत से वॉशिंग मशीन लोडिंग और अनलोडिंग के काम में लगाया गया है, और GXO, शेफ़लर, टोयोटा मोटर मैन्युफैक्चरिंग कनाडा और मर्काडो लिब्रे में मिलाकर, इसके संचयी परिचालन घंटे 65,000 से अधिक बताए जाते हैं। एजिलिटी स्वयं 2026 में SPAC विलय के माध्यम से सार्वजनिक लिस्टिंग की तैयारी कर रही है।
1X टेक्नोलॉजीज घरेलू बाजार को अपने हथियार के रूप में इस्तेमाल करती है। NEO की ऊंचाई लगभग 168 सेंटीमीटर है, इसकी कीमत 20,000 डॉलर है और इसे 2026 में आम अमेरिकी घरों तक पहुंचाने की योजना है। OpenAI के नेतृत्व में सीरीज A2 फंडिंग राउंड के बाद से, फंडिंग और मॉडल दोनों पर सहयोग जारी है। कैलिफोर्निया के हेवर्ड में खोले गए कारखाने की वार्षिक उत्पादन क्षमता 10,000 यूनिट है, जिसका लक्ष्य 2027 के अंत तक प्रति वर्ष 100,000 यूनिट से अधिक उत्पादन करना है।
Sanctuary AI "कार्बन" नामक एक AI नियंत्रण प्रणाली का उपयोग करते हुए, Phoenix नामक एक सामान्य-उद्देश्यीय रोबोट विकसित कर रहा है। आठवीं पीढ़ी का Phoenix एक दर्जन से अधिक उद्योगों में फैले ग्राहकों द्वारा निर्दिष्ट सैकड़ों कार्यों को संभालने में सक्षम बताया जाता है और दावा किया जाता है कि यह लगभग 24 घंटों में एक नया कार्य सीख लेता है। हालांकि, वाणिज्यिक शिपमेंट की मात्रा और मूल्य निर्धारण का तृतीय-पक्ष सत्यापन इस समय सीमित है, और यह ध्यान देने योग्य है कि Sanctuary AI के लिए उसके प्रतिस्पर्धियों की तुलना में वास्तविक मशीन सत्यापन की जानकारी कम उपलब्ध है।
अधिगम-आधारित संपूर्ण-शरीर नियंत्रण की ओर बदलाव
द्विपाद गति नियंत्रण पहले ZMP (शून्य आघूर्ण बिंदु, द्रव्यमान केंद्र और भू-प्रतिक्रिया बल से व्युत्पन्न एक पारंपरिक संकेतक जो गिरने से बचने की स्थितियों को निर्धारित करता है) या DCM (गति का अपसारी घटक) पर आधारित चलने के पैटर्न निर्माण और द्विघात प्रोग्रामिंग (QP) के माध्यम से संपूर्ण-शरीर नियंत्रण (WBC) के संयोजन पर निर्भर था। ये दृष्टिकोण मॉडल-आधारित और समझने में आसान हैं, लेकिन अज्ञात भूभाग या व्यवधानों के अनुकूल होने के लिए अतिरिक्त समायोजन की आवश्यकता होती है।
वर्तमान प्रवृत्ति में सिमुलेशन में रीइन्फोर्समेंट लर्निंग को डोमेन रैंडमाइजेशन (एक ऐसी तकनीक जो वास्तविक मशीन के साथ अंतर के प्रति मजबूत नीति बनाने के लिए सिमुलेशन रन के दौरान द्रव्यमान, घर्षण, विलंबता और अन्य मापदंडों को यादृच्छिक बनाती है - विवरण के लिए "मॉडल-आधारित रीइन्फोर्समेंट लर्निंग और सिम-टू-रियल का परिचय" देखें) के साथ संयोजित किया जाता है, जिससे मॉडल-आधारित नियंत्रण की तुलना में कम मैन्युअल कार्य के साथ पार्कौर और नृत्य जैसी गतिशील गतियों सहित विविध कौशल प्राप्त करने की दिशा में प्रगति होती है। अनुसंधान परिदृश्य का सर्वेक्षण करने पर, चार प्रवृत्तियाँ साथ-साथ मौजूद हैं - मॉडल-आधारित चाल निर्माण, क्यूपी-आधारित संपूर्ण-शरीर नियंत्रण, डीप रीइन्फोर्समेंट लर्निंग के माध्यम से सिम-टू-रियल स्थानांतरण, और इन दोनों को संयोजित करने वाली संकर विधियाँ - और यह क्षेत्र अभी तक किसी एक दृष्टिकोण पर पूरी तरह से अभिसरित नहीं हुआ है। स्वयं से गिरने के बाद संभलना (उठना) और अपरिचित सतहों पर सहजता से ढल जाना — ये "भद्दे लेकिन महत्वपूर्ण" समस्याएं जो वास्तविक दुनिया के संचालन में लगातार सामने आती हैं — व्यावहारिक अधिगम विधियों की प्रभावशीलता मापने का मानदंड बनती जा रही हैं।
वीएलए और मूलभूत मॉडलों से संबंध
विज़न-लैंग्वेज-एक्शन (वीएलए) मॉडल तकनीक कार्य-स्तर के निर्देशों को समझने और क्रिया उत्पन्न करने में उपयोग हो रही है (विवरण के लिए "वीएलए में प्रौद्योगिकी रुझान" देखें)। फिगर एआई का हेलिक्स, बोस्टन डायनेमिक्स/टीआरआई का लार्ज बिहेवियर मॉडल और 1X का एनईओ वर्ल्ड मॉडल, सभी "देखना, समझना और कार्य करना" को एक ही मॉडल में एकीकृत करने के डिजाइन दर्शन को साझा करते हैं। विशेष रूप से 1X ने एक ऐसा डिज़ाइन अपनाया है जिसमें 14 अरब पैरामीटर वाले वीडियो जनरेशन मॉडल को "किए जा रहे कार्य का एक छोटा वीडियो बनाने" के लिए कहा जाता है, और फिर उस काल्पनिक वीडियो को इनवर्स डायनेमिक्स मॉडल (एक ऐसा मॉडल जो जनरेट किए गए वीडियो को ठोस मोटर कमांड में बदलता है) के माध्यम से वास्तविक संयुक्त कमांड में परिवर्तित किया जाता है। यह डिज़ाइन वीडियो वर्ल्ड मॉडल को सीधे रोबोट नियंत्रण से जोड़ता है, और आगे बताए गए "वर्ल्ड मॉडल" ट्रेंड से सीधे संबंधित है (विवरण के लिए "वर्ल्ड मॉडल में प्रौद्योगिकी रुझान" देखें)।
अनसुलझी चुनौतियाँ
डेटा-संग्रह की बाधा: जहाँ भाषा मॉडल को इंटरनेट-स्तरीय टेक्स्ट पर प्रशिक्षित किया जा सकता है, वहीं रोबोट क्रिया डेटा (युग्मित अवलोकन और क्रियाएँ) इंटरनेट पर लगभग न के बराबर उपलब्ध है। वीआर हेडसेट, मोशन-कैप्चर सूट और पहनने योग्य एक्सोस्केलेटन का उपयोग करके टेलीऑपरेशन के माध्यम से डेटा संग्रह का प्रचलन है, लेकिन रिपोर्टों से पता चलता है कि समर्पित हार्डवेयर रिग्स (50,000 डॉलर से 150,000 डॉलर की रेंज में) के साथ भी, एक ऑपरेटर प्रतिदिन 200 से कम प्रदर्शन एकत्र कर सकता है - जो भौतिक एआई आपूर्ति श्रृंखला में डेटा संग्रह को ही एक बाधा के रूप में दर्शाता है।
लागत: 2026 तक, कीमतों में काफी अंतर है: अनुसंधान-उन्मुख यूनिट्री जी1 (13,500 डॉलर और उससे अधिक), सामान्य-उद्देश्यीय श्रमिकों के रूप में विपणन किए जाने वाले टेस्ला ऑप्टिमस और 1X NEO (20,000 डॉलर से 30,000 डॉलर), और उद्यम EDU इकाइयाँ (40,000 डॉलर से 70,000 डॉलर)। लेकिन ऐसे उपयोग के मामले जहां श्रम लागत की तुलना में आर्थिक लाभ मिलता है, सीमित हैं, और प्रारंभिक तैनाती "विशेष रूप से श्रम की भारी कमी वाले सरल, दोहराव वाले कार्यों" तक ही सीमित है।
सुरक्षा: लगभग मानव द्रव्यमान और उत्पादन क्षमता वाली स्वायत्त मशीनों के लिए, जो लोगों के साथ साझा स्थानों में चलती हैं, अंतर-उद्योग सुरक्षा मानक औद्योगिक रोबोट भुजाओं के लिए स्थापित मानकों की तुलना में कहीं कम परिपक्व हैं। गिरने पर व्यवहार, संचार हानि पर विफलता-सुरक्षा प्रणाली और बल नियंत्रण की ऊपरी सीमाएं अभी भी प्रत्येक कंपनी द्वारा स्वतंत्र रूप से डिजाइन की जा रही हैं।
संपूर्ण शरीर नियंत्रण की मजबूती: सिमुलेशन में प्रशिक्षित नीति का वास्तविक हार्डवेयर पर प्रदर्शन उन स्थितियों में कम हो जाता है जिन्हें प्रशिक्षण के दौरान अच्छी तरह से कवर नहीं किया गया है - जैसे फर्श का घर्षण गुणांक, भार का द्रव्यमान केंद्र, इत्यादि। पार्कौर जैसे आकर्षक प्रदर्शन और गोदाम के फर्श पर एक छोटे से कदम या फिसलन वाली सतह के खिलाफ रोजमर्रा की मजबूती जरूरी नहीं कि उपलब्धि के समान स्तर को दर्शाती हो।
इन चुनौतियों का समाधान तीन अलग-अलग क्षेत्रों में समानांतर रूप से किया जा रहा है — हार्डवेयर (इलेक्ट्रिक तकनीक का उपयोग, लागत में कमी), डेटा (टेलीऑपरेशन, सिमुलेशन और वीडियो से सीखना) और सॉफ्टवेयर (VLA फाउंडेशन मॉडल के साथ संपूर्ण शरीर नियंत्रण को एकीकृत करना) — और 2026 तक यही वास्तविकता है: कोई भी एक तकनीकी सफलता इन सभी समस्याओं को एक साथ हल नहीं कर पाएगी।
क्या सफल वॉकिंग डेमो फैक्ट्री की तैयारी को साबित करता है?
कार्य की सफलता, सहनशक्ति, रिकवरी, मानवीय संपर्क और रखरखाव का अलग-अलग मूल्यांकन आवश्यक है।
एक संक्षिप्त प्रदर्शन से निरंतर संचालन स्थापित नहीं होता है। ## संदर्भ - [बोस्टन डायनेमिक्स एटलस की आधिकारिक वेबसाइट](https://bostondynamics.com/atlas/) - [बोस्टन डायनेमिक्स × टोयोटा रिसर्च इंस्टीट्यूट की साझेदारी की घोषणा](https://bostondynamics.com/news/boston-dynamics-toyota-research-institute-announce-partnership-to-advance-robotics-research/) - [टोयोटा रिसर्च इंस्टीट्यूट - एटलस का प्रदर्शन, एक बड़े व्यवहार मॉडल द्वारा संचालित](https://www.tri.global/news/ai-powered-robot-boston-dynamics-and-toyota-research-institute-takes-key-step-towards-general) - [बीएमडब्ल्यू समूह की आधिकारिक रिपोर्ट - फिगर 03 की तैनाती की घोषणा](https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg?language=en) - [फिगर एआई की आधिकारिक खबर - एफ.03 बीएमडब्ल्यू में पहुंचा](https://www.figure.ai/news/f-03-at-bmw) - [एजिलिटी रोबोटिक्स - जीएक्सओ के साथ बहुवर्षीय समझौते की घोषणा](https://www.agilityrobotics.com/content/gxo-signs-industry-first-multi-year-agreement-with-agility-robotics) - [एजिलिटी रोबोटिक्स - शेफ़लर के साथ साझेदारी की घोषणा](https://www.agilityrobotics.com/content/agility-robotics-announces-strategic-investment-and-agreement-with-motion-technology-company-schaeffler-group) - [1X टेक्नोलॉजीज की आधिकारिक रिपोर्ट - वर्ल्ड मॉडल की घोषणा](https://www.1x.tech/discover/redwood-ai-world-model) - [सैंक्चुअरी एआई अधिकारी - फीनिक्स घोषणा](https://sanctuary.ai/news/sanctuary-ai-unveils-phoenix-a-humanoid-general-purpose-robot-designed-for-work/) - [होंडा ASIMO (विकिपीडिया)](https://en.wikipedia.org/wiki/ASIMO) - [शानदार ह्यूमनॉइड रोबोट लर्निंग (पेपर राउंडअप, गिटहब)](https://github.com/YanjieZe/awesome-humanoid-robot-learning) - होम सर्वर पर स्थानीय एआई संचालन के लिए, "[स्थानीय एलएलएम में प्रौद्योगिकी रुझान](/hi/blog/posts/trend-local-llm.html)" भी देखें
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।