Contents — find the section you need
2026년이 다가옴에 따라 휴머노이드 로봇은 "시연 단계"에서 "공장, 창고, 그리고 일부 가정에서 실제로 작동하는 단계"로 나아가고 있습니다. 이 글에서는 테슬라, 피겨 AI, 보스턴 다이내믹스, 유니트리, 애질리티 로보틱스, 1X 테크놀로지스, 생츄어리 AI와 같은 기업들이 각기 다른 전략으로 경쟁하는 현재 상황을 살펴봅니다. 이러한 전략에는 자동차 제조업체로서의 수직적 통합, VLA(가상 자산 라이선스) 기반 모델, 유압 시스템에서 벗어난 전환, 공격적인 가격 인하, 가정용 시장 진출, 범용 기업용 로봇 등이 포함됩니다.
 Honda
 Toyota
이미지: Honda / Toyota 로고, Wikimedia Commons. 두 회사 모두 휴머노이드 연구 분야에서 중요한 역할을 해왔습니다. 혼다는 ASIMO 계열 로봇으로, 도요타는 도요타 연구소와 보스턴 다이내믹스의 파트너십으로 주목받았습니다.


휴머노이드 제어를 한 다이어그램으로 이해하기
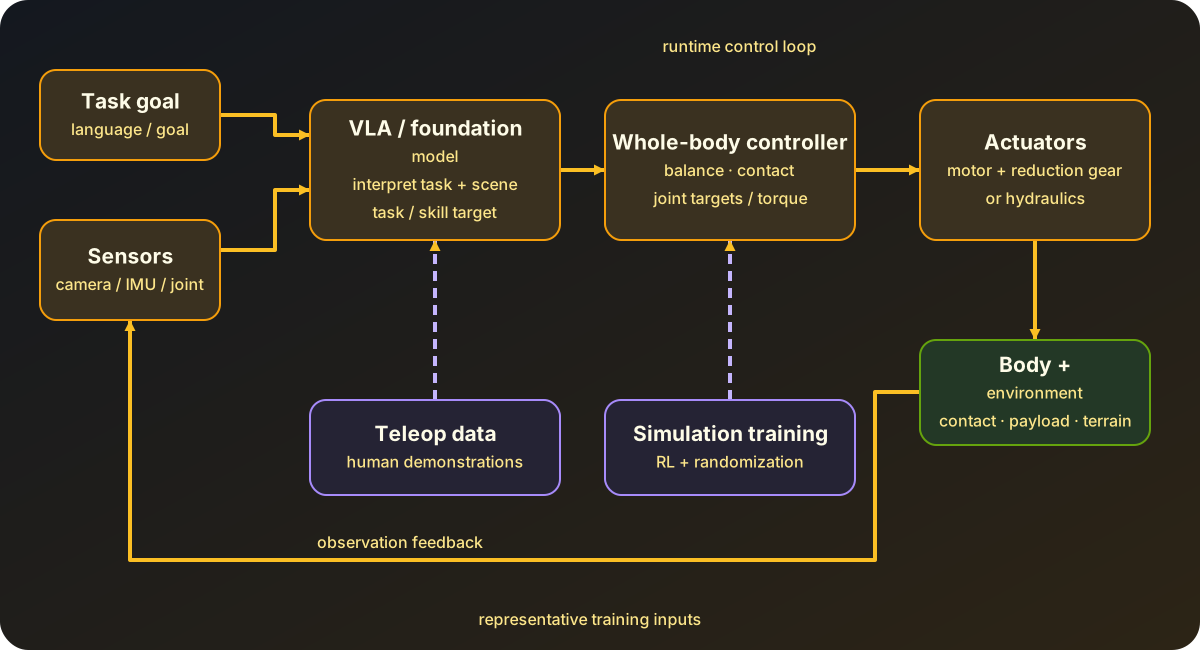
다이어그램: Duskcoil 제작. VLA에 의한 작업 수준 결정, 전신 제어에 의한 관절 수준 실행, 그리고 물리적 세계에서의 관측 피드백을 구분하는 대표적인 계층 구조입니다. 원격 조작과 시뮬레이션은 런타임 입력이 아닌 훈련 경로로 표시됩니다. 구현에 따라 이러한 레이어를 통합하는 방식이 다릅니다.
휴머노이드 로봇을 이해하는 핵심은 하드웨어(액추에이터 및 메커니즘)와 소프트웨어(전신 제어 및 작업 실행)를 각각 살펴보는 것입니다. 이족 보행 자체에 내재된 하드웨어 문제(낙상, 접촉, 전력 밀도 등의 제약 조건)와 범용 작업 명령을 실행하는 지능 문제는 서로 다른 속도로 발전하는 별개의 기술적 과제입니다. 오늘날의 경쟁 구도는 각 기업이 이 두 축 중 어느 쪽에 집중하는지에 따라 크게 나뉩니다.
대표적인 계층 구조에서, 시각 및 언어 처리 장치(VLA)는 시각과 언어를 작업 또는 기술 목표로 변환하고, 전신 제어 장치는 해당 목표를 자세 및 접촉 제약 조건을 만족하는 관절 명령으로 변환합니다.
계보: ASIMO의 개발 종료부터 현재까지
혼다는 2018년에 ASIMO 개발을 종료했고, 프로그램 자체는 2022년에 공식적으로 종료되었습니다. 당시 혼다는 ASIMO를 위해 개발된 기술을 간병 및 재난 대응 지원과 같은 보다 실용적인 응용 분야에 활용할 계획이라고 밝혔으며, 이후 ASIMO의 직접적인 후속 로봇으로 발표된 완전한 휴머노이드 로봇은 없습니다. 2026년 혼다는 아시모의 정신을 계승하는 새로운 로봇을 선보였지만, 이는 상용 범용 로봇이라기보다는 연구 및 기술 시연에 더 중점을 두었습니다. 아시모가 목표로 삼았던 "정밀한 이족 보행"에서 오늘날 주요 기업들이 "공장과 창고에서 실제로 작동할 수 있는 경제성"을 목표로 삼는 이러한 변화는 업계 전체의 중심이 어디로 이동했는지를 보여줍니다.
액추에이터 선택의 기로: 전기식 vs. 유압식
휴머노이드 로봇의 물리적 성능을 좌우하는 가장 중요한 설계 요소 중 하나는 관절 구동 방식입니다. 유압식 액추에이터는 높은 출력 밀도(단위 무게당 출력)를 제공하여 폭발적이고 강력한 움직임을 쉽게 구현할 수 있지만, 오일 누출, 소음, 유지보수 부담, 산업 현장에서의 불편함 등의 문제점을 안고 있습니다. 전기 액추에이터(모터와 감속 기어)는 조용하고 유지보수가 용이하며 AI 제어 루프와 잘 어울리지만, 유압식 수준의 폭발적인 힘을 내려면 높은 토크 밀도의 모터와 이를 감당할 수 있을 만큼 견고한 감속 메커니즘이 필요합니다.
보스턴 다이내믹스의 아틀라스는 이러한 갈림길을 보여주는 대표적인 사례입니다. 수년간 유압 구동 방식으로 개발되어 온 아틀라스는 2024년 유압식 모델 단종을 발표한 직후 완전 전기 구동 방식의 새로운 모델로 재출시되었습니다. 이러한 전환의 동기는 단순한 성능 향상뿐 아니라 "확장 가능한 실용성", 즉 대량 생산, 유지보수 용이성, 산업 현장 적용 가능성을 위한 전제 조건이었다고 합니다. 유압 시스템은 강력하지만 부피가 크고 소음이 심하며 일반적인 공장 환경에서 유지보수가 어렵습니다. 전기 구동 방식은 더 조용하고 민첩한 움직임, 향상된 유지보수성, AI 제어 루프와의 호환성을 제공하지만, 모터와 기어 설계가 유압 시스템이 탁월했던 순간적인 고출력 성능을 얼마나 따라잡을 수 있을지가 관건입니다. 보스턴 다이내믹스는 CES 2026에서 전기 아틀라스의 양산형 모델을 공개했으며, 전기차로의 전환은 이미 "연구 단계의 선택"에서 "양산 단계의 전제"로 전환되었습니다.
주요 업체 현황
테슬라 옵티머스는 자동차 양산 라인을 재활용하는 수직 통합 기술을 무기로 활용합니다. 3세대(V3) 옵티머스는 37개의 관절과 22자유도, 50개의 액추에이터를 갖춘 손을 보유하고 있으며, 키는 173cm, 무게는 57kg입니다. 2026년 하반기부터 프레몬트 공장에서 양산에 들어갈 예정입니다. 초기 생산 물량은 우선 훈련 데이터 수집에 사용될 예정이며, 머스크는 초기 생산량 증가 속도가 "상당히 느릴 것"이라며 신중한 전망을 내놓았습니다. 목표 가격은 2만~3만 달러입니다.
피겨 AI는 BMW 스파르탄버그 공장에서의 실제 적용을 무기로 활용하고 있습니다. 이전 세대 Figure 02는 약 3만 대의 BMW 차량 조립에 사용되었으며, 후속 모델인 Figure 03은 "Helix 02"라는 AI 시스템을 사용하여 손, 팔, 몸통, 다리를 조율하고, 위치와 방향이 다양한 부품을 식별, 분류, 재배열하는 순차 작업을 처리합니다. 특히 무거운 카트를 밀면서 동시에 부품을 조작하는 등 이동과 조작을 동시에 수행하는 작업으로 확장된 점이 주목할 만합니다.
보스턴 다이내믹스의 Atlas는 도요타 연구소(TRI)와의 협력을 통해 개발한 대규모 동작 모델(LBM)을 핵심 기술로 활용합니다. 2025년 8월, LBM을 탑재한 Atlas는 물체 조작과 이동을 결합한 길고 연속적인 작업 시퀀스를 시연했으며, 특히 이전에는 수동으로 프로그래밍해야 했던 새로운 동작을 코드를 작성하지 않고도 얼마나 빠르게 추가할 수 있는지를 보여주었습니다. 현대자동차와 협력하여 2026년 현대 공장에서 수집한 데이터를 활용해 아틀라스를 훈련시키는 로봇 메타플랜트 응용센터(RMAC)를 설립할 계획입니다.
유니트리는 가격 경쟁력을 강점으로 내세우고 있습니다. G1(높이 1.32m, 무게 약 35kg, 자유도 23개, 교육용 버전은 최대 43개)은 중국 국내 판매가 13,500달러부터 시작하며, 2025년 한 해에만 5,500대 이상 출하되어 전 세계 시장 점유율 약 32%를 기록할 것으로 예상됩니다. 고급형 H2(높이 1.80m, 무게 70kg, 자유도 31개)는 중국 국내에서 29,900달러부터 시작하며, 북미에서는 토보라이프(Toborlife)가 2026년 2월부터 사전 주문을 받고 있습니다. 연구 기관들이 접근 가능한 이러한 가격대는 유니트리가 휴머노이드 연구를 위한 실질적인 실험 플랫폼으로 자리매김하는 이유입니다.
Agility Robotics의 Digit은 물류 운영에서의 실제 가동 시간을 강점으로 내세웁니다. GXO의 조지아 물류 센터에서는 서비스형 로봇(Robot-as-a-Service) 운영이 시범 단계를 거쳐 완전 도입으로 전환되었으며, 단일 사업장에서 10만 개의 토트를 처리하는 이정표를 달성했습니다. Schaeffler의 Cheraw 공장에서는 2025년 초부터 세탁기 적재 및 하역 작업에 투입되었으며, GXO, Schaeffler, Toyota Motor Manufacturing Canada, Mercado Libre 등 여러 기업에서 누적 가동 시간이 6만 5천 시간을 넘는 것으로 알려져 있습니다. Agility는 2026년 SPAC 합병을 통한 기업공개(IPO)를 추진하고 있습니다.
1X Technologies는 국내 시장을 강점으로 활용합니다. NEO는 높이가 약 168cm이며, 가격은 2만 달러입니다. 2026년 미국 일반 가정에 출하될 예정입니다. OpenAI가 주도한 시리즈 A2 투자 유치 이후, 자금 조달 및 모델 개발 측면에서 지속적인 협력이 이루어졌습니다. 캘리포니아 헤이워드에 설립된 공장은 연간 1만 대 생산 능력을 갖추고 있으며, 2027년 말까지 연간 10만 대 이상을 생산하는 것을 목표로 하고 있습니다.
Sanctuary AI는 "Carbon"이라는 AI 제어 시스템을 주력 무기로 삼아 Phoenix라는 다목적 작업 로봇을 개발했습니다. 8세대 Phoenix는 12개 이상의 산업 분야에서 고객이 지정한 수백 가지 작업을 처리할 수 있으며, 약 24시간 만에 새로운 작업을 학습할 수 있다고 합니다. 하지만 현재 상용 출하량 및 가격에 대한 제3자 검증 자료는 제한적이며, Sanctuary AI의 실제 기계 검증 정보는 경쟁사에 비해 부족하다는 점에 유의해야 합니다.
학습 기반 전신 제어로의 전환
이족 보행 제어는 과거에는 ZMP(제로 모멘트 포인트, 질량 중심과 지면 반력으로부터 도출되는 고전적인 지표로 넘어지지 않는 조건을 결정함) 또는 DCM(발산 운동 성분) 기반의 보행 패턴 생성과 2차 프로그래밍(QP)을 이용한 전신 제어(WBC)가 결합된 방식이 주를 이루었습니다. 이러한 접근 방식은 모델 기반이며 해석하기 쉽지만, 알려지지 않은 지형이나 교란에 적응하려면 추가적인 조정이 필요합니다.
최근 연구 동향은 시뮬레이션에서의 강화 학습과 도메인 무작위화(실제 기계와의 차이에 강건한 정책을 구축하기 위해 시뮬레이션 실행 전반에 걸쳐 질량, 마찰, 지연 시간 및 기타 매개변수를 무작위화하는 기술 - 자세한 내용은 "모델 기반 강화 학습 및 시뮬레이션-실제 전이 소개" 참조)를 결합하여, 모델 기반 제어보다 수동 작업을 줄이면서 파쿠르나 춤과 같은 동적 동작을 포함한 다양한 기술을 습득하는 방향으로 나아가고 있습니다. 연구 환경을 살펴보면, 모델 기반 보행 생성, QP 기반 전신 제어, 심층 강화 학습을 통한 시뮬레이션-실제 전이, 그리고 이들을 결합한 하이브리드 방식 등 네 가지 주요 연구 분야가 공존하고 있으며, 아직 단일 접근 방식으로 완전히 수렴되지는 않았습니다. 넘어졌을 때 스스로 일어나는 것(일어나는 것)과 낯선 바닥 표면에 안정적으로 적응하는 것, 즉 실생활에서 끊임없이 발생하는 "화려하지는 않지만 매우 중요한" 문제들은 학습 기반 방법의 실용성을 측정하는 척도가 되고 있습니다.
VLA 및 기초 모델과의 연관성
시각-언어-행동(VLA) 모델 기술은 과제 수준의 지시 이해 및 행동 생성에 활용되고 있습니다(자세한 내용은 "VLA 기술 동향" 참조). Figure AI의 Helix, Boston Dynamics/TRI의 Large Behavior Model, 그리고 1X의 NEO World Model은 모두 "보고, 이해하고, 행동하기"를 하나의 모델에 통합한다는 설계 철학을 공유합니다. 특히 1X는 140억 개의 매개변수를 가진 비디오 생성 모델이 "수행 중인 작업에 대한 짧은 비디오를 상상해 보세요"라는 지시를 받도록 설계했습니다. 그리고 상상된 비디오는 역동학 모델(생성된 비디오를 구체적인 운동 명령으로 변환하는 모델)을 통해 실제 관절 명령으로 변환됩니다. 이 설계는 비디오 세계 모델을 로봇 제어에 직접 연결하며, 다음에 다룰 "월드 모델" 트렌드와도 직접적으로 연결됩니다(자세한 내용은 "월드 모델의 기술 트렌드" 참조).
미해결 과제
데이터 수집 병목 현상: 언어 모델은 인터넷 규모의 텍스트로 학습할 수 있지만, 로봇 동작 데이터(관찰값과 동작값 쌍)는 인터넷에서 거의 찾아볼 수 없습니다. VR 헤드셋, 모션 캡처 슈트, 웨어러블 외골격 등을 활용한 원격 조작을 통한 데이터 수집이 주를 이루지만, 전용 하드웨어 장비(5만~15만 달러)를 사용하더라도 한 명의 작업자가 하루에 200건 미만의 시뮬레이션만 수집할 수 있다는 보고가 있습니다. 이는 물리적 AI 공급망에서 데이터 수집 자체가 병목 현상으로 작용하고 있음을 시사합니다.
비용: 2026년 기준 가격대는 연구용 Unitree G1(13,500달러 이상)부터 범용 작업자용으로 출시된 Tesla Optimus 및 1X NEO(2만~3만 달러), 기업용 교육용 장비(4만~7만 달러)까지 다양합니다. 하지만 인건비 대비 경제성이 있는 활용 사례는 아직 제한적이며, 초기 도입은 특히 인력 부족이 심각한 "단순하고 반복적인 작업"에 집중될 것으로 예상됩니다.
안전성: 사람과 비슷한 질량과 출력을 가진 자율 기계가 사람들과 공유하는 공간에서 움직일 때 적용되는 산업 전반의 안전 표준은 산업용 로봇 팔에 대해 확립된 표준에 비해 훨씬 미성숙합니다. 낙하 시 동작, 통신 두절 시 안전 장치, 힘 제어의 상한선 등은 여전히 각 회사가 독자적으로 설계하고 있습니다.
전신 제어의 견고성: 시뮬레이션에서 학습된 정책이 실제 하드웨어에서 보여주는 성능은 학습 과정에서 충분히 고려되지 않은 조건(바닥 마찰 계수, 운반하는 하중의 무게 중심 등)에서 저하되는 경향이 있습니다. 파쿠르와 같은 화려한 시연과 창고 바닥의 작은 단차나 미끄러운 표면에 대한 일상적인 견고성은 동일한 수준의 성능을 보장하지 않습니다.
이러한 과제들은 하드웨어(전기화, 비용 절감), 데이터(원격 조작, 시뮬레이션 및 비디오를 통한 학습), 소프트웨어(전신 제어와 VLA 기반 모델 통합)라는 세 가지 축을 따라 동시에 해결되고 있으며, 2026년 현재로서는 단 하나의 기술적 돌파구로 이 모든 문제를 한 번에 해결할 수는 없다는 것이 현실입니다.
성공적인 보행 시연이 공장 출하 준비 상태를 입증하는 것인가요?
작업 성공, 내구성, 회복력, 인간 상호작용 및 유지 보수는 각각 별도로 평가해야 합니다.
짧은 시연만으로는 지속적인 운영이 보장되지 않습니다.참고 자료
- 보스턴 다이내믹스 아틀라스 공식 사이트
- 보스턴 다이내믹스 × 도요타 연구소 파트너십 발표
- 도요타 연구소 - 대형 행동 모델 기반 아틀라스 데모
- BMW 그룹 공식 - Figure 03 도입 발표
- Figure AI 공식 뉴스 - F.03 BMW 도입
- 애질리티 로보틱스 - GXO와의 다년간 계약 발표
- 애질리티 로보틱스 - 셰플러와의 파트너십 발표
- 1X 테크놀로지스 공식 - 월드 모델 발표
- Sanctuary AI 공식 발표 - Phoenix 발표
- Honda ASIMO (위키피디아)
- awesome-humanoid-robot-learning (논문 모음, GitHub)
- 홈 서버에서 로컬 AI를 실행하는 방법에 대해서는 "로컬 LLM의 기술 동향"도 참조하세요.
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.