Contents — find the section you need
À mesure que l'année 2026 avance, les robots humanoïdes passent du stade de la démonstration à une présence effective dans les usines, les entrepôts et même certains foyers. Cet article dresse un panorama de la situation actuelle, où des entreprises comme Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies et Sanctuary AI misent chacune sur une stratégie différente : intégration verticale à la manière d'un constructeur automobile, modèle de base basé sur une VLA (Very Large Array), abandon de l'hydraulique, politique de prix agressive, marché domestique ou encore robot humanoïde polyvalent pour les entreprises.
 Honda
 Toyota
Images : Honda / Toyota logos, Wikimedia Commons. Les deux entreprises sont présentées ici pour leur implication dans la recherche sur les humanoïdes : Honda pour son programme ASIMO et Toyota pour le partenariat de l’Institut de recherche Toyota avec Boston Dynamics.


Contrôle des humanoïdes en un seul schéma
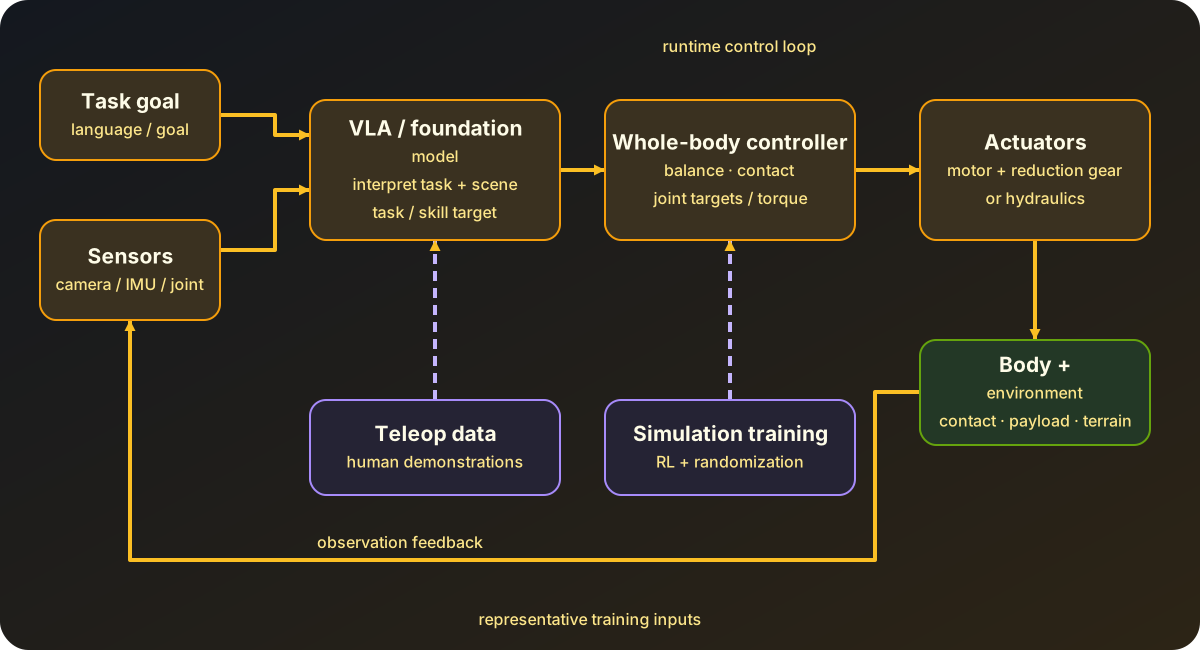
Schéma : créé par Duskcoil. Hiérarchie représentative séparant les décisions au niveau des tâches (via un VLA), l’exécution au niveau des articulations (via un contrôle corporel global) et le retour d’observation du monde physique. La téléopération et la simulation sont représentées comme des chemins d’entraînement et non comme des entrées d’exécution. Les implémentations intègrent ces couches différemment.
Pour comprendre les robots humanoïdes, il est essentiel d’examiner séparément le matériel (actionneurs et mécanismes) et le logiciel (contrôle corporel global et exécution des tâches). Le problème matériel – la locomotion bipède imposant à elle seule des contraintes liées aux chutes, aux contacts et à la densité énergétique – et le problème de l'intelligence, à savoir l'exécution d'instructions de tâches générales, constituent deux défis techniques distincts qui progressent à des rythmes différents. Le paysage concurrentiel actuel se divise principalement selon l'axe sur lequel chaque entreprise mise.
Dans une hiérarchie représentative, le VLA transforme la vision et le langage en une tâche ou une compétence cible, et un contrôleur corporel global convertit cette cible en commandes articulaires respectant les contraintes de posture et de contact.
Historique : De la mise hors service d'ASIMO à aujourd'hui
Honda a mis fin au développement d'ASIMO en 2018, et le programme a été officiellement arrêté en 2022. À l'époque, Honda a annoncé sa volonté de réorienter la technologie développée pour ASIMO vers des applications plus pratiques, telles que l'aide à la personne et le soutien en cas de catastrophe. Depuis, aucun robot humanoïde complet n'a été annoncé comme successeur direct d'ASIMO. En 2026, Honda a présenté un nouveau robot censé perpétuer l'esprit d'ASIMO, mais il est davantage conçu comme un prototype de recherche et de démonstration technologique que comme un robot polyvalent destiné à un usage commercial. Ce changement de cap – de l'objectif d'ASIMO, à savoir une « marche bipède de haute précision », aux acteurs majeurs actuels qui visent la rentabilité de son utilisation concrète en usine et en entrepôt – reflète le déplacement du centre de gravité de l'industrie dans son ensemble.
Le choix crucial des actionneurs : électriques ou hydrauliques ?
L'une des décisions de conception les plus importantes pour les performances physiques d'un humanoïde concerne le mode d'actionnement de ses articulations. Les actionneurs hydrauliques offrent une densité de puissance élevée (puissance par unité de poids) et permettent de produire facilement des mouvements puissants et explosifs, mais ils présentent des inconvénients liés aux fuites d'huile, au bruit, à la maintenance et à leur encombrement en milieu industriel. Les actionneurs électriques (moteur et réducteur) sont silencieux, faciles à entretenir et compatibles avec les boucles de contrôle d'IA, mais égaler la force explosive des actionneurs hydrauliques exige des moteurs à couple élevé et un mécanisme de réduction suffisamment robuste.
L'Atlas de Boston Dynamics illustre ce tournant décisif. Développée pendant des années avec une motorisation hydraulique, l'Atlas a été relancée en tant que modèle entièrement électrique immédiatement après l'annonce par Boston Dynamics de l'arrêt de la production de l'Atlas hydraulique en 2024. La motivation de ce changement ne résidait pas uniquement dans une amélioration des performances, mais aussi dans une condition préalable à une « praticité à grande échelle » : production de masse, maintenance aisée et déploiement en milieu industriel. Les systèmes hydrauliques sont puissants, mais encombrants, bruyants et difficiles à entretenir dans un environnement de production standard. Le passage à l'électrique offre un mouvement plus silencieux et plus agile, une meilleure maintenance et une meilleure compatibilité avec les boucles de contrôle d'IA. Le défi demeure : dans quelle mesure la conception des moteurs et des engrenages peut-elle égaler la puissance instantanée et élevée des systèmes hydrauliques ? Boston Dynamics a dévoilé une version de production de l'Atlas électrique au CES 2026, et le passage à l'électrique est déjà passé d'un « choix de recherche » à un « principe de production ».
Où en sont les principaux acteurs ?
Tesla Optimus mise sur l'intégration verticale, en réutilisant les lignes de production automobile de masse. La troisième génération (V3) possède 37 articulations, une main à 22 degrés de liberté et 50 actionneurs, mesure 173 cm et pèse 57 kg. Sa production en série à Fremont est prévue pour le second semestre 2026. Les premiers prototypes sont d'abord utilisés pour la collecte de données d'entraînement, et Elon Musk s'est montré prudent quant au rendement initial, le jugeant « assez lent ». L'objectif de prix se situe entre 20 000 et 30 000 dollars.
Figure AI mise sur un déploiement concret dans l'usine BMW de Spartanburg. La Figure 02 de génération précédente a participé à l'assemblage d'environ 30 000 véhicules BMW. Son successeur, la Figure 03, utilise un système d'IA appelé « Helix 02 » pour coordonner les mains, les bras, le torse et les jambes, et gérer les séquences de tâches : identification, tri et réorganisation de pièces aux positions et orientations variées. Elle se distingue par sa capacité à effectuer des tâches combinant locomotion et manipulation simultanées, comme pousser un chariot lourd tout en manipulant des pièces.
Le robot Boston Dynamics Atlas tire parti de l'intégration d'un modèle comportemental étendu (LBM), développé en partenariat avec le Toyota Research Institute (TRI). En août 2025, un Atlas équipé d'un LBM a démontré sa capacité à réaliser de longues séquences continues de tâches combinant manipulation d'objets et locomotion, mettant en évidence la rapidité avec laquelle de nouveaux mouvements, auparavant programmés manuellement, peuvent désormais être ajoutés sans écrire de code. En collaboration avec Hyundai, des projets sont en cours pour ouvrir un Centre d'application des robots métaplantes (RMAC) en 2026 afin d'entraîner Atlas à l'aide des données collectées dans les usines Hyundai.
Unitree mise sur des prix compétitifs. Le G1 (1,32 m, environ 35 kg, 23 degrés de liberté, jusqu'à 43 pour la version EDU) est proposé à partir de 13 500 en vente directe et a été vendu à plus de 5 500 exemplaires rien qu'en 2025, représentant environ 32 % du marché mondial. Son modèle haut de gamme, le H2 (1,80 m, 70 kg, 31 degrés de liberté), est disponible à partir de 29 900 en Chine. En Amérique du Nord, Toborlife a commencé à prendre les précommandes en février 2026. Cette gamme de prix accessible aux institutions de recherche explique pourquoi Unitree s'impose comme la plateforme expérimentale de référence pour la recherche sur les humanoïdes.
Le robot Digit d'Agility Robotics mise sur le temps d'exécution réel dans les opérations logistiques. Au centre de distribution de GXO en Géorgie, le service de robots en tant que service (RaaS) est passé de la phase pilote au déploiement complet, atteignant le cap des 100 000 conteneurs traités sur un seul site. À l'usine Schaeffler de Cheraw, il est déployé pour le chargement et le déchargement des machines à laver depuis début 2025. Au total, chez GXO, Schaeffler, Toyota Motor Manufacturing Canada et Mercado Libre, il cumule plus de 65 000 heures de fonctionnement. Agility prévoit une introduction en bourse via une fusion avec une SPAC en 2026.
1X Technologies mise sur le marché domestique. NEO mesure environ 168 cm, coûte 20 000 $ et sa livraison aux foyers américains est prévue pour 2026. Depuis la levée de fonds de série A2 menée par OpenAI, la collaboration s'est poursuivie sur le financement et les modèles. L'usine ouverte à Hayward, en Californie, a une capacité de production annuelle de 10 000 unités, avec pour objectif de dépasser les 100 000 unités par an d'ici fin 2027.
Sanctuary AI utilise un système de contrôle par intelligence artificielle appelé « Carbon » pour développer un robot polyvalent nommé Phoenix. La huitième génération de Phoenix serait capable de gérer des centaines de tâches spécifiées par des clients issus de plus d'une douzaine de secteurs d'activité, et apprendrait une nouvelle tâche en 24 heures environ. Cependant, la vérification par un tiers des volumes de livraison et des prix reste limitée à ce jour, et il convient de noter que les informations concernant la vérification des machines réelles sont moins nombreuses pour Sanctuary AI que pour ses concurrents.
Le passage à un contrôle corporel global basé sur l'apprentissage
Auparavant, le contrôle de la locomotion bipède reposait principalement sur la génération de schémas de marche à partir du ZMP (Point de Moment Zéro, un indicateur classique dérivé du centre de masse et de la force de réaction au sol qui détermine les conditions d'équilibre) ou du DCM (Composante Divergente du Mouvement), combinée à un contrôle corporel global (CCG) via la programmation quadratique (PQ). Ces approches, basées sur des modèles et faciles à interpréter, nécessitent toutefois un réglage supplémentaire pour s'adapter à des terrains inconnus ou à des perturbations.
La tendance actuelle combine l'apprentissage par renforcement en simulation avec la randomisation du domaine (une technique qui randomise la masse, le frottement, la latence et d'autres paramètres entre les simulations afin de construire une politique robuste face aux différences avec la machine réelle – voir « Introduction à l'apprentissage par renforcement basé sur un modèle et au transfert simulation-réel » pour plus de détails). L'objectif est d'acquérir un répertoire de compétences diversifié, incluant des mouvements dynamiques comme le parkour et la danse, avec moins d'intervention manuelle qu'avec le contrôle basé sur un modèle. Quatre tendances coexistent dans la recherche : la génération de démarche basée sur un modèle, le contrôle corporel global basé sur la programmation quadratique, le transfert simulation-réel via l'apprentissage par renforcement profond et les méthodes hybrides qui les combinent. Le domaine n'a pas encore convergé vers une approche unique. Se relever seul après une chute et s'adapter rapidement à des sols inconnus – ces problèmes « peu attrayants mais essentiels » qui surviennent constamment dans le monde réel – deviennent le critère d'évaluation de la réelle efficacité des méthodes d'apprentissage.
Le lien avec les modèles VLA et les modèles de base
La technologie des modèles Vision-Langage-Action (VLA) s'intègre de plus en plus à la compréhension des instructions et à la génération d'actions au niveau de la tâche (voir « Tendances technologiques en matière de VLA » pour plus de détails). Les modèles Helix de Figure AI, Large Behavior Model de Boston Dynamics/TRI et NEO World Model de 1X partagent tous la même philosophie de conception : intégrer « voir, comprendre et agir » dans un modèle unique. 1X, en particulier, a adopté une conception dans laquelle un modèle de génération vidéo à 14 milliards de paramètres est invité à « imaginer une courte vidéo de la tâche en cours ». Cette vidéo est ensuite convertie en commandes articulaires concrètes via un modèle de dynamique inverse (un modèle qui transforme une vidéo générée en commandes motrices précises). Cette conception relie directement un modèle du monde vidéo au contrôle du robot et s'inscrit pleinement dans la tendance « Modèle du monde » abordée ci-après (voir « Tendances technologiques dans les modèles du monde » pour plus de détails).
Défis non résolus
Le goulot d'étranglement de la collecte de données : Alors que les modèles de langage peuvent être entraînés sur des textes à l'échelle d'Internet, les données d'action des robots (observations et actions appariées) sont quasiment inexistantes sur Internet. La collecte de données par téléopération à l'aide de casques de réalité virtuelle, de combinaisons de capture de mouvement et d'exosquelettes portables est la méthode dominante. Cependant, des rapports indiquent que même avec des équipements dédiés (de l'ordre de 50 000 à 150 000 dollars), un seul opérateur ne peut collecter que moins de 200 démonstrations par jour, ce qui souligne l'importance de la collecte de données elle-même comme goulot d'étranglement dans la chaîne d'approvisionnement de l'IA physique.
Coût : En 2026, les prix étaient très variables : de l'Unitree G1, destiné à la recherche (à partir de 13 500 dollars), aux Tesla Optimus et 1X NEO (de 20 000 à 30 000 dollars), commercialisés comme des assistants polyvalents, en passant par les unités EDU pour entreprises (de 40 000 à 70 000 dollars). Toutefois, les cas d'utilisation où la rentabilité est assurée par rapport au coût de la main-d'œuvre restent limités, et les premiers déploiements se concentrent sur des tâches simples et répétitives confrontées à une pénurie de main-d'œuvre particulièrement importante.
Sécurité : Les normes de sécurité intersectorielles pour les machines autonomes de masse et de puissance comparables à celles d'un humain évoluant dans des espaces partagés avec des personnes sont bien moins abouties que celles établies pour les bras robotisés industriels. Le comportement en cas de chute, les mécanismes de sécurité en cas de perte de communication et les limites supérieures du contrôle de la force sont encore conçus indépendamment par chaque entreprise.
Robustesse du contrôle global : Les performances d'une stratégie entraînée en simulation sur du matériel réel ont tendance à se dégrader dans des conditions mal couvertes lors de l'entraînement : coefficient de frottement du sol, centre de gravité d'une charge transportée, etc. Des démonstrations spectaculaires comme le parkour et la robustesse au quotidien face à une petite marche dans un entrepôt ou une surface glissante ne reflètent pas nécessairement le même niveau de performance.
Ces défis sont relevés en parallèle selon trois axes distincts : le matériel (électrification, réduction des coûts), les données (apprentissage par téléopération, simulation et vidéo) et le logiciel (intégration du contrôle corporel global aux modèles de base VLA). En 2026, la réalité est claire : aucune avancée technologique majeure ne permettra de résoudre tous ces problèmes simultanément.
Une démonstration de marche réussie prouve-t-elle l'aptitude à la production en usine ?
La réussite de la tâche, l'endurance, la récupération, l'interaction humaine et la maintenance nécessitent une évaluation distincte. Une brève démonstration ne garantit pas un fonctionnement continu.
## Références - [Site officiel de Boston Dynamics Atlas](https://bostondynamics.com/atlas/) - [Annonce du partenariat entre Boston Dynamics et le Toyota Research Institute](https://bostondynamics.com/news/boston-dynamics-toyota-research-institute-announce-partnership-to-advance-robotics-research/) - [Toyota Research Institute — Démonstration d'Atlas basée sur un modèle comportemental à grande échelle](https://www.tri.global/news/ai-powered-robot-boston-dynamics-and-toyota-research-institute-takes-key-step-towards-general) - [BMW Group — Annonce du déploiement de Figure 03](https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg?language=en) - [Actualités officielles de Figure AI — Arrivée de F.03 chez BMW](https://www.figure.ai/news/f-03-at-bmw) - [Agility Robotics — Annonce d'un accord pluriannuel avec GXO](https://www.agilityrobotics.com/content/gxo-signs-industry-first-multi-year-agreement-with-agility-robotics) - [Agility Robotics — Annonce d'un partenariat avec Schaeffler](https://www.agilityrobotics.com/content/agility-robotics-announces-strategic-investment-and-agreement-with-motion-technology-company-schaeffler-group) - [1X Technologies — Annonce du World Model](https://www.1x.tech/discover/redwood-ai-world-model) ) - [Sanctuary AI officiel — Annonce Phoenix](https://sanctuary.ai/news/sanctuary-ai-unveils-phoenix-a-humanoid-general-purpose-robot-designed-for-work/) - [Honda ASIMO (Wikipedia)](https://en.wikipedia.org/wiki/ASIMO) - [Apprentissage automatique impressionnant pour les robots humanoïdes (synthèse d'articles, GitHub)](https://github.com/YanjieZe/awesome-humanoid-robot-learning) - Pour le fonctionnement de l'IA locale sur un serveur domestique, voir également « Tendances technologiques des LLM locaux » (/fr/blog/posts/trend-local-llm.html)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.