Contents — find the section you need
À medida que avançamos para 2026, os robôs humanoides estão passando da fase de demonstração para a operação efetiva em fábricas, armazéns e até mesmo em algumas residências. Este artigo mapeia o cenário atual, no qual empresas como Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies e Sanctuary AI competem com estratégias distintas: integração vertical como montadora de automóveis, um modelo baseado em robôs de grande porte, uma mudança de foco em relação à hidráulica, redução agressiva de preços, o mercado doméstico ou um modelo de trabalhador multifuncional para empresas.
Robôs humanoides estão passando, conforme avançamos para 2026, da fase de demonstração para a operação real em fábricas, armazéns e até mesmo em algumas residências.
 Honda
 Toyota
Imagens: Honda / Toyota logos, Wikimedia Commons. Ambas as empresas são apresentadas aqui por seu envolvimento em pesquisa de humanoides — a Honda por sua linhagem ASIMO e a Toyota pela parceria do Instituto de Pesquisa Toyota com a Boston Dynamics.


Controle de Humanoides em um Diagrama
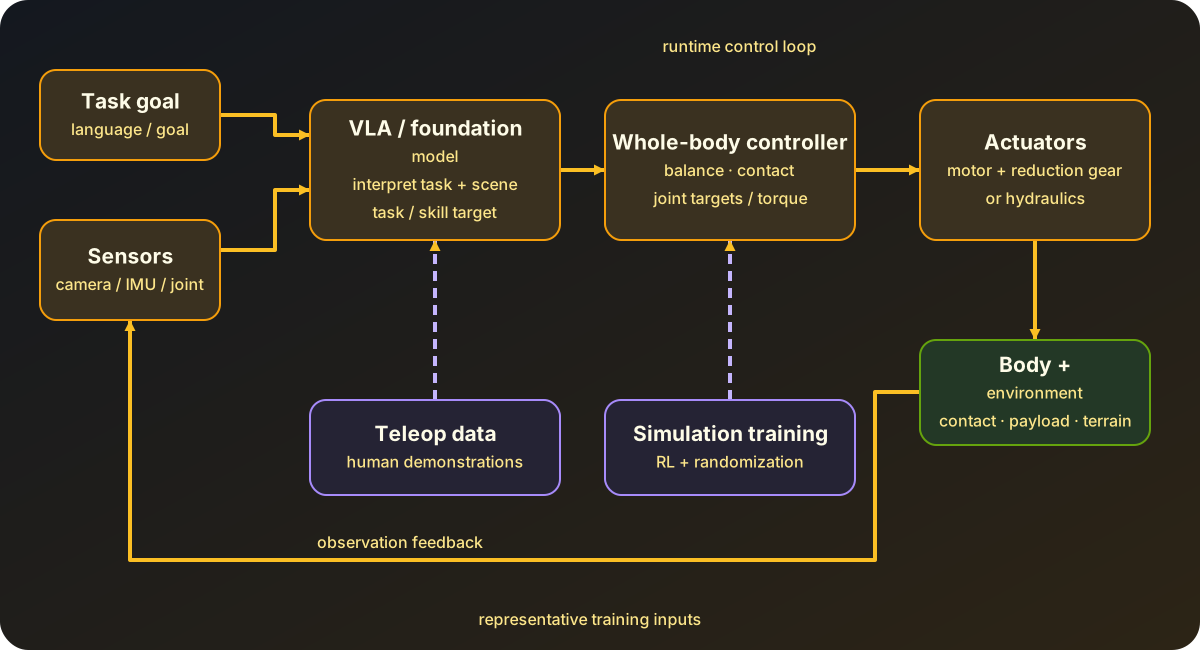
Diagrama: criado por Duskcoil. Uma hierarquia representativa que separa decisões em nível de tarefa por um VLA, execução em nível articular pelo controle de corpo inteiro e feedback de observação do mundo físico. Teleoperação e simulação são mostradas como caminhos de treinamento em vez de entradas de tempo de execução. As implementações integram essas camadas de maneiras diferentes.
O eixo para entender robôs humanoides é observar separadamente o hardware (atuadores e mecanismos) e o software (controle de corpo inteiro e execução de tarefas). O problema de hardware — onde a locomoção bípede por si só impõe restrições relacionadas a quedas, contato e densidade de potência — e o problema de inteligência para executar instruções de tarefas de propósito geral são desafios técnicos distintos que progridem em velocidades diferentes. O cenário competitivo atual se divide, em grande parte, de acordo com qual desses dois eixos uma determinada empresa está priorizando.
Em uma hierarquia representativa, o VLA (Autônomo de Visão e Linguagem) transforma visão e linguagem em uma tarefa ou habilidade específica, e um controlador de corpo inteiro converte essa tarefa em comandos articulares que atendem às restrições de postura e contato.
Linhagem: Da aposentadoria do ASIMO até os dias atuais
A Honda encerrou o desenvolvimento do ASIMO em 2018, e o programa em si foi formalmente encerrado em 2022. Na época, a Honda sinalizou uma política de redirecionamento da tecnologia desenvolvida para o ASIMO para aplicações mais práticas, como cuidados e apoio em resposta a desastres, e nenhum robô humanoide completo foi anunciado desde então como sucessor direto do ASIMO. Em 2026, a Honda demonstrou um novo robô que, segundo a empresa, daria continuidade ao espírito do ASIMO, mas este é posicionado mais como pesquisa e demonstração tecnológica do que como um trabalhador comercial de uso geral. Essa mudança — da personificação do ASIMO como o objetivo de "caminhar bípede com alta precisão", para os principais players atuais que visam "a viabilidade econômica de operar em fábricas e armazéns" — reflete para onde o centro de gravidade da indústria como um todo se deslocou.
A Encruzilhada dos Atuadores: Elétrico vs. Hidráulico
Uma das maiores decisões de design que moldam o desempenho físico de um humanoide é como suas articulações são acionadas. Os atuadores hidráulicos oferecem alta densidade de potência (saída por unidade de peso) e facilitam a produção de movimentos explosivos e potentes, mas apresentam desafios relacionados a vazamentos de óleo, ruído, necessidade de manutenção e, de modo geral, dificuldades em ambientes industriais. Os atuadores elétricos (motor mais engrenagem redutora) são silenciosos, fáceis de manter e combinam bem com malhas de controle de IA, mas igualar a força explosiva dos atuadores hidráulicos exige motores de alta densidade de torque e um mecanismo de redução robusto o suficiente para suportá-los. A Atlas da Boston Dynamics personifica essa encruzilhada. Desenvolvida com acionamento hidráulico durante anos, a Atlas foi relançada como um novo modelo totalmente elétrico imediatamente após a Boston Dynamics anunciar a descontinuação da Atlas hidráulica em 2024. A motivação para essa mudança não foi simplesmente a melhoria de desempenho, mas sim uma condição essencial para a "praticidade em escala" — produção em massa, facilidade de manutenção e implantação em linhas de produção industriais. Os sistemas hidráulicos são potentes, porém volumosos, ruidosos e difíceis de manter em um ambiente fabril padrão. A eletrificação proporciona movimentos mais silenciosos e ágeis, melhor manutenção e maior compatibilidade com sistemas de controle de IA, enquanto o desafio que permanece é até que ponto o design de motores e engrenagens pode alcançar a alta potência instantânea na qual os sistemas hidráulicos se destacavam. A Boston Dynamics apresentou uma versão de produção da Atlas elétrica na CES 2026, e a eletrificação já deixou de ser "uma escolha em fase de pesquisa" para se tornar "uma premissa em fase de produção".
A Boston Dynamics revelou uma versão de produção da Atlas elétrica na CES 2026, e a eletrificação já deixou de ser "uma escolha em fase de pesquisa" para se tornar "uma premissa em fase de produção". ## Situação dos Principais Atores
O Tesla Optimus utiliza a integração vertical, reaproveitando linhas de produção em massa de automóveis, como sua principal arma. A terceira geração (V3) possui 37 articulações e uma mão com 22 graus de liberdade e 50 atuadores, mede 173 cm de altura e pesa 57 kg, e está iniciando sua produção em massa em Fremont no segundo semestre de 2026. As primeiras unidades de produção estão sendo direcionadas inicialmente para a coleta de dados de treinamento, e Musk apresentou uma perspectiva cautelosa sobre o rendimento inicial, afirmando que será "bastante lento". O preço-alvo é de US20.000 a US 30.000.
A Inteligência Artificial Figure utiliza sua aplicação prática na fábrica da BMW em Spartanburg como sua principal arma. A geração anterior do Figure 02 foi utilizada na montagem de aproximadamente 30.000 veículos da BMW, e seu sucessor, o Figure 03, utiliza um sistema de IA chamado "Helix 02" para coordenar mãos, braços, tronco e pernas, realizando tarefas de sequenciamento — identificando, classificando e reorganizando peças que variam em posição e orientação. Destaca-se por sua capacidade de realizar tarefas que combinam locomoção e manipulação simultaneamente, como empurrar um carrinho pesado enquanto opera peças ao mesmo tempo.
O Boston Dynamics Atlas utiliza a integração de um Modelo de Comportamento Amplo (LBM, na sigla em inglês), desenvolvido em parceria com o Instituto de Pesquisa da Toyota (TRI), como sua principal ferramenta. Em agosto de 2025, um Atlas equipado com um LBM demonstrou longas sequências contínuas de tarefas que combinam manipulação de objetos e locomoção, com ênfase na rapidez com que novos movimentos — antes programados manualmente — podem agora ser adicionados sem a necessidade de escrever código. Em parceria com a Hyundai, está em andamento o plano de inaugurar um Centro de Aplicação de Metaplantas Robóticas (RMAC, na sigla em inglês) em 2026 para treinar o Atlas utilizando dados coletados nas fábricas da Hyundai. A Unitree utiliza a redução de preços como sua principal arma. O modelo G1 (1,32 m de altura, cerca de 35 kg, 23 graus de liberdade, até 43 na versão educacional) tem preço inicial de US13.500 e, somente em 2025, mais de 5.500 unidades foram enviadas, conquistando cerca de 32% do mercado global. Seu modelo mais sofisticado, o H2 (1,80 m de altura, 70 kg, 31 graus de liberdade), tem preço inicial de US 29.900 na China e, na América do Norte, a Toborlife começou a aceitar pré-encomendas em fevereiro de 2026. Essa faixa de preço acessível a instituições de pesquisa é o que torna a Unitree a plataforma experimental padrão para pesquisa em robôs humanoides.
**O Digit, da Agility Robotics, utiliza o tempo real de operação em logística como sua principal arma. No centro de distribuição da GXO na Geórgia, a operação de Robôs como Serviço (RoaS) passou da fase piloto para a implantação completa, atingindo a marca de 100.000 caixas processadas em um único local. Na fábrica da Schaeffler em Cheraw, o sistema está em operação desde o início de 2025, sendo utilizado no carregamento e descarregamento de máquinas de lavar roupa. Considerando as operações da GXO, Schaeffler, Toyota Motor Manufacturing Canada e Mercado Libre, o sistema acumula mais de 65.000 horas de operação. A Agility planeja abrir seu capital na bolsa de valores por meio de uma fusão com uma SPAC em 2026.
A 1X Technologies utiliza o mercado doméstico como sua principal arma. O NEO tem aproximadamente 168 cm de altura, custa US$ 20.000 e tem previsão de entrega para residências americanas em 2026. Desde a rodada de financiamento Série A2 liderada pela OpenAI, a colaboração tem continuado tanto no financiamento quanto nos modelos de negócios. A fábrica inaugurada em Hayward, Califórnia, tem capacidade de produção anual de 10.000 unidades, com o objetivo de ultrapassar 100.000 unidades por ano até o final de 2027.
A Sanctuary AI utiliza um sistema de controle de IA chamado "Carbon" como sua principal ferramenta para desenvolver um robô operário de uso geral chamado Phoenix. A oitava geração do Phoenix é capaz de lidar com centenas de tarefas especificadas por clientes em mais de uma dezena de setores e, segundo a empresa, aprende uma nova tarefa em aproximadamente 24 horas. No entanto, a verificação por terceiros dos volumes de remessas comerciais e dos preços ainda é limitada, e vale ressaltar que há menos informações de verificação em máquinas reais disponíveis para a Sanctuary AI do que para seus concorrentes.
** ## A Transição para o Controle Corporal Total Baseado em Aprendizado
O controle da locomoção bípede costumava ser dominado pela geração de padrões de marcha baseados no ZMP (Ponto de Momento Zero, um indicador clássico derivado do centro de massa e da força de reação do solo que determina as condições para não cair) ou no DCM (Componente Divergente do Movimento), combinado com o controle corporal total (WBC) por meio de programação quadrática (QP). Essas abordagens são baseadas em modelos e fáceis de interpretar, mas a adaptação a terrenos desconhecidos ou perturbações requer ajustes adicionais.
A tendência atual combina aprendizado por reforço em simulação com randomização de domínio (uma técnica que randomiza massa, fricção, latência e outros parâmetros em execuções de simulação para construir uma política robusta à diferença com a máquina real — veja "Uma Introdução ao Aprendizado por Reforço Baseado em Modelos e Simulação para Realidade" para detalhes), visando a aquisição de um repertório diversificado de habilidades — incluindo movimentos dinâmicos como parkour e dança — com menos trabalho manual do que o controle baseado em modelos. Analisando o cenário da pesquisa, quatro tendências coexistem lado a lado — geração de marcha baseada em modelos, controle de corpo inteiro baseado em programação quadrática (QP), transferência de simulação para realidade via aprendizado por reforço profundo e métodos híbridos que combinam essas tendências — e o campo ainda não convergiu completamente para uma única abordagem. Recuperar-se de uma queda sem ajuda (levantar-se) e adaptar-se rapidamente a superfícies de piso desconhecidas — os problemas "pouco glamorosos, mas críticos" que surgem constantemente em situações reais — estão se tornando o parâmetro para medir a praticidade dos métodos de aprendizado.
A Conexão com VLA e Modelos Fundamentais
A tecnologia de modelos de Visão-Linguagem-Ação (VLA) está sendo incorporada à compreensão de instruções em nível de tarefa e à geração de ações (veja "Tendências Tecnológicas em VLA" para mais detalhes). O Helix da Figure AI, o Large Behavior Model da Boston Dynamics/TRI e o NEO World Model da 1X compartilham a filosofia de design de integrar "ver, entender e agir" em um único modelo. A 1X, em particular, adotou um design no qual um modelo de geração de vídeo com 14 bilhões de parâmetros é instruído a "imaginar um vídeo curto da tarefa sendo realizada", e esse vídeo imaginado é então convertido em comandos articulares reais por meio de um Modelo de Dinâmica Inversa (um modelo que transforma um vídeo gerado em comandos motores concretos) — um design que conecta um modelo de mundo em vídeo diretamente ao controle do robô e se vincula diretamente à tendência de "Modelo de Mundo" abordada a seguir (consulte "Tendências Tecnológicas em Modelos de Mundo" para obter detalhes).
Desafios não resolvidos
O gargalo da coleta de dados: Enquanto modelos de linguagem podem ser treinados com texto em escala de internet, dados de ação de robôs (pares de observações e ações) praticamente não existem na internet. A coleta de dados por meio de teleoperação usando headsets de realidade virtual, trajes de captura de movimento e exoesqueletos vestíveis domina o mercado, mas relatos sugerem que, mesmo com equipamentos dedicados (na faixa de US50.000 a US 150.000), um único operador consegue coletar menos de 200 demonstrações por dia — o que indica que a própria coleta de dados é um gargalo emergente na cadeia de suprimentos de IA física.
Custo: Em 2026, os preços variam bastante: desde o Unitree G1, voltado para pesquisa (a partir de US13.500), até o Tesla Optimus e o 1X NEO (de US 20.000 a US30.000), comercializados como trabalhadores de uso geral, e unidades EDU para empresas (de US 40.000 a US$ 70.000). No entanto, os casos de uso em que a relação custo-benefício se justifica em relação ao custo da mão de obra ainda são limitados, e a implantação inicial se concentra em "tarefas simples e repetitivas com escassez de mão de obra particularmente grave".
Custo: Em 2026, os preços variam bastante: desde o Unitree G1, voltado para pesquisa (a partir de US13.500), até o Tesla Optimus e o 1X NEO (de US 20.000 a US30.000), comercializados como trabalhadores de uso geral, e unidades EDU para empresas (de US 40.000 a US$ 70.000). Mas os casos de uso em que a relação custo-benefício se justifica em relação ao custo da mão de obra ainda são limitados, e a implantação inicial se concentra em "tarefas simples e repetitivas com escassez de mão de obra particularmente grave". Segurança: Os padrões de segurança intersetoriais para máquinas autônomas com massa e desempenho semelhantes aos de um ser humano, que se movem em espaços compartilhados com pessoas, são muito menos consolidados do que os estabelecidos para braços robóticos industriais. O comportamento em caso de queda, os mecanismos de segurança em caso de perda de comunicação e os limites superiores do controle de força ainda estão sendo projetados individualmente por cada empresa.
Robustez do controle de corpo inteiro: O desempenho que um sistema treinado em simulação apresenta em hardware real tende a se degradar em condições não bem cobertas durante o treinamento — coeficiente de atrito do piso, centro de massa de uma carga transportada, etc. Demonstrações impactantes, como parkour, e a robustez observada no dia a dia em relação a um pequeno degrau no piso de um armazém ou a uma superfície escorregadia não indicam necessariamente o mesmo nível de desempenho.
** Esses desafios estão sendo resolvidos em paralelo em três eixos distintos: hardware (eletricidade, redução de custos), dados (aprendizado por teleoperação, simulação e vídeo) e software (integração do controle de todo o corpo com modelos básicos de VLA) — e, a partir de 2026, essa é a realidade: nenhum avanço tecnológico isolado resolverá tudo isso de uma só vez.
Uma demonstração de caminhada bem-sucedida comprova a prontidão da fábrica?
O sucesso da tarefa, a resistência, a recuperação, a interação humana e a manutenção precisam de avaliação separada.
Uma breve demonstração não estabelece operação sustentada.Referências
- Site oficial do Atlas da Boston Dynamics
- Anúncio da parceria entre Boston Dynamics e Toyota Research Institute
- Toyota Research Institute — Demonstração do Atlas com base em um Modelo de Comportamento Amplo
- Anúncio oficial do Grupo BMW — Implantação do Figure 03
- Notícias oficiais da Figure AI — F.03 chega à BMW
- Agility Robotics — Anúncio de acordo plurianual com a GXO
- Agility Robotics — Anúncio de parceria com a Schaeffler
- Anúncio oficial da 1X Technologies — Modelo Mundial Anúncio
- Anúncio oficial da Sanctuary AI — Phoenix
- Honda ASIMO (Wikipedia)
- awesome-humanoid-robot-learning (resumo de artigos, GitHub)
- Para operação local de IA em um servidor doméstico, veja também "Tendências Tecnológicas em LLMs Locais"
Comentários
Entre na sua conta para continuar.
Ainda não há dados.