Contents — find the section you need
A navegação robótica é a tecnologia de planejar um caminho da posição atual até um objetivo em um mapa e, em seguida, segui-lo evitando obstáculos. Um pipeline clássico como o Nav2 — o usado pelo Newbot — continua sendo a escolha mais comum na prática, enquanto a pesquisa em abordagens de ponta a ponta baseadas em aprendizado por reforço e modelos de visão-linguagem está se expandindo rapidamente.
A navegação robótica consiste na tecnologia de planejar um caminho da posição atual até um objetivo em um mapa e, em seguida, segui-lo evitando obstáculos.
 ROS 2 / Nav2
Imagem: Robot Operating System logo, Wikimedia Commons (CC BY-SA 4.0)

Navegação Autônoma em Resumo
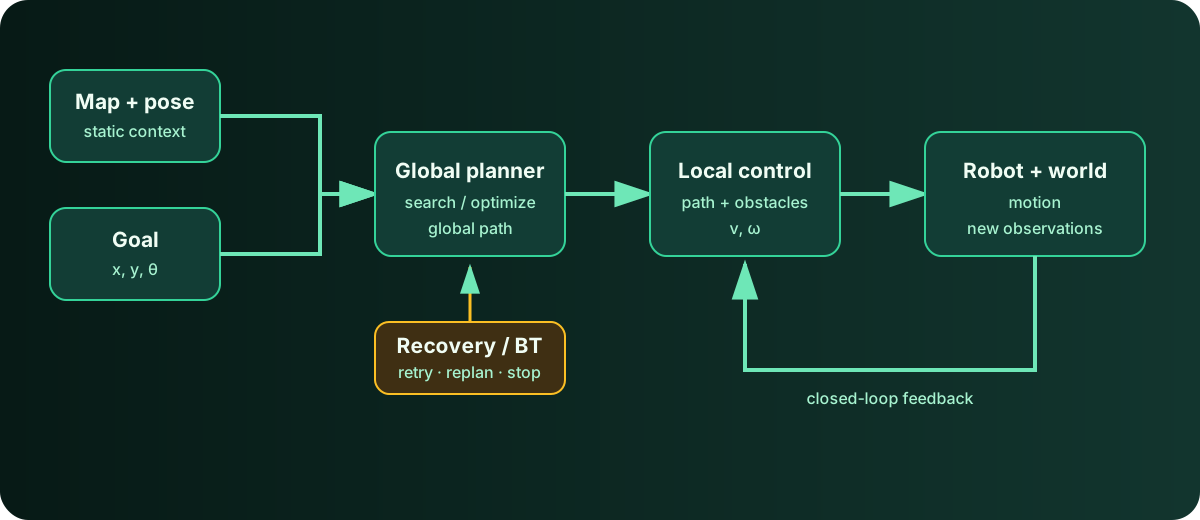
Diagrama: Duskcoil. A divisão de responsabilidades em uma pilha de navegação hierárquica como o Nav2 é simplificada.
Navegar é mais do que calcular o caminho mais curto uma única vez. Um planejador global analisa o mapa, um controlador local converte a trajetória em comandos de velocidade, levando em consideração obstáculos próximos e restrições do veículo, e observações após o movimento atualizam a próxima decisão. Parar, replanejar e recuperar também fazem parte do sistema. As seções abaixo podem, portanto, ser lidas questionando onde o planejamento, o controle, o aprendizado e as instruções de linguagem entram nesse circuito fechado comum.
O Pipeline Clássico: Separando o Mapa de Custos do Planejamento de Trajetória
Uma pilha de navegação clássica, exemplificada pelo Nav2, constrói um mapa de custos (um mapa 2D que representa o risco de obstáculos) a partir de dados de sensores e, em seguida, executa o planejamento de trajetória global e o seguimento de trajetória local como módulos separados sobre ele. O papel de cada módulo é claro e o comportamento resultante é fácil de entender e ajustar, mas sua capacidade de adaptação a um ambiente imprevisto (uma forma de obstáculo desconhecida, uma multidão densa) tem limitações reais. O newbot também utiliza esse pipeline clássico — veja "Como o Mapeamento e a Navegação Autônoma Funcionam" para detalhes da implementação.
A Cinemática Subjacente: Conversão de Velocidade em Robôs com Tração Diferencial
Independentemente do método de navegação utilizado, o que um controlador gera em última instância se resume a um par de valores: velocidade de translação v e velocidade angular \omega. Para um robô com tração diferencial como o newbot (duas rodas, esquerda e direita), a base é o modelo cinemático que converte esse par em velocidades das rodas esquerda e direita v_l, v_r.
L é a distância entre as rodas esquerda e direita (a largura da bitola). A transformação inversa é usada para fazer o caminho inverso — de uma velocidade planejada (v, \omega) para uma velocidade alvo para cada roda. Este par simples de equações captura a restrição fundamental da própria tração diferencial (nenhum movimento lateral; fazer curvas sempre requer uma diferença de velocidade entre as rodas) — não importa o quão sofisticado seja o mapa de custos ou o planejamento de trajetória, os motores são, em última análise, controlados por este modelo cinemático. A implementação do newbot também é abordada em "Como o Controle Seguro de Velocidade Funciona."
Dentro do Nav2: Mapa de Custos, Controlador, Árvore de Comportamento
Analisando de forma mais concreta como os módulos dentro do pipeline clássico cooperam: o Nav2 constrói seu mapa de custos (um mapa 2D que representa o risco de obstáculos) empilhando múltiplas "camadas". Uma camada que reflete dados estáticos do mapa, uma camada que detecta e rastreia obstáculos dinâmicos a partir de dados da câmera ou do sensor de profundidade, uma camada que reescreve o mapa de custos com base em regras — o empilhamento de camadas com diferentes funções dessa maneira permite que uma variedade de fontes de informação, mais do que qualquer algoritmo individual poderia representar sozinho, seja integrada em uma única representação do mapa.
O controller_server, responsável por seguir o caminho, conduz o robô ao longo do caminho global planejado mais recentemente, referenciando o mapa de custos local e também trabalhando com plugins auxiliares — um verificador de progresso e um verificador de objetivos. O behavior_server, que lida com comportamentos de recuperação (rotação no próprio eixo, recuo), foi projetado para referenciar o mesmo mapa de custos local que o controller_server em tempo real, uma configuração eficiente que evita manter um objeto de representação de ambiente duplicado em mais de um local.
O que controla a ordem e as condições sob as quais esses servidores individuais são chamados é a Árvore de Comportamento. O Nav2 utiliza uma biblioteca chamada BehaviorTree.CPP, onde um nó com estrutura de árvore, a cada vez que é "ativado" (disparado para executar), chama um servidor de ações — o planejador, o controlador e um servidor de comportamento. Esse design permite que a lógica de ramificação complexa — "se o planejamento de caminho falhar, tente novamente até N vezes antes de mudar para um comportamento de recuperação diferente" — seja reorganizada puramente através da configuração da Árvore de Comportamento, sem alterar o código de nenhum servidor individual.
A Disseminação da Navegação Aprendida de Ponta a Ponta
A atual alternativa ao pipeline clássico é a navegação de ponta a ponta baseada em aprendizado, que gera ações diretamente a partir da entrada bruta do sensor. Em cenários cooperativos realistas, como passar por uma porta, alguns estudos mostram que os métodos baseados em aprendizado superam os baseados em modelos, e o aprendizado por reforço profundo (DRL) tornou-se uma das principais tendências na pesquisa de navegação baseada em ROS. Algoritmos como TD3 (Twin-Delayed DDPG), DDPG e DQN têm sido aplicados à detecção, rastreamento e navegação de objetos em tempo real, e métodos híbridos que combinam aprendizado por imitação (aprendizado de uma política inicial a partir de demonstrações de especialistas) com aprendizado por reforço (aprimoramento contínuo dessa política) também surgiram.
A Direção dos Modelos Fundamentais de Navegação
Uma corrente mais recente busca treinar a própria navegação como um "modelo fundamental". Uma estrutura que combina pré-treinamento offline em vídeo com pós-treinamento via aprendizado por reforço em simulação (S2E: Seeing-to-Experincing) é projetada para fortalecer a interatividade, preservando o desempenho de generalização. A pesquisa que integra modelos de visão e linguagem à navegação (Navi2Gaze, por exemplo) também está progredindo, explorando uma direção em que o objetivo da navegação é especificado não por coordenadas em um mapa, mas por linguagem natural ou uma imagem-alvo (isso também se sobrepõe ao campo da Visão e Linguagem — veja "Tendências Tecnológicas em Visão e Linguagem" para mais detalhes).
Navegação Social
Para um robô de interior operando em um ambiente onde pessoas estão se movimentando, seguir um caminho "semelhante ao humano" — e não apenas evitar obstáculos — tornou-se um importante tema de pesquisa por si só. No campo da navegação social, três desafios são tipicamente identificados como os principais problemas de pesquisa: modelos que possam prever com precisão o movimento humano, ambientes de aprendizado que simulem realisticamente ambientes lotados e métricas de avaliação que possam capturar a complexidade do mundo real. Pesquisas em andamento combinam múltiplas famílias de algoritmos de aprendizado por reforço — baseados em valor, baseados em políticas, ator-crítico — com uma variedade de arquiteturas de redes neurais — feedforward, recorrentes, convolucionais, gráficas e transformers.
Resultados Concretos da Navegação Baseada em Aprendizado: Números de 2026
Pesquisas realizadas até 2026 têm cada vez mais respaldado suas afirmações com números concretos, em vez de vagas alegações de "desempenho aprimorado". O CORE Planner (junho de 2026), que explora ambientes desconhecidos sem mapa prévio, combina uma representação esparsa de grafo de visibilidade com um transformer e relata uma redução de 13% na distância percorrida em comparação com o FAR Planner tradicional e até 48% em relação a outras linhas de base baseadas em aprendizado, além de alcançar a transferência da simulação para o ambiente real sem nenhum treinamento adicional. O FlashNav (junho de 2026), que reduz drasticamente o tempo de treinamento, elimina renderizações desnecessárias e física de alta fidelidade da simulação e executa um pipeline de treinamento residente na GPU, alcançando uma taxa de sucesso de 100% com o treinamento da política concluído em menos de 20 segundos em uma RTX 5090 — e transfere com sucesso a política treinada para robôs físicos.
O progresso quantitativo também está aparecendo na navegação social. O HUMA (julho de 2026), uma abordagem híbrida que ativa seletivamente o raciocínio VLM (Modelo de Visão-Linguagem) apenas quando há pessoas por perto, enquanto, caso contrário, depende da eficiência computacional de uma política de aprendizado por reforço, relata melhorias de sucesso de tarefas de 20% e 3% nos benchmarks Social-MP3D e Social-HM3D, respectivamente. A principal decisão de projeto não é "executar sempre o raciocínio dispendioso", mas "executá-lo apenas quando for realmente necessário" — uma escolha que concilia a relação entre precisão e custo computacional.
Modelos Fundamentais de Navegação Tornando-se Concretos: Exemplos de Implementação em VLN
A direção de "modelos fundamentais de navegação" (S2E e similares) cristalizou-se em implementações mais concretas até 2026. O SuperMap (agosto de 2026, aceito no RSS 2026) integra SLAM geométrico de alta frequência com percepção assíncrona de vocabulário aberto para construir um grafo de cena 4D (espaço mais tempo) que suporta consultas composicionais sobre a semântica e os relacionamentos entre objetos. Ele foi projetado para manter a identidade estável dos objetos — correspondendo e reconhecendo novamente objetos no espaço 3D — mesmo em ambientes dinâmicos, e funciona como base para a navegação de robôs guiada por instruções em linguagem natural.
Um exemplo mais simples é o GemNav (julho de 2026), que adapta um LLM multimodal pré-treinado e congelado para lidar com a navegação por pontos de referência via tokens discretos. Não necessita de um codificador visual dedicado e é posicionado como uma "alternativa com uso eficiente de dados" — permitindo a transferência instantânea para ambientes internos e externos desconhecidos a partir de uma pequena quantidade de dados de treinamento, sem a necessidade de ajustar completamente um grande modelo base. Há também uma abordagem de Navegação por Visão e Linguagem offline (julho de 2026) que funciona inteiramente no dispositivo, sem dependência da nuvem, combinando detecção de objetos de vocabulário aberto, segmentação baseada em comandos e geometria LiDAR para estimar a localização de objetivos externos usando apenas um pequeno modelo de linguagem. Em conjunto, esses avanços apontam para a "navegação que você instrui em linguagem natural" deixando de ser um tema de pesquisa para se tornar algo realmente implementado.
Situação Atual
No momento, nada disso está no ponto de substituir um pipeline clássico como o Nav2. Os métodos baseados em aprendizado mostram resultados promissores em ambientes de pesquisa, mas o custo de verificar a reprodutibilidade e a segurança em hardware real é alto, e a implantação em produção e uso em massa ainda é limitada. O próprio design do Newbot — um planejador de trajetória clássico combinado com uma camada independente de supervisão de segurança, incluindo um interruptor físico de desligamento (consulte "Como funciona o Controle de Velocidade Seguro" para obter detalhes) — pode ser interpretado como um reflexo do estado da arte prático da área. Mesmo com o avanço dos métodos baseados em aprendizado em direção ao uso prático, a escolha realista, pelo menos no futuro próximo, parece ser um modelo híbrido construído em torno de mecanismos de segurança clássicos.
A localização precisa garante o alcance do objetivo?
O mapeamento, o tratamento de obstáculos, o planejamento e o controle também devem ser bem-sucedidos.
A precisão da localização é apenas uma parte do desempenho da navegação.Referências
- Navegação de robôs sociais: uma revisão e avaliação comparativa de métodos baseados em aprendizado
- Da observação à experiência: escalando modelos de fundamentos de navegação com aprendizado por reforço (arXiv)
- Nav2 GitHub (ros-navigation)
- Conceitos de navegação — Documentação oficial do Nav2
- Passo a passo detalhado da árvore de comportamento — Documentação oficial do Nav2
- Artigo do CORE Planner (arXiv)
- Artigo do FlashNav (arXiv)
- Artigo Think When It Matters (HUMA) (arXiv)
- Artigo SuperMap (RSS 2026, arXiv)
- Artigo GemNav (arXiv)
- A implementação do newbot também é abordada em "Como o Mapeamento e a Navegação Autônoma Funcionam" e "Como o Controle Seguro de Velocidade Funciona"
Comentários
Entre na sua conta para continuar.
Ainda não há dados.