Contents — find the section you need
रोबोट नेविगेशन एक ऐसी तकनीक है जिसमें वर्तमान स्थिति से मानचित्र पर स्थित लक्ष्य तक का मार्ग निर्धारित किया जाता है और फिर बाधाओं से बचते हुए उस मार्ग का अनुसरण किया जाता है। Nav2 जैसी पारंपरिक प्रणाली (जिसका उपयोग Newbot करता है) व्यवहार में मुख्य विकल्प बनी हुई है, जबकि सुदृढ़ीकरण अधिगम और दृष्टि-भाषा मॉडल पर आधारित संपूर्ण दृष्टिकोणों पर शोध तेजी से विस्तार कर रहा है।
 ROS 2 / Nav2
छवि: Robot ऑपरेटिंग सिस्टम लोगो, विकिमीडिया कॉमन्स (CC BY-SA 4.0)

स्वायत्त नेविगेशन एक नज़र में
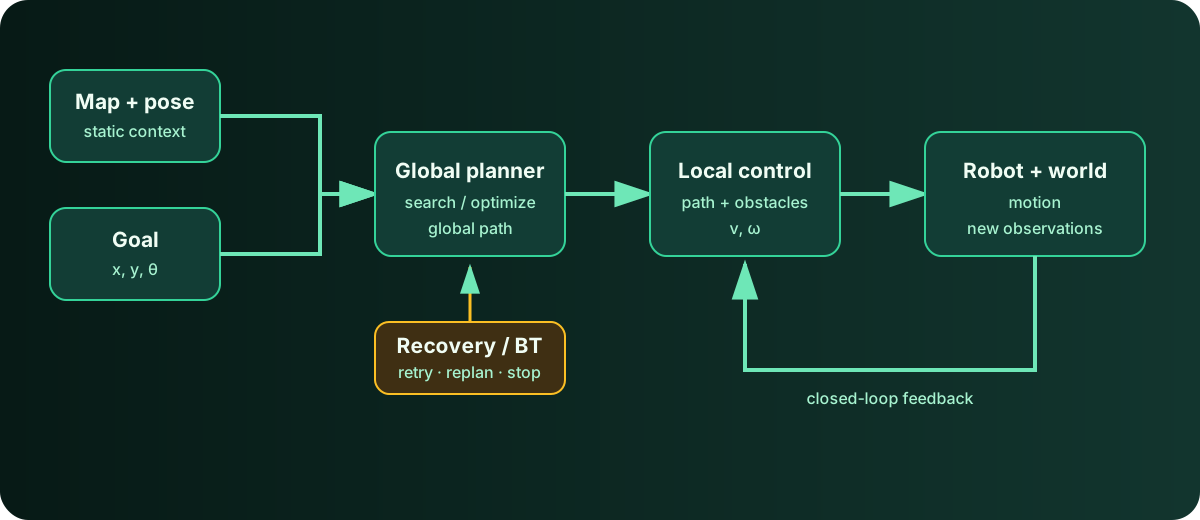
आरेख: डस्ककॉइल। Nav2 जैसे पदानुक्रमित नेविगेशन स्टैक में जिम्मेदारियों का विभाजन सरल हो जाता है।
नेविगेशन केवल एक बार सबसे छोटा रास्ता निकालने से कहीं अधिक है। एक वैश्विक योजनाकार मानचित्र पर नज़र रखता है, एक स्थानीय नियंत्रक आस-पास की बाधाओं और वाहन की सीमाओं को ध्यान में रखते हुए रास्ते को वेग कमांड में परिवर्तित करता है, और गति के बाद के अवलोकन अगले निर्णय को अद्यतन करते हैं। रुकना, पुनः योजना बनाना और पुनः प्राप्त करना भी प्रणाली का हिस्सा हैं। इसलिए, नीचे दिए गए अनुभागों को यह प्रश्न पूछकर पढ़ा जा सकता है कि योजना, नियंत्रण, सीखना और भाषा निर्देश इस सामान्य बंद लूप में कहाँ प्रवेश करते हैं।
पारंपरिक पाइपलाइन: पथ योजना से लागत मानचित्र को अलग करना
Nav2 द्वारा उदाहरणित एक पारंपरिक नेविगेशन स्टैक, सेंसर डेटा से एक लागत मानचित्र (बाधा जोखिम को दर्शाने वाला एक 2D मानचित्र) बनाता है, फिर इसके ऊपर अलग-अलग मॉड्यूल के रूप में वैश्विक पथ योजना और स्थानीय प्रक्षेपवक्र अनुसरण चलाता है। प्रत्येक मॉड्यूल की भूमिका स्पष्ट है, और परिणामी व्यवहार को समझना और समायोजित करना आसान है, लेकिन अप्रत्याशित वातावरण (अपरिचित बाधा का आकार, घनी भीड़) के अनुकूल होने की इसकी क्षमता की वास्तविक सीमाएँ हैं। न्यूबॉट भी इसी पारंपरिक पाइपलाइन का उपयोग करता है — कार्यान्वयन विवरण के लिए "मैपिंग और स्वायत्त नेविगेशन कैसे काम करते हैं" देखें।
अंतर्निहित गतिकी: विभेदक-चालित वेग रूपांतरण
नेविगेशन की कोई भी विधि उपयोग की जाए, नियंत्रक अंततः दो मानों का आउटपुट देता है: स्थानांतरीय वेग v और कोणीय वेग \omega। न्यूबॉट जैसे विभेदक-चालित रोबोट (दो पहिए, बाएँ और दाएँ) के लिए, आधार गतिकी मॉडल है जो इस युग्म को बाएँ/दाएँ पहिए की गति v_l, v_r में परिवर्तित करता है।
L बाएँ और दाएँ पहियों के बीच की दूरी (ट्रेड की चौड़ाई) है। व्युत्क्रम रूपांतरण का उपयोग दूसरी दिशा में जाने के लिए किया जाता है — एक नियोजित गति (v, \omega) से प्रत्येक पहिए के लिए लक्ष्य गति तक। समीकरणों का यह सरल युग्म डिफरेंशियल ड्राइव की मूलभूत बाधा को दर्शाता है (कोई पार्श्व गति नहीं; मुड़ने के लिए हमेशा पहियों के बीच गति का अंतर आवश्यक होता है) - चाहे कॉस्टमैप या पथ नियोजन कितना भी परिष्कृत क्यों न हो, मोटरें अंततः इसी काइनेमैटिक मॉडल के माध्यम से संचालित होती हैं। न्यूबॉट के कार्यान्वयन को "सुरक्षित वेग नियंत्रण कैसे काम करता है" में भी शामिल किया गया है।
Nav2 के अंदर: कॉस्टमैप, नियंत्रक, व्यवहार ट्री
क्लासिक पाइपलाइन के भीतर मॉड्यूल कैसे सहयोग करते हैं, इस पर थोड़ा और विस्तार से देखें: Nav2 कई "परतों" को एक साथ जोड़कर अपना कॉस्टमैप (बाधा जोखिम को दर्शाने वाला 2D मानचित्र) बनाता है। एक परत स्थिर मानचित्र डेटा को दर्शाती है, एक परत कैमरा या डेप्थ-सेंसर डेटा से गतिशील बाधाओं का पता लगाती है और उन्हें ट्रैक करती है, एक परत नियमों के आधार पर कॉस्टमैप को पुनर्लिखित करती है - इस तरह विभिन्न भूमिकाओं वाली परतों को एक साथ जोड़ने से विभिन्न सूचना स्रोतों को, जो किसी एक एल्गोरिदम द्वारा अकेले दर्शाए जाने की तुलना में कहीं अधिक हैं, एक मानचित्र प्रतिनिधित्व में एकीकृत किया जा सकता है।
कंट्रोलर_सर्वर, जो पथ का अनुसरण करने के लिए ज़िम्मेदार है, स्थानीय कॉस्टमैप का संदर्भ लेते हुए, रोबोट को हाल ही में नियोजित वैश्विक पथ पर चलाता है और साथ ही प्रगति जाँचकर्ता और लक्ष्य जाँचकर्ता जैसे सहायक प्लगइन्स के साथ कार्य करता है। बिहेवियर_सर्वर, जो रिकवरी व्यवहारों (स्थिर घूर्णन, पीछे हटना) को संभालता है, को कंट्रोलर_सर्वर के समान स्थानीय कॉस्टमैप का वास्तविक समय में संदर्भ लेने के लिए डिज़ाइन किया गया है। यह एक कुशल व्यवस्था है जो एक से अधिक स्थानों पर डुप्लिकेट पर्यावरण-प्रतिनिधित्व ऑब्जेक्ट रखने से बचाती है।
इन व्यक्तिगत सर्वरों को कॉल करने का क्रम और शर्तें बिहेवियर ट्री द्वारा नियंत्रित होती हैं। Nav2 BehaviorTree.CPP नामक लाइब्रेरी का उपयोग करता है, जहाँ एक ट्री-संरचित नोड, हर बार "टिक" (निष्पादन के लिए ट्रिगर) होने पर, एक एक्शन सर्वर - प्लानर, कंट्रोलर, बिहेवियर सर्वर - को कॉल करता है। यह डिज़ाइन जटिल ब्रांचिंग लॉजिक - "यदि पथ नियोजन विफल हो जाता है, तो किसी अन्य रिकवरी व्यवहार पर स्विच करने से पहले N बार तक पुनः प्रयास करें" - को किसी भी व्यक्तिगत सर्वर के कोड को छुए बिना, केवल बिहेवियर ट्री के कॉन्फ़िगरेशन के माध्यम से पुनर्व्यवस्थित करने की अनुमति देता है।
एंड-टू-एंड लर्नड नेविगेशन का प्रसार
पारंपरिक पाइपलाइन के विपरीत वर्तमान में एंड-टू-एंड, लर्निंग-आधारित नेविगेशन का प्रचलन है, जो सेंसर से प्राप्त कच्चे इनपुट से सीधे क्रियाएँ उत्पन्न करता है। वास्तविक सहयोगात्मक दृश्यों में, जैसे कि किसी दरवाजे से गुजरना, कुछ रिपोर्टों से पता चलता है कि लर्निंग-आधारित विधियाँ मॉडल-आधारित विधियों से बेहतर प्रदर्शन करती हैं, और डीप रीइन्फोर्समेंट लर्निंग (DRL) ROS-आधारित नेविगेशन अनुसंधान में एक प्रमुख प्रवृत्ति बन गई है। TD3 (ट्विन-डिलेड DDPG), DDPG और DQN जैसे एल्गोरिदम को वास्तविक समय में ऑब्जेक्ट डिटेक्शन, ट्रैकिंग और नेविगेशन में लागू किया गया है, और हाइब्रिड विधियाँ भी उभर कर सामने आई हैं जो इमिटेशन लर्निंग (विशेषज्ञ प्रदर्शनों से प्रारंभिक नीति सीखना) को रीइन्फोर्समेंट लर्निंग (उस नीति में निरंतर सुधार करना) के साथ जोड़ती हैं।
नेविगेशन फाउंडेशन मॉडल की दिशा
एक नई प्रवृत्ति नेविगेशन को ही "फाउंडेशन मॉडल" के रूप में प्रशिक्षित करने का प्रयास है। ऑफ़लाइन वीडियो प्रीट्रेनिंग और सिमुलेशन में रीइन्फोर्समेंट लर्निंग (S2E: Seeing-to-Experiencing) के माध्यम से पोस्ट-ट्रेनिंग को संयोजित करने वाला एक फ्रेमवर्क, सामान्यीकरण प्रदर्शन को बनाए रखते हुए इंटरैक्टिविटी को मजबूत करने के लिए डिज़ाइन किया गया है। नेविगेशन में विज़न-लैंग्वेज मॉडल को एकीकृत करने वाला शोध (उदाहरण के लिए Navi2Gaze) भी प्रगति कर रहा है, जो एक ऐसी दिशा की खोज कर रहा है जहां नेविगेशन लक्ष्य मानचित्र पर निर्देशांकों द्वारा नहीं बल्कि प्राकृतिक भाषा या लक्ष्य छवि द्वारा निर्दिष्ट किया जाता है (यह VLA क्षेत्र के साथ भी ओवरलैप करता है - विवरण के लिए "Technology Trends in VLA" देखें)।
सामाजिक नेविगेशन
एक ऐसे इनडोर रोबोट के लिए जो ऐसे वातावरण में काम कर रहा है जहां लोग घूम रहे हैं, केवल बाधाओं से बचने के बजाय "मानव-समान" पथ अपनाना अपने आप में एक महत्वपूर्ण शोध विषय बन गया है। सामाजिक नेविगेशन क्षेत्र में, तीन चुनौतियों को आमतौर पर मुख्य शोध समस्याओं के रूप में पहचाना जाता है: ऐसे मॉडल जो मानव गति की सटीक भविष्यवाणी कर सकें, ऐसे शिक्षण वातावरण जो भीड़भाड़ वाले वातावरण का वास्तविक रूप से अनुकरण कर सकें, और ऐसे मूल्यांकन मेट्रिक्स जो वास्तविक दुनिया की जटिलता को पकड़ सकें। सक्रिय शोध में सुदृढ़ीकरण-शिक्षण एल्गोरिदम के कई परिवारों - मूल्य-आधारित, नीति-आधारित, अभिनेता-आलोचक - को विभिन्न प्रकार के तंत्रिका नेटवर्क आर्किटेक्चर - फीडफॉरवर्ड, रिकरेंट, कनवोल्यूशनल, ग्राफ, ट्रांसफॉर्मर - के साथ संयोजित किया जा रहा है।
शिक्षण-आधारित नेविगेशन से ठोस परिणाम: 2026 के आंकड़े
2026 तक के शोध ने अस्पष्ट "बेहतर प्रदर्शन" के दावों के बजाय ठोस आंकड़ों के साथ अपने दावों का समर्थन किया है। CORE प्लानर (जून 2026), जो बिना किसी पूर्व मानचित्र के अज्ञात वातावरण का अन्वेषण करता है, एक विरल दृश्यता-ग्राफ प्रतिनिधित्व को ट्रांसफॉर्मर के साथ जोड़ता है और पारंपरिक FAR प्लानर की तुलना में यात्रा दूरी में 13% और अन्य शिक्षण-आधारित आधार रेखाओं की तुलना में 48% तक की कमी दर्ज करता है, साथ ही बिना किसी अतिरिक्त प्रशिक्षण के शून्य-शॉट सिम-टू-रियल स्थानांतरण भी प्राप्त करता है। फ्लैशनैव (जून 2026), जो प्रशिक्षण समय को काफी कम कर देता है, सिमुलेशन से अनावश्यक रेंडरिंग और उच्च-स्तरीय भौतिकी को हटा देता है और एक जीपीयू-आधारित प्रशिक्षण पाइपलाइन चलाता है, जिससे RTX 5090 पर 20 सेकंड से भी कम समय में पॉलिसी प्रशिक्षण पूरा करके 100% सफलता दर प्राप्त होती है — और यह प्रशिक्षित पॉलिसी को भौतिक रोबोटों में सफलतापूर्वक स्थानांतरित करता है।
सामाजिक नेविगेशन में भी मात्रात्मक प्रगति दिखाई दे रही है। HUMA (जुलाई 2026), एक हाइब्रिड दृष्टिकोण जो केवल तभी VLM (विज़न-लैंग्वेज मॉडल) तर्क को सक्रिय करता है जब लोग आस-पास हों, अन्यथा यह सुदृढ़ीकरण-शिक्षण पॉलिसी की कम्प्यूटेशनल दक्षता पर निर्भर करता है, सोशल-MP3D और सोशल-HM3D बेंचमार्क पर क्रमशः 20% और 3% की कार्य-सफलता में सुधार दर्ज करता है। प्रमुख डिज़ाइन निर्णय "हमेशा महंगे तर्क को चलाना" नहीं है, बल्कि "इसे केवल तभी चलाना है जब इसकी वास्तव में आवश्यकता हो" — एक ऐसा विकल्प जो सटीकता और गणना लागत के बीच संतुलन बनाता है।
नेविगेशन फाउंडेशन मॉडल का ठोस रूप लेना: VLN कार्यान्वयन के उदाहरण
"नेविगेशन फाउंडेशन मॉडल" (S2E और इसी तरह के) की दिशा 2026 तक अधिक ठोस कार्यान्वयनों में परिणत हुई है। सुपरमैप (अगस्त 2026, RSS 2026 में स्वीकृत) उच्च-आवृत्ति ज्यामितीय SLAM को अतुल्यकालिक ओपन-वोकैबुलरी परसेप्शन के साथ एकीकृत करता है ताकि एक 4D दृश्य ग्राफ (स्थान और समय) का निर्माण किया जा सके जो ऑब्जेक्ट सिमेंटिक्स और संबंधों पर संरचनात्मक प्रश्नों का समर्थन करता है। इसे गतिशील वातावरण में भी स्थिर ऑब्जेक्ट पहचान बनाए रखने के लिए डिज़ाइन किया गया है - 3D स्थान में ऑब्जेक्ट्स का मिलान और पुनः पहचान करना - और यह प्राकृतिक भाषा निर्देशों द्वारा संचालित रोबोट नेविगेशन के लिए एक आधार के रूप में कार्य करता है।
एक हल्का उदाहरण GemNav (जुलाई 2026) है, जो एक फ्रोजन, प्रीट्रेन्ड मल्टीमॉडल LLM को असतत टोकन के माध्यम से वेपॉइंट नेविगेशन को संभालने के लिए अनुकूलित करता है। इसके लिए किसी समर्पित विज़ुअल एनकोडर की आवश्यकता नहीं है, और इसे "डेटा-कुशल विकल्प" के रूप में प्रस्तुत किया गया है - यह कम प्रशिक्षण डेटा से ही अनदेखे इनडोर और आउटडोर वातावरण में शून्य-शॉट स्थानांतरण प्राप्त कर लेता है, बिना किसी बड़े आधारभूत मॉडल को पूरी तरह से फाइन-ट्यून किए। एक ऑफ़लाइन विज़न-लैंग्वेज नेविगेशन दृष्टिकोण (जुलाई 2026) भी है जो पूरी तरह से डिवाइस पर चलता है और क्लाउड पर निर्भर नहीं है। यह ओपन-वोकैबुलरी ऑब्जेक्ट डिटेक्शन, प्रॉम्प्ट-आधारित सेगमेंटेशन और लिडार ज्योमेट्री को मिलाकर केवल एक छोटे भाषा मॉडल का उपयोग करके बाहरी लक्ष्य स्थानों का अनुमान लगाता है। कुल मिलाकर, ये इस ओर इशारा करते हैं कि "प्राकृतिक भाषा में निर्देशित नेविगेशन" अब एक शोध विषय से आगे बढ़कर व्यावहारिक रूप से कार्यान्वित होने वाला है।
व्यवहार में स्थिति
फिलहाल, इनमें से कोई भी Nav2 जैसी पारंपरिक पाइपलाइन को प्रतिस्थापित करने की स्थिति में नहीं है। लर्निंग-आधारित विधियाँ शोध में अच्छे परिणाम दिखाती हैं, लेकिन वास्तविक हार्डवेयर पर पुनरुत्पादकता और सुरक्षा को सत्यापित करने की लागत अधिक है, और उत्पादन और व्यापक उपयोग में इनका परिनियोजन अभी भी सीमित है। न्यूबॉट का अपना डिज़ाइन — एक क्लासिकल पाथ प्लानर जिसमें एक स्वतंत्र सुरक्षा-पर्यवेक्षण परत शामिल है, जिसमें एक फिजिकल किल स्विच भी है (विवरण के लिए "सुरक्षित वेग नियंत्रण कैसे काम करता है" देखें) — इस क्षेत्र की व्यावहारिक अत्याधुनिक स्थिति का प्रतिबिंब माना जा सकता है। भले ही लर्निंग-आधारित विधियाँ व्यावहारिक उपयोग की ओर बढ़ रही हैं, कम से कम निकट भविष्य के लिए, व्यावहारिक विकल्प क्लासिकल सुरक्षा तंत्रों पर आधारित एक हाइब्रिड प्रणाली प्रतीत होती है।
क्या सटीक स्थान निर्धारण लक्ष्य तक पहुँचने की गारंटी देता है?
मैपिंग, बाधा प्रबंधन, योजना और नियंत्रण भी सफल होने चाहिए।
स्थान निर्धारण सटीकता नेविगेशन प्रदर्शन का केवल एक हिस्सा है। ## संदर्भ - [सामाजिक रोबोट नेविगेशन: सीखने पर आधारित विधियों की समीक्षा और बेंचमार्किंग](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12739477/) - [देखने से अनुभव तक: रीइन्फोर्समेंट लर्निंग के साथ नेविगेशन फाउंडेशन मॉडल को स्केल करना (arXiv)](https://arxiv.org/abs/2507.22028) - [Nav2 GitHub (ros-navigation)](https://github.com/ros-navigation/navigation2) - [नेविगेशन अवधारणाएँ — Nav2 आधिकारिक दस्तावेज़ीकरण](https://docs.nav2.org/concepts/index.html) - [विस्तृत व्यवहार ट्री वॉकथ्रू — Nav2 आधिकारिक दस्तावेज़ीकरण](https://docs.nav2.org/behavior_trees/overview/detailed_behavior_tree_walkthrough.html) - [CORE प्लानर पेपर (arXiv)](https://arxiv.org/abs/2606.29222) - [FlashNav पेपर (arXiv)](https://arxiv.org/abs/2606.15846) - [Think When It] मैटर्स (HUMA) पेपर (arXiv)](https://arxiv.org/abs/2607.10991) - [सुपरमैप पेपर (RSS 2026, arXiv)](https://arxiv.org/abs/2608.22896) - [जेमनाव पेपर (arXiv)](https://arxiv.org/abs/2607.06882) - न्यूबॉट के कार्यान्वयन को "[मैपिंग और स्वायत्त नेविगेशन कैसे काम करते हैं](/en/project/newbot/newbot-slam-nav.html)" और "[सुरक्षित वेग नियंत्रण कैसे काम करता है](/en/project/newbot/newbot-velocity-control.html)" में भी शामिल किया गया है।
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।