Contents — find the section you need
Robot navigasyonu, mevcut konumdan harita üzerindeki bir hedefe giden bir yol planlama ve ardından engellerden kaçınarak bu yolu takip etme teknolojisidir. Newbot'un kullandığı Nav2 gibi klasik bir işlem hattı, pratikte ana akım tercih olmaya devam ederken, takviyeli öğrenme ve Görsel-Dil modellerine dayalı uçtan uca yaklaşımlara yönelik araştırmalar hızla genişliyor.
 ROS 2 / Nav2
Resim: Robot İşletim Sistemi logosu, Wikimedia Commons (CC BY-SA 4.0)

Otonom Navigasyona Genel Bakış
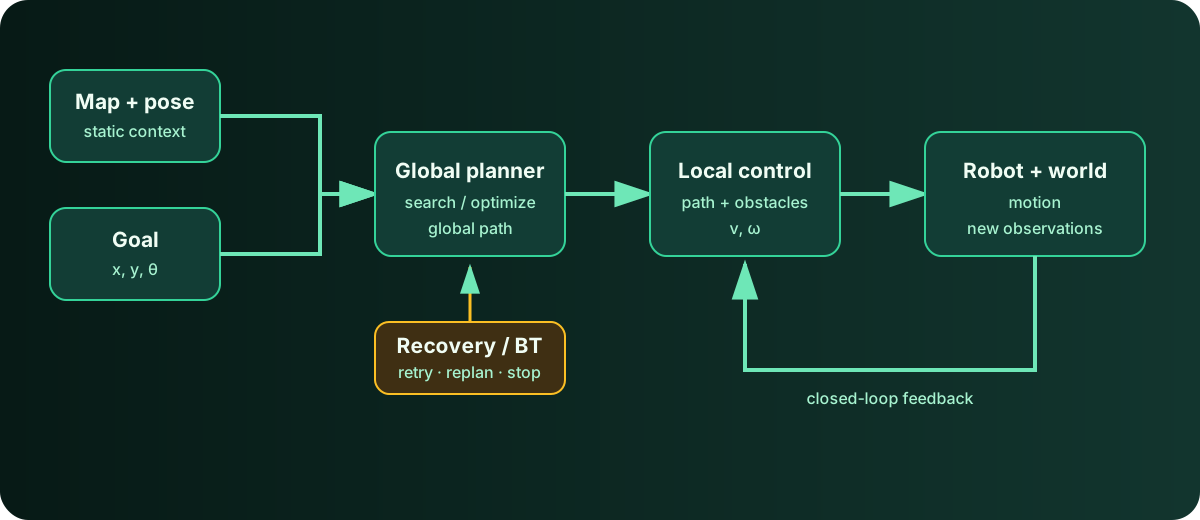
Diyagram: Duskcoil. Nav2 gibi hiyerarşik bir navigasyon yığınında sorumlulukların bölünmesi basitleştirilmiştir.
Navigasyon, en kısa yolu bir kez hesaplamaktan daha fazlasıdır. Küresel bir planlayıcı haritayı inceler, yerel bir kontrolör yakındaki engelleri ve araç kısıtlamalarını hesaba katarak yolu hız komutlarına dönüştürür ve hareket güncellemesinden sonraki gözlemler bir sonraki kararı belirler. Durdurma, yeniden planlama ve kurtarma da sistemin bir parçasıdır. Bu nedenle aşağıdaki bölümler, planlama, kontrol, öğrenme ve dil talimatlarının bu ortak kapalı döngüye nerede girdiğini sorarak okunabilir.
Klasik İşlem Hattı: Maliyet Haritasını Yol Planlamasından Ayırma
Nav2 ile örneklendirilen klasik bir navigasyon yığını, sensör verilerinden bir maliyet haritası (engel riskini temsil eden 2 boyutlu bir harita) oluşturur, ardından bunun üzerine ayrı modüller olarak küresel yol planlaması ve yerel yörünge takibi çalıştırır. Her modülün rolü açıktır ve ortaya çıkan davranış bir kişi tarafından kolayca anlaşılabilir ve ayarlanabilir, ancak beklenmedik bir ortama (tanıdık olmayan bir engel şekli, yoğun bir kalabalık) uyum sağlama yeteneğinin gerçek sınırları vardır. newbot da bu klasik işlem hattını kullanıyor — uygulama detayları için "Haritalama ve Otonom Navigasyon Nasıl Çalışır" bölümüne bakın.
Temel Kinematik: Diferansiyel Tahrik Hız Dönüşümü
Hangi navigasyon yöntemi kullanılırsa kullanılsın, bir kontrolörün nihayetinde ürettiği şey bir çift değere indirgenir: öteleme hızı v ve açısal hız \omega. newbot gibi diferansiyel tahrikli bir robot için (iki tekerlek, sol ve sağ), temel, bu çifti sol/sağ tekerlek hızlarına v_l, v_r dönüştüren kinematik modeldir.
L, sol ve sağ tekerlekler arasındaki mesafedir (iz genişliği). Ters dönüşüm, diğer yöne gitmek için kullanılır — planlanan (v, \omega)'den her tekerlek için hedef hıza. Bu basit denklem çifti, diferansiyel tahrikin temel kısıtlamasını (yanal hareket yok; dönüş her zaman tekerlekler arasında hız farkı gerektirir) yakalar — maliyet haritası veya yol planlaması ne kadar karmaşık olursa olsun, motorlar nihayetinde bu kinematik model üzerinden çalıştırılır. newbot'un uygulaması ayrıca "Güvenli Hız Kontrolü Nasıl Çalışır" bölümünde de ele alınmıştır.
Nav2'nin İç Yapısı: Maliyet Haritası, Kontrol Cihazı, Davranış Ağacı
Klasik işlem hattındaki modüllerin nasıl işbirliği yaptığına biraz daha somut olarak bakacak olursak: Nav2, maliyet haritasını (engel riskini temsil eden 2 boyutlu bir harita) birden fazla "katman" üst üste yığarak oluşturur. Statik harita verilerini yansıtan bir katman, kamera veya derinlik sensörü verilerinden dinamik engelleri algılayan ve izleyen bir katman, kurallara göre maliyet haritasını yeniden yazan bir katman — bu şekilde farklı rollere sahip katmanları üst üste yığmak, tek bir algoritmanın kendi başına temsil edebileceğinden daha fazla çeşitli bilgi kaynağının tek bir harita temsiline entegre edilmesini sağlar.
Yol takibinden sorumlu olan controller_server, yerel maliyet haritasına referans vererek ve destekleyici eklentilerle (ilerleme denetleyicisi ve hedef denetleyicisi) birlikte çalışarak robotu en son planlanan küresel yol boyunca yönlendirir. Kurtarma davranışlarını (yerinde dönme, geri gitme) yöneten behavior_server, controller_server ile aynı yerel maliyet haritasına gerçek zamanlı olarak referans verecek şekilde tasarlanmıştır; bu, aynı ortam temsil nesnesini birden fazla yerde tutmaktan kaçınan verimli bir kurulumdur.
Bu bireysel sunucuların çağrılma sırasını ve koşullarını kontrol eden şey Davranış Ağacıdır. Nav2, BehaviorTree.CPP adlı bir kütüphane kullanır; burada ağaç yapılı bir düğüm, her "işlem başlatıldığında" (yürütülmek üzere tetiklendiğinde) bir eylem sunucusunu (planlayıcı, denetleyici, davranış sunucusu) çağırır. Bu tasarım, karmaşık dallanma mantığının — "yol planlaması başarısız olursa, farklı bir kurtarma davranışına geçmeden önce N defaya kadar yeniden dene" — herhangi bir sunucunun koduna dokunmadan, yalnızca Davranış Ağacının yapılandırması aracılığıyla yeniden düzenlenmesine olanak tanır.
Uçtan Uca Öğrenilmiş Navigasyonun Yayılması
Klasik işlem hattına karşı şu anda çalışan alternatif, ham sensör girdisinden doğrudan eylemler üreten uçtan uca, öğrenmeye dayalı navigasyondur. Bir kapıdan geçmek gibi gerçekçi işbirlikçi sahnelerde, bazı raporlar öğrenmeye dayalı yöntemlerin model tabanlı yöntemlerden daha iyi performans gösterdiğini ve derin pekiştirmeli öğrenmenin (DRL) ROS tabanlı navigasyon araştırmalarında önemli bir trend haline geldiğini göstermektedir. TD3 (Twin-Delayed DDPG), DDPG ve DQN gibi algoritmalar gerçek zamanlı nesne algılama, izleme ve navigasyona uygulanmıştır ve taklit öğrenmeyi (uzman gösterimlerinden başlangıç politikasını öğrenme) pekiştirmeli öğrenmeyle (bu politikayı sürekli olarak iyileştirme) birleştiren hibrit yöntemler de ortaya çıkmıştır.
Navigasyon Temel Modellerinin Yönü
Daha yeni bir akım, navigasyonun kendisini bir "temel model" olarak eğitme girişimidir. Çevrimdışı video ön eğitimini, simülasyonda takviyeli öğrenme yoluyla son eğitimle birleştiren bir çerçeve (S2E: Görme-Deneyme), genelleme performansını korurken etkileşimi güçlendirmek için tasarlanmıştır. Görsel-Dil modellerini navigasyona entegre eden araştırmalar (örneğin Navi2Gaze) da ilerlemekte olup, navigasyon hedefinin haritadaki koordinatlarla değil, doğal dil veya hedef bir görüntüyle belirtildiği bir yönü keşfetmektedir (bu, VLA alanı ile de örtüşmektedir - ayrıntılar için "VLA'daki Teknoloji Trendleri" bölümüne bakın).
Sosyal Navigasyon
İnsanların hareket ettiği bir ortamda çalışan bir iç mekan robotu için, sadece engellerden kaçınmak değil, "insan benzeri" bir yol izlemek de kendi başına önemli bir araştırma konusu haline gelmiştir. Sosyal navigasyon alanında, genellikle üç temel araştırma problemi belirlenir: insan hareketini doğru bir şekilde tahmin edebilen modeller, kalabalık ortamları gerçekçi bir şekilde simüle eden öğrenme ortamları ve gerçek dünyanın karmaşıklığını yakalayabilen değerlendirme ölçütleri. Aktif araştırmalar, değer tabanlı, politika tabanlı, aktör-eleştirmen gibi çeşitli takviyeli öğrenme algoritmalarını, ileri beslemeli, tekrarlayan, evrişimsel, grafik, transformatör gibi çeşitli sinir ağı mimarileriyle birleştirir.
Öğrenme Tabanlı Navigasyondan Somut Sonuçlar: 2026 Rakamlarla
2026'ya kadar yapılan araştırmalar, belirsiz "geliştirilmiş performans" yerine giderek daha somut rakamlarla iddiaları desteklemiştir. Önceden haritası olmayan bilinmeyen ortamları keşfeden CORE Planner (Haziran 2026), seyrek görünürlük grafiği temsilini bir transformatörle birleştirir ve geleneksel FAR Planner'a göre seyahat mesafesinde %13, diğer öğrenme tabanlı temel modellere göre ise %48'e varan bir azalma bildirirken, ek eğitim gerektirmeden sıfır atışlı simülasyon-gerçek dünya aktarımını da başarır. Eğitim süresini önemli ölçüde kısaltan FlashNav (Haziran 2026), gereksiz render ve yüksek doğruluklu fiziği simülasyondan çıkararak GPU'da yerleşik bir eğitim hattı çalıştırıyor ve RTX 5090'da 20 saniyeden kısa sürede tamamlanan politika eğitiminde %100 başarı oranına ulaşıyor; ayrıca eğitilmiş politikayı fiziksel robotlara başarıyla aktarıyor.
Sosyal navigasyonda da nicel ilerlemeler görülüyor. İnsanlar yakındayken VLM (Görsel-Dil Modeli) akıl yürütmesini seçici olarak etkinleştiren ve aksi takdirde takviyeli öğrenme politikasının hesaplama verimliliğine dayanan hibrit bir yaklaşım olan HUMA (Temmuz 2026), Social-MP3D ve Social-HM3D kıyaslamalarında sırasıyla %20 ve %3 oranında görev başarı iyileştirmeleri bildiriyor. Temel tasarım kararı "her zaman pahalı akıl yürütmeyi çalıştırmak" değil, "sadece gerçekten ihtiyaç duyulduğunda çalıştırmak"tır; bu seçim, doğruluk ve hesaplama maliyeti arasındaki dengeyi uzlaştırıyor.
Navigasyon Temel Modelleri Somutlaşıyor: VLN Uygulama Örnekleri
"Navigasyon temel modeli" yönü (S2E ve benzerleri), 2026 yılına kadar daha somut uygulamalara dönüştü. SuperMap (Ağustos 2026, RSS 2026'da kabul edildi), nesne semantiği ve ilişkileri üzerinde kompozisyonel sorguları destekleyen 4 boyutlu bir sahne grafiği (mekân artı zaman) oluşturmak için yüksek frekanslı geometrik SLAM'ı eşzamansız açık kelime dağarcığı algılamasıyla entegre eder. Dinamik ortamlarda bile istikrarlı nesne kimliğini korumak (3 boyutlu uzayda nesneleri eşleştirmek ve yeniden tanımak) için tasarlanmıştır ve doğal dil talimatlarıyla yönlendirilen robot navigasyonu için bir temel görevi görür.
Daha hafif bir örnek ise, önceden eğitilmiş çok modlu bir LLM'yi ayrık belirteçler aracılığıyla yol noktası navigasyonunu ele almak için uyarlayan GemNav'dır (Temmuz 2026). Özel bir görsel kodlayıcıya ihtiyaç duymayan ve "veri açısından verimli bir alternatif" olarak konumlandırılan bu yöntem, büyük bir temel modeli tamamen ince ayar yapmadan, az miktarda eğitim verisiyle daha önce görülmemiş iç ve dış ortamlara sıfır atışlı aktarım sağlıyor. Ayrıca, bulut bağımlılığı olmadan tamamen cihaz üzerinde çalışan, açık kelime dağarcığına sahip nesne algılama, komut tabanlı segmentasyon ve LiDAR geometrisini birleştirerek, yalnızca küçük bir dil modeli kullanarak dış mekan hedef konumlarını tahmin eden çevrimdışı bir Görsel-Dil Navigasyon yaklaşımı (Temmuz 2026) da mevcut. Bunların hepsi birlikte ele alındığında, "doğal dilde talimat verdiğiniz navigasyon"un bir araştırma konusundan gerçek bir uygulamaya doğru ilerlediğini gösteriyor.
Uygulamada Mevcut Durum
Şu anda bunların hiçbiri Nav2 gibi klasik bir işlem hattının yerini alacak noktada değil. Öğrenmeye dayalı yöntemler araştırma ortamlarında güçlü sonuçlar gösteriyor, ancak gerçek donanımda tekrarlanabilirliği ve güvenliği doğrulamak yüksek maliyetli ve üretime ve kitlesel kullanıma geçiş sınırlı kalıyor. newbot'un kendi tasarımı — klasik bir yol planlayıcıyı, fiziksel bir acil durdurma anahtarı da dahil olmak üzere bağımsız bir güvenlik denetim katmanıyla birleştiren bir sistem (ayrıntılar için "Güvenli Hız Kontrolü Nasıl Çalışır" bölümüne bakın) — alanın pratikteki en son durumunun bir yansıması olarak okunabilir. Öğrenmeye dayalı yöntemler pratik kullanıma doğru ilerlerken bile, en azından öngörülebilir gelecek için gerçekçi seçim, klasik güvenlik mekanizmaları etrafında inşa edilmiş bir hibrit sistem gibi görünüyor.
Doğru konumlandırma hedefe ulaşmayı garanti eder mi?
Haritalama, engel yönetimi, planlama ve kontrol de başarılı olmalıdır.
Konum belirleme doğruluğu, navigasyon performansının yalnızca bir parçasıdır. ## Referanslar - [Sosyal robot navigasyonu: öğrenme tabanlı yöntemlerin gözden geçirilmesi ve karşılaştırılması](https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12739477/) - [Görmekten Deneyimlemeye: Takviyeli Öğrenme ile Navigasyon Temel Modellerinin Ölçeklendirilmesi (arXiv)](https://arxiv.org/abs/2507.22028) - [Nav2 GitHub (ros-navigation)](https://github.com/ros-navigation/navigation2) - [Navigasyon Kavramları — Nav2 Resmi Dokümantasyonu](https://docs.nav2.org/concepts/index.html) - [Ayrıntılı Davranış Ağacı İncelemesi — Nav2 Resmi Dokümantasyonu](https://docs.nav2.org/behavior_trees/overview/detailed_behavior_tree_walkthrough.html) - [CORE Planner Makalesi (arXiv)](https://arxiv.org/abs/2606.29222) - [FlashNav Makalesi (arXiv)](https://arxiv.org/abs/2606.15846) ) - [Önemli Olduğunda Düşün (HUMA) Makalesi (arXiv)](https://arxiv.org/abs/2607.10991) - [SuperMap Makalesi (RSS 2026, arXiv)](https://arxiv.org/abs/2608.22896) - [GemNav Makalesi (arXiv)](https://arxiv.org/abs/2607.06882) - newbot'un uygulaması ayrıca "[Haritalama ve Otonom Navigasyon Nasıl Çalışır](/en/project/newbot/newbot-slam-nav.html)" ve "[Güvenli Hız Kontrolü Nasıl Çalışır](/en/project/newbot/newbot-velocity-control.html)" makalelerinde de ele alınmıştır.
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.