Contents — find the section you need
Con l'avvicinarsi del 2026, i robot umanoidi stanno passando dalla fase dimostrativa a quella operativa in fabbriche, magazzini e persino in alcune abitazioni. Questo articolo analizza il panorama attuale, dove aziende come Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies e Sanctuary AI competono ciascuna con una strategia diversa: integrazione verticale come casa automobilistica, modello di base VLA (Vertical Line Automation), abbandono dell'idraulica, aggressiva politica dei prezzi, mercato domestico e robot aziendali multifunzionali.
 Honda
 Toyota
Immagini: Honda / Toyota loghi, Wikimedia Commons. Entrambe le aziende sono qui presentate per il loro coinvolgimento nella ricerca sui robot umanoidi: Honda per la sua linea di sviluppo ASIMO, Toyota per la partnership del Toyota Research Institute con Boston Dynamics.


Controllo umanoide in un diagramma
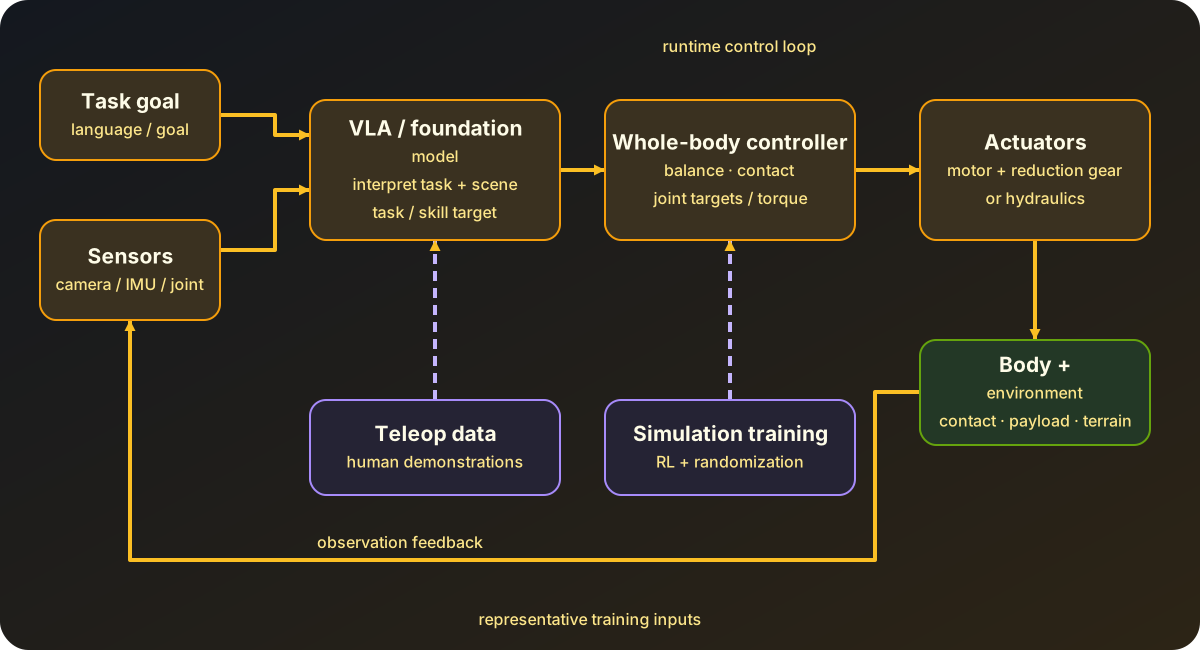
Diagramma: creato da Duskcoil. Una gerarchia rappresentativa che separa le decisioni a livello di attività da parte di un VLA, l'esecuzione a livello di articolazione da parte del controllo di tutto il corpo e il feedback di osservazione dal mondo fisico. La teleoperazione e la simulazione sono mostrate come percorsi di addestramento anziché come input di runtime. Le implementazioni integrano questi livelli in modo diverso.
L'asse fondamentale per comprendere i robot umanoidi è quello di esaminare separatamente l'hardware (attuatori e meccanismi) e il software (controllo di tutto il corpo ed esecuzione delle attività). Il problema hardware, in cui la sola locomozione bipede impone limitazioni in termini di caduta, contatto e densità di potenza, e il problema dell'intelligenza, ovvero l'esecuzione di istruzioni per compiti generici, rappresentano sfide tecniche distinte che progrediscono a velocità diverse. Il panorama competitivo odierno si divide in gran parte in base a quale di questi due assi una determinata azienda intende privilegiare.
In una gerarchia rappresentativa, il VLA (Visual Logical Automation) trasforma la visione e il linguaggio in un obiettivo di compito o abilità, e un controller per il corpo intero converte tale obiettivo in comandi articolari che soddisfano i vincoli di postura e contatto.
Evoluzione: dal ritiro di ASIMO a oggi
Honda ha interrotto lo sviluppo di ASIMO nel 2018 e il programma stesso è stato formalmente chiuso nel 2022. All'epoca, Honda annunciò una politica di riorientamento della tecnologia sviluppata per ASIMO verso applicazioni più pratiche, come l'assistenza domiciliare e il supporto in caso di calamità, e da allora non è stato annunciato alcun robot umanoide completo come successore diretto di ASIMO. Nel 2026, Honda ha presentato un nuovo robot che si dice porti avanti lo spirito di ASIMO, ma posizionato più come strumento di ricerca e dimostrazione tecnologica che come robot commerciale per impieghi generali. Questo cambiamento – dall'obiettivo di ASIMO di incarnare la "camminata bipede di alta precisione" come scopo principale, all'attuale focalizzazione dei principali attori del settore sulla "convenienza economica dell'impiego effettivo in fabbriche e magazzini" – riflette lo spostamento del baricentro dell'intero settore.
Il bivio degli attuatori: elettrici contro idraulici
Una delle decisioni progettuali più importanti che influenzano le prestazioni fisiche di un umanoide riguarda il sistema di azionamento delle articolazioni. Gli attuatori idraulici offrono un'elevata densità di potenza (potenza erogata per unità di peso) e consentono di produrre facilmente movimenti esplosivi e potenti, ma presentano problematiche legate a perdite d'olio, rumorosità, oneri di manutenzione e difficoltà di utilizzo in ambienti industriali. Gli attuatori elettrici (motore più riduttore) sono silenziosi, facili da manutenere e si integrano bene con i circuiti di controllo basati sull'intelligenza artificiale, ma per eguagliare la forza esplosiva di un sistema idraulico sono necessari motori ad alta densità di coppia e un meccanismo di riduzione sufficientemente robusto. L'Atlas di Boston Dynamics incarna questo bivio. Sviluppato per anni con un sistema di azionamento idraulico, l'Atlas è stato rilanciato come un nuovo modello completamente elettrico subito dopo che Boston Dynamics ha annunciato il ritiro dal mercato dell'Atlas idraulico nel 2024. La motivazione di questo cambiamento non sarebbe stata semplicemente il miglioramento delle prestazioni, ma la necessità di una "praticità scalabile": produzione di massa, manutenibilità e impiego in ambienti industriali. I sistemi idraulici sono potenti ma ingombranti, rumorosi e difficili da manutenere in un normale ambiente di fabbrica. Il passaggio all'elettrico offre movimenti più silenziosi e agili, una migliore manutenibilità e una maggiore compatibilità con i circuiti di controllo basati sull'intelligenza artificiale, mentre la sfida che rimane è fino a che punto la progettazione di motori e ingranaggi possa raggiungere l'elevata potenza istantanea in cui eccelleva l'idraulica. Boston Dynamics ha presentato una versione di produzione dell'Atlas elettrico al CES 2026 e il passaggio all'elettrico è già passato da "scelta in fase di ricerca" a "presupposto per la fase di produzione".
La posizione dei principali attori
Tesla Optimus sfrutta l'integrazione verticale, riutilizzando le linee di produzione di massa del settore automobilistico, come sua arma vincente. La terza generazione (V3) ha 37 articolazioni e una mano con 22 gradi di libertà e 50 attuatori, è alta 173 cm e pesa 57 kg, e la produzione di massa a Fremont inizierà nella seconda metà del 2026. Le prime unità di produzione vengono destinate inizialmente alla raccolta di dati per l'addestramento, e Musk ha offerto una prospettiva cauta sulla resa iniziale, affermando che sarà "piuttosto lenta". Il prezzo obiettivo è compreso tra 20.000 e 30.000 dollari.
Figure AI sfrutta come arma vincente l'implementazione sul campo nello stabilimento BMW di Spartanburg. Il robot di precedente generazione Figure 02 è stato impiegato nell'assemblaggio di circa 30.000 veicoli BMW, mentre il suo successore Figure 03 utilizza un sistema di intelligenza artificiale chiamato "Helix 02" per coordinare mani, braccia, busto e gambe, gestendo le operazioni di sequenziamento: identificazione, smistamento e riorganizzazione di componenti che variano in posizione e orientamento. Si distingue per la sua capacità di eseguire compiti che combinano locomozione e manipolazione simultaneamente, come spingere un carrello pesante e contemporaneamente azionare i componenti.
Il robot Boston Dynamics Atlas sfrutta come arma l'integrazione di un Large Behavior Model (LBM), sviluppato in collaborazione con il Toyota Research Institute (TRI). Nell'agosto 2025, un Atlas dotato di LBM ha dimostrato di poter eseguire lunghe sequenze continue di attività che combinano manipolazione di oggetti e locomozione, evidenziando la rapidità con cui è ora possibile aggiungere nuovi movimenti, precedentemente programmati manualmente, senza dover scrivere codice. In collaborazione con Hyundai, sono in corso i preparativi per l'apertura, nel 2026, di un Robot Metaplant Application Center (RMAC) per addestrare Atlas utilizzando i dati raccolti negli stabilimenti Hyundai. Unitree fa del prezzo la sua arma vincente. Il modello G1 (alto 1,32 m, circa 35 kg, 23 gradi di libertà, fino a 43 nella versione EDU) ha un prezzo di vendita diretta a partire da 13.500 dollari e ne sono state spedite oltre 5.500 unità solo nel 2025, conquistando, secondo quanto riportato, circa il 32% della quota di mercato globale. Il modello di fascia alta H2 (alto 1,80 m, 70 kg, 31 gradi di libertà) parte da 29.900 dollari in Cina, mentre in Nord America Toborlife ha iniziato ad accettare preordini nel febbraio 2026. Questa fascia di prezzo accessibile agli istituti di ricerca è il motivo per cui Unitree sta diventando di fatto la piattaforma sperimentale per la ricerca sui robot umanoidi.
Digit di Agility Robotics fa delle ore di funzionamento effettive nelle operazioni logistiche la sua arma vincente. Nel centro di distribuzione di GXO in Georgia, il servizio Robot-as-a-Service è passato dalla fase pilota alla piena operatività, raggiungendo il traguardo di 100.000 contenitori movimentati in un unico sito. Nello stabilimento Schaeffler di Cheraw, il sistema è impiegato nelle operazioni di carico e scarico delle lavatrici dall'inizio del 2025 e, considerando GXO, Schaeffler, Toyota Motor Manufacturing Canada e Mercado Libre, ha accumulato oltre 65.000 ore di funzionamento. Agility stessa punta alla quotazione in borsa tramite fusione con una SPAC nel 2026.
1X Technologies punta sul mercato domestico. NEO è alto circa 168 cm, ha un prezzo di $ 20.000 e la consegna alle normali famiglie statunitensi è prevista per il 2026. Dopo il round di finanziamento di Serie A2 guidato da OpenAI, la collaborazione è proseguita sia sul fronte dei finanziamenti che su quello dei modelli. Lo stabilimento inaugurato a Hayward, in California, ha una capacità produttiva annua di 10.000 unità, con l'obiettivo di superare le 100.000 unità all'anno entro la fine del 2027.
Sanctuary AI utilizza come arma un sistema di controllo basato sull'intelligenza artificiale chiamato "Carbon", sviluppando un robot operaio multiuso denominato Phoenix. Si dice che Phoenix, giunto all'ottava generazione, sia in grado di gestire centinaia di compiti specificati dai clienti in oltre una dozzina di settori e che impari un nuovo compito in circa 24 ore. Tuttavia, la verifica da parte di terzi dei volumi di spedizione commerciali e dei prezzi rimane limitata al momento, ed è importante notare che per Sanctuary AI sono disponibili meno informazioni di verifica su macchine reali rispetto ai suoi concorrenti.
Il passaggio al controllo del corpo intero basato sull'apprendimento
Il controllo della locomozione bipede era in passato dominato dalla generazione di schemi di camminata basati su ZMP (Zero Moment Point, un indicatore classico derivato dal centro di massa e dalla forza di reazione al suolo che determina le condizioni per non cadere) o DCM (Divergent Component of Motion), combinati con il controllo del corpo intero (WBC) tramite programmazione quadratica (QP). Questi approcci sono basati su modelli e facili da interpretare, ma l'adattamento a terreni sconosciuti o a disturbi richiede ulteriori messe a punto.
La tendenza attuale combina l'apprendimento per rinforzo nella simulazione con la randomizzazione del dominio (una tecnica che randomizza massa, attrito, latenza e altri parametri tra le esecuzioni della simulazione per costruire una politica robusta al divario con la macchina reale - vedi "An Introduction to Model-Based Reinforcement Learning and Sim-to-Real" per i dettagli), puntando all'acquisizione di un repertorio diversificato di abilità, inclusi movimenti dinamici come il parkour e la danza, con meno lavoro manuale rispetto al controllo basato su modelli. Esaminando il panorama della ricerca, quattro tendenze coesistono fianco a fianco: generazione di andature basata su modelli, controllo del corpo intero basato su QP, trasferimento da simulazione a realtà tramite apprendimento per rinforzo profondo e metodi ibridi che combinano questi, e il campo non è ancora completamente convergente su un singolo approccio. Rialzarsi da una caduta e adattarsi con efficacia a superfici del pavimento sconosciute – problemi "poco affascinanti ma cruciali" che si presentano costantemente nelle operazioni reali – stanno diventando il metro di paragone per misurare la reale efficacia dei metodi basati sull'apprendimento.
Il collegamento con VLA e i modelli di base
La tecnologia del modello Visione-Linguaggio-Azione (VLA) sta confluendo nella comprensione delle istruzioni a livello di compito e nella generazione di azioni (vedi "Tendenze tecnologiche in VLA" per i dettagli). Helix di Figure AI, Large Behavior Model di Boston Dynamics/TRI e NEO World Model di 1X condividono tutti la filosofia progettuale di integrare "vedere, capire e agire" in un unico modello. In particolare, 1X ha adottato un design in cui un modello di generazione video con 14 miliardi di parametri viene sollecitato a "immaginare un breve video del compito da svolgere", e questo video immaginato viene poi convertito in comandi articolari effettivi tramite un modello di dinamica inversa (un modello che trasforma un video generato in comandi motori concreti). Questo design collega direttamente un modello del mondo video al controllo del robot e si ricollega direttamente alla tendenza del "Modello del Mondo" che tratteremo in seguito (vedi "Tendenze tecnologiche nei modelli del mondo" per i dettagli).
Sfide irrisolte
Il collo di bottiglia della raccolta dati: mentre i modelli linguistici possono essere addestrati su testi su scala internet, i dati sulle azioni dei robot (osservazioni e azioni accoppiate) sono pressoché inesistenti su internet. La raccolta dati tramite teleoperazione con visori VR, tute per la motion capture ed esoscheletri indossabili è predominante, ma i report suggeriscono che anche con configurazioni hardware dedicate (nella fascia di prezzo tra 50.000 e 150.000 dollari), un singolo operatore può raccogliere meno di 200 dimostrazioni al giorno, il che indica che la raccolta dati stessa rappresenta un collo di bottiglia emergente nella catena di fornitura dell'IA fisica.
Costo: Nel 2026, i prezzi presentavano un'ampia gamma: dal Unitree G1 orientato alla ricerca (13.500 dollari e oltre), al Tesla Optimus e 1X NEO (20.000-30.000 dollari) commercializzati come lavoratori generici, fino alle unità EDU aziendali (40.000-70.000 dollari). Tuttavia, i casi d'uso in cui la convenienza economica è giustificata dal costo del lavoro rimangono limitati e le prime implementazioni sono concentrate su "compiti semplici e ripetitivi in cui la carenza di manodopera è particolarmente grave". Sicurezza: Gli standard di sicurezza intersettoriali per macchine autonome con massa e potenza simili a quelle umane, che si muovono in spazi condivisi con persone, sono molto meno maturi rispetto a quelli stabiliti per i bracci robotici industriali. Il comportamento in caso di caduta, i sistemi di sicurezza in caso di perdita di comunicazione e i limiti superiori del controllo della forza sono ancora in fase di progettazione indipendente da parte di ciascuna azienda.
Robustezza del controllo dell'intero corpo: Le prestazioni di una politica addestrata in simulazione su hardware reale tendono a degradare in condizioni non ben simulate durante l'addestramento, come il coefficiente di attrito del pavimento, il baricentro di un carico trasportato e così via. Dimostrazioni spettacolari come il parkour e la robustezza quotidiana contro un piccolo gradino nel pavimento di un magazzino o una superficie scivolosa non indicano necessariamente lo stesso livello di efficacia.
Queste sfide vengono affrontate in parallelo lungo tre assi distinti: hardware (passaggio all'elettrico, riduzione dei costi), dati (apprendimento tramite teleoperazione, simulazione e video) e software (integrazione del controllo di tutto il corpo con i modelli di base VLA). E a partire dal 2026, questa è la realtà: nessuna singola innovazione tecnologica risolverà tutto in una volta.
Una dimostrazione di camminata riuscita dimostra la prontezza per la produzione in fabbrica?
Il successo del compito, la resistenza, il recupero, l'interazione umana e la manutenzione richiedono una valutazione separata. Una breve dimostrazione non è sufficiente a stabilire un funzionamento continuativo.
## Riferimenti - [Sito ufficiale di Boston Dynamics Atlas](https://bostondynamics.com/atlas/) - [Annuncio di partnership tra Boston Dynamics e Toyota Research Institute](https://bostondynamics.com/news/boston-dynamics-toyota-research-institute-announce-partnership-to-advance-robotics-research/) - [Toyota Research Institute - Demo di Atlas basata su un modello comportamentale su larga scala](https://www.tri.global/news/ai-powered-robot-boston-dynamics-and-toyota-research-institute-takes-key-step-towards-general) - [Annuncio ufficiale del Gruppo BMW - implementazione di Figure 03](https://www.press.bmwgroup.com/global/article/detail/T0458778EN/bmw-group-advances-the-use-of-physical-ai-in-production-with-figure-03-project-in-spartanburg?language=en) - [Notizia ufficiale di Figure AI - F.03 arriva in BMW](https://www.figure.ai/news/f-03-at-bmw) - [Agility Robotics - Annuncio di un accordo pluriennale con GXO](https://www.agilityrobotics.com/content/gxo-signs-industry-first-multi-year-agreement-with-agility-robotics) - [Agility Robotics - Annuncio di partnership con Schaeffler](https://www.agilityrobotics.com/content/agility-robotics-announces-strategic-investment-and-agreement-with-motion-technology-company-schaeffler-group) - [1X Technologies] [Annuncio ufficiale del World Model](https://www.1x.tech/discover/redwood-ai-world-model) - [Annuncio ufficiale di Sanctuary AI - Phoenix](https://sanctuary.ai/news/sanctuary-ai-unveils-phoenix-a-humanoid-general-purpose-robot-designed-for-work/) - [Honda ASIMO (Wikipedia)](https://en.wikipedia.org/wiki/ASIMO) - [awesome-humanoid-robot-learning (raccolta di articoli, GitHub)](https://github.com/YanjieZe/awesome-humanoid-robot-learning) - Per il funzionamento locale dell'IA su un server domestico, vedere anche "[Tendenze tecnologiche nei LLM locali](/it/blog/posts/trend-local-llm.html)"
Commenti
Accedi per continuare.
Nessun dato disponibile.