Contents — find the section you need
A medida que avanza el año 2026, los robots humanoides están pasando de la fase de demostración a su uso real en fábricas, almacenes y algunos hogares. Este artículo analiza el panorama actual, donde empresas como Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies y Sanctuary AI compiten con diferentes estrategias: integración vertical como fabricante de automóviles, un modelo de plataforma VLA, un cambio de enfoque respecto a la hidráulica, una agresiva reducción de precios, el mercado doméstico o un robot empresarial de uso general.
 Honda
 Toyota
Imágenes: Honda / Toyota logotipos, Wikimedia Commons. Ambas compañías aparecen aquí por su participación en la investigación de humanoides: Honda por su linaje ASIMO y Toyota por la colaboración del Instituto de Investigación de Toyota con Boston Dynamics.


Control Humanoide en un Diagrama
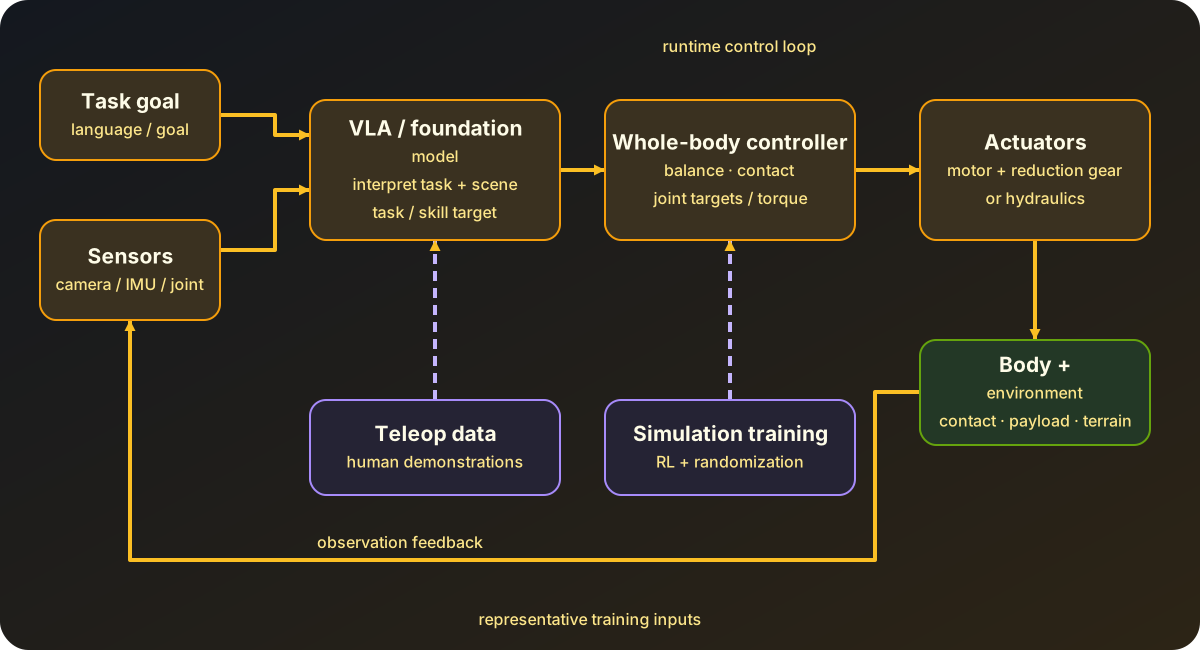
Diagrama: creado por Duskcoil. Una jerarquía representativa que separa las decisiones a nivel de tarea mediante un VLA, la ejecución a nivel articular mediante el control de cuerpo completo y la retroalimentación de observación del mundo físico. La teleoperación y la simulación se muestran como rutas de entrenamiento en lugar de entradas de ejecución. Las implementaciones integran estas capas de manera diferente.
El eje para comprender los robots humanoides es analizar por separado el hardware (actuadores y mecanismos) y el software (control de cuerpo completo y ejecución de tareas). El problema del hardware —donde la locomoción bípeda por sí sola impone limitaciones en cuanto a caídas, contacto y densidad de potencia— y el problema de la inteligencia para ejecutar instrucciones de tareas de propósito general son desafíos técnicos distintos que avanzan a ritmos diferentes. El panorama competitivo actual se divide en gran medida según cuál de estos dos ejes prioriza cada empresa.
En una jerarquía representativa, el VLA transforma la visión y el lenguaje en una tarea o habilidad objetivo, y un controlador de cuerpo completo convierte ese objetivo en comandos articulares que satisfacen las restricciones de postura y contacto.
Historia: Desde la retirada de ASIMO hasta la actualidad
Honda finalizó el desarrollo de ASIMO en 2018, y el programa se cerró formalmente en 2022. En ese momento, Honda anunció una política de reorientar la tecnología desarrollada para ASIMO hacia aplicaciones más prácticas, como el cuidado de personas y el apoyo en respuesta a desastres, y desde entonces no se ha anunciado ningún robot humanoide completo como sucesor directo de ASIMO. En 2026, Honda presentó un nuevo robot que, según se dice, conserva el espíritu de ASIMO, pero este se posiciona más como una demostración tecnológica y de investigación que como un trabajador comercial de uso general. Este cambio —desde la encarnación de ASIMO, que representaba la "marcha bípeda de alta precisión", como objetivo, hasta que los principales actores actuales se centren en "la rentabilidad de operar en fábricas y almacenes"— refleja hacia dónde se ha desplazado el centro de gravedad de la industria en su conjunto.
La bifurcación de los actuadores: Eléctricos vs. Hidráulicos
Una de las decisiones de diseño más importantes que definen el rendimiento físico de un humanoide es cómo se accionan sus articulaciones. Los actuadores hidráulicos ofrecen una alta densidad de potencia (potencia por unidad de peso) y facilitan la generación de movimientos explosivos y potentes, pero presentan desafíos relacionados con fugas de aceite, ruido, mantenimiento y, en general, incomodidad en entornos industriales. Los actuadores eléctricos (motor más engranaje reductor) son silenciosos, fáciles de mantener y se integran bien con los bucles de control de IA, pero para igualar la fuerza explosiva de los sistemas hidráulicos se requieren motores de alta densidad de par y un mecanismo de reducción lo suficientemente robusto para soportarlos.
El Atlas de Boston Dynamics representa esta disyuntiva. Desarrollado durante años con accionamiento hidráulico, el Atlas se relanzó como un nuevo modelo totalmente eléctrico inmediatamente después de que Boston Dynamics anunciara la retirada del Atlas hidráulico en 2024. Se dice que la motivación para este cambio no fue simplemente una mejora del rendimiento, sino una condición previa para la "practicidad escalable": producción en masa, facilidad de mantenimiento e implementación en entornos industriales. Los sistemas hidráulicos son potentes, pero voluminosos, ruidosos y difíciles de mantener en un entorno de fábrica estándar. La electrificación ofrece un movimiento más silencioso y ágil, mejor mantenimiento y mayor compatibilidad con los bucles de control de IA, mientras que el desafío reside en hasta qué punto el diseño de motores y engranajes puede alcanzar el alto rendimiento instantáneo en el que destacaban los sistemas hidráulicos. Boston Dynamics presentó la versión de producción del Atlas eléctrico en el CES 2026, y la electrificación ya ha pasado de ser una opción en fase de investigación a una premisa para la producción.
Posición de los principales actores
Tesla Optimus utiliza la integración vertical, reutilizando las líneas de producción en masa de la industria automotriz, como su principal ventaja competitiva. La tercera generación (V3) cuenta con 37 articulaciones y una mano con 22 grados de libertad y 50 actuadores, mide 173 cm de alto y pesa 57 kg, y comenzará su producción en masa en Fremont en la segunda mitad de 2026. Las primeras unidades de producción se destinarán inicialmente a la recopilación de datos de entrenamiento, y Musk ha ofrecido una perspectiva cautelosa sobre el rendimiento inicial, indicando que será "bastante lento". El precio objetivo es de entre 20.000 y 30.000 dólares.
Figure AI utiliza su implementación en el mundo real en la planta de BMW en Spartanburg como su principal ventaja competitiva. La figura 02 de la generación anterior participó en el ensamblaje de aproximadamente 30.000 vehículos BMW, y su sucesora, la figura 03, utiliza un sistema de IA llamado "Helix 02" para coordinar manos, brazos, torso y piernas, gestionando tareas de secuenciación: identificar, clasificar y reorganizar piezas que varían en posición y orientación. Destaca por su capacidad para realizar tareas que combinan locomoción y manipulación simultáneamente, como empujar un carro pesado mientras se manipulan piezas al mismo tiempo.
El Boston Dynamics Atlas utiliza como principal herramienta la integración de un Modelo de Comportamiento a Gran Escala (LBM), desarrollado en colaboración con el Instituto de Investigación de Toyota (TRI). En agosto de 2025, un Atlas equipado con un LBM demostró secuencias largas y continuas de tareas que combinan manipulación de objetos y locomoción, destacando la rapidez con la que se pueden añadir nuevos movimientos —previamente programados manualmente— sin necesidad de escribir código. Junto con Hyundai, se están desarrollando planes para inaugurar un Centro de Aplicaciones de Metaplant Robótico (RMAC) en 2026 para entrenar al Atlas utilizando datos recopilados en las fábricas de Hyundai.
Unitree utiliza la reducción de precios como su principal arma. El G1 (1,32 m de altura, aproximadamente 35 kg, 23 grados de libertad, hasta 43 en la versión EDU) tiene un precio de venta directa inicial de 13.500 USD y vendió más de 5.500 unidades solo en 2025, alcanzando, según se informa, una cuota de mercado global de alrededor del 32 %. Su modelo superior, el H2 (1,80 m de altura, 70 kg, 31 grados de libertad), tiene un precio inicial de 29.900 USD en China, y en Norteamérica, Toborlife comenzó a aceptar pedidos anticipados en febrero de 2026. Este rango de precios accesible para las instituciones de investigación es la razón por la que Unitree se está convirtiendo en la plataforma experimental de facto para la investigación de robots humanoides.
Digit, de Agility Robotics, utiliza las horas de funcionamiento reales en operaciones logísticas como su principal ventaja competitiva. En el centro de distribución de GXO en Georgia, la operación de Robots como Servicio (Robots-as-a-Service) ha pasado de la fase piloto a la implementación completa, alcanzando el hito de 100 000 contenedores gestionados en una sola planta. En la planta de Schaeffler en Cheraw, se ha implementado para la carga y descarga de lavadoras desde principios de 2025, y, en conjunto con GXO, Schaeffler, Toyota Motor Manufacturing Canada y Mercado Libre, acumula más de 65 000 horas de funcionamiento. Agility, por su parte, busca salir a bolsa mediante una fusión con una SPAC en 2026.
1X Technologies utiliza el mercado local como su principal ventaja competitiva. NEO mide aproximadamente 168 cm de altura, tiene un precio de 20 000 dólares y se prevé su envío a hogares estadounidenses en 2026. Desde la ronda de financiación Serie A2 liderada por OpenAI, la colaboración ha continuado tanto en financiación como en modelos. La fábrica que abrió en Hayward, California, tiene una capacidad de producción anual de 10 000 unidades, con el objetivo de superar las 100 000 unidades anuales para finales de 2027.
Sanctuary AI utiliza como arma un sistema de control de IA llamado "Carbon", desarrollando un robot de trabajo de uso general llamado Phoenix. Se afirma que Phoenix, de octava generación, puede realizar cientos de tareas especificadas por clientes de más de una docena de sectores, y que aprende una nueva tarea en aproximadamente 24 horas. Sin embargo, la verificación por parte de terceros de los volúmenes de envíos comerciales y los precios aún es limitada, y cabe destacar que Sanctuary AI dispone de menos información de verificación de máquinas reales que sus competidores.
El cambio hacia el control corporal integral basado en el aprendizaje
El control de la locomoción bípeda solía basarse en la generación de patrones de marcha a partir del ZMP (Punto de Momento Cero, un indicador clásico derivado del centro de masa y la fuerza de reacción del suelo que determina las condiciones para evitar caídas) o el DCM (Componente Divergente del Movimiento), combinados con el control corporal integral (CCI) mediante programación cuadrática (PC). Estos enfoques se basan en modelos y son fáciles de interpretar, pero la adaptación a terrenos desconocidos o perturbaciones requiere ajustes adicionales.
La tendencia actual combina el aprendizaje por refuerzo en simulación con la aleatorización de dominio (una técnica que aleatoriza la masa, la fricción, la latencia y otros parámetros en las ejecuciones de simulación para construir una política robusta a la brecha con la máquina real; consulte "An Introduction to Model-Based Reinforcement Learning and Sim-to-Real" para obtener más detalles), avanzando hacia la adquisición de un repertorio diverso de habilidades, incluidos movimientos dinámicos como el parkour y el baile, con menos trabajo manual que el control basado en modelos. Al examinar el panorama de la investigación, cuatro tendencias coexisten una al lado de la otra: generación de marcha basada en modelos, control de cuerpo completo basado en QP, transferencia de simulación a la realidad mediante aprendizaje profundo por refuerzo y métodos híbridos que combinan estas, y el campo aún no ha convergido completamente en un solo enfoque. Recuperarse de una caída por sí mismo (levantarse) y adaptarse con eficacia a superficies desconocidas —los problemas «poco glamurosos pero cruciales» que surgen constantemente en la práctica— se están convirtiendo en el criterio para medir la practicidad de los métodos basados en el aprendizaje.
La conexión con VLA y los modelos fundamentales
La tecnología de modelos de Visión-Lenguaje-Acción (VLA) se está integrando en la comprensión de instrucciones a nivel de tarea y la generación de acciones (véase «Tendencias tecnológicas en VLA» para más detalles). Figure AI's Helix, el Large Behavior Model de Boston Dynamics/TRI y el NEO World Model de 1X comparten la filosofía de diseño de integrar «ver, comprender y actuar» en un único modelo. 1X, en particular, ha adoptado un diseño en el que un modelo de generación de vídeo con 14 mil millones de parámetros recibe instrucciones para "imaginar un breve vídeo de la tarea que se está realizando". Este vídeo imaginado se convierte en comandos articulares reales mediante un Modelo de Dinámica Inversa (un modelo que transforma un vídeo generado en comandos concretos para el motor). Este diseño conecta directamente un modelo del mundo del vídeo con el control del robot y se vincula directamente con la tendencia de los "Modelos del Mundo" que se describe a continuación (véase "Tendencias Tecnológicas en Modelos del Mundo" para más detalles).
Desafíos sin resolver
El cuello de botella de la recopilación de datos: Mientras que los modelos de lenguaje pueden entrenarse con texto a escala de internet, los datos de acciones del robot (pares de observaciones y acciones) apenas existen en internet. La recopilación de datos mediante teleoperación con gafas de realidad virtual, trajes de captura de movimiento y exoesqueletos portátiles es la técnica predominante, pero los informes sugieren que incluso con equipos especializados (entre 50.000 y 150.000 dólares), un solo operador puede recopilar menos de 200 demostraciones al día, lo que indica que la propia recopilación de datos se está convirtiendo en un cuello de botella en la cadena de suministro de IA física.
Coste: A partir de 2026, los precios abarcan un amplio rango: desde el Unitree G1, orientado a la investigación (13.500 dólares en adelante), hasta el Tesla Optimus y el 1X NEO (entre 20.000 y 30.000 dólares), comercializados como trabajadores de uso general, y las unidades empresariales EDU (entre 40.000 y 70.000 dólares). Sin embargo, los casos de uso donde la rentabilidad es aceptable frente al coste laboral siguen siendo limitados, y su implementación inicial se concentra en «tareas sencillas y repetitivas con una escasez de mano de obra especialmente grave».
Seguridad: Los estándares de seguridad intersectoriales para máquinas autónomas con masa y potencia similares a las humanas que se mueven en espacios compartidos con personas están mucho menos desarrollados que los establecidos para brazos robóticos industriales. El comportamiento ante caídas, los mecanismos de seguridad ante la pérdida de comunicación y los límites superiores del control de fuerza aún se diseñan de forma independiente por cada empresa.
Robustez del control de todo el cuerpo: El rendimiento que muestra un sistema entrenado en simulación sobre hardware real tiende a degradarse en condiciones no cubiertas adecuadamente durante el entrenamiento, como el coeficiente de fricción del suelo, el centro de masa de una carga transportada, etc. Las demostraciones espectaculares, como el parkour, y la robustez en el día a día ante un pequeño escalón en el suelo de un almacén o una superficie resbaladiza no necesariamente indican el mismo nivel de rendimiento.
Estos desafíos se están abordando en paralelo a lo largo de tres ejes distintos: hardware (electrificación, reducción de costes), datos (aprendizaje mediante teleoperación, simulación y vídeo) y software (integración del control de todo el cuerpo con los modelos base VLA). Y, a partir de 2026, esa es la realidad: ningún avance tecnológico por sí solo resolverá todo esto a la vez.
¿Una demostración de marcha exitosa demuestra que el sistema está listo para su producción en fábrica?
El éxito en la tarea, la resistencia, la recuperación, la interacción humana y el mantenimiento requieren una evaluación independiente.
Una breve demostración no establece un funcionamiento sostenido.Referencias
- Sitio web oficial de Boston Dynamics Atlas
- Anuncio de la colaboración entre Boston Dynamics y el Instituto de Investigación de Toyota
- Instituto de Investigación de Toyota: demostración de Atlas con un modelo de comportamiento a gran escala
- Comunicado oficial del Grupo BMW: anuncio del despliegue de Figure 03
- Noticias oficiales de Figure AI: F.03 llega a BMW
- Anuncio del acuerdo plurianual de Agility Robotics con GXO
- Anuncio de la colaboración de Agility Robotics con Schaeffler
- Anuncio del modelo mundial de 1X Technologies
- Anuncio oficial de Sanctuary AI — Phoenix
- Honda ASIMO (Wikipedia)
- awesome-humanoid-robot-learning (recopilación de artículos, GitHub)
- Para el funcionamiento local de la IA en un servidor doméstico, consulte también "Tendencias tecnológicas en sistemas de aprendizaje automático locales"
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.