Contents — find the section you need
Humanoide Roboter entwickeln sich bis 2026 von der Demophase hin zum tatsächlichen Einsatz in Fabriken, Lagerhallen und sogar Privathaushalten. Dieser Artikel beschreibt die aktuelle Landschaft, in der Unternehmen wie Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies und Sanctuary AI jeweils unterschiedliche Strategien verfolgen: vertikale Integration als Automobilhersteller, ein VLA-Fundamentmodell, der Verzicht auf Hydraulik, aggressive Preissenkungen, der Heimgebrauch oder die Entwicklung eines universell einsetzbaren Roboters.
(Anmerkung: Der letzte Satz scheint nicht zum Originaltext zu passen und wurde daher nicht übersetzt.)
 Honda
 Toyota
Bilder: Honda / Toyota logos", Wikimedia Commons. Beide Unternehmen werden hier aufgrund ihres Engagements in der Humanoidforschung vorgestellt – Honda mit seiner ASIMO-Reihe, Toyota mit der Partnerschaft des Toyota Research Institute mit Boston Dynamics.


Humanoidsteuerung in einem Diagramm
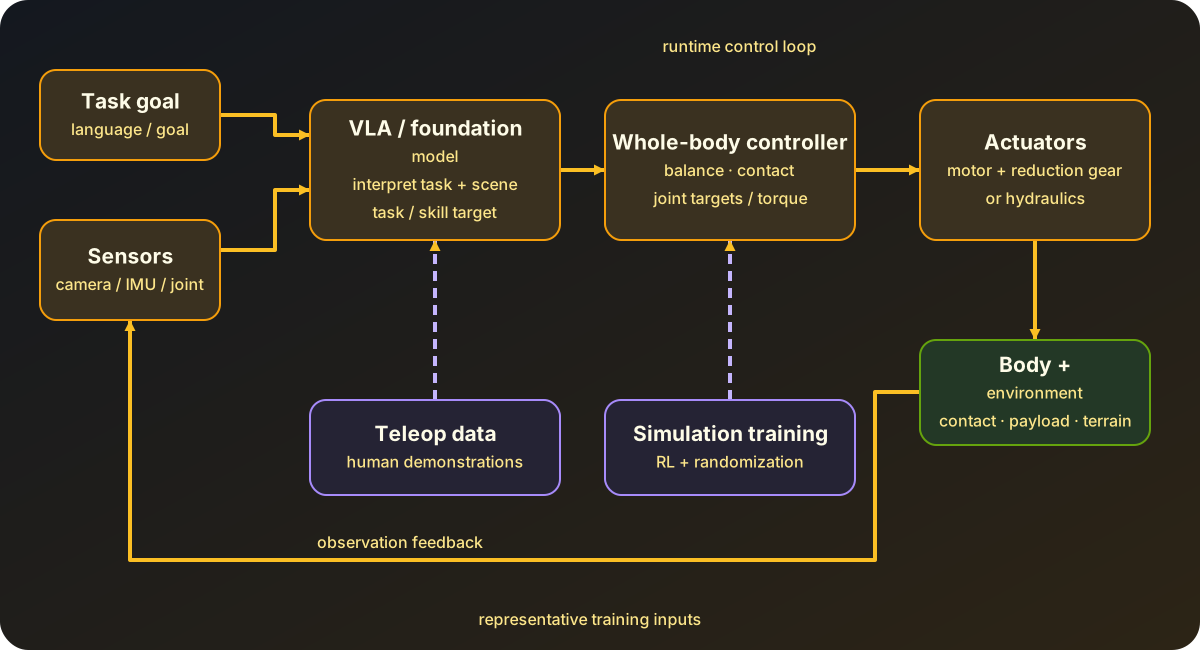
Diagramm: erstellt von Duskcoil. Eine repräsentative Hierarchie, die Aufgabenentscheidungen durch eine VLA, die Gelenkausführung durch die Ganzkörpersteuerung und das Feedback aus der physischen Welt trennt. Teleoperation und Simulation werden als Trainingspfade und nicht als Laufzeiteingaben dargestellt. Implementierungen integrieren diese Ebenen unterschiedlich.
Der Schlüssel zum Verständnis humanoider Roboter liegt in der separaten Betrachtung von Hardware (Aktuatoren und Mechanismen) und Software (Ganzkörpersteuerung und Aufgabenausführung). Das Hardwareproblem – bei dem die zweibeinige Fortbewegung allein Einschränkungen hinsichtlich Stürzen, Kontakt und Leistungsdichte mit sich bringt – und das Intelligenzproblem der Ausführung allgemeiner Aufgabenanweisungen sind separate technische Herausforderungen, die sich unterschiedlich schnell entwickeln. Der heutige Wettbewerb ist im Wesentlichen davon geprägt, auf welche dieser beiden Achsen ein Unternehmen setzt.
In einer repräsentativen Hierarchie wandelt die VLA (Visual Language Interface) Bild und Sprache in ein Aufgaben- oder Fertigkeitsziel um, und ein Ganzkörper-Controller übersetzt dieses Ziel in Gelenkbefehle, die Haltungs- und Kontaktbeschränkungen erfüllen.
Entwicklung: Von ASIMOs Ruhestand bis heute
Honda beendete die Entwicklung von ASIMO im Jahr 2018, und das Programm selbst wurde 2022 offiziell eingestellt. Damals kündigte Honda an, die für ASIMO entwickelte Technologie für praktischere Anwendungen wie Pflege und Katastrophenhilfe zu nutzen. Seitdem wurde kein vollständiger humanoider Roboter als direkter Nachfolger von ASIMO angekündigt. Im Jahr 2026 präsentierte Honda einen neuen Roboter, der den Geist von ASIMO weiterführen sollte. Dieser ist jedoch eher als Forschungs- und Technologiedemonstration denn als kommerzieller Allzweckroboter positioniert. Diese Verschiebung – von ASIMOs Ziel, „hochpräzises zweibeiniges Gehen“ zu verkörpern, hin zu den heutigen Marktführern, die sich auf die Wirtschaftlichkeit des Einsatzes in Fabriken und Lagerhallen konzentrieren – spiegelt die Verlagerung des Branchenschwerpunkts wider.
Die Wahl des Aktuators: Elektrisch vs. Hydraulisch
Eine der wichtigsten Designentscheidungen, die die physische Leistungsfähigkeit eines humanoiden Roboters beeinflussen, ist die Art der Gelenkansteuerung. Hydraulische Aktuatoren bieten eine hohe Leistungsdichte (Leistung pro Gewichtseinheit) und ermöglichen explosive, kraftvolle Bewegungen. Sie bringen jedoch Herausforderungen wie Ölleckagen, Geräuschentwicklung, Wartungsaufwand und allgemeine Unhandlichkeit in industriellen Umgebungen mit sich. Elektrische Aktuatoren (Motor plus Untersetzungsgetriebe) sind leise, wartungsfreundlich und lassen sich gut mit KI-Regelkreisen kombinieren. Um jedoch die explosive Kraft hydraulischer Aktuatoren zu erreichen, sind Motoren mit hoher Drehmomentdichte und ein entsprechend robustes Untersetzungsgetriebe erforderlich.
Der Atlas von Boston Dynamics verkörpert diesen Wendepunkt. Jahrelang mit hydraulischem Antrieb entwickelt, wurde der Atlas unmittelbar nach der Ankündigung der Einstellung des hydraulischen Atlas durch Boston Dynamics im Jahr 2024 als vollelektrisches Modell neu aufgelegt. Die Motivation für diesen Wechsel lag angeblich nicht in der reinen Leistungssteigerung, sondern in der Voraussetzung für „skalierbare Praktikabilität“ – Massenproduktion, Wartungsfreundlichkeit und Einsatz in Industriehallen. Hydraulische Systeme sind zwar leistungsstark, aber sperrig, laut und in einer herkömmlichen Fabrikumgebung schwer zu warten. Der Umstieg auf Elektroantriebe ermöglicht leisere, agilere Bewegungen, bessere Wartungsfreundlichkeit und eine bessere Kompatibilität mit KI-Regelkreisen. Die Herausforderung besteht jedoch darin, inwieweit die Motor- und Getriebekonstruktion die sofortige, hohe Leistung der bisherigen Hydraulik erreichen kann. Boston Dynamics präsentierte auf der CES 2026 eine Serienversion des elektrischen Atlas. Die Elektromobilität hat sich damit von einer Forschungsfrage zu einer Serienoption entwickelt.
Die wichtigsten Akteure im Markt
Tesla Optimus setzt auf vertikale Integration und die Umrüstung von Produktionslinien aus der Automobilindustrie. Die dritte Generation (V3) verfügt über 37 Gelenke, eine Hand mit 22 Freiheitsgraden und 50 Aktuatoren, ist 173 cm groß und wiegt 57 kg. Die Serienproduktion in Fremont soll in der zweiten Jahreshälfte 2026 anlaufen. Die ersten Serienfahrzeuge werden zunächst für die Datenerfassung im Training eingesetzt. Musk äußerte sich vorsichtig zum anfänglichen Produktionshochlauf und sagte, dieser werde „eher langsam“ verlaufen. Der Zielpreis liegt zwischen 20.000 und 30.000 US-Dollar.
Figure AI nutzt den praktischen Einsatz im BMW-Werk Spartanburg als Wettbewerbsvorteil. Die Vorgängergeneration Figure 02 war an der Montage von rund 30.000 BMW-Fahrzeugen beteiligt. Ihr Nachfolger Figure 03 nutzt ein KI-System namens „Helix 02“ zur Koordination von Händen, Armen, Oberkörper und Beinen und übernimmt die Sequenzierung von Arbeitsschritten – das Identifizieren, Sortieren und Neuanordnen von Teilen unterschiedlicher Position und Ausrichtung. Besonders hervorzuheben ist die Erweiterung auf Aufgaben, die Fortbewegung und Manipulation gleichzeitig kombinieren, wie beispielsweise das Schieben eines schweren Wagens bei gleichzeitiger Bedienung von Teilen.
Boston Dynamics Atlas nutzt die Integration eines großen Verhaltensmodells (LBM), das in Zusammenarbeit mit dem Toyota Research Institute (TRI) entwickelt wurde, als zentrales Element. Im August 2025 demonstrierte ein mit einem LBM ausgestatteter Atlas lange, kontinuierliche Aufgabensequenzen, die Objektmanipulation und Fortbewegung kombinieren. Dabei wurde besonders hervorgehoben, wie schnell neue Bewegungen – die zuvor manuell programmiert wurden – nun ohne Programmierung hinzugefügt werden können. Gemeinsam mit Hyundai ist die Eröffnung eines Robot Metaplant Application Center (RMAC) im Jahr 2026 geplant, um Atlas mithilfe von Daten aus Hyundai-Werken zu trainieren.
Unitree setzt auf Preissenkungen als Wettbewerbsvorteil. Der G1 (1,32 m groß, ca. 35 kg, 23 Freiheitsgrade, bis zu 43 in der EDU-Version) ist ab 13.500 US-Dollar im Direktverkauf erhältlich und wurde allein im Jahr 2025 über 5.500 Mal ausgeliefert. Berichten zufolge erreichte Unitree damit einen globalen Marktanteil von rund 32 %. Das höherwertige Modell H2 (1,80 m groß, 70 kg, 31 Freiheitsgrade) ist in China ab 29.900 US-Dollar erhältlich, und in Nordamerika nimmt Toborlife seit Februar 2026 Vorbestellungen entgegen. Dank dieser für Forschungseinrichtungen erschwinglichen Preise entwickelt sich Unitree zur Standard-Experimentierplattform für die humanoide Forschung.
Agility Robotics' Digit nutzt seine tatsächlichen Betriebsstunden in der Logistik als Wettbewerbsvorteil. Im Fulfillment-Center von GXO in Georgia hat der Robot-as-a-Service-Einsatz die Pilotphase erfolgreich abgeschlossen und bereits 100.000 Transportbehälter an einem einzigen Standort umgeschlagen. Im Schaeffler-Werk in Cheraw ist der Roboter seit Anfang 2025 für das Be- und Entladen von Waschmaschinen im Einsatz. Insgesamt kommt er bei GXO, Schaeffler, Toyota Motor Manufacturing Canada und Mercado Libre auf über 65.000 kumulierte Betriebsstunden. Agility selbst strebt 2026 einen Börsengang über eine SPAC-Fusion an.
1X Technologies setzt auf den heimischen Markt. Der Roboter NEO ist ca. 168 cm groß, kostet 20.000 US-Dollar und soll 2026 an US-Haushalte ausgeliefert werden. Seit der von OpenAI angeführten Serie-A2-Finanzierungsrunde wird die Zusammenarbeit hinsichtlich Finanzierung und Modellentwicklung fortgesetzt. Das Werk in Hayward, Kalifornien, hat eine jährliche Produktionskapazität von 10.000 Einheiten und strebt an, bis Ende 2027 über 100.000 Einheiten pro Jahr zu produzieren.
Sanctuary AI setzt auf ein KI-Steuerungssystem namens „Carbon“ und entwickelt damit den universell einsetzbaren Arbeitsroboter Phoenix. Der Phoenix der achten Generation soll Hunderte von Aufgaben übernehmen können, die von Kunden aus über einem Dutzend Branchen spezifiziert werden, und neue Aufgaben innerhalb von etwa 24 Stunden erlernen. Allerdings sind die Angaben zu den tatsächlichen Liefermengen und Preisen derzeit noch nicht ausreichend durch Dritte bestätigt. Zudem ist anzumerken, dass für Sanctuary AI weniger Informationen zur praktischen Leistungsfähigkeit der Maschinen verfügbar sind als für die Konkurrenz.
Der Übergang zu lernbasierter Ganzkörpersteuerung
Die Steuerung der zweibeinigen Fortbewegung wurde bisher hauptsächlich durch die Generierung von Gangmustern auf Basis des Nullmomentpunkts (ZMP, ein klassischer Indikator, der aus dem Massenschwerpunkt und der Bodenreaktionskraft abgeleitet wird und die Bedingungen für ein sicheres Umfallen bestimmt) oder der divergenten Bewegungskomponente (DCM) in Kombination mit einer Ganzkörpersteuerung (WBC) mittels quadratischer Programmierung (QP) durchgeführt. Diese Ansätze sind modellbasiert und leicht zu interpretieren, die Anpassung an unbekanntes Terrain oder Störungen erfordert jedoch zusätzliche Feinabstimmungen.
Der aktuelle Trend kombiniert Reinforcement Learning in Simulationen mit Domänenrandomisierung (einer Technik, die Masse, Reibung, Latenz und andere Parameter über Simulationsläufe hinweg randomisiert, um eine Strategie zu entwickeln, die die Unterschiede zur realen Maschine überbrückt – siehe „An Introduction to Model-Based Reinforcement Learning and Sim-to-Real“ für Details). Ziel ist es, ein vielfältiges Repertoire an Fähigkeiten zu erlernen – darunter dynamische Bewegungen wie Parkour und Tanzen – und dabei weniger manuellen Aufwand als bei modellbasierter Steuerung zu betreiben. Die Forschungslandschaft zeigt vier parallel existierende Trends: modellbasierte Ganggenerierung, QP-basierte Ganzkörpersteuerung, Sim-to-Real-Transfer mittels Deep Reinforcement Learning und Hybridmethoden, die diese kombinieren. Die Forschung hat sich noch nicht auf einen einzigen Ansatz festgelegt. Das selbstständige Wiederaufstehen nach einem Sturz und die sichere Anpassung an ungewohnte Bodenbeläge – die „unglamourösen, aber entscheidenden“ Probleme, die im realen Einsatz ständig auftreten – werden zum Maßstab für die Praktikabilität lernbasierter Methoden.
Die Verbindung zu VLA- und Foundation-Modellen
Die Technologie der Bild-Sprache-Aktion (VLA)-Modelle findet zunehmend Anwendung im Verständnis von Anweisungen auf Aufgabenebene und in der Handlungsgenerierung (siehe „Technologietrends in VLA“ für Details). Die Modelle Helix von Figure AI, Large Behavior Model von Boston Dynamics/TRI und NEO World Model von 1X verfolgen alle die gemeinsame Designphilosophie, „Sehen, Verstehen und Handeln“ in einem einzigen Modell zu integrieren. Insbesondere 1X verwendet ein Design, bei dem ein Videogenerierungsmodell mit 14 Milliarden Parametern dazu angehalten wird, sich ein kurzes Video der ausgeführten Aufgabe vorzustellen. Dieses vorgestellte Video wird dann mithilfe eines inversen Dynamikmodells (einem Modell, das ein generiertes Video in konkrete Motorbefehle umwandelt) in tatsächliche Gelenkbefehle umgewandelt. Dieses Design verbindet ein Videoweltmodell direkt mit der Robotersteuerung und knüpft direkt an den im Folgenden beschriebenen Trend „Weltmodelle“ an (siehe „Technologietrends bei Weltmodellen“ für Details).
Ungelöste Herausforderungen
Der Engpass bei der Datenerfassung: Während Sprachmodelle mit Texten im Internetmaßstab trainiert werden können, sind Roboteraktionsdaten (gepaarte Beobachtungen und Aktionen) im Internet kaum vorhanden. Die Datenerfassung per Teleoperation mithilfe von VR-Headsets, Motion-Capture-Anzügen und tragbaren Exoskeletten ist weit verbreitet. Berichten zufolge kann ein einzelner Bediener jedoch selbst mit dedizierter Hardware (im Bereich von 50.000 bis 150.000 US-Dollar) weniger als 200 Demonstrationen pro Tag erfassen – was darauf hindeutet, dass die Datenerfassung selbst einen Engpass in der Lieferkette für physische KI darstellt.
Kosten: Ab 2026 variieren die Preise stark: vom forschungsorientierten Unitree G1 (ab 13.500 US-Dollar) über Tesla Optimus und 1X NEO (20.000 bis 30.000 US-Dollar), die als Allzweck-Arbeitsgeräte vermarktet werden, bis hin zu EDU-Einheiten für Unternehmen (40.000 bis 70.000 US-Dollar). Anwendungsfälle, in denen sich die Kosten im Verhältnis zu den Arbeitskosten lohnen, sind jedoch weiterhin begrenzt, und der frühe Einsatz konzentriert sich auf „einfache, repetitive Aufgaben mit besonders akutem Arbeitskräftemangel“.
Sicherheit: Branchenübergreifende Sicherheitsstandards für autonome Maschinen mit annähernd menschlicher Masse und Leistung, die sich in gemeinsam genutzten Räumen bewegen, sind deutlich weniger ausgereift als die für Industrieroboterarme. Das Verhalten bei Stürzen, Sicherheitsmechanismen bei Kommunikationsausfall und Obergrenzen für die Kraftregelung werden weiterhin von jedem Unternehmen unabhängig entwickelt.
Robustheit der Ganzkörpersteuerung: Die Leistung einer in Simulationen trainierten Strategie auf realer Hardware verschlechtert sich tendenziell unter Bedingungen, die im Training nicht ausreichend berücksichtigt wurden – beispielsweise Bodenreibungskoeffizient oder Schwerpunkt einer transportierten Last. Spektakuläre Demonstrationen wie Parkour und die alltägliche Robustheit gegenüber kleinen Stufen im Lager oder rutschigen Oberflächen spiegeln nicht unbedingt den gleichen Leistungsstand wider.
Diese Herausforderungen werden parallel entlang dreier Achsen angegangen: Hardware (Elektrifizierung, Kostenreduzierung), Daten (Lernen durch Teleoperation, Simulation und Video) und Software (Integration der Ganzkörpersteuerung in VLA-Grundlagenmodelle). Und ab 2026 gilt: Kein einzelner technischer Durchbruch wird all diese Probleme auf einmal lösen.
Beweist eine erfolgreiche Gehdemonstration die Werksreife?
Aufgabenerfolg, Ausdauer, Erholung, menschliche Interaktion und Wartung erfordern eine separate Bewertung. Eine kurze Demonstration reicht nicht für einen dauerhaften Betrieb aus.
Referenzen
- Offizielle Website von Boston Dynamics Atlas
- Ankündigung der Partnerschaft zwischen Boston Dynamics und dem Toyota Research Institute
- Toyota Research Institute – Atlas-Demo mit großem Verhaltensmodell
- Offizielle Website der BMW Group – Ankündigung des Einsatzes von Figure 03
-
Offizielle Pressemitteilung von Figure AI – F.03 bei BMW verfügbar
-
Ankündigung der mehrjährigen Vereinbarung zwischen Agility Robotics und GXO
-
Ankündigung der Partnerschaft zwischen Agility Robotics und Schaeffler
-
Offizielle Website von 1X Technologies – Ankündigung des Weltmodells
- Sanctuary AI offiziell – Phoenix-Ankündigung
- Honda ASIMO (Wikipedia)
- awesome-humanoid-robot-learning (Paper Roundup, GitHub)
- Informationen zum lokalen Betrieb von KI auf einem Heimserver finden Sie auch unter „Technologietrends bei lokalen LLMs“
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.