Contents — find the section you need
Robot humanoid, seiring berjalannya tahun 2026, bergerak dari "tahap demonstrasi" menuju "benar-benar beroperasi di pabrik, gudang, dan beberapa rumah." Artikel ini memetakan lanskap saat ini, di mana perusahaan seperti Tesla, Figure AI, Boston Dynamics, Unitree, Agility Robotics, 1X Technologies, dan Sanctuary AI masing-masing bersaing dengan taruhan yang berbeda — integrasi vertikal sebagai produsen mobil, model dasar VLA, pergeseran dari hidrolik, pemotongan harga yang agresif, pasar rumahan, dan pekerja perusahaan serbaguna.
 Honda
 Toyota
Gambar: Honda / Toyota logo, Wikimedia Commons. Kedua perusahaan ini ditampilkan di sini karena keterlibatan mereka dalam penelitian humanoid — Honda untuk silsilah ASIMO-nya, Toyota untuk kemitraan Toyota Research Institute dengan Boston Dynamics.


Kontrol Humanoid dalam Satu Diagram
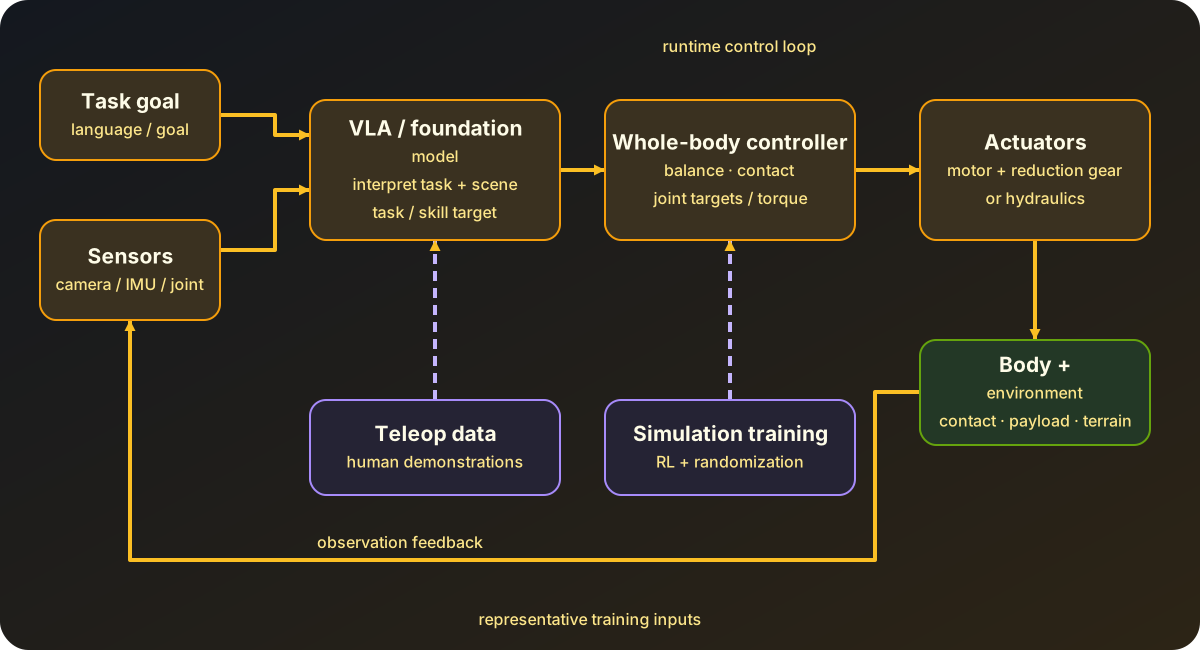
Diagram: dibuat oleh Duskcoil. Hierarki representatif yang memisahkan keputusan tingkat tugas oleh VLA, eksekusi tingkat sendi oleh kontrol seluruh tubuh, dan umpan balik pengamatan dari dunia fisik. Teleoperasi dan simulasi ditampilkan sebagai jalur pelatihan daripada masukan runtime. Implementasi mengintegrasikan lapisan-lapisan ini secara berbeda.
Sumbu untuk memahami robot humanoid adalah dengan melihat secara terpisah perangkat keras (aktuator dan mekanisme) dan perangkat lunak (kontrol seluruh tubuh dan eksekusi tugas). Masalah perangkat keras — di mana pergerakan bipedal saja menghadirkan kendala terkait jatuh, kontak, dan kepadatan daya — dan masalah kecerdasan dalam mengeksekusi instruksi tugas umum adalah tantangan teknis terpisah yang berkembang dengan kecepatan berbeda. Lanskap kompetitif saat ini sebagian besar terbagi berdasarkan mana dari kedua sumbu ini yang diandalkan oleh suatu perusahaan.
Dalam hierarki yang representatif, VLA mengubah penglihatan dan bahasa menjadi target tugas atau keterampilan, dan pengontrol seluruh tubuh mengubah target tersebut menjadi perintah sendi yang memenuhi batasan postur dan kontak.
Silsilah: Dari Pensiunnya ASIMO hingga Saat Ini
Honda mengakhiri pengembangan ASIMO pada tahun 2018, dan program itu sendiri secara resmi ditutup pada tahun 2022. Pada saat itu, Honda mengisyaratkan kebijakan untuk mengarahkan kembali teknologi yang dikembangkan untuk ASIMO ke aplikasi yang lebih praktis, seperti perawatan dan dukungan tanggap bencana, dan belum ada robot humanoid lengkap yang diumumkan sejak saat itu sebagai penerus langsung ASIMO. Pada tahun 2026, Honda mendemonstrasikan robot baru yang dikatakan meneruskan semangat ASIMO, tetapi ini lebih diposisikan sebagai penelitian dan demonstrasi teknologi daripada pekerja serbaguna komersial. Pergeseran ini — dari perwujudan ASIMO tentang "berjalan bipedal dengan presisi tinggi" sebagai tujuan, hingga pemain terkemuka saat ini yang menargetkan "ekonomi pengoperasian di pabrik dan gudang" — mencerminkan ke mana pusat gravitasi industri telah bergeser secara keseluruhan.
Persimpangan Jalan Aktuator: Elektrik vs. Hidrolik
Salah satu keputusan desain terbesar yang membentuk kinerja fisik humanoid adalah bagaimana persendiannya digerakkan. Aktuator hidrolik menawarkan kepadatan daya tinggi (output per satuan berat) dan memudahkan produksi gerakan yang eksplosif dan kuat, tetapi memiliki tantangan terkait kebocoran oli, kebisingan, beban perawatan, dan kecanggungan umum di lingkungan industri. Aktuator listrik (motor plus roda gigi reduksi) senyap, mudah dirawat, dan cocok dipasangkan dengan loop kontrol AI, tetapi untuk menghasilkan gaya eksplosif setara hidrolik membutuhkan motor dengan kepadatan torsi tinggi dan mekanisme reduksi yang cukup kuat untuk menanganinya.
Atlas dari Boston Dynamics mewujudkan persimpangan jalan ini. Dikembangkan dengan penggerak hidrolik selama bertahun-tahun, Atlas diluncurkan kembali sebagai model baru yang sepenuhnya elektrik segera setelah Boston Dynamics mengumumkan penghentian produksi Atlas hidrolik pada tahun 2024. Motivasi untuk peralihan ini dikatakan bukan sekadar peningkatan kinerja, tetapi prasyarat untuk "kepraktisan yang dapat diskalakan" — produksi massal, kemudahan perawatan, dan penerapan di lingkungan industri. Sistem hidrolik memang bertenaga tetapi besar, berisik, dan sulit dirawat di lingkungan pabrik standar. Beralih ke listrik menghadirkan gerakan yang lebih senyap dan lincah, kemudahan perawatan yang lebih baik, dan kompatibilitas yang lebih baik dengan loop kontrol AI, sementara tantangan yang tersisa adalah seberapa jauh desain motor dan roda gigi dapat mengejar output tinggi instan yang menjadi keunggulan hidrolik. Boston Dynamics meluncurkan versi produksi Atlas listrik di CES 2026, dan beralih ke kendaraan listrik telah bergeser dari "pilihan tahap penelitian" menjadi "premis tahap produksi."
Posisi Para Pemain Utama
Tesla Optimus menggunakan integrasi vertikal, dengan memanfaatkan kembali jalur produksi massal otomotif, sebagai senjatanya. Generasi ketiga (V3) memiliki 37 sendi dan tangan dengan 22 derajat kebebasan dan 50 aktuator, tingginya 173 cm dan beratnya 57 kg, dan sedang meningkatkan produksi massal di Fremont pada paruh kedua tahun 2026. Unit produksi awal diarahkan terlebih dahulu untuk pengumpulan data pelatihan, dan Musk telah memberikan pandangan hati-hati tentang hasil produksi awal, dengan mengatakan bahwa itu akan "cukup lambat." Harga targetnya adalah 20.000 hingga30.000.
Figure AI menggunakan penerapan di dunia nyata di pabrik BMW Spartanburg sebagai senjatanya. Generasi sebelumnya, Figure 02, terlibat dalam perakitan sekitar 30.000 kendaraan BMW, dan penerusnya, Figure 03, menggunakan sistem AI yang disebut "Helix 02" untuk mengkoordinasikan tangan, lengan, badan, dan kaki, menangani pekerjaan pengurutan — mengidentifikasi, memilah, dan mengatur ulang bagian-bagian yang bervariasi dalam posisi dan orientasi. Hal ini penting karena kemampuannya untuk berkembang ke tugas-tugas yang menggabungkan pergerakan dan manipulasi secara bersamaan, seperti mendorong gerobak berat sambil mengoperasikan bagian-bagian pada saat yang sama.
Boston Dynamics Atlas menggunakan integrasi Large Behavior Model (LBM), yang dikembangkan melalui kemitraannya dengan Toyota Research Institute (TRI), sebagai senjatanya. Pada Agustus 2025, sebuah Atlas yang dilengkapi dengan LBM mendemonstrasikan rangkaian tugas yang panjang dan berkelanjutan yang menggabungkan manipulasi objek dan pergerakan, dengan penekanan pada seberapa cepat gerakan baru — yang sebelumnya diprogram secara manual — sekarang dapat ditambahkan tanpa menulis kode. Bersama Hyundai, rencana sedang disusun untuk membuka Robot Metaplant Application Center (RMAC) pada tahun 2026 untuk melatih Atlas menggunakan data yang dikumpulkan di pabrik-pabrik Hyundai.
Unitree menggunakan pemotongan harga sebagai senjatanya. G1 (tinggi 1,32 m, berat sekitar 35 kg, 23 derajat kebebasan, hingga 43 pada versi EDU) dijual langsung mulai dari 13.500, dan telah mengirimkan lebih dari 5.500 unit pada tahun 2025 saja, dilaporkan menguasai sekitar 32% pangsa pasar global. H2 kelas atasnya (tinggi 1,80 m, berat 70 kg, 31 derajat kebebasan) dijual mulai dari29.900 di dalam negeri Tiongkok, dan di Amerika Utara, Toborlife mulai menerima pemesanan di muka pada Februari 2026. Kisaran harga yang terjangkau bagi lembaga penelitian inilah yang menjadikan Unitree sebagai platform eksperimental de facto untuk penelitian humanoid.
Digit dari Agility Robotics menggunakan jam operasional aktual dalam operasi logistik sebagai senjatanya. Di pusat pemenuhan pesanan GXO di Georgia, operasi Robots-as-a-Service telah beralih dari tahap uji coba ke penerapan penuh, mencapai tonggak sejarah 100.000 wadah yang ditangani di satu lokasi. Di pabrik Schaeffler di Cheraw, sistem ini telah diterapkan pada pekerjaan pemuatan dan pembongkaran mesin cuci sejak awal tahun 2025, dan secara gabungan di GXO, Schaeffler, Toyota Motor Manufacturing Canada, dan Mercado Libre, dilaporkan telah mencapai lebih dari 65.000 jam operasional kumulatif. Agility sendiri sedang berupaya melakukan pencatatan publik melalui penggabungan SPAC pada tahun 2026.
1X Technologies menggunakan pasar domestik sebagai senjatanya. NEO memiliki tinggi sekitar 168 cm, dihargai $20.000, dan direncanakan untuk dikirim ke rumah tangga biasa di AS pada tahun 2026. Sejak putaran pendanaan Seri A2 yang dipimpin oleh OpenAI, kolaborasi terus berlanjut baik dalam hal pendanaan maupun model. Pabrik yang dibuka di Hayward, California ini memiliki kapasitas produksi tahunan 10.000 unit, dengan target melebihi 100.000 unit per tahun pada akhir tahun 2027.
Sanctuary AI menggunakan sistem kontrol AI yang disebut "Carbon" sebagai senjatanya, mengembangkan robot pekerja serbaguna bernama Phoenix. Phoenix generasi kedelapan ini diklaim mampu menangani ratusan tugas yang ditentukan oleh pelanggan di lebih dari selusin industri, dan diklaim dapat mempelajari tugas baru dalam waktu sekitar 24 jam. Meskipun demikian, verifikasi pihak ketiga atas volume pengiriman komersial dan harga masih terbatas saat ini, dan perlu dicatat bahwa informasi verifikasi mesin nyata yang tersedia untuk Sanctuary AI lebih sedikit daripada untuk para pesaingnya.
Pergeseran ke Kontrol Seluruh Tubuh Berbasis Pembelajaran
Kontrol gerak bipedal dulunya didominasi oleh pembangkitan pola berjalan berdasarkan ZMP (Zero Moment Point, indikator klasik yang berasal dari pusat massa dan gaya reaksi tanah yang menentukan kondisi agar tidak jatuh) atau DCM (Divergent Component of Motion), dikombinasikan dengan kontrol seluruh tubuh (WBC) melalui pemrograman kuadratik (QP). Pendekatan ini berbasis model dan mudah diinterpretasikan, tetapi beradaptasi dengan medan atau gangguan yang tidak diketahui membutuhkan penyetelan tambahan.
Tren saat ini menggabungkan pembelajaran penguatan dalam simulasi dengan pengacakan domain (teknik yang mengacak massa, gesekan, latensi, dan parameter lainnya di seluruh simulasi untuk membangun kebijakan yang kuat terhadap kesenjangan dengan mesin nyata — lihat "An Introduction to Model-Based Reinforcement Learning and Sim-to-Real" untuk detailnya), bergerak menuju perolehan beragam repertoar keterampilan — termasuk gerakan dinamis seperti parkour dan menari — dengan lebih sedikit pekerjaan manual daripada kontrol berbasis model. Menelaah lanskap penelitian, empat tren hidup berdampingan — pembangkitan gaya berjalan berbasis model, kontrol seluruh tubuh berbasis QP, transfer simulasi ke nyata melalui pembelajaran penguatan mendalam, dan metode hibrida yang menggabungkan ini — dan bidang ini belum sepenuhnya menyatu pada satu pendekatan tunggal. Kemampuan untuk bangkit kembali setelah terjatuh dan beradaptasi dengan kuat terhadap permukaan lantai yang tidak dikenal — masalah "tidak glamor tetapi penting" yang terus muncul dalam operasi dunia nyata — menjadi tolok ukur untuk mengukur seberapa praktis metode berbasis pembelajaran sebenarnya.
Hubungan dengan VLA dan Model Dasar
Teknologi model Visi-Bahasa-Aksi (VLA) mengalir ke pemahaman instruksi tingkat tugas dan pembangkitan tindakan (lihat "Tren Teknologi dalam VLA" untuk detailnya). Helix dari Figure AI, Large Behavior Model dari Boston Dynamics/TRI, dan NEO World Model dari 1X semuanya memiliki filosofi desain yang sama, yaitu mengintegrasikan "melihat, memahami, dan bertindak" ke dalam satu model. 1X khususnya telah mengadopsi desain di mana model pembangkitan video dengan 14 miliar parameter diminta untuk "membayangkan video singkat dari tugas yang sedang dilakukan," dan video yang dibayangkan tersebut kemudian dikonversi menjadi perintah sendi aktual melalui Model Dinamika Terbalik (model yang mengubah video yang dihasilkan menjadi perintah motor konkret) — sebuah desain yang menghubungkan model dunia video secara langsung ke kontrol robot, dan terhubung langsung ke tren "Model Dunia" yang akan dibahas selanjutnya (lihat "Tren Teknologi dalam Model Dunia" untuk detailnya).
Tantangan yang Belum Terselesaikan
Kendala pengumpulan data: Sementara model bahasa dapat dilatih pada teks skala internet, data aksi robot (pengamatan dan aksi berpasangan) hampir tidak ada di internet. Pengumpulan data melalui teleoperasi menggunakan headset VR, pakaian penangkap gerakan, dan eksoskeleton yang dapat dikenakan masih dominan, tetapi laporan menunjukkan bahwa bahkan dengan perangkat keras khusus (dalam kisaran 50.000–150.000), seorang operator tunggal hanya dapat mengumpulkan kurang dari 200 demonstrasi per hari — menunjukkan bahwa pengumpulan data itu sendiri merupakan hambatan yang muncul dalam rantai pasokan AI fisik.
Biaya: Hingga tahun 2026, harga bervariasi: dari Unitree G1 yang berorientasi penelitian (13.500 ke atas), hingga Tesla Optimus dan 1X NEO (20.000–30.000) yang dipasarkan sebagai pekerja serbaguna, hingga unit EDU perusahaan (40.000–$70.000). Namun, kasus penggunaan di mana perhitungan ekonominya menguntungkan dibandingkan biaya tenaga kerja masih terbatas, dan penerapan awal terkonsentrasi pada "tugas-tugas sederhana dan berulang dengan kekurangan tenaga kerja yang sangat parah."
Keselamatan: Standar keselamatan lintas industri untuk mesin otonom dengan massa dan output yang kurang lebih sama dengan manusia yang bergerak di ruang bersama dengan orang-orang jauh kurang matang dibandingkan standar yang ditetapkan untuk lengan robot industri. Perilaku saat jatuh, pengaman terhadap kehilangan komunikasi, dan batas atas kontrol gaya masih dirancang secara independen oleh masing-masing perusahaan.
Ketahanan kontrol seluruh tubuh: Kinerja kebijakan yang dilatih dalam simulasi yang ditunjukkan pada perangkat keras nyata cenderung menurun dalam kondisi yang tidak tercakup dengan baik selama pelatihan — koefisien gesekan lantai, pusat massa beban yang dibawa, dan sebagainya. Demonstrasi yang mencolok seperti parkour dan ketahanan sehari-hari terhadap langkah kecil di lantai gudang atau permukaan yang licin tidak selalu menunjukkan tingkat pencapaian yang sama.
Tantangan-tantangan ini sedang diatasi secara paralel di sepanjang tiga sumbu terpisah — perangkat keras (beralih ke listrik, mengurangi biaya), data (belajar dari teleoperasi, simulasi, dan video), dan perangkat lunak (mengintegrasikan kontrol seluruh tubuh dengan model dasar VLA) — dan pada tahun 2026, itulah kenyataannya: tidak ada satu pun terobosan teknologi yang akan menyelesaikan semua ini sekaligus.
Apakah demonstrasi berjalan yang sukses membuktikan kesiapan pabrik?
Keberhasilan tugas, daya tahan, pemulihan, interaksi manusia, dan pemeliharaan perlu dievaluasi secara terpisah. Demonstrasi singkat tidak menjamin pengoperasian yang berkelanjutan.
Referensi
- Situs resmi Boston Dynamics Atlas
- Pengumuman kemitraan Boston Dynamics × Toyota Research Institute
- Toyota Research Institute — Demo Atlas yang didukung oleh Model Perilaku Besar
- Situs resmi BMW Group — Pengumuman penyebaran Figure 03
- Berita resmi Figure AI — F.03 Tiba di BMW
- Pengumuman perjanjian multi-tahun Agility Robotics dengan GXO
- Pengumuman kemitraan Agility Robotics dengan Schaeffler
- Situs resmi 1X Technologies — Pengumuman Model Dunia
- Pengumuman resmi Sanctuary AI — Phoenix
- Honda ASIMO (Wikipedia)
- pembelajaran robot humanoid yang mengagumkan (rangkuman makalah, GitHub)
- Untuk pengoperasian AI lokal pada server rumahan, lihat juga "Tren Teknologi dalam LLM Lokal"
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.