
제어공학
Python에서 PID 제어기의 게인, 딜레이, 포화도를 조절해 보세요.
측정 지연, 액추에이터 한계 및 적분 와인드업이 어떻게 변하는지 재현하십시오. PID tracking on the same second-order model.
실험 열기 →PERSONAL RESEARCH
기술을 만들고 시험하고 분석합니다. 구현·실험·조사를 통해 작동 원리를 기록합니다.
메커니즘의 원리를 이해하고, 브라우저에서 조건을 바꿔 확인한 뒤, 실제 시스템에 어떻게 쓰이는지 봅니다.
학습 가이드가 기초부터 수식·알고리즘까지 읽는 순서대로 글을 정리합니다.
학습 가이드 보기 →파라미터를 바꿔 실행하고 결과를 비교합니다. 설치가 필요 없습니다.
모든 Lab →프로젝트에서는 실제 시스템의 설계 판단, 측정, 실패, 진행 상황을 기록합니다.
프로젝트 보기 →BROWSER LAB
측정 지연, 액추에이터 한계 및 적분 와인드업이 어떻게 변하는지 재현하십시오. PID tracking on the same second-order model.
실험 열기 →평균, 표준 편차 및 겹치지 않는 알란 편차를 계산합니다. overinterpreting a short gyro log.
실험 열기 →CURRENT PROJECTS
Design, deployment, and operation of an information platform independent of external cloud providers.
인프라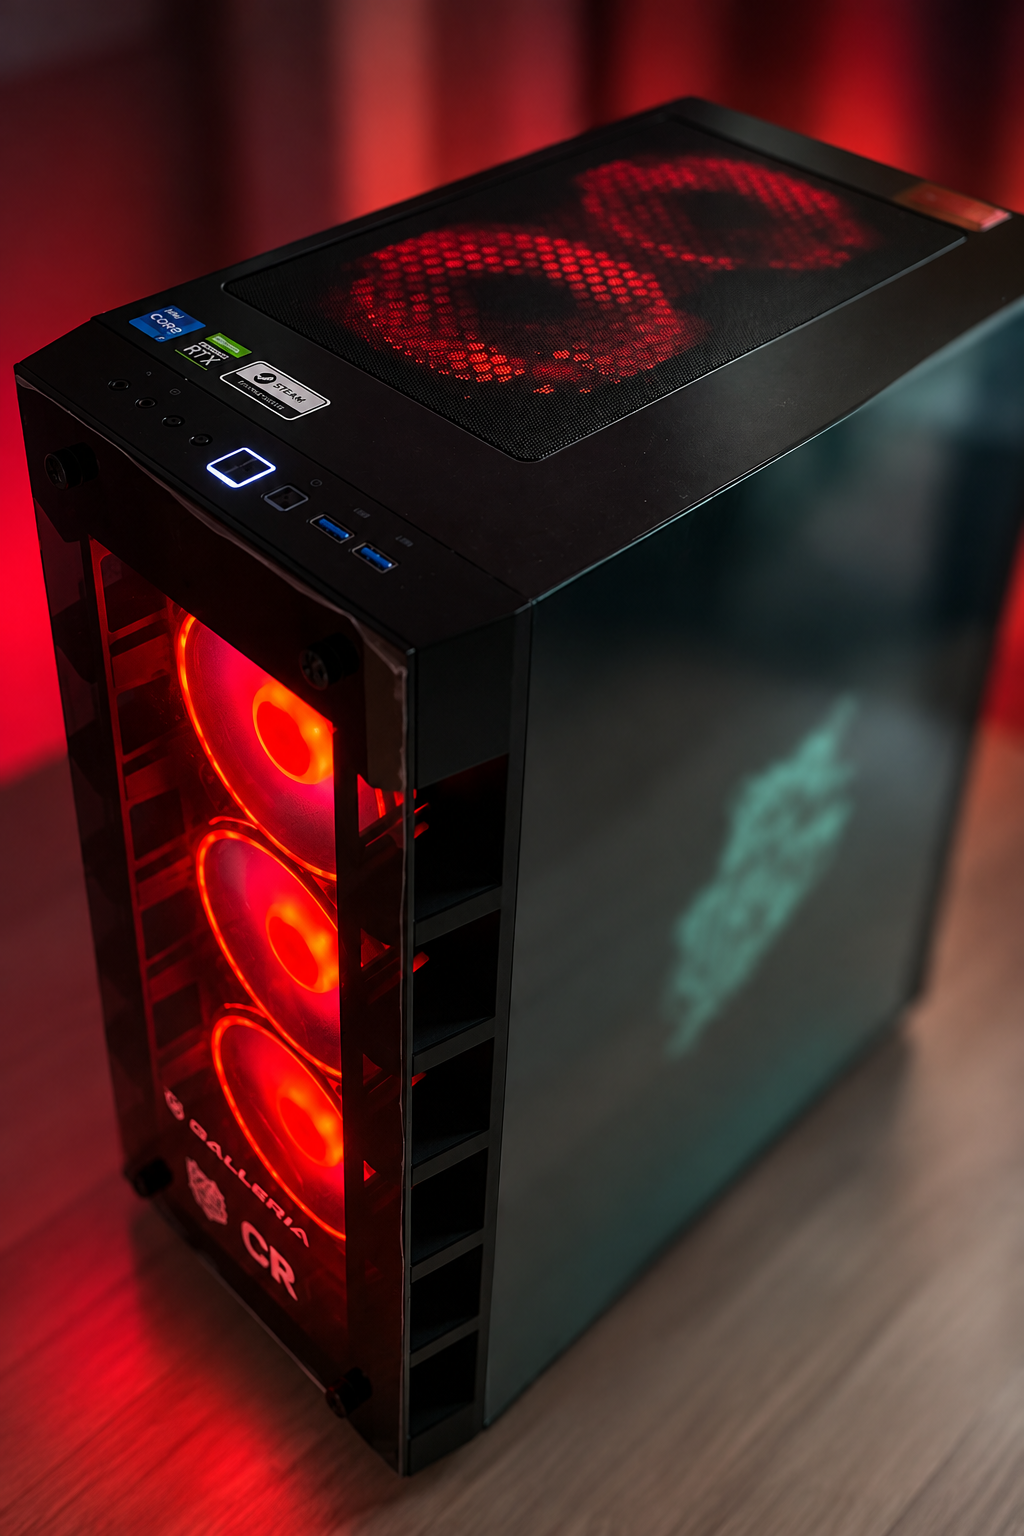 프로젝트 보기 →
A differential-drive robot that uses LiDAR and a camera for self-localization, obstacle avoidance, and autonomous movement.
개발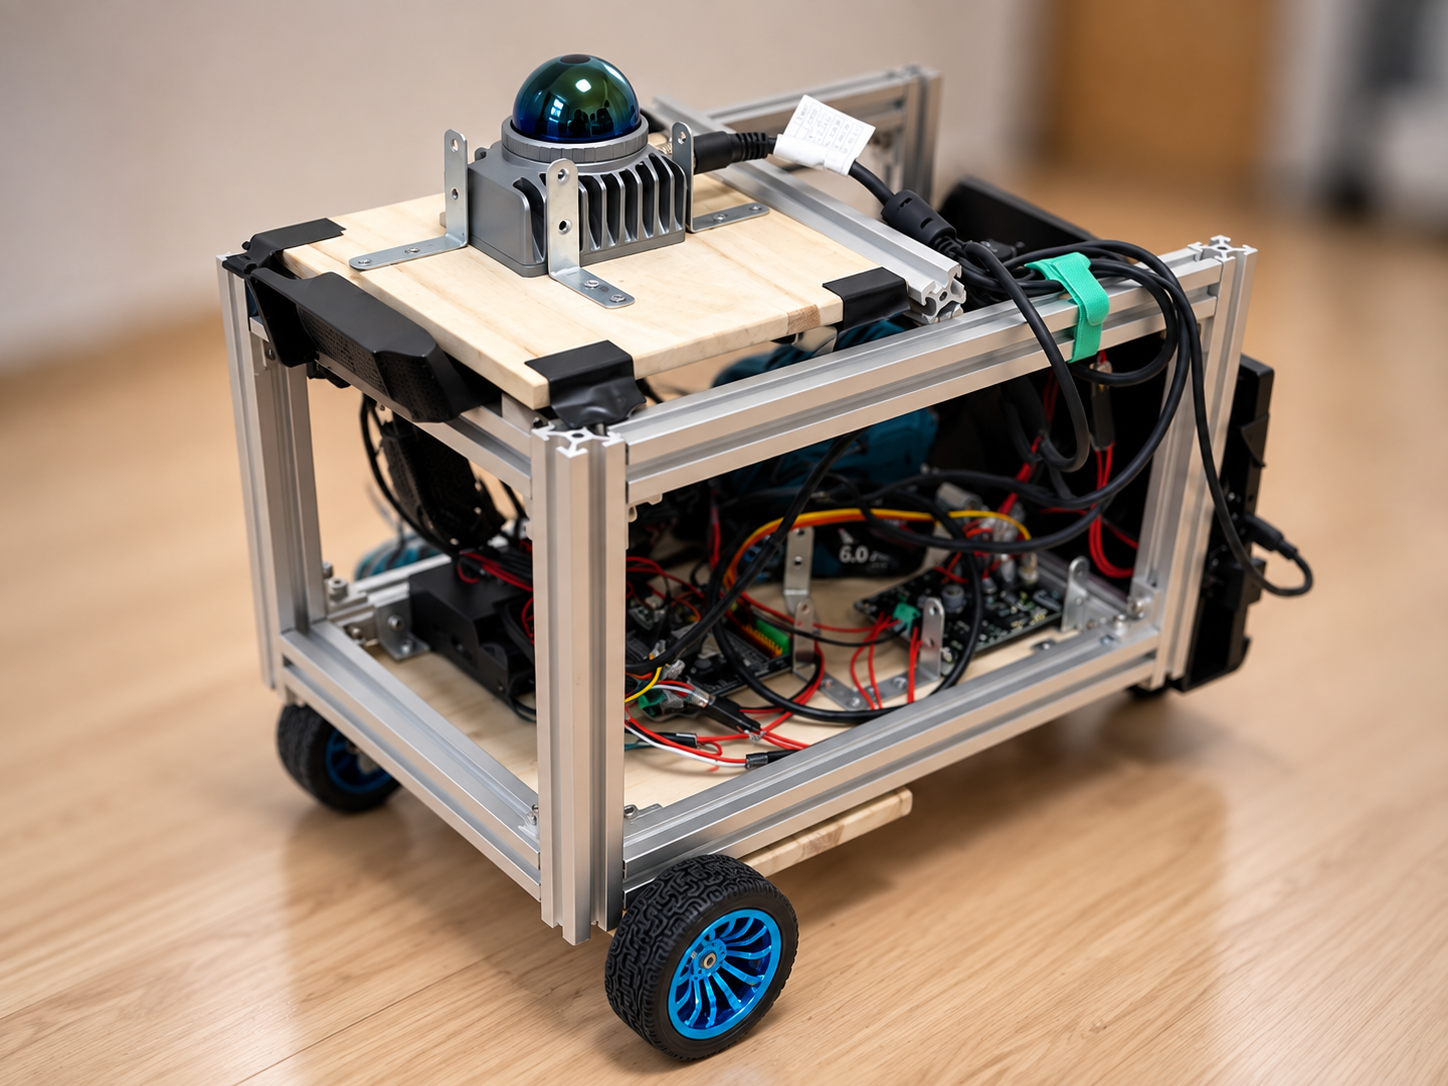 프로젝트 보기 →
FEATURED ARTICLES
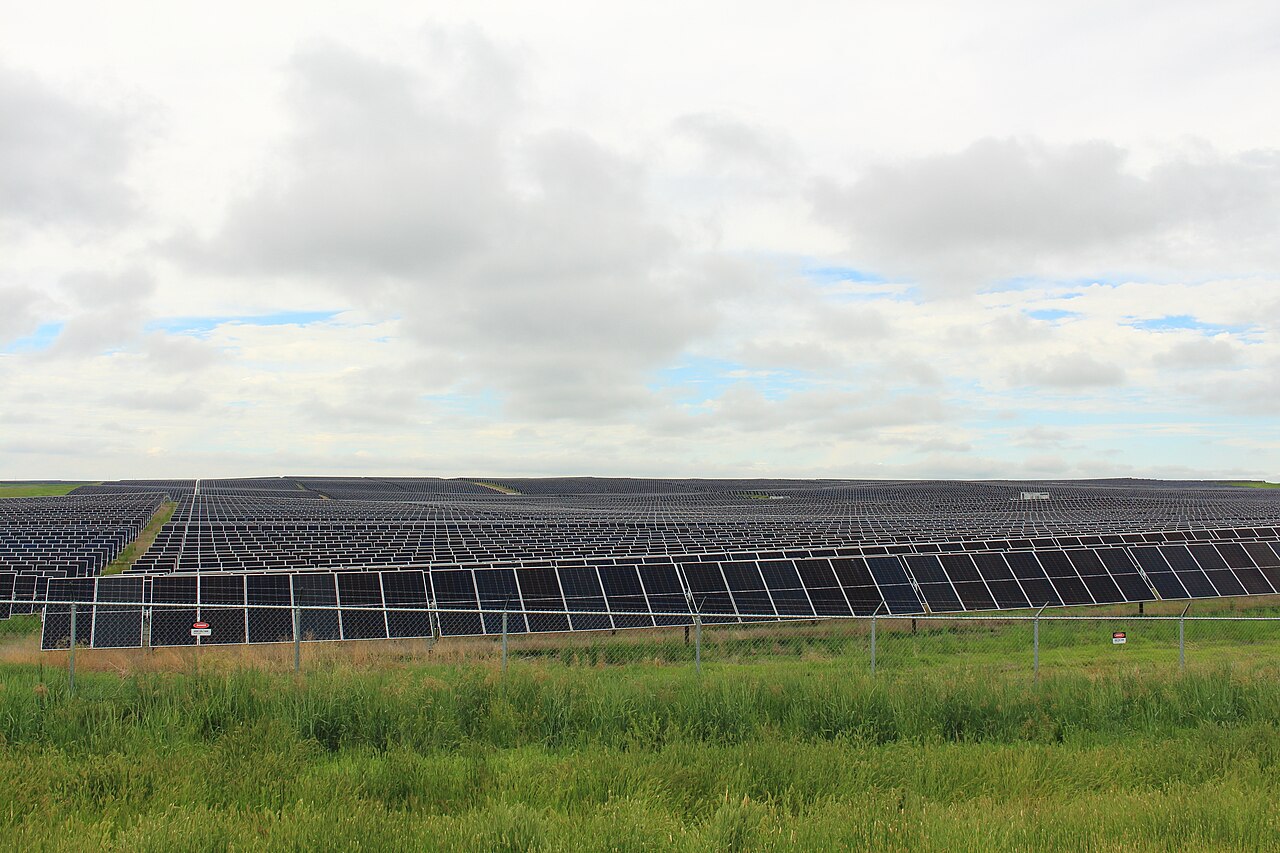 전력공학
September 7, 2026
태양광 발전은 광전지 셀의 pn 접합부에서 빛을 직류 전기로 변환한 다음, MPPT(최대 전력점 추적), 인버터 및 변압기를 통해 부하 또는 전력망으로 전달하는 시스템입니다. 이 글에서는 전류-전압 특성, 온도, 음영 및 일사량의 영향, 전력망 연계, 배터리, 현재 사용되는 장비, 그리고 최첨단 페로브스카이트 연구를 방정식과 도표를 통해 정리합니다.
Fundamentals · 9 분 읽기 컴퓨터 비전
September 3, 2026
특징점 검출은 이미지에서 "다시 찾을 수 있는 위치"를 선택하고 이를 매칭에 사용합니다. 이 글에서는 코너, 블롭, DoG, FAST, ORB, SIFT 등의 특징점 검출 원리를 견고성, 평가, 최신 도구, 학습 기반 방법과 연결하여 전체적인 그림을 제시합니다.
Fundamentals · 23 분 읽기 로봇공학 기초
September 3, 2026
ROS 2는 감지, 인식, 계획 및 제어를 별도의 프로세스로 분리하고 DDS 통신을 통해 연결하는 로봇 미들웨어입니다. 이 문서에서는 노드, 토픽, 서비스, 액션, QoS, TF2, 라이프사이클, 구현 및 디버깅에 대해 설명하고, ROS 1과의 차이점과 실제 운영 시 주의 사항을 다이어그램과 함께 다룹니다.
Fundamentals · 8 분 읽기ABOUT DUSKCOIL
Build it. Understand how it works.
Duskcoil 소개 →