Contents — find the section you need
एक्चुएटर विद्युत ऊर्जा को यांत्रिक गति में परिवर्तित करता है—यह रोबोट की "मांसपेशी" है। किसी जोड़ को घुमाना, पहिए को घुमाना, भुजा को फैलाना: एक स्वायत्त मोबाइल रोबोट या मैनिपुलेटर का हर गतिशील भाग एक्चुएटर द्वारा संचालित होता है। "बीएलडीसी मोटर," "स्टेपर मोटर," और "सर्वो मोटर" शब्दों पर अक्सर समानांतर विकल्पों के रूप में चर्चा की जाती है, लेकिन वास्तव में ये दो अलग-अलग पहलुओं को मिला देते हैं। बीएलडीसी और स्टेपर "मोटर के प्रकार" हैं जिन्हें विद्युत चुम्बकीय बल के उत्पादन के तरीके और स्थान (निर्माण) द्वारा परिभाषित किया जाता है, जबकि सर्वो, अधिकांश मामलों में, एक "नियंत्रण आर्किटेक्चर" है—एक बीएलडीसी मोटर को एनकोडर और ड्राइवर के साथ जोड़कर लूप को पूरा करना—और ये दोनों परस्पर अनन्य विकल्प नहीं हैं। इस संदर्भ को ध्यान में रखते हुए, व्यवहार में एक्चुएटर का चयन करते समय वास्तव में जो मायने रखता है वह तीन पहलुओं—टॉर्क, प्रतिक्रिया और नियंत्रण जटिलता/लागत—के बीच संतुलन बनाना है, और यह लेख वास्तविक उत्पाद संख्याओं का उपयोग करके इन तीनों पहलुओं की तुलना करता है।
 NEMA17 स्टेपर मोटर
 आउटनर-टाइप BLDC मोटर (3-वायर)
चित्र: Nema 17 स्टेपर मोटर (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA) 3.0), दोनों विकिमीडिया कॉमन्स से लिए गए हैं। पाठ में तुलना किए गए सटीक उत्पाद (स्टेपरऑनलाइन/टी-मोटर इकाइयाँ) नहीं हैं, बल्कि समान मोटर संरचना के प्रतिनिधि उदाहरण हैं। सर्वो मोटरों (डायनामिक्सल/यास्कावा इकाइयाँ) के लिए विकिमीडिया कॉमन्स पर कोई उपयुक्त व्यक्तिगत फोटो नहीं मिली, इसलिए कोई भी शामिल नहीं की गई है।


सिद्धांत: टॉर्क और बैक-ईएमएफ, प्रत्येक विद्युत चुम्बकीय मोटर में समान
बीएलडीसी, स्टेपर और सर्वो सभी एक ही अंतर्निहित विद्युत चुम्बकीय सिद्धांत पर आधारित हैं। चुंबकीय क्षेत्र में रखी कुंडली से धारा प्रवाहित करने पर चालक पर एक बल (लोरेंट्ज़ बल) उत्पन्न होता है, और यही टॉर्क रोटर को घुमाता है। उत्पन्न टॉर्क T लगभग मोटर के टॉर्क स्थिरांक k_t और वाइंडिंग धारा I का गुणनफल होता है।
रोटर के घूमने पर, कॉइल स्वयं चुंबकीय क्षेत्र में गति करती है, जिससे कोणीय वेग \omega के समानुपाती एक प्रतिगामी विद्युत आवेश e उत्पन्न होता है।
एक आदर्श मोटर में, इकाइयों के संरेखण के बाद k_t और k_e बराबर हो जाते हैं, और यहीं से मोटर की मूल टॉर्क-गति विशेषता आती है: अधिक धारा का अर्थ है अधिक टॉर्क, और उच्च घूर्णन गति प्रतिगामी विद्युत आवेश को आपूर्ति वोल्टेज के करीब धकेलती है, जिससे आगे त्वरण करना कठिन हो जाता है। BLDC, स्टेपर और सर्वो मोटरों के बीच अंतर केवल इस बात पर निर्भर करता है कि यह विद्युत चुम्बकीय बल कैसे उत्पन्न होता है (संरचना) और कैसे नियंत्रित होता है (आर्किटेक्चर) - इससे अधिक कुछ नहीं।
निर्माण अक्ष: बीएलडीसी मोटर और स्टेपर मोटर
ब्रश रहित डीसी मोटर (बीएलडीसी मोटर) में स्थायी चुंबकों वाला एक रोटर और इलेक्ट्रॉनिक रूप से स्विच होने वाली बहु-चरण वाइंडिंग वाला एक स्टेटर होता है। जहां एक पारंपरिक ब्रश वाली डीसी मोटर यांत्रिक संपर्क (ब्रश और कम्यूटेटर) के माध्यम से धारा की दिशा बदलती है, वहीं बीएलडीसी मोटर हॉल सेंसर या बैक-ईएमएफ डिटेक्शन के माध्यम से रोटर की स्थिति का पता लगाती है और अर्धचालक स्विच (इन्वर्टर) के माध्यम से इलेक्ट्रॉनिक रूप से वाइंडिंग के ऊर्जाकरण पैटर्न को बदलती है। इसमें कोई यांत्रिक घिसाव वाले पुर्जे नहीं होते, इसलिए यह लंबी आयु, उच्च दक्षता और उच्च गति पर घूर्णन के लिए उपयुक्त है, जो इसे निरंतर घूर्णन पर आधारित अनुप्रयोगों के लिए मुख्य आधार बनाता है। रोटर की स्थिति का पता लगाने के तरीके में भी विकल्प मौजूद है: एक "सेंसरयुक्त" डिज़ाइन, जिसमें हॉल सेंसर को भौतिक रूप से स्टेटर में लगाया जाता है, अधिक पुर्जों और लागत की कीमत पर स्थिर या कम गति पर भी स्थिति को सटीक रूप से ट्रैक कर सकता है। एक "सेंसर रहित" डिज़ाइन, जो वाइंडिंग में उत्पन्न बैक-ईएमएफ तरंग से स्थिति का अनुमान लगाता है, पुर्जों की संख्या कम करता है, लेकिन स्थिर अवस्था के तुरंत बाद या बहुत कम गति पर, जहाँ बैक-ईएमएफ कम होता है, स्थिति-अनुमान की सटीकता कम हो जाती है। अधिकांश ड्रोन मोटरें सेंसर रहित होती हैं क्योंकि यह कमी उनके उपयोग के अनुरूप होती है - एक बार हवा में उड़ने के बाद, मोटर उस कम गति सीमा से काफी ऊपर घूर्णन गति बनाए रखती है।
स्टेपर मोटर रोटर को अलग-अलग कोणीय चरणों में आगे बढ़ाती है, जिससे स्टेटर के चुंबकीय ध्रुवों को क्रमानुसार ऊर्जा मिलती है। अधिकांश उत्पाद बिना एनकोडर के, ओपन-लूप नियंत्रण में चलते हैं, और केवल "भेजे गए पल्स की संख्या" के आधार पर स्थिति का पता लगाते हैं। प्रत्येक ऊर्जाकरण स्विच पर रोटर द्वारा आगे बढ़ने वाले कोण को स्टेप कोण कहा जाता है; एक प्रतिनिधि 1.8°-स्टेप मोटर एक पूर्ण चक्कर को 200 चरणों (360° ÷ 1.8°) में विभाजित करती है।
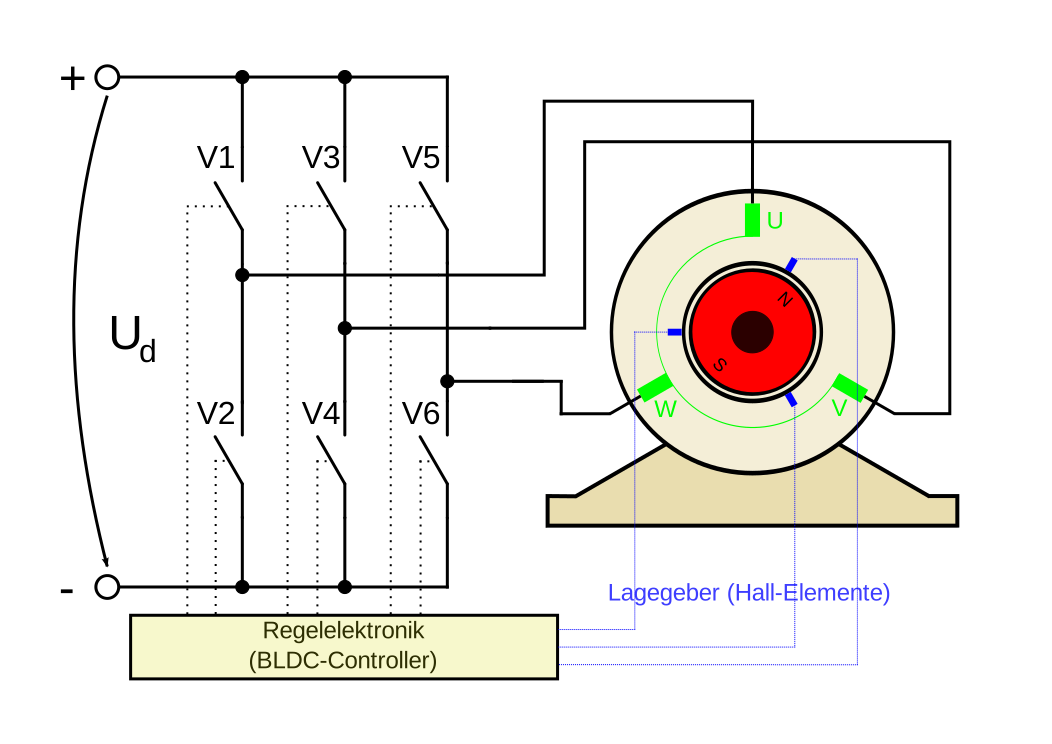 BLDC मोटर निर्माण
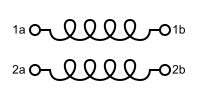 द्विध्रुवी स्टेपर मोटर वाइंडिंग
चित्र: EC-Motor (डेरमार्टिनरॉक्ट, सार्वजनिक डोमेन) / Stepper मोटर द्विध्रुवी कॉइल (सार्वजनिक डोमेन), दोनों विकिमीडिया कॉमन्स।


खुले लूप में होने से कुछ जोखिम होते हैं। स्टॉल (भेजे गए पल्स और वास्तविक रोटेशन के बीच बेमेल, जिससे स्थिति त्रुटि उत्पन्न होती है) जैसी समस्याएं हो सकती हैं, लेकिन इसके बदले सर्किट सरल और सस्ता होता है। स्थिर अवस्था में भी पर्याप्त होल्डिंग टॉर्क उत्पन्न करने की क्षमता, केवल ऊर्जा प्रदान करके, BLDC से अलग है, जो निरंतर रोटेशन पर आधारित है।
BLDC के भीतर भी, वाइंडिंग ऊर्जाकरण पैटर्न को स्विच करने के तरीके के आधार पर नियंत्रण दृष्टिकोण और भी विभाजित हो जाता है। सबसे सरल, ट्रेपेज़ॉइडल (छह-चरण) कम्यूटेशन, एक समय में तीन चरणों में से केवल दो को चालू/बंद करता है - सर्किट सरल रहता है, लेकिन कम्यूटेशन स्विच होने के क्षण में टॉर्क रिपल दिखाई देने लगता है। इसके विपरीत, साइनसोइडल ड्राइव (FOC, फील्ड-ओरिएंटेड कंट्रोल), रोटर कोण के आधार पर तीनों चरणों में साइनसोइडल धारा प्रवाहित करता रहता है, जिससे उत्पन्न टॉर्क स्थिर रहता है। ट्रेपेज़ॉइडल ड्राइव की तुलना में इसमें कंप्यूटिंग लागत अधिक होती है, लेकिन उन अनुप्रयोगों के लिए जहां कम गति कंपन या शोर मायने रखता है (रोबोट जॉइंट, सटीक उपकरण), FOC मानक विकल्प बन गया है। एक ही BLDC "संरचना" के भीतर भी, "नियंत्रण विधि" का यह चुनाव ही सहज प्रतिक्रिया और नियंत्रक की जटिलता के बीच संतुलन को बदल देता है।
नियंत्रण-आर्किटेक्चर अक्ष: "लूप को बंद करने" के लिए सर्वो का नाम
"सर्वो मोटर" किसी विशिष्ट मोटर संरचना को संदर्भित नहीं करता है - यह एक नियंत्रण आर्किटेक्चर को संदर्भित करता है जो एक मोटर को एक एनकोडर (स्थिति/वेग सेंसर) और एक ड्राइवर (नियंत्रण परिपथ) के साथ जोड़ता है, और लक्ष्य और मापे गए मान के बीच के अंतर को वापस भेजकर लक्ष्य को ट्रैक करता है। अधिकांश व्यावसायिक "सर्वो मोटर" उत्पाद, आंतरिक रूप से, एक BLDC मोटर (या, AC सर्वो के लिए, एक सिंक्रोनस मोटर) होते हैं, जिनके ऊपर क्लोज्ड-लूप नियंत्रण परत जोड़ी जाती है। मूल नियंत्रण नियम PID नियंत्रण है, जो लक्ष्य मान के सापेक्ष त्रुटि e(t) से नियंत्रित चर u(t) की गणना इस प्रकार करता है:
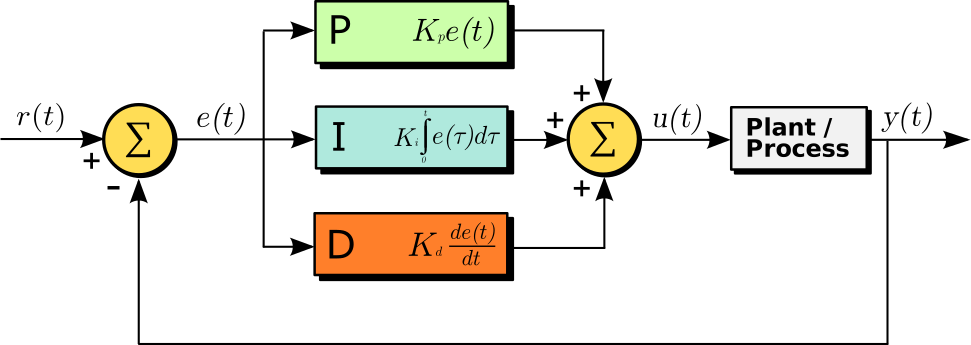 PID नियंत्रण प्रतिक्रिया लूप
चित्र: PID नियंत्रक ब्लॉक आरेख (आर्टुरो उर्क्विज़ो), विकिमीडिया कॉमन्स (CC BY-SA 3.0)।

आनुपातिक पद (K_p e) वर्तमान त्रुटि को दर्शाता है, समाकलन पद संचित त्रुटि को समाप्त करता है, और व्युत्पन्न पद यह दर्शाता है कि कितनी तेजी से त्रुटि बदलती रहती है। चूंकि एनकोडर लगातार वास्तविक स्थिति/वेग की निगरानी करता है और सुधार लागू करता रहता है, इसलिए सिस्टम लोड परिवर्तन जैसी गड़बड़ियों के बावजूद भी लक्ष्य का अनुसरण कर सकता है। प्रत्येक गेन ( K_p , K_i , K_d ) के मान केवल सिद्धांत के आधार पर तय नहीं किए जा सकते — उपयोगी नियंत्रण प्रदर्शन प्राप्त करने के लिए "ट्यूनिंग" की आवश्यकता होती है, जो वास्तविक हार्डवेयर पर वास्तविक प्रतिक्रिया तरंग को देखकर परीक्षण-और-त्रुटि का कार्य है। बहुत कम गेन का अर्थ है सुस्त ट्रैकिंग; बहुत अधिक गेन का अर्थ है दोलन या अस्थिरता, इसलिए यह ट्यूनिंग प्रयास स्वयं सर्वो को अपनाने की लागत का हिस्सा बन जाता है। एक मध्यवर्ती उत्पाद श्रेणी भी है — "क्लोज्ड-लूप स्टेपर," जो लूप को बंद करने के लिए स्टेपर मोटर में एक एनकोडर जोड़ता है — और इसका अस्तित्व इस बात की पुष्टि करता है कि ओपन-लूप/क्लोज्ड-लूप अक्ष और BLDC/स्टेपर अक्ष वास्तव में एक दूसरे से स्वतंत्र हैं।
मुख्य उत्पाद विनिर्देश तुलना
| उत्पाद | प्रकार | रेटेड/अधिकतम टॉर्क | गति/रिज़ॉल्यूशन | वोल्टेज/करंट | नोट्स |
|---|---|---|---|---|---|
| मैक्सन EC-i 40 | BLDC मोटर (औद्योगिक) | अधिकतम निरंतर टॉर्क 171mNm, स्टॉल टॉर्क 2760mNm | बिना लोड की गति ~4,700–18,000rpm (वोल्टेज पर निर्भर) | 15–48V | 170W रेटेड आउटपुट |
| टी-मोटर MN5006 (KV300) | BLDC मोटर (ड्रोन आउटनर) | अनुशंसित थ्रस्ट 0.8–1kg (निरंतर), अधिकतम थ्रस्ट 3.2kg | 24N28P कॉन्फ़िगरेशन, वजन 108g | 4–6S LiPo संगत, पीक करंट 26A | लंबी उड़ान क्षमता के लिए एंटीग्रेविटी सीरीज़ |
| स्टेपरऑनलाइन 17HS24-2104S | स्टेपर मोटर (NEMA17, ओपन-लूप) | होल्डिंग टॉर्क 65Ncm | स्टेप एंगल 1.8° (200 स्टेप/रिव) | 2.1A/फेज | 42×42×60mm |
| रोबोटिस डायनामिक्सल XM430-W350-T | सर्वो मोटर (रोबोट जॉइंट) | स्टॉल टॉर्क 4.1Nm, रेटेड टॉर्क 0.82Nm | रिज़ॉल्यूशन 4096 (12-बिट, 0.088°) | 12V | 82 ग्राम वजन, करंट-आधारित स्थिति नियंत्रण का समर्थन करता है |
| यास्कावा SGM7G | सर्वो मोटर (औद्योगिक AC सर्वो) | रेटेड टॉर्क 95.2Nm तक | रेटेड गति 1500rpm, 24-बिट एनकोडर | — | सिग्मा-7 श्रृंखला का उच्चतम टॉर्क वर्ग |
सिग्मा-7 लाइनअप में, SGM7J (अधिकतम 2.39Nm, 3000rpm) और SGM7P (अधिकतम 4.77Nm, 3000rpm) छोटे और हल्के कार्यों के लिए उपयुक्त हैं, जबकि SGM7G 1500rpm की अधिकतम गति के साथ 95.2Nm तक का टॉर्क प्रदान करता है - यह मॉडल स्पष्ट रूप से "उच्च टॉर्क, कम गति" के लिए बनाया गया है। एक ही निर्माता और एक ही एनकोडर तकनीक (24-बिट) का उपयोग करने के बावजूद, टॉर्क या गति को प्राथमिकता देने के आधार पर कई मॉडलों में विभाजित होना दर्शाता है कि "सर्वो मोटर" उत्पाद श्रेणी का कोई एक प्रदर्शन प्रोफाइल नहीं है - यह उपयोग के अनुसार टॉर्क/गति के विभिन्न संतुलनों को दर्शाता है।
दो BLDC उत्पादों की तुलना से पता चलता है कि एक ही "BLDC मोटर" श्रेणी में भी "ऑप्टिमाइजेशन" के परिणाम कितने अलग-अलग हो सकते हैं। मैक्सन का EC-i 40 एक औद्योगिक एक्चुएटर के रूप में डिज़ाइन किया गया है, जिसमें व्यापक टॉर्क और गति सीमा तथा लचीली वोल्टेज सीमा को प्राथमिकता दी गई है। वहीं, T-Motor MN5006 उड़ान वाहनों से संबंधित एक विशिष्ट प्रश्न को चरम सीमा तक ले जाता है - 108 ग्राम वजन (शक्ति-से-वजन अनुपात) से कितना थ्रस्ट प्राप्त किया जा सकता है। स्टेपर मोटर, स्टेपरऑनलाइन का 17HS24-2104S, 2.1A/फेज पर सरल स्थिर-धारा ड्राइव के साथ 65Ncm का होल्डिंग टॉर्क प्राप्त करता है, और बिना एनकोडर के स्थिर अवस्था में उस टॉर्क को बनाए रखने की क्षमता एक ऐसी विशेषता है जो न तो BLDC और न ही सर्वो मोटरों में पाई जाती है। दो सर्वो उत्पादों में से, रोबोट-जोड़-उन्मुख DYNAMIXEL XM430 एक कॉम्पैक्ट 12V/82g पैकेज में 4096-रिज़ॉल्यूशन एनकोडर को समाहित करता है, जबकि औद्योगिक Yaskawa SGM7G को एक अलग भार वर्ग के रूप में डिज़ाइन किया गया है, जो व्यावहारिक 1500rpm ऑपरेटिंग रेंज में 95.2Nm का जबरदस्त टॉर्क प्रदान करता है।
संदर्भ के लिए, newbot प्रोजेक्ट का ड्राइवट्रेन BLDC, स्टेपर या सर्वो में से किसी का भी उपयोग नहीं करता है - यह एक एनकोडर (12V, 100RPM) के साथ एक ब्रश्ड DC गियर मोटर है, जिसे मोटर ड्राइवर (Cytron MDD10A) के माध्यम से PWM द्वारा संचालित किया जाता है। हालाँकि, इसका नियंत्रण यहाँ वर्णित "सर्वो" अर्थ में वास्तविक समय क्लोज्ड-लूप वेग नियंत्रण नहीं है; यह फीडफॉरवर्ड शैली का सेटअप है, जिसमें एक ज्ञात गति कमांड (मिमी/सेकंड) भेजी जाती है, जिसे एनकोडर के मापे गए मान से मिलाया जाता है, और गति कमांड से पीडब्ल्यूएम ड्यूटी साइकिल में रूपांतरण कारक को पूर्व-कैलिब्रेट करने के लिए उपयोग किया जाता है। अपेक्षाकृत सरल डिफरेंशियल टू-व्हील ड्राइव के लिए, यह एक ऐसे डिज़ाइन निर्णय का संकेत देता है कि केवल पूर्व-कैलिब्रेशन के माध्यम से एक सस्ते सामान्य-उद्देश्यीय गियर मोटर को उपयोगी परिशुद्धता तक पहुँचाना, समर्पित सर्वो उत्पाद द्वारा प्रदान किए जाने वाले निरंतर-चालू फीडबैक नियंत्रण को शामिल करने की तुलना में अधिक समझदारी भरा लागत/जटिलता संतुलन था।
इतिहास: निर्वात में ब्रश का घिसाव, फ्लॉपी डिस्क का मूल, और विमान-रोधी लक्ष्यीकरण से उत्पन्न साइबरनेटिक्स
बीएलडीसी: निर्वात में ब्रश के केवल कुछ मिनट तक चलने की खोज — द्वितीय विश्व युद्ध के दौरान, 30,000 फीट (लगभग 9,100 मीटर) से अधिक ऊँचाई पर विमानों में घूर्णन उपकरणों में ब्रश का तेजी से घिसना और विफलता ब्रश रहित अनुसंधान के लिए एक प्रारंभिक बिंदु बन गया। 1950 के दशक के मध्य में, एच. डी. ब्रेल्सफोर्ड ने पहले "ब्रशलेस" डीसी मोटर प्रस्तुत किए, जिससे यह सिद्ध हुआ कि ब्रश हटाने से आश्चर्यजनक रूप से लंबे समय तक चलने वाली परिचालन क्षमता प्राप्त की जा सकती है। सैद्धांतिक पक्ष पर, टी. जी. विल्सन और पी. एच. ट्रिकी ने अपने 1962 के शोध पत्र "डी.सी. मशीन विद सॉलिड स्टेट कम्यूटेशन" में ट्रांजिस्टर का उपयोग करके सॉलिड-स्टेट कम्यूटेशन की अवधारणा प्रस्तुत की। निर्णायक खोज नासा से आई: 1966 की एक तकनीकी रिपोर्ट से पता चला कि निर्वात में संचालित होने पर पारंपरिक कार्बन-ब्रश कम्यूटेटर का जीवनकाल केवल कुछ मिनटों का होता है। दूसरे शब्दों में कहें तो, अंतरिक्ष के निर्वात ने ब्रश वाले मोटरों के उपयोग को असंभव बना दिया था। 1965 तक, अंतरिक्ष में उपयोग के लिए उपयुक्त बीएलडीसी मोटर (1 वाट से लेकर आधा हॉर्सपावर तक) अपोलो चंद्र मॉड्यूल में ऑक्सीजन संचारित करने और सैटर्न आई-बी और सैटर्न वी पर शीतलक पंपों को चलाने के लिए पहले से ही सेवा में थे। 1974 तक, बीएलडीसी मोटर अपोलो के जीवन-सहायक ब्लोअर और चंद्र पोर्टेबल जीवन समर्थन प्रणाली में ऑक्सीजन संचारित करने के लिए मानक विकल्प बन गए थे, और नासा के इंजीनियरों को अंतरिक्ष अन्वेषण और उपग्रह अनुप्रयोगों के लिए 10 वर्षों तक रखरखाव-मुक्त परिचालन जीवन की उम्मीद थी। निर्वात की चरम स्थितियों में एक साधारण यांत्रिक भाग - ब्रश - एक बाधा बन गया, और इस समस्या के समाधान ने इलेक्ट्रॉनिक नियंत्रण प्रौद्योगिकी को व्यावहारिक उपयोग की ओर अग्रसर किया: यह अंतरिक्ष विकास द्वारा नागरिक प्रौद्योगिकी को जन्म देने का एक उत्कृष्ट उदाहरण है।
स्टेपर मोटर्स: रिले से फ्लॉपी डिस्क तक — स्टेपर मोटर की उत्पत्ति कथित तौर पर 20वीं शताब्दी के आरंभिक स्टेपिंग रिले (एक ऐसा तंत्र, जिसका उपयोग टेलीफोन एक्सचेंजों आदि में किया जाता था और जो प्रत्येक पल्स के साथ एक संपर्क को आगे बढ़ाता था) से हुई है। आधुनिक स्टेपर मोटर का पहला प्रोटोटाइप 1920 के दशक में सामने आया। इस तकनीक के व्यापक प्रसार का एक महत्वपूर्ण क्षण 1970 के दशक के उत्तरार्ध में फ्लॉपी डिस्क और हार्ड डिस्क ड्राइव में इसका उपयोग था। रीड/राइट हेड को ट्रैक दर ट्रैक सटीक रूप से स्थापित करना ओपन-लूप नियंत्रण की मूल विशेषता — "भेजे गए पल्स का अर्थ है तय की गई दूरी" — के लिए एकदम उपयुक्त था, जिसमें एनकोडर की आवश्यकता नहीं थी। इससे उपभोक्ता स्टोरेज हार्डवेयर के केंद्रबिंदु के रूप में स्टेपर मोटर्स के बड़े पैमाने पर उत्पादन का युग शुरू हुआ।
सर्वो: विमान रोधी बंदूक के लक्ष्यीकरण ने साइबरनेटिक्स को जन्म दिया — द्वितीय विश्व युद्ध के दौरान, गणितज्ञ नॉर्बर्ट वीनर ने विमान रोधी बंदूकों के स्वचालित लक्ष्यीकरण की कठिन समस्या पर काम किया। तेज़ गति से उड़ने वाला विमान, गोले के पहुँचने तक कहीं और पहुँच चुका होता, इसलिए तोप को विमान की वर्तमान स्थिति पर नहीं, बल्कि उसके भविष्य के लक्ष्य पर निशाना लगाना पड़ता था। वीनर ने शोरगुल वाले रडार अवलोकन डेटा से विमान के प्रक्षेप पथ का अनुमान लगाने और उस अनुमान को लगातार लक्ष्य तंत्र में वापस भेजने के लिए गणितीय गणनाएँ कीं। इस प्रक्रिया में, उन्होंने संरचना के बारे में एक महत्वपूर्ण बात देखी - कि तोप, रडार और मानव संचालक मिलकर एक ऐसी प्रणाली बनाते हैं जो अपनी त्रुटि को पहचानती है और उसे लगातार सुधारती रहती है - और उन्हें एहसास हुआ कि यही पैटर्न जीवित तंत्रिका तंत्र पर भी लागू होता है। यह अंतर्दृष्टि उनकी 1948 की पुस्तक, साइबरनेटिक्स: या पशु और मशीन में नियंत्रण और संचार में स्पष्ट रूप से सामने आई। सैन्य प्रौद्योगिकी का एक उप-उत्पाद - विमान-रोधी तोपों का लक्ष्यीकरण - तब से हर क्लोज्ड-लूप नियंत्रण प्रणाली का सैद्धांतिक आधार बन गया है, जिसमें फीडबैक नियंत्रण सिद्धांत भी शामिल है जिसे आज के सर्वो मोटर सीधे लागू करते हैं। पीआईडी नियंत्रण का मूल ढांचा—लक्ष्य के सापेक्ष त्रुटि को मापना और उसे रद्द करने के लिए सुधारात्मक कार्रवाई भेजना—गणितीय रूप से ठीक वही संरचना है जो वीनर ने बंदूक, रडार और मानव संचालक की उस विषम प्रणाली में पाई थी।
एक वास्तविक प्रयोग: एक ड्रोन पर आठ बीएलडीसी मोटर, अतिरेक के लिए युग्मित
एक साथ कई बीएलडीसी मोटरों के उपयोग का एक प्रतिनिधि उदाहरण डीजेआई एग्रास टी50 है, जो एक कृषि छिड़काव ड्रोन है। इसमें आठ बीएलडीसी मोटर और आठ प्रोपेलर लगे हैं, प्रत्येक भुजा पर दो-दो, चार भुजाओं में, समानांतर रूप से युग्मों में (एक समानांतर दोहरे रोटर विन्यास), जिससे प्रत्येक भुजा द्वारा उत्पन्न उत्थापन ऊपरी और निचली मोटर में विभाजित हो जाता है। इस व्यवस्था का लाभ अतिरेक है: यदि युग्म में एक मोटर विफल हो जाती है, तो दूसरी मोटर उत्थापन बनाए रखने में सक्षम होती है। लगभग 40 किलोग्राम के खाली वजन के साथ, यह ड्रोन छिड़काव के लिए 40 किलोग्राम और फैलाव के लिए 50 किलोग्राम तक का भार वहन कर सकता है, और फैलाव के लिए भारित होने पर इसका टेकऑफ़ वजन 103 किलोग्राम तक पहुँच जाता है। परिवेश का पता लगाने की क्षमता (आगे और पीछे स्थित फेज़्ड-एरे रडार, एक बाइनोकुलर विज़न सिस्टम) के साथ, यह कृषि भूमि के बाधाओं से भरे वातावरण में 21 हेक्टेयर प्रति घंटे की परिचालन दक्षता प्राप्त करता है। प्रत्येक बीएलडीसी मोटर की विश्वसनीयता को चरम सीमा तक ले जाने के बजाय, तंत्र स्तर पर अतिरेक सुनिश्चित करने के लिए मोटरों को युग्मित करना ही वह डिज़ाइन निर्णय है जो बड़े, भारी भार वाले ड्रोनों के व्यावहारिक उपयोग का आधार है। "कई बीएलडीसी मोटरों का उपयोग" का साझा विचार भी संदर्भ के अनुसार भिन्न अर्थ रखता है - एक उपभोक्ता क्वाडकॉप्टर को अभिवृत्ति-नियंत्रण स्वतंत्रता की डिग्री सुनिश्चित करने के लिए केवल न्यूनतम चार मोटरों की आवश्यकता होती है, जबकि एक औद्योगिक ड्रोन को एक साथ भार वहन और अतिरेक दोनों को पूरा करना होता है, जिससे अधिक मोटरों को जोड़ने का वास्तविक उद्देश्य बदल जाता है।
टॉर्क विनिर्देशों से जो पता नहीं चलता — 2025 में "मानव-स्तर" की सक्रियता को मापने का एक प्रयास
नवंबर 2025 में प्रकाशित "ह्यूमनॉइड रोबोटों के लिए मानव-स्तर सक्रियता" (एमडी-नाज़मस सनबीम) नामक शोध पत्र में ह्यूमनॉइड रोबोटों के लिए एक्चुएटर प्रदर्शन के मूल्यांकन हेतु तीन-स्तरीय ढांचा प्रस्तावित किया गया है: एक "काइनेमैटिक डीओएफ एटलस" जो प्रति-जोड़ समन्वय प्रणालियों को मानकीकृत करता है, एक "मानव-समतुल्यता लिफाफा" जो मानव शारीरिक क्षमता के आधार पर टॉर्क/शक्ति आवश्यकताओं को परिभाषित करता है, और एक "मानव-स्तर सक्रियता स्कोर" जो इन सभी को एकत्रित करता है। शोध पत्र का मुख्य बिंदु यह है कि विनिर्देश पत्रक पर केवल चरम-टॉर्क संख्याओं को देखने से एक महत्वपूर्ण समझौता छिप जाता है — गियर अनुपात बढ़ाने से टॉर्क तो बढ़ता है लेकिन प्रतिक्रिया बैंडविड्थ और दक्षता कम हो जाती है; गियर अनुपात कम रखने से प्रतिक्रिया तेज रहती है लेकिन आवश्यक टॉर्क प्रदान करने में कठिनाई होती है। यह वही संरचनात्मक समस्या है जो इस लेख के केंद्रीय प्रश्न, BLDC, स्टेपर और सर्वो में से चुनाव करने से संबंधित है, बस एक स्तर नीचे, गियर अनुपात के चुनाव में दोहराई गई है — यह वर्तमान में अनुसंधान की स्थिति का एक संक्षिप्त विवरण है। डायरेक्ट ड्राइव (बिना रिडक्शन गियरिंग के) के करीब जाने से बाहरी बलों को महसूस करना आसान हो जाता है (उच्च बैकड्राइवेबिलिटी) लेकिन प्रदर्शन उस टॉर्क तक सीमित हो जाता है जो मोटर दे सकती है; इसके विपरीत, गियर अनुपात बढ़ाने से आप प्रतिक्रिया गति और यांत्रिक बैकड्राइवेबिलिटी की कीमत पर अधिक टॉर्क को संभाल सकते हैं। यह संबंध दर्शाता है कि इस लेख के शीर्ष पर उल्लिखित टॉर्क/प्रतिक्रिया/नियंत्रण विधि का समझौता केवल एक्चुएटर तक ही सीमित नहीं है, बल्कि उस संपूर्ण तंत्र के डिजाइन तक फैला हुआ है जिसमें यह निर्मित है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- टॉर्क-से-वजन अनुपात (शक्ति-से-वजन अनुपात): ड्रोन जैसे उड़ान वाहनों के लिए, जो प्रमुख कारक है वह निरपेक्ष टॉर्क नहीं है, बल्कि "इकाई के अपने वजन के सापेक्ष कितना थ्रस्ट उत्पन्न किया जा सकता है।" यही कारण है कि टी-मोटर MN5006 अपने 108 ग्राम वजन को लेकर इतना ही सतर्क रहता है - यह मैक्सन EC-i 40 जैसी औद्योगिक डिजाइन फिलॉसफी से बिल्कुल अलग मूल्यांकन आधार है।
- ओपन-लूप बनाम क्लोज्ड-लूप: स्टेपर मोटर का ओपन-लूप नियंत्रण सस्ता और कम जटिल होता है, जिसमें एनकोडर फीडबैक सर्किटरी की आवश्यकता नहीं होती है, लेकिन इसके बदले में स्टॉल का जोखिम रहता है। ऐसे अनुप्रयोगों के लिए जहां महत्वपूर्ण भार भिन्नता के तहत स्थितिगत सटीकता महत्वपूर्ण है — उदाहरण के लिए, सटीक रोबोट-आर्म कार्य — एक एनकोडर-युक्त सर्वो कॉन्फ़िगरेशन अनिवार्य हो जाता है।
- स्थिर अवस्था में धारण बल: एक स्टेपर मोटर केवल ऊर्जा बनाए रखकर ही स्थिर अवस्था में पर्याप्त धारण बल उत्पन्न कर सकती है, जबकि एक BLDC मोटर को रुके रहने पर भी बल उत्पन्न करने के लिए विशेष नियंत्रण (करंट प्रवाहित रखना) की आवश्यकता होती है, जिससे ऊष्मा प्रबंधन संबंधी चिंताएं बढ़ जाती हैं।
- प्रतिक्रिया (बैंडविड्थ): एक सर्वो का क्लोज्ड-लूप नियंत्रण PID गेन ट्यूनिंग के माध्यम से प्रतिक्रिया गति को और आगे बढ़ा सकता है, लेकिन इसकी सीमा मोटर के अपने विद्युत समय स्थिरांक (प्रेरकत्व और प्रतिरोध का अनुपात) और यांत्रिक समय स्थिरांक (जड़त्व और अवमंदन का अनुपात) द्वारा निर्धारित होती है — कोई भी चतुर नियंत्रण नियम, सिद्धांत रूप में, मोटर की भौतिक विशेषताओं द्वारा अनुमत गति से तेज प्रतिक्रिया उत्पन्न नहीं कर सकता है।
- रिज़ॉल्यूशन: DYNAMIXEL XM430 के 4096-काउंट रिज़ॉल्यूशन की तरह। (0.088° के अंतराल पर), एक सर्वो की स्थिति परिशुद्धता सीधे उसके एनकोडर रिज़ॉल्यूशन से संबंधित होती है। एक स्टेपर मोटर का रिज़ॉल्यूशन उसके स्टेप कोण (आमतौर पर 1.8°, जिसे माइक्रोस्टेपिंग ड्राइव के माध्यम से और भी विभाजित किया जा सकता है) द्वारा निर्धारित होता है - जो एक मौलिक रूप से भिन्न निर्णायक कारक है।
- लागत और नियंत्रण जटिलता: एक औद्योगिक एसी सर्वो (यास्कावा SGM7G श्रेणी) उच्च परिशुद्धता और उच्च टॉर्क प्रदान करता है, लेकिन इसके लिए एक समर्पित ड्राइवर और ट्यूनिंग प्रयास की आवश्यकता होती है। प्रारंभिक प्रोटोटाइपिंग में, स्टेपरऑनलाइन जैसी स्टेपर मोटर की कम लागत और नियंत्रण की सरलता को अक्सर प्राथमिकता दी जाती है।
- कम्यूटेशन विधि द्वारा टॉर्क रिपल: एक ही BLDC मोटर के लिए भी, ट्रेपेज़ॉइडल ड्राइव और FOC (साइनसोइडल ड्राइव) टॉर्क की सुगमता के बहुत भिन्न स्तर उत्पन्न करते हैं। ऐसे अनुप्रयोगों के लिए जहां कम गति का कंपन सीधे छवि गुणवत्ता या गति परिशुद्धता को प्रभावित करता है — जैसे कैमरा गिम्बल, रोबोट जॉइंट — FOC लगभग अनिवार्य है, जबकि ड्रोन प्रोपेलर जैसे उच्च गति रोटेशन वाले अनुप्रयोगों में ट्रेपेज़ॉइडल ड्राइव के साथ भी समस्या शायद ही कभी आती है।
- अतिरेक के माध्यम से विश्वसनीयता सुनिश्चित करना: जैसा कि DJI Agras T50 के समाक्षीय दोहरे रोटर विन्यास से पता चलता है, तंत्र स्तर पर कई इकाइयों को समानांतर करने और एक की विफलता को सहन करने का डिज़ाइन निर्णय — व्यक्तिगत मोटर की विश्वसनीयता को उसकी सीमा तक धकेलने के बजाय — बड़े, उच्च पेलोड वाले अनुप्रयोगों के लिए एक व्यावहारिक विकल्प है।
- ड्राइव वोल्टेज और करंट मार्जिन: Maxon EC-i 40 को 15–48V की विस्तृत रेंज में चलाया जा सकता है, जिसमें लागू वोल्टेज बढ़ने पर रेटेड टॉर्क और गति बढ़ती है। एक मोबाइल रोबोट में जहां बैटरी वोल्टेज स्थिर होता है, उस वोल्टेज मार्जिन का कितना हिस्सा वास्तव में उपयोग किया जा सकता है, यह आपके द्वारा प्राप्त वास्तविक प्रदर्शन को निर्धारित करता है। T-Motor MN5006 जैसा उत्पाद, जो 4–6S LiPo बैटरी (नाममात्र वोल्टेज 14.8–22.2V) के लिए उपयुक्त है, का अनुप्रयोग दायरा सीधे इसके अपेक्षित आपूर्ति वोल्टेज रेंज द्वारा निर्धारित होता है।
- PID गेन ट्यूनिंग लागत: सैद्धांतिक रूप से, एक सर्वो का क्लोज्ड-लूप नियंत्रण किसी भी लोड भिन्नता को ट्रैक कर सकता है, लेकिन व्यवहार में वास्तविक हार्डवेयर पर Kp, Ki और Kd गेन को ट्यून करने में काफी मेहनत लगती है। एक स्टेपर मोटर के ओपन-लूप नियंत्रण में ऐसा कोई ट्यूनिंग चरण नहीं होता है, और पूरे सिस्टम को तैयार करने में लगने वाला समय, टॉर्क और कीमत के साथ-साथ तुलना करने योग्य एक महत्वपूर्ण पहलू है।
क्या पीक एक्चुएटर टॉर्क का निरंतर उपयोग किया जा सकता है?
पीक और निरंतर रेटिंग भिन्न होती हैं।
ड्यूटी साइकिल के अनुसार तापमान, गति, शीतलन और लोड अवधि की जाँच करें। ## संदर्भ - [मैक्सॉन EC-i 40 डेटाशीट (मैक्सॉन)](https://www.maxongroup.com/medias/sys_master/8806895386654.pdf) - [टी-मोटर MN5006 KV300 उत्पाद पृष्ठ (टी-मोटर)](https://store.tmotor.com/product/mn5006-kv300-motor-antigravity-type.html) - [स्टेपरऑनलाइन NEMA17 स्टेपर मोटर उत्पाद पृष्ठ](https://www.omc-stepperonline.com/nema-17-stepper-motor) - [डायनामिक्सल XM430-W350-T उत्पाद पृष्ठ (रोबोटिस)](https://www.robotis.us/dynamixel-xm430-w350-t/) - [यास्कावा सिग्मा-7 SGM7G श्रृंखला उत्पाद पृष्ठ (यास्कावा)](https://www.yaskawa.com/products/motion/sigma-7-servo-products/rotary-servo-motors/sgm7g) - [स्टेपर बनाम सर्वो मोटर्स: सही मोटर कैसे चुनें (डिज़ाइन न्यूज़)](https://www.designnews.com/motors-actuators-conveyors/stepper-vs-servo-motors-pros-cons-how-to-choose-the-right-one) - [ब्रशलेस डीसी इलेक्ट्रिक मोटर (विकिपीडिया, 1962 के विल्सन और ट्रिकी पेपर का संदर्भ)](https://en.wikipedia.org/wiki/Brushless_DC_electric_motor) - [एयरोस्पेस प्रौद्योगिकी के अनुप्रयोग: ब्रशलेस डीसी मोटर्स (NASA CR-2506)](https://ntrs.nasa.gov/api/citations/19750007247/downloads/19750007247.pdf) - [स्टेपर मोटर्स और उनके अनुप्रयोग (GlobalSpec)](https://insights.globalspec.com/article/22161/stepper-motors-and-their-applications) - [नॉर्बर्ट वीनर और साइबरनेटिक्स का जन्म (इंजन ऑफ अवर इनजेन्युइटी)](https://engines.egr.uh.edu/episode/2901) - [DJI AGRAS T50 उत्पाद पृष्ठ (DJI)](https://ag.dji.com/t50) - [DJI AGRAS T50 विनिर्देश (DJI)](https://ag.dji.com/t50/specs) ) - [डीजेआई एग्रास (विकिपीडिया)](https://en.wikipedia.org/wiki/DJI_Agras) - [मानव-स्तरीय सक्रियण फॉर ह्यूमनॉइड्स (arXiv:2511.06796)](https://arxiv.org/abs/2511.06796)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।