Contents — find the section you need
Aktuator mengubah energi listrik menjadi gerakan mekanis — ini adalah "otot" robot. Memutar sendi, memutar roda, memperpanjang lengan: setiap bagian yang bergerak dari robot atau manipulator bergerak otonom digerakkan oleh aktuator. Istilah "motor BLDC," "motor stepper," dan "motor servo" sering dibahas seolah-olah merupakan pilihan paralel, tetapi sebenarnya menggabungkan dua sumbu yang berbeda. BLDC dan stepper adalah "tipe motor" yang didefinisikan berdasarkan bagaimana dan di mana gaya elektromagnetik dihasilkan (konstruksi), sedangkan servo, dalam kebanyakan kasus, adalah "arsitektur kontrol" — motor BLDC yang dipasangkan dengan encoder dan driver untuk menutup loop — dan keduanya bukanlah alternatif yang saling eksklusif. Dengan kerangka berpikir tersebut, apa yang sebenarnya penting ketika memilih aktuator dalam praktiknya adalah pertimbangan antara tiga sumbu — torsi, respons, dan kompleksitas/biaya kontrol — dan artikel ini membandingkan ketiga sumbu tersebut menggunakan angka produk nyata.
 Motor stepper NEMA17
 Motor BLDC tipe outrunner (3 kawat)
Gambar: Nema 17 Stepper Motor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), keduanya Wikimedia Commons. Bukan produk yang persis sama yang dibandingkan dalam teks (unit StepperOnline/T-Motor), tetapi contoh representatif dari konstruksi motor yang sama. Tidak ada foto individual yang sesuai yang ditemukan di Wikimedia Commons untuk motor servo (unit Dynamixel/Yaskawa), jadi tidak ada yang disertakan.


Prinsip: torsi dan back-EMF, umum untuk setiap motor elektromagnetik
BLDC, stepper, dan servo semuanya didasarkan pada prinsip elektromagnetik yang sama. Melewatkan arus melalui kumparan yang ditempatkan dalam medan magnet menghasilkan gaya (gaya Lorentz) pada konduktor, dan ini menjadi torsi yang memutar rotor. Torsi yang dihasilkan T kira-kira merupakan hasil kali konstanta torsi motor k_t dan arus lilitan I.
Saat rotor berputar, kumparan itu sendiri bergerak melalui medan magnet, menghasilkan gaya gerak listrik balik (back-EMF) e yang sebanding dengan kecepatan sudut \omega.
Pada motor ideal, k_t dan k_e akan sama setelah unit disejajarkan, dan dari sinilah karakteristik torsi-kecepatan dasar motor berasal: arus yang lebih besar berarti torsi yang lebih besar, dan kecepatan rotasi yang lebih tinggi mendorong back-EMF lebih dekat ke tegangan suplai, sehingga akselerasi lebih lanjut menjadi lebih sulit. Perbedaan antara BLDC, stepper, dan servo bermuara pada bagaimana gaya elektromagnetik ini dihasilkan (konstruksi) dan bagaimana dikendalikan (arsitektur) — tidak lebih dari itu.
Poros Konstruksi: Motor BLDC dan Motor Stepper
Motor BLDC (motor DC tanpa sikat) terdiri dari rotor dengan magnet permanen dan stator dengan gulungan multi-fase yang diaktifkan secara elektronik. Jika motor DC sikat konvensional mengaktifkan arah arus melalui kontak mekanis (sikat dan komutator), motor BLDC mendeteksi posisi rotor melalui sensor Hall atau deteksi back-EMF dan mengaktifkan pola pengaktifan gulungan secara elektronik melalui sakelar semikonduktor (inverter). Tanpa komponen aus mekanis, motor ini memiliki umur pakai yang panjang, efisiensi tinggi, dan rotasi kecepatan tinggi, menjadikannya andalan untuk aplikasi yang dibangun di sekitar rotasi kontinu. Ada juga pilihan dalam cara mendeteksi posisi rotor: desain "bersensor" yang secara fisik menempatkan sensor Hall di stator dapat secara akurat melacak posisi bahkan saat diam atau kecepatan rendah, dengan biaya komponen dan pengeluaran yang lebih banyak. Desain "tanpa sensor", yang menyimpulkan posisi dari bentuk gelombang back-EMF yang diinduksi pada kumparan, mengurangi jumlah komponen tetapi mengalami penurunan akurasi estimasi posisi tepat setelah diam atau pada kecepatan sangat rendah, di mana back-EMF kecil. Sebagian besar motor drone menggunakan desain tanpa sensor justru karena kelemahan tersebut sesuai dengan kasus penggunaannya — setelah terbang, motor mempertahankan kecepatan rotasi jauh di atas kecepatan rendah tersebut.
Motor stepper menggerakkan rotor dengan langkah sudut diskrit, memberi energi pada kutub magnet stator secara berurutan. Sebagian besar produk beroperasi tanpa encoder, dalam kontrol loop terbuka, melacak posisi murni berdasarkan "berapa banyak pulsa yang dikirim." Sudut pergerakan rotor per sakelar pengaktifan disebut sudut langkah; motor langkah 1,8° yang representatif membagi satu putaran penuh menjadi 200 langkah (360° ÷ 1,8°).
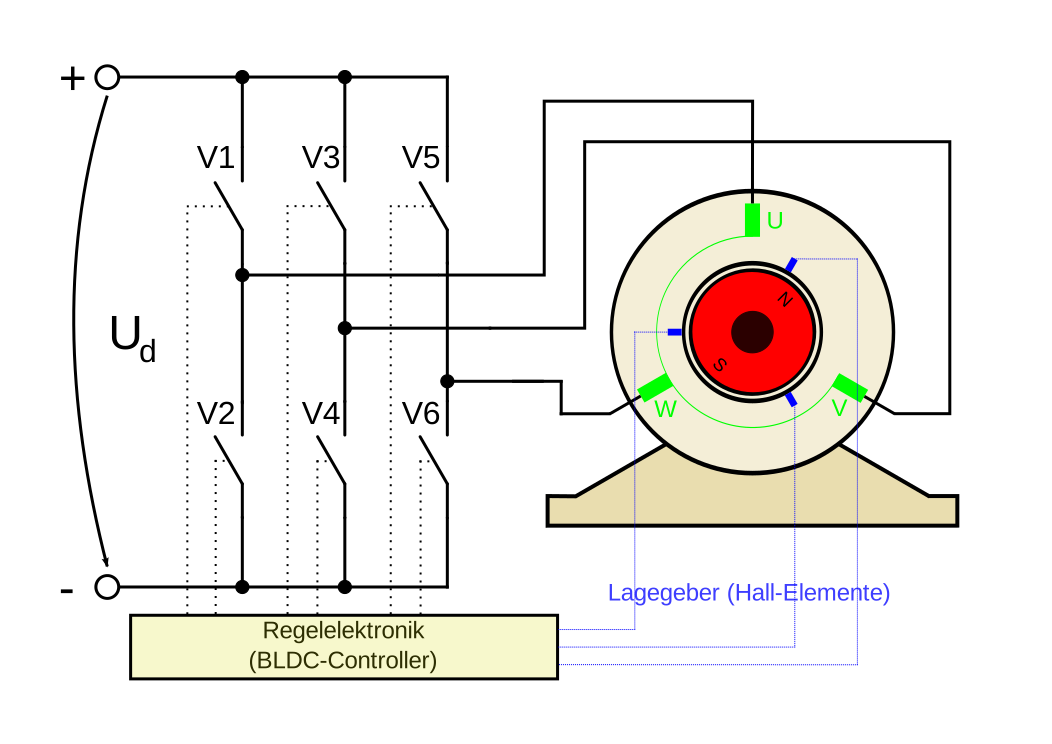 Konstruksi motor BLDC
 Lilitan motor stepper bipolar
Gambar: EC-Motor (Dermartinrockt, domain publik) / Stepper Kumparan Bipolar Motor (domain publik), keduanya Wikimedia Commons.


Pengoperasian open-loop membawa risiko macet (ketidaksesuaian antara pulsa yang dikirim dan rotasi aktual, menyebabkan kesalahan posisi), tetapi sebagai gantinya rangkaiannya sederhana dan Murah. Kemampuan untuk menghasilkan torsi penahan yang substansial saat diam hanya dengan mempertahankan energi adalah karakteristik lain yang kontras dengan BLDC, yang mengasumsikan rotasi kontinu.
Bahkan dalam BLDC, pendekatan kontrol terbagi lebih lanjut tergantung pada bagaimana pola energi lilitan diaktifkan. Yang paling sederhana, komutasi trapesium (enam langkah), hanya mengaktifkan/menonaktifkan dua dari tiga fasa pada satu waktu — rangkaian tetap sederhana, tetapi riak torsi cenderung muncul pada saat komutasi beralih. Penggerak sinusoidal (FOC, Field-Oriented Control), sebaliknya, menjaga arus sinusoidal mengalir melalui ketiga fasa berdasarkan sudut rotor, menjaga torsi yang dihasilkan tetap halus. Biaya komputasinya lebih tinggi daripada penggerak trapesium, tetapi untuk aplikasi di mana getaran atau kebisingan kecepatan rendah penting (sambungan robot, peralatan presisi), FOC telah menjadi pilihan standar. Bahkan dalam "konstruksi" BLDC yang sama, pilihan "metode kontrol" ini saja menggeser pertukaran antara kehalusan respons dan kompleksitas pengontrol.
Sumbu arsitektur kontrol: servo sebagai nama untuk "menutup loop"
"Motor servo" tidak merujuk pada konstruksi motor tertentu — melainkan merujuk pada arsitektur kontrol yang memasangkan motor dengan encoder (sensor posisi/kecepatan) dan driver (rangkaian kontrol), yang memberikan umpan balik perbedaan antara nilai target dan nilai terukur untuk melacak target. Sebagian besar produk "motor servo" komersial, secara internal, adalah motor BLDC (atau, untuk servo AC, motor sinkron) dengan kontrol loop tertutup yang ditambahkan di atasnya. Hukum kontrol dasar adalah kontrol PID, yang menghitung variabel yang dimanipulasi u(t) dari kesalahan e(t) terhadap nilai target sebagai berikut:
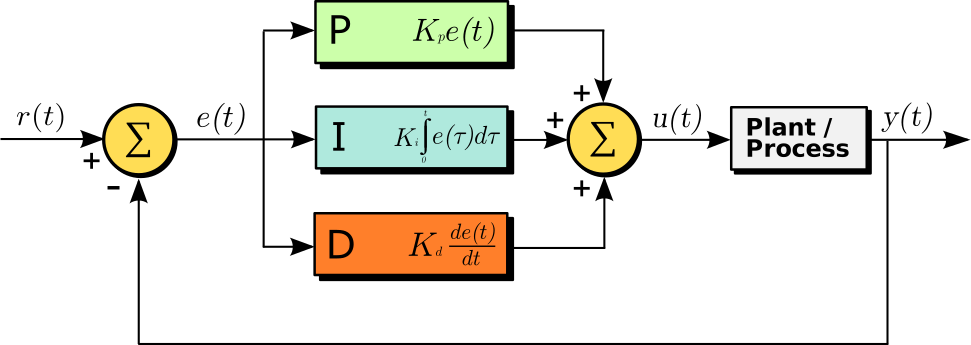 Loop umpan balik kontrol PID
Gambar: PID diagram blok pengontrol (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

Istilah proporsional (K_p e) merespons kesalahan saat ini, istilah integral menghilangkan kesalahan yang terakumulasi, dan istilah derivatif merespons seberapa cepat kesalahan tersebut berubah. Karena encoder terus memantau posisi/kecepatan aktual dan terus menerapkan koreksi, sistem dapat terus melacak target bahkan di bawah gangguan seperti perubahan beban. Nilai setiap gain (K_p, K_i, K_d) jarang ditentukan hanya dengan teori — mencapai kinerja kontrol yang dapat digunakan membutuhkan "penyetelan," pekerjaan coba-coba dengan mengamati bentuk gelombang respons aktual pada perangkat keras nyata. Gain yang terlalu kecil berarti pelacakan yang lambat; terlalu besar berarti osilasi atau ketidakstabilan, sehingga upaya penyetelan ini sendiri menjadi bagian dari biaya mengadopsi servo. Ada juga kategori produk menengah — "stepper loop tertutup," yang menambahkan encoder ke motor stepper untuk menutup loop — dan keberadaannya menegaskan bahwa sumbu loop terbuka/loop tertutup dan sumbu BLDC/stepper benar-benar independen satu sama lain.
Perbandingan spesifikasi produk utama
| Produk | Tipe | Torsi terukur/maksimum | Kecepatan/resolusi | Tegangan/arus | Catatan |
|---|---|---|---|---|---|
| Maxon EC-i 40 | Motor BLDC (industri) | Torsi kontinu maksimum 171mNm, torsi berhenti 2760mNm | Kecepatan tanpa beban ~4.700–18.000rpm (tergantung tegangan) | 15–48V | Daya keluaran terukur 170W |
| T-Motor MN5006 (KV300) | Motor BLDC (outrunner drone) | Dorongan yang direkomendasikan 0,8–1kg (kontinu), dorongan maksimum 3,2kg | Konfigurasi 24N28P, berat 108g | Kompatibel dengan LiPo 4–6S, arus puncak 26A | Seri Antigravity untuk daya tahan penerbangan yang lama |
| StepperOnline 17HS24-2104S | Motor stepper (NEMA17, loop terbuka) | Torsi penahan 65Ncm | Sudut langkah 1,8° (200 langkah/putaran) | 2,1A/fase | 42×42×60mm |
| Robotis DYNAMIXEL XM430-W350-T | Motor servo (sambungan robot) | Torsi berhenti 4,1Nm, torsi nominal 0,82Nm | Resolusi 4096 (12-bit, 0,088°) | 12V | Berat 82g, mendukung kontrol posisi berbasis arus |
| Yaskawa SGM7G | Motor servo (servo AC industri) | Torsi nominal hingga 95,2Nm | Kecepatan nominal 1500rpm, encoder 24-bit | — | Kelas torsi tertinggi seri Sigma-7 |
Dalam jajaran Sigma-7 yang sama, SGM7J (maks 2,39Nm, 3000rpm) dan SGM7P (maks 4,77Nm, 3000rpm) diposisikan untuk aplikasi yang lebih kecil dan ringan, sementara SGM7G membatasi kecepatan hingga 1500rpm dengan imbalan torsi hingga 95,2Nm — model yang jelas disetel untuk "torsi tinggi, kecepatan rendah." Meskipun menggunakan pabrikan yang sama dan teknologi encoder yang sama (24-bit), namun terbagi menjadi beberapa model berdasarkan prioritas torsi atau kecepatan, hal ini menunjukkan bahwa "motor servo" sebagai kategori produk tidak memiliki profil kinerja tunggal — ia mencakup berbagai kompromi torsi/kecepatan yang sesuai dengan kasus penggunaan.
Membandingkan kedua produk BLDC menunjukkan betapa berbedanya "optimasi" dapat mengarah bahkan dalam kategori "motor BLDC" yang sama. Maxon EC-i 40 dirancang sebagai aktuator industri yang memprioritaskan rentang torsi dan kecepatan yang luas serta rentang tegangan yang fleksibel, sementara T-Motor MN5006 mendorong hingga batas ekstrem pertanyaan khusus untuk kendaraan terbang — seberapa besar daya dorong yang dapat dihasilkan dari bobot 108g (rasio daya terhadap berat). Motor stepper, StepperOnline 17HS24-2104S, mencapai torsi penahan 65Ncm dengan penggerak arus konstan sederhana pada 2,1A/fase, dan kemampuan untuk mempertahankan torsi tersebut saat diam tanpa encoder adalah karakteristik yang tidak dimiliki oleh BLDC maupun servo. Di antara kedua produk servo tersebut, DYNAMIXEL XM430 yang berorientasi pada sambungan robot mengemas encoder resolusi 4096 ke dalam paket 12V/82g yang ringkas, sementara Yaskawa SGM7G industri dirancang sebagai kelas berat yang berbeda, menghasilkan torsi yang luar biasa sebesar 95,2Nm dalam rentang operasi praktis 1500rpm.
Sebagai referensi, sistem penggerak proyek newbot tidak menggunakan BLDC, stepper, atau servo — melainkan motor DC sikat dengan gir dan encoder (12V, 100RPM), yang digerakkan PWM melalui driver motor (Cytron MDD10A). Namun, kontrolnya bukanlah kontrol kecepatan loop tertutup waktu nyata dalam pengertian "servo" yang dijelaskan di sini; Ini adalah pengaturan gaya umpan maju di mana perintah kecepatan yang diketahui (mm/s) dikirim, dicocokkan dengan nilai terukur encoder, dan digunakan untuk pra-kalibrasi faktor konversi dari perintah kecepatan ke siklus kerja PWM. Untuk penggerak dua roda diferensial yang relatif sederhana, ini menunjukkan pertimbangan desain bahwa mendorong motor roda gigi serbaguna yang murah ke presisi yang dapat digunakan melalui pra-kalibrasi saja adalah pertimbangan biaya/kompleksitas yang lebih masuk akal, daripada menggunakan kontrol umpan balik yang selalu aktif yang ditawarkan oleh produk servo khusus.
Sejarah: keausan sikat dalam vakum, jantung disket, dan sibernetika yang lahir dari pembidikan anti-pesawat
BLDC: penemuan bahwa sikat hanya bertahan beberapa menit dalam vakum — Selama Perang Dunia II, keausan dan kegagalan sikat yang cepat pada peralatan berputar di pesawat di atas 30.000 kaki (sekitar 9.100 m) menjadi salah satu titik awal penelitian tanpa sikat. Pada pertengahan tahun 1950-an, H. D. Brailsford memperkenalkan motor DC pertama yang disebut "tanpa sikat," yang menunjukkan bahwa menghilangkan sikat dapat menghasilkan masa pakai yang sangat lama. Dari sisi teori, T. G. Wilson dan P. H. Trickey mengemukakan konsep komutasi solid-state menggunakan transistor dalam makalah mereka tahun 1962 yang berjudul "Mesin DC dengan Komutasi Solid-State." Temuan yang menentukan datang dari NASA: sebuah laporan teknis tahun 1966 mengungkapkan bahwa masa pakai komutator sikat karbon konvensional hanya beberapa menit ketika dioperasikan dalam ruang hampa. Singkatnya, vakum di ruang angkasa itu sendiri meniadakan penggunaan motor sikat—dan pada tahun 1965, motor BLDC yang memenuhi syarat untuk ruang angkasa (mulai dari 1 watt hingga setengah tenaga kuda) sudah digunakan, mengalirkan oksigen di Modul Bulan Apollo dan menggerakkan pompa pendingin pada Saturn I-B dan Saturn V. Pada tahun 1974, motor BLDC telah menjadi pilihan standar untuk blower pendukung kehidupan Apollo dan untuk mengalirkan oksigen di Sistem Pendukung Kehidupan Portabel bulan, dan para insinyur NASA mengharapkan masa pakai bebas perawatan hingga 10 tahun untuk aplikasi eksplorasi ruang angkasa dan satelit. Bagian mekanis sederhana—sikat—menjadi hambatan dalam kondisi vakum yang ekstrem, dan pemecahan masalah itu mendorong teknologi kontrol elektronik menuju penggunaan praktis: sebuah contoh klasik pengembangan ruang angkasa yang membentuk teknologi sipil.
Motor Stepper: dari Relay hingga Floppy Disk — Asal usul motor stepper dilaporkan berasal dari relay stepper pada awal abad ke-20 (mekanisme yang digunakan dalam pertukaran telepon antara lain, yang menggerakkan kontak dengan setiap pulsa), dengan prototipe motor stepper modern pertama muncul pada tahun 1920-an. Salah satu momen penting yang menyebarkan teknologi ini secara luas adalah adopsinya dalam floppy disk dan hard disk drive pada akhir tahun 1970-an. Memposisikan kepala baca/tulis secara tepat, trek demi trek, sangat cocok dengan karakteristik inti kontrol loop terbuka — "pulsa yang dikirim sama dengan jarak yang ditempuh" — tanpa perlu encoder, dan ini membuka era produksi massal motor stepper sebagai jantung dari perangkat keras penyimpanan konsumen.
Servo: pembidikan senjata anti-pesawat melahirkan sibernetika — Selama Perang Dunia II, matematikawan Norbert Wiener mengerjakan masalah sulit pembidikan otomatis senjata anti-pesawat. Pesawat yang terbang cepat akan berada di tempat lain pada saat peluru tiba, jadi senjata harus membidik bukan pada posisi pesawat saat ini tetapi pada tempat pesawat akan berada. Wiener mengembangkan matematika untuk memprediksi lintasan pesawat dari data pengamatan radar yang bising dan terus menerus memasukkan prediksi itu kembali ke mekanisme pembidikan. Dalam prosesnya, ia memperhatikan sesuatu tentang struktur itu sendiri — bahwa senjata, radar, dan operator manusia bersama-sama membentuk satu sistem yang merasakan kesalahannya sendiri dan terus memperbaikinya — dan menyadari pola yang sama berlaku untuk sistem saraf makhluk hidup. Wawasan itu mengkristal dalam bukunya tahun 1948, Cybernetics: Or Control and Communication in the Animal and the Machine. Produk sampingan dari teknologi militer — pembidikan senjata anti-pesawat — kemudian menjadi dasar teoritis untuk setiap sistem kontrol loop tertutup sejak saat itu, termasuk teori kontrol umpan balik yang diterapkan langsung oleh motor servo saat ini. Kerangka kontrol PID — mengukur kesalahan terhadap target, dan mengirimkan kembali tindakan korektif ke arah yang membatalkannya — secara matematis, persis sama dengan struktur yang ditemukan Wiener dalam sistem heterogen yang terdiri dari senjata, radar, dan operator manusia.
Penerapan nyata: delapan motor BLDC, dipasangkan untuk redundansi, pada satu drone
Kasus representatif dari motor BLDC yang "digunakan beberapa sekaligus" adalah DJI Agras T50, drone penyemprot pertanian. Drone ini mengatur delapan motor BLDC dan delapan baling-baling, dua per lengan di empat lengan, secara koaksial berpasangan (konfigurasi rotor ganda koaksial), membagi daya angkat yang dihasilkan oleh setiap lengan di antara motor atas dan bawah. Manfaat dari pengaturan ini adalah redundansi: jika satu motor dalam pasangan gagal, yang lain memiliki ruang untuk terus mempertahankan daya angkat. Dengan berat kosong sekitar 40 kg, drone ini membawa muatan hingga 40 kg untuk penyemprotan atau 50 kg untuk penyebaran, dengan berat lepas landas mencapai 103 kg saat dimuat untuk penyebaran. Dipadukan dengan deteksi lingkungan sekitar (radar phased-array depan dan belakang, sistem penglihatan binokular), ia mencapai efisiensi operasional 21 hektar per jam di lingkungan pertanian yang penuh rintangan. Alih-alih mendorong keandalan setiap motor BLDC individual hingga batasnya, pemasangan motor untuk mengamankan redundansi pada tingkat mekanisme adalah keputusan desain yang mendasari penerapan praktis drone besar dan bermuatan berat. Bahkan gagasan bersama tentang "menggunakan beberapa motor BLDC" memiliki arti yang berbeda tergantung pada konteksnya — quadcopter konsumen hanya membutuhkan minimal empat motor untuk mengamankan derajat kebebasan kontrol sikap, sementara drone industri harus secara bersamaan memenuhi daya angkat muatan dan redundansi, mengubah tujuan sebenarnya dari penambahan lebih banyak motor.
Apa yang tidak ditunjukkan oleh spesifikasi torsi saja — upaya tahun 2025 untuk mengukur aktuasi "setara manusia"
Sebuah makalah November 2025 tentang evaluasi kinerja aktuator untuk robot humanoid, "Human-Level Actuation for Humanoids" (MD-Nazmus Sunbeam), mengusulkan kerangka kerja tiga lapis: "Kinematic DoF Atlas" yang menstandarisasi sistem koordinat per sendi, "Human-Equivalence Envelope" yang mendefinisikan persyaratan torsi/daya yang diukur berdasarkan kemampuan fisik manusia, dan "Human-Level Actuation Score" yang menggabungkannya. Poin utama makalah ini adalah bahwa hanya melihat angka torsi puncak pada lembar spesifikasi mengaburkan pertimbangan yang sebenarnya penting — tingkatkan rasio roda gigi dan Anda mendapatkan torsi tetapi mengorbankan bandwidth respons dan efisiensi; pertahankan rasio roda gigi rendah dan respons tetap cepat tetapi Anda kesulitan untuk memberikan torsi yang Anda butuhkan. Ini adalah masalah struktural yang sama dengan pertanyaan utama artikel ini tentang memilih antara BLDC, stepper, dan servo, hanya saja terulang satu tingkat di bawahnya, pada pilihan rasio gigi — sebuah gambaran tentang posisi terkini penelitian. Bergerak lebih dekat ke penggerak langsung (tanpa reduksi gigi) membuat gaya eksternal lebih mudah dideteksi (kemampuan penggerak balik yang lebih tinggi) tetapi membatasi kinerja pada torsi apa pun yang dapat dihasilkan motor; sebaliknya, menaikkan rasio gigi memungkinkan Anda menangani torsi lebih besar dengan mengorbankan kecepatan respons dan kemampuan penggerak balik mekanis. Hubungan ini menunjukkan bahwa pertukaran torsi/respons/metode kontrol yang diperkenalkan di bagian atas artikel ini meluas melampaui aktuator saja, ke dalam desain keseluruhan mekanisme tempat aktuator tersebut dibangun.
Parameter yang menentukan kinerja
- Rasio torsi terhadap berat (rasio daya terhadap berat): Untuk kendaraan terbang seperti drone, yang mendominasi bukanlah torsi absolut tetapi "berapa banyak daya dorong yang dapat dihasilkan relatif terhadap berat unit itu sendiri." Inilah mengapa T-Motor MN5006 sangat memperhatikan beratnya yang hanya 108g — sebuah sumbu evaluasi yang sangat berbeda dari filosofi desain industri seperti Maxon EC-i 40.
- Kontrol loop terbuka vs. kontrol loop tertutup: Kontrol loop terbuka pada motor stepper lebih murah dan kurang kompleks, tidak memerlukan rangkaian umpan balik encoder, tetapi dengan risiko macet. Untuk aplikasi di mana akurasi posisi sangat penting di bawah variasi beban yang signifikan — misalnya, pekerjaan lengan robot presisi — konfigurasi servo yang dilengkapi encoder menjadi persyaratan de facto.
- Torsi penahan saat diam: Motor stepper dapat menghasilkan torsi penahan yang substansial saat diam hanya dengan mempertahankan energi, sementara BLDC membutuhkan kontrol khusus (menjaga arus tetap mengalir) untuk terus menghasilkan torsi saat berhenti, yang cenderung menimbulkan masalah manajemen panas.
- Respons (bandwidth): Kontrol loop tertutup servo dapat mendorong kecepatan respons lebih jauh melalui penyetelan gain PID, tetapi batasnya ditentukan oleh konstanta waktu listrik motor itu sendiri (rasio induktansi terhadap resistansi) dan konstanta waktu mekanik (rasio inersia terhadap redaman) — pada prinsipnya, tidak ada hukum kontrol yang cerdas yang dapat menghasilkan respons lebih cepat daripada yang diizinkan oleh karakteristik fisik motor itu sendiri.
- Resolusi: Seperti halnya resolusi 4096 hitungan DYNAMIXEL XM430 (peningkatan 0,088°), servo Presisi pemosisian berhubungan langsung dengan resolusi encoder-nya. Resolusi motor stepper ditentukan oleh sudut langkahnya (biasanya 1,8°, dapat dibagi lagi melalui penggerak microstepping) — faktor penentu yang pada dasarnya berbeda.
- Biaya dan kompleksitas kontrol: Servo AC industri (kelas Yaskawa SGM7G) memberikan presisi tinggi dan torsi tinggi tetapi membutuhkan driver khusus dan upaya penyetelan sebagai imbalannya. Pada tahap awal pembuatan prototipe, biaya rendah dan kesederhanaan kontrol motor stepper seperti StepperOnline sering diprioritaskan.
- Riak torsi berdasarkan metode komutasi: Bahkan untuk motor BLDC yang sama, penggerak trapesium dan FOC (penggerak sinusoidal) menghasilkan tingkat kehalusan torsi yang sangat berbeda. Untuk aplikasi di mana getaran kecepatan rendah secara langsung memengaruhi kualitas gambar atau presisi gerakan — gimbal kamera, sambungan robot — FOC hampir wajib, sementara aplikasi yang didominasi oleh rotasi kecepatan tinggi, seperti baling-baling drone, jarang mengalami masalah bahkan dengan penggerak trapesium.
- Mengamankan keandalan melalui redundansi: Seperti yang ditunjukkan oleh konfigurasi rotor ganda koaksial DJI Agras T50, keputusan desain untuk memparalelkan beberapa unit pada tingkat mekanisme dan mentolerir kegagalan satu unit — daripada mendorong keandalan motor individual hingga batasnya — adalah pilihan yang realistis untuk aplikasi besar dan bermuatan tinggi.
- Tegangan penggerak dan margin arus: Maxon EC-i 40 dapat digerakkan di seluruh rentang 15–48V yang luas, dengan torsi dan kecepatan terukur meningkat seiring dengan peningkatan tegangan yang diterapkan. Pada robot seluler di mana tegangan baterai tetap, seberapa besar margin tegangan tersebut yang sebenarnya dapat digunakan menentukan kinerja yang sebenarnya Anda dapatkan. Produk seperti T-Motor MN5006, yang dirancang untuk baterai LiPo 4–6S (tegangan nominal 14,8–22,2V), juga memiliki rentang aplikasi yang ditentukan langsung oleh rentang tegangan suplai yang diharapkan.
- Biaya penyetelan gain PID: Kontrol loop tertutup servo, secara teori, dapat melacak variasi beban apa pun, tetapi dalam praktiknya, penyetelan gain Kp, Ki, dan Kd pada perangkat keras nyata membutuhkan upaya nyata. Kontrol loop terbuka motor stepper tidak memiliki langkah penyetelan seperti itu sama sekali, dan biaya waktu untuk mengaktifkan seluruh sistem adalah sumbu perbandingan yang layak dipertimbangkan bersama dengan torsi dan harga.
Bisakah torsi aktuator puncak digunakan secara terus menerus?
Peringkat puncak dan kontinu berbeda.
Periksa suhu, kecepatan, pendinginan, dan durasi beban terhadap siklus kerja.Referensi
- lembar data maxon EC-i 40 (maxon)
- halaman produk T-Motor MN5006 KV300 (T-Motor)
- halaman produk motor stepper StepperOnline NEMA17
- halaman produk DYNAMIXEL XM430-W350-T (ROBOTIS)
- halaman produk seri Yaskawa Sigma-7 SGM7G (Yaskawa)
- Motor Stepper vs Servo: Cara Memilih yang Tepat (Design News)
- Motor listrik DC tanpa sikat (Wikipedia, merujuk pada makalah Wilson & Trickey tahun 1962)
- APLIKASI TEKNOLOGI DIRGANTARA: MOTOR DC TANPA SIKAT (NASA CR-2506)
- Motor stepper dan aplikasinya (GlobalSpec)
- Norbert Wiener dan Kelahiran Sibernetika (Mesin Kecerdasan Kita)
- Halaman produk DJI AGRAS T50 (DJI)
- Spesifikasi DJI AGRAS T50 (DJI)
- DJI Agras (Wikipedia)
- Penggerak Tingkat Manusia untuk Humanoid (arXiv:2511.06796)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.