Contents — find the section you need
Un actionneur convertit l'énergie électrique en mouvement mécanique ; c'est le « muscle » d'un robot. Faire pivoter une articulation, faire tourner une roue, étendre un bras : chaque partie mobile d'un robot mobile autonome ou d'un manipulateur est actionnée par un actionneur. Les termes « moteur BLDC », « moteur pas à pas » et « servomoteur » sont souvent présentés comme des options équivalentes, mais ils confondent en réalité deux aspects différents. Les moteurs BLDC et pas à pas sont des « types de moteurs » définis par la manière et le lieu de génération de la force électromagnétique (leur construction), tandis qu'un servomoteur est, dans la plupart des cas, une « architecture de commande » : un moteur BLDC associé à un codeur et à un contrôleur pour boucler la boucle. Ces deux types de moteurs ne sont pas incompatibles. Dans ce contexte, le choix d'un actionneur repose en pratique sur un compromis entre trois axes : le couple, la réactivité et la complexité/le coût de la commande. Cet article compare ces trois axes à l'aide de données chiffrées.
 Moteur pas à pas NEMA17
 Moteur BLDC à rotor externe (3 fils)
Images : Nema 17 Stepper Motor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), toutes deux issues de Wikimedia Commons. Il ne s’agit pas des produits exacts comparés dans le texte (unités StepperOnline/T-Motor), mais d’exemples représentatifs de la même construction de moteur. Aucune photo individuelle appropriée de servomoteurs (Dynamixel/Yaskawa) n'a été trouvée sur Wikimedia Commons ; aucune n'est donc incluse.


Principe : couple et force contre-électromotrice, commun à tous les moteurs électromagnétiques
Les moteurs BLDC, pas à pas et servomoteurs reposent tous sur le même principe électromagnétique fondamental. Le passage d'un courant dans une bobine placée dans un champ magnétique génère une force (la force de Lorentz) sur le conducteur, qui devient le couple entraînant la rotation du rotor. Le couple généré T est approximativement le produit de la constante de couple du moteur k_t et du courant dans l'enroulement I.
Lorsque le rotor tourne, la bobine se déplace dans le champ magnétique, générant une force contre-électromotrice e proportionnelle à la vitesse angulaire \omega.
Dans un moteur idéal, k_t et k_e sont égaux une fois les unités alignées. C'est de là que provient la caractéristique couple-vitesse fondamentale d'un moteur : un courant plus élevé signifie un couple plus important, et une vitesse de rotation plus élevée rapproche la force contre-électromotrice de la tension d'alimentation, rendant l'accélération supplémentaire plus difficile. Les différences entre les moteurs BLDC, pas à pas et servomoteurs se résument à la manière dont cette force électromagnétique est générée (construction) et contrôlée (architecture) – rien de plus.
Axe de construction : moteurs BLDC et moteurs pas à pas
Le moteur BLDC (moteur CC sans balais) est composé d'un rotor à aimants permanents et d'un stator à enroulements multiphasés commutés électroniquement. Alors qu'un moteur CC à balais classique inverse le sens du courant par un contact mécanique (balais et collecteur), un moteur BLDC détecte la position du rotor via des capteurs à effet Hall ou la détection de la force contre-électromotrice et inverse le cycle d'alimentation des enroulements électroniquement par des commutateurs à semi-conducteurs (un onduleur). Dépourvu de pièces d'usure mécanique, ce moteur privilégie une longue durée de vie, un rendement élevé et une rotation à grande vitesse, ce qui en fait un choix incontournable pour les applications à rotation continue. Deux méthodes de détection de la position du rotor sont possibles : une conception « avec capteurs », intégrant physiquement des capteurs à effet Hall dans le stator, permet un suivi précis de la position, même à l'arrêt ou à basse vitesse, au prix d'un plus grand nombre de pièces et d'un coût plus élevé. Une conception « sans capteurs », qui déduit la position de la force contre-électromotrice induite dans les enroulements, réduit le nombre de pièces, mais la précision de l'estimation de position est moindre juste après l'arrêt ou à très basse vitesse, lorsque la force contre-électromotrice est faible. La plupart des moteurs de drones fonctionnent sans capteurs précisément parce que cette limitation correspond bien à leur usage : une fois en vol, le moteur maintient une vitesse de rotation bien supérieure à celle de la basse vitesse.
Le moteur pas à pas fait avancer le rotor par incréments angulaires discrets, en alimentant les pôles magnétiques du stator de manière séquentielle. La plupart des modèles fonctionnent sans codeur, en boucle ouverte, et suivent la position uniquement grâce au nombre d'impulsions émises. L'angle d'avance du rotor à chaque activation de l'interrupteur est appelé angle de pas ; un moteur pas à pas de 1,8° par exemple divise une révolution complète en 200 pas (360° ÷ 1,8°).
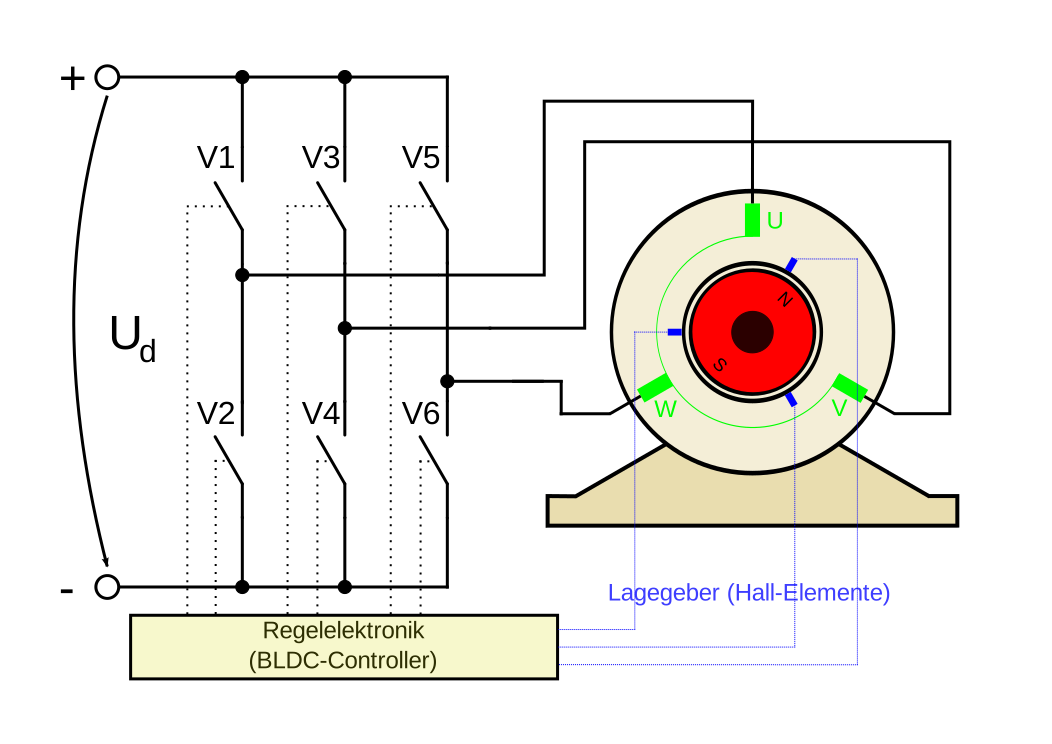 Construction d'un moteur BLDC
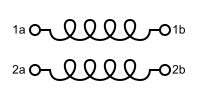 Enroulements d'un moteur pas à pas bipolaire
Images : EC-Motor (Dermartinrockt, domaine public) / Stepper Bobines bipolaires de moteur (domaine public), toutes deux issues de Wikimedia Commons.


Le fonctionnement en boucle ouverte présente un risque de blocage (un décalage entre les impulsions émises et la rotation réelle, entraînant une erreur de position), mais en contrepartie, le circuit est simple et peu coûteux. La capacité à générer un couple de maintien important à l'arrêt, simplement en maintenant l'alimentation électrique, est une autre caractéristique qui distingue les moteurs BLDC, lesquels supposent une rotation continue.
Même au sein des moteurs BLDC, l'approche de commande se diversifie selon le mode de commutation de l'alimentation des enroulements. La plus simple, la commutation trapézoïdale (à six étapes), active ou désactive seulement deux des trois phases à la fois ; le circuit reste simple, mais une ondulation de couple tend à apparaître lors de la commutation. La commande sinusoïdale (FOC, commande vectorielle), en revanche, maintient un courant sinusoïdal dans les trois phases en fonction de l'angle du rotor, assurant ainsi un couple généré régulier. Elle est plus gourmande en ressources de calcul que la commande trapézoïdale, mais pour les applications où les vibrations ou le bruit à basse vitesse sont critiques (articulations de robots, équipements de précision), la FOC est devenue la norme. Même au sein d'un même moteur BLDC, ce choix de méthode de commande à lui seul influence le compromis entre la régularité de la réponse et la complexité du contrôleur.
L'axe architecture de contrôle : servo comme terme pour « boucle de contrôle »
« Servomoteur » ne désigne pas un type de moteur spécifique, mais une architecture de contrôle qui associe un moteur à un codeur (capteur de position/vitesse) et à un circuit de commande. Ce circuit utilise la différence entre la valeur cible et la valeur mesurée pour suivre une cible. La plupart des servomoteurs commerciaux sont en réalité des moteurs BLDC (ou, pour un servomoteur à courant alternatif, des moteurs synchrones) auxquels est superposée une commande en boucle fermée. La loi de commande de base est une commande PID, qui calcule la variable manipulée u(t) à partir de l'erreur e(t) par rapport à la valeur cible, comme suit :
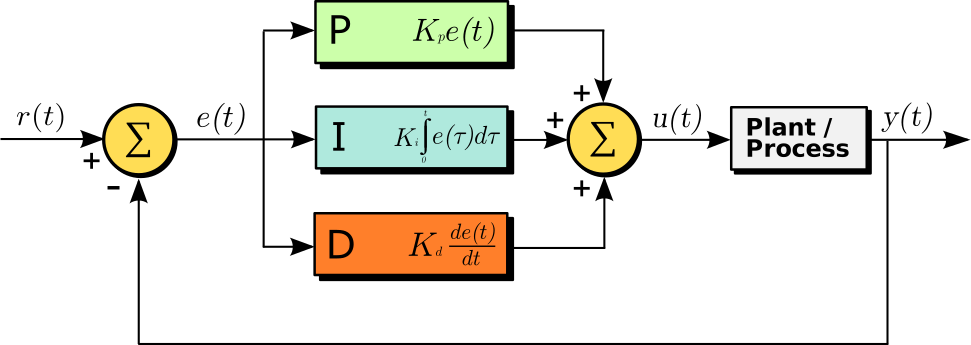 Boucle de rétroaction de la commande PID
Image : PID schéma fonctionnel du contrôleur (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

Le terme proportionnel (K_p e) réagit à l'erreur instantanée, le terme intégral élimine l'erreur cumulée et le terme dérivé réagit à la vitesse de variation de l'erreur. Grâce à la surveillance continue de la position et de la vitesse réelles par l'encodeur, et à l'application constante de corrections, le système maintient le suivi de la cible même en cas de perturbations telles que des variations de charge. Les valeurs de chaque gain (K_p, K_i, K_d) sont rarement déterminées uniquement par la théorie ; l'obtention de performances de contrôle exploitables nécessite un réglage précis, par tâtonnements, en observant la forme d'onde de réponse réelle sur le matériel. Des gains trop faibles entraînent un suivi lent, tandis que des gains trop élevés provoquent des oscillations ou une instabilité. Cet effort de réglage fait donc partie intégrante du coût d'utilisation d'un servomoteur. Il existe également une catégorie de produits intermédiaire : le « moteur pas à pas en boucle fermée », qui intègre un encodeur à un moteur pas à pas pour boucler la boucle. Son existence confirme l'indépendance réelle entre l'axe en boucle ouverte/boucle fermée et l'axe BLDC/moteur pas à pas.
Comparaison des principales spécifications des produits
| Produit | Type | Couple nominal/maximum | Vitesse/résolution | Tension/courant | Remarques |
|---|---|---|---|---|---|
| Maxon EC-i 40 | Moteur BLDC (industriel) | Couple continu max. : 171 mNm, couple de blocage : 2 760 mNm | Vitesse à vide : ~4 700–18 000 tr/min (variable selon la tension) | 15–48 V | Puissance nominale : 170 W |
| T-Motor MN5006 (KV300) | Moteur BLDC (outrunner pour drone) | Poussée recommandée : 0,8–1 kg (continue), poussée max. : 3,2 kg | Configuration 24N28P, poids : 108 g | Compatible LiPo 4–6S, courant de crête : 26 A | Série Antigravity pour une longue autonomie de vol |
| StepperOnline 17HS24-2104S | Moteur pas à pas (NEMA17, boucle ouverte) | Couple de maintien : 65 Ncm | Angle de pas : 1,8° (200 pas/tour) | 2,1 A/phase | 42 × 42 × 60 mm |
| Robotis DYNAMIXEL XM430-W350-T | Servomoteur (articulation de robot) | Couple de blocage : 4,1 Nm, couple nominal : 0,82 Nm | Résolution : 4096 (12 bits, 0,088°) | 12 V | Poids : 82 g, compatible avec la commande de position par courant |
| Yaskawa SGM7G | Servomoteur (servomoteur industriel à courant alternatif) | Couple nominal : jusqu’à 95,2 Nm | Vitesse nominale : 1500 tr/min, codeur 24 bits | — | Gamme Sigma-7 : couple maximal |
Au sein de la gamme Sigma-7, les modèles SGM7J (2,39 Nm max., 3 000 tr/min) et SGM7P (4,77 Nm max., 3 000 tr/min) sont destinés aux applications plus petites et moins exigeantes, tandis que le SGM7G, limité à 1 500 tr/min, offre un couple maximal de 95,2 Nm – un modèle clairement conçu pour un couple élevé à basse vitesse. Le fait qu'ils partagent le même fabricant et la même technologie d'encodeur (24 bits), tout en se déclinant en plusieurs modèles selon la priorité accordée au couple ou à la vitesse, démontre que la catégorie « servomoteur » ne présente pas un profil de performance unique : elle offre une gamme de compromis couple/vitesse adaptés à chaque application.
La comparaison de ces deux moteurs BLDC illustre à quel point l'« optimisation » peut varier, même au sein d'une même catégorie. L'actionneur industriel EC-i 40 de Maxon privilégie une large plage de couple et de vitesse, ainsi qu'une tension d'alimentation flexible. Le moteur T-Motor MN5006, quant à lui, repousse les limites d'une problématique spécifique aux véhicules aérospatiaux : le rapport puissance/poids et la poussée maximale pouvant être obtenue avec un poids de seulement 108 g. Le moteur pas à pas 17HS24-2104S de StepperOnline atteint un couple de maintien de 65 Ncm grâce à une simple alimentation à courant constant de 2,1 A/phase. Cette capacité à maintenir ce couple à l'arrêt sans codeur est une caractéristique unique, absente des moteurs BLDC et des servomoteurs. Parmi les servomoteurs, le DYNAMIXEL XM430, destiné aux articulations robotiques, intègre un codeur de résolution 4096 dans un format compact de 12 V et 82 g. Le Yaskawa SGM7G, à vocation industrielle, est conçu pour une catégorie de poids bien différente et offre un couple impressionnant de 95,2 Nm sur une plage de fonctionnement pratique de 1500 tr/min.
À titre de référence, la transmission du projet newbot n'utilise ni moteur BLDC, ni moteur pas à pas, ni servomoteur. Il s'agit d'un moteur à courant continu à balais avec engrenages et codeur (12 V, 100 tr/min), piloté par modulation de largeur d'impulsion (PWM) via un contrôleur de moteur (Cytron MDD10A). Cependant, sa commande n'est pas une régulation de vitesse en boucle fermée en temps réel au sens d'un « servomoteur » décrit ici ; il s'agit d'un système à anticipation où une consigne de vitesse connue (mm/s) est envoyée, comparée à la valeur mesurée par le codeur, et utilisée pour pré-calibrer le facteur de conversion entre la consigne de vitesse et le rapport cyclique PWM. Pour une transmission différentielle à deux roues relativement simple, cela suggère un choix de conception privilégiant le compromis coût/complexité, plutôt que d'opter pour la régulation en boucle fermée permanente offerte par un servomoteur dédié.
Historique : usure des balais sous vide, le cœur de la disquette et la cybernétique née du ciblage antiaérien
Moteurs sans balais : la découverte de la durée de vie limitée des balais sous vide — Pendant la Seconde Guerre mondiale, l'usure rapide et les pannes des balais des équipements rotatifs embarqués à bord des avions à plus de 9 100 mètres d'altitude ont été l'un des points de départ des recherches sur les moteurs sans balais. Au milieu des années 1950, H. D. Brailsford a présenté les premiers moteurs à courant continu dits « sans balais », démontrant que la suppression des balais permettait une durée de vie étonnamment longue. Sur le plan théorique, T. G. Wilson et P. H. Trickey ont proposé le concept de commutation à semi-conducteurs à l'aide de transistors dans leur article de 1962 intitulé « D.C. Machine With Solid State Commutation ». La découverte décisive est venue de la NASA : un rapport technique de 1966 a révélé que la durée de vie des collecteurs à balais de carbone classiques n'était que de quelques minutes sous vide. Autrement dit, le vide spatial excluait l'utilisation de moteurs à balais. Dès 1965, des moteurs BLDC adaptés à l'espace (d'une puissance allant de 1 watt à un demi-cheval-vapeur) étaient déjà en service, assurant la circulation de l'oxygène dans le module lunaire Apollo et entraînant les pompes de refroidissement des fusées Saturn I-B et Saturn V. En 1974, les moteurs BLDC étaient devenus la norme pour les ventilateurs du système de survie d'Apollo et pour la circulation de l'oxygène dans le système de survie portable lunaire. Les ingénieurs de la NASA s'attendaient alors à une durée de vie sans entretien pouvant atteindre 10 ans pour l'exploration spatiale et les applications satellitaires. Un simple élément mécanique – le balai – est devenu un facteur limitant dans les conditions extrêmes du vide. La résolution de ce problème a permis d'accélérer le développement de la technologie de commande électronique : un exemple type de la façon dont le développement spatial a façonné la technologie civile.
Moteurs pas à pas : des relais à la disquette — L’origine du moteur pas à pas remonterait au relais pas à pas du début du XXe siècle (un mécanisme, utilisé notamment dans les centraux téléphoniques, qui actionne un contact à chaque impulsion). Le premier prototype moderne de moteur pas à pas serait apparu dans les années 1920. Un moment clé qui a largement diffusé cette technologie fut son adoption dans les lecteurs de disquettes et de disques durs à la fin des années 1970. Le positionnement précis d’une tête de lecture/écriture, piste par piste, correspondait parfaitement à la caractéristique fondamentale du contrôle en boucle ouverte — « impulsions émises = distance parcourue » — sans nécessiter d’encodeur. Ceci a ouvert la voie à la production en série de moteurs pas à pas, devenus le cœur des périphériques de stockage grand public.
Servo : le pointage des canons antiaériens à l’origine de la cybernétique — Pendant la Seconde Guerre mondiale, le mathématicien Norbert Wiener travaillait sur le problème complexe du pointage automatique des canons antiaériens. Un avion volant à grande vitesse se trouverait ailleurs au moment où un obus l'atteindrait. Le canon devait donc viser non pas la position actuelle de l'appareil, mais sa position future. Wiener a élaboré les formules mathématiques permettant de prédire la trajectoire d'un avion à partir de données radar bruitées et de réinjecter en continu cette prédiction dans le mécanisme de visée. Ce faisant, il a remarqué une particularité de la structure elle-même : le canon, le radar et l'opérateur humain formaient un système unique qui détectait ses propres erreurs et les corrigeait constamment. Il a alors compris que ce même principe s'appliquait à un système nerveux vivant. Cette intuition a donné naissance à son ouvrage de 1948, Cybernetics: Or Control and Communication in the Animal and the Machine. Un sous-produit de la technologie militaire – la visée des canons antiaériens – est devenu le fondement théorique de tous les systèmes de contrôle en boucle fermée, y compris la théorie du contrôle par rétroaction que les servomoteurs actuels mettent directement en œuvre. Le principe de base de la commande PID — mesurer l'erreur par rapport à une cible et appliquer une action corrective pour la compenser — est, mathématiquement parlant, exactement la même structure que celle découverte par Wiener dans ce système hétérogène composé d'un canon, d'un radar et d'un opérateur humain.
Un exemple concret : huit moteurs BLDC, appariés pour plus de redondance, sur un drone
Le DJI Agras T50, un drone de pulvérisation agricole, est un exemple représentatif d'utilisation simultanée de plusieurs moteurs BLDC. Il est équipé de huit moteurs BLDC et de huit hélices, deux par bras répartis sur quatre bras, coaxialement par paires (configuration à double rotor coaxial). La portance générée par chaque bras est ainsi répartie entre le moteur supérieur et le moteur inférieur. L'avantage de cette configuration réside dans la redondance : si un moteur d'une paire tombe en panne, l'autre peut continuer à assurer la portance. Avec un poids à vide d'environ 40 kg, le drone peut transporter jusqu'à 40 kg de charge utile pour la pulvérisation ou 50 kg pour l'épandage, son poids au décollage atteignant 103 kg en charge pour l'épandage. Associé à la détection de l'environnement (radar à balayage électronique avant et arrière, système de vision binoculaire), il atteint une efficacité opérationnelle de 21 hectares par heure dans l'environnement dense et encombré des terres agricoles. Plutôt que de pousser la fiabilité de chaque moteur BLDC individuellement à ses limites, le choix de coupler les moteurs pour assurer la redondance au niveau du mécanisme est la base de la conception qui sous-tend le déploiement pratique de drones de grande taille et à charge utile importante. Même l'idée courante d'« utiliser plusieurs moteurs BLDC » revêt une signification différente selon le contexte : un quadricoptère grand public n'a besoin que du minimum de quatre moteurs pour assurer les degrés de liberté du contrôle d'attitude, tandis qu'un drone industriel doit simultanément assurer la portance de la charge utile et la redondance, ce qui modifie la véritable utilité de l'ajout de moteurs supplémentaires.
Ce que les spécifications de couple ne révèlent pas — une tentative de 2025 pour quantifier l'actionnement « de niveau humain »
Un article de novembre 2025 sur l'évaluation des performances des actionneurs pour robots humanoïdes, intitulé « Actionnement de niveau humain pour humanoïdes » (MD-Nazmus Sunbeam), propose un cadre à trois niveaux : un « Atlas des degrés de liberté cinématiques » qui normalise les systèmes de coordonnées par articulation, une « Enveloppe d'équivalence humaine » qui définit les exigences en matière de couple et de puissance par rapport aux capacités physiques humaines, et un « Score d'actionnement de niveau humain » qui les agrège. L'idée centrale de l'article est que se fier uniquement aux valeurs de couple maximal indiquées sur une fiche technique masque un compromis pourtant essentiel : augmenter le rapport de transmission permet de gagner en couple, mais au détriment de la bande passante et de l'efficacité ; maintenir un rapport de transmission faible garantit une réponse rapide, mais compromet la fourniture du couple nécessaire. Il s'agit du même problème structurel que celui abordé dans cet article, à savoir le choix entre moteurs BLDC, pas à pas et servo, mais décliné à un niveau inférieur : le choix du rapport de transmission. C'est un aperçu de l'état actuel de la recherche. Se rapprocher de l'entraînement direct (sans réducteur) facilite la détection des forces externes (rétroaction plus importante), mais limite les performances au couple maximal que le moteur peut fournir. À l'inverse, augmenter le rapport de transmission permet de gérer un couple plus élevé, au détriment de la vitesse de réponse et de la rétroaction mécanique. Cette relation montre que le compromis couple/réponse/méthode de commande, présenté en introduction, s'étend au-delà du simple actionneur et concerne la conception de l'ensemble du mécanisme dans lequel il est intégré.
Paramètres déterminant les performances
-
Rapport couple/poids (rapport puissance/poids) : Pour les engins volants comme les drones, ce qui prime, ce n'est pas le couple absolu, mais la poussée générée par rapport au poids de l'unité. C’est précisément pourquoi le T-Motor MN5006 accorde une importance démesurée à son poids de 108 g — un critère d’évaluation fondamentalement différent de celui d’une philosophie de conception industrielle comme celle du Maxon EC-i 40.
-
Boucle ouverte vs. boucle fermée : La commande en boucle ouverte d’un moteur pas à pas est moins coûteuse et moins complexe, ne nécessitant aucun circuit de rétroaction d’encodeur, en contrepartie d’un risque de blocage. Pour les applications où la précision de positionnement est critique sous d'importantes variations de charge (par exemple, les travaux de précision des bras robotisés), une configuration servo équipée d'un codeur devient la norme.
-
Couple de maintien à l'arrêt : Un moteur pas à pas peut générer un couple de maintien important à l'arrêt simplement en maintenant son alimentation, tandis qu'un moteur BLDC nécessite une commande spécifique (maintien du courant) pour continuer à produire du couple à l'arrêt, ce qui soulève des problèmes de gestion thermique.
-
Réponse (bande passante) : La commande en boucle fermée d'un servo peut améliorer la vitesse de réponse grâce au réglage du gain PID, mais la limite est fixée par la constante de temps électrique (rapport de l'inductance à la résistance) et la constante de temps mécanique (rapport de l'inertie à l'amortissement) du moteur. En principe, aucune loi de commande, aussi sophistiquée soit-elle, ne peut produire une réponse plus rapide que ne le permettent les caractéristiques physiques du moteur.
-
Résolution : Comme pour la résolution de 4 096 points (incréments de 0,088°) du DYNAMIXEL XM430, la précision de positionnement d'un servo est directement liée à sa résolution. Résolution de l'encodeur. La résolution d'un moteur pas à pas est définie par son angle de pas (généralement 1,8°, subdivisable par micro-pas) — un facteur déterminant fondamentalement différent.
-
Coût et complexité de commande : Un servomoteur industriel à courant alternatif (type Yaskawa SGM7G) offre une haute précision et un couple élevé, mais nécessite un pilote dédié et un réglage complexe. Lors des premières phases de prototypage, on privilégie souvent le faible coût et la simplicité de commande d'un moteur pas à pas comme celui de StepperOnline.
-
Ondulation du couple selon la méthode de commutation : Même pour un même moteur BLDC, la commande trapézoïdale et la commande vectorielle (FOC) produisent des niveaux de régularité du couple très différents. Pour les applications où les vibrations à basse vitesse affectent directement la qualité d'image ou la précision du mouvement (nacelle de caméra, articulation de robot), la commande vectorielle (FOC) est quasiment indispensable. En revanche, une application dominée par une rotation à grande vitesse, comme une hélice de drone, rencontre rarement des problèmes, même avec une commande trapézoïdale.
-
Fiabilité garantie par la redondance : Comme le montre la configuration à double rotor coaxial du DJI Agras T50, le choix de concevoir plusieurs unités en parallèle au niveau du mécanisme et de tolérer la défaillance de l'une d'entre elles (plutôt que de pousser la fiabilité de chaque moteur à ses limites) est une option réaliste pour les applications de grande taille et à charge utile élevée.
-
Marge de tension et de courant d'alimentation : Le Maxon EC-i 40 peut être alimenté sur une large plage de 15 à 48 V, le couple et la vitesse nominaux augmentant avec la tension appliquée. Dans un robot mobile où la tension de la batterie est fixe, la part de cette marge de tension réellement utilisable détermine les performances obtenues. Un produit comme le T-Motor MN5006, conçu pour les batteries LiPo 4 à 6S (tension nominale de 14,8 à 22,2 V), voit également sa plage d'application directement définie par sa plage de tension d'alimentation prévue.
-
Coût du réglage du gain PID : La commande en boucle fermée d'un servomoteur peut, en théorie, suivre toute variation de charge, mais en pratique, le réglage des gains Kp, Ki et Kd sur un matériel réel demande un effort considérable. La commande en boucle ouverte d'un moteur pas à pas ne nécessite aucun réglage de ce type, et le temps nécessaire à la mise en service de l'ensemble du système est un critère de comparaison à prendre en compte au même titre que le couple et le prix.
Le couple maximal de l'actionneur peut-il être utilisé en continu ?
Les valeurs de crête et de fonctionnement continu diffèrent. Vérifiez la température, la vitesse, le refroidissement et la durée de charge en fonction du rapport cyclique.
## Références - [Fiche technique maxon EC-i 40 (maxon)](https://www.maxongroup.com/medias/sys_master/8806895386654.pdf) - [Page produit T-Motor MN5006 KV300 (T-Motor)](https://store.tmotor.com/product/mn5006-kv300-motor-antigravity-type.html) - [Page produit moteur pas à pas StepperOnline NEMA17](https://www.omc-stepperonline.com/nema-17-stepper-motor) - [Page produit DYNAMIXEL XM430-W350-T (ROBOTIS)](https://www.robotis.us/dynamixel-xm430-w350-t/) - [Page produit série Yaskawa Sigma-7 SGM7G (Yaskawa)](https://www.yaskawa.com/products/motion/sigma-7-servo-products/rotary-servo-motors/sgm7g) - [Moteurs pas à pas vs servomoteurs : comment choisir le bon (Design News)](https://www.designnews.com/motors-actuators-conveyors/stepper-vs-servo-motors-pros-cons-how-to-choose-the-right-one) - [Moteur électrique CC sans balais (Wikipédia, référence à l'article de Wilson et Trickey de 1962)](https://en.wikipedia.org/wiki/Brushless_DC_electric_motor) - [APPLICATIONS DE LA TECHNOLOGIE AÉROSPATIALE : MOTEURS CC SANS BALAIS (NASA CR-2506)](https://ntrs.nasa.gov/api/citations/19750007247/downloads/19750007247.pdf) - [Moteurs pas à pas et leurs applications (GlobalSpec)](https://insights.globalspec.com/article/22161/stepper-motors-and-their-applications) - [Norbert Wiener et la naissance de la cybernétique (Engines of Our Ingenuity)](https://engines.egr.uh.edu/episode/2901) - [Page produit DJI AGRAS T50 (DJI)](https://ag.dji.com/t50) - [Spécifications du DJI AGRAS T50 (DJI)](https://ag.dji.com/t50/specs) - [DJI Agras (Wikipédia)](https://en.wikipedia.org/wiki/DJI_Agras) - [Actionnement de niveau humain pour humanoïdes (arXiv:2511.06796)](https://arxiv.org/abs/2511.06796)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.