Contents — find the section you need
Ein Aktor wandelt elektrische Energie in mechanische Bewegung um – er ist der „Muskel“ eines Roboters. Drehen eines Gelenks, Antreiben eines Rades, Ausfahren eines Arms: Jedes bewegliche Teil eines autonomen mobilen Roboters oder Manipulators wird von einem Aktor angetrieben. Die Begriffe „BLDC-Motor“, „Schrittmotor“ und „Servomotor“ werden oft so diskutiert, als wären sie gleichwertige Alternativen, doch tatsächlich vermischen sie zwei unterschiedliche Aspekte. BLDC- und Schrittmotoren sind „Motortypen“, die sich durch die Art und Weise und den Ort der elektromagnetischen Krafterzeugung (Konstruktion) definieren, während Servomotoren in den meisten Fällen eine „Steuerungsarchitektur“ darstellen – ein BLDC-Motor in Kombination mit einem Encoder und einem Treiber zur Regelung. Die beiden schließen sich nicht gegenseitig aus. Vor diesem Hintergrund kommt es bei der praktischen Auswahl eines Aktors auf einen Kompromiss zwischen drei Achsen an: Drehmoment, Ansprechverhalten und Komplexität/Kosten der Steuerung. Dieser Artikel vergleicht diese drei Achsen anhand realer Produktdaten.
 NEMA17-Schrittmotor
 Außenläufer-BLDC-Motor (3-Draht)
Bilder: Nema 17 Schrittmotor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0)", beide Wikimedia Commons. Nicht die exakt im Text verglichenen Produkte (StepperOnline/T-Motor-Einheiten), sondern repräsentative Beispiele derselben Motorkonstruktion. Auf Wikimedia Commons wurde kein passendes Einzelbild von Servomotoren (Dynamixel/Yaskawa-Einheiten) gefunden, daher ist keines enthalten.


Prinzip: Drehmoment und Gegen-EMK, gemeinsam für jeden elektromagnetischen Motor
BLDC-, Schrittmotor- und Servomotoren basieren alle auf demselben elektromagnetischen Prinzip. Fließt Strom durch eine Spule in einem Magnetfeld, erzeugt dies eine Kraft (die Lorentzkraft) auf den Leiter. Dieses Drehmoment versetzt den Rotor in Rotation. Das erzeugte Drehmoment T ist annähernd das Produkt aus der Drehmomentkonstante des Motors k_t und dem Wicklungsstrom I.
Während sich der Rotor dreht, bewegt sich die Spule selbst durch das Magnetfeld und erzeugt eine Gegen-EMK e, die proportional zur Winkelgeschwindigkeit \omega ist.
In einem idealen Motor sind k_t und k_e nach der Ausrichtung der Einheiten gleich groß. Hieraus ergibt sich die grundlegende Drehmoment-Drehzahl-Kennlinie eines Motors: Mehr Strom bedeutet mehr Drehmoment, und eine höhere Drehzahl verschiebt die Gegen-EMK näher an die Versorgungsspannung, wodurch weiteres Beschleunigen erschwert wird. Die Unterschiede zwischen BLDC-, Schritt- und Servomotoren liegen im Wesentlichen darin, wie diese elektromagnetische Kraft erzeugt (Konstruktion) und wie sie gesteuert wird (Architektur).
Konstruktionsachse: BLDC-Motoren und Schrittmotoren
Der BLDC-Motor (bürstenloser Gleichstrommotor) besteht aus einem Rotor mit Permanentmagneten und einem Stator mit mehrphasigen Wicklungen, die elektronisch geschaltet werden. Während ein herkömmlicher Bürsten-Gleichstrommotor die Stromrichtung über einen mechanischen Kontakt (Bürsten und Kommutator) umschaltet, erfasst ein BLDC die Rotorposition mittels Hall-Sensoren oder Gegen-EMK-Detektion und schaltet das Wicklungs-Erregungsmuster elektronisch über Halbleiterschalter (einen Wechselrichter). Da er keine mechanischen Verschleißteile besitzt, zeichnet er sich durch lange Lebensdauer, hohe Effizienz und hohe Drehzahlen aus und ist daher die erste Wahl für Anwendungen mit kontinuierlicher Rotation. Die Rotorpositionserfassung ist variabel: Ein sensorbasiertes Design mit Hall-Sensoren im Stator ermöglicht eine präzise Positionsbestimmung auch im Stillstand oder bei niedriger Drehzahl, erfordert jedoch mehr Bauteile und ist teurer. Ein sensorloses Design, das die Position aus der in den Wicklungen induzierten Gegen-EMK ableitet, reduziert die Bauteilanzahl, weist aber eine geringere Genauigkeit der Positionsbestimmung direkt nach dem Stillstand oder bei sehr niedriger Drehzahl auf, da die Gegen-EMK dort gering ist. Die meisten Drohnenmotoren sind sensorlos, da diese Schwäche dem Anwendungsfall entgegenkommt – im Flug erreicht der Motor eine Drehzahl deutlich über dem niedrigen Drehzahlbereich.
Der Schrittmotor bewegt den Rotor in diskreten Winkelschritten und aktiviert dabei nacheinander die Magnetpole des Stators. Die meisten Produkte arbeiten ohne Encoder im offenen Regelkreis und erfassen die Position ausschließlich anhand der Anzahl der gesendeten Impulse. Der Winkel, um den sich der Rotor pro Schaltvorgang vorwärts bewegt, wird als Schrittwinkel bezeichnet; ein typischer 1,8°-Schrittmotor unterteilt eine volle Umdrehung in 200 Schritte (360° ÷ 1,8°).
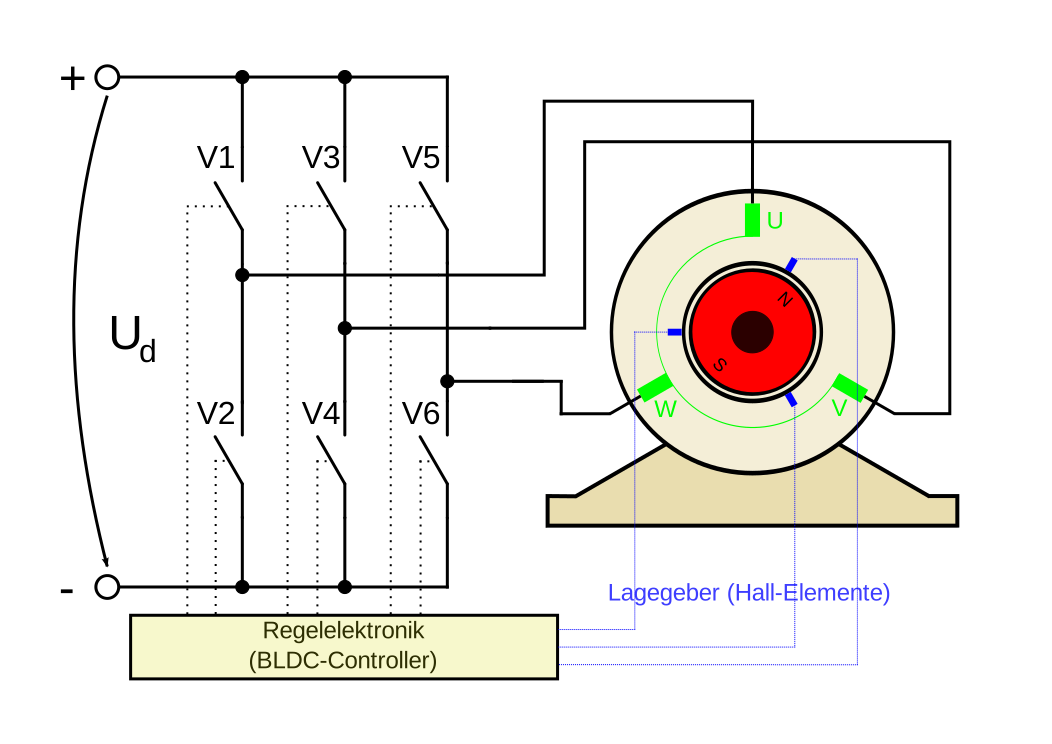 BLDC-Motor-Konstruktion
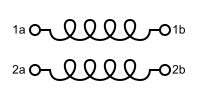 Bipolar-Schrittmotor-Wicklungen
Bilder: EC-Motor (Dermartinrockt, gemeinfrei) / Stepper Motor-Bipolarspulen (gemeinfrei), beide Wikimedia Commons.


Der Betrieb im offenen Regelkreis birgt das Risiko eines Blockierens (eine Diskrepanz zwischen gesendeten Impulsen und tatsächlicher Rotation, die zu einem Positionsfehler führt), bietet aber im Gegenzug eine einfache und kostengünstige Schaltung. Die Fähigkeit, allein durch Aufrechterhaltung der Stromzufuhr ein erhebliches Haltemoment im Stillstand zu erzeugen, ist ein weiteres Merkmal, das BLDC-Motoren, welche eine kontinuierliche Rotation voraussetzen, unterscheidet.
Selbst innerhalb der BLDC-Bauweise unterscheiden sich die Regelungsansätze je nach Art der Wicklungsstromzufuhr. Die einfachste, die trapezförmige (sechsstufige) Kommutierung, schaltet jeweils nur zwei der drei Phasen ein bzw. aus – der Schaltkreis bleibt einfach, jedoch treten Drehmomentwelligkeiten im Moment des Kommutierungswechsels auf. Die sinusförmige Ansteuerung (FOC, feldorientierte Regelung) hingegen hält den Stromfluss durch alle drei Phasen basierend auf dem Rotorwinkel sinusförmig und sorgt so für ein gleichmäßiges Drehmoment. Sie ist rechenintensiver als die trapezförmige Ansteuerung, hat sich aber für Anwendungen, bei denen Vibrationen oder Geräusche bei niedrigen Drehzahlen wichtig sind (Robotergelenke, Präzisionsgeräte), als Standard etabliert. Selbst innerhalb derselben BLDC-Bauweise verschiebt allein diese Wahl der Regelungsmethode den Kompromiss zwischen Ansprechverhalten und Reglerkomplexität.
Die Achse der Regelungsarchitektur: Servo als Bezeichnung für „Regelkreisregelung“
„Servomotor“ bezeichnet keine spezifische Motorkonstruktion, sondern eine Regelungsarchitektur, die einen Motor mit einem Encoder (einem Positions-/Geschwindigkeitssensor) und einem Treiber (einer Steuerschaltung) kombiniert. Die Differenz zwischen Soll- und Messwert wird zurückgemeldet, um den Sollwert zu verfolgen. Die meisten handelsüblichen „Servomotoren“ sind intern ein BLDC-Motor (bzw. bei einem AC-Servo ein Synchronmotor) mit einer darüberliegenden Regelungstechnik. Das grundlegende Regelgesetz ist die PID-Regelung. Sie berechnet die Stellgröße u(t) aus dem Fehler e(t) gegenüber dem Sollwert wie folgt:
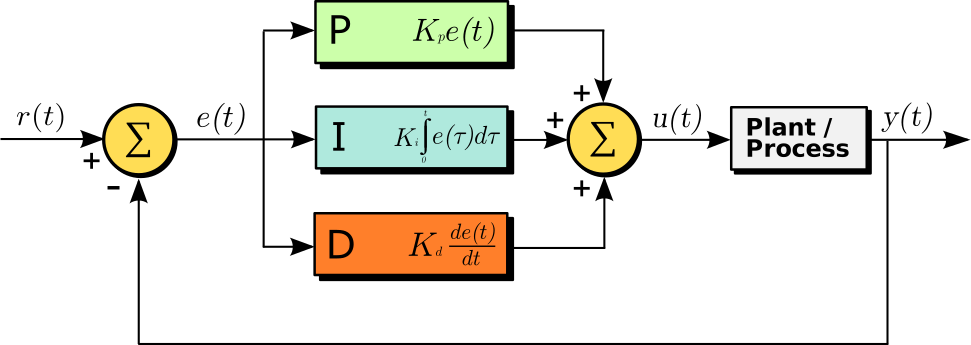 PID-Regelkreis
Bild: PID Regler-Blockdiagramm (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).
Der Proportionalanteil ( K_p e ) reagiert auf den aktuellen Fehler, der Integralanteil eliminiert den akkumulierten Fehler und der Differenzialanteil reagiert auf die Änderungsgeschwindigkeit des Fehlers. Da der Encoder kontinuierlich die tatsächliche Position/Geschwindigkeit überwacht und Korrekturen vornimmt, kann das System das Ziel auch bei Störungen wie Laständerungen verfolgen. Die Werte der einzelnen Verstärkungsfaktoren ( K_p , K_i , K_d ) lassen sich selten allein durch Theorie bestimmen – für eine brauchbare Regelungsleistung ist eine Feinabstimmung erforderlich, also das Ausprobieren der tatsächlichen Antwortkurve an realer Hardware. Zu kleine Verstärkungsfaktoren führen zu träger Nachführung, zu große zu Schwingungen oder Instabilität. Daher ist dieser Aufwand für die Feinabstimmung selbst Teil der Kosten für die Einführung eines Servos. Es gibt auch eine Zwischenproduktkategorie – den „Closed-Loop-Stepper“, der einen Encoder an einen Schrittmotor anschließt, um den Regelkreis zu schließen. Seine Existenz bestätigt, dass die Achsen „Open-Loop“/„Closed-Loop“ und „BLDC/Stepper“ tatsächlich unabhängig voneinander sind.
Vergleich der wichtigsten Produktspezifikationen
| Produkt | Typ | Nenn-/Maximaldrehmoment | Drehzahl/Auflösung | Spannung/Stromstärke | Hinweise | |---|---|---|---|---|
Maxon EC-i 40 | BLDC-Motor (Industrie) | Max. Dauerdrehmoment 171 mNm, Blockierdrehmoment 2760 mNm | Leerlaufdrehzahl ~4700–18000 U/min (spannungsabhängig) | 15–48 V | 170 W Nennausgangsleistung |
T-Motor MN5006 (KV300) | BLDC-Motor (Drohnen-Außenläufer) | Empfohlener Schub 0,8–1 kg (Dauerschub), maximaler Schub 3,2 kg | 24N28P-Konfiguration, Gewicht 108 g | Kompatibel mit 4–6S LiPo-Akkus, Spitzenstrom 26 A | Antigravity-Serie für lange Flugdauer |
StepperOnline 17HS24-2104S | Schrittmotor (NEMA17, Open-Loop) | Haltemoment 65 Ncm | Schrittwinkel 1,8° (200 Schritte/Umdrehung) | 2,1 A/Phase | 42 × 42 × 60 mm |
Robotis DYNAMIXEL XM430-W350-T | Servomotor (Robotergelenk) | Blockiermoment 4,1 Nm, Nenndrehmoment 0,82 Nm | Auflösung 4096 (12 Bit, 0,088°) | 12 V | Gewicht 82 g, unterstützt strombasierte Positionsregelung |
Yaskawa SGM7G | Servomotor (Industrie-AC-Servo) | Nenndrehmoment bis zu 95,2 Nm | Nenndrehzahl 1500 U/min, 24-Bit-Encoder | — | Drehmomentstärkste Klasse der Sigma-7-Serie |
Innerhalb der Sigma-7-Produktreihe sind die Modelle SGM7J (max. 2,39 Nm, 3000 U/min) und SGM7P (max. 4,77 Nm, 3000 U/min) für kleinere, leichtere Anwendungen positioniert, während der SGM7G die Drehzahl auf 1500 U/min begrenzt, dafür aber ein Drehmoment von bis zu 95,2 Nm erreicht – ein Modell, das eindeutig auf „hohes Drehmoment bei niedriger Drehzahl“ ausgelegt ist. Die Tatsache, dass alle Modelle vom selben Hersteller stammen und dieselbe Encoder-Technologie (24 Bit) verwenden, sich aber je nach Priorität auf Drehmoment oder Drehzahl unterscheiden, zeigt, dass Servomotoren als Produktkategorie kein einheitliches Leistungsprofil aufweisen – sie bieten ein breites Spektrum an Drehmoment-/Drehzahl-Kompromissen, abgestimmt auf den jeweiligen Anwendungsfall.
Der Vergleich der beiden BLDC-Produkte verdeutlicht, wie unterschiedlich die Optimierung selbst innerhalb derselben Kategorie von BLDC-Motoren aussehen kann. Der EC-i 40 von Maxon ist als Industrieaktuator konzipiert und zeichnet sich durch einen breiten Drehmoment- und Drehzahlbereich sowie einen flexiblen Spannungsbereich aus. Der T-Motor MN5006 hingegen geht der Frage nach, wie viel Schubkraft aus einem Gewicht von nur 108 g (Leistungsgewicht) herausgeholt werden kann. Der Schrittmotor 17HS24-2104S von StepperOnline erreicht ein Haltemoment von 65 Ncm mit einfacher Konstantstromansteuerung bei 2,1 A/Phase. Die Fähigkeit, dieses Drehmoment im Stillstand ohne Encoder zu halten, ist eine Eigenschaft, die weder BLDC- noch Servomotoren aufweisen. Der DYNAMIXEL XM430, ein auf Robotergelenke ausgerichteter Servomotor, vereint einen 4096-Bit-Encoder in einem kompakten 12-V-/82-g-Gehäuse mit dem industriellen Yaskawa SGM7G, der in einer deutlich anderen Gewichtsklasse angesiedelt ist und ein beeindruckendes Drehmoment von 95,2 Nm in einem praxisnahen Drehzahlbereich von 1500 U/min liefert.
Zur Information: Der Antriebsstrang des newbot project verwendet weder BLDC-Motoren noch Schrittmotoren oder Servomotoren. Es handelt sich um einen bürstenbehafteten Gleichstrom-Getriebemotor mit Encoder (12 V, 100 U/min), der über einen Motortreiber (Cytron MDD10A) per Pulsweitenmodulation (PWM) angesteuert wird. Die Steuerung ist jedoch keine Echtzeit-Drehzahlregelung im hier beschriebenen „Servo“-Sinne. Es handelt sich vielmehr um eine Vorsteuerung, bei der ein bekannter Drehzahlbefehl (mm/s) gesendet, mit dem Messwert des Encoders abgeglichen und zur Vorkalibrierung des Umrechnungsfaktors von Drehzahlbefehl zu PWM-Tastverhältnis verwendet wird. Für einen relativ einfachen Zweiradantrieb mit Differenzial deutet dies darauf hin, dass die Entscheidung, einen günstigen Allzweck-Getriebemotor allein durch Vorkalibrierung auf eine brauchbare Präzision zu bringen, den sinnvolleren Kompromiss zwischen Kosten und Komplexität darstellte, anstatt die permanente Rückkopplungsregelung eines dedizierten Servomotors einzusetzen.
Geschichte: Bürstenverschleiß im Vakuum, das Herzstück der Diskette und Kybernetik aus der Flugabwehr
BLDC: Die Entdeckung, dass Bürsten im Vakuum nur Minuten halten – Während des Zweiten Weltkriegs war der schnelle Bürstenverschleiß und der Ausfall rotierender Geräte an Bord von Flugzeugen in Höhen über 9.100 Metern (30.000 Fuß) ein Ausgangspunkt für die Forschung an bürstenlosen Motoren. Mitte der 1950er-Jahre präsentierte H. D. Brailsford die ersten Gleichstrommotoren, die als „bürstenlos“ bezeichnet wurden, und demonstrierte, dass der Verzicht auf Bürsten eine überraschend lange Lebensdauer ermöglichte. Theoretisch stellten T. G. Wilson und P. H. Trickey in ihrer 1962 veröffentlichten Arbeit „D.C. Machine With Solid State Commutation“ das Konzept der Festkörperkommutierung mittels Transistoren vor. Die entscheidende Erkenntnis kam von der NASA: Ein technischer Bericht aus dem Jahr 1966 zeigte, dass die Lebensdauer herkömmlicher Kohlebürstenkommutatoren im Vakuum nur wenige Minuten betrug. Das Vakuum des Weltraums selbst schloss Bürstenmotoren aus – und bereits 1965 waren weltraumtaugliche BLDC-Motoren (mit einer Leistung von 1 Watt bis zu einer halben PS) im Einsatz, die den Sauerstoff im Apollo-Mondlandemodul zirkulierten und die Kühlmittelpumpen der Saturn I-B und Saturn V antrieben. Bis 1974 hatten sich BLDC-Motoren als Standard für die Lebenserhaltungssysteme des Apollo-Programms und für die Sauerstoffzirkulation im tragbaren Lebenserhaltungssystem des Mondes etabliert, und die NASA-Ingenieure erwarteten für die Weltraumforschung und Satellitenanwendungen wartungsfreie Betriebszeiten von bis zu 10 Jahren. Ein einfaches mechanisches Bauteil – die Bürste – erwies sich unter den extremen Vakuumbedingungen als Engpass, und die Lösung dieses Problems ebnete den Weg für die praktische Anwendung der elektronischen Steuerungstechnik: ein Paradebeispiel dafür, wie die Weltraumentwicklung zivile Technologie prägte.
Schrittmotoren: Von Relais zur Diskette – Die Wurzeln des Schrittmotors lassen sich angeblich bis zum Schrittrelais des frühen 20. Jahrhunderts zurückverfolgen (ein Mechanismus, der unter anderem in Telefonzentralen verwendet wurde und mit jedem Impuls einen Kontakt weiterschaltete). Der erste moderne Schrittmotor-Prototyp erschien in den 1920er-Jahren. Ein entscheidender Moment für die weite Verbreitung dieser Technologie war ihre Verwendung in Disketten- und Festplattenlaufwerken Ende der 1970er-Jahre. Die präzise Positionierung eines Lese-/Schreibkopfes, Spur für Spur, passte ideal zum Kernprinzip der Regelung im offenen Regelkreis – „Gesendete Impulse entsprechen zurückgelegter Strecke“ – und kam ohne Encoder aus. Dies leitete eine Ära der Massenproduktion von Schrittmotoren als Herzstück von Speichermedien für Endverbraucher ein.
Servo: Die Zielerfassung von Flugabwehrkanonen legte den Grundstein für die Kybernetik – Während des Zweiten Weltkriegs arbeitete der Mathematiker Norbert Wiener an der schwierigen Aufgabe der automatischen Zielerfassung von Flugabwehrkanonen. Ein schnell fliegendes Flugzeug wäre zum Zeitpunkt des Einschlags bereits woanders, daher musste die Kanone nicht auf die aktuelle Position des Flugzeugs, sondern auf dessen Zielort zielen. Wiener entwickelte die mathematischen Grundlagen zur Vorhersage der Flugbahn eines Flugzeugs anhand verrauschter Radardaten und speiste diese Vorhersage kontinuierlich in den Zielmechanismus ein. Dabei bemerkte er etwas an der Struktur selbst: Kanone, Radar und Bediener bildeten zusammen ein System, das seinen eigenen Fehler erkannte und ihn fortlaufend korrigierte. Er erkannte, dass dasselbe Prinzip auch für ein lebendes Nervensystem gilt. Diese Erkenntnis mündete 1948 in seinem Buch „Kybernetik: Oder Steuerung und Kommunikation im Tier und in der Maschine“. Ein Nebenprodukt militärischer Technologie – die Zielerfassung von Flugabwehrkanonen – wurde zur theoretischen Grundlage für jedes geschlossene Regelsystem seither, einschließlich der Regelungstechnik, die heutige Servomotoren direkt anwenden. Das Grundprinzip der PID-Regelung – die Abweichung vom Zielwert messen und eine Korrektur in die Richtung senden, die diese Abweichung ausgleicht – entspricht mathematisch exakt der Struktur, die Wiener in dem heterogenen System aus Waffe, Radar und menschlichem Bediener vorfand.
Ein reales Anwendungsbeispiel: Acht BLDC-Motoren, paarweise für Redundanz, an einer Drohne
Ein typisches Beispiel für den gleichzeitigen Einsatz mehrerer BLDC-Motoren ist die DJI Agras T50, eine Drohne für die Agrarspritzung. Sie verfügt über acht BLDC-Motoren und acht Propeller, jeweils zwei pro Arm, verteilt auf vier Arme, koaxial in Paaren angeordnet (eine koaxiale Doppelrotor-Konfiguration). Der von jedem Arm erzeugte Auftrieb wird auf den oberen und unteren Motor aufgeteilt. Der Vorteil dieser Anordnung liegt in der Redundanz: Fällt ein Motor eines Paares aus, kann der andere den Auftrieb aufrechterhalten. Bei einem Leergewicht von ca. 40 kg kann die Drohne bis zu 40 kg Nutzlast zum Sprühen oder 50 kg zum Ausbringen transportieren. Das Startgewicht beträgt beladen für den Ausbringungseinsatz 103 kg. In Kombination mit Umgebungserkennung (Phased-Array-Radar vorne und hinten, binokulares Sichtsystem) erreicht sie eine Arbeitsleistung von 21 Hektar pro Stunde im hindernisreichen Umfeld von Ackerland. Anstatt die Zuverlässigkeit jedes einzelnen BLDC-Motors bis an die Grenzen auszureizen, ist die Paarung von Motoren zur Gewährleistung von Redundanz auf Mechanismusebene die Grundlage für den praktischen Einsatz großer Drohnen mit hoher Nutzlast. Selbst die gemeinsame Idee, „mehrere BLDC-Motoren zu verwenden“, hat je nach Kontext unterschiedliche Bedeutungen: Ein Quadcopter für Endverbraucher benötigt nur die minimalen vier Motoren, um die Freiheitsgrade der Lageregelung zu gewährleisten, während eine Industriedrohne gleichzeitig Nutzlastauftrieb und Redundanz sicherstellen muss, wodurch sich der Zweck zusätzlicher Motoren ändert.
Was Drehmomentangaben allein nicht zeigen – ein Versuch aus dem Jahr 2025 zur Quantifizierung von Aktuatoren auf „menschlichem Niveau“
Eine im November 2025 veröffentlichte Studie zur Bewertung der Aktuatorleistung für humanoide Roboter mit dem Titel „Human-Level Actuation for Humanoids“ (MD-Nazmus Sunbeam) schlägt ein dreistufiges Rahmenwerk vor: einen „Kinematischen Freiheitsgrad-Atlas“, der die Koordinatensysteme pro Gelenk standardisiert, einen „Human-Äquivalenzbereich“, der die Drehmoment-/Leistungsanforderungen anhand der menschlichen Leistungsfähigkeit definiert, und einen „Human-Level Actuation Score“, der diese Werte aggregiert. Die zentrale Aussage der Studie ist, dass die alleinige Betrachtung der maximalen Drehmomentwerte in einem Datenblatt einen wichtigen Zielkonflikt verschleiert: Erhöht man das Übersetzungsverhältnis, gewinnt man zwar an Drehmoment, verringert aber die Ansprechbandbreite und Effizienz; hält man das Übersetzungsverhältnis niedrig, bleibt die Ansprechzeit schnell, aber es ist schwierig, das benötigte Drehmoment zu liefern. Dies ist dasselbe strukturelle Problem wie die zentrale Frage dieses Artikels – die Wahl zwischen BLDC-, Schrittmotor- und Servomotoren –, nur eine Ebene tiefergehend bei der Wahl des Übersetzungsverhältnisses. Dies verdeutlicht den aktuellen Stand der Forschung. Eine Annäherung an den Direktantrieb (ohne Untersetzungsgetriebe) erleichtert die Erfassung externer Kräfte (höhere Rücktriebsfähigkeit), begrenzt die Leistung jedoch auf das Drehmoment, das der Motor ohne Untersetzung liefern kann. Eine Erhöhung des Übersetzungsverhältnisses ermöglicht hingegen die Übertragung höherer Drehmomente, allerdings auf Kosten der Ansprechgeschwindigkeit und der mechanischen Rücktriebsfähigkeit. Dieser Zusammenhang zeigt, dass der eingangs erwähnte Kompromiss zwischen Drehmoment, Ansprechverhalten und Regelungsmethode nicht nur den Aktor selbst betrifft, sondern auch die Konstruktion des gesamten Mechanismus, in den er integriert ist.
Leistungsbestimmende Parameter
- Drehmoment-Gewichts-Verhältnis (Leistungs-Gewichts-Verhältnis): Bei Fluggeräten wie Drohnen ist nicht das absolute Drehmoment entscheidend, sondern der Schub im Verhältnis zum Eigengewicht des Geräts. Genau deshalb legt der T-Motor MN5006 so großen Wert auf sein Gewicht von 108 g – ein grundlegend anderes Bewertungskriterium als beispielsweise der Maxon EC-i 40.
– Open-Loop vs. Closed-Loop: Die Open-Loop-Steuerung eines Schrittmotors ist kostengünstiger und weniger komplex, da keine Encoder-Rückkopplungsschaltung benötigt wird, birgt aber das Risiko eines Blockierens. Für Anwendungen, bei denen die Positionsgenauigkeit unter starken Lastschwankungen entscheidend ist – beispielsweise bei Präzisionsroboterarmen – ist eine Servokonfiguration mit Encoder praktisch unerlässlich.
-
Haltemoment im Stillstand: Ein Schrittmotor kann im Stillstand allein durch die Aufrechterhaltung der Stromversorgung ein beträchtliches Haltemoment erzeugen, während ein BLDC-Motor eine spezielle Steuerung (Aufrechterhaltung des Stromflusses) benötigt, um im Stillstand Drehmoment zu erzeugen, was häufig zu Problemen beim Wärmemanagement führt.
-
Ansprechverhalten (Bandbreite): Die Regelung eines Servos kann die Ansprechgeschwindigkeit durch PID-Regler-Anpassung weiter erhöhen, jedoch ist die maximale Ansprechgeschwindigkeit durch die elektrische Zeitkonstante (Verhältnis von Induktivität zu Widerstand) und die mechanische Zeitkonstante (Verhältnis von Trägheit zu Dämpfung) des Motors begrenzt – prinzipiell kann kein noch so ausgeklügeltes Regelungsgesetz ein schnelleres Ansprechverhalten erzielen, als es die physikalischen Eigenschaften des Motors zulassen.
-
Auflösung: Wie bei der Auflösung von 4096 Schritten (0,088°-Schritte) des DYNAMIXEL XM430 entspricht die Positioniergenauigkeit eines Servos direkt seinem Encoder. Auflösung. Die Auflösung eines Schrittmotors wird durch seinen Schrittwinkel (typischerweise 1,8°, weiter unterteilbar durch Mikroschrittsteuerung) bestimmt – ein grundlegend anderer Faktor.
– Kosten und Steuerungskomplexität: Ein industrieller AC-Servomotor (Yaskawa SGM7G-Klasse) bietet hohe Präzision und hohes Drehmoment, erfordert jedoch einen dedizierten Treiber und einen entsprechenden Abstimmungsaufwand. In der frühen Prototypenphase wird daher oft der niedrige Preis und die einfache Steuerung eines Schrittmotors wie dem von StepperOnline bevorzugt.
– Drehmomentwelligkeit je nach Kommutierungsmethode: Selbst bei ein und demselben BLDC-Motor führen Trapez- und FOC-Ansteuerung (Sinusansteuerung) zu sehr unterschiedlichen Drehmomentglätten. Bei Anwendungen, bei denen Vibrationen mit niedriger Geschwindigkeit die Bildqualität oder Bewegungspräzision direkt beeinflussen – wie beispielsweise bei Kameragimbals oder Robotergelenken – ist FOC nahezu unerlässlich. Anwendungen, die von schnellen Rotationen dominiert werden, wie etwa Drohnenpropeller, haben hingegen selbst mit Trapezantrieb selten Probleme.
-
Zuverlässigkeit durch Redundanz: Wie die koaxiale Doppelrotor-Konfiguration des DJI Agras T50 zeigt, ist die Parallelisierung mehrerer Einheiten auf Mechanismusebene und die Toleranz des Ausfalls einer Einheit – anstatt die Zuverlässigkeit einzelner Motoren bis an ihre Grenzen auszureizen – eine realistische Option für große Anwendungen mit hoher Nutzlast.
-
Spannungs- und Stromreserve: Der Maxon EC-i 40 kann in einem weiten Spannungsbereich von 15–48 V betrieben werden, wobei Nenndrehmoment und -drehzahl mit steigender Spannung zunehmen. Bei einem mobilen Roboter mit fester Batteriespannung bestimmt die tatsächlich nutzbare Spannungsreserve die erzielbare Leistung. Ein Produkt wie der T-Motor MN5006, ausgelegt für 4–6S LiPo-Akkus (Nennspannung 14,8–22,2 V), hat seinen Anwendungsbereich ebenfalls direkt durch den erwarteten Versorgungsspannungsbereich bestimmt.
– Kosten der PID-Regleroptimierung: Die Regelung eines Servos im geschlossenen Regelkreis kann theoretisch jede Laständerung ausgleichen, in der Praxis erfordert die Optimierung der Verstärkungsfaktoren Kp, Ki und Kd an realer Hardware jedoch einen erheblichen Aufwand. Die Regelung eines Schrittmotors im offenen Regelkreis erfordert keinen solchen Optimierungsschritt, und der Zeitaufwand für die Inbetriebnahme des gesamten Systems ist neben Drehmoment und Preis ein wichtiger Vergleichsfaktor.
Kann das maximale Aktuatordrehmoment dauerhaft genutzt werden?
Die Nennwerte für maximales und kontinuierliches Drehmoment unterscheiden sich. Überprüfen Sie Temperatur, Drehzahl, Kühlung und Lastdauer im Verhältnis zum Tastverhältnis.
Referenzen
- maxon EC-i 40 Datenblatt (maxon)
- T-Motor MN5006 KV300 Produktseite (T-Motor)
- StepperOnline NEMA17 Schrittmotor Produktseite
- DYNAMIXEL XM430-W350-T Produktseite (ROBOTIS)
- Yaskawa Sigma-7 SGM7G Serie Produktseite (Yaskawa)
- Schrittmotoren vs. Servomotoren: Wie man den richtigen auswählt (Design News)
-
[Bürstenloser Gleichstrommotor Elektromotor (Wikipedia, verweist auf die Veröffentlichung von Wilson & Trickey aus dem Jahr 1962)
-
Anwendungen der Luft- und Raumfahrttechnologie: Bürstenlose Gleichstrommotoren (NASA CR-2506)
-
Schrittmotoren und ihre Anwendungen (GlobalSpec)
-
Norbert Wiener und die Geburt der Kybernetik (Engines of Our Ingenuity)
-
Produktseite DJI AGRAS T50 (DJI)
-
Spezifikationen DJI AGRAS T50 (DJI)
-
DJI Agras (Wikipedia)
-
Ansteuerung auf menschlichem Niveau für Humanoide (arXiv:2511.06796)
( https://arxiv.org/abs/2511.06796 )
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.