Contents — find the section you need
Ein Kraftsensor misst die auf das Handgelenk oder die Gelenke eines Roboterarms wirkenden Kräfte und Drehmomente als Vektor. Er bildet die Grundlage für Sicherheitsfunktionen, die es einem kollaborativen Roboter ermöglichen, gefährliche Kontaktkräfte zu erkennen und zu stoppen, sowie für Montageaufgaben, die eine präzise Kraftsteuerung erfordern, wie beispielsweise das Einsetzen eines Bauteils in eine Bohrung. Ein Tastsensor misst den Kontaktdruck und die Gleitbewegung auf einer Oberfläche – einer Fingerspitze oder einer Handfläche – als Feld. Er ermöglicht es einer Hand, ein Ei zu greifen, ohne es zu zerdrücken. Beide Sensoren basieren auf demselben Prinzip: der Umwandlung mechanischer Verformung in ein elektrisches Signal. Ein Kraftsensor aggregiert die auf eine gesamte Struktur wirkende Gesamtkraft zu einem einzigen 6-Achsen-Vektor, während ein Tastsensor die Druckverteilung auf einer Kontaktfläche als Array erfasst. Die beiden Sensoren ergänzen sich und bilden zusammen den „Armsinn“ und den „Fingerspitzensinn“ in kollaborativen Robotern und humanoiden Robotern.
 Schunk SVH (servoelektrische Fünf-Finger-Greifhand, Hannover Messe 2016)
Bild: Robotic Hand auf der Hannover Messe 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Ein Beispiel für eine kommerzielle Fünf-Finger-Hand mit in das Handgelenk integrierter Elektronik, die die menschliche Handbewegung nachahmt – nicht einer der in diesem Artikel verglichenen eigenständigen Kraft-/Tastsensoren, sondern ein typisches Beispiel für ein System, in das diese Sensoren integriert werden.

Prinzip: Kraftsensoren wandeln „Dehnung“ in ein elektrisches Signal um
Das Herzstück eines Kraftsensors ist der Dehnungsmessstreifen. Eine dünne Metallfolie oder ein Halbleiterelement ist auf die Oberfläche eines elastischen Körpers (des Biegeelements) geklebt. Wird eine Kraft ausgeübt und das Biegeelement leicht verformt, dehnt und staucht sich der geklebte Leiter mit. Bei Dehnung des Metallleiters verringert sich sein Querschnitt und seine Länge nimmt zu, wodurch sein elektrischer Widerstand proportional ansteigt. Das Verhältnis zwischen dieser relativen Widerstandsänderung und der Dehnung (relativen Verlängerung) wird als Dehnungsfaktor (GF) bezeichnet.
Hierbei ist \epsilon = \Delta L / L die Dehnung (relative Verlängerung) und \Delta R / R die relative Widerstandsänderung. Ein typischer Metallfolien-Dehnungsmessstreifen hat einen GF-Wert von nur etwa 2, während ein Halbleiter-Dehnungsmessstreifen (Silizium-Dehnungsmessstreifen) den piezoresistiven Effekt nutzt. Dabei verändert Spannung direkt die Beweglichkeit der Ladungsträger und erreicht einen GF-Wert von etwa 70 bis 200. Bei gleicher Dehnung ergibt sich so eine Ausgangsspannung, die um das Zehn- bis Hundertfache höher ist als bei einem Metallfolien-Dehnungsmessstreifen. Aus diesem Grund dominieren Halbleiter-Dehnungsmessstreifen bei kleinen, hochpräzisen Sensoren.
Da die Widerstandsänderung durch Dehnung minimal ist (weit unter 0,1 %), ist die direkte Messung der Änderung eines einzelnen Widerstands unpraktisch. Reale Sensoren verwenden stattdessen vier Widerstände in einer rautenförmigen Wheatstone-Brücke und erfassen die Dehnung als Potenzialdifferenz über die Diagonale. Je nachdem, wie viele der vier Brückenzweige einen Dehnungsmessstreifen tragen – Ein-, Zwei- oder Vollbrückenkonfiguration –, ändern sich die Empfindlichkeit und die Temperaturkompensation. Die meisten Präzisionskraftsensoren verwenden eine Vollbrückenkonfiguration (ein Dehnungsmessstreifen an allen vier Zweigen), um die Temperaturdrift zu kompensieren.
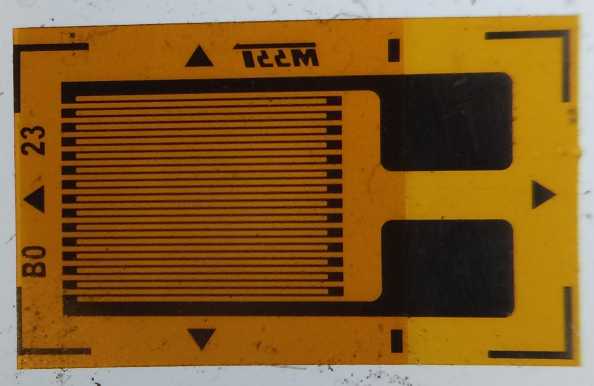 Dehnungsmessstreifen (vor der Montage)
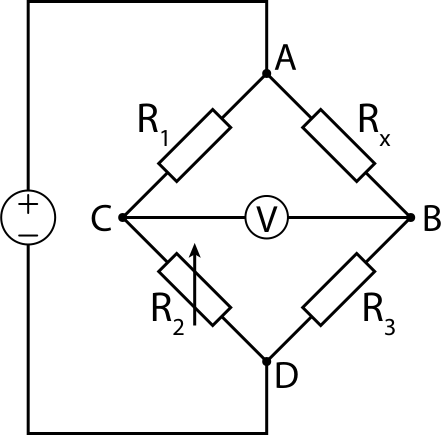 Wheatstone-Brückenschaltung
Bilder: Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, gemeinfrei), beide Wikimedia Commons.


Der 6-achsige Kraft-/Drehmomentsensor am Handgelenk eines Roboterarms kann nicht mit einem einzelnen, nur in eine Richtung messenden Dehnungsmessstreifen auskommen. Es müssen alle sechs Komponenten – Kraft (Fx, Fy, Fz) und Drehmoment (Tx, Ty, Tz) – getrennt und gemessen werden. Daher ist das Biegeelement als radiale Balkenstruktur, ein sogenanntes „Malteserkreuz“, gefertigt, auf dem mehrere Dehnungsmessstreifen angebracht sind. Diese Konstruktion ist so ausgelegt, dass sich bei Einwirkung einer einzelnen Kraft- oder Drehmomentkomponente nur eine bestimmte Kombination von Balken selektiv verformt. Die Rohmesswerte der Dehnung aus mehreren Kanälen werden anschließend mithilfe einer 6×N-Kalibrierungsmatrix C (wobei N die Anzahl der Dehnungsmessstreifen ist) linear transformiert, um die sechs Kraft-/Drehmomentkomponenten zu extrahieren.
Die Kalibrierungsmatrix C wird im Werk durch einen Kalibrierungstest ermittelt. Dabei werden bekannte Gewichte und Drehmomentschlüssel auf das Biegeelement angewendet, während die Messwerte der einzelnen Dehnungsmessstreifen aufgezeichnet werden. Genau bei diesem Kalibrierungsprozess spielen spezialisierte Hersteller wie ATI und Bota Systems ihre Stärken aus: Neben der mechanischen Konstruktion des Biegeelements selbst liegt die Produktdifferenzierung in der Kalibriergenauigkeit – der Fehler jeder der sechs Achsen (Übersprechen, d. h. die Übertragung von Eingangssignalen einer Achse auf Ausgangssignale einer anderen Achse) muss innerhalb von 1–2 % liegen.
Ansätze für taktile Sensoren: piezoresistiv, kapazitiv, optisch und biomimetisch
Während ein Kraftsensor die Gesamtkraft an einem Punkt misst, muss ein taktiler Sensor die Druckverteilung über die gesamte Kontaktfläche als Feld (Array) erfassen. Hierfür gibt es vier Hauptansätze.
Piezoresistive Sensoren nutzen den gleichen piezoresistiven Effekt wie Kraftsensoren und erfassen die Widerstandsänderung an jeder Zelle (einem „Taxel“ oder taktilen Element). Dieser Ansatz reduziert die Anzahl der benötigten Leitungen und ermöglicht eine einfache Integration in dichte Systeme. Er wird häufig in industriellen taktilen Sensoren eingesetzt, beispielsweise in den Produkten von XELA Robotics.
Kapazitive Sensoren erfassen die Kapazitätsänderung, die entsteht, wenn sich die Dicke eines elastischen Dielektrikums zwischen leitfähigen Schichten unter Druck ändert. Dieses Verfahren weist tendenziell eine geringere Hysterese als piezoresistive Sensoren auf – die Reaktion nach Druckentlastung erfolgt also mit geringerer Verzögerung.
Optische (bildbasierte) Sensoren, wie sie beispielsweise von GelSight und DIGIT verwendet werden, nutzen eine integrierte Kamera, um die Unterseite einer weichen Gelschicht, die das Objekt berührt, zu fotografieren und die Verformung des Gels als Bild zu erfassen. Wird die Gelunterseite mit roten, grünen und blauen LEDs aus verschiedenen Richtungen beleuchtet, ändert sich die von der Kamera erfasste RGB-Intensität in Abhängigkeit von der Neigung der Oberfläche (ihrer Normalenrichtung) – dies ist das Prinzip der photometrischen Stereoanalyse. Mithilfe einer vordefinierten Farbtabelle, die Farben den Oberflächennormalen zuordnet, ermittelt der Sensor die Normale jedes Pixels und integriert diese, um die Verformung der Geloberfläche als hochauflösende 3D-Form (Tiefenkarte) zu rekonstruieren. Da die Pixelanzahl der Kamera direkt die räumliche Auflösung des Sensors bestimmt, erzielt dieser Ansatz eine deutlich höhere räumliche Auflösung als andere Methoden (die Strukturen im Submillimeterbereich rekonstruieren können). Allerdings ist dafür eine ausreichende Gehäusetiefe erforderlich, um Gel und Kamera aufzunehmen.
Biomimetische Sensoren, wie beispielsweise der BioTac von SynTouch, bestehen aus einem starren Kern, der mit einer elastischen künstlichen Haut überzogen ist. Der Zwischenraum ist mit einer leitfähigen Flüssigkeit (einer Natriumbromidlösung) gefüllt. Verformt sich die Haut, ändert sich die Form der Flüssigkeitsströmung. Dies wird als Änderung der elektrischen Impedanz an 19 in die Oberfläche des Kerns integrierten Impedanzmesselektroden erfasst. Da gleichzeitig auch die Wärmeleitung durch die Flüssigkeit gemessen werden kann, erfasst dieses Design drei sensorische Modalitäten – Druckverteilung, Vibration und Temperatur – mit nur einem Sensor. Dies spiegelt die Aufgabenteilung der menschlichen Fingerkuppenrezeptoren (Druck-, Vibrations- und Wärmewahrnehmung) wider.
Vergleich der wichtigsten Produktspezifikationen
| Produkt | Hersteller | Typ | Messgröße | Wichtigste Spezifikationen |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (USA) | 6-Achsen-Kraft-/Drehmomentsensor | Fx/Fy/Fz, Tx/Ty/Tz | Kraftbereich 200–500 N, Drehmomentbereich 8–20 Nm, Auflösung 1/10 N · 1/200 Nm, Ausgabe bis zu 8 kHz über Ethernet/EtherCAT, Genauigkeit innerhalb von 2 % |
| SensONE (SenseOne T5) | Bota Systems (Schweiz) | 6-Achsen-Kraft-/Drehmomentsensor | Fx/Fy/Fz, Tx/Ty/Tz | Empfindlichkeit 0,05 N/0,002 Nm, Abtastrate bis zu 2000 Hz, Genauigkeit innerhalb von 2 %, Gewicht 240 g, integrierte 6DoF-IMU, staub- und wassergeschützt |
uSkin uSPa46 | XELA Robotics (Japan) | Piezoresistives Tastpflaster | 3-Achsen (Normalkraft + 2-Achsen-Scherkraft) | 24 Taxel, Abmessungen 30,6 × 50,6 × 4,9 mm, 7-adriges Kabel, minimale detektierbare Kraft ~1 gf, Abtastrate über 100 Hz |
| DIGIT | GelSight (USA, Open-Source-Design) | Optisch (bildverarbeitungsbasiert) | 3D-Form der Kontaktfläche | Sensorfläche 19 × 16 mm, 60 fps, Gewicht 102 g, Preis ca. 350 (Ersatzgel ca. 40) | | BioTac SP | SynTouch (USA) | Biomimetisch (flüssigkeitsgefüllt) | Druckverteilung, Vibration, Temperatur | 19 Impedanzelektroden + Temperatursensor + statischer Drucksensor, Abmessungen 26 × 20 × 25 mm, Gewicht 9,5 g |
Der Axia80 von ATI ist ein 6-Achsen-Kraft-Drehmoment-Sensor, optimiert für kollaborative Roboter. Er ist offiziell als zertifiziertes Produkt auf den Marktplätzen führender Hersteller von Cobot-Armen wie Universal Robots und Techman™ registriert. Der SensONE von Bota Systems ist noch kompakter und leichter und integriert eine 6-DoF-IMU (Beschleunigung und Winkelgeschwindigkeit) in ein einziges Gehäuse. Dadurch kann er Kraft/Drehmoment und Lageänderungen gleichzeitig erfassen – ein entscheidender Vorteil bei Präzisionsaufgaben wie Montageprüfung und Polieren.
Im Bereich der taktilen Sensorik eignet sich ein piezoresistives Array wie das von XELA Robotics hervorragend, um eine gesamte Fingerspitze oder Handfläche abzudecken. Der DIGIT von GelSight hingegen konzentriert sich auf einen einzelnen Punkt (eine Fingerspitze), um eine überragende räumliche Auflösung zu erzielen – zwei gegensätzliche Designphilosophien, die unter dem Begriff „taktil“ zusammengefasst werden. Die Konstruktionsdaten von DIGIT – Schaltpläne, technische Zeichnungen und Montageanleitungen – sind als Open Source veröffentlicht. Der niedrige Preis ermöglicht es auch einzelnen Laboren, sich das System selbst zu bauen, was die Verbreitung gefördert hat. SynTouch's BioTac hingegen wird als optionales Integrationsbauteil für verschiedene kommerzielle Roboterhände angeboten, darunter Shadow Robot, Barrett Technology, Robotiq und die Allegro Hand. Es wird eher als „Fingerspitzenmodul“ denn als eigenständiger Sensor vertrieben, was es von den anderen vier hier vorgestellten Produkten unterscheidet.
Geschichte: Dieselbe Erfindung, Welten voneinander entfernt, ein Jahr auseinander
Die zeitgleiche Erfindung des Dehnungsmessstreifens – Der Dehnungsmessstreifen wurde 1938 fast zeitgleich von zwei Forschern erfunden, die sich nie zuvor begegnet waren. Einer von ihnen war Edward E. Simmons am Caltech, der das Spannungs-Dehnungs-Verhalten von Metallen unter Stoßbelastung untersuchte und eine Methode zur Lastmessung entwickelte, indem er einen dünnen Widerstandsdraht in ein Dynamometer einbettete. Der andere war Arthur C. Ruge vom MIT, der sich später erinnerte, dass ihm die ganze Erfindung am 3. April 1938 gekommen sei, als er dem Doktoranden John Meier bei dessen Forschung zu seismischen Spannungen auf erhöhten Wassertanks half. Als die beiden Patente anmeldeten, entdeckten sie die Vorarbeiten des jeweils anderen und reichten gemeinsam ein Patent ein. 1939 begann Ruge zusammen mit dem MIT-Professor Alfred deForest mit der Herstellung und dem Vertrieb des „SR-4“-Messgeräts (benannt nach den Initialen von Simmons und Ruge). Dass zwei völlig unabhängige Forschungsprojekte im selben Jahr zur selben Idee kamen, ist ein seltenes Beispiel für eine simultane Erfindung in der Wissenschaftsgeschichte.
Entdeckung des piezoresistiven Effekts und seine Anwendung auf Halbleiter – Sechzehn Jahre nach dem Metallfolien-Messgerät entdeckte Charles S. Smith 1954 bei einem Besuch der Bell Labs, dass die Krafteinwirkung auf Halbleitermaterialien wie Silizium oder Germanium eine weitaus größere Änderung des elektrischen Widerstands bewirkt als bei Metallen. Er veröffentlichte diese Erkenntnis in einer wissenschaftlichen Arbeit. Dieser „piezoresistive Effekt“ entsteht dadurch, dass Spannung die Beweglichkeit von Elektronen und Löchern im Halbleiterkristall direkt verändert und einen Dehnungsfaktor ermöglicht, der um das Zehn- bis fast 200-Fache höher ist als bei Metallfolien-Dehnungsmessstreifen. Diese Entdeckung bildet die Grundlage für die heutigen kompakten, hochempfindlichen Kraftsensoren und MEMS-Drucksensoren. Die in den oben erwähnten Kraft-/Kraftsensoren von ATI und Bota Systems an die Biegeelemente geklebten Dehnungsmessstreifen basieren selbst überwiegend auf piezoresistiven Halbleiterbauelementen.
Ein konkretes Beispiel: die 129 Sensoren der Shadow Dexterous Hand
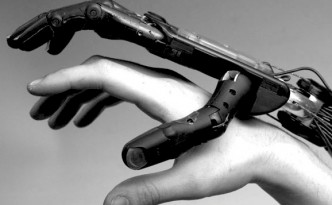 Größenvergleich zwischen Shadow Dexterous Hand und menschlicher Hand
Bild: Shadow Hand und Größenvergleich zwischen menschlicher Hand (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.
Das beste Beispiel für die Integration von taktiler und Kraftmessung in ein einziges Produkt ist die „Shadow Dexterous Hand“ der Londoner Firma Shadow Robot Company. Diese robotergestützte Prothesenhand verfügt über 24 Gelenke mit 20 Freiheitsgraden (mehr als eine menschliche Hand). In der elektrisch angetriebenen Version steuern 20 einzelne Gleichstrommotoren jedes Gelenk unabhängig. Jedes Gelenk ist mit einem integrierten Hall-Effekt-Positionssensor ausgestattet, und an jedem Freiheitsgrad befindet sich zusätzlich ein Kraftsensor. Insgesamt sind somit 129 Sensoren in einer einzigen Hand verbaut. Optional können die Fingerspitzen mit dem bereits erwähnten BioTac-System ausgestattet werden. In Kombination mit den standardmäßigen taktilen Drucksensoren ermöglicht dieses System der Hand die gleichzeitige Erfassung von drei Arten sensorischer Informationen: Gelenkposition, Gelenkdrehmoment und Druckverteilung an den Fingerspitzen. Diese Hand wurde bereits an mehreren Forschungseinrichtungen eingesetzt, darunter die NASA, die Universität Bielefeld und die Carnegie Mellon University, sowie im EU-Forschungsprojekt „HANDLE“. Sie gilt daher als einer der De-facto-Standards für die Prothetik- und Teleoperationsforschung, die sowohl menschenähnliche Freiheitsgrade als auch ein dichtes Sensornetzwerk erfordert. Da ein einziger Hersteller alle drei Sensorsysteme – Gelenkposition, Kraft und Tastsinn – selbst entwickelt, baut und integriert und als ein Produkt vertreibt, ist dies ein gutes Beispiel dafür, wie die in diesem Artikel beschriebenen Kraft- und Tastsensortechnologien tatsächlich in „eine einzige Hand“ integriert werden.
Google DeepMinds Drei-Finger-Kompromiss und das Rätsel um da Vincis fehlenden Tastsinn
Shadow Robot begann als Hobbygruppe auf einem Dachboden – Laut Richard Greenhill, dem Gründer von Shadow Robot, geht die Geschichte des Unternehmens auf das Jahr 1987 zurück, als sich eine Gruppe von Hobby-Robotikbegeisterten auf dem Dachboden eines Londoner Hauses traf. Als sie einen Prototyp einer hölzernen Hand in einem Online-Forum für Hobbyisten veröffentlichten, erregte dieser die Aufmerksamkeit einer Universität und ebnete den Weg für die ernsthafte Weiterentwicklung. Es ist eine ungewöhnliche Entstehungsgeschichte für die Robotikbranche – aus einem Hobbytreffen entwickelte sich ein Hersteller von Roboterhänden im Prothesenstil, die heute von der NASA und der Carnegie Mellon University eingesetzt werden.
DEX-EE, die neue Roboterhand aus der Zusammenarbeit mit Google DeepMind, kommt mit drei Fingern aus – Shadow Robot entwickelte gemeinsam mit Google DeepMind die Roboterhand „DEX-EE“ für die Forschung im Bereich maschinelles Lernen mit KI. Im Gegensatz zur Vorgängerin „Dexterous Hand“, die die menschliche Hand möglichst naturgetreu nachbilden sollte, setzt DEX-EE bewusst auf drei statt fünf robuste Finger und ist etwas größer als eine menschliche Hand, um die nötige Robustheit für das Lernen durch Versuch und Irrtum in realen Umgebungen zu gewährleisten. Jeder Finger verfügt über vier Gelenke, die von fünf Maxon DCX16-Motoren über Seilzug angetrieben werden, und trägt Hunderte von Kanälen für taktile Sensoren. Nach über 1.000 Stunden Dauertests dient die Hand als Forschungsplattform für Aufgaben wie das Lösen eines Zauberwürfels, das Verbinden von Steckverbindern auf engstem Raum und den Betrieb unter wiederholten Stößen. Es ist ein konkretes Beispiel für einen Wandel in der Designphilosophie – weg vom langjährigen Bestreben der Branche, die menschliche Hand nachzuahmen, hin zur Priorisierung einer robusten und leicht trainierbaren Maschine.
Das Paradoxon des da Vinci, eines Operationsroboters, der lange Zeit ohne Tastsinn auskam – Eines der Anwendungsgebiete, in denen Kraft- und Tastsensorik besonders vielversprechend erscheint, ist die Chirurgie, die eine äußerst präzise Kraftkontrolle erfordert. Dennoch wird das da Vinci-System von Intuitive Surgical, der weltweit am häufigsten eingesetzte Operationsroboter, seit Jahren klinisch genutzt, ohne dass dem Chirurgen direktes Kraft- oder haptisches Feedback gegeben wird. Chirurgen mussten allein anhand visueller Informationen auf einem Bildschirm beurteilen, wie viel Kraft sie anwenden konnten, ohne Gewebe zu verletzen, und sich dabei auf Erfahrung und visuelle Einschätzung verlassen. Forscher haben lange nach Alternativen wie visuellen Kraftanzeigen (visuelles Feedback) und externen haptischen Feedback-Geräten gesucht, um dies auszugleichen. Ein Nachfolgemodell, da Vinci 5, das laut Intuitive „zertifiziertes haptisches Feedback“ integriert, erschien jedoch erst vor Kurzem – ein eindrucksvolles Beispiel dafür, wie langsam die klinische Anwendung der Kraftmessung, die in der Robotik allgemein zum Standard wird, in der chirurgischen Robotik Einzug gehalten hat.
Forschung zu kostengünstiger Sensorik für das Greifen fragiler Objekte (2025) – Eine im Juni 2025 veröffentlichte Studie mit dem Titel „FORTE: Tactile Force and Slip Sensing on Compliant Fingers for Delicate Manipulation“ (Shang, Seo, Zhu, Chin; arXiv:2506.18960), an der ein vom MIT gegründetes Robotik-Startup beteiligt war, schlägt eine kostengünstige Messmethode vor. Diese Methode nutzt Luftkanäle in einem 3D-druckbaren Greifer mit Fin-Ray-Struktur, um Kraft und Gleiten mit geringer Latenz zu erfassen. Das System erreichte eine Kraftmessgenauigkeit von ±0,2 N im Bereich von 0–8 N, eine Latenzzeit der Schlupferkennung von unter 100 Millisekunden, eine Erfolgsquote von 92 % beim Greifen empfindlicher Lebensmittel wie Himbeeren und Kartoffelchips sowie eine Genauigkeit der Schlupferkennung von 93 %. Im Gegensatz zu hochpräzisen und teuren kommerziellen Sensoren von Herstellern wie ATI und XELA ist es ein Beispiel dafür, wie die Entwicklung kostengünstiger, einfach zu realisierender taktiler Sensoren weiterhin im Fokus der Forschung steht.
Leistungsbestimmende Parameter
-
Messfaktor und Auflösung: Ein piezoresistiver Halbleitersensor besitzt einen um ein Vielfaches höheren Messfaktor als ein Metallfoliensensor. Dadurch kann er feinere Kraftänderungen bei gleicher Dehnung erfassen. Die Auflösung von 1/10 N des ATI Axia80 ist ein Beispiel für die Präzision, die für heikle Montagearbeiten erforderlich ist, etwa für eine so feine Kraftregelung, dass beispielsweise eine Eierschale nicht zerbricht.
-
Abtastrate: Eine hohe Abtastrate, wie die des Bota SensONE mit bis zu 2000 Hz, ist wichtig für die Kollisionserkennung und schnelle Kraftregelungsschleifen (z. B. Impedanzregelung). Bei Sicherheitsfunktionen, die einen Roboterarm sofort stoppen, sobald er Kontakt mit einer Person erkennt, wirkt sich diese Reaktionsgeschwindigkeit direkt auf die Sicherheit aus.
-
Taxeldichte und räumliche Auflösung: Ein Array-Sensor wie der uSkin von XELA eignet sich zur groben Erfassung der Druckverteilung über eine ganze Fingerkuppe oder Handfläche, während ein optischer Sensor wie der DIGIT von GelSight auf die Erfassung eines einzelnen Punktes spezialisiert ist, um Formen im Submillimeterbereich zu rekonstruieren. Optische Sensoren sind besonders geeignet für die Erkennung von Objekttexturen oder feinen Gleitvorgängen. Array-Sensoren bieten Vorteile bei der Erfassung der Gesamtkraftverteilung über eine große Kontaktfläche.
-
Anzahl der Messmodalitäten: Ein Sensor wie BioTac, der Druck, Vibration und Temperatur gleichzeitig misst, kann auch zur Bestimmung von Materialeigenschaften (z. B. Oberflächenglätte oder Unterschiede in der Wärmeleitfähigkeit) eingesetzt werden, erfordert jedoch eine komplexere Konstruktion und ist teurer als ein Sensor mit nur einer Messmodalität.
-
Anzahl der Drähte und einfache Integration: Ein Design wie der uSPa46 von XELA mit nur 7 Drähten im Verhältnis zur Anzahl der Taxel ist besonders für großflächige Anwendungen, die eine ganze Handfläche abdecken, von Bedeutung. Bei Ansätzen, bei denen die Anzahl der Drähte mit der Anzahl der Taxel skaliert, wird die Verkabelung umständlich und die Implementierungskosten steigen selbst für die Abdeckung eines einzelnen Fingers sprunghaft an.
-
Haltbarkeit und Kosten: Wie beim Ersatzgel von DIGIT (ca. 40 US-Dollar) werden Verschleiß und Beschädigung der Gelschicht bei vielen optischen Sensoren als Verbrauchskosten betrachtet. Forschungsplattformen wie die Shadow Dexterous Hand oder DEX-EE müssen Konfigurationen validieren, die im realen Einsatz durch Tests von etwa 1.000 Stunden Bestand haben.
Zeigt ein Handgelenkskraftsensor immer die Kontaktpunkte an?
Die resultierende Kraft und das resultierende Moment bestimmen möglicherweise nicht eindeutig mehrere Kontakte. Unterscheidung von Drehmomentmessungen mittels Schraubenschlüssel und lokalen taktilen Druckmessungen.
Referenzen
- Axia80-M8 F/T-Sensor-Produktseite (ATI Industrial Automation)
- Axia80-M20 F/T-Sensor-Produktseite (ATI Industrial Automation)
- ATI Axia80 F/T-Sensor (Universal Robots Marketplace)
- SensONE 6-Achsen-Kraft-/Drehmomentsensor-Produktseite (Bota Systems)
- Bota Systems bringt verbesserten Kraft-/Drehmomentsensor für kleine Cobots auf den Markt (The Robot Report)
- uSkin-Produktpalette (XELA Robotics)
-
[XELA Robotik integriert taktile Sensoren in die Tesollo DG-5F-Hand (Engineering.com)
-
[DIGIT: Ein neuartiges Design für einen kostengünstigen, kompakten und hochauflösenden taktilen Sensor (GelSight-bezogenes Dokument, PDF)]
-
[Offizielle GelSight-Website]
-
[BioTac-Produktseite (SynTouch)]
-
[Multimodale Materialien für taktile Sensoren (USC Viterbi)]
-
[Shadow Dexterous Hand (Wikipedia)]
-
[Geschickte Roboterhände Teil 2: Wie die Shadow Dexterous Hand die Robotik revolutioniert (Wevolver)] )
- Der heilige Gral der Robotik: Einblicke in die Suche nach der mechanischen menschlichen Hand (Digital Trends)
- Shadow Robot und Google DeepMinds neue Roboterhand „DEX-EE“ (maxon group)
- Auswirkungen von visuellem Kraftfeedback auf die Leistung bei roboterassistierten chirurgischen Eingriffen (PMC)
- Die Rolle von Haptic-Feedback-Technologien für die chirurgische Ausbildung und roboterassistierte Chirurgie (Frontiers in Robotics and AI)
- Erfindung des Dehnungsmessstreifens, Arthur Ruge, 1938 (MIT Museum)
- Edward E. Simmons (Wikipedia)
- Arthur Claude Ruge (Wikipedia)
- Ein Tutorial zu mechanischen Sensoren zum 70. Jahrestag des piezoresistiven Effekts (PMC)
- FORTE-Paper (arXiv:2506.18960)
- Roboterhand auf der Hannover Messe 2016 (Wikimedia Commons)
- Größenvergleich zwischen Schattenhand und menschlicher Hand (Wikimedia Commons)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.