Contents — find the section you need
Un sensore di forza misura la forza e la coppia che agiscono sul polso o sulle articolazioni di un braccio robotico, rappresentandole come un vettore. È alla base delle funzioni di sicurezza che consentono a un robot collaborativo di rilevare una forza di contatto pericolosa e di arrestarsi, nonché di compiti di assemblaggio che richiedono un controllo preciso della forza, come l'inserimento di un componente in un foro. Un sensore tattile misura la pressione di contatto e lo slittamento distribuiti su una superficie – la punta di un dito o il palmo di una mano – come un campo. È ciò che permette a una mano di afferrare un uovo senza schiacciarlo. Entrambi condividono lo stesso principio di base: convertire la deformazione meccanica in un segnale elettrico. Tuttavia, un sensore di forza aggrega la forza totale che agisce su un'intera struttura in un singolo vettore a 6 assi, mentre un sensore tattile cattura la distribuzione della pressione su una superficie di contatto come un array. I due sono complementari e insieme costituiscono il "senso del braccio" e il "senso della punta delle dita" nei robot collaborativi e negli umanoidi.
 Schunk SVH (mano servoelettrica a cinque dita per presa, Fiera di Hannover 2016)
Immagine: Robotic Mano alla Fiera di Hannover 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Un esempio di mano artificiale a cinque dita con elettronica integrata nel polso che simula il movimento della mano umana: non si tratta di uno dei sensori di forza/tattili autonomi confrontati in questo articolo, ma di un tipico esempio di sistema in cui questi sensori vengono integrati.

Principio: i sensori di forza trasformano la "deformazione" in un segnale elettrico
Il cuore di un sensore di forza è l'estensimetro. Una sottile lamina metallica o un elemento semiconduttore è incollato alla superficie di un corpo elastico (l'elemento flessibile) e, quando viene applicata una forza e l'elemento flessibile si deforma leggermente, il conduttore incollato si allunga e si comprime insieme ad esso. Quando un conduttore metallico si allunga, la sua area della sezione trasversale si riduce e la sua lunghezza aumenta, quindi la sua resistenza elettrica aumenta proporzionalmente: il rapporto tra questa variazione frazionaria di resistenza e la deformazione (allungamento frazionario) è chiamato fattore di estensimetria (GF).
Qui \epsilon = \Delta L / L rappresenta la deformazione (allungamento frazionario) e \Delta R / R la variazione frazionaria della resistenza. Un tipico estensimetro a lamina metallica ha un fattore di guadagno (GF) di circa 2, mentre un estensimetro a semiconduttore (silicio) sfrutta l'"effetto piezoresistivo", in cui la sollecitazione modifica direttamente la mobilità dei portatori di carica, raggiungendo un GF di circa 70-200. A parità di deformazione, questo produce una tensione di uscita da decine a oltre 100 volte maggiore rispetto a un estensimetro a lamina metallica, motivo per cui gli estensimetri a semiconduttore sono predominanti nei sensori di piccole dimensioni e ad alta precisione.
Poiché la variazione di resistenza dovuta alla deformazione è minima (ben al di sotto dello 0,1%), misurare direttamente la variazione di un singolo resistore non è pratico. I sensori reali, invece, collegano quattro resistori in un circuito a ponte di Wheatstone a forma di diamante e rilevano la deformazione come differenza di potenziale lungo la diagonale. A seconda di quanti dei quattro bracci del ponte di misura siano dotati di un estensimetro (configurazione a un solo estensimetro, a due estensimetri o a ponte intero), le caratteristiche di sensibilità e compensazione della temperatura cambiano; la maggior parte dei sensori di forza di precisione utilizza una configurazione a ponte intero (un estensimetro su ciascuno dei quattro bracci) per annullare la deriva termica.
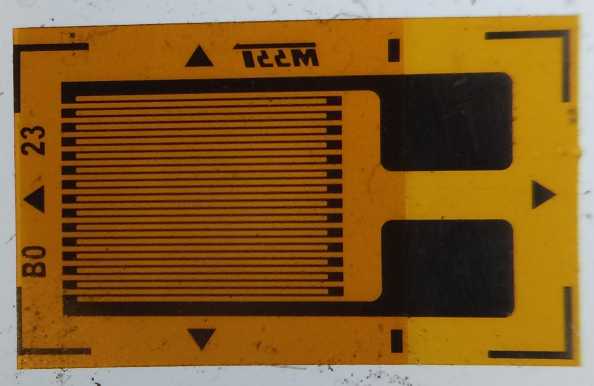 Estensimetro (prima del montaggio)
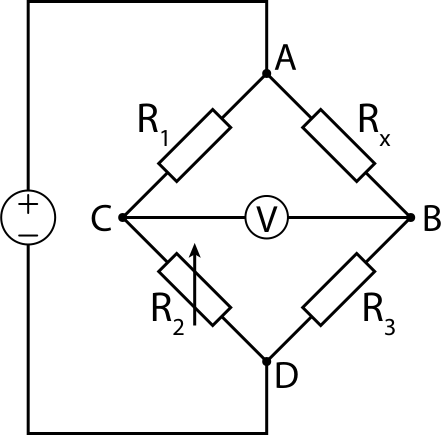 Circuito del ponte di Wheatstone
Immagini: Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, pubblico dominio), entrambe Wikimedia Commons.


Il sensore F/T a 6 assi montato sul polso di un braccio robotico non può funzionare con un singolo estensimetro che misura una direzione. Deve separare e misurare tutte e sei le componenti: forza (Fx, Fy, Fz) e coppia (Tx, Ty, Tz). Per questo motivo, l'elemento flessibile è realizzato con una struttura a trave radiale chiamata "croce di Malta", su ciascuna trave sono posizionati diversi estensimetri. Questa configurazione è progettata meccanicamente in modo che, quando viene applicata una singola componente di forza o coppia, solo una specifica combinazione di travi si deformi selettivamente. Le letture di deformazione grezze provenienti dai diversi canali vengono quindi trasformate linearmente mediante una matrice di calibrazione 6×N C (dove N è il numero di estensimetri) per separare le sei componenti di forza/coppia.
La matrice di calibrazione C viene determinata in fabbrica tramite un "test di calibrazione", in cui pesi noti e chiavi dinamometriche vengono applicati all'elemento flessibile, registrando contemporaneamente l'output di ciascun estensimetro. È proprio in questo processo di calibrazione che produttori specializzati come ATI e Bota Systems eccellono: oltre alla progettazione meccanica dell'elemento flessibile stesso, la differenziazione del prodotto si basa sulla precisione della calibrazione, ovvero sul mantenimento dell'errore (diafonia, ovvero la dispersione del segnale in ingresso su un asse nell'uscita di un altro asse) entro l'1-2% per ciascuno dei sei assi.
Approcci ai sensori tattili: piezoresistivi, capacitivi, ottici e biomimetici
Mentre un sensore di forza misura "la forza totale in un punto", un sensore tattile deve misurare "la distribuzione della pressione su un'intera superficie di contatto" come un campo (un array). Questo si articola in quattro approcci principali.
I sensori piezoresistivi diffondono lo stesso effetto piezoresistivo utilizzato nei sensori di forza su una superficie, rilevando una variazione di resistenza indipendente in ogni cella (un "taxel", o elemento tattile). Questo approccio riduce il numero di cablaggi pur essendo facile da realizzare in densità elevata, ed è ampiamente utilizzato nei sensori tattili industriali come i prodotti di XELA Robotics.
I sensori capacitivi rilevano la variazione di capacità che si verifica quando lo spessore di un dielettrico elastico interposto tra strati conduttivi cambia sotto pressione. Questo approccio tende ad avere un'isteresi inferiore rispetto ai sensori piezoresistivi, il che significa un minore ritardo nella risposta al rilascio della pressione.
I sensori ottici (basati sulla visione), l'approccio utilizzato da GelSight e DIGIT, utilizzano una telecamera integrata per fotografare la parte inferiore di uno strato di gel morbido a contatto con l'oggetto, catturando la deformazione del gel stesso come immagine. Quando la parte inferiore del gel viene illuminata da LED rossi, verdi e blu provenienti da diverse direzioni, la combinazione di intensità RGB rilevata dalla telecamera cambia a seconda dell'inclinazione della superficie (la sua direzione normale): questo è il principio della stereoscopia fotometrica. Facendo riferimento a una tabella di corrispondenza predefinita che mappa il colore alla normale della superficie, il sensore ricava la normale in ogni pixel e la integra per ricostruire la deformazione della superficie del gel come una forma 3D ad alta risoluzione (una mappa di profondità). Poiché il numero di pixel della fotocamera diventa direttamente la risoluzione spaziale del sensore, questo approccio raggiunge una risoluzione spaziale nettamente superiore rispetto agli altri metodi (in grado di ricostruire dettagli su scala sub-millimetrica), a costo di richiedere una profondità di alloggiamento sufficiente per contenere il gel e la fotocamera.
I sensori biomimetici, come ad esempio il BioTac di SynTouch, rivestono un nucleo rigido con una pelle artificiale elastica e riempiono lo spazio tra i due con un liquido conduttivo (una soluzione di bromuro di sodio). Quando la pelle si deforma, cambia la forma dei percorsi di flusso del liquido, che viene rilevata come una variazione dell'impedenza elettrica in corrispondenza di ciascuno dei 19 elettrodi di rilevamento dell'impedenza incorporati nella superficie del nucleo. Poiché è possibile misurare simultaneamente anche la conduzione del calore attraverso il liquido, questo design cattura tre modalità sensoriali – distribuzione della pressione, vibrazione e temperatura – in un unico sensore, rispecchiando la divisione del lavoro tra i recettori della punta delle dita umane (percezione della pressione, della vibrazione e del calore).
Confronto delle specifiche dei prodotti principali
| Prodotto | Produttore | Tipologia | Cosa misura | Specifiche principali |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (USA) | Sensore F/T a 6 assi | Fx/Fy/Fz, Tx/Ty/Tz | Campo di forza 200–500 N, campo di coppia 8–20 Nm, risoluzione 1/10 N · 1/200 Nm, uscita fino a 8 kHz tramite Ethernet/EtherCAT, precisione entro il 2% |
| SensONE (SenseOne T5) | Bota Systems (Svizzera) | Sensore F/T a 6 assi | Fx/Fy/Fz, Tx/Ty/Tz | Sensibilità 0,05 N/0,002 Nm, frequenza di campionamento fino a 2000 Hz, precisione entro il 2%, peso 240 g, IMU 6DoF integrata, resistente a polvere e acqua |
uSkin uSPa46 | XELA Robotics (Giappone) | Cerotto tattile piezoresistivo | 3 assi (forza normale + forza di taglio a 2 assi) | 24 taxel, dimensioni 30,6×50,6×4,9 mm, cablaggio a 7 fili, forza minima rilevabile ~1 gf, frequenza di campionamento superiore a 100 Hz |
DIGIT | GelSight (USA, design open-source) | Ottico (basato sulla visione) | Forma 3D della superficie di contatto | Area di rilevamento 19×16 mm, 60 fps, peso 102 g, prezzo circa 350 (gel di ricambio circa 40) |
BioTac SP | SynTouch (USA) | Biomimetico (riempito di liquido) | Distribuzione della pressione, vibrazione, temperatura | 19 elettrodi di impedenza + sensore termico + sensore di pressione statica, dimensioni 26×20×25 mm, peso 9,5 g | L'Axia80 di ATI è un sensore di forza/coppia a 6 assi ottimizzato per robot collaborativi ed è ufficialmente registrato come prodotto certificato sui marketplace dei principali produttori di bracci robotici collaborativi come Universal Robots e Techman (TM). Il SensONE di Bota Systems adotta un approccio ancora più compatto e leggero, integrando un'IMU a 6 gradi di libertà (accelerazione e velocità angolare) nello stesso package, in modo da poter rilevare simultaneamente forza/coppia e variazione di assetto: un elemento distintivo per attività di precisione come l'ispezione e la lucidatura degli assemblaggi.
Sul fronte tattile, un array piezoresistivo come quello di XELA Robotics è ideale per coprire l'intera punta di un dito o il palmo della mano, mentre il DIGIT di GelSight si concentra su un singolo punto (la punta di un dito) per estrarre una risoluzione spaziale elevatissima: due filosofie di progettazione contrastanti che coesistono sotto lo stesso termine "tattile". I dati di progettazione di DIGIT — schemi, disegni meccanici e istruzioni di assemblaggio — sono pubblicati come open source e il suo prezzo è sufficientemente basso da consentire ai singoli laboratori di costruirne uno proprio, il che ha contribuito alla sua diffusione. BioTac di SynTouch, invece, è fornito come componente di integrazione opzionale per diverse mani robotiche commerciali, tra cui Shadow Robot, Barrett Technology, Robotiq e Allegro Hand — distribuito più come un "modulo per la punta del dito" che come un sensore autonomo, il che lo distingue dagli altri quattro prodotti qui presentati.
Storia: la stessa invenzione, nata in un mondo diverso, a un anno di distanza
L'invenzione simultanea dell'estensimetro — L'estensimetro fu inventato quasi simultaneamente nel 1938 da due ricercatori che non si erano mai incontrati. Uno era Edward E. Simmons del Caltech, che stava studiando il comportamento sforzo-deformazione dei metalli sotto carico d'impatto e ideò un metodo per rilevare il carico incorporando un sottile filo resistivo in un dinamometro. L'altro era Arthur C. Ruge del MIT, che in seguito ricordò che "l'intera invenzione mi venne in mente" il 3 aprile 1938, mentre aiutava lo studente di dottorato John Meier nella sua ricerca sulle sollecitazioni sismiche sui serbatoi d'acqua sopraelevati. Quando i due depositarono le domande di brevetto, ciascuno scoprì il lavoro precedente dell'altro e depositarono congiuntamente un brevetto; nel 1939, Ruge, insieme al professore del MIT Alfred deForest, iniziò a produrre e vendere il misuratore "SR-4" (dalle iniziali di Simmons e Ruge). Due progetti di ricerca completamente indipendenti che giungono alla stessa idea nello stesso anno è un raro esempio di invenzione simultanea nella storia della scienza.
Scoperta dell'effetto piezoresistivo e sua applicazione ai semiconduttori — Sedici anni dopo il misuratore a lamina metallica, nel 1954, Charles S. Smith, in visita ai Bell Labs, scoprì che l'applicazione di una forza a materiali semiconduttori come il silicio o il germanio produceva una variazione di resistenza elettrica molto maggiore rispetto ai metalli, e pubblicò la scoperta in un articolo. Questo "effetto piezoresistivo" si verifica perché la sollecitazione meccanica modifica direttamente la mobilità di elettroni e lacune all'interno del cristallo semiconduttore, consentendo un fattore di sensibilità da decine a quasi 200 volte superiore a quello dei sensori a lamina metallica. Questa scoperta è alla base dei sensori di forza compatti e ad alta sensibilità e dei sensori di pressione MEMS odierni: i sensori integrati negli elementi flessibili dei sensori F/T di ATI e Bota Systems, di cui si è parlato in precedenza, sono a loro volta prevalentemente basati su design piezoresistivi a semiconduttore.
Un esempio concreto: i 129 sensori integrati nella Shadow Dexterous Hand
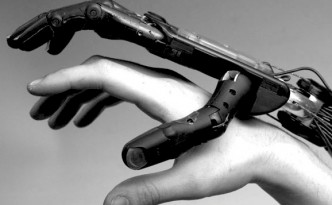 Confronto delle dimensioni tra la Shadow Dexterous Hand e una mano umana
Immagine: Shadow confronto delle dimensioni tra una mano e una mano umana (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

L'esempio più chiaro e concreto di sensori tattili e di forza integrati in un unico prodotto è la "Shadow Dexterous Hand", realizzata dalla Shadow Robot Company, con sede a Londra. Questa mano robotica protesica ha 24 articolazioni con 20 gradi di libertà (superando una mano umana) e, nella sua versione azionata da motori elettrici, 20 motori a corrente continua controllano indipendentemente ciascuna articolazione. Ogni articolazione è dotata di un sensore di posizione a effetto Hall integrato, e un sensore di forza è aggiunto a ogni grado di libertà, portando il totale a un massimo nominale di 129 sensori integrati in una singola mano. I polpastrelli possono essere opzionalmente equipaggiati con il già citato BioTac che, combinato con i sensori tattili a pressione standard, consente alla mano di acquisire simultaneamente tre tipi di informazioni sensoriali: posizione dell'articolazione, coppia articolare e distribuzione della pressione sui polpastrelli.
Questa mano è stata impiegata presso diversi istituti di ricerca, tra cui la NASA, l'Università di Bielefeld e la Carnegie Mellon University, nonché nel progetto di ricerca europeo "HANDLE", diventando di fatto uno standard per la ricerca nel campo delle protesi e della teleoperazione che richiedono sia gradi di libertà simili a quelli umani sia una fitta rete di sensori. Poiché un unico produttore progetta, costruisce e integra internamente tutti e tre i sistemi di sensori (posizione delle articolazioni, forza e tatto) e li commercializza come un unico prodotto, questo è un ottimo esempio di come le tecnologie dei sensori di forza e tattili descritte in questo articolo vengano effettivamente integrate in "una singola mano".
Cerca su Google il compromesso a tre dita di DeepMind e il mistero del senso del tatto assente in Leonardo da Vinci
Shadow Robot è nata come un gruppo di appassionati in una soffitta — Secondo il fondatore di Shadow Robot Company, Richard Greenhill, le origini dell'azienda risalgono al 1987, a un gruppo di appassionati di robotica che si riunivano nella soffitta di una casa londinese. Quando pubblicarono un prototipo di mano in legno su una bacheca online per hobbisti, attirò l'attenzione di un'università, aprendo la strada a un serio sviluppo. È una storia di origini insolita per l'industria robotica: un gruppo di appassionati che si è trasformato in un produttore di mani robotiche protesiche ora utilizzate dalla NASA e dalla Carnegie Mellon University.
DEX-EE, la nuova mano robotica realizzata con Google DeepMind, ha scelto tre dita — Shadow Robot ha sviluppato una nuova mano robotica per la ricerca sull'apprendimento automatico e l'intelligenza artificiale, "DEX-EE", in collaborazione con Google DeepMind. A differenza della precedente Dexterous Hand, che mirava a replicare fedelmente la mano umana, DEX-EE ha optato deliberatamente per tre robuste dita anziché cinque, ed è costruita leggermente più grande di una mano umana, privilegiando la robustezza necessaria per resistere all'apprendimento per rinforzo basato su tentativi ed errori nel mondo reale. Ogni dito ha quattro articolazioni azionate da cinque motori maxon DCX16 tramite trasmissione a tendini e trasporta "centinaia di canali" di rilevamento tattile per dito. Dopo aver superato oltre 1.000 ore di test di durata, viene utilizzata come piattaforma di ricerca per attività come la manipolazione di un cubo di Rubik, il collegamento di connettori in spazi ristretti e il funzionamento assorbendo impatti ripetuti. Si tratta di un esempio concreto di un cambiamento nella filosofia progettuale: ci si allontana dalla lunga ricerca del settore di "imitare la mano umana" per privilegiare "una macchina robusta e facile da addestrare".
Il paradosso di da Vinci, un robot chirurgico a lungo privo di senso del tatto — Una delle applicazioni in cui la percezione della forza e del tatto sembra più promettente è la chirurgia, che richiede un controllo della forza estremamente preciso. Eppure il sistema da Vinci, prodotto da Intuitive Surgical, il robot chirurgico più diffuso al mondo, è stato utilizzato nella pratica clinica per anni senza alcuna funzione che fornisse un feedback aptico/di forza diretto al chirurgo. I chirurghi dovevano valutare, basandosi esclusivamente sulle informazioni visive su uno schermo, quanta forza potevano applicare senza lacerare i tessuti, affidandosi all'esperienza e alla stima visiva. I ricercatori hanno a lungo cercato alternative come display visivi della forza (feedback visivo) e dispositivi esterni di feedback aptico per compensare, ma un modello di nuova generazione, il da Vinci 5, che incorpora quello che Intuitive chiama "feedback aptico certificato", è apparso solo di recente: un esempio lampante di come l'applicazione clinica del rilevamento della forza, che sta diventando uno standard nella robotica in generale, sia arrivata con notevole lentezza nella robotica chirurgica.
Ricerca del 2025 sul rilevamento a basso costo per afferrare oggetti fragili — Un articolo del giugno 2025, "FORTE: Tactile Force and Slip Sensing on Compliant Fingers for Delicate Manipulation" (Shang, Seo, Zhu, Chin; arXiv:2506.18960), con la partecipazione di una startup di robotica fondata dal MIT, propone un metodo di rilevamento a basso costo che utilizza canali d'aria attraverso una pinza con struttura Fin Ray stampabile in 3D per rilevare forza e slittamento con bassa latenza. Il sistema ha raggiunto una precisione di stima della forza entro ±0,2 N in un intervallo da 0 a 8 N, una latenza di rilevamento dello slittamento inferiore a 100 millisecondi, un tasso di successo del 92% nell'afferrare alimenti fragili come lamponi e patatine fritte e una precisione di rilevamento dello slittamento del 93%. A differenza dei sensori commerciali ad alta precisione e costosi di produttori come ATI e XELA, questo è un esempio di come la "rilevazione tattile economica e fai-da-te" continui a essere perseguita all'avanguardia della ricerca.
Parametri che determinano le prestazioni
- Fattore di sensibilità e risoluzione: un sensore piezoresistivo a semiconduttore ha un fattore di sensibilità decine di volte superiore a quello di un sensore a lamina metallica, consentendogli di rilevare variazioni di forza più precise a parità di deformazione. La risoluzione di 1/10N della ATI Axia80 è un esempio del livello necessario per lavori di assemblaggio delicati, come il controllo della forza sufficientemente preciso da non rompere un guscio d'uovo.
- Frequenza di campionamento: un'elevata frequenza di campionamento, come quella del Bota SensONE fino a 2000Hz, è importante per il rilevamento delle collisioni e per cicli di controllo della forza veloci (come il controllo dell'impedenza). Nelle funzioni di sicurezza che arrestano un braccio robotico nell'istante in cui rileva il contatto con una persona, questa velocità di risposta si traduce direttamente in prestazioni di sicurezza.
- Densità dei taxa e risoluzione spaziale: un sensore di tipo array come l'uSkin di XELA è adatto a catturare in modo approssimativo la distribuzione della pressione su un intero polpastrello o palmo, mentre un sensore ottico come il DIGIT di GelSight è specializzato in un singolo punto per ricostruire la forma su scala sub-millimetrica. Il rilevamento ottico ha un vantaggio per il rilevamento della texture degli oggetti o dello slittamento fine; La rilevazione di tipo array ha il vantaggio di cogliere l'equilibrio complessivo della forza su un'ampia area di contatto.
- Numero di modalità di rilevamento: un sensore come BioTac, che misura simultaneamente pressione, vibrazione e temperatura, può essere utilizzato anche per stimare le proprietà dei materiali (come la levigatezza della superficie o le differenze di conduttività termica), ma a costo di una costruzione più complessa e di un prezzo unitario più elevato rispetto a un sensore a singola modalità.
- Numero di fili e facilità di integrazione: un design come l'uSPa46 di XELA, con soli 7 fili rispetto al numero di taxel, è particolarmente importante per le implementazioni su larga scala che coprono un intero palmo. Negli approcci in cui il numero di fili è proporzionale al numero di taxel, il cablaggio diventa complesso e il costo di implementazione aumenta anche solo per coprire un singolo dito.
- Durata e costo: come per il gel di ricambio di DIGIT (circa 40 dollari), molti sensori ottici considerano l'usura e il danneggiamento dello strato di gel come una spesa di consumo. Piattaforme di ricerca come Shadow Dexterous Hand o DEX-EE devono validare configurazioni in grado di resistere a un utilizzo reale attraverso test dell'ordine di 1.000 ore.
Un sensore di forza da polso rivela sempre i punti di contatto?
La forza e il momento netti potrebbero non determinare in modo univoco più punti di contatto. Distinguere la misurazione con chiave dalle misurazioni della pressione tattile locale.
Riferimenti
- Pagina del prodotto del sensore di forza/coppia Axia80-M8 (ATI Industrial Automation)
- Pagina del prodotto del sensore di forza/coppia Axia80-M20 (ATI Industrial Automation)
- Sensore di forza/coppia ATI Axia80 (marketplace di Universal Robots)
- Pagina del prodotto del sensore di forza/coppia a 6 assi SensONE (Bota Systems)
- Bota Systems lancia un sensore di forza/coppia aggiornato per piccoli cobot (The Robot Report)
- Gamma di prodotti uSkin (XELA Robotics)
- XELA Robotics integra sensori tattili nella mano Tesollo DG-5F (Engineering.com)
- DIGIT: Un design innovativo per un sensore tattile compatto ad alta risoluzione a basso costo (PDF relativo a GelSight)
- Sito ufficiale di GelSight
- Pagina del prodotto BioTac (SynTouch)
- Materiali sui sensori tattili multimodali (USC Viterbi)
- Mano Destrezza Shadow (Wikipedia)
- Mani robotiche destre Parte 2: Come la mano robotica Shadow Dexterous Hand sta rivoluzionando la robotica (Wevolver)
- Il Santo Graal della robotica: la ricerca per costruire una mano umana meccanica (Digital Trends)
- La nuova mano robotica "DEX-EE" di Shadow Robot e Google DeepMind (maxon group)
- Effetti del feedback di forza visiva sulle prestazioni dei compiti chirurgici assistiti da robot (PMC)
- Ruolo delle tecnologie di feedback aptico per l'addestramento chirurgico e la chirurgia assistita da robot (Frontiers in Robotics and AI)
- Invenzione dell'estensimetro, Arthur Ruge, 1938 (MIT Museum)
- Edward E. Simmons (Wikipedia)
- Arthur Claude Ruge (Wikipedia)
- Un tutorial sui sensori meccanici nel 70° anniversario dell'effetto piezoresistivo (PMC)
- Articolo FORTE (arXiv:2506.18960)
- Mano robotica alla Fiera di Hannover 2016 (Wikimedia Commons)
- Confronto delle dimensioni tra mano ombra e mano umana (Wikimedia Commons)
Commenti
Accedi per continuare.
Nessun dato disponibile.