Contents — find the section you need
Un sensore di temperatura converte la temperatura di un oggetto o dell'ambiente circostante in un segnale elettrico. Ma "sensore di temperatura" non è una singola tecnologia: comprende almeno quattro principi fisici distinti che coesistono: le termocoppie, che utilizzano la forza elettromotrice generata all'intersezione di due metalli diversi; i termoresistori e i termistori, che sfruttano la variazione della resistenza elettrica nei metalli o nei semiconduttori con la temperatura; i sensori a semiconduttore, che utilizzano le caratteristiche del band gap del silicio; e i termometri a radiazione senza contatto, che rilevano direttamente la radiazione infrarossa emessa da un oggetto. Dagli avvolgimenti dei motori alle celle delle batterie, dalle CPU ai gas di scarico, dal cibo al corpo umano, la temperatura è la grandezza fisica che deve essere monitorata per prima in quasi tutti i sistemi meccanici, dai robot mobili autonomi ai data center, e agisce silenziosamente dietro le quinte di molte altre tecnologie di sensoristica, dal rilevamento del surriscaldamento incontrollato nelle batterie alla protezione dal surriscaldamento degli avvolgimenti negli attuatori.
 Termocoppia di tipo K (giunzione saldata, filo rivestito)
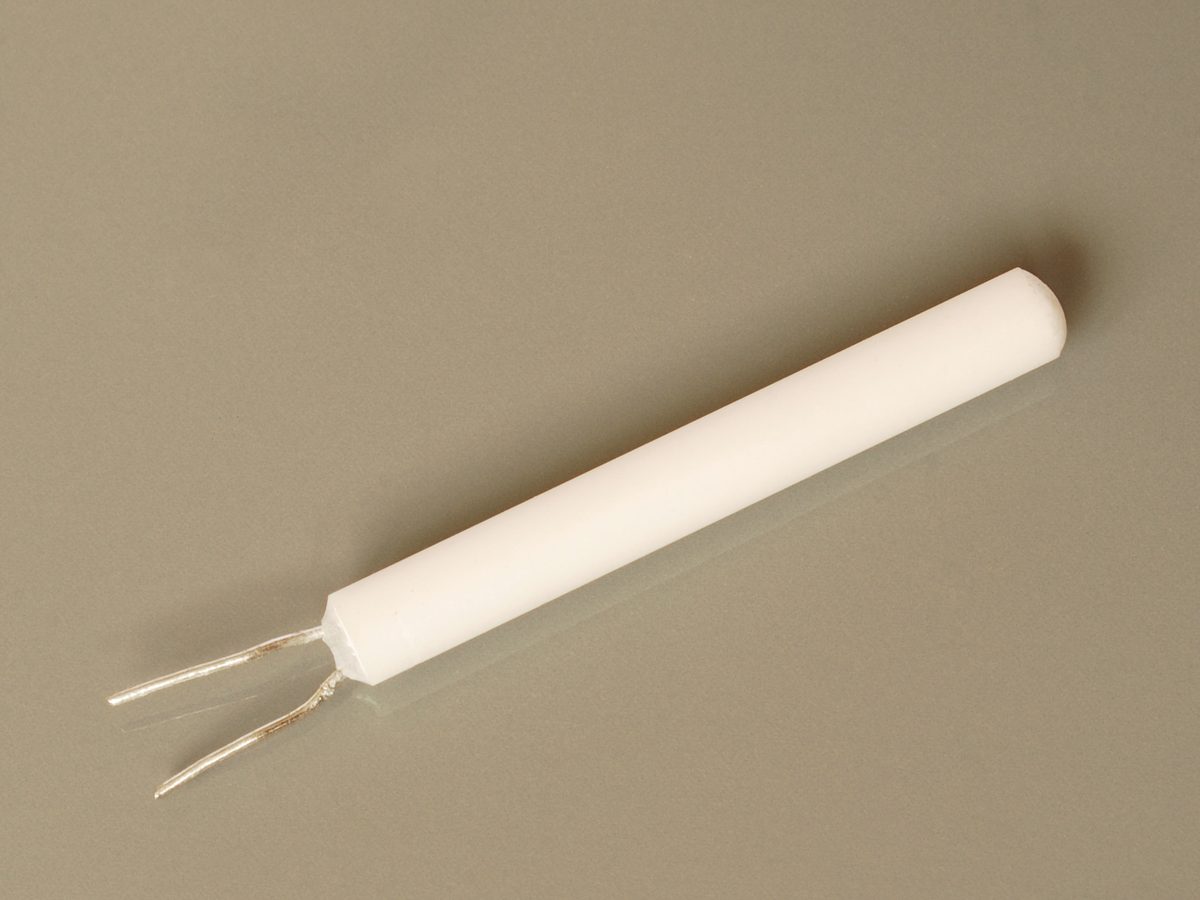 Elemento PT100 avvolto a filo (diametro 3 mm)
Immagini: Termocoppia K (3) (Harke, pubblico dominio) / Wire Wound Pt100 Resistore (Harke, CC BY-SA 3.0), Wikimedia Commons.
.jpg)

Principi: Quattro diversi effetti fisici che "trasformano la temperatura in elettricità"
Termocoppie: l'effetto Seebeck e la forza elettromotrice tra metalli diversi
Una termocoppia unisce un'estremità di due fili metallici diversi; quando esiste una differenza di temperatura tra tale giunzione (la giunzione di misura) e l'estremità opposta (la giunzione di riferimento), si genera una forza elettromotrice (FEM termica) proporzionale a tale differenza. Questo è l'effetto Seebeck e la FEM V può essere approssimata utilizzando la differenza di temperatura \Delta T = T_1 - T_0 e il coefficiente di Seebeck S come segue.
La termocoppia di tipo K più utilizzata (una coppia Chromel-Alumel) ha un coefficiente di Seebeck di circa 41\,\mu V/°C e la praticità di rimanere pressoché costante in un ampio intervallo da 0 a 1000 °C. Tuttavia, una termocoppia può misurare solo "la differenza di temperatura tra due punti", quindi per determinare la temperatura assoluta nel punto di misurazione è necessario conoscere separatamente la temperatura del punto di riferimento. Il metodo classico era la "compensazione del punto di congelamento", ovvero immergere il punto di riferimento in acqua ghiacciata (0 °C), ma gli strumenti moderni in genere posizionano un sensore separato (un termistore o un sensore di temperatura a semiconduttore) vicino al punto di riferimento, ne misurano la temperatura e la correggono matematicamente, una tecnica integrata nota come compensazione del punto freddo (CJC). Le termocoppie sono standardizzate secondo la norma IEC 60584 (lo standard internazionale) e la norma ASTM E230 (lo standard nordamericano); la classe di precisione standard per una termocoppia di tipo K è la classe 2 della norma IEC 60584, corrispondente a circa 9 o 10 valori di lettura, a seconda di quale sia maggiore, mentre la classe di precisione superiore, la classe 1, raggiunge circa 11 valori. .
Il circuito base della termocoppia: una forza elettromotrice termica si genera in base alla differenza di temperatura tra la giunzione di misura T1, dove si trovano due metalli diversi I fili A e B sono collegati e il punto di riferimento T0 è posizionato sul lato del voltmetro (schema concettuale creato da Duskcoil).
Termoresistenze (RTD) - Come cambia la resistenza di un metallo con la temperatura
Una termoresistenza (RTD) sfrutta il fatto che la resistenza elettrica di un metallo aumenta in modo quasi lineare con l'aumentare della temperatura. La variante più comune è il "Pt100", realizzato in platino ad alta purezza, che misura 100 Ω a 0 °C e circa 138,5 Ω a 100 °C. La relazione tra resistenza e temperatura è definita dalla norma internazionale IEC 60751 come l'equazione di Callendar-Van Dusen, che al di sopra di 0 °C assume la seguente forma quadratica.
Qui R_0 rappresenta la resistenza a 0 °C (100 Ω per un Pt100), e i coefficienti sono rigorosamente definiti dalla norma come A = 3.9083 \times 10^{-3}\,°C^{-1} e B = -5.775 \times 10^{-7}\,°C^{-2} (al di sotto di 0 °C viene aggiunto un ulteriore termine cubico C). La precisione del sensore RTD è espressa tramite le classi di tolleranza della norma IEC 60751: la Classe A è \pm(0.15 + 0.002|T|)°C e la Classe B è \pm(0.3 + 0.005|T|)°C, fornendo un \pm 0.15°C ad alta precisione per la Classe A vicino a 0 °C, mentre a 100 °C anche la Classe A si allarga a \pm 0.35°C: la tolleranza aumenta in termini assoluti con l'aumentare della temperatura. Questo comportamento è l'opposto di quello delle termocoppie e significa che i sensori RTD sono notevolmente più precisi vicino a 0 °C. Poiché si tratta di una misurazione di resistenza, per evitare l'influenza della resistenza dei fili di collegamento è necessario separare l'eccitazione di corrente dal rilevamento della tensione attraverso quattro fili: il cablaggio a "4 fili" è lo standard per le applicazioni di alta precisione.
Termistori: la variazione esponenziale della resistenza di un semiconduttore
I termistori appartengono, in linea di principio, alla stessa famiglia di sensori resistenza-temperatura dei sensori RTD, ma utilizzando un semiconduttore a ossido metallico anziché un metallo, raggiungono una velocità di variazione della resistenza molto maggiore rispetto a un RTD. Il tipo dominante ha un coefficiente di temperatura negativo (NTC) e il suo comportamento resistenza-temperatura è approssimato dalla seguente equazione beta.
Qui T e T_0 rappresentano le temperature assolute (K), mentre \beta è una costante specifica del materiale, tipicamente intorno ai 3000-4000 K per i prodotti comuni. Poiché la risposta è esponenziale, con una variazione della resistenza di un RTD inferiore al 40% su un'oscillazione di 100 °C, la resistenza di un termistore varia di ordini di grandezza maggiori sulla stessa oscillazione, rendendolo particolarmente adatto al rilevamento ad alta sensibilità in un intervallo di temperatura ristretto. Il compromesso è che questa sensibilità non lineare rende difficile coprire un ampio intervallo di temperature con una singola equazione: in pratica, gli ingegneri utilizzano tabelle di riferimento a più punti di temperatura o un'approssimazione di ordine superiore come l'equazione di Steinhart-Hart. Esiste anche una variante più rara con un coefficiente di temperatura positivo (PTC); Anziché una risposta graduale, la sua resistenza aumenta bruscamente una volta superata una determinata temperatura di soglia, una proprietà sfruttata per la limitazione della corrente di spunto nei circuiti di potenza e nei fusibili autoripristinanti: la foto dell'NTC qui sopra è un esempio di dispositivo di limitazione della corrente di spunto su una scheda di alimentazione.
Sensori a semiconduttore: dipendenza dalla temperatura del bandgap e della giunzione PN
La tensione diretta ai capi di una giunzione PN di silicio (come la giunzione base-emettitore di un diodo o di un transistor), mantenuta a corrente costante, diminuisce quasi linearmente all'aumentare della temperatura (circa -2mV/°C per il silicio). Questa dipendenza da sola non si riproduce in modo affidabile rispetto alla temperatura assoluta, ma combinando due componenti di corrente con diverse dipendenze dalla temperatura per costruire una tensione di riferimento indipendente dalla temperatura (un riferimento di bandgap) ed estraendo solo la componente di temperatura dal residuo, gli ingegneri ottengono un circuito "PTAT" (Proporzionale alla Temperatura Assoluta), la tecnologia di base dei moderni circuiti integrati per sensori di temperatura a semiconduttore. L'LM35 di Texas Instruments (precedentemente National Semiconductor), lanciato negli anni '80, è stato un prodotto pionieristico che ha trasformato questo principio in un'uscita di tensione analogica (10mV/°C), offrendo una precisione di \pm 1/4°C vicino alla temperatura ambiente e di \pm 3/4°C nell'intero intervallo da -55 a 150 °C senza calibrazione esterna, il tutto in un semplice formato di uscita. Successivamente, i prodotti che digitalizzano questo segnale di temperatura con un ADC integrato e lo leggono direttamente su un bus digitale come I2C o 1-Wire sono diventati di uso comune, evolvendosi in circuiti integrati 1-Wire come il DS18B20 di Maxim (ora Analog Devices) e sensori I2C ad alta precisione di classe \pm 0.1°C come il TMP117.
Termometri a infrarossi senza contatto: la legge di Stefan-Boltzmann e l'inaspettata ricomparsa della termocoppia
I termometri a infrarossi misurano la temperatura senza contatto sfruttando la legge fisica secondo cui un oggetto irradia energia infrarossa in proporzione alla sua temperatura assoluta (legge di Stefan-Boltzmann). L'energia radiante per unità di area P può essere espressa utilizzando l'emissività \varepsilon (un coefficiente da 0 a 1 che descrive quanto una superficie si avvicina a un corpo nero ideale) e la costante di Stefan-Boltzmann \sigma come segue:
Poiché questa grandezza è proporzionale alla quarta potenza della temperatura, anche una piccola variazione di temperatura produce una grande variazione di energia radiante, che un sensore può rilevare per determinare la temperatura senza contatto. L'aspetto interessante è che molti degli elementi di rilevamento che convertono effettivamente l'energia infrarossa in un segnale elettrico sono chiamati "termopile": strutture composte da innumerevoli termocoppie microscopiche collegate in serie. Quando l'infrarosso proveniente da un oggetto bersaglio viene assorbito dalla superficie ricevente del rilevatore, quest'ultima si riscalda leggermente e la serie di termocoppie rileva questo aumento di temperatura, cumulativamente, come differenza rispetto a una superficie di riferimento sul lato posteriore. L'effetto Seebeck, scoperto nel XIX secolo, è ancora alla base di una delle forme più moderne di rilevamento della temperatura: il rilevamento remoto senza contatto. Il Melexis MLX90614 è un esempio rappresentativo di circuito integrato con uscita digitale che integra questo approccio a termopila in un singolo chip. Le termocamere bidimensionali (come la FLIR Lepton), d'altro canto, utilizzano per lo più un approccio diverso, chiamato "microbolometro", anziché una termopila. Questo dispositivo legge l'aumento di temperatura pixel per pixel dall'infrarosso assorbito utilizzando lo stesso principio di "dipendenza dalla temperatura della resistenza" dei termoresistori e dei termistori: ciò significa che entrambi i principi, basati sulla resistenza e sulla termocoppia, descritti in questo articolo, sono, in forme diverse, presenti nella rilevazione a infrarossi senza contatto, una coincidenza interessante nella storia della tecnologia di rilevamento della temperatura.
Confronto delle specifiche dei principali prodotti
| Prodotto | Produttore | Metodo di rilevamento | Intervallo di temperatura | Precisione | Note |
|---|---|---|---|---|---|
| Serie KTSS (sonde termocoppia di tipo K) | Omega Engineering (USA) | Termocoppia | Da -200 a 900 °C con guaina in acciaio inossidabile (fino a ~1150 °C con guaina in Inconel 600) | Classe standard: ±2,2 °C o ±0,75%, a seconda di quale sia maggiore | Supporto per connettore miniaturizzato per uso generale; Sonda ideale per la misurazione di alte temperature in forni industriali e sistemi di scarico |
M222 (elemento a film sottile Pt100) | Heraeus Nexensos (Germania) | RTD | Da -70 a +500 °C | Selezionabile da Classe A (±0,15 °C a 0 °C) a Classe C (±0,6 °C a 0 °C) | Elemento a film sottile da 2,3 × 2,1 × 0,9 mm, conforme alla norma DIN EN IEC 60751, ampiamente utilizzato in ambito automobilistico, nella misurazione industriale e nei dispositivi medicali |
NTCLE100E3 | Vishay (USA) | Termistore NTC | Da -40 a +125 °C | Tolleranza di resistenza ±5%, tolleranza beta ±0,75% | 10 kΩ a 25 °C, β = 3977 K, contenitore con terminali radiali, generalmente utilizzato per applicazioni che vanno dalla limitazione della corrente di spunto degli alimentatori al rilevamento | DS18B20 | Analog Devices (precedentemente Maxim) | Circuito integrato a semiconduttore (uscita digitale 1-Wire) | Da -55 a +125 °C | ±0,5 °C da -10 a 85 °C | È possibile collegare in serie più unità su un singolo filo di segnale tramite il bus 1-Wire; risoluzione selezionabile da 9 a 12 bit (incrementi da 0,5 a 0,0625 °C) |
TMP117 | Texas Instruments (USA) | Circuito integrato a semiconduttore (uscita digitale I2C) | Da -55 a +150 °C | ±0,1 °C da -20 a 50 °C, ±0,25 °C anche da -55 a 125 °C | Risoluzione a 16 bit a 0,0078 °C, bassa corrente di alimentazione di 3,5 µA, offre una precisione di classe PT100 su un singolo chip |
MLX90614 | Melexis (Belgio) | Termocamera a infrarossi senza contatto (termopila) | Temperatura oggetto: da -70 a +382,2 °C, temperatura ambiente: da -40 a +125 °C | Standard ±0,5 °C (opzione di grado medicale ±0,1 °C disponibile su un intervallo limitato) | Uscita digitale SMBus, risoluzione 0,02 °C, integra un ADC a 17 bit e un ASIC per l'elaborazione del segnale in un singolo contenitore TO-39 |
La serie KTSS di Omega è una linea standard di sonde termocoppia per ambienti difficili ad alta temperatura come forni industriali e gas di scarico, e supporta uno standard di connettori miniaturizzati che si collega direttamente agli strumenti portatili. L'M222 di Heraeus è un elemento a film sottile in Pt100 rappresentativo, integrato in apparecchiature prodotte in serie, dal controllo del motore automobilistico e dai freni antibloccaggio alla gestione della temperatura degli elettrodomestici, ed è degno di nota per offrire le tolleranze di classe da A a C dello standard direttamente come opzioni di linea di prodotto. I termistori NTC come l'NTCLE100E3 di Vishay hanno un prezzo che varia da poche decine di centesimi a un dollaro e vengono utilizzati in volumi di produzione di gran lunga superiori rispetto alle alternative più costose, in cambio di un costo inferiore, dalla limitazione della corrente di spunto degli alimentatori al monitoraggio della temperatura delle celle nei pacchi batteria agli ioni di litio.
La caratteristica principale del DS18B20 è il bus 1-Wire stesso, un metodo di comunicazione che consente di collegare in serie più sensori su un singolo filo di segnale, e da tempo detiene lo status di standard di fatto nella comunità elettronica amatoriale che utilizza Arduino e Raspberry Pi. Il TMP117 è un altro circuito integrato a semiconduttore, ma progettato per offrire una precisione superiore rispetto al DS18B20; come afferma la stessa Texas Instruments, "può sostituire il PT100 in applicazioni non mediche", racchiudendo la precisione di un RTD in un singolo chip. Il sensore senza contatto MLX90614 è un esempio rappresentativo di sensore senza contatto, scelto per applicazioni in cui è necessario misurare senza toccare l'oggetto da misurare, come la temperatura superficiale di un oggetto rotante, o in ambito alimentare e medicale, dove è fondamentale evitare qualsiasi contaminazione.
Storia: Da una scoperta scambiata per elettricità alla gestione del calore in un laptop
Seebeck interpretò erroneamente la sua scoperta come "magnetismo"
L'effetto Seebeck, il principio alla base delle termocoppie, fu scoperto nel 1821 dal fisico tedesco Thomas Johann Seebeck. Seebeck stava conducendo un esperimento in cui univa due metalli diversi (rame e bismuto) in un circuito chiuso e applicava una differenza di temperatura tra i due punti di giunzione. Notò che l'ago di una bussola vicina si deviava. Da ciò, Seebeck concluse che "la differenza di temperatura magnetizzava il metallo e che il magnetismo deviava l'ago della bussola", e cercò di spiegare il fenomeno collegandolo al magnetismo terrestre e all'attività vulcanica. In realtà, la differenza di temperatura generava una corrente nel circuito, ed era il campo magnetico creato da quella corrente a deviare la bussola: in altre parole, Seebeck aveva scoperto l'elettricità, ma pubblicò le sue scoperte interpretandola erroneamente come un fenomeno magnetico. Hans Christian Ørsted in seguito reinterpretò correttamente il fenomeno come elettrico e oggi, combinato con l'effetto Peltier, è noto come "effetto Peltier-Seebeck". Il fatto che lo scopritore stesso abbia erroneamente identificato la vera natura della sua scoperta è un episodio insolito, ancora oggi citato ripetutamente nella storia della scienza.
Callendar salvò il termometro a resistenza di platino dall'essere "inutile"
L'origine del termometro a resistenza di platino risale al 1871, quando l'ingegnere di origine tedesca William Siemens presentò un metodo di misurazione della temperatura basato sulla dipendenza della resistenza elettrica dalla temperatura durante una conferenza Bakerian. Tuttavia, un comitato della British Association for the Advancement of Science, di cui facevano parte Lord Kelvin e James Clerk Maxwell, esaminò il dispositivo all'epoca e pubblicò un rapporto critico, evidenziando un difetto in cui il materiale isolante esercitava una pressione sul platino, destabilizzandone il valore di resistenza. Fu il fisico britannico Hugh Longbourne Callendar a superare questo ostacolo; intorno al 1885 migliorò il materiale isolante e ne garantì la stabilità mediante ricottura a temperature superiori al limite superiore dell'intervallo di misurazione previsto. L'approssimazione resistenza-temperatura formulata da Callendar raggiunse una precisione dell'1% su un intervallo di 600 °C, e divenne il prototipo dell'odierna equazione di Callendar-Van Dusen. I circa 30 anni impiegati – dalla proposta originale di Siemens, passando per i miglioramenti di Callendar, fino all'affermazione del termoresistenza come strumento di misura effettivo – dimostrano che la scoperta di un principio valido e la perseveranza ingegneristica necessaria per renderlo effettivamente utilizzabile sono due cose ben diverse.
Il principio del termistore scoperto da Faraday 150 anni fa
Il fenomeno alla base dei termistori – ovvero la diminuzione della resistenza di un semiconduttore all'aumentare della temperatura – fu registrato per la prima volta da Michael Faraday, noto come lo scopritore dell'induzione elettromagnetica. Nel 1833, Faraday osservò che la resistenza elettrica del solfuro d'argento diminuiva drasticamente con l'aumento della temperatura, e questo è considerato il primo risultato scientifico in assoluto a dimostrare una proprietà dei semiconduttori. Tuttavia, ci vollero circa 100 anni prima che questo fenomeno raggiungesse il mercato con un prodotto concreto; la produzione commerciale iniziò finalmente nel 1930, quando l'inventore americano Samuel Ruben mise a punto un processo di produzione pratico. Ruben contribuì in seguito anche allo sviluppo pratico delle batterie al mercurio e alcaline, ed è anche noto come ricercatore nel campo delle batterie. Il fatto che siano trascorsi quasi cento anni dalla scoperta del fenomeno alla sua applicazione pratica contrasta con l'effetto Seebeck, scoperto nello stesso XIX secolo, che fu applicato in tempi relativamente brevi alla termocoppia.
L'uomo conosciuto come lo "Zar dei Bandgap"
L'ingegnere la cui maestria nella progettazione del circuito di riferimento bandgap, cuore pulsante dei circuiti integrati per sensori di temperatura a semiconduttore, è ancora oggi ricordata in tutto il settore: Robert (Bob) Pease della National Semiconductor (ora parte di Texas Instruments). Pease entrò a far parte dell'azienda nel 1976 e, nel corso dei suoi 33 anni di carriera, lavorò su 21 brevetti e oltre 20 progetti di circuiti integrati, guadagnandosi il soprannome di "Zar dei Bandgap" dai colleghi per la sua eccezionale abilità nella progettazione analogica. È anche noto per il suo profondo coinvolgimento nello sviluppo e nella valutazione di circuiti integrati per sensori di temperatura, tra cui l'LM35, e si racconta che abbia calibrato l'LM35 utilizzando un bagno termostatico ad altissima precisione e stabilità, costruito appositamente per questo scopo. La tecnica di ottenere una risoluzione termica dell'ordine dei millikelvin da un singolo chip di silicio, assorbendo al contempo le variazioni del processo di fabbricazione dei semiconduttori e gli errori di produzione, è un'estensione della maestria artigianale sviluppata da una ristretta cerchia di progettisti analogici come Pease.
Un caso reale: un'auto di Formula 1 misura la temperatura dei suoi pneumatici "senza toccarli", utilizzando 12 sensori senza contatto
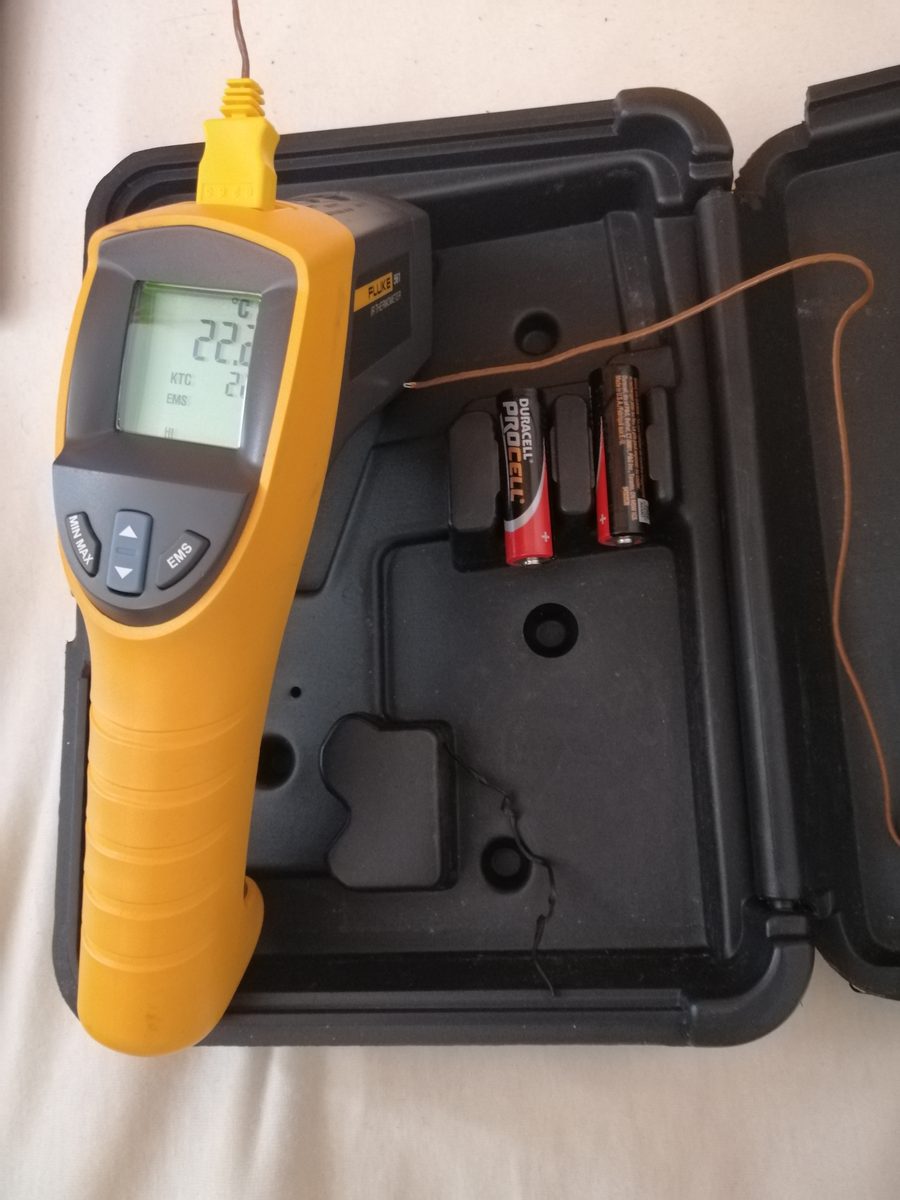 Termometro a infrarossi Fluke 561 (con una sonda termocoppia di tipo K)
Immagine: Industrial termometro a infrarossi con sonda di temperatura aggiuntiva (KalWadin, CC BY-SA 4.0), Wikimedia Commons. Un esempio di dispositivo portatile che combina in un'unica unità il rilevamento a infrarossi senza contatto e una sonda termocoppia a contatto.

Un caso concreto che dimostra l'utilità dei sensori di temperatura, sia in condizioni di test multi-unità che senza contatto, è il monitoraggio della temperatura degli pneumatici sulle monoposto di Formula 1 (F1). Le caratteristiche di aderenza degli pneumatici di F1 cambiano drasticamente con la temperatura della gomma, quindi misurare la temperatura superficiale in tempo reale e senza contatto mentre la vettura è in funzione fornisce informazioni dirette sia per la messa a punto dell'assetto che per la strategia di gara. Il prodotto utilizzato in questo caso è il sensore a matrice di infrarossi "IRN8C-F1" sviluppato dall'azienda francese Texense, utilizzato, a quanto pare, da oltre il 90% dei team nella griglia di partenza della F1 del 2020. Il dispositivo integra otto canali di elementi di rilevamento a infrarossi in un unico alloggiamento, consentendo di rilevare la distribuzione della temperatura in 8 punti lungo la larghezza dello pneumatico in un'unica misurazione, ed è ottimizzato per misurare da una distanza fino a 950 mm. Su una vettura reale, la configurazione tipica prevede un sensore su ciascuna delle quattro ruote; Quando si utilizzano più unità per pneumatico (tre, ad esempio, per la misurazione interna/esterna/centrale), un'auto può trasportare fino a circa 12 sensori a infrarossi che monitorano la superficie degli pneumatici in tempo reale. Applicare termocoppie o termoresistenze a contatto direttamente sulla superficie di uno pneumatico in rotazione e in movimento ad alta velocità è pressoché impossibile dal punto di vista fisico: il principio stesso del rilevamento senza contatto, basato sulla legge di Stefan-Boltzmann, è la condizione preliminare che rende possibile questa applicazione.
La "deriva termica invisibile" che incide silenziosamente sulla precisione dei sensori di forza
I sensori di temperatura non vengono utilizzati solo singolarmente, ma contribuiscono, o compromettono silenziosamente, la precisione di altri sensori. Un articolo pubblicato nel febbraio 2025, "Temperature Compensation Method of Six-Axis Force/Torque Sensor Using Gated Recurrent Unit" (Hyun-Bin Kim, Seokju Lee, Byeong-Il Ham, Kyung-Soo Kim), esamina quanto la precisione di un sensore di forza/coppia (F/T) a sei assi venga compromessa dalle variazioni di temperatura. Il design leggero di 45 g di un sensore F/T basato su fotoaccoppiatore gli conferisce una piccola massa termica, quindi anche una minima generazione di calore provoca forti oscillazioni della temperatura interna, generando variazioni nella corrente di buio che degradano la precisione della stima in tempo reale di forza e coppia. Invece della correzione della temperatura convenzionale basata su percettrone multistrato (MLP) o minimi quadrati, questo articolo propone un metodo di correzione che utilizza una GRU (Gated Recurrent Unit), in grado di gestire dati di serie temporali, e riporta miglioramenti in termini di precisione rispetto ai metodi convenzionali. È facile trascurare questo aspetto quando si legge la scheda tecnica di un sensore di forza, ma la deriva dovuta alla generazione di calore del sensore stesso e alle fluttuazioni della temperatura ambiente è un fattore nascosto che compromette il controllo preciso della forza di un braccio robotico durante il funzionamento reale. La ricerca che combina la rilevazione della temperatura con l'apprendimento automatico per correggere questo problema è tuttora in corso.
Parametri che determinano le prestazioni
- Principio di misurazione vs. intervallo di temperatura: una termocoppia di tipo K può coprire un intervallo estremamente ampio da -200 a 1350 °C, mentre una RTD (Pt100) copre da -200 a 850 °C, i termistori da circa -55 a 150 °C e i circuiti integrati a semiconduttore da -55 a 125 °C per il DS18B20 o da -55 a 150 °C per il TMP117: più alta è la temperatura, più le opzioni si riducono alle termocoppie. I circuiti integrati a semiconduttore e i termistori non possono essere utilizzati in ambienti ad alta temperatura come gas di scarico o forni industriali.
- Precisione vs. dipendenza dalla temperatura: un RTD (Classe A, ±0,15 °C vicino a 0 °C) o un TMP117 (±0,1 °C da -20 a 50 °C) offre un'elevata precisione su una banda di temperatura ristretta, ma la tolleranza stessa si allarga con l'aumentare della temperatura. La precisione standard di una termocoppia (±2,2 °C o ±0,75%), al contrario, si mantiene approssimativamente come un errore proporzionale costante sull'intero intervallo di temperatura, rendendola adatta ad applicazioni che privilegiano la robustezza su un ampio intervallo di temperature elevate rispetto alla precisione assoluta.
- Velocità di risposta e massa termica: i termistori e le termocoppie hanno elementi piccoli con bassa massa termica, quindi rispondono rapidamente, mentre un elemento RTD incapsulato ha una massa termica maggiore e tende a rispondere più lentamente. Un sensore senza contatto come l'MLX90614 non necessita di toccare il bersaglio o di attendere l'equilibrio termico, quindi può monitorare la temperatura istantaneamente anche su bersagli in cui la misurazione a contatto è difficile, come una superficie rotante.
- Autoriscaldamento: sia i termistori che gli RTD richiedono il passaggio di corrente per la misurazione, e tale corrente genera calore per effetto Joule che riscalda leggermente l'elemento. Il fatto che l'LM35 mantenga l'autoriscaldamento al di sotto di 0,1 °C con una corrente di alimentazione di soli 60 µA, e che il TMP117 vanti un basso assorbimento di 3,5 µA, dimostra che la soppressione dell'autoriscaldamento diventa un obiettivo di progettazione centrale man mano che si spinge la precisione.
- Cablaggio e costi di implementazione: la ricerca di un'elevata precisione con un RTD richiede un cablaggio a 4 fili, il che aumenta i costi di cablaggio, mentre il bus 1-Wire del DS18B20 consente di collegare in serie più unità su un singolo filo di segnale, riducendo drasticamente il numero di fili per la misurazione multipunto. In applicazioni come i pacchi batteria dei veicoli elettrici, che necessitano di decine o centinaia di punti di monitoraggio della temperatura, questa differenza nel numero di fili si traduce direttamente in un aumento dei costi di implementazione.
- Il valore dell'opzione senza contatto: come dimostra l'IRN8C-F1 in F1, quando un oggetto ruota ad alta velocità, è necessario evitare la contaminazione, altrimenti il contatto stesso disturberebbe ciò che viene misurato. La misurazione senza contatto, basata sulla legge di Stefan-Boltzmann, determina se la misurazione è effettivamente possibile, prima ancora che la precisione entri in gioco. Detto questo, impostare in modo errato l'emissività \varepsilon falsa significativamente la lettura, quindi comprendere le caratteristiche della superficie di un oggetto (lucentezza, materiale) è ancora più importante che con il rilevamento a contatto.
La temperatura rilevata da una termocamera è indipendente dal materiale?
Emissività, riflessioni, trasmissione e condizioni di visualizzazione influenzano la temperatura apparente. Le sole differenze di colore non sono sufficienti per stabilire differenze di temperatura precise.
## Riferimenti - [Scheda tecnica del sensore di temperatura di precisione in gradi Celsius LM35 (Texas Instruments, PDF ufficiale)](https://www.ti.com/lit/ds/symlink/lm35.pdf) - [Pagina prodotto del sensore di temperatura digitale ad alta precisione e basso consumo TMP117 (Texas Instruments, ufficiale)](https://www.ti.com/product/TMP117) - [Scheda tecnica del termometro digitale a 1 filo a risoluzione programmabile DS18B20 (Analog Devices, PDF ufficiale)](https://www.analog.com/media/en/technical-documentation/data-sheets/ds18b20.pdf) - [Scheda tecnica del MLX90614 (Melexis, PDF ufficiale)](https://www.melexis.com/-/media/files/documents/datasheets/mlx90614-datasheet-melexis.pdf) - [Scheda tecnica dell'Heraeus Nexensos M222 (PDF distribuito da Mouser)](https://www.mouser.com/datasheet/2/619/m_222_e-1919962.pdf) - [Vishay Scheda tecnica NTCLE100E3 (Vishay, PDF ufficiale)](https://www.vishay.com/docs/29049/ntcle100.pdf) - [Pagina prodotto delle sonde termocoppia serie KTSS di Omega Engineering](https://www.dwyeromega.com/en-us/shop/type-k-thermocouple) - [Spiegazione delle termocoppie di tipo K (blog ufficiale DwyerOmega)](https://www.dwyeromega.com/en-us/resources/k-type-thermocouples) - [Precisione, tolleranze e fonti di errore delle termocoppie (TE Instrumentation)](https://www.te-instrumentation.com/thermocouple-accuracy-tolerances-error-sources/) - [Classi di precisione RTD - Classe AA, A, B, Pt100 e Pt1000 (Thermometrics)](https://thermometricscorp.com/rtd-accuracy-classes.html) - [Equazione di Callendar-Van Dusen (Wikipedia)](https://en.wikipedia.org/wiki/Callendar%E2%80%93Van_Dusen_equation) - [L'origine del termometro a resistenza di platino (Johnson Matthey Technology Review)](https://technology.matthey.com/content/journals/10.1595/003214080X243104112) - [Hugh Longbourne Callendar (Wikipedia)](https://en.wikipedia.org/wiki/Hugh_Longbourne_Callendar) - [Termistore (Wikipedia, informazioni su Faraday 1833 e Ruben 1930)](https://en.wikipedia.org/wiki/Thermistor) - [Thomas Johann Seebeck (Wikipedia, sulla scoperta e l'equivoco)](https://en.wikipedia.org/wiki/Thomas_Johann_Seebeck) - [Bob Pease (Wikipedia, informazioni sul "Re dei Bandgap")](https://en.wikipedia.org/wiki/Bob_Pease) - [Bob Pease: il "Re dei Bandgap" e la sua eredità nella progettazione analogica (All About Circuits)](https://www.allaboutcircuits.com/news/bob-pease-a-legacy-of-analog-design/) - [Scheda tecnica della serie FLIR Lepton (Teledyne FLIR, ufficiale)] [PDF](https://groupgets-files.s3.amazonaws.com/lepton/Resources/Lepton%20Series%20Datasheet.pdf) - [Pagina del prodotto del sensore di temperatura a infrarossi per pneumatici Texense IRN8C-F1 (Fama Engineering)](https://www.famaengineering.com/en/products-catalog/temperature/tire-temperature/tyre-temperature-sensor-irn8-c-f1/) - [Spiegazione dei sensori di test della Formula 1 (RACER)](https://racer.com/2014/02/27/formula-1-s-testing-sensors-explained) - [Metodo di compensazione della temperatura del sensore di forza/coppia a sei assi tramite unità ricorrente con gate (arXiv:2502.17528)](https://arxiv.org/html/2502.17528) -
Commenti
Accedi per continuare.
Nessun dato disponibile.