Contents — find the section you need
Ein Temperatursensor wandelt die Temperatur eines Objekts oder seiner Umgebung in ein elektrisches Signal um. Der Begriff „Temperatursensor“ bezeichnet jedoch keine einheitliche Technologie, sondern umfasst mindestens vier verschiedene physikalische Prinzipien, die parallel existieren: Thermoelemente, die die elektromotorische Kraft an der Grenzfläche zweier unterschiedlicher Metalle nutzen; Widerstandsthermometer (RTDs) und Thermistoren, die die Temperaturabhängigkeit des elektrischen Widerstands in Metallen oder Halbleitern ausnutzen; Halbleiter-IC-Sensoren, die die Bandlückeneigenschaften von Silizium nutzen; und berührungslose Strahlungsthermometer, die die von einem Objekt emittierte Infrarotstrahlung direkt erfassen. Von Motorwicklungen und Batteriezellen bis hin zu CPUs, Abgasen, Lebensmitteln und dem menschlichen Körper – die Temperatur ist die physikalische Größe, die in nahezu jedem mechanischen System, von autonomen mobilen Robotern bis hin zu Rechenzentren, als erstes überwacht werden muss. Sie arbeitet dabei unauffällig im Hintergrund vieler anderer Sensortechnologien, von der Erkennung von thermischem Durchgehen in Batterien bis zum Überhitzungsschutz von Wicklungen in Aktoren.
 Typ-K-Thermoelement (geschweißte Verbindung, ummantelter Draht)
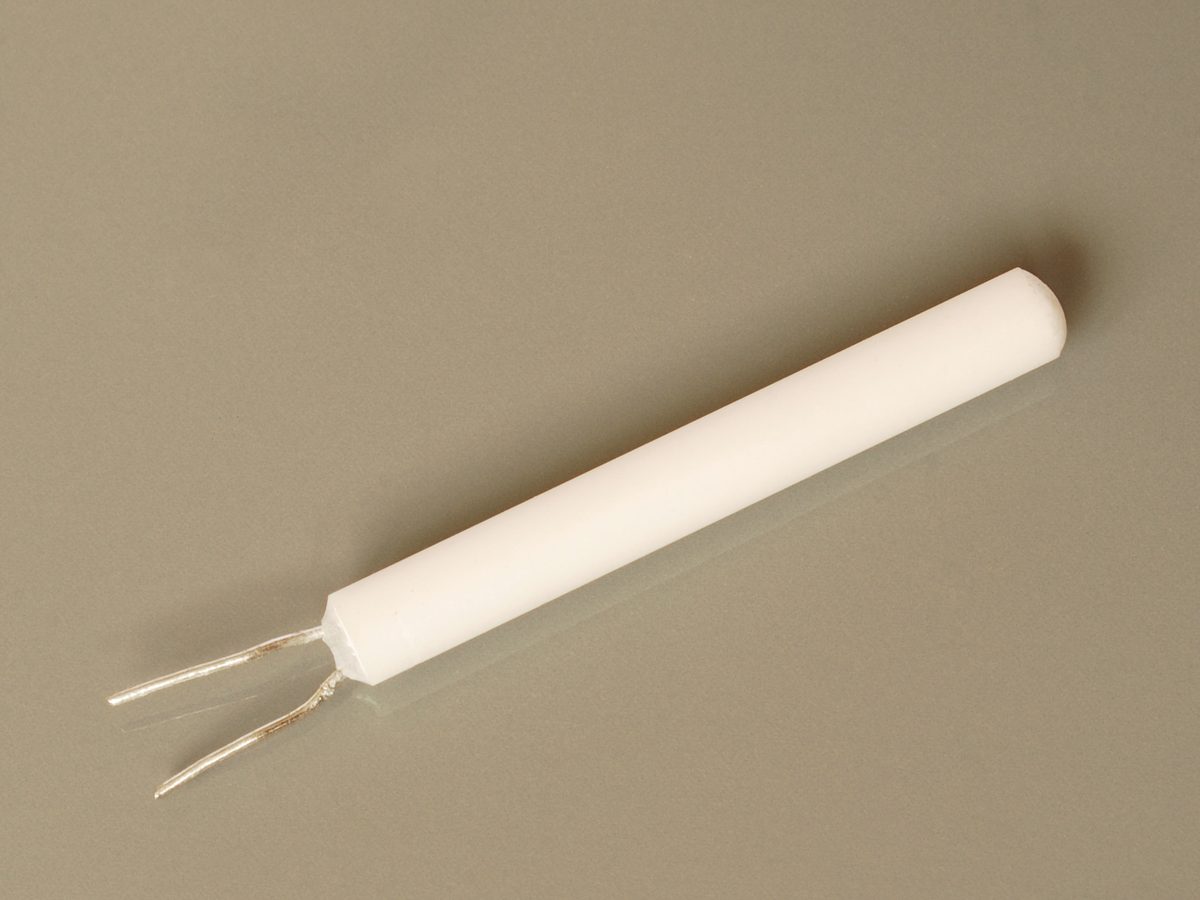 Drahtgewickeltes PT100-Element (3 mm Durchmesser)
Bilder: Thermoelement K (3) (Harke, gemeinfrei) / Wire Gewickelter Pt100-Widerstand (Harke, CC BY-SA 3.0), Wikimedia Commons.
.jpg)

Prinzipien: Vier verschiedene physikalische Effekte, die „Temperatur in Elektrizität umwandeln“
Thermoelemente – Der Seebeck-Effekt und die elektromotorische Kraft zwischen ungleichen Metallen
Ein Thermoelement verbindet die Enden zweier unterschiedlicher Metalldrähte. Besteht eine Temperaturdifferenz zwischen dieser Verbindungsstelle (der Messstelle) und dem gegenüberliegenden Ende (der Referenzstelle), so erzeugt es eine elektromotorische Kraft (thermische EMK), die proportional zu dieser Differenz ist. Dies ist der Seebeck-Effekt. Die EMK V kann mithilfe der Temperaturdifferenz \Delta T = T_1 - T_0 und des Seebeck-Koeffizienten S wie folgt angenähert werden:
Das am weitesten verbreitete Thermoelement vom Typ K (eine Chromel-Alumel-Kombination) hat einen Seebeck-Koeffizienten von etwa 41\,\mu V/°C und den Vorteil, dass er über einen weiten Temperaturbereich von 0–1000 °C nahezu konstant bleibt. Ein Thermoelement kann jedoch nur die Temperatur messen. Um die absolute Temperatur an der Messstelle zu bestimmen, muss die Temperatur der Referenzstelle separat bekannt sein. Die klassische Methode war die „Eispunktkompensation“ – das Eintauchen der Referenzstelle in Eiswasser (0 °C). Moderne Messgeräte platzieren jedoch typischerweise einen separaten Sensor (einen Thermistor oder Halbleiter-Temperatursensor) in der Nähe der Referenzstelle, messen dessen Temperatur und korrigieren diese mathematisch. Diese integrierte Technik ist als Kaltstellenkompensation (CJC) bekannt. Thermoelemente sind nach IEC 60584 (internationaler Standard) und ASTM E230 (nordamerikanischer Standard) genormt. Die Standardgenauigkeitsklasse für ein Thermoelement vom Typ K ist IEC 60584 Klasse 2, was ungefähr einem Messwert von \pm 2.2°C oder \pm 0.75\% entspricht, je nachdem, welcher Wert höher ist. Die höherpräzise Klasse 1 erreicht etwa \pm 1.5°C.
Der grundlegende Thermoelementschaltkreis: Eine thermische EMK entsteht aufgrund der Temperaturdifferenz zwischen dem Messpunkt T1, an dem zwei unterschiedliche Metalldrähte A und B verbunden sind, und dem Referenzpunkt T0, der sich auf der Voltmeterseite befindet (Konzeptdiagramm erstellt von Duskcoil).
RTDs – Wie sich der Widerstand eines Metalls mit der Temperatur ändert
Ein Widerstandsthermometer (RTD) nutzt die Tatsache, dass ein Der elektrische Widerstand von Metallen steigt mit zunehmender Temperatur nahezu linear an. Die gebräuchlichste Variante ist „Pt100“, hergestellt aus hochreinem Platin, dessen Widerstand bei 0 °C 100 Ω und bei 100 °C etwa 138,5 Ω beträgt. Der Zusammenhang zwischen Widerstand und Temperatur ist in der internationalen Norm IEC 60751 als „Callendar-Van-Dusen-Gleichung“ definiert, die oberhalb von 0 °C die folgende quadratische Form annimmt:
Hierbei ist R_0 der Widerstand bei 0 °C (100 Ω für Pt100), und die Koeffizienten sind in der Norm als A = 3.9083 \times 10^{-3}\,°C^{-1} und B = -5.775 \times 10^{-7}\,°C^{-2} festgelegt (unterhalb von 0 °C wird ein weiterer kubischer Term C hinzugefügt). Die Genauigkeit von Widerstandsthermometern (RTDs) wird durch die Toleranzklassen der IEC 60751 ausgedrückt: Klasse A entspricht \pm(0.15 + 0.002|T|)°C und Klasse B \pm(0.3 + 0.005|T|)°C. Dies ergibt eine hohe Präzision von \pm 0.15°C für Klasse A nahe 0 °C, während sich selbst bei 100 °C die Toleranz von Klasse A auf \pm 0.35°C erweitert – die Toleranz nimmt also absolut mit steigender Temperatur zu. Dies ist das umgekehrte Verhalten zu Thermoelementen und bedeutet, dass RTDs nahe 0 °C deutlich genauer sind. Da es sich um eine Widerstandsmessung handelt, muss die Stromanregung von der Spannungsmessung über vier Leiter getrennt werden, um den Einfluss des Zuleitungswiderstands zu vermeiden. Die Vierleiterverdrahtung ist daher Standard für hochpräzise Anwendungen.
Thermistoren – Exponentielle Widerstandsänderung in Halbleitern
Thermistoren gehören prinzipiell zur selben Familie der Widerstands-Temperatur-Bauelemente wie Widerstandsthermometer (RTDs). Durch die Verwendung eines Metalloxid-Halbleiters anstelle eines Metalls erreichen sie jedoch eine deutlich höhere Widerstandsänderungsrate als RTDs. Der vorherrschende Typ besitzt einen negativen Temperaturkoeffizienten (NTC), und sein Widerstands-Temperatur-Verhalten wird näherungsweise durch die folgende Beta-Gleichung beschrieben.
Dabei sind T und T_0 absolute Temperaturen (in Kelvin), und \beta ist eine materialspezifische Konstante, die typischerweise bei gängigen Produkten im Bereich von 3000–4000 K liegt. Da die Reaktion exponentiell ist und sich der Widerstand eines RTD bei einer Temperaturänderung von 100 °C um weniger als 40 % ändert, ändert sich der Widerstand eines Thermistors bei derselben Temperaturänderung um Größenordnungen stärker. Dadurch eignet er sich gut für hochempfindliche Messungen in einem engen Temperaturbereich. Der Nachteil dieser nichtlinearen Empfindlichkeit besteht darin, dass es schwierig ist, einen breiten Temperaturbereich mit einer einzigen Gleichung abzudecken. In der Praxis verwenden Ingenieure daher Tabellen für verschiedene Temperaturpunkte oder eine Näherung höherer Ordnung, wie beispielsweise die Steinhart-Hart-Gleichung. Es existiert auch eine seltenere Variante mit positivem Temperaturkoeffizienten (PTC). Anstelle einer gleichmäßigen Reaktion springt ihr Widerstand sprunghaft an, sobald eine Schwellentemperatur überschritten wird. Diese Eigenschaft wird zur Begrenzung des Einschaltstroms in Leistungsschaltungen und für selbstrückstellende Sicherungen genutzt. Das obige Foto eines NTC zeigt ein Beispiel für ein solches Bauteil zur Begrenzung des Einschaltstroms auf einer Netzteilplatine.
Halbleiter-IC-Sensoren – Bandlücke und Temperaturabhängigkeit von PN-Übergängen
Die Durchlassspannung an einem Silizium-PN-Übergang (z. B. dem Basis-Emitter-Übergang einer Diode oder eines Transistors) sinkt bei konstantem Strom mit steigender Temperatur nahezu linear (ungefähr proportional zu -2mV/°C für Silizium). Diese Abhängigkeit allein lässt sich nicht zuverlässig gegen absolute Temperaturen abbilden. Durch die Kombination zweier Stromkomponenten mit unterschiedlicher Temperaturabhängigkeit zur Erzeugung einer temperaturunabhängigen Referenzspannung (einer Bandlückenreferenz) und die anschließende Extraktion der Temperaturkomponente aus dem Reststrom erhalten Ingenieure eine „PTAT“-Schaltung (proportional zur absoluten Temperatur) – die Kerntechnologie moderner Halbleiter-Temperatursensor-ICs. Der in den 1980er-Jahren eingeführte LM35 von Texas Instruments (ehemals National Semiconductor) war ein Pionierprodukt, das dieses Prinzip in einen analogen Spannungsausgang umsetzte und eine Genauigkeit von \pm 1/4°C nahe Raumtemperatur sowie \pm 3/4°C über den gesamten Temperaturbereich von -55 °C bis 150 °C ohne externe Kalibrierung lieferte – und das alles in einem einfachen Ausgabeformat. Später wurden Produkte, die dieses Temperatursignal mit einem integrierten ADC digitalisierten und direkt über einen digitalen Bus wie I²C oder 1-Wire auslasen, zum Standard. Daraus entwickelten sich 1-Wire-ICs wie der DS18B20 von Maxim (heute Analog Devices) und hochpräzise I²C-Sensoren der \pm 0.1°C-Klasse wie der TMP117.
Berührungslose Infrarot-Thermometer – Das Stefan-Boltzmann-Gesetz und die unerwartete Wiederentdeckung des Thermoelements
Infrarot-Thermometer messen die Temperatur berührungslos, indem sie das physikalische Gesetz nutzen, dass ein Objekt Infrarotstrahlung proportional zu seiner absoluten Temperatur abstrahlt (das Stefan-Boltzmann-Gesetz). Die Strahlungsenergie pro Flächeneinheit P lässt sich mithilfe des Emissionsgrades \varepsilon (ein Koeffizient zwischen 0 und 1, der beschreibt, wie nahe eine Oberfläche an einem idealen schwarzen Körper liegt) und der Stefan-Boltzmann-Konstante \sigma wie folgt ausdrücken:
Da die Strahlungsenergie mit der vierten Potenz der Temperatur skaliert, bewirkt bereits eine kleine Temperaturänderung eine große Änderung der Strahlungsenergie. Diese kann ein Sensor erfassen und so die Temperatur berührungslos bestimmen. Interessant ist hierbei, dass viele der Detektorelemente, die diese Infrarotenergie in ein elektrisches Signal umwandeln, als „Thermopiles“ bezeichnet werden – Strukturen, die aus unzähligen mikroskopischen, in Reihe geschalteten Thermoelementen bestehen. Wenn Infrarotstrahlung eines Zielobjekts von der Empfangsfläche des Detektors absorbiert wird, erwärmt sich diese leicht. Die Anordnung der Thermoelemente misst diesen Temperaturanstieg kumulativ als Differenz zu einer Referenzfläche auf der Rückseite. Der im 19. Jahrhundert entdeckte Seebeck-Effekt ist noch heute die Grundlage einer der modernsten Formen der Temperaturmessung: der berührungslosen Fernmessung. Der MLX90614 von Melexis ist ein typisches Beispiel für einen digitalen Ausgangs-IC, der dieses Thermopile-Verfahren in einem einzigen Chip integriert. Zweidimensionale Wärmebildkameras (wie die FLIR Lepton) verwenden hingegen meist ein anderes Verfahren, das sogenannte „Mikrobolometer“, anstelle eines Thermopiles. Dieses Gerät misst den Temperaturanstieg Pixel für Pixel anhand der absorbierten Infrarotstrahlung. Es nutzt dabei dasselbe Prinzip der Temperaturabhängigkeit des Widerstands wie RTDs und Thermistoren. Das bedeutet, dass die in diesem Artikel beschriebenen Prinzipien – sowohl die Widerstandsmessung als auch die Thermoelementmessung – in unterschiedlicher Form in der berührungslosen Infrarotsensorik Anwendung finden. Dies ist ein interessanter Zufall in der Geschichte der Temperaturmesstechnik.
Vergleich der wichtigsten Produkte
| Produkt | Hersteller | Messverfahren | Temperaturbereich | Genauigkeit | Hinweise |
|---|---|---|---|---|---|
| KTSS-Serie (Thermoelement-Sonden Typ K) | Omega Engineering (USA) | Thermoelement | -200 bis 900 °C mit Edelstahlmantel (bis ca. 1150 °C mit Inconel-600-Mantel) | Standardklasse: ±2,2 °C oder ±0,75 %, je nachdem, welcher Wert größer ist | Universeller Miniaturstecker Eine bewährte Sonde für Hochtemperaturmessungen in Industrieöfen und Abgasanlagen |
M222 (Pt100-Dünnschichtelement) | Heraeus Nexensos (Deutschland) | RTD | -70 bis +500 °C | Wählbar von Klasse A (±0,15 °C bei 0 °C) bis Klasse C (±0,6 °C bei 0 °C) | 2,3 × 2,1 × 0,9 mm Dünnschichtelement, konform mit DIN EN IEC 60751, weit verbreitet in der Automobilindustrie, der industriellen Messtechnik und in Medizingeräten |
NTCLE100E3 | Vishay (USA) | NTC-Thermistor | -40 bis +125 °C | Widerstandstoleranz ±5 %, Beta-Toleranz ±0,75 % 10 kΩ bei 25 °C, β = 3977 K, Radialanschlussgehäuse, allgemein verwendet für Anwendungen von der Einschaltstrombegrenzung von Netzteilen bis hin zur Sensorik |
| DS18B20 | Analog Devices (ehemals Maxim) | Halbleiter-IC (1-Wire-Digitalausgang) | -55 bis +125 °C | ±0,5 °C von -10 bis 85 °C | Mehrere Einheiten können über den 1-Wire-Bus an einer einzigen Signalleitung in Reihe geschaltet werden; wählbare Auflösung von 9–12 Bit (0,5–0,0625 °C-Schritte) | | TMP117 | Texas Instruments (USA) | Halbleiter-IC (I²C-Digitalausgang) | -55 bis +150 °C | ±0,1 °C von -20 bis 50 °C, ±0,25 °C auch von -55 bis 125 °C | 16-Bit-Auflösung bei 0,0078 °C, geringer Stromverbrauch von 3,5 µA, bietet PT100-Genauigkeit auf einem einzigen Chip |
MLX90614 | Melexis (Belgien) | Berührungslose Infrarotmessung (Thermopile) | Messbereich: Objekt -70 bis +382,2 °C, Umgebung -40 bis +125 °C | Standard: ±0,5 °C (optional: medizinische Qualität ±0,1 °C in einem begrenzten Bereich) | Digitaler SMBus-Ausgang, Auflösung 0,02 °C, integrierter 17-Bit-ADC und Signalverarbeitungs-ASIC in einem TO-39-Gehäuse |
Die KTSS-Serie von Omega ist eine Standard-Thermoelement-Sondenreihe für Hochtemperatur- und raue Umgebungen wie Industrieöfen und Abgase. Sie unterstützt einen Miniatursteckerstandard für den direkten Anschluss an Handmessgeräte. Der M222 von Heraeus ist ein typisches Dünnschicht-Pt100-Element, das in Massenprodukten verbaut wird – von der Motorsteuerung und dem Antiblockiersystem (ABS) in Kraftfahrzeugen bis hin zur Temperaturregelung von Haushaltsgeräten. Er zeichnet sich dadurch aus, dass er die Toleranzen der Klassen A bis C des Standards direkt als Produktoptionen anbietet. NTC-Thermistoren wie der NTCLE100E3 von Vishay sind im Preisbereich von wenigen Cent bis zu einem Dollar angesiedelt und werden aufgrund der geringeren Kosten in deutlich höheren Produktionsmengen als teurere Alternativen eingesetzt – von der Begrenzung des Einschaltstroms in Netzteilen bis zur Zelltemperaturüberwachung in Lithium-Ionen-Akkus.
Das wichtigste Merkmal des DS18B20 ist der 1-Wire-Bus selbst – eine Kommunikationsmethode, die es ermöglicht, mehrere Sensoren in Reihe an eine einzige Signalleitung anzuschließen. Er gilt seit Langem als De-facto-Standard in der Hobby-Elektronik-Community rund um Arduino und Raspberry Pi. Der TMP117 ist ein weiterer Halbleiter-IC, der jedoch eine höhere Genauigkeit als der DS18B20 bietet. Laut Texas Instruments kann er „in nicht-medizinischen Anwendungen als Ersatz für den PT100 dienen“ und vereint die Genauigkeit eines RTD in einem einzigen Chip. Der MLX90614 ist ein typischer berührungsloser Sensor, der sich für Anwendungen eignet, bei denen Messungen ohne Berührung des Messobjekts erforderlich sind – beispielsweise die Oberflächentemperatur eines rotierenden Objekts oder im Lebensmittel- und Medizinbereich, wo Kontaminationen unbedingt vermieden werden müssen.
Geschichte: Von einer fälschlicherweise für Elektrizität gehaltenen Entdeckung zur Wärmeregulierung in einem Laptop
Seebeck interpretierte seine eigene Entdeckung fälschlicherweise als „Magnetismus“
Der Seebeck-Effekt, das Prinzip, das Thermoelementen zugrunde liegt, wurde 1821 von dem deutschen Physiker Thomas Johann Seebeck entdeckt. Seebeck führte ein Experiment durch, bei dem er zwei verschiedene Metalle (Kupfer und Wismut) zu einer Schleife verband und eine Temperaturdifferenz an die Verbindungsstelle anlegte. Dabei beobachtete er, dass eine nahegelegene Kompassnadel ausgelenkt wurde. Daraus schloss Seebeck, dass „der Temperaturunterschied das Metall magnetisierte und dieser Magnetismus den Kompass ablenkte“. Er versuchte, das Phänomen mit dem Erdmagnetismus und vulkanischer Aktivität zu erklären. Tatsächlich trieb der Temperaturunterschied einen Strom durch den Stromkreis, und das von diesem Strom erzeugte Magnetfeld lenkte den Kompass ab. Mit anderen Worten: Seebeck hatte die Elektrizität entdeckt, veröffentlichte seine Ergebnisse aber, obwohl er sie fälschlicherweise als magnetisches Phänomen interpretierte. Hans Christian Ørsted erkannte später das Phänomen korrekt als elektrisches, und heute ist es, zusammen mit dem Peltier-Effekt, als „Peltier-Seebeck-Effekt“ bekannt. Dass der Entdecker selbst die wahre Natur seiner eigenen Entdeckung falsch erkannte, ist eine ungewöhnliche Episode, die in der Wissenschaftsgeschichte immer wieder Erwähnung findet.
Callendar rettete das Platin-Widerstandsthermometer vor der Nutzlosigkeit
Die Ursprünge des RTD (Widerstandsthermometers) reichen bis ins Jahr 1871 zurück, als der in Deutschland geborene Ingenieur William Siemens in einer Bakerian Lecture eine Temperaturmessmethode vorstellte, die auf der Temperaturabhängigkeit des elektrischen Widerstands basierte. Ein Komitee der British Association for the Advancement of Science, dem unter anderem Lord Kelvin und James Clerk Maxwell angehörten, untersuchte das Gerät jedoch und veröffentlichte einen kritischen Bericht. Darin wurde ein Fehler aufgezeigt: Das Isoliermaterial übte Spannungen auf das Platin aus und destabilisierte dessen Widerstandswert. Der britische Physiker Hugh Longbourne Callendar überwand dieses Problem. Um 1885 verbesserte er das Isoliermaterial und erreichte Stabilität durch Glühen bei Temperaturen oberhalb der oberen Grenze des vorgesehenen Messbereichs. Die von Callendar formulierte Widerstands-Temperatur-Näherung erreichte eine Genauigkeit von unter 1 % über einen Bereich von 600 °C und wurde zum Prototyp der heutigen Callendar-Van-Dusen-Gleichung. Die rund 30 Jahre, die es dauerte – von Siemens’ ursprünglichem Vorschlag über Callendars Verbesserungen bis zur Etablierung des RTD als reales Messgerät – verdeutlichen, dass die Entdeckung eines soliden Prinzips und die nötige ingenieurtechnische Beharrlichkeit für dessen praktische Anwendung zwei völlig verschiedene Dinge sind.
Das Thermistor-Prinzip, das Faraday vor 150 Jahren entdeckte
Das Phänomen, das Thermistoren zugrunde liegt – dass der Widerstand eines Halbleiters mit steigender Temperatur sinkt – wurde erstmals von Michael Faraday, dem Entdecker der elektromagnetischen Induktion, dokumentiert. 1833 beobachtete Faraday, dass der elektrische Widerstand von Silbersulfid mit steigender Temperatur drastisch abnahm. Dies gilt als erster wissenschaftlicher Nachweis einer Halbleitereigenschaft. Es dauerte jedoch rund 100 Jahre, bis dieses Phänomen als marktreifes Produkt Einzug hielt. Die kommerzielle Produktion begann schließlich 1930, als der amerikanische Erfinder Samuel Ruben ein praktisches Herstellungsverfahren entwickelte. Ruben trug später auch zur praktischen Entwicklung von Quecksilber- und Alkalibatterien bei und gilt als Batterieforscher. Die Tatsache, dass es fast ein Jahrhundert von der Entdeckung des zugrundeliegenden Phänomens bis zu seiner praktischen Anwendung dauerte, steht im Gegensatz zum Seebeck-Effekt, der im selben 19. Jahrhundert entdeckt wurde und vergleichsweise schnell als Thermoelement praktische Anwendung fand.
Der Mann, der als „Zar der Bandlücken“ bekannt ist
Der Ingenieur, dessen Expertise im Design von Bandlücken-Referenzschaltungen, dem Herzstück von Halbleiter-Temperatursensor-ICs, in der gesamten Branche noch immer hoch angesehen ist, ist Robert (Bob) Pease von National Semiconductor (heute Texas Instruments). Pease trat dem Unternehmen 1976 bei und arbeitete während seiner 33-jährigen Tätigkeit an 21 Patenten und mehr als 20 integrierten Schaltungen. Aufgrund seiner außergewöhnlichen Fähigkeiten im Analogdesign verdiente er sich von seinen Kollegen den Spitznamen „Zar der Bandlücken“. Er ist außerdem für sein umfassendes Engagement in der Entwicklung und Evaluierung von Temperatursensor-ICs, darunter dem LM35, bekannt. Es gibt die Anekdote, dass er den LM35 mit einem eigens dafür gebauten, hochpräzisen und extrem stabilen Temperaturbad kalibriert hat. Die Technik, allein mit einem Siliziumchip eine Temperaturauflösung im Millikelvin-Bereich zu erzielen und dabei Fertigungstoleranzen und Schwankungen im Halbleiterprozess auszugleichen, ist eine Weiterentwicklung der Expertise, die nur wenige Analogentwickler wie Pease erworben haben.
Ein Anwendungsbeispiel aus der Praxis: Ein Formel-1-Wagen misst seine Reifen „berührungslos“ mithilfe von 12 berührungslosen Sensoren
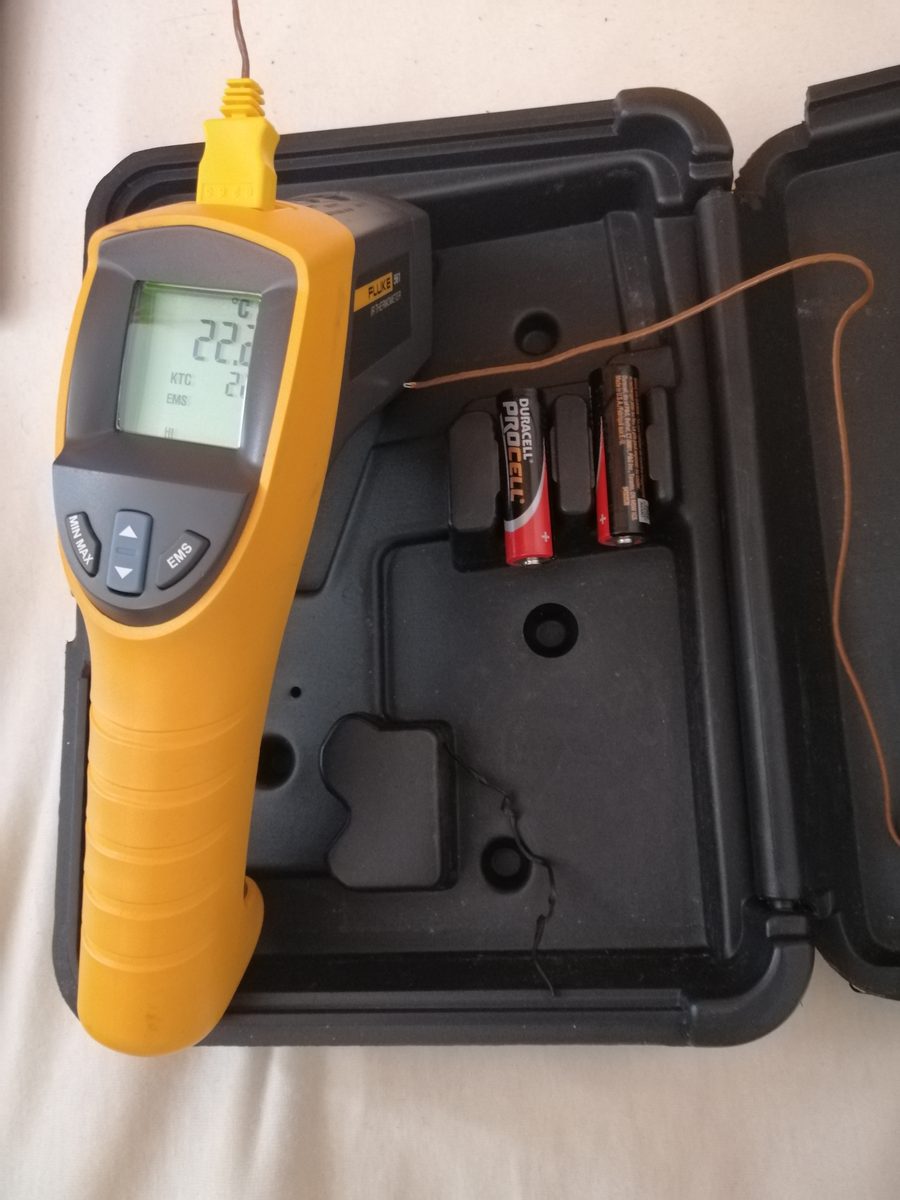 Fluke 561 Infrarot-Thermometer (mit Thermoelementsonde Typ K)
Bild: Industrial Infrarot-Thermometer mit zusätzlicher Temperatursonde (KalWadin, CC BY-SA 4.0), Wikimedia Commons. Ein Beispiel für ein Handgerät, das berührungslose Infrarot- und Kontakt-Thermoelement-Erkennung in einem Gerät vereint.
Ein praktisches Beispiel, das die Leistungsfähigkeit von Temperatursensoren – sowohl im Mehrgeräte- als auch im berührungslosen Betrieb – eindrucksvoll unter Beweis stellt, ist die Reifentemperaturüberwachung in der Formel 1. Die Haftungseigenschaften von Formel-1-Reifen verändern sich mit der Reifentemperatur dramatisch. Daher fließt die berührungslose Echtzeitmessung der Oberflächentemperatur während der Fahrt direkt in die Abstimmung des Setups und die Rennstrategie ein. Das hier verwendete Produkt ist der Infrarot-Array-Sensor „IRN8C-F1“ des französischen Unternehmens Texense, der laut Angaben von über 90 % der Teams der Formel-1-Saison 2020 eingesetzt wird. Das Gerät vereint acht Kanäle mit Infrarot-Detektorelementen in einem einzigen Gehäuse und ermöglicht so die gleichzeitige Messung der Temperaturverteilung an acht Punkten über die gesamte Reifenbreite. Es ist für Messungen aus einer Entfernung von bis zu 950 mm optimiert. In einem realen Rennwagen befindet sich typischerweise an jedem der vier Räder ein Sensor. Werden mehrere Einheiten pro Reifen verwendet (z. B. drei für Innen-, Außen- und Mittelpunktsmessung), kann ein Auto bis zu etwa 12 Infrarotsensoren tragen, die die Reifenoberflächen in Echtzeit überwachen. Kontaktthermoelemente oder Widerstandsthermometer direkt an einer sich drehenden und schnell bewegenden Reifenoberfläche anzubringen, ist physikalisch nahezu unmöglich – das Prinzip der berührungslosen Messung basierend auf dem Stefan-Boltzmann-Gesetz ist die Voraussetzung für diese Anwendung überhaupt.
Die „unsichtbare Temperaturdrift“ beeinträchtigt unbemerkt die Genauigkeit von Kraftsensoren
Temperatursensoren werden nicht nur eigenständig verwendet – sie unterstützen oder beeinträchtigen unbemerkt die Genauigkeit anderer Sensoren. Eine im Februar 2025 veröffentlichte Studie mit dem Titel „Temperaturkompensationsverfahren für einen Sechs-Achsen-Kraft-/Drehmomentsensor mittels Gated Recurrent Unit“ (Hyun-Bin Kim, Seokju Lee, Byeong-Il Ham, Kyung-Soo Kim) untersucht, wie stark die Genauigkeit eines Sechs-Achsen-Kraft-/Drehmomentsensors (F/T-Sensor) durch Temperaturänderungen beeinträchtigt wird. Aufgrund seines geringen Gewichts von nur 45 g weist ein auf einem Optokoppler basierender F/T-Sensor eine geringe thermische Masse auf. Daher führt bereits eine geringe Wärmeentwicklung zu starken Schwankungen der Innentemperatur, was wiederum Änderungen des Dunkelstroms und somit eine Verschlechterung der Genauigkeit der Echtzeit-Kraft- und Drehmomentmessung zur Folge hat. Anstelle der herkömmlichen Temperaturkorrektur mittels Multilayer Perceptron (MLP) oder der Methode der kleinsten Quadrate schlägt diese Studie ein Korrekturverfahren mit einer Gated Recurrent Unit (GRU) vor, die Zeitreihendaten verarbeitet und im Vergleich zu herkömmlichen Methoden eine höhere Genauigkeit erzielt. Es ist leicht, dies beim Lesen des Datenblatts eines Kraftsensors zu übersehen, aber die durch die Eigenwärme des Sensors und Schwankungen der Umgebungstemperatur verursachte Drift ist ein versteckter Faktor, der die präzise Kraftregelung eines Roboterarms im realen Betrieb beeinträchtigt. Die Forschung zur Korrektur dieses Effekts durch die Kombination von Temperaturmessung und maschinellem Lernen ist auch heute noch im Gange.
Leistungsbestimmende Parameter
-
Messprinzip vs. Temperaturbereich: Ein Thermoelement vom Typ K deckt einen extrem weiten Bereich von -200 bis 1350 °C ab, während ein RTD (Pt100) -200 bis 850 °C abdeckt, Thermistoren etwa -55 bis 150 °C und Halbleiter-ICs -55 bis 125 °C (DS18B20) bzw. -55 bis 150 °C (TMP117). Je höher die Temperatur, desto mehr beschränkt sich die Auswahl auf Thermoelemente. Halbleiter-ICs und Thermistoren sind für Hochtemperaturumgebungen wie Abgase oder Industrieöfen ungeeignet.
-
Genauigkeit vs. Temperaturabhängigkeit: Ein RTD (Klasse A, ±0,15 °C nahe 0 °C) oder ein TMP117 (±0,1 °C von -20 bis 50 °C) bietet hohe Genauigkeit in einem engen Temperaturbereich, die Toleranz nimmt jedoch mit steigender Temperatur zu. Die Standardgenauigkeit eines Thermoelements (±2,2 °C oder ±0,75 %) hingegen bleibt über den gesamten Temperaturbereich annähernd proportional konstant. Dadurch eignet es sich für Anwendungen, bei denen Robustheit über einen weiten, hohen Temperaturbereich wichtiger ist als absolute Genauigkeit.
-
Ansprechgeschwindigkeit und thermische Masse: Thermistoren und Thermoelemente besitzen kleine Elemente mit geringer thermischer Masse und reagieren daher schnell. Ein gekapseltes RTD-Element hingegen hat eine höhere thermische Masse und reagiert tendenziell langsamer. Ein berührungsloser Sensor wie der MLX90614 benötigt weder Berührung noch Wartezeit bis zum thermischen Gleichgewicht. Dadurch kann er die Temperatur auch bei Objekten, bei denen eine Kontaktmessung schwierig ist, wie z. B. rotierenden Oberflächen, sofort erfassen.
-
Eigenerwärmung: Thermistoren und RTDs benötigen für die Messung einen Stromfluss. Dieser Strom erzeugt Joulesche Wärme, die das Element leicht erwärmt. Die Tatsache, dass der LM35 die Eigenerwärmung bei nur 60 µA Versorgungsstrom unter 0,1 °C hält und der TMP117 mit einer geringen Stromaufnahme von 3,5 µA aufwartet, zeigt, dass die Reduzierung der Eigenerwärmung ein zentraler Aspekt der Entwicklung wird, wenn höhere Genauigkeit angestrebt wird.
-
Verdrahtungs- und Implementierungskosten: Um mit einem RTD eine hohe Genauigkeit zu erzielen, ist eine 4-adrige Verdrahtung erforderlich, was die Verdrahtungskosten erhöht. Der 1-Wire-Bus des DS18B20 hingegen ermöglicht die Reihenschaltung mehrerer Geräte an einer einzigen Signalleitung und reduziert so die Anzahl der Leitungen für Mehrpunktmessungen erheblich. In Anwendungen wie EV-Akkus, die Dutzende bis Hunderte von Temperaturmesspunkten benötigen, wirkt sich diese geringere Anzahl an Drähten direkt auf die Implementierungskosten aus.
-
Der Vorteil der berührungslosen Messung: Wie die IRN8C-F1 in F1 zeigt, muss bei schnell rotierenden Objekten jegliche Kontamination vermieden werden, da der Kontakt selbst die Messung verfälschen würde. Die berührungslose Messung nach dem Stefan-Boltzmann-Gesetz entscheidet daher zunächst, ob eine Messung überhaupt möglich ist, noch bevor die Genauigkeit eine Rolle spielt. Allerdings führt eine falsche Einstellung des Emissionsgrades (\varepsilon) zu erheblichen Messfehlern. Daher ist das Verständnis der Oberflächeneigenschaften (Glanz, Material) eines Objekts noch wichtiger als bei der Kontaktmessung.
Ist die Temperatur einer Wärmebildkamera unabhängig vom Material?
Emissionsgrad, Reflexionen, Transmission und Betrachtungsbedingungen beeinflussen die scheinbare Temperatur. Farbunterschiede allein reichen nicht aus, um präzise Temperaturunterschiede zu ermitteln.
## Referenzen - [Datenblatt LM35 Präzisions-Temperatursensoren (Texas Instruments, offizielles PDF)](https://www.ti.com/lit/ds/symlink/lm35.pdf) - [Produktseite TMP117 Hochpräziser, energiesparender digitaler Temperatursensor (Texas Instruments, offiziell)](https://www.ti.com/product/TMP117) - [Datenblatt DS18B20 Programmierbares 1-Wire-Digitalthermometer (Analog Devices, offizielles PDF)](https://www.analog.com/media/en/technical-documentation/data-sheets/ds18b20.pdf) - [Datenblatt MLX90614 (Melexis, offizielles PDF)](https://www.melexis.com/-/media/files/documents/datasheets/mlx90614-datasheet-melexis.pdf) - [Datenblatt Heraeus Nexensos M222 (von Mouser bereitgestelltes PDF)](https://www.mouser.com/datasheet/2/619/m_222_e-1919962.pdf) - [Datenblatt Vishay NTCLE100E3 (Vishay, offizielles PDF)](https://www.vishay.com/docs/29049/ntcle100.pdf) - [Omega Engineering KTSS-Serie Thermoelement-Sonden Produktseite](https://www.dwyeromega.com/en-us/shop/type-k-thermocouple) - [K-Typ Thermoelemente Erklärung (DwyerOmega offizieller Blog)](https://www.dwyeromega.com/en-us/resources/k-type-thermocouples) - [Thermoelementgenauigkeit, Toleranzen und Fehlerquellen (TE Instrumentation)](https://www.te-instrumentation.com/thermocouple-accuracy-tolerances-error-sources/) - [RTD-Genauigkeitsklassen - Klasse AA, A, B, Pt100 und Pt1000 (Thermometrics)](https://thermometricscorp.com/rtd-accuracy-classes.html) - [Callendar-Van-Dusen-Gleichung (Wikipedia)](https://en.wikipedia.org/wiki/Callendar%E2%80%93Van_Dusen_equation) - [Der Ursprung des Platin-Widerstandsthermometers (Johnson Matthey Technology Review)](https://technology.matthey.com/content/journals/10.1595/003214080X243104112) - [Hugh Longbourne Kalender (Wikipedia)](https://en.wikipedia.org/wiki/Hugh_Longbourne_Callendar) - [Thermistor (Wikipedia, Hintergrundinformationen zu Faraday 1833 und Ruben 1930)](https://en.wikipedia.org/wiki/Thermistor) - [Thomas Johann Seebeck (Wikipedia, zur Entdeckung und zum Missverständnis)](https://en.wikipedia.org/wiki/Thomas_Johann_Seebeck) - [Bob Pease (Wikipedia, Hintergrundinformationen zum „Zar der Bandlücken“)](https://en.wikipedia.org/wiki/Bob_Pease) - [Bob Pease – der „Zar der Bandlücken“ und sein Vermächtnis im Bereich des analogen Schaltungsdesigns (All About Circuits)](https://www.allaboutcircuits.com/news/bob-pease-a-legacy-of-analog-design/) - [Datenblatt der FLIR Lepton-Serie (Teledyne FLIR, offizielles PDF)](https://groupgets-files.s3.amazonaws.com/lepton/Resources/Lepton%20Series%20Datasheet.pdf) - [Produktseite des Infrarot-Reifentemperatursensors Texense IRN8C-F1 (Fama Engineering)](https://www.famaengineering.com/en/products-catalog/temperature/tire-temperature/tyre-temperature-sensor-irn8-c-f1/) - [Formel-1-Testsensoren erklärt (RACER)](https://racer.com/2014/02/27/formula-1-s-testing-sensors-explained) - [Temperaturkompensationsverfahren für einen Sechs-Achsen-Kraft-/Drehmomentsensor mittels Gated Recurrent Unit (arXiv:2502.17528)](https://arxiv.org/html/2502.17528)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.