Contents — find the section you need
Un sensor de temperatura convierte la temperatura de un objeto o de su entorno en una señal eléctrica. Sin embargo, el término "sensor de temperatura" no se refiere a una sola tecnología, sino que abarca al menos cuatro principios físicos distintos que coexisten: termopares, que utilizan la fuerza electromotriz generada en la unión de dos metales diferentes; termómetros de resistencia (RTD) y termistores, que utilizan la variación de la resistencia eléctrica en metales o semiconductores con la temperatura; sensores de circuitos integrados semiconductores, que utilizan las características de la banda prohibida del silicio; y termómetros de radiación sin contacto, que detectan directamente la radiación infrarroja que emite un objeto. Desde bobinados de motores y celdas de baterías hasta CPU, gases de escape, alimentos y el cuerpo humano, la temperatura es la magnitud física que debe monitorearse en primer lugar en casi todos los sistemas mecánicos, desde robots móviles autónomos hasta centros de datos. Además, opera discretamente en segundo plano en muchas otras tecnologías de sensores, desde la detección de sobrecalentamiento en baterías hasta la protección contra el sobrecalentamiento de bobinados en actuadores.
 Termopar tipo K (unión soldada, cable revestido)
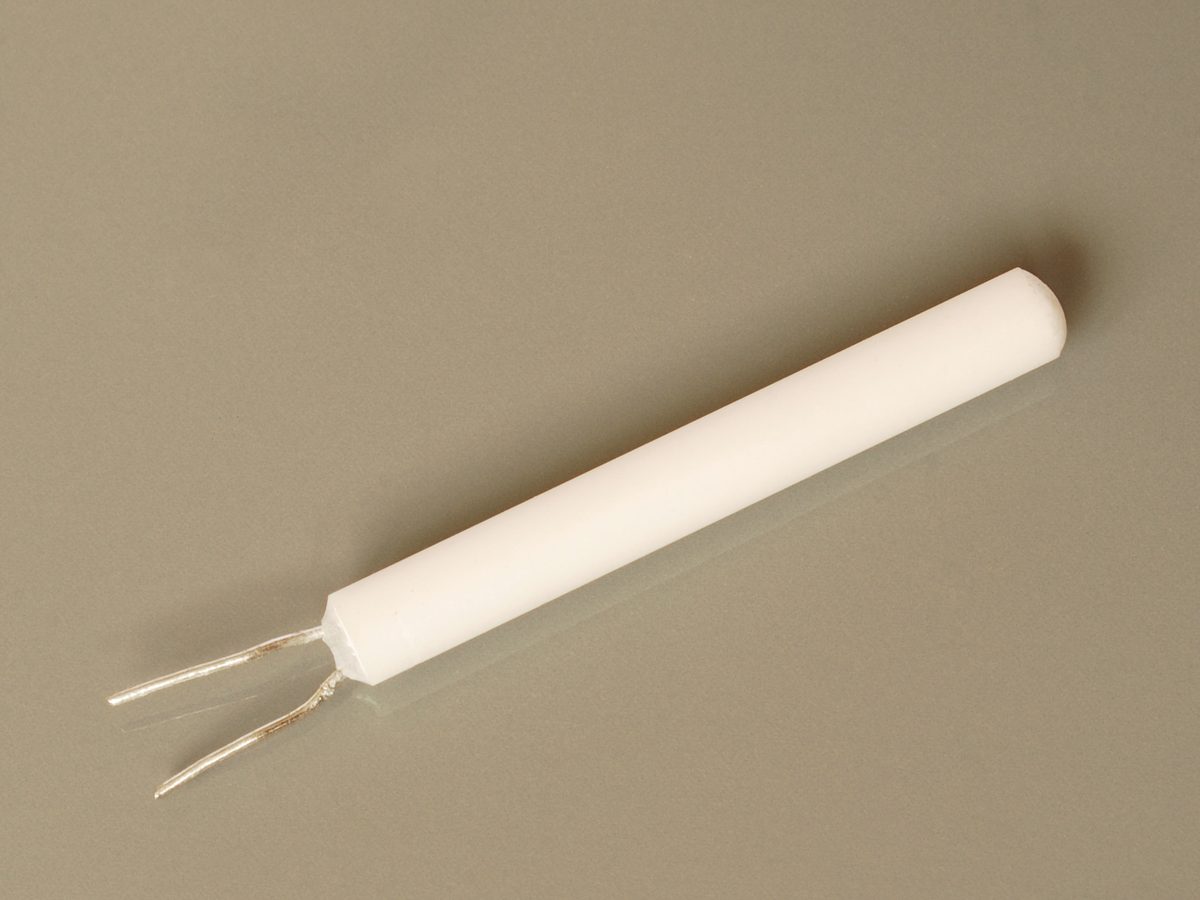 Elemento PT100 bobinado (3 mm de diámetro)
Imágenes: Termopar K (3) (Harke, dominio público) / Wire Resistencia Pt100 bobinada (Harke, CC BY-SA 3.0), Wikimedia Commons.
.jpg)

Principios: Cuatro efectos físicos diferentes que "convierten la temperatura en electricidad"
Termopares: El efecto Seebeck y la fuerza electromotriz entre metales diferentes
Un termopar une un extremo de dos cables metálicos diferentes; cuando existe una diferencia de temperatura entre esa unión (la unión de medición) y el extremo opuesto (la unión de referencia), genera una fuerza electromotriz (FEM térmica) proporcional a esa diferencia. Este es el efecto Seebeck, y la FEM V se puede aproximar utilizando la diferencia de temperatura \Delta T = T_1 - T_0 y el coeficiente Seebeck S de la siguiente manera:
El termopar tipo K más utilizado (un par de cromel-alumel) tiene un coeficiente Seebeck de aproximadamente 41\,\mu V/°C y la ventaja de mantenerse prácticamente constante en un amplio rango de temperaturas. Rango de 0 a 1000 °C. Sin embargo, un termopar solo puede medir la diferencia de temperatura entre dos puntos, por lo que determinar la temperatura absoluta en la unión de medición requiere conocer por separado la temperatura de la unión de referencia. El método clásico era la compensación por punto de congelación (sumergiendo la unión de referencia en agua helada a 0 °C), pero los instrumentos modernos suelen colocar un sensor independiente (un termistor o un sensor de temperatura semiconductor) cerca de la unión de referencia, miden su temperatura y la corrigen matemáticamente, una técnica integrada conocida como compensación de unión fría (CJC). Los termopares están estandarizados según la norma IEC 60584 (la norma internacional) y la ASTM E230 (la norma norteamericana); la clase de precisión estándar para un termopar tipo K es la clase 2 de la IEC 60584, aproximadamente \pm 2.2°C o \pm 0.75\% de lectura, la que sea mayor, mientras que la clase 1, de mayor precisión, alcanza aproximadamente \pm 1.5°C.
Circuito básico del termopar: se genera una fuerza electromotriz térmica según la diferencia de temperatura entre la unión de medición T1, donde se unen dos cables metálicos diferentes A y B, y la unión de referencia T0 ubicada en el lado del voltímetro (diagrama conceptual creado por Duskcoil).
RTDs — Cómo funciona un La resistencia de un metal varía con la temperatura
Un detector de temperatura por resistencia (RTD) aprovecha el hecho de que la resistencia eléctrica de un metal aumenta casi linealmente con la temperatura. La variante más común es el "Pt100", fabricado con platino de alta pureza, que presenta una resistencia de 100 Ω a 0 °C y de aproximadamente 138,5 Ω a 100 °C. La relación entre la resistencia y la temperatura se define en la norma internacional IEC 60751 como la "ecuación de Callendar-Van Dusen", que por encima de 0 °C adopta la siguiente forma cuadrática.
Aquí, R_0 representa la resistencia a 0 °C (100 Ω para un Pt100), y los coeficientes están estrictamente fijados por la norma como A = 3.9083 \times 10^{-3}\,°C^{-1} y B = -5.775 \times 10^{-7}\,°C^{-2} (por debajo de 0 °C se añade un término cúbico adicional C). La precisión de las RTD se expresa mediante las clases de tolerancia de la norma IEC 60751: la Clase A es \pm(0.15 + 0.002|T|)°C y la Clase B es \pm(0.3 + 0.005|T|)°C, lo que da como resultado una alta precisión de \pm 0.15°C para la Clase A cerca de 0 °C, mientras que a 100 °C incluso la Clase A se amplía a \pm 0.35°C; la tolerancia aumenta en términos absolutos a medida que sube la temperatura. Este patrón es opuesto al de los termopares, lo que significa que las RTD son mucho más precisas cerca de 0 °C. Dado que se trata de una medición de resistencia, para evitar la influencia de la resistencia del cable conductor es necesario separar la excitación de corriente de la detección de voltaje a través de cuatro cables; el cableado de "cuatro cables" es el estándar para aplicaciones de alta precisión.
Termistores: Cambio exponencial de la resistencia de un semiconductor
Los termistores pertenecen, en principio, a la misma familia de resistencia-temperatura que los RTD, pero al utilizar un semiconductor de óxido metálico en lugar de un metal, logran una tasa de cambio de resistencia mucho mayor que la de un RTD. El tipo predominante tiene un coeficiente de temperatura negativo (NTC), y su comportamiento de resistencia-temperatura se aproxima mediante la siguiente ecuación beta.
Aquí, T y T_0 son temperaturas absolutas (K), y \beta es una constante específica del material, generalmente entre 3000 y 4000 K para productos comunes. Debido a que la respuesta es exponencial, mientras que la resistencia de un RTD cambia menos del 40 % en un rango de 100 °C, la resistencia de un termistor cambia en órdenes de magnitud mayores en el mismo rango, lo que lo hace idóneo para la detección de alta sensibilidad en un rango de temperatura estrecho. La desventaja es que esta sensibilidad no lineal dificulta cubrir un amplio rango de temperaturas con una sola ecuación. En la práctica, los ingenieros utilizan tablas de consulta para múltiples temperaturas o una aproximación de orden superior, como la ecuación de Steinhart-Hart. También existe una variante menos común con coeficiente de temperatura positivo (PTC); en lugar de una respuesta suave, su resistencia aumenta bruscamente al superar una temperatura umbral, una propiedad que se aprovecha para limitar la corriente de irrupción en circuitos de potencia y fusibles autorrearmables. La foto del NTC que se muestra arriba es un ejemplo de un dispositivo limitador de corriente de irrupción en una placa de fuente de alimentación.
Sensores de circuitos integrados semiconductores: la dependencia de la temperatura de la banda prohibida y la unión PN
La tensión directa a través de una unión PN de silicio (como la unión base-emisor de un diodo o transistor), mantenida a una corriente constante, disminuye casi linealmente a medida que aumenta la temperatura (aproximadamente -2mV/°C para el silicio). Esta dependencia por sí sola no se reproduce de forma fiable frente a la temperatura absoluta, pero al combinar dos componentes de corriente con diferentes dependencias de temperatura para construir un voltaje de referencia independiente de la temperatura (una referencia de banda prohibida), y extrayendo solo el componente de temperatura del residuo, los ingenieros obtienen un circuito "PTAT" (Proporcional a la Temperatura Absoluta), la tecnología central dentro de los modernos circuitos integrados de sensores de temperatura semiconductores. El LM35 de Texas Instruments (anteriormente de National Semiconductor), lanzado en la década de 1980, fue un producto pionero que convirtió este principio en una salida de voltaje analógica ( 10mV/°C ), que proporciona una precisión \pm 1/4°C cerca de la temperatura ambiente y \pm 3/4°C en todo su rango de -55 a 150 °C sin calibración externa, todo en un formato de salida simple. Posteriormente, se popularizaron los productos que digitalizaban esta señal de temperatura con un convertidor analógico-digital (ADC) integrado y la leían directamente a través de un bus digital como I2C o 1-Wire, evolucionando hacia circuitos integrados 1-Wire como el DS18B20 de Maxim (ahora Analog Devices) y sensores I2C de alta precisión de la clase \pm 0.1°C, como el TMP117.
Termómetros sin contacto (de radiación infrarroja): La ley de Stefan-Boltzmann y el inesperado resurgimiento del termopar
Los termómetros de radiación infrarroja miden la temperatura sin contacto aprovechando la ley física que establece que un objeto irradia energía infrarroja en proporción a su temperatura absoluta (la ley de Stefan-Boltzmann). La energía radiante por unidad de área (P) se puede expresar mediante la emisividad (\varepsilon) (un coeficiente de 0 a 1 que describe la proximidad de una superficie a un cuerpo negro ideal) y la constante de Stefan-Boltzmann (\sigma) de la siguiente manera:
Dado que esta energía es proporcional a la cuarta potencia de la temperatura, incluso un pequeño cambio de temperatura produce un gran cambio en la energía radiante, que un sensor puede capturar para determinar la temperatura sin contacto. Lo interesante es que muchos de los elementos detectores que convierten esta energía infrarroja en una señal eléctrica se denominan "termopilas": estructuras construidas a partir de innumerables termopares microscópicos conectados en serie. Cuando la superficie receptora del detector absorbe la radiación infrarroja de un objeto, esta se calienta ligeramente, y el conjunto de termopares registra ese aumento de temperatura, de forma acumulativa, como una diferencia con respecto a una superficie de referencia en la parte posterior. El efecto Seebeck, descubierto en el siglo XIX, sigue siendo fundamental para una de las formas más modernas de detección de temperatura: la detección remota sin contacto. El MLX90614 de Melexis es un ejemplo representativo de un circuito integrado de salida digital que integra este enfoque de termopila en un solo chip. Por otro lado, las cámaras termográficas bidimensionales (como la FLIR Lepton) suelen utilizar un enfoque diferente, denominado "microbolómetro", en lugar de una termopila. Este dispositivo lee el aumento de temperatura píxel a píxel a partir de la radiación infrarroja absorbida, utilizando el mismo principio de "dependencia de la temperatura de la resistencia" que los RTD y los termistores. Esto significa que tanto los principios basados en resistencia como en termopares, descritos en este artículo, siguen vigentes, en diferentes formas, en la detección infrarroja sin contacto, una interesante coincidencia en la historia de la tecnología de detección de temperatura.
Comparación de especificaciones de los principales productos
| Producto | Fabricante | Método de detección | Rango de temperatura | Precisión | Notas |
|---|---|---|---|---|---|
| Serie KTSS (sondas de termopar tipo K) | Omega Engineering (EE. UU.) | Termopar | -200 a 900 °C con vaina de acero inoxidable (hasta ~1150 °C con vaina de Inconel 600) | Clase estándar: ±2,2 °C o ±0,75 %, lo que sea mayor | Soporte de conector miniatura de uso general; una sonda ideal para la medición de altas temperaturas en hornos industriales y sistemas de escape |
| M222 (elemento de película delgada Pt100) | Heraeus Nexensos (Alemania) | RTD | -70 a +500 °C | Seleccionable de Clase A (±0,15 °C a 0 °C) a Clase C (±0,6 °C a 0 °C) | Elemento de película delgada de 2,3 × 2,1 × 0,9 mm, conforme a DIN EN IEC 60751, ampliamente utilizado en automoción, medición industrial y dispositivos médicos |
| NTCLE100E3 | Vishay (EE. UU.) | Termistor NTC | -40 a +125 °C | Tolerancia de resistencia ±5 %, tolerancia beta ±0,75 % | 10 kΩ a 25 °C, β = 3977 K, encapsulado radial, utilizado generalmente desde la limitación de la corriente de irrupción de la fuente de alimentación hasta la detección |
| DS18B20 | Analog Devices (anteriormente Maxim) | Circuito integrado semiconductor (salida digital 1-Wire) | -55 a +125 °C | ±0,5 °C en el rango de -10 a 85 °C | Se pueden conectar en cadena varias unidades en un solo cable de señal a través del bus 1-Wire; resolución seleccionable de 9 a 12 bits (pasos de 0,5 a 0,0625 °C) |
| TMP117 | Texas Instruments (EE. UU.) | Circuito integrado semiconductor (salida digital I2C) | -55 a +150 °C | ±0,1 °C en el rango de -20 a 50 °C, ±0,25 °C incluso en el rango de -55 a 125 °C | Resolución de 16 bits a 0,0078 °C, bajo consumo de corriente de 3,5 µA, ofrece precisión de clase PT100 en un solo chip |
| MLX90614 | Melexis (Bélgica) | Infrarrojo sin contacto (termopila) | Temperatura del objeto: -70 a +382,2 °C, temperatura ambiente: -40 a +125 °C | Precisión estándar: ±0,5 °C (opción de grado médico disponible con precisión de ±0,1 °C en un rango limitado) | Salida digital SMBus, resolución de 0,02 °C, integra un convertidor analógico-digital (ADC) de 17 bits y un circuito integrado de aplicación específica (ASIC) para el procesamiento de señales en un único encapsulado TO-39 |
La serie KTSS de Omega es una línea estándar de sondas termopar para entornos hostiles de alta temperatura, como hornos industriales y gases de escape, y admite un conector miniatura estándar que se conecta directamente a instrumentos portátiles. El M222 de Heraeus es un elemento Pt100 de película delgada representativo, integrado en equipos de producción masiva, desde el control de motores automotrices y frenos antibloqueo hasta la gestión de temperatura de electrodomésticos. Destaca por ofrecer las tolerancias de clase A a C del estándar directamente como opciones de línea de productos. Los termistores NTC, como el NTCLE100E3 de Vishay, tienen un precio que oscila entre decenas de centavos y un dólar, y se utilizan en volúmenes de producción mucho mayores que las alternativas más caras, a cambio de un menor costo, en aplicaciones que van desde la limitación de la corriente de arranque de la fuente de alimentación hasta la monitorización de la temperatura de las celdas en baterías de iones de litio.
La característica más importante del DS18B20 es el bus 1-Wire, un método de comunicación que permite conectar en cadena varios sensores a través de un único cable de señal. Este bus ha sido durante mucho tiempo un estándar de facto en la comunidad de electrónica amateur, especialmente en torno a Arduino y Raspberry Pi. El TMP117 es otro circuito integrado semiconductor, pero diseñado para ofrecer una mayor precisión que el DS18B20. Según Texas Instruments, "puede sustituir al PT100 en aplicaciones no médicas", ofreciendo una precisión comparable a la de un sensor RTD en un solo chip. El MLX90614 es un sensor sin contacto representativo, elegido para aplicaciones donde se requiere medir sin tocar el objeto, como la temperatura superficial de un objeto giratorio o en los sectores alimentario y médico, donde es fundamental evitar la contaminación.
Historia: De un descubrimiento confundido con electricidad a la gestión del calor en un portátil
Seebeck interpretó erróneamente su propio descubrimiento como "magnetismo"
El efecto Seebeck, principio fundamental de los termopares, fue descubierto en 1821 por el físico alemán Thomas Johann Seebeck. Seebeck realizaba un experimento en el que unió dos metales diferentes (cobre y bismuto) formando un circuito cerrado y aplicó una diferencia de temperatura a través de la unión. Observó que la aguja de una brújula cercana se desviaba. A partir de esto, Seebeck concluyó que «la diferencia de temperatura magnetizaba el metal, y ese magnetismo desviaba la brújula», e intentó explicar el fenómeno relacionándolo con el magnetismo terrestre y la actividad volcánica. En realidad, la diferencia de temperatura generaba una corriente eléctrica en el circuito, y era el campo magnético creado por esa corriente el que desviaba la brújula; en otras palabras, Seebeck había descubierto la electricidad, pero publicó sus hallazgos sin comprenderla aún como un fenómeno magnético. Hans Christian Ørsted posteriormente reinterpretó correctamente el fenómeno como eléctrico, y hoy, combinado con el efecto Peltier, se conoce como el «efecto Peltier-Seebeck». Que el propio descubridor identificara erróneamente la verdadera naturaleza de su descubrimiento es un episodio insólito que aún se cita repetidamente en la historia de la ciencia.
Callendar rescató el termómetro de resistencia de platino de la inutilidad
El origen del termómetro de resistencia (RTD) se remonta a 1871, cuando el ingeniero alemán William Siemens presentó un método de medición de temperatura basado en la dependencia de la resistencia eléctrica con la temperatura durante una conferencia Bakeriana. Sin embargo, un comité de la Asociación Británica para el Avance de la Ciencia, integrado por Lord Kelvin y James Clerk Maxwell, examinó el dispositivo y emitió un informe crítico, señalando un defecto: el material aislante ejercía presión sobre el platino y desestabilizaba su valor de resistencia. Fue el físico británico Hugh Longbourne Callendar quien superó este obstáculo; alrededor de 1885, mejoró el material aislante y logró su estabilidad mediante un recocido a temperaturas superiores al límite superior del rango de medición previsto. La aproximación de resistencia-temperatura formulada por Callendar alcanzó una precisión del 1 % en un rango de 600 °C, convirtiéndose en el prototipo de la ecuación de Callendar-Van Dusen actual. Los aproximadamente 30 años que transcurrieron —desde la propuesta original de Siemens, pasando por las mejoras de Callendar, hasta el establecimiento del RTD como un instrumento de medición real— ilustran que descubrir un principio sólido y la perseverancia ingenieril necesaria para hacerlo realmente utilizable son dos cosas muy diferentes.
El principio del termistor descubierto por Faraday hace 150 años
El fenómeno subyacente a los termistores —la disminución de la resistencia de un semiconductor al aumentar la temperatura— fue registrado por primera vez por Michael Faraday, conocido como el descubridor de la inducción electromagnética. En 1833, Faraday observó que la resistencia eléctrica del sulfuro de plata disminuía drásticamente al aumentar la temperatura, y este se considera el primer registro científico que demuestra una propiedad de un semiconductor. Sin embargo, transcurrieron aproximadamente 100 años para que este fenómeno llegara al mercado como un producto real; la producción comercial comenzó finalmente en 1930, cuando el inventor estadounidense Samuel Ruben estableció un proceso de fabricación práctico. Ruben también contribuyó posteriormente al desarrollo práctico de las baterías de mercurio y alcalinas, y es conocido además como investigador de baterías. El hecho de que transcurriera casi un siglo desde el descubrimiento del fenómeno subyacente hasta su aplicación práctica contrasta con el efecto Seebeck, descubierto en el mismo siglo XIX, que se implementó con relativa rapidez en forma de termopar.
El hombre conocido como el "Zar de las Bandas Prohibidas"
El ingeniero cuya maestría en el diseño de circuitos de referencia de banda prohibida, elemento central de los circuitos integrados de sensores de temperatura semiconductores, aún se recuerda en la industria, es Robert (Bob) Pease, de National Semiconductor (actualmente Texas Instruments). Pease se unió a la compañía en 1976 y, durante sus 33 años de trayectoria, trabajó en 21 patentes y más de 20 diseños de circuitos integrados, ganándose el apodo de "Zar de las Bandas Prohibidas" entre sus colegas por su excepcional habilidad en el diseño analógico. También es conocido por su profunda implicación en el desarrollo y la evaluación de circuitos integrados para sensores de temperatura, incluido el LM35. Existe una anécdota que cuenta que calibró el LM35 utilizando un baño termostático de ultra alta precisión y ultra estable que él mismo construyó para tal fin. La técnica de obtener una resolución de temperatura del orden de los milikelvin con un solo chip de silicio, absorbiendo la variación del proceso de fabricación de semiconductores y los errores de producción, es una extensión de la maestría desarrollada por un pequeño grupo de diseñadores analógicos como Pease.
Un caso real: Un coche de F1 mide sus neumáticos "sin tocarlos" usando 12 sensores sin contacto
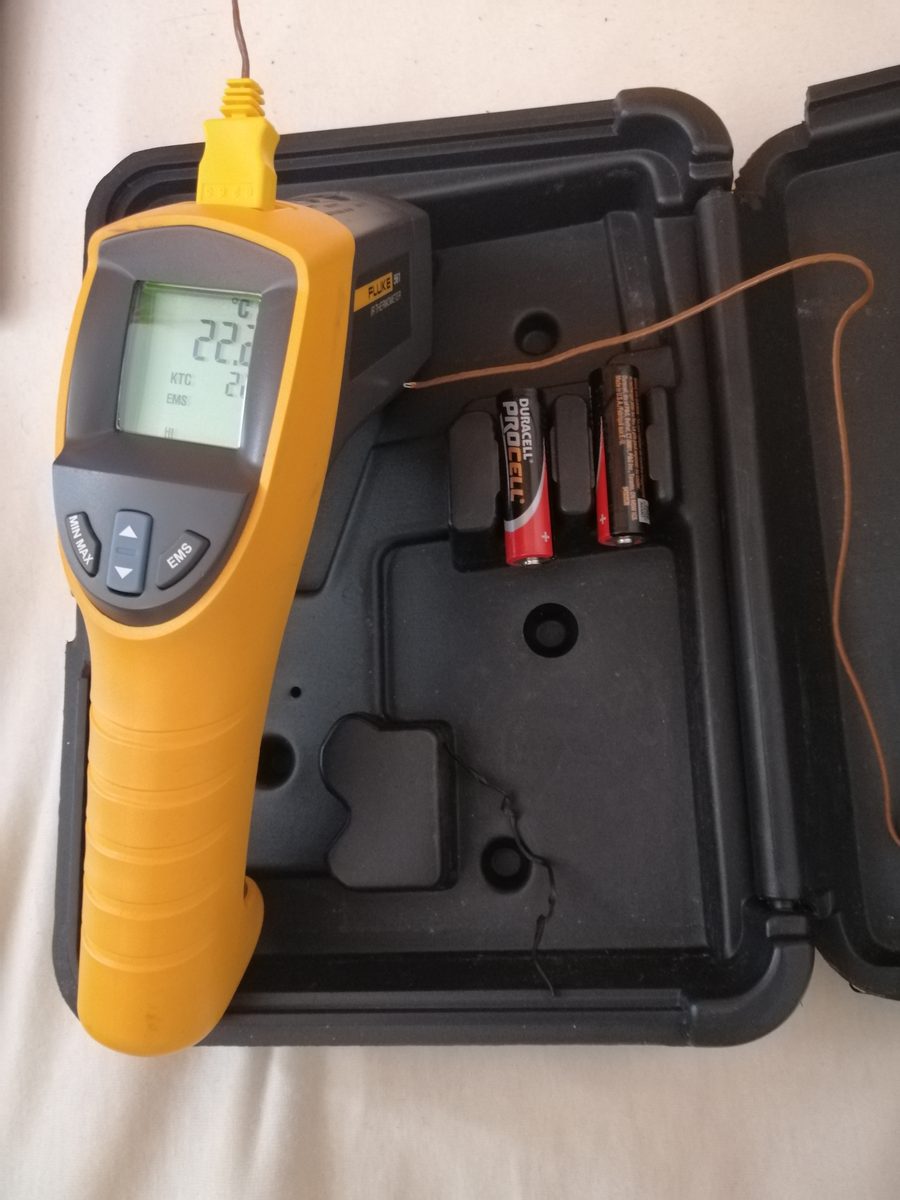 Termómetro infrarrojo Fluke 561 (con sonda termopar tipo K)
Imagen: Industrial termómetro infrarrojo con sonda de temperatura adicional (KalWadin, CC BY-SA 4.0), Wikimedia Commons. Un ejemplo de dispositivo portátil que combina detección infrarroja sin contacto y una sonda termopar de contacto en una sola unidad.

Un caso práctico que demuestra la utilidad de los sensores de temperatura, tanto en configuraciones multiunidad como sin contacto, es la monitorización de la temperatura de los neumáticos en los monoplazas de Fórmula 1 (F1). Las características de agarre de los neumáticos de F1 cambian drásticamente con la temperatura del caucho, por lo que medir la temperatura de la superficie en tiempo real y sin contacto mientras el coche está en marcha influye directamente en la puesta a punto y la estrategia de carrera. El producto utilizado aquí es el sensor de matriz infrarroja "IRN8C-F1", desarrollado por la empresa francesa Texense, que, según se informa, es utilizado por más del 90 % de los equipos de la parrilla de F1 de la década de 2020. El dispositivo integra ocho canales de elementos detectores infrarrojos en una sola carcasa, lo que le permite leer la distribución de temperatura en ocho puntos a lo ancho del neumático de una sola vez, y está optimizado para medir a una distancia de hasta 950 mm. En un coche real, la configuración típica coloca un sensor en cada una de las cuatro ruedas. Cuando se utilizan varias unidades por neumático (tres, para la medición del punto interior/exterior/central, por ejemplo), un automóvil puede llevar hasta aproximadamente 12 sensores infrarrojos que monitorizan la superficie de los neumáticos en tiempo real. Conectar termopares o RTD de contacto directamente a la superficie de un neumático que gira y se mueve a alta velocidad es prácticamente imposible; el principio mismo de detección sin contacto, basado en la ley de Stefan-Boltzmann, es la condición previa que hace posible esta aplicación.
La "deriva de temperatura invisible" que afecta silenciosamente la precisión de los sensores de fuerza
Los sensores de temperatura no solo se utilizan de forma independiente, sino que también influyen, o incluso perjudican, la precisión de otros sensores. Un artículo publicado en febrero de 2025, "Método de compensación de temperatura de un sensor de fuerza/torque de seis ejes mediante una unidad recurrente con compuerta" (Hyun-Bin Kim, Seokju Lee, Byeong-Il Ham, Kyung-Soo Kim), examina cómo la precisión de un sensor de fuerza/torque (F/T) de seis ejes se ve afectada por los cambios de temperatura. El diseño ligero de 45 g de un sensor F/T basado en un optoacoplador le confiere una masa térmica reducida, por lo que incluso una pequeña cantidad de calor genera fluctuaciones bruscas en la temperatura interna, provocando cambios en la corriente oscura que degradan la precisión de la estimación de fuerza y torque en tiempo real. En lugar de la corrección de temperatura convencional basada en perceptrón multicapa (MLP) o mínimos cuadrados, este artículo propone un método de corrección que utiliza una GRU (Unidad Recurrente con Compuerta), la cual procesa datos de series temporales, y reporta mejoras en la precisión con respecto a los métodos convencionales. Es fácil pasar por alto este detalle al leer la hoja de especificaciones de un sensor de fuerza, pero la deriva debida a la propia generación de calor del sensor y a las fluctuaciones de la temperatura ambiente es un factor oculto que afecta al control preciso de la fuerza de un brazo robótico en su funcionamiento real. Actualmente, se sigue investigando la combinación de la detección de temperatura con el aprendizaje automático para corregir este problema.
Parámetros que determinan el rendimiento
- Principio de medición vs. rango de temperatura: Un termopar tipo K puede cubrir un rango extremadamente amplio de -200 a 1350 °C, mientras que un RTD (Pt100) cubre de -200 a 850 °C, los termistores alrededor de -55 a 150 °C, y los circuitos integrados semiconductores de -55 a 125 °C para el DS18B20 o de -55 a 150 °C para el TMP117. Cuanto mayor sea la temperatura, más se reducen las opciones a los termopares. Los circuitos integrados semiconductores y los termistores no se pueden utilizar en entornos de alta temperatura, como gases de escape o hornos industriales.
- Precisión frente a dependencia de la temperatura: Un RTD (Clase A, ±0,15 °C cerca de 0 °C) o un TMP117 (±0,1 °C entre -20 y 50 °C) ofrece alta precisión en un rango de temperatura estrecho, pero la tolerancia se amplía a medida que aumenta la temperatura. En cambio, la precisión estándar de un termopar (±2,2 °C o ±0,75 %) se mantiene prácticamente constante como un error proporcional en todo el rango de temperatura, lo que lo hace adecuado para aplicaciones que priorizan la robustez en un amplio rango de altas temperaturas sobre la precisión absoluta.
- Velocidad de respuesta y masa térmica: Los termistores y los termopares tienen elementos pequeños con baja masa térmica, por lo que responden rápidamente, mientras que un elemento RTD encapsulado tiene mayor masa térmica y tiende a responder más lentamente. Un sensor sin contacto como el MLX90614 no necesita tocar el objetivo ni esperar al equilibrio térmico, por lo que puede medir la temperatura instantáneamente incluso en objetivos donde la medición por contacto es difícil, como una superficie giratoria.
- Autocalentamiento: Tanto los termistores como las RTD requieren que se les aplique corriente para la medición, y esa corriente genera calor Joule que calienta ligeramente el elemento. El hecho de que el LM35 mantenga el autocalentamiento por debajo de 0,1 °C con solo 60 µA de corriente de alimentación, y que el TMP117 presente un bajo consumo de 3,5 µA, demuestra que la supresión del autocalentamiento se convierte en un objetivo central del diseño a medida que se busca mayor precisión.
- Cableado y coste de implementación: Lograr una alta precisión con una RTD requiere cableado de 4 hilos, lo que aumenta el coste del cableado, mientras que el bus de 1 hilo del DS18B20 permite conectar en cadena varias unidades en un solo cable de señal, reduciendo drásticamente el número de cables para la medición multipunto. En aplicaciones como las baterías de vehículos eléctricos, que requieren de decenas a cientos de puntos de monitorización de temperatura, esta diferencia en el número de cables se traduce directamente en un mayor coste de implementación.
- El valor de la opción sin contacto: Como muestra el IRN8C-F1 en F1, cuando un objeto gira a alta velocidad, debe evitarse la contaminación, ya que el contacto en sí mismo alteraría la medición. La medición sin contacto, basada en la ley de Stefan-Boltzmann, determina si la medición es posible, incluso antes de considerar la precisión. Dicho esto, un ajuste incorrecto de la emisividad (\varepsilon) distorsiona significativamente la lectura, por lo que comprender las características de la superficie del objeto (brillo, material) es aún más importante que con la detección por contacto.
¿La temperatura de la cámara térmica es independiente del material?
La emisividad, las reflexiones, la transmisión y las condiciones de visualización afectan a la temperatura aparente.
Las diferencias de color por sí solas no permiten establecer diferencias de temperatura precisas. ## Referencias - [Hoja de datos del sensor de temperatura centígrado de precisión LM35 (Texas Instruments, PDF oficial)](https://www.ti.com/lit/ds/symlink/lm35.pdf) - [Página del producto del sensor de temperatura digital de alta precisión y bajo consumo TMP117 (Texas Instruments, oficial)](https://www.ti.com/product/TMP117) - [Hoja de datos del termómetro digital de resolución programable de 1 cable DS18B20 (Analog Devices, PDF oficial)](https://www.analog.com/media/en/technical-documentation/data-sheets/ds18b20.pdf) - [Hoja de datos del MLX90614 (Melexis, PDF oficial)](https://www.melexis.com/-/media/files/documents/datasheets/mlx90614-datasheet-melexis.pdf) - [Hoja de datos del Heraeus Nexensos M222 (PDF distribuido por Mouser)](https://www.mouser.com/datasheet/2/619/m_222_e-1919962.pdf) - [Hoja de datos del Vishay NTCLE100E3] (Vishay, PDF oficial)](https://www.vishay.com/docs/29049/ntcle100.pdf) - [Página de producto de las sondas termopar de la serie KTSS de Omega Engineering](https://www.dwyeromega.com/en-us/shop/type-k-thermocouple) - [Explicación de los termopares tipo K (blog oficial de DwyerOmega)](https://www.dwyeromega.com/en-us/resources/k-type-thermocouples) - [Precisión, tolerancias y fuentes de error de los termopares (TE Instrumentation)](https://www.te-instrumentation.com/thermocouple-accuracy-tolerances-error-sources/) - [Clases de precisión de RTD: Clase AA, A, B, Pt100 y Pt1000 (Thermometrics)](https://thermometricscorp.com/rtd-accuracy-classes.html) - [Ecuación de Callendar-Van Dusen (Wikipedia)](https://en.wikipedia.org/wiki/Callendar%E2%80%93Van_Dusen_equation) - [El origen del termómetro de resistencia de platino (Johnson Matthey Technology Review)](https://technology.matthey.com/content/journals/10.1595/003214080X243104112) - [Hugh Longbourne Callendar (Wikipedia)](https://en.wikipedia.org/wiki/Hugh_Longbourne_Callendar) - [Termistor (Wikipedia, información sobre Faraday, 1833 y Ruben, 1930)](https://en.wikipedia.org/wiki/Thermistor) - [Thomas Johann Seebeck (Wikipedia, sobre el descubrimiento y el malentendido)](https://en.wikipedia.org/wiki/Thomas_Johann_Seebeck) - [Bob Pease (Wikipedia, información sobre el "Zar de las Bandas Prohibidas")](https://en.wikipedia.org/wiki/Bob_Pease) - [Bob Pease: el "Zar de las Bandas Prohibidas" y su legado en el diseño analógico (All About Circuits)](https://www.allaboutcircuits.com/news/bob-pease-a-legacy-of-analog-design/) - [Hoja de datos de la serie FLIR Lepton (Teledyne FLIR, PDF oficial)](https://groupgets-files.s3.amazonaws.com/lepton/Resources/Lepton%20Series%20Datasheet.pdf) - [Página del producto del sensor infrarrojo de temperatura de neumáticos Texense IRN8C-F1 (Fama) Ingeniería)](https://www.famaengineering.com/en/products-catalog/temperature/tire-temperature/tyre-temperature-sensor-irn8-c-f1/) - [Sensores de prueba de la Fórmula 1 explicados (RACER)](https://racer.com/2014/02/27/formula-1-s-testing-sensors-explained) - [Método de compensación de temperatura de un sensor de fuerza/torque de seis ejes mediante una unidad recurrente controlada (arXiv:2502.17528)](https://arxiv.org/html/2502.17528)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.