Contents — find the section you need
Un capteur de température convertit la température d'un objet ou de son environnement en un signal électrique. Cependant, le terme « capteur de température » ne désigne pas une technologie unique ; il englobe au moins quatre principes physiques distincts qui coexistent : les thermocouples, qui exploitent la force électromotrice générée à la jonction de deux métaux différents ; les RTD et les thermistances, qui utilisent la variation de la résistance électrique des métaux ou des semi-conducteurs en fonction de la température ; les capteurs à circuit intégré semi-conducteur, qui exploitent les caractéristiques de bande interdite du silicium ; et les thermomètres à rayonnement sans contact, qui détectent directement le rayonnement infrarouge émis par un objet. Des enroulements de moteurs et des cellules de batteries aux processeurs, en passant par les gaz d'échappement, les aliments et le corps humain, la température est la grandeur physique qu'il faut surveiller en priorité dans presque tous les systèmes mécaniques, des robots mobiles autonomes aux centres de données. Elle joue un rôle discret en coulisses dans de nombreuses autres technologies de capteurs, de la détection d'emballement thermique dans les batteries à la protection contre la surchauffe des enroulements dans les actionneurs.
 Thermocouple de type K (jonction soudée, fil gainé)
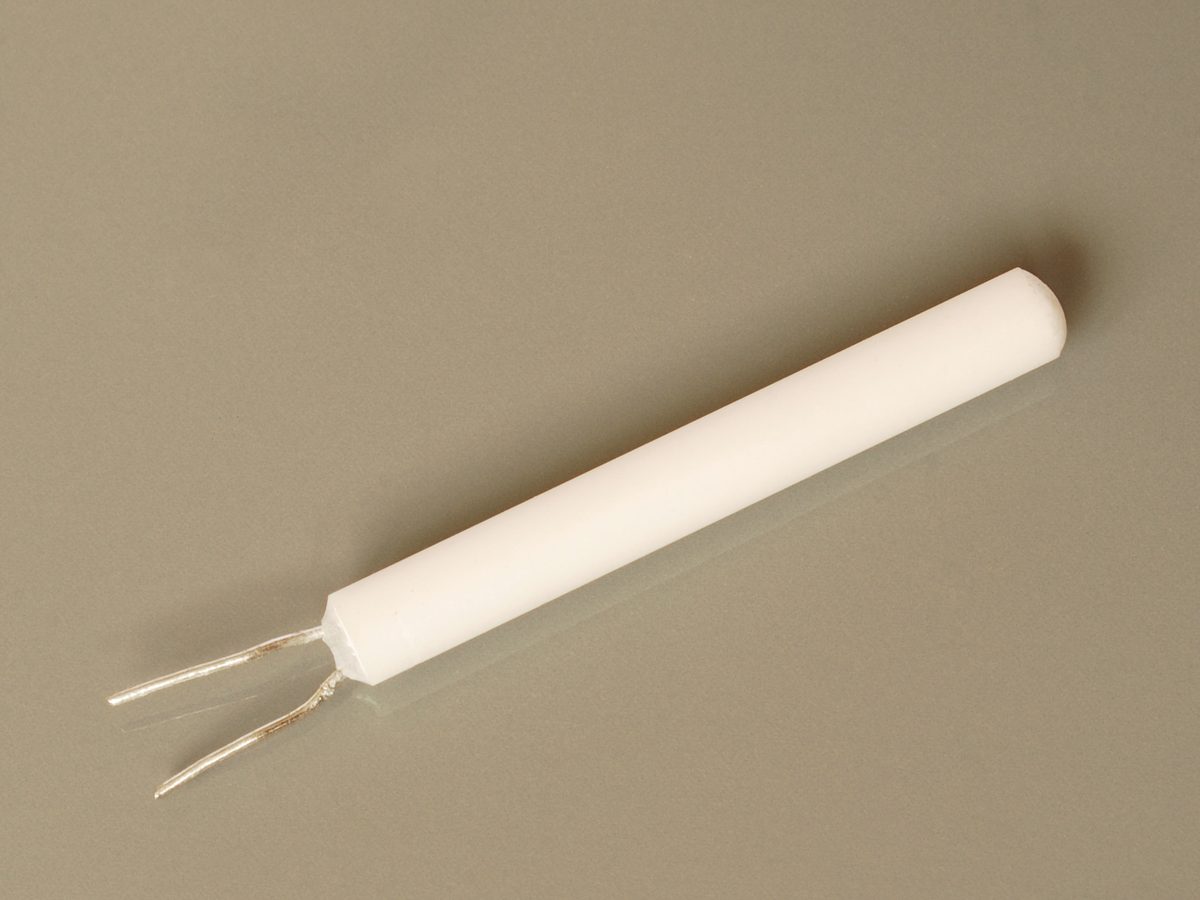 Élément PT100 bobiné (diamètre de 3 mm)
Images : Thermocouple K (3) (Harke, domaine public) / Wire Résistance PT100 bobinée (Harke, CC BY-SA) 3.0), Wikimedia Commons.
.jpg)

Principes : Quatre effets physiques différents qui « transforment la température en électricité »
Thermocouples — L’effet Seebeck et la force électromotrice entre métaux différents
Un thermocouple relie l’extrémité de deux fils métalliques différents. Lorsqu’une différence de température existe entre cette jonction (la jonction de mesure) et l’extrémité opposée (la jonction de référence), il génère une force électromotrice (force électromotrice thermique) proportionnelle à cette différence. C’est l’effet Seebeck, et la force électromotrice (FEM) peut être approximée à l’aide de la différence de température et du coefficient Seebeck, comme suit.
Le thermocouple de type K le plus couramment utilisé (un couple chromel-alumel) possède un coefficient Seebeck d’environ , et présente l’avantage de rester quasiment constant sur une large plage de températures, de 0 à 1 000 °C. La plage de mesure est limitée. Cependant, un thermocouple ne peut mesurer que la différence de température entre deux points. Déterminer la température absolue au niveau de la jonction de mesure nécessite donc de connaître séparément la température de la jonction de référence. La méthode classique consistait à compenser le point de congélation en immergeant la jonction de référence dans de l'eau glacée (0 °C). Les instruments modernes utilisent généralement un capteur séparé (thermistance ou capteur de température à semi-conducteur) placé près de la jonction de référence, qui mesure sa température et la corrige mathématiquement. Cette technique intégrée est appelée compensation de jonction froide (CJC). Les thermocouples sont normalisés selon la norme CEI 60584 (norme internationale) et la norme ASTM E230 (norme nord-américaine). La classe de précision standard pour un thermocouple de type K est la classe 2 de la norme CEI 60584, soit environ 9 ou 10 µF de la lecture, la valeur la plus élevée étant retenue. La classe 1, de plus haute précision, atteint environ 11 µF.
Circuit de base d'un thermocouple : une force électromotrice thermique apparaît en fonction de la différence de température entre la jonction de mesure T1, où sont reliés deux fils métalliques différents A et B, et la jonction de référence T0 située côté voltmètre (schéma conceptuel créé par Duskcoil).
RTD — Comment la résistance d'un métal varie avec Température
Une sonde de température à résistance (RTD) exploite le fait que la résistance électrique d'un métal augmente de façon quasi linéaire avec la température. Le modèle le plus courant est la sonde « Pt100 », fabriquée en platine de haute pureté, qui affiche une résistance de 100 Ω à 0 °C et d'environ 138,5 Ω à 100 °C. La relation entre la résistance et la température est définie par la norme internationale CEI 60751 par l'équation de Callendar-Van Dusen, qui, au-dessus de 0 °C, prend la forme quadratique suivante :
Ici, R_0 représente la résistance à 0 °C (100 Ω pour une sonde Pt100), et les coefficients sont strictement fixés par la norme : A = 3.9083 \times 10^{-3}\,°C^{-1} et B = -5.775 \times 10^{-7}\,°C^{-2} (en dessous de 0 °C, un terme cubique supplémentaire, C, est ajouté). La précision des RTD est exprimée par les classes de tolérance de la norme IEC 60751 : la classe A correspond à \pm(0.15 + 0.002|T|)°C et la classe B à \pm(0.3 + 0.005|T|)°C, ce qui donne une haute précision \pm 0.15°C pour la classe A à proximité de 0 °C. À 100 °C, la tolérance de la classe A s’étend jusqu’à \pm 0.35°C ; la tolérance augmente donc en valeur absolue avec la température. Ce comportement est inverse à celui des thermocouples, ce qui signifie que les RTD sont nettement plus précis à proximité de 0 °C. Puisqu’il s’agit d’une mesure de résistance, pour éviter l’influence de la résistance des fils conducteurs, il est nécessaire de séparer l’excitation du courant de la mesure de tension sur quatre fils ; le câblage à quatre fils est la norme pour les applications de haute précision.
Thermistances — Variation exponentielle de la résistance d'un semi-conducteur
Les thermistances appartiennent à la même famille de capteurs de résistance en fonction de la température que les RTD (détecteurs de température à résistance). Cependant, grâce à l'utilisation d'un semi-conducteur à oxyde métallique au lieu d'un métal, elles présentent une vitesse de variation de résistance bien supérieure à celle d'un RTD. Le type dominant possède un coefficient de température négatif (CTN), et son comportement en fonction de la température est approximé par l'équation bêta suivante.
Ici, T et T_0 représentent les températures absolues (K), et \beta est une constante spécifique au matériau, généralement comprise entre 3 000 et 4 000 K pour les produits courants. Du fait de leur réponse exponentielle, alors que la résistance d'un RTD varie de moins de 40 % sur une plage de 100 °C, la résistance d'une thermistance varie de plusieurs ordres de grandeur sur la même plage, ce qui la rend particulièrement adaptée à la détection haute sensibilité sur une plage de température étroite. L'inconvénient de cette sensibilité non linéaire est qu'il est difficile de couvrir une large plage de températures avec une seule équation. En pratique, les ingénieurs utilisent des tables de consultation à plusieurs points de température, ou une approximation d'ordre supérieur comme l'équation de Steinhart-Hart. Il existe également une variante plus rare à coefficient de température positif (CTP) ; au lieu d'une réponse progressive, sa résistance augmente brusquement lorsqu'une température seuil est franchie, une propriété exploitée pour la limitation du courant d'appel dans les circuits de puissance et les fusibles à réarmement automatique. La photo de la thermistance NTC ci-dessus est elle-même un exemple de dispositif de limitation du courant d'appel sur une carte d'alimentation.
Capteurs à circuits intégrés semi-conducteurs — Dépendance de la bande interdite et de la jonction PN à la température
La tension directe aux bornes d'une jonction PN en silicium (comme la jonction base-émetteur d'une diode ou d'un transistor), maintenue à courant constant, diminue de façon quasi linéaire lorsque la température augmente (environ -2mV/°C pour le silicium). Cette dépendance, à elle seule, ne permet pas une reproduction fiable de la tension en fonction de la température absolue. Cependant, en combinant deux composantes de courant présentant des dépendances à la température différentes pour construire une tension de référence indépendante de la température (une référence de bande interdite), et en extrayant uniquement la composante de température du résidu, les ingénieurs obtiennent un circuit « PTAT » (Proportionnel à la Température Absolue) — la technologie de base des circuits intégrés modernes de capteurs de température à semi-conducteurs. Le LM35 de Texas Instruments (anciennement National Semiconductor), lancé dans les années 1980, fut un produit pionnier qui a transformé ce principe en une sortie de tension analogique ( 10mV/°C ), offrant une précision \pm 1/4°C à proximité de la température ambiante et \pm 3/4°C sur toute sa plage de température, de -55 à 150 °C, sans étalonnage externe, le tout dans un format de sortie simple. Par la suite, les produits qui numérisent ce signal de température à l'aide d'un convertisseur analogique-numérique (CAN) intégré et le lisent directement via un bus numérique tel que I2C ou 1-Wire se sont généralisés, donnant naissance aux circuits intégrés 1-Wire comme le DS18B20 de Maxim (désormais Analog Devices) et aux capteurs I2C haute précision de classe\pm 0.1°C, tels que le TMP117.
Thermomètres sans contact (à rayonnement infrarouge) — La loi de Stefan-Boltzmann et le retour inattendu du thermocouple
Les thermomètres à rayonnement infrarouge mesurent la température sans contact en exploitant la loi physique selon laquelle un objet rayonne de l'énergie infrarouge proportionnellement à sa température absolue (loi de Stefan-Boltzmann). L'énergie rayonnante par unité de surface (P) peut être exprimée à l'aide de l'émissivité (\varepsilon) (un coefficient compris entre 0 et 1 qui décrit la proximité d'une surface à un corps noir idéal) et de la constante de Stefan-Boltzmann (\sigma), comme suit.
(
Comme cette énergie est proportionnelle à la quatrième puissance de la température, même une faible variation de température induit une variation importante d'énergie rayonnante, qu'un capteur peut capter pour déterminer la température sans contact. Il est intéressant de noter que de nombreux éléments détecteurs qui convertissent cette énergie infrarouge en un signal électrique sont appelés « thermopiles » : des structures constituées d'innombrables thermocouples microscopiques connectés en série. Lorsque le rayonnement infrarouge émis par un objet cible est absorbé par la surface réceptrice du détecteur, cette dernière s'échauffe légèrement. Le réseau de thermocouples mesure cette élévation de température, de manière cumulative, par différence avec une surface de référence située au verso. L'effet Seebeck, découvert au XIXe siècle, est toujours à la base de l'une des formes les plus modernes de détection de température : la détection sans contact et à distance. Le MLX90614 de Melexis est un exemple représentatif de circuit intégré à sortie numérique intégrant cette technologie de thermopile sur une seule puce. Les caméras thermiques bidimensionnelles (comme la FLIR Lepton), quant à elles, utilisent généralement une autre approche, appelée « microbolomètre », plutôt qu'une thermopile. Il s'agit d'un dispositif qui mesure l'élévation de température pixel par pixel due à l'absorption d'infrarouge, en utilisant le même principe de dépendance de la résistance à la température que les RTD et les thermistances. Autrement dit, les principes basés sur la résistance et sur les thermocouples, abordés dans cet article, sont tous deux, sous différentes formes, pleinement intégrés à la détection infrarouge sans contact ; une coïncidence intéressante dans l'histoire des technologies de mesure de température.
Comparaison des spécifications des principaux produits
| Produit | Fabricant | Méthode de détection | Plage de température | Précision | Remarques |
|---|---|---|---|---|---|
| Série KTSS (sondes thermocouples de type K) | Omega Engineering (États-Unis) | Thermocouple | -200 à 900 °C avec gaine en acier inoxydable (jusqu'à environ 1150 °C avec gaine en Inconel 600) | Classe standard : ±2,2 °C ou ±0,75 %, la valeur la plus élevée étant retenue | Compatible avec les connecteurs miniatures standard Sonde de référence pour la mesure des hautes températures dans les fours industriels et les systèmes d'échappement |
| M222 (élément en couche mince Pt100) | Heraeus Nexensos (Allemagne) | RTD | -70 à +500 °C | Classe A (±0,15 °C à 0 °C) ou Classe C (±0,6 °C à 0 °C) | Élément en couche mince de 2,3 × 2,1 × 0,9 mm, conforme à la norme DIN EN IEC 60751, largement utilisé dans les secteurs de l'automobile, de la mesure industrielle et des dispositifs médicaux |
| NTCLE100E3 | Vishay (États-Unis) | Thermistance NTC | -40 à +125 °C | Tolérance de résistance ±5 %, tolérance de β ±0,75 % | 10 kΩ à 25 °C, β = 3977 K, boîtier à broches radiales, généralement utilisé pour la limitation du courant d'appel des alimentations et la détection |
| DS18B20 | Analog Devices (anciennement Maxim) | Circuit intégré semi-conducteur (sortie numérique 1-Wire) | -55 à +125 °C | ±0,5 °C de -10 à 85 °C | Possibilité de connecter plusieurs unités en série sur un seul fil de signal via le bus 1-Wire ; résolution sélectionnable de 9 à 12 bits (pas de 0,5 à 0,0625 °C) |
| TMP117 | Texas Instruments (États-Unis) | Circuit intégré semi-conducteur (sortie numérique I2C) | -55 à +150 °C | ±0,1 °C de -20 à 50 °C, ±0,25 °C même de -55 à 125 °C | Résolution 16 bits à 0,0078 °C, faible consommation de 3,5 µA, précision équivalente à celle d'une sonde PT100 sur une seule puce |
| MLX90614 | Melexis (Belgique) | Sonde infrarouge sans contact (thermopile) | Température des objets : -70 à +382,2 °C, température ambiante : -40 à +125 °C | Précision standard : ±0,5 °C (option médicale ±0,1 °C disponible sur une plage limitée) | Sortie numérique SMBus, résolution de 0,02 °C, intègre un convertisseur analogique-numérique 17 bits et un circuit intégré spécifique de traitement du signal dans un boîtier TO-39 |
La série KTSS d'Omega est une gamme de sondes thermocouples standard pour les environnements difficiles à haute température, tels que les fours industriels et les gaz d'échappement. Elle est compatible avec un connecteur miniature standard permettant un branchement direct sur les instruments portables. Le M222 d'Heraeus est un élément Pt100 en couche mince représentatif, intégré à de nombreux équipements produits en série, du contrôle moteur automobile et des freins ABS à la gestion de la température des appareils électroménagers. Il se distingue par le fait qu'il propose les tolérances de classe A à C de la norme directement en option sur sa gamme de produits. Les thermistances NTC, comme la NTCLE100E3 de Vishay, sont disponibles à des prix allant de quelques centimes à un dollar et sont utilisées à des volumes de production bien supérieurs à ceux des alternatives plus onéreuses, en contrepartie d'un coût moindre. Elles sont utilisées pour diverses applications, de la limitation du courant d'appel des alimentations à la surveillance de la température des cellules des batteries lithium-ion.
La principale caractéristique du DS18B20 est son bus 1-Wire, une méthode de communication permettant de connecter plusieurs capteurs en série sur un seul fil de signal. Ce bus est depuis longtemps considéré comme la norme de facto dans la communauté des amateurs d'électronique, notamment autour des systèmes Arduino et Raspberry Pi. Le TMP117 est un autre circuit intégré semi-conducteur, conçu pour offrir une précision supérieure au DS18B20. Comme le précise Texas Instruments, il « peut remplacer le PT100 dans les applications non médicales », intégrant une précision équivalente à celle des RTD dans une seule puce. Le MLX90614 est un capteur sans contact représentatif, choisi pour les applications nécessitant une mesure sans contact avec la cible : la température de surface d'un objet en rotation, ou encore les secteurs agroalimentaire et médical où toute contamination doit être évitée.
Historique : D'une découverte confondue avec l'électricité à la gestion thermique d'un ordinateur portable
Seebeck interprète mal sa propre découverte, la prenant pour du « magnétisme »
L'effet Seebeck, principe fondamental des thermocouples, a été découvert en 1821 par le physicien allemand Thomas Johann Seebeck. Lors d'une expérience, Seebeck a relié deux métaux différents (cuivre et bismuth) en une boucle et a appliqué une différence de température à la jonction. Il a alors observé la déviation de l'aiguille d'une boussole placée à proximité. De là, Seebeck conclut que « la différence de température magnétisait le métal et que ce magnétisme déviait la boussole », et il tenta d'expliquer le phénomène en le reliant au magnétisme terrestre et à l'activité volcanique. En réalité, la différence de température induisait un courant dans le circuit, et c'était le champ magnétique créé par ce courant qui dévia la boussole. Autrement dit, Seebeck avait découvert l'électricité, mais publia ses résultats en la considérant encore comme un phénomène magnétique. Hans Christian Ørsted réinterpréta plus tard, et correctement, le phénomène comme étant de nature électrique, et aujourd'hui, combiné à l'effet Peltier, il est connu sous le nom d'« effet Peltier-Seebeck ». Le fait que le découvreur lui-même ait mal identifié la véritable nature de sa propre découverte est un épisode insolite encore fréquemment cité dans l'histoire des sciences.
Callendar sauve le thermomètre à résistance de platine de l'oubli
L'origine du RTD remonte à 1871, lorsque l'ingénieur d'origine allemande William Siemens présenta, lors d'une conférence Bakerian, une méthode de mesure de température basée sur la dépendance de la résistance électrique à la température. Cependant, un comité de l'Association britannique pour l'avancement des sciences, comprenant Lord Kelvin et James Clerk Maxwell, examina le dispositif à l'époque et publia un rapport critique, pointant du doigt un défaut : le matériau isolant exerçait une contrainte sur le platine et déstabilisait sa résistance. C'est le physicien britannique Hugh Longbourne Callendar qui résolut ce problème ; vers 1885, il améliora le matériau isolant et obtint sa stabilité par un recuit à des températures supérieures à la limite supérieure de la plage de mesure prévue. L'approximation de la résistance en fonction de la température formulée par Callendar atteignit une précision de 1 % sur une plage de 600 °C, et devint le prototype de l'équation de Callendar-Van Dusen actuelle. Les quelque 30 années nécessaires – de la proposition initiale de Siemens aux améliorations de Callendar, jusqu'à l'établissement de la RTD comme véritable instrument de mesure – illustrent bien que la découverte d'un principe solide et la persévérance technique requise pour le rendre utilisable sont deux choses bien différentes.
Le principe de la thermistance : Faraday l'a découvert il y a 150 ans
Le phénomène à la base des thermistances — la diminution de la résistance d'un semi-conducteur lorsque la température augmente — a été observé pour la première fois par Michael Faraday, découvreur de l'induction électromagnétique. En 1833, Faraday constata que la résistance électrique du sulfure d'argent diminuait considérablement avec l'élévation de la température. Cette observation est considérée comme la première démonstration scientifique d'une propriété des semi-conducteurs. Cependant, il fallut près d'un siècle pour que ce phénomène soit commercialisé. La production commerciale débuta finalement en 1930, lorsque l'inventeur américain Samuel Ruben mit au point un procédé de fabrication efficace. Ruben contribua également par la suite au développement pratique des piles au mercure et alcalines, et est reconnu comme chercheur dans le domaine des batteries. Le fait qu'il ait fallu près d'un siècle entre la découverte du phénomène et son application pratique contraste avec l'effet Seebeck, découvert au même siècle, qui fut rapidement mis en application sous la forme du thermocouple.
L'homme surnommé le « Tsar des bandes interdites »
L'ingénieur dont la maîtrise de la conception des circuits de référence de bande interdite, au cœur des circuits intégrés de capteurs de température à semi-conducteurs, fait encore parler d'elle dans toute l'industrie, est Robert (Bob) Pease de National Semiconductor (aujourd'hui Texas Instruments). Pease a rejoint l'entreprise en 1976 et, au cours de ses 33 années de service, il a travaillé sur 21 brevets et plus de 20 conceptions de circuits intégrés, ce qui lui a valu le surnom de « Tsar des bandes interdites » de la part de ses collègues pour son talent exceptionnel en conception analogique. Il est également connu pour son implication majeure dans le développement et l'évaluation des circuits intégrés de capteurs de température, notamment le LM35. On raconte d'ailleurs qu'il a calibré le LM35 à l'aide d'un bain thermostaté ultra-précis et ultra-stable qu'il avait lui-même construit à cet effet. La technique permettant d'obtenir une résolution de température de l'ordre du millikelvin à partir d'une simple puce de silicium, tout en absorbant les variations de processus et les erreurs de fabrication des semi-conducteurs, est un prolongement du savoir-faire développé par une poignée de concepteurs analogiques comme Pease.
Un cas concret : Une Formule 1 mesure la température de ses pneus « sans les toucher » grâce à 12 capteurs sans contact
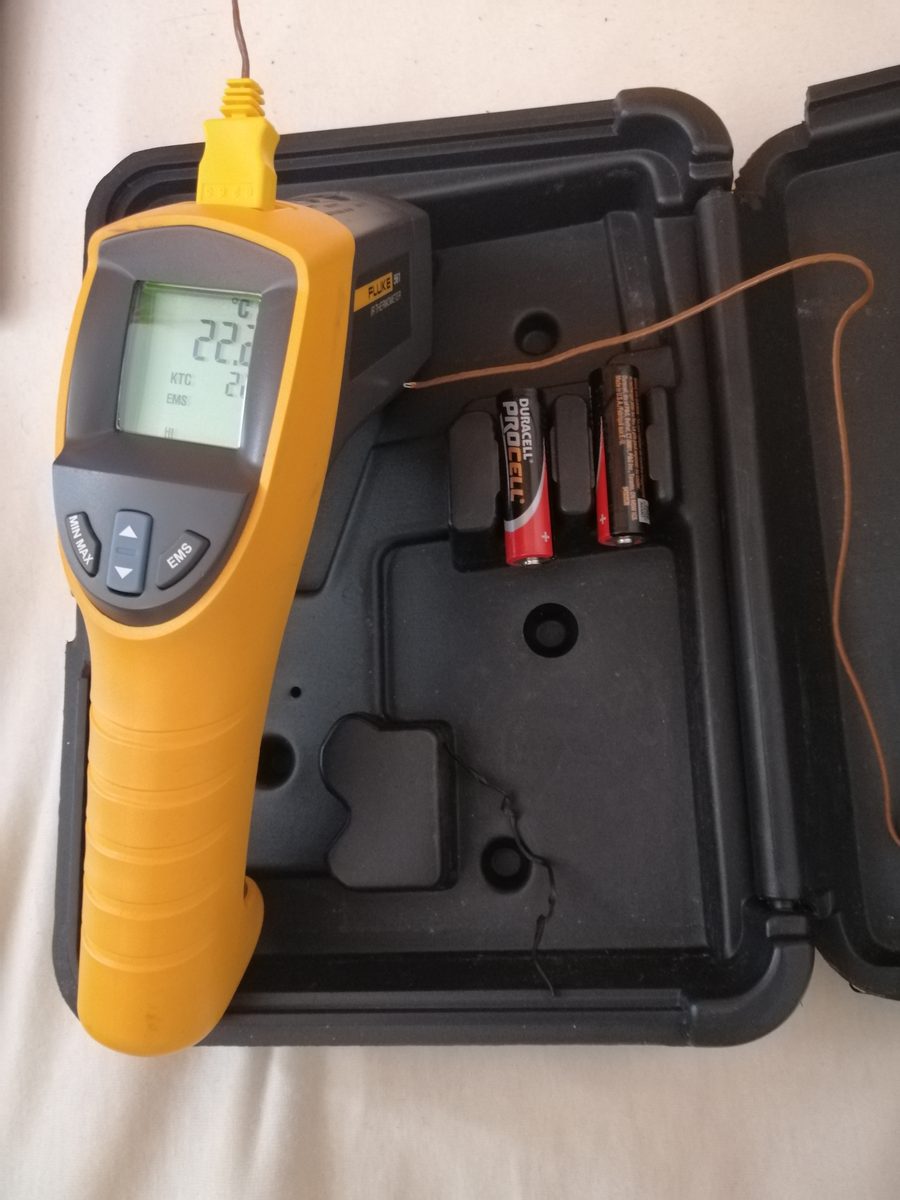 Thermomètre infrarouge Fluke 561 (avec une sonde thermocouple de type K)
Image : Industrial thermomètre infrarouge avec sonde de température supplémentaire (KalWadin, CC BY-SA 4.0), Wikimedia Commons. Voici un exemple d'appareil portatif combinant détection infrarouge sans contact et sonde thermocouple à contact.

Un cas concret illustrant l'utilité des capteurs de température, aussi bien en configuration multi-capteurs qu'en configuration sans contact, est la surveillance de la température des pneus des Formule 1 (F1). Les caractéristiques d'adhérence des pneus de F1 varient considérablement en fonction de la température du caoutchouc. Mesurer la température de surface en temps réel et sans contact, pendant que la voiture roule, est essentiel pour le réglage des paramètres et la stratégie de course. Le produit utilisé ici est le capteur infrarouge matriciel « IRN8C-F1 », développé par la société française Texense et utilisé par plus de 90 % des écuries de F1 en 2020. Cet appareil intègre huit canaux de détection infrarouge dans un seul boîtier, ce qui lui permet de mesurer la distribution de température en huit points sur la largeur du pneu en une seule prise. Il est optimisé pour mesurer jusqu'à une distance de 950 mm. Sur une voiture, la configuration typique place un capteur sur chacune des quatre roues. Lorsqu'on utilise plusieurs capteurs par pneu (trois, par exemple pour les mesures intérieure, extérieure et centrale), une voiture peut embarquer jusqu'à une douzaine de capteurs infrarouges surveillant la surface des pneus en temps réel. Fixer des thermocouples ou des sondes RTD à contact directement sur un pneu en rotation à grande vitesse est quasiment impossible ; le principe même de la détection sans contact, basé sur la loi de Stefan-Boltzmann, est la condition sine qua non de cette application.
La « dérive thermique invisible » qui affecte discrètement la précision des capteurs de force
Les capteurs de température ne sont pas seulement utilisés seuls ; ils contribuent aussi, discrètement ou non, à la précision d'autres capteurs. Un article publié en février 2025, intitulé « Méthode de compensation de température d'un capteur de force/couple six axes utilisant une unité récurrente à porte » (Hyun-Bin Kim, Seokju Lee, Byeong-Il Ham, Kyung-Soo Kim), examine l'impact des variations de température sur la précision d'un capteur de force/couple six axes. La conception légère (45 g) d'un capteur de force/couple à photocoupleur lui confère une faible masse thermique ; par conséquent, même une faible génération de chaleur provoque une variation importante de sa température interne, induisant des variations du courant d'obscurité qui dégradent la précision de l'estimation en temps réel de la force et du couple. Plutôt que d'utiliser la correction de température classique par perceptron multicouche (MLP) ou par la méthode des moindres carrés, cet article propose une méthode de correction utilisant une unité récurrente à porte (GRU), qui traite les données de séries temporelles et présente des améliorations de précision par rapport aux méthodes conventionnelles. Il est facile de négliger un point important lors de la lecture de la fiche technique d'un capteur de force : la dérive due à la chaleur générée par le capteur et aux fluctuations de la température ambiante constitue un facteur caché qui perturbe le contrôle précis de la force d'un bras robotisé en conditions réelles d'utilisation. Les recherches combinant la détection de température et l'apprentissage automatique pour corriger ce phénomène sont toujours en cours.
Paramètres déterminant les performances
-
Principe de mesure vs. plage de température : Un thermocouple de type K peut couvrir une plage extrêmement large, de -200 à 1350 °C, tandis qu'une sonde RTD (Pt100) couvre de -200 à 850 °C, les thermistances environ de -55 à 150 °C et les circuits intégrés semi-conducteurs de -55 à 125 °C pour le DS18B20 ou de -55 à 150 °C pour le TMP117. Plus la température est élevée, plus le choix se restreint aux thermocouples. Les circuits intégrés semi-conducteurs et les thermistances ne peuvent tout simplement pas être utilisés dans des environnements à haute température comme les gaz d'échappement ou les fours industriels.
-
Précision en fonction de la température : Une sonde RTD (classe A, ±0,15 °C près de 0 °C) ou une sonde TMP117 (±0,1 °C de -20 à 50 °C) offre une haute précision sur une plage de température étroite, mais la tolérance augmente avec la température. En revanche, la précision standard d'un thermocouple (±2,2 °C ou ±0,75 %) reste sensiblement proportionnelle sur toute la plage de température, ce qui le rend adapté aux applications privilégiant la robustesse sur une large plage de températures élevées plutôt que la précision absolue.
-
Vitesse de réponse et inertie thermique : Les thermistances et les thermocouples possèdent des éléments de petite taille et à faible inertie thermique, ce qui leur confère une réponse rapide. À l'inverse, l'élément encapsulé d'une sonde RTD a une inertie thermique plus importante et tend à répondre plus lentement. Un capteur sans contact comme le MLX90614 ne nécessite aucun contact avec la cible ni d'attente d'équilibre thermique. Il peut ainsi mesurer la température instantanément, même sur des cibles où la mesure par contact est difficile, comme une surface en rotation.
-
Auto-échauffement : Les thermistances et les RTD nécessitent un courant pour effectuer la mesure. Ce courant génère de la chaleur par effet Joule, ce qui provoque un léger réchauffement de l'élément. Le fait que le LM35 maintienne son auto-échauffement sous la barre des 0,1 °C avec seulement 60 µA de courant d'alimentation, et que le TMP117 affiche une faible consommation de 3,5 µA, démontre que la réduction de l'auto-échauffement devient un axe de conception essentiel à mesure que la précision augmente.
-
Coût de câblage et de mise en œuvre : Obtenir une haute précision avec un RTD requiert un câblage à 4 fils, ce qui augmente le coût. En revanche, le bus 1-Wire du DS18B20 permet de connecter plusieurs unités en série sur un seul fil, réduisant considérablement le nombre de fils nécessaires pour les mesures multipoints. Dans des applications comme les batteries de véhicules électriques, qui nécessitent des dizaines voire des centaines de points de contrôle de température, cette différence de nombre de fils se traduit directement par un coût de mise en œuvre.
-
L'intérêt de l'option sans contact : Comme le montre l'IRN8C-F1 dans F1, lorsqu'une cible tourne à grande vitesse, toute contamination doit être évitée, car le contact lui-même perturberait la mesure. La mesure sans contact, basée sur la loi de Stefan-Boltzmann, détermine la possibilité même de la mesure, avant même que la précision ne soit prise en compte. Cela dit, un mauvais réglage de l'émissivité (\varepsilon) fausse considérablement la lecture. Il est donc encore plus important de comprendre les caractéristiques de surface de la cible (brillance, matériau) qu'avec une détection par contact.
La température mesurée par une caméra thermique est-elle indépendante du matériau ?
L'émissivité, les réflexions, la transmission et les conditions d'observation affectent la température apparente. Les différences de couleur, à elles seules, ne permettent pas d'établir des différences de température précises.
## Références - [Fiche technique du capteur de température de précision en degrés Celsius LM35 (Texas Instruments, PDF officiel)](https://www.ti.com/lit/ds/symlink/lm35.pdf) - [Page produit du capteur de température numérique haute précision et basse consommation TMP117 (Texas Instruments, officiel)](https://www.ti.com/product/TMP117) - [Fiche technique du thermomètre numérique 1-Wire à résolution programmable DS18B20 (Analog Devices, PDF officiel)](https://www.analog.com/media/en/technical-documentation/data-sheets/ds18b20.pdf) - [Fiche technique du MLX90614 (Melexis, PDF officiel)](https://www.melexis.com/-/media/files/documents/datasheets/mlx90614-datasheet-melexis.pdf) - [Fiche technique du Heraeus Nexensos M222 (PDF distribué par Mouser)](https://www.mouser.com/datasheet/2/619/m_222_e-1919962.pdf) - [Fiche technique du Vishay NTCLE100E3 (Vishay, officiel)] [PDF](https://www.vishay.com/docs/29049/ntcle100.pdf) - [Page produit des sondes thermocouples série KTSS d'Omega Engineering](https://www.dwyeromega.com/en-us/shop/type-k-thermocouple) - [Explication des thermocouples de type K (Blog officiel de DwyerOmega)](https://www.dwyeromega.com/en-us/resources/k-type-thermocouples) - [Précision, tolérances et sources d'erreur des thermocouples (TE Instrumentation)](https://www.te-instrumentation.com/thermocouple-accuracy-tolerances-error-sources/) - [Classes de précision des RTD - Classes AA, A, B, Pt100 et Pt1000 (Thermometrics)](https://thermometricscorp.com/rtd-accuracy-classes.html) - [Équation de Callendar-Van Dusen (Wikipédia)](https://en.wikipedia.org/wiki/Callendar%E2%80%93Van_Dusen_equation) - [L'origine du thermomètre à résistance de platine (Johnson Matthey Technology Review)](https://technology.matthey.com/content/journals/10.1595/003214080X243104112) - [Hugh Longbourne Callendar (Wikipedia)](https://en.wikipedia.org/wiki/Hugh_Longbourne_Callendar) - [Thermistance (Wikipedia, informations sur Faraday 1833 et Ruben 1930)](https://en.wikipedia.org/wiki/Thermistor) - [Thomas Johann Seebeck (Wikipedia, sur la découverte et le malentendu)](https://en.wikipedia.org/wiki/Thomas_Johann_Seebeck) - [Bob Pease (Wikipedia, informations sur le « Tsar des bandes interdites »)](https://en.wikipedia.org/wiki/Bob_Pease) - [Bob Pease — le « Tsar des bandes interdites » et son héritage en conception analogique (All About Circuits)](https://www.allaboutcircuits.com/news/bob-pease-a-legacy-of-analog-design/) - [Fiche technique de la série FLIR Lepton (Teledyne FLIR, PDF officiel)](https://groupgets-files.s3.amazonaws.com/lepton/Resources/Lepton%20Series%20Datasheet.pdf) - [Page produit du capteur de température infrarouge pour pneus Texense IRN8C-F1 (Fama Engineering)](https://www.famaengineering.com/en/products-catalog/temperature/tire-temperature/tyre-temperature-sensor-irn8-c-f1/) - [Explication des capteurs de test de Formule 1 (RACER)](https://racer.com/2014/02/27/formula-1-s-testing-sensors-explained) - [Méthode de compensation de température d'un capteur de force/couple à six axes utilisant une unité récurrente à porte (arXiv:2502.17528)](https://arxiv.org/html/2502.17528)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.