Contents — find the section you need
Un capteur de force mesure la force et le couple agissant sur le poignet ou les articulations d'un bras robotisé sous forme vectorielle. Il est essentiel aux fonctions de sécurité permettant à un robot collaboratif de détecter une force de contact dangereuse et de s'arrêter, ainsi qu'aux tâches d'assemblage exigeant un contrôle précis de la force, comme l'insertion d'une pièce dans un trou. Un capteur tactile mesure la pression de contact et le glissement répartis sur une surface (le bout d'un doigt ou la paume) sous forme de champ. C'est ce qui permet à une main de saisir un œuf sans l'écraser. Ces deux capteurs partagent le même principe de base : la conversion d'une déformation mécanique en un signal électrique. Cependant, un capteur de force agrège la force totale agissant sur une structure entière en un seul vecteur à 6 axes, tandis qu'un capteur tactile capture la distribution de la pression sur une surface de contact sous forme de réseau. Ces deux capteurs sont complémentaires et constituent ensemble la « sensibilité du bras » et la « sensibilité du bout des doigts » chez les robots collaboratifs et les humanoïdes.
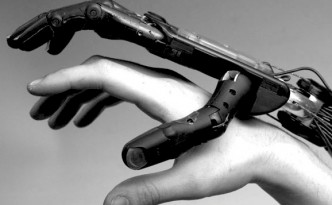
 Schunk SVH (main servo-électrique à cinq doigts, Foire de Hanovre 2016)
Image : Robotic Main à la Foire de Hanovre 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Voici un exemple de main artificielle à cinq doigts, dotée d'électronique intégrée au poignet, qui imite les mouvements de la main humaine. Il ne s'agit pas d'un capteur de force/tactile autonome comme ceux comparés dans cet article, mais d'un exemple typique de système dans lequel ces capteurs sont intégrés.

Principe : les capteurs de force transforment la déformation en signal électrique
Au cœur d'un capteur de force se trouve la jauge de contrainte. Une fine feuille métallique ou un élément semi-conducteur est collé à la surface d'un corps élastique (l'élément flexible). Lorsqu'une force est appliquée et que l'élément flexible se déforme légèrement, le conducteur collé s'étire et se comprime en même temps. Lorsqu'un conducteur métallique s'étire, sa section diminue et sa longueur augmente ; sa résistance électrique augmente donc proportionnellement. Le rapport entre cette variation relative de résistance et la déformation (allongement relatif) est appelé facteur de jauge (GF).
Ici, \epsilon = \Delta L / L représente la déformation (allongement relatif) et \Delta R / R la variation relative de résistance. Une jauge à feuille métallique classique possède un facteur de jauge (GF) d'environ 2, tandis qu'une jauge à semi-conducteur (silicium) exploite l'effet piézorésistif. Dans ce principe, la contrainte modifie directement la mobilité des porteurs de charge, atteignant un GF d'environ 70 à 200. À déformation égale, cela se traduit par une tension de sortie des dizaines, voire plus de 100 fois supérieure à celle d'une jauge à feuille métallique. C'est pourquoi les jauges à semi-conducteur sont prédominantes dans les capteurs de petite taille et de haute précision.
Comme la variation de résistance due à la déformation est infime (bien inférieure à 0,1 %), la mesure directe de la variation d'une seule résistance est impraticable. Les capteurs réels utilisent plutôt quatre résistances connectées en un pont de Wheatstone en forme de losange et détectent la déformation comme la différence de potentiel à travers la diagonale. Selon le nombre de branches du pont qui supportent une jauge de contrainte (une jauge, deux jauges ou pont complet), la sensibilité et les caractéristiques de compensation de température varient ; la plupart des capteurs de force de précision utilisent une configuration en pont complet (une jauge sur chaque branche) pour compenser la dérive thermique.
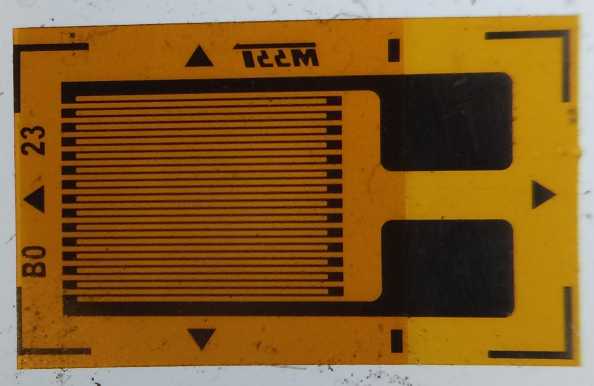 Jauge de contrainte (avant montage)
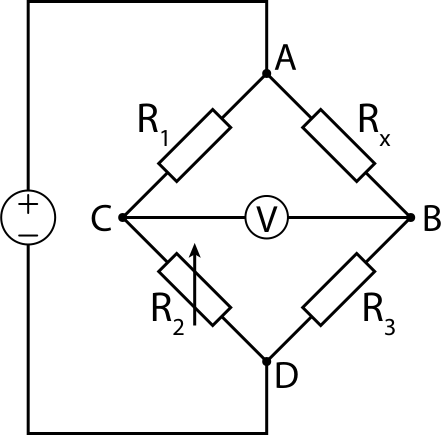 Pont de Wheatstone
Images : Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, domaine public), toutes deux issues de Wikimedia Commons.


Le capteur force/tension à 6 axes monté sur le poignet d'un bras robotisé ne peut pas fonctionner avec une seule jauge de contrainte mesurant une direction. Il est nécessaire de séparer et de mesurer les six composantes — force (Fx, Fy, Fz) et couple (Tx, Ty, Tz) — pour que l'élément flexible soit usiné selon une structure à poutre radiale appelée « croix de Malte », sur laquelle sont placées plusieurs jauges de contrainte. Cette configuration est conçue mécaniquement de sorte que, lorsqu'une composante de force ou de couple est appliquée, seule une combinaison spécifique de poutres se déforme de manière sélective. Les mesures brutes de contrainte provenant de plusieurs canaux sont ensuite transformées linéairement par une matrice d'étalonnage 6×N C (où N est le nombre de jauges) afin de séparer les six composantes de force/couple.
La matrice d'étalonnage C est déterminée en usine par un « test d'étalonnage », au cours duquel des poids et des clés dynamométriques connus sont appliqués à l'élément flexible, tandis que la mesure de chaque jauge est enregistrée. C’est précisément dans ce processus d’étalonnage que des fabricants spécialisés comme ATI et Bota Systems se distinguent : au-delà de la conception mécanique de l’élément flexible lui-même, la différenciation des produits repose sur la précision de l’étalonnage – maintenir l’erreur de chacun des six axes (diaphonie, c’est-à-dire l’influence du signal d’entrée d’un axe sur la sortie d’un autre) à 1–2 % près.
Approches des capteurs tactiles : piézorésistifs, capacitifs, optiques et biomimétiques
Alors qu’un capteur de force mesure « la force totale en un point », un capteur tactile doit mesurer « la distribution de la pression sur toute la surface de contact » sous forme de champ (un réseau). On distingue quatre grandes approches.
Les capteurs piézorésistifs répartissent l’effet piézorésistif utilisé dans les capteurs de force sur une surface, mesurant une variation de résistance indépendante à chaque cellule (un « taxel », ou élément tactile). Cette approche permet de réduire le nombre de connexions tout en facilitant la fabrication de capteurs denses, et elle est largement utilisée dans les capteurs tactiles industriels tels que les produits de XELA Robotics.
Les capteurs capacitifs détectent la variation de capacité qui se produit lorsque l'épaisseur d'un diélectrique élastique pris en sandwich entre des couches conductrices change sous l'effet de la pression. Cette approche présente généralement une hystérésis plus faible que la détection piézorésistive, ce qui signifie un temps de réponse plus court lors du relâchement de la pression.
Les capteurs optiques (basés sur la vision), utilisés par GelSight et DIGIT, utilisent une caméra intégrée pour photographier la face inférieure d'une couche de gel souple en contact avec l'objet, capturant ainsi la déformation du gel sous forme d'image. Lorsque cette face inférieure est éclairée par des LED rouges, vertes et bleues provenant de différentes directions, la combinaison des intensités RVB captées par la caméra varie en fonction de l'inclinaison de la surface (sa normale) : c'est le principe de la stéréophotométrie. En consultant une table de correspondance préétablie associant la couleur à la normale de la surface, le capteur détermine la normale de chaque pixel et l'intègre pour reconstruire la déformation de la surface du gel sous la forme d'une forme 3D haute résolution (une carte de profondeur). Comme le nombre de pixels de la caméra détermine directement la résolution spatiale du capteur, cette approche offre une résolution spatiale nettement supérieure aux autres méthodes (capable de reconstruire des détails submillimétriques), moyennant un boîtier suffisamment profond pour accueillir le gel et la caméra.
Les capteurs biomimétiques, comme le BioTac de SynTouch, recouvrent un noyau rigide d'une peau artificielle élastique et remplissent l'espace entre les deux d'un liquide conducteur (une solution de bromure de sodium). Lorsque la peau se déforme, la forme des trajectoires du liquide change, ce qui est détecté par une variation d'impédance électrique au niveau de chacune des 19 électrodes de détection d'impédance intégrées à la surface du noyau. La conduction thermique à travers le liquide pouvant également être mesurée simultanément, ce dispositif capture trois modalités sensorielles — la distribution de la pression, les vibrations et la température — dans un seul capteur, reproduisant ainsi la répartition des fonctions des récepteurs du bout des doigts humains (pression, vibrations et chaleur).
Comparaison des caractéristiques des produits clés
| Produit | Fabricant | Type | Mesures effectuées | Caractéristiques principales |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (États-Unis) | Capteur force/couple 6 axes | Fx/Fy/Fz, Tx/Ty/Tz | Plage de force : 200–500 N, plage de couple : 8–20 Nm, résolution : 1/10 N · 1/200 Nm, sortie jusqu’à 8 kHz via Ethernet/EtherCAT, précision : ± 2 % |
| SensONE (SenseOne T5) | Bota Systems (Suisse) | Capteur force/couple 6 axes | Fx/Fy/Fz, Tx/Ty/Tz | Sensibilité : 0,05 N/0,002 Nm, fréquence d’échantillonnage jusqu’à 2 000 Hz, précision : ± 2 %, poids : 240 g, centrale inertielle 6 degrés de liberté intégrée, résistant à la poussière et à l’eau |
| uSkin uSPa46 | XELA Robotics (Japon) | Patch tactile piézorésistif | 3 axes (force normale + force de cisaillement 2 axes) | 24 taxels, dimensions 30,6 × 50,6 × 4,9 mm, câblage 7 fils, force minimale détectable ~1 gf, fréquence d'échantillonnage supérieure à 100 Hz |
| DIGIT | GelSight (États-Unis, conception open source) | Optique (basé sur la vision) | Forme 3D de la surface de contact | Zone de détection 19 × 16 mm, 60 ips, poids 102 g, prix env. 350 (gel de remplacement env. 40) |
| BioTac SP | SynTouch (États-Unis) | Biomimétique (rempli de liquide) | Distribution de la pression, vibrations, température | 19 électrodes d'impédance + capteur thermique + capteur de pression statique, dimensions 26 × 20 × 25 mm, poids 9,5 g |
L'Axia80 d'ATI est un capteur force/couple 6 axes optimisé pour les robots collaboratifs. Il est officiellement enregistré comme produit certifié sur les plateformes des principaux fabricants de bras cobots, tels qu'Universal Robots et Techman™. Le SensONE de Bota Systems adopte une approche encore plus compacte et légère, intégrant une centrale inertielle 6DoF (accélération et vitesse angulaire) dans un même boîtier. Il peut ainsi capturer simultanément la force/le couple et les changements d'attitude, un atout majeur pour les tâches de précision comme le contrôle d'assemblage et le polissage.
Côté tactile, un réseau piézorésistif comme celui de XELA Robotics est parfaitement adapté à la couverture d'un doigt ou d'une paume entière, tandis que le DIGIT de GelSight se concentre sur un point unique (le bout du doigt) pour obtenir une résolution spatiale exceptionnelle. Deux philosophies de conception contrastées coexistent sous le terme « tactile ». Les données de conception de DIGIT (schémas, dessins mécaniques et instructions de montage) sont publiées en open source, et son prix est suffisamment bas pour permettre aux laboratoires de le fabriquer eux-mêmes, ce qui a favorisé son adoption. Le BioTac de SynTouch, quant à lui, est fourni comme composant d'intégration optionnel pour plusieurs mains robotiques commerciales, notamment Shadow Robot, Barrett Technology, Robotiq et Allegro Hand. Il est distribué davantage comme un « module de bout de doigt » que comme un capteur autonome, ce qui le distingue des quatre autres produits présentés ici.
Histoire : une même invention, née à des années-lumière l'une de l'autre
L'invention simultanée de la jauge de contrainte — La jauge de contrainte a été inventée presque simultanément en 1938 par deux chercheurs qui ne s'étaient jamais rencontrés. L'un d'eux était Edward E. Simmons, du Caltech, qui étudiait le comportement contrainte-déformation des métaux sous charge d'impact et a mis au point une méthode de détection de la charge en intégrant un fil résistif fin dans un dynamomètre. L'autre était Arthur C. Ruge, du MIT, qui raconta plus tard que « l'invention lui était venue à l'esprit » le 3 avril 1938, alors qu'il aidait l'étudiant diplômé John Meier dans ses recherches sur les contraintes sismiques sur les réservoirs d'eau surélevés. Lorsqu'ils déposèrent des demandes de brevet, chacun découvrit les travaux antérieurs de l'autre et ils déposèrent conjointement un brevet. En 1939, Ruge, en collaboration avec le professeur du MIT Alfred deForest, commença à fabriquer et à commercialiser le capteur « SR-4 » (acronyme de Simmons et Ruge). Deux projets de recherche totalement indépendants aboutissant à la même idée la même année constituent un rare exemple d'invention simultanée dans l'histoire des sciences.
Découverte de l'effet piézorésistif et son application aux semi-conducteurs — Seize ans après le capteur à feuille métallique, en 1954, Charles S. Smith, en visite aux laboratoires Bell, découvrit que l'application d'une force à des matériaux semi-conducteurs tels que le silicium ou le germanium produisait une variation de résistance électrique bien plus importante que celle observée avec les métaux, et publia cette découverte dans un article. Cet « effet piézorésistif » résulte de la modification directe, par la contrainte, de la mobilité des électrons et des trous au sein du cristal semi-conducteur. Il permet d'obtenir un facteur de jauge de plusieurs dizaines à près de 200 fois supérieur à celui des jauges à feuille métallique. Cette découverte est à la base des capteurs de force et de pression MEMS compacts et haute sensibilité actuels ; les jauges collées aux éléments flexibles des capteurs F/T d'ATI et de Bota Systems mentionnés précédemment sont elles-mêmes majoritairement constituées de dispositifs piézorésistifs à semi-conducteurs.
Un exemple concret : les 129 capteurs embarqués dans la main Shadow Dexterous Hand
 Comparaison de taille entre la main Shadow Dexterous Hand et une main humaine
Image : Shadow hand and human hand size comparison (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

L’exemple concret le plus probant d’intégration dense de capteurs tactiles et de force dans un seul produit est la « Shadow Dexterous Hand », fabriquée par la société londonienne Shadow Robot Company. Cette main robotisée de type prothétique possède 24 articulations offrant 20 degrés de liberté (surpassant ainsi une main humaine). Dans sa version motorisée, 20 moteurs à courant continu contrôlent indépendamment chaque articulation. Chaque articulation est équipée d'un capteur de position à effet Hall intégré, et un capteur de force est ajouté à chaque degré de liberté, portant le total à 129 capteurs intégrés dans une seule main. Les extrémités des doigts peuvent être équipées en option du système BioTac mentionné précédemment, qui, combiné aux capteurs tactiles standard à pression, permet à la main de capturer simultanément trois types d'informations sensorielles : la position des articulations, le couple articulaire et la répartition de la pression au bout des doigts.
Cette main a été déployée dans de nombreux instituts de recherche, notamment la NASA, l'Université de Bielefeld et l'Université Carnegie Mellon, ainsi que dans le cadre du projet de recherche européen « HANDLE ». Elle est ainsi devenue une référence pour la recherche en prothèses et en téléopération, domaines qui requièrent à la fois des degrés de liberté similaires à ceux de la main humaine et un réseau de capteurs dense. Puisqu'un seul fabricant conçoit, construit et intègre en interne les trois systèmes de capteurs (position articulaire, force et tactile) et les commercialise comme un seul produit, c'est un bon exemple de la manière dont les technologies de capteurs de force et tactiles présentées dans cet article sont concrètement intégrées dans une « main unique ».
Le compromis à trois doigts de Google DeepMind et le mystère du sens du toucher manquant chez Léonard de Vinci
Shadow Robot : un projet né d'un groupe d'amateurs dans un grenier — Selon Richard Greenhill, fondateur de Shadow Robot Company, l'histoire de l'entreprise remonte à 1987, lorsqu'un groupe de passionnés de robotique se réunissait dans le grenier d'une maison londonienne. La publication d'un prototype de main en bois sur un forum internet dédié aux amateurs a attiré l'attention d'une université, ouvrant la voie à un développement sérieux. C'est une histoire atypique pour l'industrie de la robotique : un groupe d'amateurs devenu fabricant de prothèses de mains robotiques désormais utilisées par la NASA et l'université Carnegie Mellon.
DEX-EE, la nouvelle main conçue avec Google DeepMind, mise sur trois doigts — Shadow Robot a développé, en collaboration avec Google DeepMind, une nouvelle main robotique dédiée à la recherche en apprentissage automatique et intelligence artificielle : « DEX-EE ». Contrairement à la Dexterous Hand précédente, qui visait à reproduire fidèlement la main humaine, DEX-EE privilégie trois doigts robustes au lieu de cinq et est légèrement plus grande qu’une main humaine, afin d’assurer la solidité nécessaire à un apprentissage par renforcement basé sur l’expérimentation. Chaque doigt possède quatre articulations actionnées par cinq moteurs maxon DCX16 via un système de transmission par tendons et intègre des centaines de capteurs tactiles. Après avoir subi plus de 1 000 heures de tests de résistance, elle sert de plateforme de recherche pour des tâches telles que la manipulation d’un Rubik’s Cube, le raccordement de connecteurs dans des espaces restreints et le fonctionnement en absorbant des chocs répétés. Il s'agit d'un exemple concret d'un changement de philosophie en matière de conception : on s'éloigne de la quête de longue date de l'industrie visant à « imiter la main humaine » pour privilégier « une machine robuste et facile à paramétrer ».
Le paradoxe du robot da Vinci, longtemps dépourvu de sens du toucher — La chirurgie, qui exige un contrôle extrêmement précis de la force, est l'une des applications où la détection de la force et du toucher semble la plus prometteuse. Pourtant, le système da Vinci, conçu par Intuitive Surgical et robot chirurgical le plus répandu au monde, est utilisé en pratique clinique depuis des années sans aucune fonction de retour d'information direct sur la force ou le toucher pour le chirurgien. Les chirurgiens devaient donc évaluer, à partir des seules informations visuelles affichées à l'écran, la force qu'ils pouvaient appliquer sans déchirer les tissus, en se fiant à leur expérience et à leur estimation visuelle. Les chercheurs explorent depuis longtemps des solutions alternatives telles que l'affichage visuel de la force (retour visuel) et les dispositifs de retour haptique externes pour compenser ces limitations. Cependant, le modèle de nouvelle génération da Vinci 5, intégrant ce qu'Intuitive appelle un « retour haptique certifié », n'est apparu que très récemment. Ceci illustre de façon frappante la lenteur remarquable avec laquelle l'application clinique de la détection de force, pourtant devenue la norme en robotique en général, s'est imposée en robotique chirurgicale.
Recherche de 2025 sur la détection à faible coût pour la préhension d'objets fragiles — Un article de juin 2025, intitulé « FORTE : Détection tactile de la force et du glissement sur des doigts souples pour une manipulation délicate » (Shang, Seo, Zhu, Chin ; arXiv :2506.18960), auquel a participé une start-up de robotique fondée par le MIT, propose une méthode de détection à faible coût. Cette méthode utilise des canaux d'air traversant une pince à structure Fin Ray imprimable en 3D pour détecter la force et le glissement avec une faible latence. Le système a atteint une précision d'estimation de la force de ±0,2 N sur une plage de 0 à 8 N, une latence de détection de glissement inférieure à 100 millisecondes, un taux de réussite de 92 % pour la préhension d'aliments fragiles tels que les framboises et les chips, et une précision de détection de glissement de 93 %. Contrairement aux capteurs commerciaux haut de gamme et onéreux de fabricants comme ATI et XELA, il illustre comment la détection tactile économique et accessible aux bricoleurs continue d'être explorée en recherche de pointe.
Paramètres déterminant les performances
-
Facteur de jauge et résolution : Un capteur piézorésistif à semi-conducteurs possède un facteur de jauge des dizaines de fois supérieur à celui d'un capteur à feuille métallique, ce qui lui permet de détecter des variations de force plus infimes pour une même déformation. La résolution de 1/10 N de l'ATI Axia80 illustre le niveau de précision requis pour les opérations d'assemblage délicates, comme le contrôle de la force avec une extrême finesse, capable d'éviter de casser une coquille d'œuf.
-
Fréquence d'échantillonnage : Une fréquence d'échantillonnage élevée, comme celle du Bota SensONE (jusqu'à 2 000 Hz), est essentielle pour la détection des collisions et les boucles de contrôle de force rapides (telles que le contrôle d'impédance). Dans les fonctions de sécurité qui arrêtent un bras robotisé dès qu'il détecte un contact avec une personne, cette rapidité de réponse influe directement sur la sécurité.
-
Densité de pixels et résolution spatiale : Un capteur matriciel comme l'uSkin de XELA est adapté à la capture grossière de la distribution de pression sur l'ensemble du bout du doigt ou de la paume, tandis qu'un capteur optique comme le DIGIT de GelSight est spécialisé dans la détection d'un point unique pour reconstruire une forme à l'échelle submillimétrique. La détection optique est plus performante pour détecter la texture d'un objet ou un glissement fin. La détection matricielle est plus performante pour appréhender l'équilibre global des forces sur une large zone de contact.
-
Nombre de modalités de détection : Un capteur comme BioTac, qui mesure simultanément la pression, les vibrations et la température, peut également servir à estimer les propriétés des matériaux (telles que la rugosité de surface ou les différences de conductivité thermique), mais au prix d'une construction plus complexe et d'un coût unitaire plus élevé qu'un capteur monomodal.
-
Nombre de fils et facilité d'intégration : Une conception comme celle du uSPa46 de XELA, avec seulement 7 fils par rapport au nombre de taxels, est particulièrement importante pour les applications sur de grandes surfaces couvrant une paume entière. Dans les approches où le nombre de fils est proportionnel au nombre de taxels, le câblage devient complexe et le coût d'implémentation augmente considérablement, même pour couvrir un seul doigt.
-
Durabilité et coût : Comme pour le gel de remplacement de DIGIT (environ 40 $), de nombreux capteurs optiques considèrent l'usure et les dommages de la couche de gel comme des consommables. Les plateformes de recherche comme la main dextre Shadow ou DEX-EE doivent valider les configurations afin qu'elles résistent aux conditions réelles d'utilisation, grâce à des tests d'environ 1 000 heures.
Un capteur de force au poignet permet-il toujours d'identifier les points de contact ?
La force et le moment résultants ne permettent pas toujours de déterminer de manière univoque plusieurs contacts. Distinguer les mesures de force par couple des mesures de pression tactile locale.
## Références - [Page produit du capteur de force/couple Axia80-M8 (ATI Industrial Automation)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M8) - [Page produit du capteur de force/couple Axia80-M20 (ATI Industrial Automation)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M20) - [Capteur de force/couple ATI Axia80 (Place de marché Universal Robots)](https://www.universal-robots.com/marketplace/products/01tP40000071NGXIA2/) - [Page produit du capteur de force/couple 6 axes SensONE (Bota Systems)](https://www.botasys.com/force-torque-sensors/sensone) - [Bota Systems lance un capteur de force/couple amélioré pour petits cobots (The Robot Report)](https://www.therobotreport.com/bota-systems-launches-upgraded-force-torque-sensor-for-small-cobots/) - [Gamme de produits uSkin (XELA Robotics)](https://xelarobotics.com/products/) - [XELA Robotics intègre des capteurs tactiles] [dans la main Tesollo DG-5F (Engineering.com)](https://www.engineering.com/uskin-tactile-sensors-integrated-into-tesollo-dg-5f-robot-hand/) - [DIGIT : Une conception novatrice pour un capteur tactile compact, économique et haute résolution (Document PDF relatif à GelSight)](https://arxiv.org/pdf/2409.19770) - [Site officiel de GelSight](https://www.gelsight.com/solutions/tactile-robotics-applications/) - [Page produit BioTac (SynTouch)](https://www.syntouchllc.com/Products/BioTac/) - [Matériaux pour capteurs tactiles multimodaux (USC Viterbi)](https://viterbi.usc.edu/pdfs/gloeb/90894.pdf) - [Main Shadow Dexterous (Wikipedia)](https://en.wikipedia.org/wiki/Shadow_Hand) - [Mains robotiques dextres, partie 2 : Comment la main Shadow Dexterous révolutionne la robotique (Wevolver)](https://www.wevolver.com/article/dexterous-robotic-hands-part-2-how-the-shadow-dexterous-hand-is-revolutionizing-robotics) - [Le Saint Graal [De la robotique : Au cœur de la quête pour construire une main humaine mécanique (Digital Trends)](https://www.digitaltrends.com/cool-tech/shadow-robot-company-hand/) - [Shadow Robot et la nouvelle main robotique de Google DeepMind « DEX-EE » (maxon group)](https://www.maxongroup.com/en-us/knowledge-and-support/blog/the-most-sensitive-and-durable-robot-hand-yet-created-255030) - [Effets du retour de force visuel sur la performance des tâches chirurgicales assistées par robot (PMC)](https://pmc.ncbi.nlm.nih.gov/articles/PMC2674617/) - [Rôle des technologies de retour haptique pour la formation chirurgicale et la chirurgie assistée par robot (Frontiers in Robotics and AI)](https://www.frontiersin.org/journals/robotics-and-ai/articles/10.3389/frobt.2025.1567955/full) - [Invention de la jauge de contrainte, Arthur Ruge, 1938 (MIT Museum)](http://museum.mit.edu/150/82) - [Edward E. Simmons (Wikipedia)](https://en.wikipedia.org/wiki/Edward_E._Simmons) - [Arthur Claude Ruge (Wikipedia)](https://en.wikipedia.org/wiki/Arthur_Claude_Ruge) - [Tutoriel sur les capteurs mécaniques à l'occasion du 70e anniversaire de l'effet piézorésistif (PMC)](https://pmc.ncbi.nlm.nih.gov/articles/PMC11175267/) - [Article FORTE (arXiv:2506.18960)](https://arxiv.org/abs/2506.18960) - [Main robotique à la Foire de Hanovre 2016 (Wikimedia Commons)](https://commons.wikimedia.org/wiki/File:Robotic_Hand_at_Hannover_Messe_2016.JPG) - [Comparaison de la taille d'une main fantôme et d'une main humaine (Wikimedia Commons)](https://commons.wikimedia.org/wiki/File:Shadow_hand_and_human_hand_size_comparison.jpg)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.