目次 — 知りたいところから読む
前提と読み方
前提知識 電圧・電流・距離・時間など、仕様に使われる単位。
入門 · 原理・構成・判断のための解説です。
力覚センサーは、ロボットアームの手首や関節にかかる力・トルクをベクトルとして計測するセンサーで、協働ロボットが人と接触しても危険な力を検知して止まる安全機能や、部品を穴に差し込むような「力加減が必要な組立作業」に使われる。触覚センサーは、指先や手のひらの表面に分布する接触圧力・すべりを面的に計測するセンサーで、卵を潰さずに掴むような繊細な把持に使われる。両者はどちらも「機械的な変形を電気信号に変換する」という共通の原理を持ちながら、力覚センサーは構造体全体にかかる合力を6軸のベクトルとして集約するのに対し、触覚センサーは接触面上の圧力分布を面(アレイ)として捉えるという違いがあり、協働ロボットやヒューマノイドの「腕の感覚」と「指先の感覚」をそれぞれ担う、相補的な関係にある。
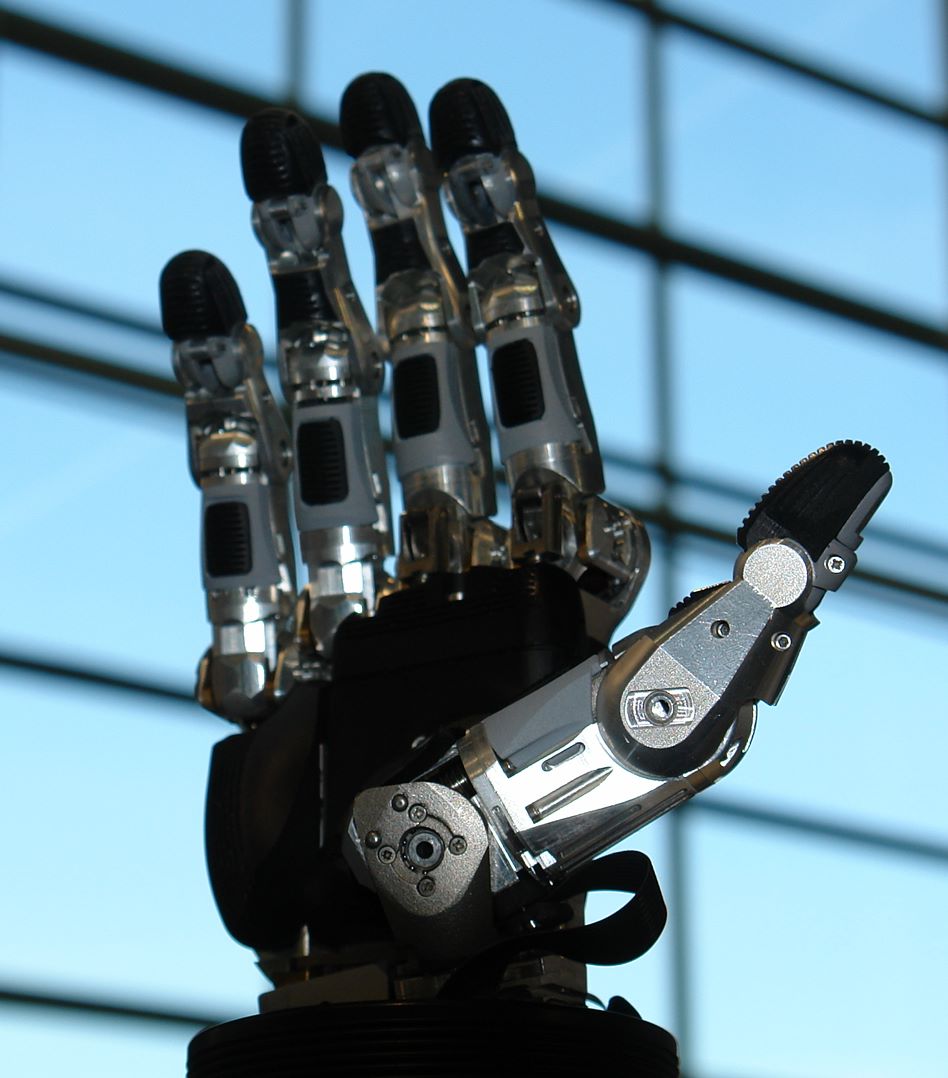 Schunk SVH(サーボ電動5指グリッピングハンド、Hannover Messe 2016)
画像: Robotic Hand at Hannover Messe 2016(NearEMPTiness, CC BY-SA 4.0)、Wikimedia Commons。手首部に電子回路を内蔵し人間の手の動きを模倣する市販の5指ハンドの例。本文で比較する各社の力覚・触覚センサー単体そのものではなく、これらのセンサーが実際に組み込まれる先の一例。

原理: 力覚センサーは「歪み」を電気信号に変える
力覚センサーの中核部品は歪みゲージ(strain gauge)である。金属箔や半導体を弾性体(起歪体)の表面に貼り付け、力が加わって起歪体がわずかに変形すると、貼り付けられた導体自体も一緒に伸び縮みする。金属導体は伸びると断面積が減り、長さが伸びる分だけ電気抵抗が増加する――この抵抗変化率と歪み(伸び率)の比を表す指標がゲージ率(Gauge Factor, GF)である。
ここで \epsilon = \Delta L / L は歪み(伸び率)、\Delta R / R は抵抗の変化率である。一般的な金属箔ゲージのGFは約2にとどまるのに対し、半導体(シリコン)ゲージは応力による電子移動度そのものが変化する「ピエゾ抵抗効果」を利用するため、GFが70〜200程度に達する――同じ歪み量でも金属箔ゲージの数十倍から100倍以上の出力電圧が得られる計算になり、高精度が要求される小型センサーで多用される理由になっている。
歪みによる抵抗変化はごくわずか(0.1%未満)であるため、単体の抵抗値変化を直接測定するのは実用上難しい。そこで実際のセンサーでは4つの抵抗をひし形に接続したホイートストンブリッジ回路を組み、対角線上の2点間に生じる電位差として歪みを検出する。ブリッジの4辺のうち歪みゲージを1〜4個組み込む構成(1ゲージ法・2ゲージ法・フルブリッジ法)によって感度と温度補償の特性が変わり、精密な力覚センサーの多くはフルブリッジ構成(4辺すべてにゲージ)を採用して温度ドリフトを打ち消している。
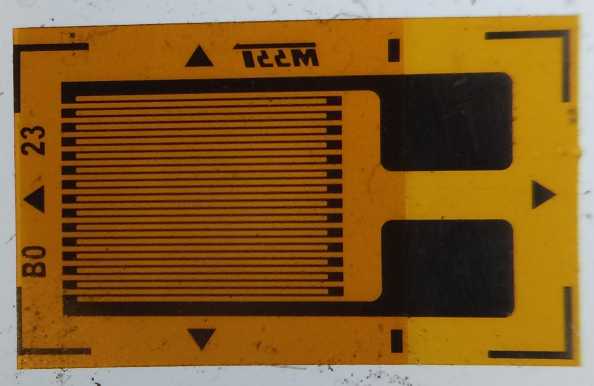 歪みゲージ(実装前)
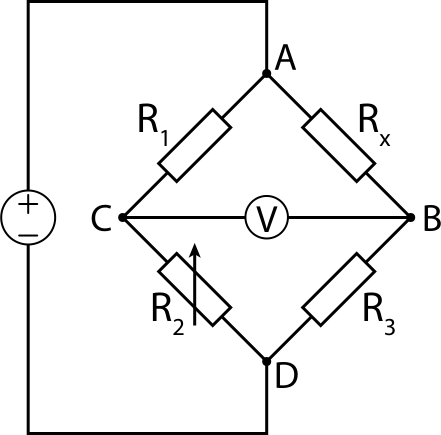 ホイートストンブリッジ回路
画像: Strain gauge -(Cristian V., CC BY 4.0)/ Wheatstone Bridge(jjbeard, パブリックドメイン)、いずれもWikimedia Commons。


ロボットアームの手首に取り付ける6軸F/Tセンサーは、単一方向の歪みゲージを1個使うだけでは足りない。力(Fx, Fy, Fz)とトルク(Tx, Ty, Tz)の6成分すべてを分離して測定する必要があるため、起歪体は「マルタ十字」と呼ばれる放射状の梁構造に加工され、各梁に複数の歪みゲージを配置する。この配置により、単一の力・トルク成分が加わったときに特定の梁の組み合わせだけが選択的に変形するよう機械的に設計されており、複数チャンネルの生の歪み出力を6×N(Nはゲージ数)の較正行列 C で線形変換することで、力・トルクの6成分を分離して求める。
較正行列 C は、既知の重り・トルクレンチで実際に起歪体へ荷重をかけながら各ゲージの出力を記録する「較正試験」によって工場出荷前に求められる。ATIやBota Systemsのような専業メーカーが強みを持つのはこの較正工程そのもので、起歪体の機械設計だけでなく、6軸それぞれの誤差(クロストーク、すなわちある軸への入力が他の軸の出力に漏れ出す現象)を1〜2%以内に抑え込む較正精度が製品差になっている。
触覚センサーの方式: ピエゾ抵抗・静電容量・光学式・生体模倣
力覚センサーが「1点にかかる合力」を測るのに対し、触覚センサーは「接触面全体の圧力分布」を面的(アレイ状)に測る必要があり、方式が大きく4つに分かれる。
ピエゾ抵抗式は、力覚センサーと同じピエゾ抵抗効果を面状に敷き詰めた方式で、各セル(タクセル、tactile element)ごとに独立した抵抗変化を読み取る。配線数を抑えつつ高密度化しやすく、XELA Roboticsのような産業用触覚センサーで広く使われている。
静電容量式は、導電層で挟んだ弾性誘電体の厚みが押されて変化することで生じる静電容量の変化を検出する方式で、ピエゾ抵抗式より低ヒステリシス(圧力を抜いた際の応答遅れが少ない)な特性を持ちやすい。
光学式(ビジョンベース)は、GelSightやDIGITが採用する方式で、対象物に接触する柔らかいゲル層の裏側を内蔵カメラで撮影し、ゲルの変形そのものを画像として捉える。赤・緑・青の異なる方向から照射したLEDでゲル裏面を照らすと、面の傾き(法線方向)によってカメラが捉えるRGB強度の組み合わせが変わる――これがフォトメトリックステレオの原理で、あらかじめ作成した色と法線方向の対応テーブルを参照して各画素の法線を求め、それを積分することでゲル表面の変形を高解像度の3次元形状(深度マップ)として再構成する。カメラの画素数がそのままセンサーの空間分解能になるため、他方式より圧倒的に高い空間分解能(サブミリメートル級の凹凸を再構成できる)を持つ一方、ゲルとカメラを収める筐体の厚みが必要になる。
生体模倣(バイオミメティック)式は、SynTouchのBioTacに代表される方式で、硬い芯を弾性のある人工皮膚で覆い、その間を導電性の液体(臭化ナトリウム水溶液)で満たす。皮膚が変形すると液体の流路形状が変わり、芯の表面に埋め込まれた19個のインピーダンス測定電極それぞれで電気インピーダンスの変化として検出する。液体を介した熱伝導も同時に計測できるため、圧力分布・振動・温度という3つの感覚モダリティを1つのセンサーで同時に取得でき、人間の指先が持つ感覚器の役割分担(圧覚・振動覚・温覚)を模した設計思想になっている。
主要製品のスペック比較
| 製品 | メーカー | 種別 | 測定内容 | 主な仕様 |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation(米) | 6軸F/Tセンサー | Fx/Fy/Fz, Tx/Ty/Tz | 力範囲200〜500N、トルク範囲8〜20Nm、分解能1/10N・1/200Nm、Ethernet/EtherCAT通信で最大8kHz出力、精度2%以内 |
| SensONE(SenseOne T5) | Bota Systems(スイス) | 6軸F/Tセンサー | Fx/Fy/Fz, Tx/Ty/Tz | 感度0.05N/0.002Nm、サンプリングレート最大2000Hz、精度2%以内、重量240g、6DoF IMU内蔵、防塵防水 |
| uSkin uSPa46 | XELA Robotics(日) | ピエゾ抵抗式タクタイルパッチ | 3軸(法線力+2軸せん断力) | 24タクセル、寸法30.6×50.6×4.9mm、7本配線、最小検知力1gf級、サンプリング100Hz超 |
| DIGIT | GelSight(米、オープンソース設計) | 光学式(ビジョンベース) | 接触面の3次元形状 | センシング面積19×16mm、60fps、重量102g、価格約350ドル(交換用ゲル約40ドル) |
| BioTac SP | SynTouch(米) | 生体模倣式(液体充填型) | 圧力分布・振動・温度 | 19個のインピーダンス電極+熱センサー+静圧センサー、寸法26×20×25mm、重量9.5g |
ATIのAxia80は協働ロボット向けに最適化された6軸F/Tセンサーで、Universal RobotsやTechman(TM)など主要な協働ロボットアームのマーケットプレイスに正式対応品として登録されている。Bota SystemsのSensONEはさらに小型・軽量な設計で、6DoF IMU(加速度・角速度)を同一パッケージに統合しており、力・トルクと姿勢変化を同時に取得できる点が組立検査や研磨といった精密作業向けの差別化要因になっている。
触覚センサー側では、XELA Roboticsのようなピエゾ抵抗式アレイが指先や手のひら全体を面でカバーする用途に向くのに対し、GelSightのDIGITは1点(指先)に絞って圧倒的な空間分解能を稼ぐという、同じ「触覚」でも設計思想が対照的な2方式が併存している。DIGITは回路図・機構図・組み立て手順を含む設計データがオープンソースで公開されており、研究室単位で自作できる価格帯であることも普及を後押ししている。SynTouchのBioTacは、Shadow Robot・Barrett Technology・Robotiq・Allegro Handなど複数の商用ロボットハンドへのオプション統合部品として供給されており、単体センサーというより「指先モジュール」として流通している点が他の4製品と異なる。
歴史: 別々の研究室で1年違いに生まれた同じ発明
歪みゲージの同時発明 — 歪みゲージは1938年、互いに面識のなかった2人の研究者によってほぼ同時に発明された。1人はCaltechで金属の衝撃荷重下での応力-歪み挙動を研究していたEdward E. Simmonsで、動力計に細い抵抗線を組み込むことで荷重を検出する手法を考案した。もう1人はMITの研究者Arthur C. Rugeで、大学院生John Meierが取り組んでいた「高架水槽の地震応力」の研究を手伝う中で、1938年4月3日に「発明がまるごと頭に浮かんだ」と後に語っている。両者が特許出願の段階で互いの先行研究の存在に気づき、共同で特許を出願、1939年にRugeがMIT教授Alfred deForestとともに「SR-4」ゲージ(SimmonsとRugeの頭文字)の製造販売を開始した。全く独立した2つの研究プロジェクトが、同じ年に同じ着想へたどり着いたという、科学史上でもまれな同時発明の例になっている。
ピエゾ抵抗効果の発見と半導体化 — 金属箔ゲージから16年後の1954年、Bell研究所を訪れていたCharles S. Smithが、シリコンやゲルマニウムのような半導体材料に力を加えると、金属よりもはるかに大きな電気抵抗変化が生じることを発見し、論文として発表した。この「ピエゾ抵抗効果」は、応力によって半導体結晶内の電子・正孔の移動度そのものが変化することに由来し、金属箔ゲージの数十倍から200倍近いゲージ率を実現できる。この発見が、現代の小型・高感度な力覚センサーやMEMS圧力センサーの土台になっており、前述のATIやBota SystemsのF/Tセンサーも、起歪体に貼り付けるゲージ自体は半導体ピエゾ抵抗式を採用する製品が主流になっている。
実例: Shadow Dexterous Handが背負う129個のセンサー
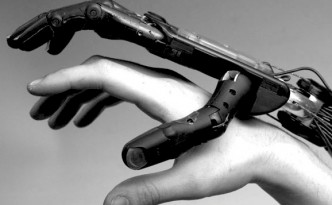 Shadow Dexterous Handと人間の手の大きさ比較
画像: Shadow hand and human hand size comparison(Shadow Robot Company, CC BY-SA 1.0)、Wikimedia Commons。

触覚・力覚センサーを1つの製品に最も密に統合した実例が、英ロンドンのShadow Robot Companyが製造する「Shadow Dexterous Hand」である。24個の関節に20自由度(人間の手を上回る)を持つこの義手型ロボットハンドは、電動モーター駆動版で20個のDCモーターにより各関節を独立制御し、すべての関節にHall効果を利用した位置センサーを内蔵、さらに各自由度に力センサーを追加した構成で、公称129個のセンサーを1つの手に集約している。指先にはオプションで前述のBioTacを追加統合でき、標準の圧力パッド式タクタイルセンサーと組み合わせることで、関節位置・関節トルク・指先の圧力分布という3種類の感覚情報を同時に取得できる。
このハンドはNASA、ビーレフェルト大学、カーネギーメロン大学をはじめとする複数の研究機関や、EUの研究プロジェクト「HANDLE」で実際に導入されており、人間の手に近い自由度と密なセンサー網を必要とする義手研究・遠隔操作研究のデファクトスタンダードの1つになっている。単一メーカーが関節位置・力・触覚という3系統のセンサーをすべて内製・統合し、1つの製品として供給しているという点で、本記事で扱う力覚・触覚センサー技術が実際に「1つの手」としてどう統合されるかを示す好例である。
Google DeepMindが選んだ「3本指」という割り切り、そして触れないda Vinci手術ロボットの謎
Shadow Robot、屋根裏の趣味グループから始まった — Shadow Robot Companyの創業者Richard Greenhillによれば、同社の起源は1987年、ロンドンの自宅屋根裏に集まっていた趣味のロボット愛好家グループにまで遡るという。木製の試作ハンドをインターネットの趣味掲示板に投稿したところ、ある大学の目に留まり、本格的な開発への道が開けた。趣味の集まりから、現在ではNASAやカーネギーメロン大学が採用する義手型ロボットハンドのメーカーへと成長した、ロボティクス業界でも異色の成り立ちを持つ企業である。
Google DeepMindとの新型ハンド「DEX-EE」が選んだ3本指という設計 — Shadow RobotはGoogle DeepMindと共同で、AI機械学習研究向けの新型ロボットハンド「DEX-EE」を開発した。人間の手の忠実な再現を目指した従来のDexterous Handとは異なり、DEX-EEはあえて5本指ではなく頑丈な3本指を採用し、人の手よりひと回り大きい設計にすることで、実世界での試行錯誤を伴う強化学習に耐える頑健性を優先している。各指には4関節を5個のmaxon DCX16モーターがテンドン駆動で動かし、指1本あたり「数百チャンネル」規模の触覚センシングを備える。1000時間を超える耐久試験を経て、ルービックキューブの操作や狭い空間でのコネクタ接続、繰り返し衝撃を受けながらの動作といったタスクの研究プラットフォームとして使われている。「人間の手を模倣する」ことを追求してきた業界の潮流に対し、「学習しやすい頑健な機械」を優先するという設計思想の転換を示す実例である。
手術ロボットdVinciが長年「触覚を持たなかった」という逆説 — 力覚・触覚センサーが最も価値を発揮しそうな用途の1つは、繊細な力加減が要求される外科手術のはずである。ところが世界で最も普及した手術支援ロボットIntuitive Surgical社のda Vinciは、長年にわたり直接的な力触覚フィードバックを外科医に返す機能を持たないまま臨床現場で使われ続けてきた。執刀医は画面上の視覚情報だけを頼りに、組織を破らない程度の力加減を経験と目測で判断する必要があった。この制約に対しては視覚的な力表示による代替(視覚フィードバック)や外付けの力覚提示装置の研究が長年続けられてきたが、実際に「認定されたハプティックフィードバック」を組み込んだ次世代機da Vinci 5が登場したのはごく最近のことで、ロボティクス全般では当たり前になりつつある力覚センサーの臨床応用が、手術ロボットの分野では驚くほど長く後回しにされてきたことを示す事例になっている。
壊れやすい物体をつかむための2025年の低コストセンサー研究 — MIT発のロボット工学スタートアップも参画した2025年6月の論文「FORTE: Tactile Force and Slip Sensing on Compliant Fingers for Delicate Manipulation」(Shang, Seo, Zhu, Chin、arXiv:2506.18960)は、3Dプリントで製作できるフィンレイ構造のグリッパー内部に空気の流路を通し、力とすべりを低遅延で検出する安価なセンシング手法を提案している。0〜8Nの範囲で±0.2N以内の力推定精度、すべり検知の遅延100ミリ秒以内を実現し、ラズベリーやポテトチップスのような壊れやすい食品の把持で92%の成功率、すべり検知の精度93%という実験結果を報告した。ATIやXELAのような高精度・高価格帯の商用センサーとは対照的に、「安く自作できる触覚センシング」という方向性が今も研究の最前線で追求され続けていることを示す一例である。
性能を左右するパラメータ
- ゲージ率と分解能: 半導体ピエゾ抵抗式は金属箔式よりゲージ率が数十倍高く、同じ歪み量でもより細かい力の変化を検出できる。ATI Axia80の分解能1/10Nは、卵の殻を割らない程度の力加減を扱う繊細な組立作業に必要な水準の一例
- サンプリングレート: Bota SensONEの最大2000Hzのような高いサンプリングレートは、衝突検知や高速な力制御ループ(インピーダンス制御など)で効いてくる。ロボットアームが人と接触した瞬間に素早く力を検知して停止する安全機能では、この応答速度がそのまま安全性能に直結する
- タクセル密度と空間分解能: XELA uSkinのような面アレイ型は、指先や手のひら全体の圧力分布を粗く捉えるのに向くのに対し、GelSight DIGITのような光学式は1点に特化してサブミリメートル級の形状を再構成できる。対象物のテクスチャや微細な滑りを検出したい用途では光学式、広い接触面全体の力バランスを把握したい用途ではアレイ型が有利になる
- 測定モダリティの数: BioTacのように圧力・振動・温度を同時に計測できるセンサーは、物体の材質推定(表面の滑らかさ・熱伝導率の違いなど)にも応用できる一方、単一モダリティのセンサーより構造が複雑になり単価も上がる
- 配線数と実装のしやすさ: XELA uSPa46の7本配線のように、タクセル数に対して配線数を抑えた設計は、手のひら全体を覆うような大面積実装で特に重要になる。配線本数がタクセル数に比例して増える方式では、指1本を覆うだけでも配線が煩雑になり実装コストが跳ね上がる
- 耐久性と価格: DIGITの交換用ゲル(約40ドル)のように、光学式センサーの多くはゲル層の摩耗・破損が消耗品として発生する。Shadow Dexterous HandやDEX-EEのような研究プラットフォームでは、1000時間規模の耐久試験を経て実運用に耐える構成を検証する必要がある
手首の力センサーだけで接触位置も必ず分かる?
合力・合モーメントだけでは複数接触の分布を一意に決められないことがある。局所的な圧力分布を測る触覚との違いを見る。
参考リンク
- Axia80-M8 F/Tセンサー製品ページ(ATI Industrial Automation公式)
- Axia80-M20 F/Tセンサー製品ページ(ATI Industrial Automation公式)
- ATI Axia80 F/Tセンサー(Universal Robotsマーケットプレイス)
- SensONE 6軸力覚トルクセンサー製品ページ(Bota Systems公式)
- Bota Systems、小型協働ロボット向け新型F/Tセンサー発表(The Robot Report)
- uSkin製品一覧(XELA Robotics公式)
- XELA RoboticsがTesollo DG-5Fハンドにタクタイルセンサーを統合(Engineering.com)
- DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor(GelSight関連論文PDF)
- GelSight公式サイト
- BioTac製品ページ(SynTouch公式)
- Multimodal Tactile Sensor資料(USC Viterbi)
- Shadow Dexterous Hand(Wikipedia)
- Dexterous Robotic Hands Part 2: How the Shadow Dexterous Hand is Revolutionizing Robotics(Wevolver)
- The holy grail of robotics: Inside the quest to build a mechanical human hand(Digital Trends)
- Shadow RobotとGoogle DeepMindが開発した新型ロボットハンド「DEX-EE」(maxon group)
- Effects of Visual Force Feedback on Robot-Assisted Surgical Task Performance(PMC)
- Role of haptic feedback technologies for surgical training and robot-assisted surgery(Frontiers in Robotics and AI)
- Invention of the Strain Gauge, Arthur Ruge, 1938(MIT Museum)
- Edward E. Simmons(Wikipedia)
- Arthur Claude Ruge(Wikipedia)
- A Tutorial on Mechanical Sensors in the 70th Anniversary of the Piezoresistive Effect(PMC)
- FORTE論文(arXiv:2506.18960)
- Robotic Hand at Hannover Messe 2016(Wikimedia Commons)
- Shadow hand and human hand size comparison(Wikimedia Commons)
現在の項目 · 16 / 21 · センサ・ハードウェア
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。