Contents — find the section you need
Bir kuvvet sensörü, bir robot kolunun bileğine veya eklemlerine etki eden kuvveti ve torku bir vektör olarak ölçer. Bu, işbirlikçi bir robotun tehlikeli bir temas kuvvetini algılamasına ve durmasına olanak tanıyan güvenlik fonksiyonlarının yanı sıra, bir parçayı bir deliğe yerleştirmek gibi dikkatli kuvvet kontrolü gerektiren montaj görevlerinin de temelini oluşturur. Bir dokunma sensörü, bir yüzeyde (parmak ucu veya avuç içi) dağılmış temas basıncını ve kaymayı bir alan olarak ölçer. Bu, bir elin bir yumurtayı ezmeden tutmasını sağlar. Her ikisi de aynı temel prensibi paylaşır: mekanik deformasyonu elektriksel bir sinyale dönüştürmek. Ancak bir kuvvet sensörü, tüm bir yapıya etki eden toplam kuvveti tek bir 6 eksenli vektörde toplarken, bir dokunma sensörü temas yüzeyindeki basınç dağılımını bir dizi olarak yakalar. İkisi birbirini tamamlayıcıdır ve birlikte işbirlikçi robotlarda ve insansı robotlarda "kol hissi" ve "parmak ucu hissi"ni oluştururlar.
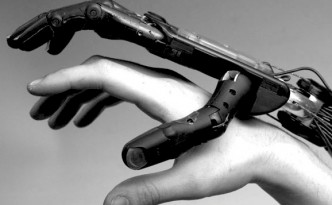
 Schunk SVH (servo-elektrikli beş parmaklı kavrama eli, Hannover Messe 2016)
Resim: Robotic El, Hannover Messe 2016'da (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Bu makalede karşılaştırılan bağımsız kuvvet/dokunsal sensörlerden biri değil, bu sensörlerin entegre edildiği tipik bir sistem örneği olan, insan el hareketini taklit eden, bileğe yerleştirilmiş elektroniklere sahip ticari bir beş parmaklı el örneği.

Prensip: Kuvvet sensörleri "gerilimi" elektriksel sinyale dönüştürür
Bir kuvvet sensörünün özünde gerinim ölçer bulunur. İnce bir metal folyo veya yarı iletken eleman, elastik bir cismin (esnek eleman) yüzeyine yapıştırılır ve bir kuvvet uygulandığında ve esnek eleman hafifçe deforme olduğunda, yapıştırılmış iletken de onunla birlikte gerilir ve sıkışır. Metal iletken gerildikçe, kesit alanı küçülür ve uzunluğu artar, bu nedenle elektriksel direnci orantılı olarak artar - bu kesirli direnç değişimi ile gerinim (kesirli uzama) arasındaki orana Ölçüm Faktörü (GF) denir.
Burada \epsilon = \Delta L / L, gerilimi (kesirli uzama) ve \Delta R / R ise dirençteki kesirli değişimi temsil eder. Tipik bir metal folyo ölçüm cihazının GF değeri yaklaşık 2 iken, bir yarı iletken (silikon) ölçüm cihazı, gerilimin yük taşıyıcılarının hareketliliğini doğrudan değiştirdiği "piezorezistif etkiyi" kullanır ve yaklaşık 70 ila 200 arasında bir GF değerine ulaşır. Aynı miktarda gerilim için, bu, metal folyo ölçüm cihazına göre onlarca ila 100 kat daha büyük bir çıkış voltajı sağlar; bu nedenle yarı iletken ölçüm cihazları küçük, yüksek hassasiyetli sensörlerde baskın konumdadır.
Gerilimden kaynaklanan direnç değişimi çok küçük olduğundan (0,1%'in çok altında), tek bir direncin değişimini doğrudan ölçmek pratik değildir. Gerçek sensörler bunun yerine dört direnci elmas şeklinde bir Wheatstone köprü devresine bağlar ve gerilimi diyagonal boyunca potansiyel fark olarak algılar. Köprünün dört ayağından kaçında gerçek bir gerinim ölçer bulunduğuna bağlı olarak — tek ölçerli, iki ölçerli veya tam köprü konfigürasyonları — hassasiyet ve sıcaklık telafi özellikleri değişir; çoğu hassas kuvvet sensörü, sıcaklık kaymasını ortadan kaldırmak için tam köprü konfigürasyonunu (dört ayağın hepsinde bir ölçer) kullanır.
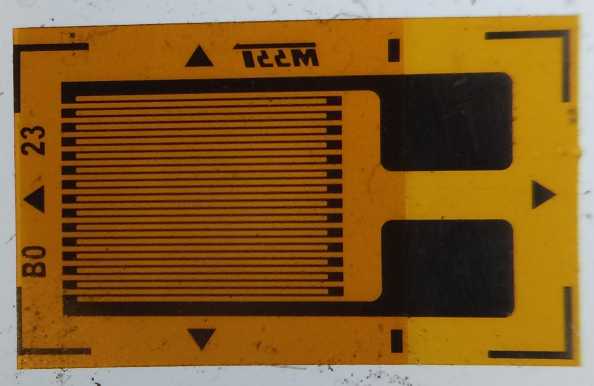 Gerilim ölçer (montajdan önce)
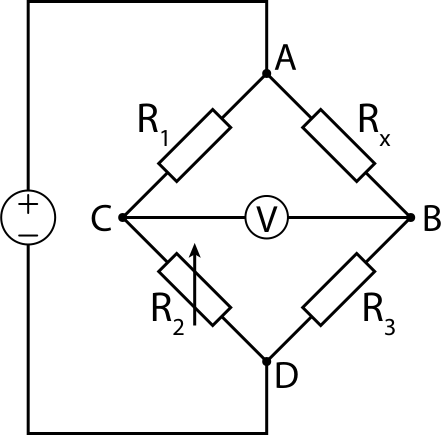 Wheatstone köprüsü devresi
Görseller: Strain ölçer - (Cristian V., CC BY 4.0) / Wheatstone Köprü (jjbeard, kamu malı), her ikisi de Wikimedia Commons'tan.


Bir robot kolunun bileğine monte edilmiş 6 eksenli F/T sensörü, tek bir yönde ölçüm yapan tek bir gerinim ölçerle yetinemez. Altı bileşenin tamamını (kuvvet (Fx, Fy, Fz) ve tork (Tx, Ty, Tz)) ayırması ve ölçmesi gerekir; bu nedenle, esneme elemanı, her bir kirişe birden fazla gerinim ölçer yerleştirilmiş, "Malta haçı" adı verilen radyal bir kiriş yapısına işlenir. Bu düzen, tek bir kuvvet veya tork bileşeni uygulandığında, yalnızca belirli bir kiriş kombinasyonunun seçici olarak deforme olması için mekanik olarak tasarlanmıştır. Çoklu kanallardan gelen ham gerinim okumaları, altı kuvvet/tork bileşenini ayırmak için 6×N kalibrasyon matrisi C (burada N, ölçer sayısıdır) ile doğrusal olarak dönüştürülür.
Kalibrasyon matrisi C, fabrikada, bilinen ağırlıklar ve tork anahtarları gerçek esneme elemanına uygulanırken her bir ölçerin çıktısının kaydedildiği bir "kalibrasyon testi" ile belirlenir. Kalibrasyon süreci, ATI ve Bota Systems gibi uzman üreticilerin üstünlüğünü tam olarak ortaya koymaktadır: Esnek elemanın mekanik tasarımının ötesinde, ürün farklılaşması kalibrasyon hassasiyetine dayanır; altı eksenin her birinin hatasını (çapraz etkileşim, yani bir eksendeki girişin diğer eksenin çıkışına sızması) %1-2 içinde tutmak.
Dokunsal sensör yaklaşımları: piezorezistif, kapasitif, optik ve biyomimetik
Bir kuvvet sensörü "bir noktadaki toplam kuvveti" ölçerken, bir dokunsal sensörün "tüm temas yüzeyindeki basınç dağılımını" bir alan (bir dizi) olarak ölçmesi gerekir. Bu, dört ana yaklaşıma ayrılır.
Piezorezistif sensörler, kuvvet sensörlerinde kullanılan aynı piezorezistif etkiyi bir yüzeye yayarak, her hücrede ("taxel" veya dokunsal eleman) bağımsız bir direnç değişimini okur. Bu yaklaşım, kablo sayısını düşük tutarken yoğunlaştırmayı kolaylaştırır ve XELA Robotics'in ürünleri gibi endüstriyel dokunsal sensörlerde yaygın olarak kullanılır. Kapasitif sensörler, iletken katmanlar arasına sıkıştırılmış elastik bir dielektriğin kalınlığı basınç altında değiştiğinde meydana gelen kapasitans değişimini algılar. Bu yaklaşım, piezorezistif algılamaya göre daha düşük histerezise sahiptir; yani basınç serbest bırakıldığında tepkide daha az gecikme olur.
Optik (görüş tabanlı) sensörler, GelSight ve DIGIT tarafından kullanılan yaklaşım, nesneyle temas eden yumuşak bir jel tabakasının alt tarafını fotoğraflamak için yerleşik bir kamera kullanır ve jelin deformasyonunu bir görüntü olarak yakalar. Jelin alt tarafı farklı yönlerden parlayan kırmızı, yeşil ve mavi LED'lerle aydınlatıldığında, kameranın algıladığı RGB yoğunluklarının kombinasyonu, yüzeyin eğimine (normal yönüne) bağlı olarak değişir - bu, fotometrik stereo prensibidir. Sensör, rengi yüzey normaline eşleyen önceden oluşturulmuş bir arama tablosuna başvurarak, her pikseldeki normali türetir ve jel yüzeyinin deformasyonunu yüksek çözünürlüklü 3 boyutlu bir şekil (derinlik haritası) olarak yeniden oluşturmak için entegre eder. Kameranın piksel sayısı doğrudan sensörün uzamsal çözünürlüğü haline geldiği için, bu yaklaşım diğer yöntemlere göre (milimetre altı ölçekteki özellikleri yeniden oluşturabilen) ezici derecede daha yüksek uzamsal çözünürlük elde eder; ancak bunun bedeli, jel ve kamerayı sığdıracak kadar derin bir muhafazaya ihtiyaç duyulmasıdır.
Biyomimetik sensörler, SynTouch'ın BioTac'ı örneğinde olduğu gibi, sert bir çekirdeği elastik yapay deriyle kaplar ve aralarındaki boşluğu iletken bir sıvı (sodyum bromür çözeltisi) ile doldurur. Deri deforme olduğunda, sıvının akış yollarının şekli değişir ve bu, çekirdeğin yüzeyine yerleştirilmiş 19 empedans algılama elektrotunun her birinde elektriksel empedanstaki bir değişiklik olarak algılanır. Sıvıdan ısı iletimi de eş zamanlı olarak ölçülebildiği için, bu tasarım üç duyusal modaliteyi - basınç dağılımı, titreşim ve sıcaklık - tek bir sensörde yakalar ve insan parmak ucu reseptörleri arasındaki iş bölümünü (basınç, titreşim ve ısı algılama) yansıtır.
Temel ürünlerin özelliklerinin karşılaştırılması
| Ürün | Üretici | Tip | Ne ölçer | Temel özellikler |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (ABD) | 6 eksenli F/T sensörü | Fx/Fy/Fz, Tx/Ty/Tz | Kuvvet aralığı 200–500N, tork aralığı 8–20Nm, çözünürlük 1/10N · 1/200Nm, Ethernet/EtherCAT üzerinden 8kHz'e kadar çıkış, %2 doğruluk |
| SensONE (SenseOne T5) | Bota Systems (İsviçre) | 6 eksenli F/T sensörü | Fx/Fy/Fz, Tx/Ty/Tz | Hassasiyet 0,05N/0,002Nm, örnekleme hızı 2000Hz'e kadar, doğruluk %2 içinde, ağırlık 240g, dahili 6DoF IMU, toz/su geçirmez |
| uSkin uSPa46 | XELA Robotics (Japonya) | Piezorezistif dokunsal yama | 3 eksenli (normal kuvvet + 2 eksenli kayma kuvveti) | 24 dokunsal nokta, boyutlar 30,6×50,6×4,9mm, 7 telli kablolama, minimum algılanabilir kuvvet ~1gf sınıfı, örnekleme hızı 100Hz'in üzerinde |
| DIGIT | GelSight (ABD, açık kaynak tasarım) | Optik (görsel tabanlı) | Temas yüzeyinin 3 boyutlu şekli | Algılama alanı 19×16mm, 60fps, ağırlık 102g, fiyat yaklaşık 350(yedek jel yaklaşık 40) |
| BioTac SP | SynTouch (ABD) | Biyomimetik (sıvı dolu) | Basınç dağılımı, titreşim, sıcaklık | 19 empedans elektrotu + termal sensör + statik basınç sensörü, boyutlar 26×20×25 mm, ağırlık 9,5 g |
ATI'nin Axia80'i, işbirlikçi robotlar için optimize edilmiş 6 eksenli bir F/T sensörüdür ve Universal Robots ve Techman (TM) gibi büyük kobot kol üreticilerinin pazarlarında resmi olarak sertifikalı bir ürün olarak kayıtlıdır. Bota Systems'in SensONE'ı ise daha küçük ve hafif bir yaklaşım benimseyerek, aynı pakete 6DoF IMU (ivme ve açısal hız) entegre eder; böylece kuvvet/tork ve tutum değişikliğini aynı anda yakalayabilir - montaj denetimi ve parlatma gibi hassas görevler için bir fark yaratır.
Dokunsal tarafta, XELA Robotics'in piezorezistif dizisi, bir parmak ucunun veya avuç içinin tamamını bir alan olarak kaplamak için oldukça uygundur; GelSight'ın DIGIT'i ise ezici bir uzamsal çözünürlük elde etmek için tek bir noktaya (parmak ucuna) odaklanır - aynı "dokunsal" kelimesi altında bir arada var olan iki zıt tasarım felsefesi. DIGIT'in tasarım verileri - şemalar, mekanik çizimler ve montaj talimatları - açık kaynak olarak yayınlanmıştır ve fiyatı, bireysel laboratuvarların kendi cihazlarını inşa edebilecek kadar düşüktür; bu da benimsenmesini sağlamıştır. SynTouch'ın BioTac'ı ise Shadow Robot, Barrett Technology, Robotiq ve Allegro Hand dahil olmak üzere birçok ticari robot eli için isteğe bağlı bir entegrasyon parçası olarak sunulmaktadır - bağımsız bir sensörden ziyade "parmak ucu modülü" olarak dağıtılması, onu buradaki diğer dört üründen ayırmaktadır.
Tarihçe: Aynı buluş, birbirinden çok farklı dünyalarda, bir yıl arayla doğdu
Gerilim ölçerinin eş zamanlı icadı — Gerilim ölçer, 1938 yılında birbirleriyle hiç tanışmamış iki araştırmacı tarafından neredeyse eş zamanlı olarak icat edildi. Bunlardan biri, darbe yükü altında metallerin gerilme-gerinim davranışını inceleyen ve bir dinamometreye ince bir direnç teli yerleştirerek yükü tespit etme yöntemini geliştiren Caltech'ten Edward E. Simmons'tı. Diğeri ise MIT'den Arthur C. Ruge'du ve daha sonra "tüm buluş bana 3 Nisan 1938'de, yüksek su depolarındaki sismik gerilme üzerine yaptığı araştırmada yüksek lisans öğrencisi John Meier'e yardım ederken geldi" diye hatırladı. İkisi patent başvurusunda bulunduğunda, her biri diğerinin önceki çalışmalarını keşfetti ve birlikte bir patent başvurusunda bulundular; 1939'da Ruge, MIT profesörü Alfred deForest ile birlikte "SR-4" ölçerini (Simmons ve Ruge'nin baş harflerinden) üretmeye ve satmaya başladı. Aynı yıl içinde tamamen bağımsız iki araştırma projesinin aynı fikre ulaşması, bilim tarihinde eş zamanlı buluşun nadir bir örneğidir.
Piezorezistif etkinin keşfi ve yarı iletkenlere taşınması — Metal folyo ölçüm cihazından on altı yıl sonra, 1954'te, Bell Laboratuvarlarını ziyaret eden Charles S. Smith, silikon veya germanyum gibi yarı iletken malzemelere kuvvet uygulamanın, metallere göre çok daha büyük bir elektriksel direnç değişimi ürettiğini keşfetti ve bulguyu bir makale olarak yayınladı. Bu "piezorezistif etki", gerilimin yarı iletken kristal içindeki elektron ve deliklerin hareketliliğini doğrudan değiştirmesinden kaynaklanır ve metal folyo ölçüm cihazlarına göre onlarca ila neredeyse 200 kat daha yüksek bir ölçüm faktörü sağlar. Bu keşif, günümüzün kompakt, yüksek hassasiyetli kuvvet sensörlerinin ve MEMS basınç sensörlerinin temelini oluşturmaktadır — yukarıda bahsedilen ATI ve Bota Systems F/T sensörlerindeki esnek elemanlara bağlı ölçüm cihazları, kendileri de ağırlıklı olarak yarı iletken piezorezistif tasarımlardır.
Gerçek bir örnek: Shadow Dexterous Hand'in taşıdığı 129 sensör
 Shadow Dexterous Hand ve insan eli boyut karşılaştırması
Resim: Shadow el ve insan eli boyut karşılaştırması (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

Dokunsal ve kuvvet algılamanın tek bir ürüne yoğun bir şekilde entegre edilmesinin en net gerçek dünya örneği, Londra merkezli Shadow Robot Company tarafından üretilen "Shadow Dexterous Hand"dir. Bu protez tarzı robot el, 20 serbestlik derecesine sahip 24 eklemden oluşmaktadır (insan elinden daha fazla). Elektrik motorlu versiyonunda ise her eklemi bağımsız olarak kontrol eden 20 adet DC motor bulunmaktadır. Her eklemde yerleşik bir Hall etkisi konum sensörü bulunur ve her serbestlik derecesine bir kuvvet sensörü eklenerek toplamda tek bir ele yerleştirilmiş nominal 129 sensör elde edilir. Parmak uçlarına isteğe bağlı olarak yukarıda bahsedilen BioTac takılabilir; bu da standart basınç pedi dokunsal sensörlerle birlikte elin aynı anda üç tür duyusal bilgiyi yakalamasını sağlar: eklem konumu, eklem torku ve parmak ucu basınç dağılımı.
Bu el, NASA, Bielefeld Üniversitesi ve Carnegie Mellon Üniversitesi de dahil olmak üzere birçok araştırma kurumunda ve ayrıca AB araştırma projesi "HANDLE"da kullanılmıştır; bu da onu hem insan benzeri serbestlik dereceleri hem de yoğun bir sensör ağı gerektiren protez ve teleoperasyon araştırmaları için fiili standartlardan biri haline getirmiştir. Tek bir üreticinin üç sensör sistemini (eklem pozisyonu, kuvvet ve dokunsal) kendi bünyesinde tasarlayıp, üretip, entegre etmesi ve tek bir ürün olarak piyasaya sürmesi, bu makalede ele alınan kuvvet ve dokunsal sensör teknolojilerinin "tek bir el"e nasıl entegre edildiğinin iyi bir örneğidir.
Google DeepMind'ın üç parmaklı uzlaşması ve Da Vinci'nin kayıp dokunma duyusunun gizemi
Shadow Robot, bir çatı katındaki hobi grubu olarak başladı — Shadow Robot Şirketi kurucusu Richard Greenhill'e göre, şirketin kökeni 1987 yılına, Londra'daki bir evin çatı katında buluşan bir grup hobi robot meraklısına dayanıyor. Ahşap bir prototip eli internetteki bir hobi forumuna gönderdiklerinde, bir üniversitenin dikkatini çekti ve ciddi bir gelişmenin kapısını açtı. Bu, robotik endüstrisi için alışılmadık bir başlangıç hikayesidir - NASA ve Carnegie Mellon Üniversitesi tarafından kullanılan protez tarzı robot ellerin üreticisine dönüşen bir hobi buluşması.
Google DeepMind ile geliştirilen yeni el DEX-EE, üç parmak seçti — Shadow Robot, Google DeepMind ile ortaklaşa yapay zeka makine öğrenimi araştırmaları için yeni bir robot el olan "DEX-EE"yi geliştirdi. İnsan elini aslına sadık bir şekilde taklit etmeyi amaçlayan önceki Dexterous Hand'in aksine, DEX-EE bilinçli olarak beş yerine üç sağlam parmak seçti ve gerçek dünyadaki deneme-yanılma takviyeli öğrenmede hayatta kalmak için gereken sağlamlığı önceliklendirerek insan elinden biraz daha büyük olarak inşa edildi. Her parmak, tendon tahriki yoluyla beş maxon DCX16 motoru tarafından tahrik edilen dört ekleme sahiptir ve her parmakta "yüzlerce kanal" dokunsal algılama taşır. 1000 saatten fazla dayanıklılık testinden geçtikten sonra, Rubik Küpü manipüle etmek, dar alanlarda konektörleri bağlamak ve tekrarlanan darbeleri absorbe ederken çalışmak gibi görevler için bir araştırma platformu olarak kullanılıyor. Bu, tasarım felsefesindeki bir değişimin somut bir örneğidir: Endüstrinin uzun süredir peşinde olduğu "insan elini taklit etme" arayışından, "eğitilmesi kolay, sağlam bir makine" önceliğine doğru bir geçiş.
Uzun süre dokunma duyusundan yoksun kalan cerrahi robot da Vinci'nin paradoksu — Kuvvet ve dokunsal algılamanın en çok fayda sağlayacağı uygulamalardan biri, son derece hassas kuvvet kontrolü gerektiren cerrahidir. Ancak Intuitive Surgical tarafından üretilen ve dünyanın en yaygın kullanılan cerrahi robotu olan da Vinci sistemi, cerraha doğrudan kuvvet/dokunsal geri bildirim sağlayan herhangi bir fonksiyon olmadan yıllarca klinik uygulamada kullanılmıştır. Cerrahlar, dokuyu yırtmadan ne kadar kuvvet uygulayabileceklerini yalnızca ekrandaki görsel bilgilerden yola çıkarak, deneyime ve görsel tahmine dayanarak değerlendirmek zorunda kalmışlardır. Araştırmacılar uzun zamandır görsel kuvvet göstergeleri (görsel geri bildirim) ve harici dokunsal geri bildirim cihazları gibi alternatifleri telafi etmek için araştırıyorlardı, ancak Intuitive'in "sertifikalı dokunsal geri bildirim" olarak adlandırdığı özelliği içeren yeni nesil bir model olan da Vinci 5, oldukça yakın zamanda ortaya çıktı; bu, genel olarak robotikte standart hale gelen kuvvet algılamanın klinik uygulamasının cerrahi robotikte ne kadar yavaş ilerlediğinin çarpıcı bir örneğidir.
2025 yılında kırılgan nesneleri kavramak için düşük maliyetli algılama üzerine araştırma — Haziran 2025 tarihli "FORTE: Hassas Manipülasyon için Esnek Parmaklarda Dokunsal Kuvvet ve Kayma Algılama" (Shang, Seo, Zhu, Chin; arXiv:2506.18960) başlıklı makale, MIT tarafından kurulan bir robotik girişiminin katılımıyla, düşük gecikmeyle kuvvet ve kaymayı algılamak için 3 boyutlu yazdırılabilir Fin Ray yapılı bir tutucu üzerinden hava kanalları geçiren düşük maliyetli bir algılama yöntemi öneriyor. Sistem, 0-8N aralığında ±0,2N'lik bir kuvvet tahmin doğruluğu, 100 milisaniyenin altında kayma algılama gecikmesi, ahududu ve patates cipsi gibi kırılgan yiyecekleri kavramada %92 başarı oranı ve %93 kayma algılama doğruluğu elde etti. ATI ve XELA gibi üreticilerin yüksek hassasiyetli, yüksek fiyatlı ticari sensörlerinin aksine, "ucuz, kendin yap (DIY) dokunsal algılama"nın araştırma alanında nasıl sürdürüldüğünün bir örneğidir.
Performansı belirleyen parametreler
- Ölçüm faktörü ve çözünürlük: Yarı iletken piezorezistif bir sensör, metal folyo sensörüne göre onlarca kat daha yüksek bir ölçüm faktörüne sahiptir ve bu da aynı miktarda gerilme için daha ince kuvvet değişikliklerini algılamasına olanak tanır. ATI Axia80'in 1/10N çözünürlüğü, yumurta kabuğunu çatlatmayacak kadar hassas kuvvet kontrolü gibi hassas montaj işleri için gereken seviyenin bir örneğidir.
- Örnekleme hızı: Bota SensONE'ın 2000 Hz'e kadar olan yüksek örnekleme hızı, çarpışma tespiti ve hızlı kuvvet kontrol döngüleri (empedans kontrolü gibi) için önemlidir. Bir robot kolunun bir kişiyle temasını algıladığı anda durmasını sağlayan güvenlik fonksiyonlarında, bu tepki hızı doğrudan güvenlik performansına yansır.
- Taxel yoğunluğu ve uzamsal çözünürlük: XELA'nın uSkin gibi dizi tipi bir sensör, tüm parmak ucu veya avuç içi boyunca basınç dağılımını kabaca yakalamaya uygundur, oysa GelSight'ın DIGIT gibi optik bir sensör, milimetre altı ölçekli şekli yeniden oluşturmak için tek bir noktada uzmanlaşmıştır. Optik algılama, nesne dokusunu veya ince kaymayı tespit etmede avantajlıdır; Dizi tipi algılama, geniş bir temas alanındaki genel kuvvet dengesini kavramada avantaja sahiptir.
- Algılama modlarının sayısı: Basıncı, titreşimi ve sıcaklığı aynı anda ölçen BioTac gibi bir sensör, malzeme özelliklerini (yüzey pürüzsüzlüğü veya termal iletkenlikteki farklılıklar gibi) tahmin etmek için de kullanılabilir, ancak bu, tek modlu bir sensöre göre daha karmaşık bir yapı ve daha yüksek birim fiyatı anlamına gelir.
- Kablo sayısı ve entegrasyon kolaylığı: Taxel sayısına göre sadece 7 kabloya sahip XELA'nın uSPa46'sı gibi bir tasarım, özellikle tüm avuç içini kapsayan geniş alan uygulamaları için önemlidir. Kablo sayısının taxel sayısıyla orantılı olduğu yaklaşımlarda, kablolama zahmetli hale gelir ve uygulama maliyeti tek bir parmağı bile kapsayacak şekilde artar.
- Dayanıklılık ve maliyet: DIGIT'in yedek jelinde (yaklaşık 40 $) olduğu gibi, birçok optik sensör, jel tabakasındaki aşınma ve hasarı tüketilebilir bir gider olarak ele alır. Shadow Dexterous Hand veya DEX-EE gibi araştırma platformlarının, gerçek dünya operasyonunda dayanabilen konfigürasyonları, yaklaşık 1.000 saatlik testlerle doğrulamaları gerekir.
Bilek kuvvet sensörü her zaman temas noktalarını gösterir mi?
Net kuvvet ve moment, birden fazla teması benzersiz bir şekilde belirleyemeyebilir.
Anahtarla yapılan ölçümleri yerel dokunsal basınç ölçümlerinden ayırt edin.Referanslar
- Axia80-M8 F/T sensörü ürün sayfası (ATI Industrial Automation)
- Axia80-M20 F/T sensörü ürün sayfası (ATI Industrial Automation)
- ATI Axia80 F/T sensörü (Universal Robots pazaryeri)
- SensONE 6 eksenli kuvvet/tork sensörü ürün sayfası (Bota Systems)
- Bota Systems, küçük kobotlar için geliştirilmiş kuvvet/tork sensörünü piyasaya sürüyor (The Robot Report)
- uSkin ürün yelpazesi (XELA Robotics)
- XELA Robotik, Tesollo DG-5F eline dokunsal sensörleri entegre ediyor (Engineering.com)
- DIGIT: Düşük Maliyetli Kompakt Yüksek Çözünürlüklü Dokunsal Sensör için Yeni Bir Tasarım (GelSight ile ilgili makale PDF)
- GelSight resmi sitesi
- BioTac ürün sayfası (SynTouch)
- Çok Modlu Dokunsal Sensör malzemeleri (USC Viterbi)
- Shadow Dexterous Hand (Wikipedia)
- Dexterous Robotik Eller Bölüm 2: Shadow Dexterous Hand Robotikte Nasıl Devrim Yaratıyor (Wevolver)
- Robotik dünyasının kutsal kasesi: Mekanik bir insan eli inşa etme arayışının iç yüzü (Digital Trends)
- Shadow Robot ve Google DeepMind'ın yeni robot eli "DEX-EE" (maxon group)
- Robot Destekli Cerrahi Görev Performansında Görsel Kuvvet Geri Bildiriminin Etkileri (PMC)
- Cerrahi eğitim ve robot destekli cerrahi için dokunsal geri bildirim teknolojilerinin rolü (Frontiers in Robotics and AI)
- Gerilim Ölçerin İcadı, Arthur Ruge, 1938 (MIT Müzesi)
- Edward E. Simmons (Wikipedia)
- Arthur Claude Ruge (Wikipedia)
- Piezorezistif Etkinin 70. Yıldönümünde Mekanik Sensörler Üzerine Bir Eğitim (PMC)
- FORTE makalesi (arXiv:2506.18960)
- Hannover Messe 2016'da Robotik El (Wikimedia Commons)
- Gölge el ve insan eli boyut karşılaştırması (Wikimedia Commons)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.