Contents — find the section you need
힘 센서는 로봇 팔의 손목이나 관절에 작용하는 힘과 토크를 벡터로 측정합니다. 이는 협동 로봇이 위험한 접촉력을 감지하고 정지할 수 있도록 하는 안전 기능과, 부품을 구멍에 삽입하는 것과 같이 정밀한 힘 제어가 필요한 조립 작업의 핵심 요소입니다. 촉각 센서는 손가락 끝이나 손바닥과 같은 표면에 분포된 접촉 압력과 미끄러짐을 전기장으로 측정합니다. 손이 달걀을 깨뜨리지 않고 잡을 수 있게 해주는 것도 바로 이 촉각 센서 덕분입니다. 두 센서 모두 기계적 변형을 전기 신호로 변환한다는 기본 원리는 같습니다. 하지만 힘 센서는 구조물 전체에 작용하는 총 힘을 하나의 6축 벡터로 집계하는 반면, 촉각 센서는 접촉면 전체에 걸쳐 분포된 압력을 배열로 포착합니다. 이 두 센서는 상호 보완적이며, 협동 로봇과 휴머노이드 로봇에서 각각 "팔의 감각"과 "손가락 끝의 감각"을 구현합니다.
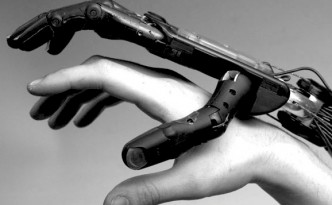
 Schunk SVH (서보 전동 5지형 로봇 손, 하노버 메세 2016)
이미지: Robotic Hand at Hannover Messe 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. 손목에 전자 장치가 내장되어 사람의 손 움직임을 모방하는 상용 5손가락 의수 예시입니다. 이 예시는 본 기사에서 비교하는 독립형 힘/촉각 센서가 아니라, 이러한 센서가 통합되는 일반적인 시스템의 한 예입니다.

원리: 힘 센서는 "변형률"을 전기 신호로 변환합니다.
힘 센서의 핵심은 스트레인 게이지입니다. 얇은 금속박이나 반도체 소자가 탄성체(플렉셔 소자) 표면에 접착되어 있으며, 힘이 가해져 플렉셔 소자가 약간 변형되면 접착된 도체도 함께 늘어나고 줄어듭니다. 금속 도체가 늘어나면 단면적이 줄어들고 길이가 늘어나므로 전기 저항이 비례적으로 증가합니다. 이러한 저항 변화율과 변형률(신장률)의 비율을 게이지 팩터(GF)라고 합니다.
여기서 \epsilon = \Delta L / L은 변형률(부분 신장률)이고, \Delta R / R는 저항의 부분 변화율입니다. 일반적인 금속박 게이지의 그래프 계수(GF)는 약 2에 불과하지만, 반도체(실리콘) 게이지는 응력이 전하 운반체의 이동도를 직접적으로 변화시키는 "압저항 효과"를 이용하여 약 70~200의 그래프 계수를 달성합니다. 동일한 변형률에서 반도체 게이지는 금속박 게이지보다 수십 배에서 100배 이상 큰 출력 전압을 생성하므로 소형 고정밀 센서에 반도체 게이지가 널리 사용됩니다.
변형률로 인한 저항 변화는 매우 작기 때문에(0.1% 미만) 단일 저항의 변화를 직접 측정하는 것은 비현실적입니다. 실제 센서는 대신 네 개의 저항을 마름모꼴의 휘트스톤 브리지 회로로 연결하고 대각선 양단의 전위차를 측정하여 변형률을 감지합니다. 브리지의 네 다리 중 몇 개에 실제 변형률 게이지가 장착되는지(1개 게이지, 2개 게이지 또는 풀 브리지 구성)에 따라 감도 및 온도 보상 특성이 달라집니다. 대부분의 정밀 힘 센서는 온도 드리프트를 상쇄하기 위해 풀 브리지 구성(네 다리 모두에 게이지 장착)을 사용합니다.
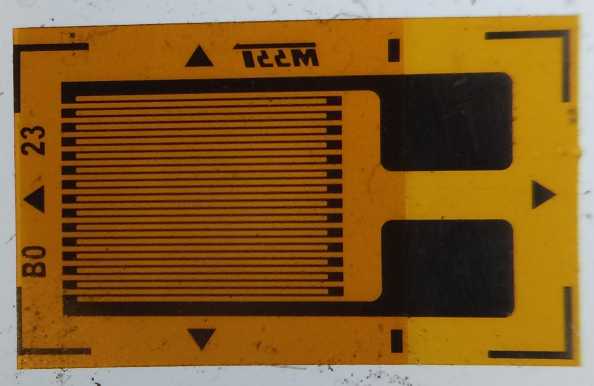 스트레인 게이지(장착 전)
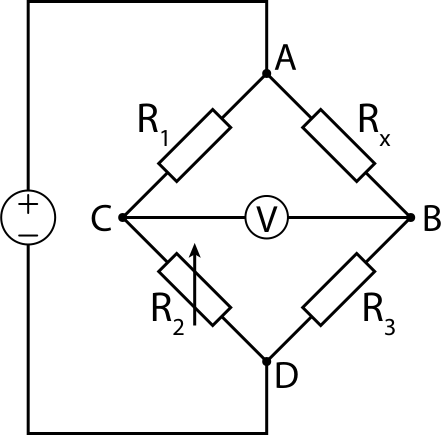 휘트스톤 브리지 회로
이미지: Strain 게이지 - (Cristian V., CC BY 4.0) / Wheatstone 브리지 (jjbeard, 공개 도메인), 모두 위키미디어 커먼즈.


로봇 팔 손목에 장착된 6축 자유/열 센서는 한 방향만 측정하는 단일 스트레인 게이지로는 제대로 작동할 수 없습니다. 플렉셔 요소는 힘(Fx, Fy, Fz)과 토크(Tx, Ty, Tz)의 6가지 구성 요소를 모두 분리하고 측정해야 하므로, "몰타 십자형"이라고 불리는 방사형 빔 구조로 가공되며, 각 빔에는 여러 개의 스트레인 게이지가 배치됩니다. 이러한 구조는 단일 힘 또는 토크 구성 요소가 적용될 때 특정 빔 조합만 선택적으로 변형되도록 기계적으로 설계되었습니다. 여러 채널에서 얻은 원시 스트레인 측정값은 6×N 교정 행렬(C, 여기서 N은 게이지 개수)을 사용하여 선형 변환되어 6가지 힘/토크 구성 요소를 분리합니다.
교정 행렬 C은 공장에서 "교정 테스트"를 통해 결정됩니다. 이 테스트에서는 알려진 무게추와 토크 렌치를 실제 플렉셔 요소에 적용하고 각 게이지의 출력값을 기록합니다. 이러한 교정 과정은 ATI나 Bota Systems와 같은 전문 제조업체들이 강점을 보이는 부분입니다. 플렉셔 소자 자체의 기계적 설계 외에도, 제품 차별화는 교정 정밀도에 달려 있습니다. 즉, 6개 축 각각의 오차(크로스토크, 한 축의 입력이 다른 축의 출력으로 유입되는 현상)를 1~2% 이내로 유지해야 합니다.
촉각 센서 접근 방식: 압저항식, 정전식, 광학식, 생체모방식
힘 센서가 "한 지점의 총 힘"을 측정하는 반면, 촉각 센서는 "접촉면 전체에 걸친 압력 분포"를 필드(어레이) 형태로 측정해야 합니다. 이는 크게 네 가지 접근 방식으로 나뉩니다.
압저항식 센서는 힘 센서에서 사용되는 것과 동일한 압저항 효과를 표면 전체에 적용하여 각 셀("택셀" 또는 촉각 소자)에서 독립적인 저항 변화를 측정합니다. 이 방식은 배선 수를 줄이면서도 집적화를 용이하게 할 수 있어 XELA Robotics 제품과 같은 산업용 촉각 센서에 널리 사용됩니다.
정전용량 센서는 전도성 층 사이에 끼워진 탄성 유전체의 두께가 압력에 따라 변할 때 발생하는 정전용량 변화를 감지합니다. 이 방식은 압저항 센서보다 히스테리시스가 적어 압력이 해제될 때 반응 지연이 적습니다.
광학(비전 기반) 센서는 GelSight와 DIGIT에서 사용하는 방식으로, 내장 카메라를 사용하여 물체와 접촉하는 부드러운 젤 층의 아랫면을 촬영하고 젤의 변형 자체를 이미지로 캡처합니다. 젤 아랫면에 서로 다른 방향에서 비추는 빨강, 초록, 파랑 LED를 비추면 카메라가 포착하는 RGB 강도의 조합이 표면의 기울기(법선 방향)에 따라 달라집니다. 이것이 바로 광도 스테레오의 원리입니다. 센서는 색상과 표면 법선을 매핑하는 미리 만들어진 조회 테이블을 참조하여 각 픽셀의 법선을 도출하고 이를 통합하여 젤 표면의 변형을 고해상도 3D 형상(깊이 맵)으로 재구성합니다. 카메라의 픽셀 수가 센서의 공간 해상도가 되기 때문에, 이 방식은 다른 방식보다 훨씬 높은 공간 해상도(수 밀리미터 이하의 특징 재구성 가능)를 구현합니다. 다만, 젤과 카메라를 수용하기 위해 충분한 하우징 깊이가 필요합니다.
SynTouch의 BioTac으로 대표되는 생체모방 센서는 단단한 코어를 탄성 인공 피부로 덮고 그 사이 공간을 전도성 액체(브롬화나트륨 용액)로 채웁니다. 인공 피부가 변형되면 액체의 흐름 경로 모양이 바뀌고, 이는 코어 표면에 내장된 19개의 임피던스 감지 전극 각각에서 전기 임피던스 변화로 감지됩니다. 액체를 통한 열전도 또한 동시에 측정할 수 있기 때문에, 이 설계는 압력 분포, 진동, 온도라는 세 가지 감각 양식을 하나의 센서로 포착하여 인간 손가락 끝 수용체(압력, 진동, 온도 감지)의 기능 분담을 모방합니다.
주요 제품 사양 비교
| 제품 | 제조사 | 유형 | 측정 항목 | 주요 사양 |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (미국) | 6축 F/T 센서 | Fx/Fy/Fz, Tx/Ty/Tz | 힘 범위 200–500N, 토크 범위 8–20Nm, 해상도 1/10N · 1/200Nm, 이더넷/EtherCAT을 통한 최대 8kHz 출력, 정확도 2% 이내 |
| SensONE (SenseOne T5) | Bota Systems (스위스) | 6축 F/T 센서 | Fx/Fy/Fz, Tx/Ty/Tz | 감도 0.05N/0.002Nm, 샘플링 속도 최대 2000Hz, 정확도 2% 이내, 무게 240g, 6DoF IMU 내장, 방진/방수 |
| uSkin uSPa46 | XELA Robotics (일본) | 압저항 촉각 패치 | 3축 (법선력 + 2축 전단력) | 24개 택셀, 크기 30.6×50.6×4.9mm, 7선 케이블, 최소 감지력 ~1gf급, 샘플링 속도 100Hz 이상 |
| DIGIT | GelSight (미국, 오픈 소스 디자인) | 광학 (비전 기반) | 접촉면의 3D 형상 | 감지 영역 19×16mm, 초당 60회, 무게 102g, 가격 약 350달러 (교체용 젤 약 40달러) |
| BioTac SP | SynTouch (미국) | 생체모방 (액체 충전) | 압력 분포, 진동, 온도 | 임피던스 전극 19개 + 열 센서 + 정압 센서, 크기 26×20×25mm, 무게 9.5g |
ATI의 Axia80은 협동 로봇에 최적화된 6축 힘/토크 센서로, Universal Robots 및 Techman™과 같은 주요 협동 로봇 제조업체의 마켓플레이스에 공식 인증 제품으로 등록되어 있습니다. Bota Systems의 SensONE은 더욱 작고 가벼운 설계로, 6자유도 IMU(가속도 및 각속도)를 동일 패키지에 통합하여 힘/토크와 자세 변화를 동시에 측정할 수 있습니다. 이는 조립 검사 및 연마와 같은 정밀 작업에 있어 차별화된 강점입니다.
촉각 센서 분야에서는 XELA Robotics의 압저항 어레이가 손가락 끝이나 손바닥 전체를 영역으로 사용하는 데 적합한 반면, GelSight의 DIGIT는 단일 지점(손가락 끝)에 집중하여 탁월한 공간 해상도를 구현합니다. 이처럼 "촉각"이라는 단어 아래 두 가지 대조적인 설계 철학이 공존합니다. DIGIT의 설계 데이터(회로도, 기계 도면, 조립 설명서)는 오픈 소스로 공개되어 있으며, 가격 또한 개별 연구실에서 자체 제작할 수 있을 만큼 저렴하여 널리 보급되었습니다. 한편, SynTouch의 BioTac은 Shadow Robot, Barrett Technology, Robotiq, Allegro Hand 등 여러 상용 로봇 손에 옵션 통합 부품으로 제공되며, 독립형 센서라기보다는 "손가락 끝 모듈" 형태로 유통된다는 점에서 앞서 소개한 네 제품과 차별화됩니다.
역사: 같은 발명품이 서로 다른 세계에서 단 1년 차이로 탄생하다
스트레인 게이지의 동시 발명 — 스트레인 게이지는 1938년, 서로 만난 적 없는 두 연구자에 의해 거의 동시에 발명되었습니다. 그중 한 명은 캘리포니아 공과대학의 에드워드 E. 시몬스로, 충격 하중을 받는 금속의 응력-변형률 거동을 연구하던 중 동력계에 얇은 저항선을 삽입하여 하중을 감지하는 방법을 고안했습니다. 다른 한 명은 MIT의 아서 C. 루지였는데, 그는 훗날 "완전한 발명 아이디어가 1938년 4월 3일, 대학원생 존 마이어의 고가 수조에 작용하는 지진 응력 연구를 돕던 중 떠올랐다"고 회상했다. 두 사람이 특허를 출원할 때, 서로의 선행 연구를 발견했고, 공동으로 특허를 출원했다. 1939년, 루지는 MIT 교수 앨프레드 드포레스트와 함께 "SR-4" 게이지(시몬스와 루지의 이니셜을 따서 만든 이름)를 제조 및 판매하기 시작했다. 완전히 독립적인 두 연구 프로젝트에서 같은 해에 동일한 아이디어를 도출해낸 것은 과학사에서 보기 드문 동시 발명 사례이다.
압저항 효과의 발견과 반도체로의 적용 — 금속박 게이지가 발명된 지 16년 후인 1954년, 벨 연구소를 방문 중이던 찰스 S. 스미스는 실리콘이나 게르마늄과 같은 반도체 재료에 힘을 가하면 금속보다 훨씬 더 큰 전기 저항 변화가 발생한다는 사실을 발견하고 이를 논문으로 발표했다. 이 "압저항 효과"는 응력이 반도체 결정 내 전자와 정공의 이동도를 직접적으로 변화시키기 때문에 발생하며, 금속박 게이지보다 수십 배에서 거의 200배에 달하는 게이지 팩터를 가능하게 합니다. 이 발견은 오늘날의 소형 고감도 힘 센서와 MEMS 압력 센서의 기반이 되었으며, 앞서 언급한 ATI 및 Bota Systems F/T 센서의 굴곡 요소에 접합된 게이지 자체도 대부분 반도체 압저항 설계입니다.
실제 사례: 섀도우 덱스터러스 핸드에 탑재된 129개의 센서
 섀도우 덱스터러스 핸드와 사람 손 크기 비교
이미지: Shadow hand and human hand size comparison (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

촉각 및 힘 감지 기능이 하나의 제품에 고밀도로 통합된 가장 명확한 실제 사례는 런던에 본사를 둔 섀도우 로봇 컴퍼니(Shadow Robot Company)에서 제작한 "섀도우 덱스터러스 핸드"입니다. 이 의수형 로봇 손은 24개의 관절과 20개의 자유도(인간의 손을 능가함)를 가지고 있으며, 전기 모터 구동 버전에서는 20개의 개별 DC 모터가 각 관절을 독립적으로 제어합니다. 모든 관절에는 홀 효과 위치 센서가 내장되어 있고, 각 자유도마다 힘 센서가 추가되어 하나의 손에 총 129개의 센서가 집적되어 있습니다. 손가락 끝에는 앞서 언급한 BioTac을 선택적으로 장착할 수 있으며, 이는 표준 압력 패드 촉각 센서와 결합하여 관절 위치, 관절 토크, 손가락 끝 압력 분포라는 세 가지 감각 정보를 동시에 수집할 수 있게 합니다.
이 손은 NASA, 빌레펠트 대학교, 카네기 멜론 대학교를 비롯한 여러 연구 기관과 EU 연구 프로젝트 "HANDLE"에 사용되어 왔으며, 인간과 유사한 자유도와 고밀도 센서 네트워크가 요구되는 의수 및 원격 조작 연구 분야에서 사실상의 표준으로 자리 잡았습니다. 한 제조업체가 관절 위치, 힘, 촉각 센서 시스템 세 가지를 모두 자체적으로 설계, 제작, 통합하여 하나의 제품으로 출시하기 때문에, 이 사례는 본 기사에서 다룬 힘 및 촉각 센서 기술이 어떻게 "하나의 손"에 통합되는지 잘 보여줍니다.
구글 딥마인드의 세 손가락 타협안과 다빈치의 촉각 상실 미스터리
섀도우 로봇, 다락방의 취미 모임에서 시작 — 섀도우 로봇 컴퍼니의 설립자 리처드 그린힐에 따르면, 회사의 시작은 1987년 런던의 한 가정집 다락방에 모인 로봇 애호가 그룹으로 거슬러 올라갑니다. 그들이 만든 나무 프로토타입 손을 인터넷 취미 게시판에 올렸는데, 이것이 대학의 관심을 끌면서 본격적인 개발의 발판이 되었습니다. 취미 모임에서 시작하여 NASA와 카네기멜론 대학교에서 사용하는 의수형 로봇 손을 만드는 회사로 성장한 것은 로봇 업계에서는 보기 드문 사례입니다.
구글 딥마인드와 공동 개발한 새로운 로봇 손, DEX-EE는 세 손가락을 선택했습니다. - 섀도우 로봇(Shadow Robot)은 구글 딥마인드와 공동으로 인공지능(AI) 머신러닝 연구를 위한 새로운 로봇 손 "DEX-EE"를 개발했습니다. 기존의 'Dexterous Hand'는 인간의 손을 충실하게 모방하는 것을 목표로 했지만, DEX-EE는 의도적으로 다섯 손가락 대신 견고한 세 손가락을 선택했으며, 실제 환경에서 시행착오를 거치는 강화 학습을 견딜 수 있도록 내구성을 강화하기 위해 인간 손보다 약간 더 크게 제작되었습니다. 각 손가락은 5개의 maxon DCX16 모터로 구동되는 4개의 관절을 가지고 있으며, 손가락 하나당 "수백 채널"의 촉각 센서를 탑재하고 있습니다. 1,000시간 이상의 내구성 테스트를 거친 DEX-EE는 루빅 큐브 조작, 좁은 공간에서 커넥터 연결, 반복적인 충격 흡수 등 다양한 작업을 위한 연구 플랫폼으로 활용되고 있습니다. 이는 디자인 철학의 변화를 보여주는 구체적인 사례입니다. 업계가 오랫동안 추구해 온 "인간의 손을 모방하는 것"에서 벗어나 "훈련이 용이한 견고한 기계"를 우선시하는 방향으로 나아가고 있는 것입니다.
오랫동안 촉각 기능 없이 사용되어 온 수술 로봇, 다빈치의 역설 - 힘과 촉각 감지 기능이 가장 큰 효과를 발휘할 것으로 예상되는 분야 중 하나는 매우 정밀한 힘 제어가 요구되는 수술입니다. 하지만 세계에서 가장 널리 사용되는 수술 로봇인 인튜이티브 서지컬(Intuitive Surgical) 사의 다빈치 시스템은 수년간 임상 현장에서 사용되어 왔지만, 외과의에게 직접적인 힘/촉각 피드백을 제공하는 기능은 없었습니다. 외과의는 화면에 나타나는 시각 정보만을 바탕으로 경험과 시각적 추정에 의존하여 조직을 손상시키지 않고 어느 정도의 힘을 가할 수 있는지 판단해야 했습니다. 연구자들은 오랫동안 시각적 힘 표시(시각적 피드백)나 외부 햅틱 피드백 장치와 같은 대안을 모색해 왔지만, Intuitive사가 "인증된 햅틱 피드백"이라고 부르는 기술을 통합한 차세대 모델인 da Vinci 5는 비교적 최근에야 등장했습니다. 이는 로봇 공학 전반에서 표준이 되어가고 있는 힘 감지 기술의 임상 적용이 수술 로봇 분야에서는 놀라울 정도로 더디게 진행되고 있음을 보여주는 대표적인 사례입니다.
2025년 저비용 감지 기술을 이용한 깨지기 쉬운 물체 파악 연구 — MIT가 설립한 로봇 공학 스타트업이 참여한 2025년 6월 논문 "FORTE: 섬세한 조작을 위한 유연한 손가락의 촉각 힘 및 미끄러짐 감지"(Shang, Seo, Zhu, Chin; arXiv:2506.18960)는 3D 프린팅 가능한 핀 레이(Fin Ray) 구조의 그리퍼에 공기 통로를 만들어 힘과 미끄러짐을 낮은 지연 시간으로 감지하는 저비용 감지 방법을 제안합니다. 이 시스템은 0~8N 범위에서 ±0.2N 이내의 힘 추정 정확도, 100밀리초 미만의 미끄러짐 감지 지연 시간, 라즈베리나 감자칩과 같은 깨지기 쉬운 식품을 잡는 데 92%의 성공률, 그리고 93%의 미끄러짐 감지 정확도를 달성했습니다. ATI나 XELA와 같은 제조사의 고정밀 고가 상용 센서와는 대조적으로, 이 시스템은 "저렴하고 DIY 가능한 촉각 센싱"이 연구의 최전선에서 지속적으로 추구되고 있음을 보여주는 사례입니다.
성능을 결정하는 매개변수
- 게이지 팩터 및 해상도: 반도체 압저항 센서는 금속박 센서보다 수십 배 높은 게이지 팩터를 가지고 있어 동일한 변형량에서 더 미세한 힘 변화를 감지할 수 있습니다. ATI Axia80의 1/10N 해상도는 달걀 껍질이 깨지지 않을 만큼 정밀한 힘 제어와 같은 섬세한 조립 작업에 필요한 수준의 해상도를 보여주는 한 예입니다.
- 샘플링 속도: Bota SensONE의 최대 2000Hz와 같은 높은 샘플링 속도는 충돌 감지 및 빠른 힘 제어 루프(예: 임피던스 제어)에 중요합니다. 로봇 팔이 사람과 접촉하는 순간 멈추는 안전 기능에서 이러한 반응 속도는 안전 성능에 직접적인 영향을 미칩니다.
- 택셀 밀도 및 공간 해상도: XELA의 uSkin과 같은 어레이형 센서는 손가락 끝이나 손바닥 전체의 압력 분포를 대략적으로 포착하는 데 적합한 반면, GelSight의 DIGIT와 같은 광학 센서는 단일 지점을 전문적으로 감지하여 1mm 미만의 미세한 형상을 재구성합니다. 광학 센서는 물체의 질감이나 미세한 미끄러짐을 감지하는 데 유리합니다. 어레이형 센싱은 넓은 접촉 영역에 걸쳐 전반적인 힘의 균형을 파악하는 데 유리합니다.
- 센싱 모드 수: 압력, 진동, 온도를 동시에 측정하는 BioTac과 같은 센서는 표면 평활도나 열전도율 차이와 같은 재료 특성을 추정하는 데에도 적용할 수 있지만, 단일 모드 센서보다 구조가 복잡하고 단가가 높습니다.
- 배선 수 및 통합 용이성: XELA의 uSPa46처럼 택셀 수 대비 배선 수가 7개에 불과한 설계는 손바닥 전체를 덮는 대면적 구현에 특히 중요합니다. 택셀 수에 따라 배선 수가 증가하는 방식에서는 배선이 번거로워지고 손가락 하나를 덮는 데에도 구현 비용이 크게 증가합니다.
- 내구성 및 비용: DIGIT의 교체용 젤(약 40달러)처럼 많은 광학 센서는 젤 층의 마모 및 손상을 소모품 비용으로 처리합니다. Shadow Dexterous Hand 또는 DEX-EE와 같은 연구 플랫폼은 실제 작동 환경에서 1,000시간 정도의 테스트를 통해 구성의 유효성을 검증해야 합니다.
손목 힘 센서는 항상 접촉 위치를 표시합니까?
순 힘과 모멘트만으로는 여러 접촉을 명확하게 구분할 수 없습니다.
렌치 측정과 국소 촉각 압력 측정을 구분합니다.참고 자료
- Axia80-M8 F/T 센서 제품 페이지 (ATI Industrial Automation)
- Axia80-M20 F/T 센서 제품 페이지 (ATI Industrial Automation)
- ATI Axia80 F/T 센서 (Universal Robots 마켓플레이스)
- SensONE 6축 힘/토크 센서 제품 페이지 (Bota Systems)
- Bota Systems, 소형 협동 로봇용 업그레이드된 힘/토크 센서 출시 (The Robot Report)
- uSkin 제품 라인업 (XELA Robotics) )
- XELA Robotics, Tesollo DG-5F 로봇 손에 촉각 센서 통합 (Engineering.com)
- DIGIT: 저비용 소형 고해상도 촉각 센서의 혁신적인 설계 (GelSight 관련 논문 PDF)
- GelSight 공식 웹사이트
- BioTac 제품 페이지 (SynTouch)
- 다중 모드 촉각 센서 재료 (USC Viterbi)
- Shadow Dexterous Hand (위키백과)
- 정밀 로봇 손 2부: Shadow Dexterous Hand가 로봇 공학을 어떻게 혁신하고 있는가 (Wevolver)
- 로봇공학의 성배: 기계 인간 손 제작을 위한 탐구 (Digital Trends)
- Shadow Robot과 Google DeepMind의 새로운 로봇 손 "DEX-EE" (maxon group)
- 로봇 보조 수술 작업 수행에 대한 시각적 힘 피드백의 효과 (PMC)
- 수술 훈련 및 로봇 보조 수술에서 햅틱 피드백 기술의 역할 (Frontiers in Robotics and AI)
- 변형률 게이지의 발명, Arthur Ruge, 1938 (MIT 박물관)
- Edward E. Simmons (Wikipedia)
- 아서 클로드 루지 (위키백과)
- 압저항 효과 70주년 기념 기계 센서 튜토리얼 (PMC)
- FORTE 논문 (arXiv:2506.18960)
- 하노버 메세 2016의 로봇 손 (위키미디어 커먼즈)
- 그림자 손과 사람 손 크기 비교 (위키미디어 커먼즈)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.