Contents — find the section you need
Um sensor de força mede a força e o torque que atuam no pulso ou nas articulações de um braço robótico como um vetor. Ele é fundamental para funções de segurança que permitem a um robô colaborativo detectar uma força de contato perigosa e parar, bem como para tarefas de montagem que exigem controle preciso da força, como inserir uma peça em um orifício. Um sensor tátil mede a pressão de contato e o deslizamento distribuídos sobre uma superfície — a ponta de um dedo ou a palma da mão — como um campo. É o que permite que uma mão segure um ovo sem esmagá-lo. Ambos compartilham o mesmo princípio básico: converter a deformação mecânica em um sinal elétrico. Mas um sensor de força agrega a força total que atua sobre uma estrutura inteira em um único vetor de 6 eixos, enquanto um sensor tátil captura a distribuição de pressão sobre uma superfície de contato como uma matriz. Os dois são complementares, formando juntos o "sentido do braço" e o "sentido das pontas dos dedos" em robôs colaborativos e humanoides.
 Schunk SVH (mão servoelétrica de cinco dedos para preensão, Hannover Messe 2016)
Imagem: Robotic Mão na Hannover Messe 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Um exemplo de uma mão comercial de cinco dedos com componentes eletrônicos integrados ao pulso que imitam o movimento da mão humana — não um dos sensores de força/táteis independentes comparados neste artigo, mas um exemplo típico de um sistema no qual esses sensores são integrados.

Princípio: sensores de força transformam "deformação" em um sinal elétrico
No núcleo de um sensor de força está o extensômetro. Uma fina folha de metal ou um elemento semicondutor é colado à superfície de um corpo elástico (o elemento de flexão) e, quando uma força é aplicada e o elemento de flexão se deforma ligeiramente, o condutor colado se estica e se comprime juntamente com ele. À medida que um condutor metálico se estica, sua área de seção transversal diminui e seu comprimento aumenta, de modo que sua resistência elétrica aumenta proporcionalmente — a razão entre essa variação fracionária da resistência e a deformação (alongamento fracionário) é chamada de Fator de Calibre (FC).
Aqui, \epsilon = \Delta L / L representa a deformação (alongamento fracionário) e \Delta R / R a variação fracionária na resistência. Um sensor de folha metálica típico tem um fator de ganho (GF) de apenas cerca de 2, enquanto um sensor semicondutor (silício) explora o "efeito piezoresistivo", no qual a tensão altera diretamente a mobilidade dos portadores de carga, atingindo um GF de aproximadamente 70 a 200 — para a mesma quantidade de deformação, isso resulta em uma tensão de saída dezenas a mais de 100 vezes maior do que a de um sensor de folha metálica, razão pela qual os sensores semicondutores predominam em sensores pequenos e de alta precisão.
Como a variação de resistência devido à deformação é ínfima (bem abaixo de 0,1%), medir diretamente a variação de um único resistor é impraticável. Sensores reais, em vez disso, conectam quatro resistores em um circuito de ponte de Wheatstone em formato de diamante e detectam a deformação como a diferença de potencial na diagonal. Dependendo de quantas das quatro pernas da ponte possuem um extensômetro — configurações com um extensômetro, dois extensômetros ou ponte completa — as características de sensibilidade e compensação de temperatura mudam; a maioria dos sensores de força de precisão usa uma configuração de ponte completa (um extensômetro em cada uma das quatro pernas) para eliminar a deriva térmica.
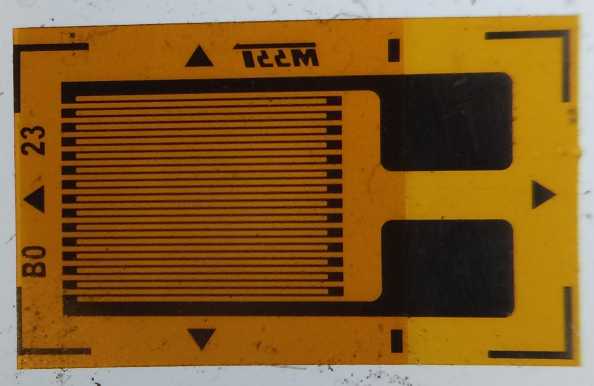 Extensômetro (antes da montagem)
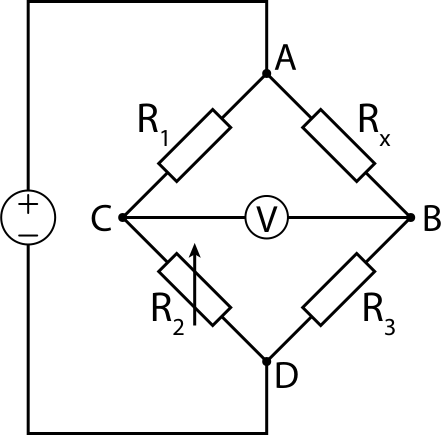 Circuito da ponte de Wheatstone
Imagens: Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, domínio público), ambos Wikimedia Commons.


O sensor F/T de 6 eixos montado no pulso de um braço robótico não pode funcionar com um único extensômetro medindo uma direção. É necessário separar e medir todos os seis componentes — força (Fx, Fy, Fz) e torque (Tx, Ty, Tz) — portanto, o elemento de flexão é usinado em uma estrutura de viga radial chamada "cruz de Malta", com múltiplos extensômetros colocados em cada viga. Esse layout é projetado mecanicamente de forma que, quando um único componente de força ou torque é aplicado, apenas uma combinação específica de vigas se deforme seletivamente. As leituras brutas de deformação de múltiplos canais são então transformadas linearmente por uma matriz de calibração 6×N (onde N é o número de extensômetros) para separar os seis componentes de força/torque.
A matriz de calibração é determinada na fábrica por meio de um "teste de calibração", no qual pesos e torquímetros conhecidos são aplicados ao elemento de flexão real enquanto se registra a saída de cada extensômetro. É exatamente nesse processo de calibração que fabricantes especializados como a ATI e a Bota Systems se destacam: além do projeto mecânico do próprio elemento flexível, a diferenciação do produto reside na precisão da calibração — mantendo o erro de cada um dos seis eixos (diafonia, ou seja, a entrada em um eixo que vaza para a saída de outro eixo) dentro de 1–2%.
Abordagens de sensores táteis: piezoresistivos, capacitivos, ópticos e biomiméticos
Enquanto um sensor de força mede "a força total em um ponto", um sensor tátil precisa medir "a distribuição de pressão em toda a superfície de contato" como um campo (uma matriz). Isso se divide em quatro abordagens principais.
Os sensores piezoresistivos espalham o mesmo efeito piezoresistivo usado em sensores de força por uma superfície, lendo uma mudança de resistência independente em cada célula (um "taxel", ou elemento tátil). Essa abordagem reduz a quantidade de fios e facilita a criação de alta densidade de componentes, sendo amplamente utilizada em sensores táteis industriais, como os produtos da XELA Robotics.
Sensores capacitivos detectam a variação na capacitância que ocorre quando a espessura de um dielétrico elástico, intercalado entre camadas condutoras, se altera sob pressão. Essa abordagem tende a apresentar menor histerese do que a detecção piezoresistiva — o que significa menor atraso na resposta quando a pressão é liberada.
Sensores ópticos (baseados em visão), a abordagem utilizada pela GelSight e pela DIGIT, usam uma câmera integrada para fotografar a parte inferior de uma camada de gel macio em contato com o objeto, capturando a própria deformação do gel como uma imagem. Quando a parte inferior do gel é iluminada por LEDs vermelhos, verdes e azuis que emitem luz de diferentes direções, a combinação das intensidades RGB captadas pela câmera varia de acordo com a inclinação da superfície (sua direção normal) — esse é o princípio da estereoscopia fotométrica. Utilizando uma tabela de consulta pré-definida que mapeia a cor para a normal da superfície, o sensor deriva a normal em cada pixel e a integra para reconstruir a deformação da superfície do gel como uma forma 3D de alta resolução (um mapa de profundidade). Como a contagem de pixels da câmera se torna diretamente a resolução espacial do sensor, essa abordagem alcança uma resolução espacial muito superior à de outros métodos (capaz de reconstruir características em escala submilimétrica), ao custo de exigir uma profundidade de invólucro suficiente para acomodar o gel e a câmera.
Sensores biomiméticos, como o BioTac da SynTouch, revestem um núcleo rígido com pele artificial elástica e preenchem o espaço entre eles com um líquido condutor (uma solução de brometo de sódio). Quando a pele se deforma, o formato dos caminhos de fluxo do líquido muda, o que é detectado como uma alteração na impedância elétrica em cada um dos 19 eletrodos de detecção de impedância embutidos na superfície do núcleo. Como a condução de calor através do líquido também pode ser medida simultaneamente, esse design captura três modalidades sensoriais — distribuição de pressão, vibração e temperatura — em um único sensor, espelhando a divisão de trabalho entre os receptores da ponta do dedo humano (sensibilidade à pressão, vibração e calor).
Comparando as especificações dos principais produtos
| Produto | Fabricante | Tipo | O que mede | Especificações principais |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (EUA) | Sensor F/T de 6 eixos | Fx/Fy/Fz, Tx/Ty/Tz | Faixa de força 200–500N, faixa de torque 8–20Nm, resolução 1/10N · 1/200Nm, saída de até 8kHz via Ethernet/EtherCAT, precisão de até 2% |
| SensONE (SenseOne T5) | Bota Systems (Suíça) | Sensor F/T de 6 eixos | Fx/Fy/Fz, Tx/Ty/Tz | Sensibilidade 0,05N/0,002Nm, taxa de amostragem de até 2000Hz, precisão de até 2%, peso 240g, IMU 6DoF integrada, resistente à poeira e água |
| uSkin uSPa46 | XELA Robotics (Japão) | Adesivo tátil piezoresistivo | 3 eixos (força normal + força de cisalhamento em 2 eixos) | 24 táxels, dimensões 30,6×50,6×4,9mm, cabeamento de 7 fios, força mínima detectável ~1gf, taxa de amostragem acima de 100Hz |
| DIGIT | GelSight (EUA, design de código aberto) | Óptico (baseado em visão) | Formato 3D da superfície de contato | Área de detecção 19×16mm, 60fps, peso 102g, preço aprox. US350 (gel de reposição aprox. US 40) |
| BioTac SP | SynTouch (EUA) | Biomimético (preenchido com líquido) | Distribuição de pressão, vibração, temperatura | 19 eletrodos de impedância + sensor térmico + sensor de pressão estática, dimensões 26×20×25mm, peso 9,5g |
O Axia80 da ATI é um sensor de força/torque de 6 eixos otimizado para robôs colaborativos e está oficialmente registrado como um produto certificado nos marketplaces dos principais fabricantes de braços robóticos colaborativos, como Universal Robots e Techman™. O SensONE da Bota Systems adota uma abordagem ainda mais compacta e leve, integrando uma IMU de 6 graus de liberdade (aceleração e taxa angular) no mesmo encapsulamento, permitindo capturar simultaneamente força/torque e mudança de atitude — um diferencial para tarefas de precisão, como inspeção de montagem e polimento.
No que diz respeito ao tato, um sensor piezoresistivo como o da XELA Robotics é ideal para cobrir toda a ponta do dedo ou a palma da mão, enquanto o DIGIT da GelSight concentra-se em um único ponto (a ponta do dedo) para extrair uma resolução espacial impressionante — duas filosofias de design contrastantes coexistindo sob o mesmo termo "tátil". Os dados de projeto do DIGIT — esquemas, desenhos mecânicos e instruções de montagem — são publicados em código aberto, e seu preço é acessível o suficiente para que laboratórios individuais possam construir suas próprias soluções, o que contribuiu para impulsionar sua adoção. O BioTac da SynTouch, por sua vez, é fornecido como um componente opcional para integração com diversas mãos robóticas comerciais, incluindo Shadow Robot, Barrett Technology, Robotiq e Allegro Hand — distribuído mais como um "módulo de ponta de dedo" do que como um sensor independente, o que o diferencia dos outros quatro produtos aqui apresentados.
História: a mesma invenção, nascida em mundos diferentes, com um ano de diferença
A invenção simultânea do extensômetro — O extensômetro foi inventado quase simultaneamente em 1938 por dois pesquisadores que nunca haviam se encontrado. Um deles era Edward E. Simmons, do Caltech, que estudava o comportamento tensão-deformação de metais sob cargas de impacto e desenvolveu um método para detectar a carga incorporando um fino fio de resistência em um dinamômetro. O outro era Arthur C. Ruge, do MIT, que mais tarde recordou que "a ideia toda me ocorreu" em 3 de abril de 1938, enquanto ajudava o estudante de pós-graduação John Meier em sua pesquisa sobre o estresse sísmico em reservatórios de água elevados. Quando os dois registraram as patentes, cada um descobriu o trabalho anterior do outro e registraram uma patente conjunta; em 1939, Ruge, juntamente com o professor do MIT Alfred deForest, começou a fabricar e vender o extensômetro "SR-4" (das iniciais de Simmons e Ruge). A chegada simultânea de duas pesquisas totalmente independentes à mesma ideia no mesmo ano é um raro exemplo de invenção simultânea na história da ciência.
Descoberta do efeito piezoresistivo e sua aplicação em semicondutores — Dezesseis anos após o sensor de folha metálica, em 1954, Charles S. Smith, em visita aos Laboratórios Bell, descobriu que a aplicação de força em materiais semicondutores, como silício ou germânio, produzia uma variação na resistência elétrica muito maior do que em metais, e publicou a descoberta em um artigo. Esse "efeito piezoresistivo" surge porque a tensão altera diretamente a mobilidade de elétrons e lacunas dentro do cristal semicondutor, permitindo um fator de sensibilidade dezenas a quase 200 vezes maior do que o dos sensores de folha metálica. Essa descoberta é a base dos sensores de força compactos e de alta sensibilidade e dos sensores de pressão MEMS atuais — os sensores integrados aos elementos flexíveis nos sensores F/T da ATI e da Bota Systems, mencionados anteriormente, são predominantemente semicondutores com design piezoresistivo.
** ## Um exemplo real: os 129 sensores presentes na Mão Hábil Shadow
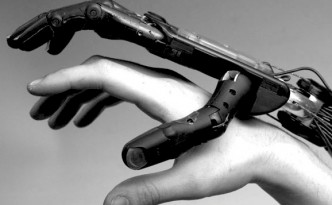 Comparação de tamanho entre a Mão Hábil Shadow e uma mão humana
Imagem: Shadow comparação de tamanho entre a mão humana e uma mão humana (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

O exemplo mais claro e concreto de sensores táteis e de força densamente integrados em um único produto é a "Mão Hábil Shadow", fabricada pela Shadow Robot Company, com sede em Londres. Esta mão robótica protética possui 24 articulações com 20 graus de liberdade (superando uma mão humana) e, em sua versão com motor elétrico, 20 motores CC individuais controlam cada articulação de forma independente. Cada articulação possui um sensor de posição de efeito Hall integrado, e um sensor de força é adicionado a cada grau de liberdade, totalizando 129 sensores em uma única mão. As pontas dos dedos podem ser equipadas opcionalmente com o BioTac, que, combinado com os sensores táteis de pressão padrão, permite que a mão capture simultaneamente três tipos de informações sensoriais: posição da articulação, torque da articulação e distribuição da pressão na ponta dos dedos.
Esta mão foi utilizada em diversas instituições de pesquisa, incluindo a NASA, a Universidade de Bielefeld e a Universidade Carnegie Mellon, bem como no projeto de pesquisa europeu "HANDLE", tornando-se um dos padrões de referência para pesquisa em próteses e teleoperação que exigem graus de liberdade semelhantes aos humanos e uma densa rede de sensores. Como um único fabricante projeta, constrói e integra internamente os três sistemas de sensores — posição articular, força e tato — e os envia como um único produto, este é um bom exemplo de como as tecnologias de sensores de força e tato abordadas neste artigo são integradas em "uma única mão".
O compromisso de três dedos do Google DeepMind e o mistério do tato perdido de Da Vinci
A Shadow Robot começou como um grupo de entusiastas em um sótão — De acordo com Richard Greenhill, fundador da Shadow Robot Company, a origem da empresa remonta a 1987, a um grupo de entusiastas de robôs que se reuniam no sótão de uma casa em Londres. Quando postaram um protótipo de mão de madeira em um fórum online para entusiastas, chamou a atenção de uma universidade, abrindo caminho para um desenvolvimento sério. É uma história de origem incomum para a indústria da robótica — um encontro de entusiastas que se transformou em uma fabricante de mãos robóticas protéticas, agora usadas pela NASA e pela Universidade Carnegie Mellon.
** DEX-EE, a nova mão robótica construída com o Google DeepMind, escolheu três dedos — A Shadow Robot desenvolveu uma nova mão robótica para pesquisa em aprendizado de máquina com inteligência artificial, a "DEX-EE", em parceria com o Google DeepMind. Diferentemente da Dexterous Hand, que tinha como objetivo replicar fielmente a mão humana, a DEX-EE optou por três dedos robustos em vez de cinco, e é construída um pouco maior que uma mão humana, priorizando a resistência necessária para suportar o aprendizado por reforço em situações reais de tentativa e erro. Cada dedo possui quatro articulações acionadas por cinco motores maxon DCX16 através de tendões, e carrega "centenas de canais" de sensores táteis por dedo. Após mais de 1.000 horas de testes de durabilidade, ela é usada como plataforma de pesquisa para tarefas como manipular um Cubo de Rubik, conectar componentes em espaços apertados e operar enquanto absorve impactos repetidos. É um exemplo concreto de uma mudança na filosofia de design — abandonando a longa busca da indústria por "imitar a mão humana" e priorizando "uma máquina robusta e fácil de treinar".
O paradoxo do da Vinci, um robô cirúrgico que por muito tempo operou sem tato — Uma das aplicações em que a detecção de força e tato parece ter maior potencial de retorno é a cirurgia, que exige um controle de força extremamente preciso. No entanto, o sistema da Vinci, fabricado pela Intuitive Surgical, o robô cirúrgico mais utilizado no mundo, vem sendo empregado na prática clínica há anos sem qualquer função que forneça feedback direto de força/háptico ao cirurgião. Os cirurgiões precisavam avaliar, apenas com base em informações visuais em uma tela, quanta força poderiam aplicar sem romper o tecido, confiando na experiência e na estimativa visual. Há muito tempo que os pesquisadores buscam alternativas como displays visuais de força (feedback visual) e dispositivos externos de feedback háptico para compensar essa limitação, mas um modelo de próxima geração, o da Vinci 5, que incorpora o que a Intuitive chama de "feedback háptico certificado", só surgiu recentemente — um exemplo notável de como a aplicação clínica da detecção de força, que está se tornando padrão na robótica em geral, tem chegado surpreendentemente devagar à robótica cirúrgica.
Pesquisa de 2025 sobre sensores de baixo custo para agarrar objetos frágeis — Um artigo de junho de 2025, "FORTE: Tactile Force and Slip Sensing on Compliant Fingers for Delicate Manipulation" (Shang, Seo, Zhu, Chin; arXiv:2506.18960), com participação de uma startup de robótica fundada pelo MIT, propõe um método de detecção de baixo custo que utiliza canais de ar em uma garra com estrutura Fin Ray, imprimível em 3D, para detectar força e deslizamento com baixa latência. O sistema alcançou uma precisão de estimativa de força de ±0,2 N em uma faixa de 0 a 8 N, latência de detecção de deslizamento inferior a 100 milissegundos, uma taxa de sucesso de 92% na preensão de alimentos frágeis, como framboesas e batatas fritas, e uma precisão de detecção de deslizamento de 93%. Em contraste com sensores comerciais de alta precisão e alto custo de fabricantes como ATI e XELA, este é um exemplo de como a "detecção tátil barata e fácil de construir" continua sendo buscada na vanguarda da pesquisa.
Parâmetros que determinam o desempenho
- Fator de calibre e resolução: Um sensor piezoresistivo semicondutor tem um fator de calibre dezenas de vezes maior do que um sensor de folha metálica, permitindo detectar variações de força mais sutis para a mesma quantidade de deformação. A resolução de 1/10N do ATI Axia80 é um exemplo do nível necessário para trabalhos de montagem delicados, como o controle de força preciso o suficiente para não quebrar a casca de um ovo.
- Taxa de amostragem: Uma alta taxa de amostragem, como a do Bota SensONE, de até 2000Hz, é importante para a detecção de colisões e para loops rápidos de controle de força (como o controle de impedância). Em funções de segurança que param um braço robótico no instante em que detecta contato com uma pessoa, essa velocidade de resposta se traduz diretamente em desempenho de segurança.
- Densidade de pixels e resolução espacial: Um sensor do tipo matriz, como o uSkin da XELA, é adequado para capturar grosseiramente a distribuição de pressão em toda a ponta de um dedo ou palma da mão, enquanto um sensor óptico, como o DIGIT da GelSight, se especializa em um único ponto para reconstruir a forma em escala submilimétrica. A detecção óptica tem vantagem na detecção da textura do objeto ou deslizamento fino; A detecção por matriz tem vantagem na compreensão do equilíbrio geral de forças em uma ampla área de contato.
- Número de modalidades de detecção: Um sensor como o BioTac, que mede pressão, vibração e temperatura simultaneamente, também pode ser aplicado para estimar propriedades de materiais (como a suavidade da superfície ou diferenças na condutividade térmica), mas ao custo de uma construção mais complexa e um preço unitário mais alto do que um sensor de modalidade única.
- Número de fios e facilidade de integração: Um design como o uSPa46 da XELA, com apenas 7 fios em relação ao seu número de taxels, é especialmente importante para implementações de grande área que cobrem toda a palma da mão. Em abordagens em que o número de fios aumenta proporcionalmente ao número de taxels, a fiação se torna complexa e o custo de implementação aumenta, mesmo para cobrir apenas um único dedo.
- Durabilidade e custo: Assim como o gel de reposição da DIGIT (cerca de US$ 40), muitos sensores ópticos consideram o desgaste e os danos à camada de gel como um custo de consumo. Plataformas de pesquisa como a Shadow Dexterous Hand ou DEX-EE precisam validar configurações que resistam à operação no mundo real por meio de testes da ordem de 1.000 horas.
Um sensor de força no pulso sempre revela os locais de contato?
A força e o momento resultantes podem não determinar de forma exclusiva múltiplos contatos. Diferenciar a medição por torção das medições de pressão tátil local.
Referências
- Página do sensor de força/torque Axia80-M8 (ATI Industrial Automation)
- Página do sensor de força/torque Axia80-M20 (ATI Industrial Automation)
- Sensor de força/torque ATI Axia80 (mercado Universal Robots)
- Página do sensor de força/torque de 6 eixos SensONE (Bota Systems)
- Bota Systems lança sensor de força/torque atualizado para pequenos cobots (The Robot Report)
- Linha de produtos uSkin (XELA Robotics)
- XELA Robotics integra sensores táteis na mão Tesollo DG-5F (Engineering.com)
- DIGIT: Um novo design para um sensor tátil compacto de baixo custo e alta resolução (PDF de artigo relacionado ao GelSight)
- Site oficial do GelSight
- Página do produto BioTac (SynTouch)
- Materiais para sensores táteis multimodais (USC Viterbi)
- Mão Destra Shadow (Wikipedia)
- Mãos Robóticas Destras Parte 2: Como a Mão Destra Shadow é Revolucionando a Robótica (Wevolver)
- O Santo Graal da Robótica: Por dentro da busca para construir uma mão humana mecânica (Digital Trends)
- A nova mão robótica "DEX-EE" da Shadow Robot e do Google DeepMind (maxon group)
- Efeitos do Feedback de Força Visual no Desempenho de Tarefas Cirúrgicas Assistidas por Robôs (PMC)
- O papel das tecnologias de feedback háptico no treinamento cirúrgico e na cirurgia assistida por robôs (Frontiers in Robotics and AI)
- Invenção do Extensômetro, Arthur Ruge, 1938 (MIT Museum)
- Edward E. Simmons (Wikipedia)
- Arthur Claude Ruge (Wikipedia)
- Um tutorial sobre sensores mecânicos no 70º aniversário do efeito piezoresistivo (PMC)
- Artigo da FORTE (arXiv:2506.18960)
- Mão robótica na Hannover Messe 2016 (Wikimedia Commons)
- Comparação do tamanho da mão sombreada e da mão humana (Wikimedia Commons)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.