Contents — find the section you need
एक बल संवेदक रोबोट भुजा की कलाई या जोड़ों पर लगने वाले बल और टॉर्क को एक सदिश के रूप में मापता है। यह सुरक्षा कार्यों का आधार है जो सहयोगी रोबोट को खतरनाक संपर्क बल का पता लगाने और रुकने में सक्षम बनाता है, साथ ही उन संयोजन कार्यों में भी सहायक है जिनमें बल का सावधानीपूर्वक नियंत्रण आवश्यक होता है, जैसे कि किसी भाग को छेद में डालना। एक स्पर्श संवेदक किसी सतह - जैसे उंगली की नोक या हथेली - पर वितरित संपर्क दबाव और फिसलन को एक क्षेत्र के रूप में मापता है। इसी के कारण हाथ अंडे को बिना कुचले पकड़ पाता है। दोनों का मूल सिद्धांत एक ही है: यांत्रिक विरूपण को विद्युत संकेत में परिवर्तित करना। लेकिन एक बल संवेदक पूरी संरचना पर लगने वाले कुल बल को एक एकल 6-अक्षीय सदिश में एकत्रित करता है, जबकि एक स्पर्श संवेदक संपर्क सतह पर दबाव वितरण को एक सरणी के रूप में कैप्चर करता है। ये दोनों एक दूसरे के पूरक हैं, और सहयोगी रोबोट और मानवरूपी रोबोटों में "भुजा की संवेदनशीलता" और "उंगलियों की संवेदनशीलता" का निर्माण करते हैं।
 Schunk SVH (servo-electric five-finger gripping hand, Hannover Messe 2016)
छवि: Robotic Hand at Hannover Messe 2016 (NearEMPTiness, CC BY-SA 4.0), विकिमीडिया कॉमन्स। कलाई में इलेक्ट्रॉनिक उपकरण लगे हुए पांच उंगलियों वाले व्यावसायिक हाथ का एक उदाहरण, जो मानव हाथ की गति की नकल करता है — यह इस लेख में तुलना किए गए स्वतंत्र बल/स्पर्श संवेदकों में से एक नहीं है, बल्कि एक विशिष्ट प्रणाली का उदाहरण है जिसमें ये संवेदक एकीकृत होते हैं।

सिद्धांत: बल संवेदक "विकृति" को विद्युत संकेत में परिवर्तित करते हैं
बल संवेदक का मूल भाग विकृति मापक होता है। एक पतली धातु की पन्नी या अर्धचालक तत्व को एक लोचदार पिंड (फ्लेक्सर तत्व) की सतह पर चिपकाया जाता है, और जब कोई बल लगाया जाता है और फ्लेक्सर तत्व थोड़ा विकृत होता है, तो चिपका हुआ चालक भी उसके साथ खिंचता और संकुचित होता है। धातु चालक के खिंचने पर, उसका अनुप्रस्थ काट क्षेत्रफल सिकुड़ता है और उसकी लंबाई बढ़ती है, इसलिए उसका विद्युत प्रतिरोध उसी अनुपात में बढ़ता है — इस आंशिक प्रतिरोध परिवर्तन और विकृति (आंशिक विस्तार) के बीच के अनुपात को गेज फैक्टर (GF) कहा जाता है।
यहाँ \epsilon = \Delta L / L विकृति (आंशिक विस्तार) है, और \Delta R / R प्रतिरोध में आंशिक परिवर्तन है। एक सामान्य धातु-पन्नी गेज का GF लगभग 2 होता है, जबकि एक अर्धचालक (सिलिकॉन) गेज "पीज़ोरेसिस्टिव प्रभाव" का उपयोग करता है, जिसमें तनाव सीधे आवेश वाहकों की गतिशीलता को बदलता है, जिससे GF लगभग 70 से 200 तक पहुँच जाता है। समान मात्रा में विकृति के लिए, यह धातु-पन्नी गेज की तुलना में दस से 100 गुना अधिक आउटपुट वोल्टेज देता है, यही कारण है कि छोटे, उच्च-परिशुद्धता वाले सेंसरों में अर्धचालक गेजों का प्रभुत्व है।
चूंकि विकृति से प्रतिरोध में परिवर्तन बहुत कम (0.1% से काफी कम) होता है, इसलिए एक एकल प्रतिरोधक के परिवर्तन को सीधे मापना अव्यावहारिक है। वास्तविक सेंसर इसके बजाय चार प्रतिरोधकों को हीरे के आकार के व्हीटस्टोन ब्रिज सर्किट में जोड़ते हैं और विकर्ण के पार विभव अंतर के रूप में विकृति का पता लगाते हैं। इस बात पर निर्भर करते हुए कि ब्रिज के चार पैरों में से कितनों पर वास्तविक स्ट्रेन गेज लगा है (एक गेज, दो गेज या फुल-ब्रिज कॉन्फ़िगरेशन), संवेदनशीलता और तापमान क्षतिपूर्ति विशेषताएँ बदल जाती हैं; अधिकांश सटीक बल सेंसर तापमान विचलन को समाप्त करने के लिए फुल-ब्रिज कॉन्फ़िगरेशन (चारों पैरों पर गेज) का उपयोग करते हैं।
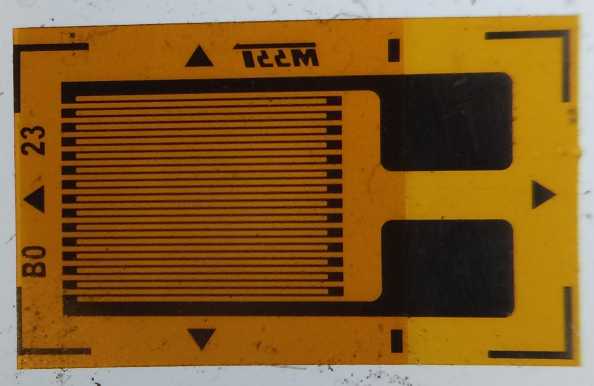 स्ट्रेन गेज (लगाने से पहले)
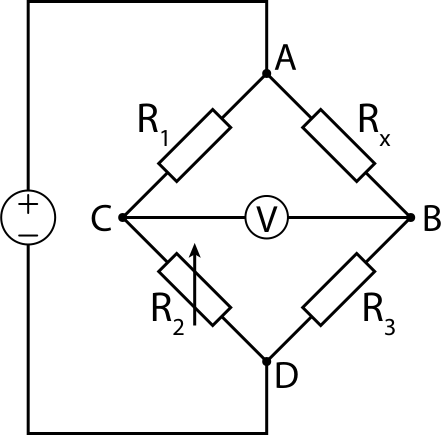 व्हीटस्टोन ब्रिज सर्किट
चित्र: Strain गेज - (क्रिस्टियन वी., CC BY 4.0) / Wheatstone ब्रिज (jjbeard, सार्वजनिक डोमेन), दोनों विकिमीडिया कॉमन्स।


6-अक्षीय F/T सेंसर रोबोट भुजा की कलाई पर लगे फ्लेक्सचर एलिमेंट को केवल एक दिशा मापने वाले स्ट्रेन गेज से काम नहीं चल सकता। इसे बल (Fx, Fy, Fz) और टॉर्क (Tx, Ty, Tz) के सभी छह घटकों को अलग-अलग मापना आवश्यक है। इसलिए फ्लेक्सचर एलिमेंट को "माल्टीज़ क्रॉस" नामक एक रेडियल बीम संरचना में ढाला जाता है, जिसमें प्रत्येक बीम पर कई स्ट्रेन गेज लगाए जाते हैं। इस लेआउट को इस प्रकार यांत्रिक रूप से इंजीनियर किया जाता है कि जब कोई एक बल या टॉर्क घटक लगाया जाता है, तो केवल बीमों का एक विशिष्ट संयोजन ही चुनिंदा रूप से विकृत होता है। कई चैनलों से प्राप्त कच्चे स्ट्रेन रीडिंग को फिर 6×N कैलिब्रेशन मैट्रिक्स C (जहां N गेजों की संख्या है) द्वारा रैखिक रूप से रूपांतरित किया जाता है ताकि छह बल/टॉर्क घटकों को अलग किया जा सके।
कैलिब्रेशन मैट्रिक्स C को कारखाने में "कैलिब्रेशन परीक्षण" के माध्यम से निर्धारित किया जाता है, जिसमें प्रत्येक गेज के आउटपुट को रिकॉर्ड करते समय वास्तविक फ्लेक्सचर एलिमेंट पर ज्ञात भार और टॉर्क रिंच लगाए जाते हैं। कैलिब्रेशन प्रक्रिया ही वह बिंदु है जहां एटीआई और बोटा सिस्टम्स जैसे विशेषज्ञ निर्माता अपनी बढ़त बनाए रखते हैं: फ्लेक्सचर एलिमेंट के यांत्रिक डिजाइन से परे, उत्पाद का अंतर कैलिब्रेशन सटीकता पर निर्भर करता है - छह अक्षों में से प्रत्येक की त्रुटि (क्रॉसटॉक, यानी एक अक्ष पर इनपुट का दूसरे अक्ष के आउटपुट में रिसाव) को 1-2% के भीतर रखना।
स्पर्श संवेदक दृष्टिकोण: पीज़ोरेसिस्टिव, कैपेसिटिव, ऑप्टिकल और बायोमिमेटिक
जहां एक बल संवेदक "एक बिंदु पर कुल बल" को मापता है, वहीं एक स्पर्श संवेदक को "संपूर्ण संपर्क सतह पर दबाव वितरण" को एक क्षेत्र (एक सरणी) के रूप में मापने की आवश्यकता होती है। यह चार प्रमुख दृष्टिकोणों में विभाजित होता है।
पीज़ोरेसिस्टिव संवेदक बल संवेदकों में प्रयुक्त पीज़ोरेसिस्टिव प्रभाव को एक सतह पर फैलाते हैं, प्रत्येक सेल ("टैक्सेल," या स्पर्श तत्व) पर एक स्वतंत्र प्रतिरोध परिवर्तन को मापते हैं। यह दृष्टिकोण वायरिंग की संख्या को कम रखता है और इसे सघन बनाना आसान है, और यह XELA रोबोटिक्स के उत्पादों जैसे औद्योगिक स्पर्श संवेदकों में व्यापक रूप से उपयोग किया जाता है।
कैपेसिटिव सेंसर, चालक परतों के बीच स्थित एक लोचदार परावैद्युत की मोटाई में दबाव के कारण होने वाले परिवर्तन को संधारित्र में मापते हैं। इस विधि में पीज़ोरेसिस्टिव सेंसिंग की तुलना में हिस्टैरेसिस कम होता है, यानी दबाव हटने पर प्रतिक्रिया में कम विलंब होता है।
ऑप्टिकल (विज़न-आधारित) सेंसर, जो जेलसाइट और डिजिट द्वारा उपयोग की जाने वाली विधि है, एक अंतर्निर्मित कैमरे का उपयोग करके वस्तु के संपर्क में आने वाली नरम जेल परत के निचले भाग की तस्वीर लेते हैं, जिससे जेल का विरूपण स्वयं एक छवि के रूप में कैप्चर हो जाता है। जब जेल के निचले भाग को अलग-अलग दिशाओं से चमकने वाले लाल, हरे और नीले एलईडी द्वारा प्रकाशित किया जाता है, तो कैमरे द्वारा कैप्चर की गई आरजीबी तीव्रता का संयोजन सतह के झुकाव (उसकी सामान्य दिशा) के आधार पर बदलता है - यही फोटोमेट्रिक स्टीरियो का सिद्धांत है। रंग को सतह के सामान्य से मैप करने वाली एक पूर्व-निर्मित लुकअप टेबल का संदर्भ लेकर, सेंसर प्रत्येक पिक्सेल पर सामान्य का पता लगाता है और इसे एकीकृत करके जेल सतह के विरूपण को एक उच्च-रिज़ॉल्यूशन 3डी आकार (गहराई मानचित्र) के रूप में पुनर्निर्मित करता है। क्योंकि कैमरे के पिक्सेल की संख्या सीधे सेंसर के स्थानिक रिज़ॉल्यूशन को निर्धारित करती है, इसलिए यह दृष्टिकोण अन्य विधियों (जो उप-मिलीमीटर पैमाने की विशेषताओं का पुनर्निर्माण करने में सक्षम हैं) की तुलना में कहीं अधिक उच्च स्थानिक रिज़ॉल्यूशन प्राप्त करता है, हालांकि इसके लिए जेल और कैमरे को फिट करने के लिए पर्याप्त गहराई वाले आवरण की आवश्यकता होती है।
बायोमिमेटिक सेंसर, जिसका उदाहरण SynTouch का BioTac है, एक कठोर कोर को लचीली कृत्रिम त्वचा से ढकते हैं और उनके बीच के स्थान को एक प्रवाहकीय तरल (सोडियम ब्रोमाइड घोल) से भरते हैं। जब त्वचा विकृत होती है, तो तरल के प्रवाह पथ का आकार बदल जाता है, जिसे कोर की सतह में लगे 19 प्रतिबाधा-संवेदन इलेक्ट्रोड में से प्रत्येक पर विद्युत प्रतिबाधा में परिवर्तन के रूप में पता लगाया जाता है। क्योंकि तरल के माध्यम से ऊष्मा चालन को भी साथ-साथ मापा जा सकता है, यह डिज़ाइन एक ही सेंसर में तीन संवेदी तौर-तरीकों - दबाव वितरण, कंपन और तापमान - को कैप्चर करता है, जो मानव उंगलियों के रिसेप्टर्स (दबाव, कंपन और गर्मी संवेदन) के बीच कार्य विभाजन को दर्शाता है।
प्रमुख उत्पादों की विशिष्टताओं की तुलना
| उत्पाद | निर्माता | प्रकार | मापन क्षमता | मुख्य विशिष्टताएँ |
|---|---|---|---|---|
| Axia80-M20 | ATI औद्योगिक स्वचालन (अमेरिका) | 6-अक्षीय F/T सेंसर | Fx/Fy/Fz, Tx/Ty/Tz | बल सीमा 200–500N, टॉर्क सीमा 8–20Nm, रिज़ॉल्यूशन 1/10N · 1/200Nm, ईथरनेट/ईथरकैट पर 8kHz तक आउटपुट, 2% के भीतर सटीकता |
| SensONE (SenseOne T5) | Bota Systems (स्विट्जरलैंड) | 6-अक्षीय F/T सेंसर | Fx/Fy/Fz, Tx/Ty/Tz | संवेदनशीलता 0.05N/0.002Nm, सैंपलिंग दर 2000Hz तक, सटीकता 2% के भीतर, वजन 240 ग्राम, अंतर्निर्मित 6DoF IMU, धूल/जल प्रतिरोधी |
| uSkin uSPa46 | XELA रोबोटिक्स (जापान) | पीज़ोरेसिस्टिव टैक्टाइल पैच | 3-अक्ष (सामान्य बल + 2-अक्ष कतरनी बल) | 24 टैक्सेल, आयाम 30.6×50.6×4.9 मिमी, 7-तार केबलिंग, न्यूनतम पता लगाने योग्य बल ~1gf वर्ग, सैंपलिंग दर 100Hz से अधिक |
| DIGIT | GelSight (अमेरिका, ओपन-सोर्स डिज़ाइन) | ऑप्टिकल (दृष्टि-आधारित) | संपर्क सतह का 3D आकार | संवेदन क्षेत्र 19×16 मिमी, 60fps, वजन 102 ग्राम, कीमत लगभग। ₹350 (रिप्लेसमेंट जेल लगभग ₹40) |
| बायोटैक एसपी | सिनटच (यूएस) | बायोमिमेटिक (तरल-भरा) | दबाव वितरण, कंपन, तापमान | 19 प्रतिबाधा इलेक्ट्रोड + थर्मल सेंसर + स्थैतिक दबाव सेंसर, आयाम 26×20×25 मिमी, वजन 9.5 ग्राम |
एटीआई का एक्सिया80 एक 6-अक्षीय एफ/टी सेंसर है जिसे सहयोगी रोबोटों के लिए अनुकूलित किया गया है, और यह यूनिवर्सल रोबोट्स और टेकमान (टीएम) जैसे प्रमुख कोबोट आर्म निर्माताओं के बाज़ारों में एक प्रमाणित उत्पाद के रूप में आधिकारिक तौर पर पंजीकृत है। बोटा सिस्टम्स का सेंसवन इससे भी छोटा और हल्का है, जिसमें 6-डॉट ऑफ़ फील्ड आईएमयू (त्वरण और कोणीय दर) को एक ही पैकेज में एकीकृत किया गया है, ताकि यह बल/टॉर्क और अभिवृत्ति परिवर्तन को एक साथ कैप्चर कर सके - असेंबली निरीक्षण और पॉलिशिंग जैसे सटीक कार्यों के लिए एक विशिष्ट विशेषता।
स्पर्शनीयता के संदर्भ में, XELA रोबोटिक्स जैसी पीज़ोरेसिस्टिव ऐरे उंगली या हथेली के पूरे हिस्से को कवर करने के लिए उपयुक्त है, जबकि जेलसाइट का DIGIT एक बिंदु (उंगली का सिरा) पर केंद्रित होकर असाधारण स्थानिक रिज़ॉल्यूशन प्राप्त करता है — दो विपरीत डिज़ाइन सिद्धांत "स्पर्शनीय" शब्द के अंतर्गत सह-अस्तित्व में हैं। DIGIT का डिज़ाइन डेटा — आरेख, यांत्रिक रेखाचित्र और संयोजन निर्देश — ओपन सोर्स के रूप में प्रकाशित है, और इसकी कीमत इतनी कम है कि व्यक्तिगत प्रयोगशालाएँ इसे स्वयं बना सकती हैं, जिससे इसके उपयोग में वृद्धि हुई है। वहीं, SynTouch का BioTac कई व्यावसायिक रोबोट हाथों के लिए एक वैकल्पिक एकीकरण भाग के रूप में उपलब्ध है, जिनमें Shadow Robot, Barrett Technology, Robotiq और Allegro Hand शामिल हैं — इसे एक स्टैंडअलोन सेंसर के बजाय "उंगली के सिरे के मॉड्यूल" के रूप में वितरित किया जाता है, जो इसे यहां मौजूद अन्य चार उत्पादों से अलग करता है।
इतिहास: एक ही आविष्कार, दो अलग-अलग दुनियाओं में, एक साल के अंतराल पर जन्मा
स्ट्रेन गेज का समवर्ती आविष्कार — स्ट्रेन गेज का आविष्कार 1938 में लगभग एक साथ दो शोधकर्ताओं द्वारा किया गया था, जो पहले कभी मिले नहीं थे। इनमें से एक थे कैलटेक के एडवर्ड ई. सिमंस, जो प्रभाव भार के तहत धातुओं के तनाव-विकृति व्यवहार का अध्ययन कर रहे थे और उन्होंने एक डायनेमोमीटर में एक पतले प्रतिरोध तार को लगाकर भार का पता लगाने की विधि विकसित की थी। दूसरे थे एमआईटी के आर्थर सी. रूज, जिन्होंने बाद में याद किया कि 3 अप्रैल, 1938 को स्नातक छात्र जॉन मेयर को ऊंचे जल टैंकों पर भूकंपीय तनाव के उनके शोध में मदद करते समय "पूरा आविष्कार मेरे दिमाग में आया"। जब दोनों ने पेटेंट के लिए आवेदन किया, तो दोनों को एक-दूसरे के पूर्व कार्य के बारे में पता चला, और उन्होंने संयुक्त रूप से पेटेंट के लिए आवेदन किया; 1939 में, रूज ने एमआईटी के प्रोफेसर अल्फ्रेड डीफॉरेस्ट के साथ मिलकर "एसआर-4" गेज (सिमंस और रूज के शुरुआती अक्षरों से) का निर्माण और बिक्री शुरू की। एक ही वर्ष में दो पूरी तरह से स्वतंत्र शोध परियोजनाओं का एक ही विचार पर पहुंचना विज्ञान के इतिहास में एक साथ आविष्कार का एक दुर्लभ उदाहरण है।
पाइज़ोरेसिस्टिव प्रभाव की खोज और अर्धचालकों में इसका उपयोग — धातु-पन्नी गेज के सोलह वर्ष बाद, 1954 में, बेल लैब्स का दौरा कर रहे चार्ल्स एस. स्मिथ ने पाया कि सिलिकॉन या जर्मेनियम जैसे अर्धचालक पदार्थों पर बल लगाने से विद्युत प्रतिरोध में धातुओं की तुलना में कहीं अधिक परिवर्तन होता है, और उन्होंने इस खोज को एक शोध पत्र के रूप में प्रकाशित किया। यह "पाइज़ोरेसिस्टिव प्रभाव" इसलिए उत्पन्न होता है क्योंकि तनाव सीधे अर्धचालक क्रिस्टल के भीतर इलेक्ट्रॉनों और छिद्रों की गतिशीलता को बदलता है, और यह धातु-पन्नी गेजों की तुलना में गेज कारक को दस से लगभग 200 गुना तक बढ़ा देता है। यह खोज आज के कॉम्पैक्ट, उच्च-संवेदनशीलता वाले बल सेंसर और एमईएमएस दबाव सेंसरों का आधार है — ऊपर चर्चा किए गए एटीआई और बोटा सिस्टम्स एफ/टी सेंसरों में फ्लेक्सचर तत्वों से जुड़े गेज स्वयं मुख्य रूप से अर्धचालक पाइज़ोरेसिस्टिव डिज़ाइन के हैं।
एक वास्तविक उदाहरण: शैडो डेक्सटरस हैंड में लगे 129 सेंसर
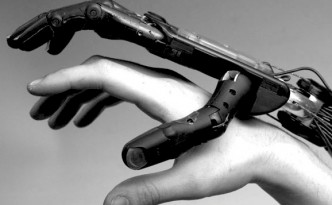 शैडो डेक्सटरस हैंड और मानव हाथ के आकार की तुलना
चित्र: Shadow हाथ और मानव हाथ के आकार की तुलना (शैडो रोबोट कंपनी, CC BY-SA 1.0), विकिमीडिया कॉमन्स।

स्पर्श और बल संवेदन को एक ही उत्पाद में सघन रूप से एकीकृत करने का सबसे स्पष्ट वास्तविक उदाहरण लंदन स्थित शैडो रोबोट कंपनी द्वारा निर्मित "शैडो डेक्सटरस हैंड" है। इस कृत्रिम हाथ में 24 जोड़ हैं जिनमें 20 डिग्री ऑफ़ फ़्रीडम हैं (मानव हाथ से कहीं अधिक), और इसके इलेक्ट्रिक-मोटर-चालित संस्करण में, 20 अलग-अलग डीसी मोटर प्रत्येक जोड़ को स्वतंत्र रूप से नियंत्रित करते हैं। प्रत्येक जोड़ में एक अंतर्निर्मित हॉल-इफ़ेक्ट स्थिति संवेदक है, और प्रत्येक डिग्री ऑफ़ फ़्रीडम पर एक बल संवेदक जोड़ा गया है, जिससे एक हाथ में कुल मिलाकर 129 संवेदक हो जाते हैं। उंगलियों के सिरों पर वैकल्पिक रूप से उपर्युक्त बायोटैक लगाया जा सकता है, जो मानक प्रेशर-पैड स्पर्श संवेदकों के साथ मिलकर, हाथ को एक साथ तीन प्रकार की संवेदी जानकारी प्राप्त करने में सक्षम बनाता है: जोड़ की स्थिति, जोड़ का टॉर्क और उंगलियों के सिरों पर दबाव का वितरण।
इस हाथ का उपयोग नासा, बिलेफेल्ड विश्वविद्यालय और कार्नेगी मेलन विश्वविद्यालय सहित कई अनुसंधान संस्थानों में किया गया है, साथ ही यूरोपीय संघ की अनुसंधान परियोजना "हैंडल" में भी, जिससे यह कृत्रिम अंगों और टेलीऑपरेशन अनुसंधान के लिए एक मानक बन गया है, जिसके लिए मानव-समान डिग्री ऑफ़ फ़्रीडम और सघन संवेदक नेटवर्क दोनों की आवश्यकता होती है। चूंकि एक ही निर्माता तीनों सेंसर सिस्टम - जोड़ की स्थिति, बल और स्पर्श - को स्वयं ही डिजाइन, निर्माण और एकीकृत करता है और उन्हें एक ही उत्पाद के रूप में भेजता है, इसलिए यह इस बात का एक अच्छा उदाहरण है कि इस लेख में वर्णित बल और स्पर्श सेंसर तकनीकें वास्तव में "एक हाथ" में कैसे एकीकृत होती हैं।
गूगल डीपमाइंड का तीन-उंगली वाला समझौता, और दा विंची की स्पर्श इंद्रिय के गायब होने का रहस्य
शैडो रोबोट की शुरुआत एक अटारी में एक शौकिया समूह के रूप में हुई - शैडो रोबोट कंपनी के संस्थापक रिचर्ड ग्रीनहिल के अनुसार, कंपनी की उत्पत्ति 1987 में लंदन के एक घर की अटारी में मिले शौकिया रोबोट प्रेमियों के एक समूह से हुई। जब उन्होंने लकड़ी के हाथ का एक प्रोटोटाइप इंटरनेट पर शौकिया लोगों के बुलेटिन बोर्ड पर पोस्ट किया, तो इसने एक विश्वविद्यालय का ध्यान आकर्षित किया, जिससे गंभीर विकास का द्वार खुल गया। रोबोटिक्स उद्योग के लिए यह एक असामान्य उत्पत्ति कथा है - एक शौकिया समूह जो कृत्रिम रोबोट हाथों के निर्माता के रूप में विकसित हुआ, जिनका उपयोग अब नासा और कार्नेगी मेलन विश्वविद्यालय द्वारा किया जाता है।
गूगल डीपमाइंड के साथ मिलकर बनाया गया नया रोबोटिक हाथ, DEX-EE, ने तीन उंगलियां चुनीं — शैडो रोबोट ने गूगल डीपमाइंड के साथ मिलकर कृत्रिम बुद्धिमत्ता (AI) मशीन लर्निंग अनुसंधान के लिए एक नया रोबोटिक हाथ, "DEX-EE" विकसित किया है। इससे पहले के डेक्सटरस हैंड के विपरीत, जिसका उद्देश्य मानव हाथ की हूबहू नकल करना था, DEX-EE ने जानबूझकर पांच के बजाय तीन मजबूत उंगलियां चुनी हैं, और इसे मानव हाथ से थोड़ा बड़ा बनाया गया है, ताकि वास्तविक दुनिया में परीक्षण और त्रुटि आधारित सुदृढ़ीकरण शिक्षण में यह टिकाऊ बना रहे। प्रत्येक उंगली में चार जोड़ हैं जो टेंडन ड्राइव के माध्यम से पांच मैक्सॉन DCX16 मोटरों द्वारा संचालित होते हैं, और प्रत्येक उंगली में स्पर्श संवेदन के "सैकड़ों चैनल" हैं। 1,000 घंटे से अधिक के टिकाऊपन परीक्षण के बाद, इसका उपयोग रूबिक क्यूब को घुमाने, तंग जगहों में कनेक्टर जोड़ने और बार-बार होने वाले झटकों को सहन करते हुए काम करने जैसे कार्यों के लिए एक अनुसंधान मंच के रूप में किया जाता है। यह डिज़ाइन दर्शन में आए बदलाव का एक ठोस उदाहरण है — उद्योग की लंबे समय से चली आ रही "मानव हाथ की नकल" करने की कोशिश से हटकर, अब "एक मज़बूत मशीन जिसे प्रशिक्षित करना आसान हो" को प्राथमिकता दी जा रही है।
दा विंची का विरोधाभास: एक सर्जिकल रोबोट जिसमें लंबे समय तक स्पर्श की अनुभूति नहीं थी — बल और स्पर्श संवेदन का सबसे अधिक लाभ सर्जरी में मिलता है, जिसमें बल पर अत्यंत सूक्ष्म नियंत्रण की आवश्यकता होती है। फिर भी, इंट्यूटिव सर्जिकल द्वारा निर्मित दा विंची प्रणाली, जो दुनिया का सबसे व्यापक रूप से उपयोग किया जाने वाला सर्जिकल रोबोट है, वर्षों से नैदानिक अभ्यास में बिना किसी ऐसे फ़ंक्शन के उपयोग में है जो सर्जन को सीधे बल/स्पष्ट प्रतिक्रिया देता हो। सर्जनों को केवल स्क्रीन पर दिखाई देने वाली जानकारी के आधार पर यह अनुमान लगाना पड़ता था कि ऊतक को नुकसान पहुंचाए बिना वे कितना बल लगा सकते हैं, इसके लिए वे अपने अनुभव और दृश्य अनुमान पर निर्भर रहते थे। शोधकर्ताओं ने लंबे समय से वैकल्पिक उपायों की खोज की है, जैसे कि दृश्य बल प्रदर्शन (दृश्य प्रतिक्रिया) और बाह्य स्पर्श-प्रतिक्रिया उपकरण, लेकिन अगली पीढ़ी का मॉडल, दा विंची 5, जिसमें इंट्यूटिव द्वारा "प्रमाणित स्पर्श-प्रतिक्रिया" शामिल है, हाल ही में सामने आया है - यह इस बात का एक उल्लेखनीय उदाहरण है कि बल संवेदन का नैदानिक अनुप्रयोग, जो आम तौर पर रोबोटिक्स में मानक बनता जा रहा है, शल्य चिकित्सा रोबोटिक्स में उल्लेखनीय रूप से धीमी गति से पहुंचा है।
नाजुक वस्तुओं को पकड़ने के लिए कम लागत वाली संवेदन प्रणाली पर 2025 का शोध - जून 2025 में प्रकाशित एक शोध पत्र, "फोर्टे: नाजुक हेरफेर के लिए लचीली उंगलियों पर स्पर्श बल और फिसलन संवेदन" (शांग, सियो, झू, चिन; arXiv:2506.18960), जिसमें एमआईटी द्वारा स्थापित एक रोबोटिक्स स्टार्टअप की भागीदारी है, एक कम लागत वाली संवेदन विधि का प्रस्ताव करता है जो 3डी-प्रिंट करने योग्य फिन रे-संरचित ग्रिपर के माध्यम से वायु चैनलों को चलाकर कम विलंबता के साथ बल और फिसलन का पता लगाती है। इस सिस्टम ने 0–8N की रेंज में ±0.2N की बल-अनुमान सटीकता, 100 मिलीसेकंड से कम की स्लिप-डिटेक्शन लेटेंसी, रसभरी और आलू के चिप्स जैसे नाज़ुक खाद्य पदार्थों को पकड़ने में 92% सफलता दर और 93% स्लिप-डिटेक्शन सटीकता हासिल की। ATI और XELA जैसे निर्माताओं के उच्च-परिशुद्धता और उच्च-मूल्य वाले व्यावसायिक सेंसरों के विपरीत, यह इस बात का उदाहरण है कि कैसे "सस्ते, स्वयं-निर्मित स्पर्श संवेदन" को अनुसंधान के क्षेत्र में लगातार आगे बढ़ाया जा रहा है।
प्रदर्शन निर्धारित करने वाले पैरामीटर
- गेज फैक्टर और रिज़ॉल्यूशन: एक सेमीकंडक्टर पीज़ोरेसिस्टिव सेंसर का गेज फैक्टर मेटल-फ़ॉइल सेंसर की तुलना में दस गुना अधिक होता है, जिससे यह समान मात्रा में तनाव के लिए सूक्ष्म बल परिवर्तनों का पता लगा सकता है। ATI Axia80 का 1/10N रिज़ॉल्यूशन, नाजुक असेंबली कार्यों के लिए आवश्यक स्तर का एक उदाहरण है, जैसे कि इतना सटीक बल नियंत्रण जिससे अंडे का छिलका न टूटे।
- सैंपलिंग दर: Bota SensONE की 2000Hz तक की उच्च सैंपलिंग दर, टक्कर का पता लगाने और तेज़ बल-नियंत्रण लूप (जैसे प्रतिबाधा नियंत्रण) के लिए महत्वपूर्ण है। सुरक्षा कार्यों में, जो किसी व्यक्ति के संपर्क में आते ही रोबोटिक भुजा को तुरंत रोक देते हैं, यह प्रतिक्रिया गति सीधे सुरक्षा प्रदर्शन में तब्दील हो जाती है।
- टैक्सेल घनत्व और स्थानिक रिज़ॉल्यूशन: XELA के uSkin जैसे ऐरे-प्रकार के सेंसर, उंगली या हथेली के पूरे सिरे पर दबाव वितरण को मोटे तौर पर कैप्चर करने के लिए उपयुक्त हैं, जबकि GelSight के DIGIT जैसे ऑप्टिकल सेंसर, उप-मिलीमीटर पैमाने के आकार को पुनर्निर्मित करने के लिए एक बिंदु पर केंद्रित होते हैं। ऑप्टिकल सेंसिंग, वस्तु की बनावट या सूक्ष्म फिसलन का पता लगाने में बेहतर है; एरे-टाइप सेंसिंग व्यापक संपर्क क्षेत्र में समग्र बल संतुलन को समझने में बेहतर है।
- सेंसिंग मोडैलिटी की संख्या: बायोटैक जैसा सेंसर, जो दबाव, कंपन और तापमान को एक साथ मापता है, का उपयोग भौतिक गुणों (जैसे सतह की चिकनाई या थर्मल चालकता में अंतर) का अनुमान लगाने के लिए भी किया जा सकता है, लेकिन सिंगल-मोडैलिटी सेंसर की तुलना में इसकी संरचना अधिक जटिल होती है और इकाई मूल्य भी अधिक होता है।
- तारों की संख्या और एकीकरण में आसानी: XELA के uSPa46 जैसा डिज़ाइन, जिसमें टैक्सेल की संख्या के सापेक्ष केवल 7 तार हैं, विशेष रूप से हथेली को कवर करने वाले बड़े क्षेत्र के अनुप्रयोगों के लिए महत्वपूर्ण है। ऐसे अनुप्रयोगों में जहां तारों की संख्या टैक्सेल की संख्या के साथ बढ़ती है, वायरिंग जटिल हो जाती है और एक उंगली को कवर करने के लिए भी कार्यान्वयन लागत बढ़ जाती है।
- टिकाऊपन और लागत: DIGIT के प्रतिस्थापन जेल (लगभग $40) की तरह, कई ऑप्टिकल सेंसर जेल परत के घिसाव और क्षति को उपभोग्य व्यय मानते हैं। शैडो डेक्सटरस हैंड या DEX-EE जैसे अनुसंधान प्लेटफार्मों को लगभग 1,000 घंटों के परीक्षण के माध्यम से वास्तविक दुनिया के संचालन में टिके रहने वाले कॉन्फ़िगरेशन को मान्य करने की आवश्यकता होती है।
क्या कलाई बल संवेदक हमेशा संपर्क स्थानों को प्रकट करता है?
शुद्ध बल और क्षण एकाधिक संपर्कों को विशिष्ट रूप से निर्धारित नहीं कर सकते हैं।
स्थानीय स्पर्शनीय दबाव मापों से रिंच माप को अलग करें। ## संदर्भ - [Axia80-M8 F/T सेंसर उत्पाद पृष्ठ (ATI औद्योगिक स्वचालन)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M8) - [Axia80-M20 F/T सेंसर उत्पाद पृष्ठ (ATI औद्योगिक स्वचालन)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M20) - [ATI Axia80 F/T सेंसर (यूनिवर्सल रोबोट्स मार्केटप्लेस)](https://www.universal-robots.com/marketplace/products/01tP40000071NGXIA2/) - [SensONE 6-अक्षीय बल/टॉर्क सेंसर उत्पाद पृष्ठ (बोटा सिस्टम्स)](https://www.botasys.com/force-torque-sensors/sensone) - [बोटा सिस्टम्स ने छोटे कोबोट्स के लिए उन्नत बल/टॉर्क सेंसर लॉन्च किया (द रोबोट रिपोर्ट)](https://www.therobotreport.com/bota-systems-launches-upgraded-force-torque-sensor-for-small-cobots/) - [uSkin उत्पाद श्रृंखला (XELA रोबोटिक्स)](https://xelarobotics.com/products/) - [XELA रोबोटिक्स ने Tesollo DG-5F हाथ में स्पर्श संवेदकों को एकीकृत किया (Engineering.com)](https://www.engineering.com/uskin-tactile-sensors-integrated-into-tesollo-dg-5f-robot-hand/) - [DIGIT: कम लागत वाले कॉम्पैक्ट उच्च-रिज़ॉल्यूशन स्पर्श संवेदक के लिए एक नवीन डिज़ाइन (GelSight से संबंधित पेपर PDF)](https://arxiv.org/pdf/2409.19770) - [GelSight की आधिकारिक वेबसाइट](https://www.gelsight.com/solutions/tactile-robotics-applications/) - [BioTac उत्पाद पृष्ठ (SynTouch)](https://www.syntouchllc.com/Products/BioTac/) - [बहुआयामी स्पर्श संवेदक सामग्री (USC Viterbi)](https://viterbi.usc.edu/pdfs/gloeb/90894.pdf) - [शैडो डेक्सटरस हैंड (विकिपीडिया)](https://en.wikipedia.org/wiki/Shadow_Hand) - [डेक्सटरस रोबोटिक हैंड्स भाग 2: शैडो कैसे काम करता है] डेक्सटरस हैंड रोबोटिक्स में क्रांति ला रहा है (वेवॉल्वर)](https://www.wevolver.com/article/dexterous-robotic-hands-part-2-how-the-shadow-dexterous-hand-is-revolutionizing-robotics) - [रोबोटिक्स का पवित्र ग्रेल: एक यांत्रिक मानव हाथ बनाने की खोज के अंदर (डिजिटल ट्रेंड्स)](https://www.digitaltrends.com/cool-tech/shadow-robot-company-hand/) - [शैडो रोबोट और गूगल डीपमाइंड का नया रोबोट हाथ "डेक्स-ईई" (मैक्सन ग्रुप)](https://www.maxongroup.com/en-us/knowledge-and-support/blog/the-most-sensitive-and-durable-robot-hand-yet-created-255030) - [रोबोट-सहायता प्राप्त सर्जिकल कार्य प्रदर्शन पर दृश्य बल प्रतिक्रिया के प्रभाव (पीएमसी)](https://pmc.ncbi.nlm.nih.gov/articles/PMC2674617/) - [सर्जिकल प्रशिक्षण और रोबोट-सहायता प्राप्त सर्जरी के लिए हैप्टिक फीडबैक प्रौद्योगिकियों की भूमिका (फ्रंटियर्स इन रोबोटिक्स एंड एआई)](https://www.frontiersin.org/journals/robotics-and-ai/articles/10.3389/frobt.2025.1567955/full) - [स्ट्रेन गेज का आविष्कार, आर्थर रूज, 1938 (एमआईटी संग्रहालय)](http://museum.mit.edu/150/82) - [एडवर्ड ई. सिमंस (विकिपीडिया)](https://en.wikipedia.org/wiki/Edward_E._Simmons) - [आर्थर क्लाउड रूज (विकिपीडिया)](https://en.wikipedia.org/wiki/Arthur_Claude_Ruge) - [पीज़ोरेसिस्टिव प्रभाव (PMC) की 70वीं वर्षगांठ पर यांत्रिक सेंसर पर एक ट्यूटोरियल](https://pmc.ncbi.nlm.nih.gov/articles/PMC11175267/) - [FORTE पेपर (arXiv:2506.18960)](https://arxiv.org/abs/2506.18960) - [हैनोवर मेस्से 2016 में रोबोटिक हाथ (विकिमीडिया कॉमन्स)](https://commons.wikimedia.org/wiki/File:Robotic_Hand_at_Hannover_Messe_2016.JPG) - [छाया हाथ और मानव हाथ के आकार की तुलना (विकिमीडिया कॉमन्स)](https://commons.wikimedia.org/wiki/File:Shadow_hand_and_human_hand_size_comparison.jpg)
टिप्पणियाँ
पहले लॉग इन करें।
अभी कोई डेटा नहीं है।