Contents — find the section you need
力传感器以矢量形式测量作用于机器人手臂腕关节或关节的力和扭矩。它是安全功能的基础,使协作机器人能够检测到危险的接触力并停止运行,并能执行需要精确力控制的装配任务,例如将零件插入孔中。触觉传感器以场的形式测量分布在表面(例如指尖或手掌)上的接触压力和滑动。正是触觉传感器使手能够抓握鸡蛋而不将其捏碎。两者都基于相同的基本原理:将机械形变转换为电信号。但力传感器将作用于整个结构的总力聚合为一个六轴矢量,而触觉传感器则以阵列形式捕获接触面上的压力分布。两者互补,共同构成协作机器人和人形机器人的“手臂感知”和“指尖感知”。
 Schunk SVH(伺服电动五指抓握手,2016 年汉诺威工业博览会)
图片:Robotic 手,2016 年汉诺威工业博览会 (NearEMPTiness,CC BY-SA 4.0),Wikimedia Commons。

一个商用五指手的实例,其手腕处内置电子元件,能够模拟人手的运动——它并非本文比较的独立式力/触觉传感器,而是此类传感器集成到系统中的典型示例。
原理:力传感器将“应变”转换为电信号
力传感器的核心是应变片。将一层薄金属箔或半导体元件粘合到弹性体(挠性元件)的表面,当施加力且挠性元件发生轻微形变时,粘合的导体也会随之伸缩。金属导体拉伸时,其横截面积减小,长度增加,因此其电阻也成比例增大——这种电阻变化率与应变(伸长率)之比称为应变系数 (GF)。
其中,\epsilon = \Delta L / L 表示应变(伸长率),\Delta R / R 表示电阻变化率。典型的金属箔应变计的 GF 值仅约为 2,而半导体(硅)应变计则利用“压阻效应”,即应力直接改变载流子的迁移率,其 GF 值可达约 70 至 200。在相同的应变下,半导体应变计的输出电压比金属箔应变计高出数十倍甚至 100 倍以上,这也是半导体应变计在小型高精度传感器中占据主导地位的原因。
由于应变引起的电阻变化非常小(远小于 0.1%),直接测量单个电阻的变化是不切实际的。实际的传感器会将四个电阻连接成一个菱形惠斯通电桥电路,并通过检测对角线上的电位差来感知应变。根据桥式电路四个桥臂中实际安装应变片的桥臂数量(单应变片、双应变片或全桥配置),其灵敏度和温度补偿特性会发生变化;大多数精密力传感器采用全桥配置(四个桥臂上均安装应变片)来消除温度漂移。
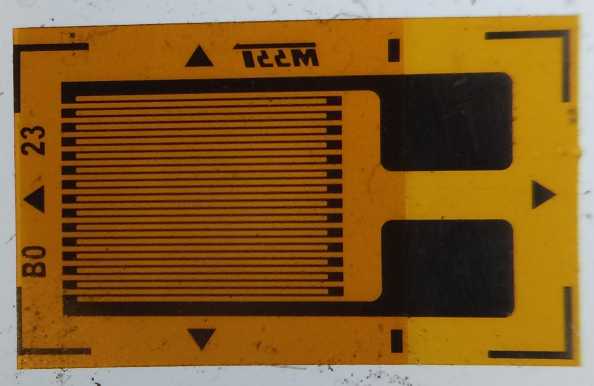 应变计(安装前)
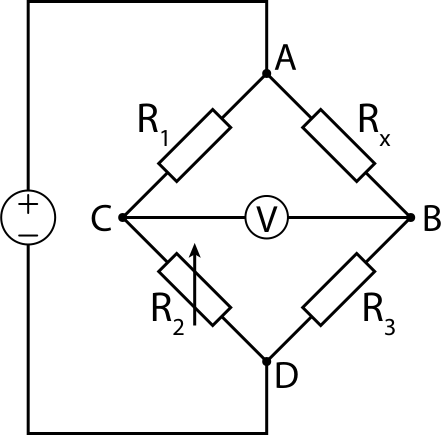 惠斯通电桥电路
图片:Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, public domain),均来自 Wikimedia Commons。


安装在机器人手臂手腕上的六轴力/扭矩传感器不能仅靠测量一个方向的单个应变计来实现。它必须分离并测量所有六个分量——力(Fx、Fy、Fz)和扭矩(Tx、Ty、Tz)——因此,柔性元件被加工成一种称为“马耳他十字”的径向梁结构,每个梁上都贴有多个应变片。这种布局经过机械工程设计,使得当施加单个力或扭矩分量时,只有特定的梁组合会发生选择性变形。然后,来自多个通道的原始应变读数通过 6×N 校准矩阵 C(其中 N 为应变片的数量)进行线性转换,从而分离出六个力/扭矩分量。
校准矩阵 C 在工厂通过“校准测试”确定,在该测试中,将已知重量和扭矩扳手施加到实际的柔性元件上,同时记录每个应变片的输出。校准过程正是 ATI 和 Bota Systems 等专业制造商的优势所在:除了柔性元件本身的机械设计之外,产品差异化的关键在于校准精度——将六个轴的误差(串扰,即一个轴的输入信号泄漏到另一个轴的输出信号中)控制在 1% 到 2% 以内。
触觉传感器方法:压阻式、电容式、光学式和仿生式
力传感器测量的是“某一点的总力”,而触觉传感器则需要测量“整个接触面上的压力分布”,并将其作为一个场(阵列)进行测量。这可以分为四种主要方法。
压阻式传感器将力传感器中使用的压阻效应扩展到整个表面,读取每个单元(“触觉单元”,或称触觉元件)的独立电阻变化。这种方法可以减少布线数量,同时易于实现高密度布局,并广泛应用于工业触觉传感器,例如 XELA Robotics 的产品。
电容式传感器通过检测夹在导电层之间的弹性介质层厚度在压力作用下发生变化时引起的电容变化来工作。与压阻式传感相比,这种方法通常具有更低的滞后性——这意味着压力释放时的响应延迟更小。
光学(基于视觉)传感器,例如GelSight和DIGIT所使用的方法,利用内置摄像头拍摄与物体接触的软凝胶层的底面,从而捕捉凝胶本身的形变图像。当从不同方向照射的红、绿、蓝三色LED灯照亮凝胶底面时,摄像头捕捉到的RGB强度组合会根据表面倾斜角度(法线方向)而变化——这就是光度立体成像的原理。通过参考预先构建的、将颜色映射到表面法线的查找表,传感器可以导出每个像素的法线,并将其积分以重建凝胶表面的形变,从而得到高分辨率的3D形状(深度图)。由于相机的像素数直接决定了传感器的空间分辨率,这种方法能够实现比其他方法更高的空间分辨率(能够重建亚毫米级特征),但代价是需要足够的壳体深度来容纳凝胶和相机。
仿生传感器,例如 SynTouch 公司的 BioTac,用弹性人造皮肤覆盖刚性内核,并在两者之间的空间填充导电液体(溴化钠溶液)。当皮肤变形时,液体的流动路径形状会发生变化,这种变化会被内核表面嵌入的 19 个阻抗传感电极检测到,表现为电阻抗的变化。由于还可以同时测量液体的热传导,这种设计在一个传感器中即可捕捉三种感觉模式——压力分布、振动和温度——模拟了人指尖感受器(压力、振动和温度感知)之间的分工。
主要产品规格对比
| 产品 | 制造商 | 类型 | 测量内容 | 主要规格 |
|---|---|---|---|---|
| Axia80-M20 | ATI 工业自动化(美国) | 六轴力/扭矩传感器 | Fx/Fy/Fz,Tx/Ty/Tz | 力范围 200–500N,扭矩范围 8–20Nm,分辨率 1/10N · 1/200Nm,以太网/EtherCAT 输出频率高达 8kHz,精度在 2% 以内 |
| SensONE (SenseOne T5) | Bota Systems(瑞士) | 六轴力/扭矩传感器 | Fx/Fy/Fz,Tx/Ty/Tz | 灵敏度 0.05N/0.002Nm,采样率高达 2000Hz,精度在 2% 以内,重量 240g,内置 6DoF IMU,防尘防水 |
| uSkin uSPa46 | XELA Robotics(日本) | 压阻式触觉贴片 | 三轴(法向力 + 双轴剪切力) | 24 个触觉单元,尺寸 30.6×50.6×4.9mm,7 芯线缆,最小可检测力约 1gf 级,采样率超过 100Hz |
| DIGIT | GelSight(美国,开源设计) | 光学(基于视觉) | 接触面三维形状 | 传感区域 19×16mm,60fps,重量 102g,价格约 350 美元(替换凝胶约 40 美元) |
| BioTac SP | SynTouch(美国) | 仿生(液体填充) | 压力分布、振动、温度 | 19 个阻抗电极 + 热传感器 + 静压传感器,尺寸 26×20×25 毫米,重量 9.5 克 |
ATI 的 Axia80 是一款专为协作机器人优化的六轴力/扭矩传感器,已在 Universal Robots 和 Techman™ 等主流协作机器人制造商的商城中正式注册为认证产品。Bota Systems 的 SensONE 则采用了更小巧、更轻便的设计,将六自由度惯性测量单元 (IMU)(加速度和角速率)集成到同一封装中,因此可以同时捕捉力/扭矩和姿态变化——这对于装配检测和抛光等精密任务而言是一项显著优势。
在触觉方面,XELA Robotics 等公司的压阻式阵列非常适合覆盖整个指尖或手掌作为触觉区域,而 GelSight 的 DIGIT 则专注于单个点(指尖)以提取极高的空间分辨率——两种截然不同的设计理念却都属于“触觉”范畴。 DIGIT 的设计数据——包括原理图、机械图纸和组装说明——以开源形式发布,其价格也足够低,各个实验室都可以自行组装,这促进了它的普及。与此同时,SynTouch 的 BioTac 作为可选集成部件提供给多种商用机器人手,包括 Shadow Robot、Barrett Technology、Robotiq 和 Allegro Hand——它更像是“指尖模块”而非独立传感器,这使其与其他四款产品有所区别。
历史:同一项发明,诞生于相隔遥远的异国他乡,相隔一年
应变计的几乎同时发明——应变计几乎同时由两位素未谋面的研究人员于 1938 年发明。其中一位是加州理工学院的 Edward E. Simmons,他当时正在研究金属在冲击载荷下的应力-应变行为,并设计了一种通过在测力计中嵌入一根细电阻丝来检测载荷的方法。另一位是麻省理工学院的亚瑟·C·鲁格(Arthur C. Ruge)。他后来回忆说,1938年4月3日,在协助研究生约翰·迈耶(John Meier)研究高架水箱的地震应力时,“整个发明灵感突然涌现”。两人申请专利时,各自发现了对方之前的研究成果,于是共同申请了专利;1939年,鲁格与麻省理工学院教授阿尔弗雷德·德福雷斯特(Alfred deForest)合作,开始生产和销售“SR-4”压力计(取自西蒙斯和鲁格名字的首字母)。两个完全独立的研究项目在同一年得出相同的结论,这在科学史上是罕见的同步发明案例。
压阻效应的发现及其在半导体中的应用——在金属箔压力计问世16年后,即1954年,访问贝尔实验室的查尔斯·S·史密斯(Charles S. Smith)发现,对硅或锗等半导体材料施加力时,其电阻变化远大于对金属施加力时的变化,并将这一发现发表成论文。这种“压阻效应”的产生是因为应力会直接改变半导体晶体内部电子和空穴的迁移率,从而使其灵敏度比金属箔式传感器高出几十倍到近200倍。这一发现是当今紧凑型高灵敏度力传感器和MEMS压力传感器的基础——上文讨论的ATI和Bota Systems F/T传感器中与柔性元件粘合的传感器本身就主要采用半导体压阻式设计。
一个真实案例:Shadow 灵巧手搭载的 129 个传感器
 Shadow 灵巧手与人手尺寸对比
图片:Shadow 手与人手尺寸对比(Shadow Robot Company,CC BY-SA 1.0),Wikimedia Commons。

将触觉和力觉密集集成到单个产品中的最清晰的现实世界案例,是由位于伦敦的 Shadow Robot Company 制造的“Shadow 灵巧手”。这款仿生机械手拥有24个关节和20个自由度(超过人手),其电动版本由20个独立的直流电机分别控制每个关节。每个关节都内置霍尔效应位置传感器,并且在每个自由度上都配备了力传感器,使得单只机械手上集成了多达129个传感器。指尖可选配前文提到的BioTac系统,该系统与标准的压力垫触觉传感器相结合,可使机械手同时采集三种感觉信息:关节位置、关节扭矩和指尖压力分布。
这款机械手已在包括美国国家航空航天局(NASA)、比勒费尔德大学和卡内基梅隆大学在内的多家研究机构以及欧盟“HANDLE”研究项目中得到应用,使其成为假肢和远程操作研究领域的行业标准之一,满足了人们对类人自由度和密集传感器网络的需求。由于所有三种传感器系统——关节位置、力觉和触觉——均由同一家制造商自主设计、制造和集成,并作为单一产品交付,因此它很好地诠释了本文中介绍的力觉和触觉传感器技术是如何真正集成到“一只手”中的。
谷歌DeepMind的三指折衷方案,以及达芬奇缺失触觉之谜
Shadow Robot最初只是阁楼里的一个业余爱好者小组——据Shadow Robot公司创始人理查德·格林希尔(Richard Greenhill)介绍,该公司起源于1987年,当时一群机器人爱好者在伦敦一户人家的阁楼里聚会。当他们将一个木制原型手发布到互联网业余爱好者论坛上时,引起了一所大学的注意,从而开启了严肃的研发之路。对于机器人行业来说,这是一个不同寻常的起源故事——一个业余爱好者小组发展成为一家生产假肢式机器人手的制造商,如今他们的产品已被NASA和卡内基梅隆大学使用。
与谷歌DeepMind合作开发的新型机械手DEX-EE,采用三指设计——Shadow Robot与谷歌DeepMind联合开发了一款用于人工智能机器学习研究的新型机械手“DEX-EE”。与此前旨在忠实复制人手的灵巧手(Dexterous Hand)不同,DEX-EE特意选择了三个坚固的手指而非五个,并且尺寸略大于人手,优先考虑其在真实世界反复试验的强化学习过程中所需的鲁棒性。每个手指均由五个maxon DCX16电机通过肌腱驱动,并配备“数百个通道”的触觉传感装置。经过超过1000小时的耐久性测试,DEX-EE已被用作研究平台,用于执行诸如操控魔方、在狭小空间连接连接器以及承受反复冲击等任务。这是一个设计理念转变的具体例证——从行业长期以来追求的“模仿人手”,转向优先考虑“易于训练的强大机器”。
达芬奇手术机器人长期以来缺乏触觉的悖论——力觉和触觉感知最有可能发挥作用的应用领域之一是外科手术,因为外科手术需要极其精细的力觉控制。然而,由直觉外科公司(Intuitive Surgical)制造的达芬奇系统,作为全球应用最广泛的手术机器人,多年来在临床实践中一直没有向外科医生提供直接的力觉/触觉反馈功能。外科医生只能依靠屏幕上的视觉信息来判断施加多大力才能避免撕裂组织,这完全依赖于经验和视觉估计。研究人员长期以来一直在探索视觉力显示器(视觉反馈)和外部触觉反馈设备等替代方案来弥补不足,但下一代机器人达芬奇5(da Vinci 5)——它集成了Intuitive公司所谓的“认证触觉反馈”——直到最近才出现。这鲜明地体现了力传感技术在临床应用方面进展缓慢,尽管这项技术在机器人领域已逐渐成为标准配置,但在外科手术机器人领域却进展缓慢。
2025年低成本易碎物体抓取传感研究——一篇题为“FORTE:用于精细操作的柔性手指触觉力和滑移传感”(Shang、Seo、Zhu、Chin;arXiv:2506.18960)的论文于2025年6月发表,该论文由一家麻省理工学院(MIT)创立的机器人初创公司参与撰写。论文提出了一种低成本的传感方法,该方法在3D打印的鳍状射线结构夹爪中设置气道,以低延迟检测力和滑移。该系统在 0–8N 的力范围内实现了 ±0.2N 的力估计精度,滑移检测延迟低于 100 毫秒,抓取覆盆子和薯片等易碎食物的成功率达到 92%,滑移检测准确率达到 93%。与 ATI 和 XELA 等厂商生产的高精度、高价商用传感器相比,该系统展现了“低成本、可 DIY 的触觉传感”在研究前沿领域持续发展的方向。
决定性能的参数
-
应变系数和分辨率:半导体压阻传感器的应变系数比金属箔传感器高数十倍,因此在相同的应变下,它可以检测到更细微的力变化。 ATI Axia80 的 1/10N 分辨率是精密装配工作所需分辨率的一个例子,例如,需要足够精细的力控制,才能避免蛋壳破裂。
-
采样率:高采样率,例如 Bota SensONE 高达 2000Hz 的采样率,对于碰撞检测和快速力控制回路(例如阻抗控制)至关重要。在安全功能中,一旦检测到与人接触,机械臂就会立即停止,这种响应速度直接转化为安全性能。
-
像素密度和空间分辨率:像 XELA 的 uSkin 这样的阵列式传感器适合粗略地捕捉整个指尖或手掌的压力分布,而像 GelSight 的 DIGIT 这样的光学传感器则专注于单个点,以重建亚毫米级的形状。光学传感在检测物体纹理或细微滑动方面具有优势;阵列式传感在把握大面积接触区域的整体力平衡方面具有优势。
-
传感模式数量:像 BioTac 这样的传感器可以同时测量压力、振动和温度,也可用于估算材料特性(例如表面光滑度或导热系数差异),但代价是结构更复杂,单价也高于单模态传感器。
-
线缆数量和集成便捷性:像 XELA 的 uSPa46 这样的设计,相对于其传感器数量而言,仅需 7 根线缆,这对于覆盖整个手掌的大面积应用尤为重要。在线缆数量随传感器数量增加的方案中,布线会变得繁琐,即使仅仅覆盖一个手指,实施成本也会大幅上升。
-
耐用性和成本:与 DIGIT 的替换凝胶(约 40 美元)一样,许多光学传感器将凝胶层的磨损和损坏视为消耗品。像 Shadow Dexterous Hand 或 DEX-EE 这样的研究平台需要通过长达 1000 小时的测试来验证其配置是否能在实际应用中经受住考验。
腕部力传感器是否总能显示接触点位置?
合力和力矩可能无法唯一确定多个接触点。
区分力矩测量和局部触觉压力测量。
评论
请先登录。
暂无数据。