Contents — find the section you need
Un sensor de fuerza mide la fuerza y el par que actúan sobre la muñeca o las articulaciones del brazo de un robot como un vector. Es fundamental para las funciones de seguridad que permiten a un robot colaborativo detectar una fuerza de contacto peligrosa y detenerse, así como para tareas de ensamblaje que requieren un control preciso de la fuerza, como insertar una pieza en un orificio. Un sensor táctil mide la presión de contacto y el deslizamiento distribuidos sobre una superficie —la yema de un dedo o la palma de la mano— como un campo. Es lo que permite a una mano sujetar un huevo sin aplastarlo. Ambos comparten el mismo principio fundamental: convertir la deformación mecánica en una señal eléctrica. Sin embargo, un sensor de fuerza agrega la fuerza total que actúa sobre toda una estructura en un único vector de 6 ejes, mientras que un sensor táctil captura la distribución de la presión sobre una superficie de contacto como una matriz. Ambos son complementarios y, juntos, conforman el "sentido del brazo" y el "sentido de las yemas de los dedos" en robots colaborativos y humanoides.
 Schunk SVH (mano servoeléctrica de cinco dedos con agarre, Feria de Hannover 2016)
Imagen: Robotic Mano en la Feria de Hannover 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Un ejemplo de una mano robótica comercial de cinco dedos con electrónica integrada en la muñeca que imita el movimiento de la mano humana —no se trata de uno de los sensores de fuerza/táctiles independientes comparados en este artículo, sino de un ejemplo típico de un sistema en el que se integran estos sensores—.

Principio: los sensores de fuerza convierten la deformación en una señal eléctrica
El núcleo de un sensor de fuerza es el extensómetro. Una fina lámina metálica o un elemento semiconductor se adhiere a la superficie de un cuerpo elástico (el elemento flexible). Cuando se aplica una fuerza y el elemento flexible se deforma ligeramente, el conductor adherido se estira y se comprime junto con él. A medida que un conductor metálico se estira, su área de sección transversal se reduce y su longitud aumenta, por lo que su resistencia eléctrica aumenta proporcionalmente. La relación entre este cambio fraccional de resistencia y la deformación (alargamiento fraccional) se denomina factor de galga (GF).
Aquí, \epsilon = \Delta L / L representa la deformación (alargamiento fraccional) y \Delta R / R el cambio fraccional de resistencia. Un sensor típico de lámina metálica tiene un factor de galga (GF) de aproximadamente 2, mientras que un sensor semiconductor (de silicio) aprovecha el "efecto piezorresistivo", en el que la tensión modifica directamente la movilidad de los portadores de carga, alcanzando un GF de entre 70 y 200. Para la misma cantidad de deformación, esto produce una tensión de salida entre diez y más de cien veces mayor que la de un sensor de lámina metálica, razón por la cual los sensores semiconductores predominan en sensores pequeños de alta precisión.
Dado que el cambio de resistencia debido a la deformación es mínimo (muy inferior al 0,1 %), medir directamente el cambio de una sola resistencia resulta poco práctico. En cambio, los sensores reales conectan cuatro resistencias en un circuito puente de Wheatstone en forma de diamante y detectan la deformación como la diferencia de potencial a través de la diagonal. Dependiendo de cuántas de las cuatro patas del puente lleven un extensómetro (configuraciones de un extensómetro, dos extensómetros o puente completo), las características de sensibilidad y compensación de temperatura varían; la mayoría de los sensores de fuerza de precisión utilizan una configuración de puente completo (un extensómetro en cada una de las cuatro patas) para compensar la deriva térmica.
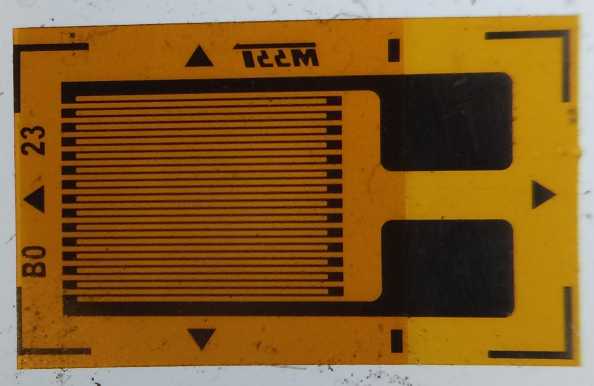 Extensómetro (antes del montaje)
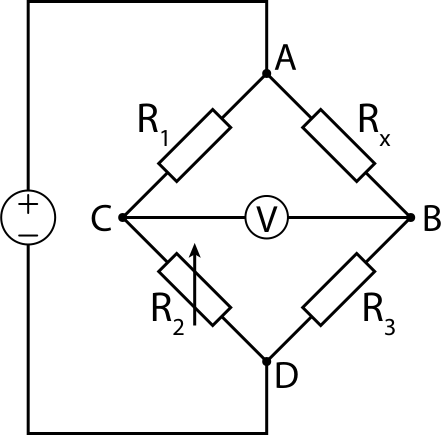 Circuito del puente de Wheatstone
Imágenes: Strain gauge - (Cristian V., CC BY 4.0) / Wheatstone Bridge (jjbeard, dominio público), ambas de Wikimedia Commons.


El sensor F/T de 6 ejes montado en la muñeca de un brazo robótico no puede funcionar con un solo extensómetro que mida una sola dirección. Debe separar y medir los seis componentes —fuerza (Fx, Fy, Fz) y par (Tx, Ty, Tz)—, por lo que el elemento flexible se mecaniza con una estructura de viga radial denominada «cruz de Malta», con múltiples galgas extensométricas colocadas en cada viga. Esta disposición está diseñada mecánicamente para que, al aplicar un único componente de fuerza o par, solo se deforme selectivamente una combinación específica de vigas. Las lecturas de deformación brutas de los múltiples canales se transforman linealmente mediante una matriz de calibración de 6×N (donde N es el número de galgas) para separar los seis componentes de fuerza/par.
Este proceso de calibración es precisamente donde fabricantes especializados como ATI y Bota Systems marcan la diferencia: más allá del diseño mecánico del elemento flexible, la diferenciación del producto radica en la precisión de la calibración, manteniendo el error de cada uno de los seis ejes (diafonía, es decir, la interferencia de la entrada de un eje en la salida de otro) dentro del 1-2 %.
Enfoques de sensores táctiles: piezorresistivos, capacitivos, ópticos y biomiméticos
Mientras que un sensor de fuerza mide "la fuerza total en un punto", un sensor táctil necesita medir "la distribución de la presión en toda la superficie de contacto" como un campo (una matriz). Esto se divide en cuatro enfoques principales.
Los sensores piezorresistivos propagan el mismo efecto piezorresistivo utilizado en los sensores de fuerza por toda una superficie, registrando un cambio de resistencia independiente en cada celda (un "taxel" o elemento táctil). Este enfoque reduce el número de cables y facilita la creación de sistemas de alta densidad, y se utiliza ampliamente en sensores táctiles industriales como los productos de XELA Robotics.
Los sensores capacitivos detectan el cambio de capacitancia que se produce cuando el grosor de un dieléctrico elástico intercalado entre capas conductoras varía bajo presión. Este método suele presentar una menor histéresis que la detección piezorresistiva, lo que se traduce en una menor latencia en la respuesta al liberar la presión.
Los sensores ópticos (basados en visión), el método utilizado por GelSight y DIGIT, emplean una cámara integrada para fotografiar la parte inferior de una capa de gel blando en contacto con el objeto, capturando la deformación del gel como una imagen. Cuando la parte inferior del gel se ilumina con LED rojos, verdes y azules que emiten luz desde diferentes direcciones, la combinación de intensidades RGB que capta la cámara cambia en función de la inclinación de la superficie (su dirección normal); este es el principio de la estereoscopía fotométrica. Al consultar una tabla de búsqueda predefinida que relaciona el color con la normal de la superficie, el sensor obtiene la normal en cada píxel y la integra para reconstruir la deformación de la superficie del gel como una forma 3D de alta resolución (un mapa de profundidad). Dado que el número de píxeles de la cámara se convierte directamente en la resolución espacial del sensor, este enfoque logra una resolución espacial muchísimo mayor que otros métodos (capaz de reconstruir características a escala submilimétrica), aunque requiere una carcasa lo suficientemente profunda para alojar el gel y la cámara.
Los sensores biomiméticos, como el BioTac de SynTouch, recubren un núcleo rígido con una piel artificial elástica y llenan el espacio entre ambos con un líquido conductor (una solución de bromuro de sodio). Cuando la piel se deforma, cambia la forma de las trayectorias del flujo del líquido, lo que se detecta como un cambio en la impedancia eléctrica en cada uno de los 19 electrodos sensores de impedancia integrados en la superficie del núcleo. Dado que también se puede medir simultáneamente la conducción de calor a través del líquido, este diseño captura tres modalidades sensoriales —distribución de presión, vibración y temperatura— en un solo sensor, reflejando la división del trabajo entre los receptores de las yemas de los dedos humanos (detección de presión, vibración y calor).
Comparación de las especificaciones de los productos clave
| Producto | Fabricante | Tipo | Qué mide | Especificaciones clave |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (EE. UU.) | Sensor F/T de 6 ejes | Fx/Fy/Fz, Tx/Ty/Tz | Rango de fuerza 200–500 N, rango de par 8–20 Nm, resolución 1/10 N · 1/200 Nm, salida de hasta 8 kHz a través de Ethernet/EtherCAT, precisión del 2 % |
| SensONE (SenseOne T5) | Bota Systems (Suiza) | Sensor F/T de 6 ejes | Fx/Fy/Fz, Tx/Ty/Tz | Sensibilidad 0,05 N/0,002 Nm, frecuencia de muestreo de hasta 2000 Hz, precisión del 2 %, peso 240 g, IMU de 6 grados de libertad integrada, resistente al polvo y al agua |
| uSkin uSPa46 | XELA Robotics (Japón) | Parche táctil piezorresistivo | 3 ejes (fuerza normal + 2 ejes de fuerza de cizallamiento) | 24 taxeles, dimensiones 30,6 × 50,6 × 4,9 mm, cableado de 7 hilos, fuerza mínima detectable ~1 gf, frecuencia de muestreo superior a 100 Hz |
| DIGIT | GelSight (EE. UU., diseño de código abierto) | Óptico (basado en visión) | Forma 3D de la superficie de contacto | Área de detección 19 × 16 mm, 60 fps, peso 102 g, precio aprox. 350 € (gel de repuesto aprox. 40 €) |
| BioTac SP | SynTouch (EE. UU.) | Biomimético (con líquido) | Distribución de presión, vibración, temperatura | 19 electrodos de impedancia + sensor térmico + sensor de presión estática, dimensiones 26 × 20 × 25 mm, peso 9,5 g |
El Axia80 de ATI es un sensor de fuerza/torque de 6 ejes optimizado para robots colaborativos y está registrado oficialmente como producto certificado en las plataformas de los principales fabricantes de brazos robóticos colaborativos, como Universal Robots y Techman™. El SensONE de Bota Systems adopta un enfoque aún más compacto y ligero, integrando una IMU de 6 grados de libertad (aceleración y velocidad angular) en el mismo encapsulado, lo que le permite capturar simultáneamente fuerza/torque y cambios de actitud, una característica distintiva para tareas de precisión como la inspección de ensamblajes y el pulido.
En cuanto a la detección táctil, una matriz piezorresistiva como la de XELA Robotics es ideal para cubrir la punta de un dedo o la palma de la mano, mientras que el DIGIT de GelSight se centra en un único punto (la punta de un dedo) para obtener una resolución espacial excepcional: dos filosofías de diseño contrastantes que coexisten bajo el término "táctil". Los datos de diseño del DIGIT (esquemas, planos mecánicos e instrucciones de montaje) se publican como código abierto, y su precio es lo suficientemente bajo como para que los laboratorios individuales puedan fabricarlo, lo que ha impulsado su adopción. Por su parte, el BioTac de SynTouch se suministra como componente opcional para diversas manos robóticas comerciales, incluidas Shadow Robot, Barrett Technology, Robotiq y Allegro Hand, y se distribuye más como un módulo para la punta de los dedos que como un sensor independiente, lo que lo diferencia de los otros cuatro productos.
Historia: el mismo invento, nacido en mundos distintos, con un año de diferencia
La invención simultánea del extensómetro — El extensómetro fue inventado casi simultáneamente en 1938 por dos investigadores que nunca se habían conocido. Uno era Edward E. Simmons, del Caltech, quien estudiaba el comportamiento tensión-deformación de los metales bajo carga de impacto e ideó un método para detectar la carga mediante la inserción de un fino hilo resistivo en un dinamómetro. El otro era Arthur C. Ruge, del MIT, quien más tarde recordó que "se me ocurrió la idea completa" el 3 de abril de 1938, mientras ayudaba al estudiante de posgrado John Meier con su investigación sobre la tensión sísmica en tanques de agua elevados. Cuando ambos solicitaron patentes, cada uno descubrió el trabajo previo del otro y presentaron una solicitud conjunta; en 1939, Ruge, junto con el profesor del MIT Alfred deForest, comenzó a fabricar y vender el extensómetro "SR-4" (por las iniciales de Simmons y Ruge). Que dos proyectos de investigación totalmente independientes lleguen a la misma idea en el mismo año es un raro ejemplo de invención simultánea en la historia de la ciencia.
Descubrimiento del efecto piezorresistivo y su aplicación a los semiconductores — Dieciséis años después del desarrollo del sensor de lámina metálica, en 1954, Charles S. Smith, durante una visita a los Laboratorios Bell, descubrió que al aplicar fuerza a materiales semiconductores como el silicio o el germanio se producía un cambio mucho mayor en la resistencia eléctrica que en los metales, y publicó el hallazgo en un artículo. Este "efecto piezorresistivo" surge porque la tensión modifica directamente la movilidad de los electrones y los huecos dentro del cristal semiconductor, y permite un factor de sensibilidad de entre diez y casi 200 veces mayor que el de los sensores de lámina metálica. Este descubrimiento es la base de los sensores de fuerza y de presión MEMS compactos y de alta sensibilidad actuales; los sensores unidos a los elementos flexibles de los sensores F/T de ATI y Bota Systems mencionados anteriormente son, en su mayoría, diseños piezorresistivos de semiconductores.
Un ejemplo real: los 129 sensores de la Mano Dexteriosa Shadow
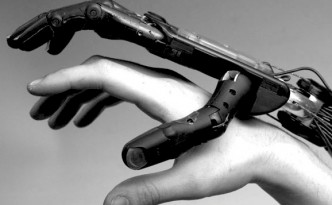 Comparación de tamaño entre la Mano Dexteriosa Shadow y una mano humana
Imagen: Shadow comparación de tamaño entre la mano y la mano humana (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

El ejemplo más claro en el mundo real de detección táctil y de fuerza densamente integrada en un solo producto es la "Mano Dexteriosa Shadow", fabricada por la empresa londinense Shadow Robot Company. Esta mano robótica protésica cuenta con 24 articulaciones y 20 grados de libertad (superando a una mano humana). En su versión eléctrica, 20 motores de corriente continua controlan cada articulación de forma independiente. Cada articulación incorpora un sensor de posición de efecto Hall, y se añade un sensor de fuerza en cada grado de libertad, lo que suma un total de 129 sensores en una sola mano. Opcionalmente, las yemas de los dedos pueden equiparse con el sensor BioTac, que, combinado con los sensores táctiles estándar de almohadilla de presión, permite a la mano capturar simultáneamente tres tipos de información sensorial: posición y par de las articulaciones, y distribución de la presión en las yemas de los dedos.
Esta mano se ha utilizado en diversas instituciones de investigación, como la NASA, la Universidad de Bielefeld y la Universidad Carnegie Mellon, así como en el proyecto de investigación europeo «HANDLE», convirtiéndose en uno de los estándares de facto para la investigación en prótesis y teleoperación que requieren grados de libertad similares a los humanos y una densa red de sensores. Dado que un único fabricante diseña, construye e integra internamente los tres sistemas de sensores (posición articular, fuerza y tacto) y los comercializa como un solo producto, constituye un buen ejemplo de cómo las tecnologías de sensores de fuerza y tacto descritas en este artículo se integran en una sola mano robótica.
El compromiso de tres dedos de Google DeepMind y el misterio de la pérdida del sentido del tacto de Da Vinci
Shadow Robot comenzó como un grupo de aficionados en un ático — Según Richard Greenhill, fundador de Shadow Robot Company, el origen de la empresa se remonta a 1987, a un grupo de aficionados a la robótica que se reunieron en el ático de una casa en Londres. Cuando publicaron un prototipo de mano de madera en un foro de aficionados en internet, llamó la atención de una universidad, lo que abrió la puerta a un desarrollo serio. Se trata de una historia de origen inusual para la industria robótica: una reunión de aficionados que se convirtió en un fabricante de manos robóticas protésicas, utilizadas actualmente por la NASA y la Universidad Carnegie Mellon.
DEX-EE, la nueva mano construida con Google DeepMind, eligió tres dedos — Shadow Robot desarrolló una nueva mano robótica para la investigación en aprendizaje automático de IA, "DEX-EE", en colaboración con Google DeepMind. A diferencia de la anterior Mano Dexteriosa, que buscaba replicar fielmente la mano humana, DEX-EE opta deliberadamente por tres dedos robustos en lugar de cinco, y está construida un poco más grande que una mano humana, priorizando la robustez necesaria para sobrevivir al aprendizaje por refuerzo de prueba y error en el mundo real. Cada dedo tiene cuatro articulaciones impulsadas por cinco motores maxon DCX16 a través de transmisión por tendones, y lleva "cientos de canales" de detección táctil por dedo. Después de soportar más de 1000 horas de pruebas de durabilidad, se utiliza como plataforma de investigación para tareas como manipular un cubo de Rubik, conectar conectores en espacios reducidos y operar mientras absorbe impactos repetidos. Es un ejemplo concreto de un cambio en la filosofía de diseño: se abandona la larga búsqueda de la industria por "imitar la mano humana" y se prioriza "una máquina robusta y fácil de entrenar".
La paradoja de da Vinci, un robot quirúrgico que durante mucho tiempo careció de sentido del tacto: Una de las aplicaciones donde la detección de fuerza y tacto parece más prometedora es la cirugía, que exige un control de fuerza extremadamente preciso. Sin embargo, el sistema da Vinci, fabricado por Intuitive Surgical, el robot quirúrgico más utilizado del mundo, se ha empleado en la práctica clínica durante años sin ninguna función que proporcione retroalimentación háptica o de fuerza directa al cirujano. Los cirujanos debían calcular, basándose únicamente en la información visual de una pantalla, cuánta fuerza podían aplicar sin desgarrar el tejido, confiando en su experiencia y en la estimación visual. Los investigadores llevan tiempo buscando alternativas como pantallas de fuerza visual (retroalimentación visual) y dispositivos externos de retroalimentación háptica para compensar esta limitación, pero el modelo de última generación da Vinci 5, que incorpora lo que Intuitive denomina "retroalimentación háptica certificada", apareció hace relativamente poco tiempo. Este es un ejemplo notable de la lentitud con la que la aplicación clínica de la detección de fuerza, que se está convirtiendo en un estándar en la robótica en general, ha llegado a la robótica quirúrgica.
Investigación de 2025 sobre detección de bajo coste para la manipulación de objetos frágiles: Un artículo de junio de 2025, titulado "FORTE: Detección táctil de fuerza y deslizamiento en dedos flexibles para manipulación delicada" (Shang, Seo, Zhu, Chin; arXiv:2506.18960), con la participación de una empresa emergente de robótica fundada por el MIT, propone un método de detección de bajo coste que utiliza canales de aire para hacer pasar una pinza con estructura de rayos de aleta imprimible en 3D, con el fin de detectar la fuerza y el deslizamiento con baja latencia. El sistema logró una precisión en la estimación de fuerza de ±0,2 N en un rango de 0 a 8 N, una latencia de detección de deslizamiento inferior a 100 milisegundos, una tasa de éxito del 92 % al sujetar alimentos frágiles como frambuesas y patatas fritas, y una precisión de detección de deslizamiento del 93 %. A diferencia de los sensores comerciales de alta precisión y precio elevado de fabricantes como ATI y XELA, este sistema es un ejemplo de cómo la detección táctil económica y de fácil desarrollo sigue siendo un campo de investigación en la vanguardia.
Parámetros que determinan el rendimiento
- Factor de calibración y resolución: Un sensor piezorresistivo semiconductor tiene un factor de calibración decenas de veces superior al de un sensor de lámina metálica, lo que le permite detectar cambios de fuerza más sutiles para la misma deformación. La resolución de 1/10 N del ATI Axia80 es un ejemplo del nivel necesario para trabajos de ensamblaje delicados, como un control de fuerza lo suficientemente preciso como para no romper una cáscara de huevo.
- Frecuencia de muestreo: Una alta frecuencia de muestreo, como la del Bota SensONE de hasta 2000 Hz, es importante para la detección de colisiones y los bucles rápidos de control de fuerza (como el control de impedancia). En las funciones de seguridad que detienen un brazo robótico en el instante en que detecta contacto con una persona, esta velocidad de respuesta se traduce directamente en un mejor rendimiento en materia de seguridad.
- Densidad de píxeles y resolución espacial: Un sensor de tipo matriz como el uSkin de XELA es adecuado para capturar de forma aproximada la distribución de presión en la yema de un dedo o la palma de la mano, mientras que un sensor óptico como el DIGIT de GelSight se especializa en un solo punto para reconstruir la forma a escala submilimétrica. La detección óptica tiene ventaja para detectar la textura de los objetos o deslizamientos finos. La detección de tipo matriz ofrece la ventaja de comprender el equilibrio general de fuerzas en una amplia área de contacto.
- Número de modalidades de detección: Un sensor como BioTac, que mide simultáneamente presión, vibración y temperatura, también puede utilizarse para estimar propiedades de materiales (como la suavidad de la superficie o las diferencias en la conductividad térmica), pero a costa de una construcción más compleja y un precio unitario más elevado que el de un sensor de una sola modalidad.
- Número de cables y facilidad de integración: Un diseño como el uSPa46 de XELA, con solo 7 cables en relación con su número de taxeles, resulta especialmente importante para implementaciones de gran superficie que cubren toda la palma de la mano. En enfoques donde el número de cables aumenta con el número de taxeles, el cableado se vuelve engorroso y el coste de implementación se dispara incluso para cubrir un solo dedo.
- Durabilidad y coste: Al igual que con el gel de repuesto de DIGIT (unos 40 $), muchos sensores ópticos consideran el desgaste y los daños en la capa de gel como un gasto de consumible. Las plataformas de investigación como Shadow Dexterous Hand o DEX-EE necesitan validar configuraciones que resistan el uso en el mundo real mediante pruebas de aproximadamente 1000 horas.
¿Un sensor de fuerza de muñeca siempre revela la ubicación de los contactos?
La fuerza y el momento netos pueden no determinar de forma unívoca los múltiples contactos. Distinga entre la medición de fuerza y la medición de presión táctil local.
## Referencias - [Página del producto del sensor de fuerza/torque Axia80-M8 (ATI Industrial Automation)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M8) - [Página del producto del sensor de fuerza/torque Axia80-M20 (ATI Industrial Automation)](https://www.ati-ia.com/products/ft/ft_models.aspx?id=Axia80-M20) - [Sensor de fuerza/torque ATI Axia80 (mercado de Universal Robots)](https://www.universal-robots.com/marketplace/products/01tP40000071NGXIA2/) - [Página del producto del sensor de fuerza/torque de 6 ejes SensONE (Bota Systems)](https://www.botasys.com/force-torque-sensors/sensone) - [Bota Systems lanza un sensor de fuerza/torque mejorado para pequeños cobots (The Robot Report)](https://www.therobotreport.com/bota-systems-launches-upgraded-force-torque-sensor-for-small-cobots/) - [Gama de productos uSkin (XELA Robotics)](https://xelarobotics.com/products/) - [XELA Robotics [Integra sensores táctiles en la mano Tesollo DG-5F (Engineering.com)](https://www.engineering.com/uskin-tactile-sensors-integrated-into-tesollo-dg-5f-robot-hand/) - [DIGIT: Un diseño novedoso para un sensor táctil compacto, de alta resolución y bajo costo (documento PDF relacionado con GelSight)](https://arxiv.org/pdf/2409.19770) - [Sitio web oficial de GelSight](https://www.gelsight.com/solutions/tactile-robotics-applications/) - [Página del producto BioTac (SynTouch)](https://www.syntouchllc.com/Products/BioTac/) - [Materiales del sensor táctil multimodal (USC Viterbi)](https://viterbi.usc.edu/pdfs/gloeb/90894.pdf) - [Mano diestra Shadow (Wikipedia)](https://en.wikipedia.org/wiki/Shadow_Hand) - [Manos robóticas diestras, parte 2: Cómo la mano diestra Shadow está revolucionando la robótica (Wevolver)](https://www.wevolver.com/article/dexterous-robotic-hands-part-2-how-the-shadow-dexterous-hand-is-revolutionizing-robotics) )- [El santo grial de la robótica: La búsqueda para construir una mano humana mecánica (Digital Trends)](https://www.digitaltrends.com/cool-tech/shadow-robot-company-hand/) - [Shadow Robot y la nueva mano robótica "DEX-EE" de Google DeepMind (maxon group)](https://www.maxongroup.com/en-us/knowledge-and-support/blog/the-most-sensitive-and-durable-robot-hand-yet-created-255030) - [Efectos de la retroalimentación visual de fuerza en el rendimiento de tareas quirúrgicas asistidas por robot (PMC)](https://pmc.ncbi.nlm.nih.gov/articles/PMC2674617/) - [El papel de las tecnologías de retroalimentación háptica en el entrenamiento quirúrgico y la cirugía asistida por robot (Frontiers in Robotics and AI)](https://www.frontiersin.org/journals/robotics-and-ai/articles/10.3389/frobt.2025.1567955/full) - [Invención del extensómetro, Arthur Ruge, 1938 (MIT Museum)](http://museum.mit.edu/150/82) - [Edward E. Simmons (Wikipedia)](https://en.wikipedia.org/wiki/Edward_E._Simmons) - [Arthur Claude Ruge (Wikipedia) (https://en.wikipedia.org/wiki/Arthur_Claude_Ruge) - [Tutorial sobre sensores mecánicos en el 70.º aniversario del efecto piezorresistivo (PMC)](https://pmc.ncbi.nlm.nih.gov/articles/PMC11175267/) - [Artículo de FORTE (arXiv:2506.18960)](https://arxiv.org/abs/2506.18960) - [Mano robótica en la Feria de Hannover 2016 (Wikimedia Commons)](https://commons.wikimedia.org/wiki/File:Robotic_Hand_at_Hannover_Messe_2016.JPG) - [Comparación del tamaño de una mano en la sombra y una mano humana (Wikimedia Commons)](https://commons.wikimedia.org/wiki/File:Shadow_hand_and_human_hand_size_comparison.jpg)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.