Contents — find the section you need
Un actuador convierte la energía eléctrica en movimiento mecánico; es el "músculo" de un robot. Girar una articulación, hacer girar una rueda, extender un brazo: cada parte móvil de un robot móvil autónomo o manipulador es impulsada por un actuador. Los términos "motor BLDC", "motor paso a paso" y "servomotor" suelen usarse como si fueran opciones paralelas, pero en realidad combinan dos conceptos distintos. Los motores BLDC y paso a paso se definen por cómo y dónde se genera la fuerza electromagnética (su construcción), mientras que el servomotor es, en la mayoría de los casos, una "arquitectura de control": un motor BLDC combinado con un codificador y un controlador para cerrar el bucle. No son alternativas mutuamente excluyentes. En este contexto, la elección de un actuador en la práctica se reduce a un equilibrio entre tres factores: par motor, respuesta y complejidad/coste del control. Este artículo compara estos tres factores utilizando datos reales de productos.
 Motor paso a paso NEMA17
 Motor BLDC outrunner (3 cables)
Imágenes: Nema 17 Stepper Motor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), ambas de Wikimedia Commons. No se trata de los productos exactos comparados en el texto (unidades StepperOnline/T-Motor), sino de ejemplos representativos de la misma construcción de motor. No se encontró ninguna foto individual adecuada en Wikimedia Commons para servomotores (unidades Dynamixel/Yaskawa), por lo que no se incluye ninguna.


Principio: par y fuerza contraelectromotriz, común a todos los motores electromagnéticos
Los motores BLDC, paso a paso y servo se basan en el mismo principio electromagnético. Al hacer pasar corriente a través de una bobina colocada en un campo magnético, se genera una fuerza (la fuerza de Lorentz) sobre el conductor, que se convierte en el par que hace girar el rotor. El par generado T es aproximadamente el producto de la constante de par del motor k_t y la corriente del bobinado I.
A medida que el rotor gira, la bobina se mueve a través del campo magnético, generando una fuerza contraelectromotriz (FEM) e proporcional a la velocidad angular \omega.
En un motor ideal, k_t y k_e se igualan una vez alineadas las unidades, y de aquí proviene la característica básica de par-velocidad de un motor: mayor corriente significa mayor par, y una mayor velocidad de rotación acerca la FEM a la tensión de alimentación, dificultando una mayor aceleración. Las diferencias entre los motores BLDC, paso a paso y servo se reducen a cómo se genera esta fuerza electromagnética (construcción) y cómo se controla (arquitectura); nada más.
El eje de la construcción: Motores BLDC y motores paso a paso
El motor BLDC (motor de CC sin escobillas) consta de un rotor con imanes permanentes y un estator con bobinados multifásicos que se conmutan electrónicamente. Mientras que un motor de CC con escobillas convencional conmuta la dirección de la corriente mediante un contacto mecánico (escobillas y conmutador), un BLDC detecta la posición del rotor mediante sensores Hall o detección de fuerza contraelectromotriz y conmuta electrónicamente el patrón de energización de los bobinados mediante interruptores semiconductores (un inversor). Al no tener piezas de desgaste mecánico, ofrece una larga vida útil, alta eficiencia y alta velocidad de rotación, lo que lo convierte en la base de las aplicaciones que requieren rotación continua. También existe la opción de cómo se detecta la posición del rotor: un diseño con sensores, que coloca físicamente sensores Hall en el estator, puede rastrear la posición con precisión incluso en reposo o a baja velocidad, aunque a costa de más componentes y un mayor costo. Un diseño "sin sensores", que infiere la posición a partir de la forma de onda de la fuerza contraelectromotriz inducida en los devanados, reduce el número de componentes, pero presenta una menor precisión en la estimación de la posición justo después de detenerse o a muy baja velocidad, donde la fuerza contraelectromotriz es pequeña. La mayoría de los motores de drones optan por no tener sensores precisamente porque esta limitación se ajusta bien a su uso: una vez en el aire, el motor mantiene una velocidad de rotación muy superior a la de baja velocidad.
El motor paso a paso hace avanzar el rotor mediante pasos angulares discretos, energizando los polos magnéticos del estator de forma secuencial. La mayoría de los productos funcionan sin codificador, en control de lazo abierto, registrando la posición únicamente en función del número de pulsos enviados. El ángulo de avance del rotor por cada interruptor de energización se denomina ángulo de paso; un motor representativo con un paso de 1,8° divide una revolución completa en 200 pasos (360° ÷ 1,8°).
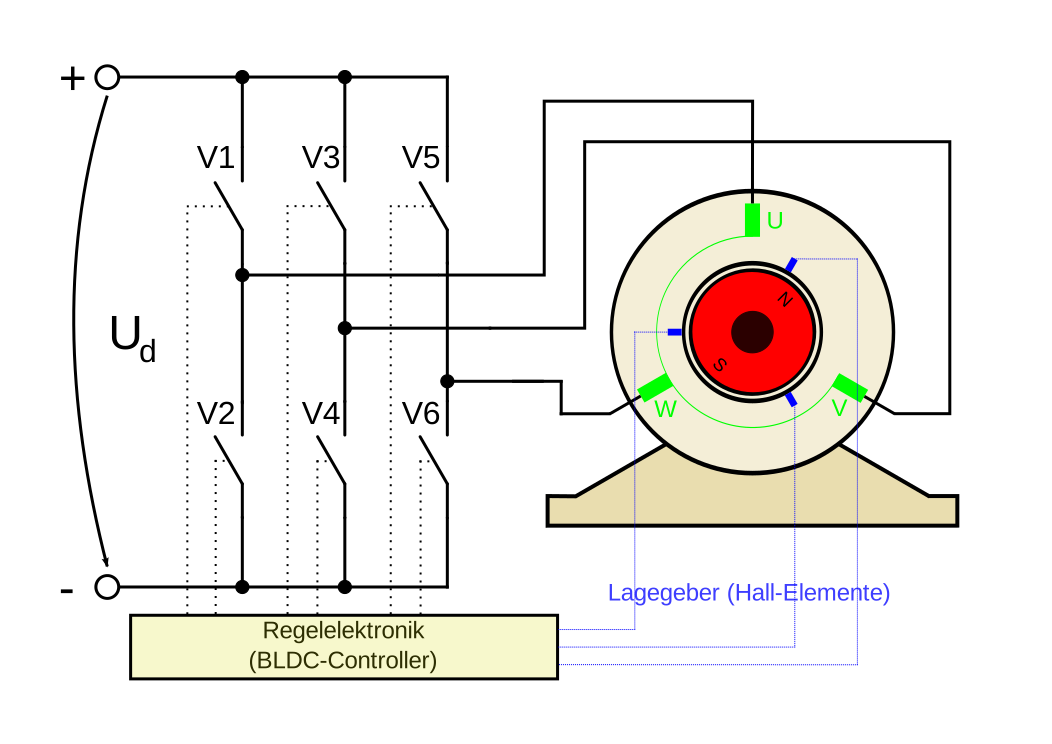 Construcción del motor BLDC
 Bobinados del motor paso a paso bipolar
Imágenes: EC-Motor (Dermartinrockt, dominio público) / Stepper Motor Bipolar Coils (dominio público), ambas de Wikimedia Commons.


El diseño de lazo abierto conlleva el riesgo de bloqueo (una discrepancia entre los pulsos enviados y la rotación real, lo que provoca un error de posición), pero a cambio, el circuito es simple y económico. La capacidad de generar un par de retención sustancial en reposo simplemente manteniendo la energización es otra característica que contrasta con los motores BLDC, que asumen una rotación continua.
Incluso dentro de los motores BLDC, el enfoque de control se divide aún más según cómo se conmuta el patrón de energización del bobinado. La conmutación más simple, la trapezoidal (de seis pasos), conmuta solo dos de las tres fases a la vez; el circuito se mantiene simple, pero tiende a aparecer ondulación de par en el momento de la conmutación. El control sinusoidal (FOC, Control Orientado al Campo), en cambio, mantiene una corriente sinusoidal fluyendo a través de las tres fases en función del ángulo del rotor, lo que mantiene la suavidad del par generado. Requiere mayor capacidad de cálculo que el control trapezoidal, pero para aplicaciones donde la vibración o el ruido a baja velocidad son importantes (articulaciones de robots, equipos de precisión), el FOC se ha convertido en la opción estándar. Incluso dentro de la misma "estructura" BLDC, esta elección del "método de control" por sí sola modifica el equilibrio entre la suavidad de la respuesta y la complejidad del controlador.
El eje de la arquitectura de control: servo como nombre para "cerrar el bucle"
El término "servomotor" no se refiere a una construcción específica del motor, sino a una arquitectura de control que combina un motor con un codificador (un sensor de posición/velocidad) y un controlador (circuito de control), retroalimentando la diferencia entre el valor objetivo y el valor medido para realizar el seguimiento del objetivo. La mayoría de los "servomotores" comerciales son, internamente, un motor BLDC (o, en el caso de un servomotor de CA, un motor síncrono) con un control de bucle cerrado integrado. La ley de control básica es el control PID, que calcula la variable manipulada u(t) a partir del error e(t) con respecto al valor objetivo, de la siguiente manera:
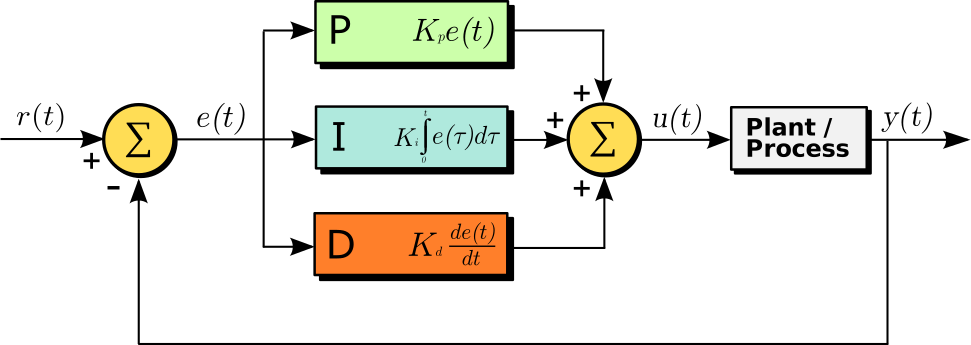 Bucle de retroalimentación del control PID
Imagen: PID diagrama de bloques del controlador (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

El término proporcional ( K_p e ) responde al error actual, el término integral elimina el error acumulado y el término derivativo responde a la velocidad de cambio del error. Debido a que el codificador monitorea continuamente la posición/velocidad real y aplica correcciones, el sistema puede seguir el objetivo incluso ante perturbaciones como cambios de carga. Los valores de cada ganancia (K_p, K_i, K_d) rara vez se determinan solo teóricamente; para lograr un rendimiento de control útil se requiere "ajuste", un proceso de prueba y error que consiste en observar la forma de onda de respuesta real en el hardware. Ganancias demasiado pequeñas implican un seguimiento lento; ganancias demasiado grandes implican oscilación o inestabilidad, por lo que este esfuerzo de ajuste se convierte en parte del costo de adoptar un servomotor. También existe una categoría de producto intermedia: el "motor paso a paso de lazo cerrado", que agrega un codificador a un motor paso a paso para cerrar el lazo. Su existencia confirma que el eje de lazo abierto/cerrado y el eje BLDC/paso a paso son realmente independientes entre sí.
Comparación de especificaciones clave del producto
| Producto | Tipo | Par nominal/máximo | Velocidad/resolución | Voltaje/corriente | Notas |
|---|---|---|---|---|---|
| Maxon EC-i 40 | Motor BLDC (industrial) | Par máximo continuo 171 mNm, par de bloqueo 2760 mNm | Velocidad sin carga ~4700–18000 rpm (dependiendo del voltaje) | 15–48 V | Potencia nominal 170 W |
| T-Motor MN5006 (KV300) | Motor BLDC (outrunner para drones) | Empuje recomendado 0,8–1 kg (continuo), empuje máximo 3,2 kg | Configuración 24N28P, peso 108 g | Compatible con baterías LiPo de 4–6S, corriente máxima 26 A | Serie antigravedad para mayor autonomía de vuelo |
| StepperOnline 17HS24-2104S | Motor paso a paso (NEMA17, lazo abierto) | Par de retención 65 Ncm | Ángulo de paso 1,8° (200 pasos/rev) | 2,1 A/fase | 42 × 42 × 60 mm |
| Robotis DYNAMIXEL XM430-W350-T | Servomotor (articulación robótica) | Par de bloqueo 4,1 Nm, par nominal 0,82 Nm | Resolución 4096 (12 bits, 0,088°) | 12 V | Peso 82 g, compatible con control de posición basado en corriente |
| Yaskawa SGM7G | Servomotor (servomotor industrial de CA) | Par nominal de hasta 95,2 Nm | Velocidad nominal 1500 rpm, codificador de 24 bits | — | Clase de par más alta de la serie Sigma-7 |
Dentro de la misma gama Sigma-7, los modelos SGM7J (máx. 2,39 Nm, 3000 rpm) y SGM7P (máx. 4,77 Nm, 3000 rpm) están diseñados para aplicaciones más pequeñas y de menor exigencia, mientras que el SGM7G limita la velocidad a 1500 rpm a cambio de un par motor de hasta 95,2 Nm; un modelo claramente optimizado para "alto par y baja velocidad". El hecho de que compartan el mismo fabricante y la misma tecnología de codificador (24 bits), pero que se diferencien en varios modelos según la prioridad que se le dé al par o a la velocidad, demuestra que la categoría de "servomotor" no tiene un único perfil de rendimiento, sino que abarca una gama de compensaciones entre par y velocidad adaptadas a cada caso de uso.
La comparación de los dos productos BLDC muestra cómo la "optimización" puede variar incluso dentro de la misma categoría de "motor BLDC". El actuador industrial EC-i 40 de Maxon prioriza un amplio rango de par y velocidad, así como un rango de voltaje flexible. Por su parte, el T-Motor MN5006 lleva al extremo una cuestión específica de los vehículos aéreos: la cantidad de empuje que se puede obtener de un peso de 108 g (relación potencia-peso). El motor paso a paso 17HS24-2104S de StepperOnline alcanza un par de retención de 65 Ncm con un sencillo accionamiento de corriente constante a 2,1 A/fase, y la capacidad de mantener dicho par en reposo sin un codificador es una característica que no comparten ni los motores BLDC ni los servos. Entre los dos servomotores, el DYNAMIXEL XM430, orientado a las articulaciones del robot, integra un codificador de resolución 4096 en un paquete compacto de 12 V/82 g, mientras que el Yaskawa SGM7G industrial está diseñado para una categoría de peso claramente diferente, ofreciendo un impresionante par de 95,2 Nm en un rango de funcionamiento práctico de 1500 rpm.
Como referencia, el sistema de transmisión del proyecto newbot no utiliza motores BLDC, paso a paso ni servomotores; se trata de un motor de engranajes de CC con escobillas y un codificador (12 V, 100 rpm), controlado por PWM mediante un controlador de motor (Cytron MDD10A). Sin embargo, su control no es un control de velocidad de bucle cerrado en tiempo real en el sentido de "servomotor" descrito aquí. Se trata de una configuración de prealimentación donde se envía una orden de velocidad conocida (mm/s), se compara con el valor medido por el codificador y se utiliza para precalibrar el factor de conversión de la orden de velocidad al ciclo de trabajo PWM. Para una tracción diferencial de dos ruedas relativamente simple, esto sugiere que, en términos de costo/complejidad, lograr una precisión útil con un motorreductor económico de uso general mediante la precalibración era la opción más sensata, en lugar de incorporar el control de retroalimentación constante que ofrece un servomotor específico.
Historia: desgaste de las escobillas en el vacío, el corazón del disquete y la cibernética nacida del sistema de puntería antiaérea
BLDC: el descubrimiento de que las escobillas duran solo unos minutos en el vacío — Durante la Segunda Guerra Mundial, el rápido desgaste y fallo de las escobillas en los equipos rotativos a bordo de aeronaves a más de 9100 metros (30 000 pies) se convirtió en uno de los puntos de partida para la investigación de los motores sin escobillas. A mediados de la década de 1950, H. D. Brailsford presentó los primeros motores de corriente continua denominados "sin escobillas", demostrando que la eliminación de las escobillas permitía un funcionamiento sorprendentemente prolongado. En el plano teórico, T. G. Wilson y P. H. Trickey propusieron el concepto de conmutación de estado sólido mediante transistores en su artículo de 1962 titulado "Máquina de corriente continua con conmutación de estado sólido". El hallazgo decisivo provino de la NASA: un informe técnico de 1966 reveló que la vida útil de los conmutadores convencionales de escobillas de carbón era de apenas unos minutos cuando se operaban en el vacío. En otras palabras, el vacío del espacio descartaba los motores con escobillas; para 1965, los motores BLDC aptos para el espacio (con potencias desde 1 vatio hasta medio caballo de fuerza) ya estaban en servicio, haciendo circular oxígeno en el Módulo Lunar Apolo e impulsando las bombas de refrigeración de los cohetes Saturno I-B y Saturno V. Para 1974, los motores BLDC se habían convertido en la opción estándar para los ventiladores de soporte vital del Apolo y para la circulación de oxígeno en el Sistema Portátil de Soporte Vital Lunar, y los ingenieros de la NASA llegaron a prever una vida útil sin mantenimiento de hasta 10 años para aplicaciones de exploración espacial y satélites. Una simple pieza mecánica —la escobilla— se convirtió en un cuello de botella bajo las condiciones extremas del vacío, y la solución de este problema impulsó la tecnología de control electrónico hacia su uso práctico: un ejemplo paradigmático de cómo el desarrollo espacial forjó la tecnología civil.
Motores paso a paso: de los relés al disquete — Se dice que los orígenes del motor paso a paso se remontan al relé de pasos de principios del siglo XX (un mecanismo, utilizado en centrales telefónicas, entre otras cosas, que avanza un contacto con cada pulso), y el primer prototipo moderno de motor paso a paso apareció en la década de 1920. Un momento clave que popularizó esta tecnología fue su adopción en disquetes y discos duros a finales de la década de 1970. El posicionamiento preciso del cabezal de lectura/escritura, pista por pista, encajaba perfectamente con la característica principal del control de lazo abierto: «pulsos enviados equivalen a distancia recorrida», sin necesidad de un codificador, lo que abrió una era de producción en masa de motores paso a paso como el corazón del hardware de almacenamiento de consumo.
Servo: el apuntamiento de los cañones antiaéreos dio origen a la cibernética — Durante la Segunda Guerra Mundial, el matemático Norbert Wiener trabajó en el complejo problema del apuntamiento automático de los cañones antiaéreos. Un avión que volaba a gran velocidad ya estaría en otro lugar cuando llegara un proyectil, por lo que el cañón debía apuntar no a la posición actual del avión, sino a donde se dirigiría. Wiener desarrolló las fórmulas matemáticas para predecir la trayectoria de un avión a partir de datos de radar con ruido y retroalimentar continuamente esa predicción al mecanismo de puntería. En el proceso, observó algo sobre la estructura misma: que el cañón, el radar y el operador humano formaban un único sistema que detectaba su propio error y lo corregía constantemente. Se dio cuenta de que el mismo patrón se aplicaba a un sistema nervioso vivo. Esta idea se cristalizó en su libro de 1948, Cibernética: o Control y Comunicación en el Animal y la Máquina. Un subproducto de la tecnología militar —la puntería de los cañones antiaéreos— se convirtió en la base teórica de todos los sistemas de control de bucle cerrado posteriores, incluida la teoría de control por retroalimentación que implementan directamente los servomotores actuales. El esqueleto del control PID —que mide el error con respecto a un valor objetivo y envía una acción correctiva en la dirección que lo anula— es, matemáticamente, exactamente la misma estructura que Wiener encontró en ese sistema heterogéneo de arma, radar y operador humano.
Un despliegue real: ocho motores BLDC, emparejados para redundancia, en un dron
Un ejemplo representativo del uso simultáneo de varios motores BLDC es el DJI Agras T50, un dron de fumigación agrícola. Este dron dispone de ocho motores BLDC y ocho hélices, dos por brazo distribuidos en cuatro brazos coaxiales (configuración de doble rotor coaxial), repartiendo la sustentación generada por cada brazo entre el motor superior e inferior. La ventaja de esta disposición es la redundancia: si falla un motor del par, el otro tiene capacidad para mantener la sustentación. Con un peso en vacío de aproximadamente 40 kg, el dron transporta hasta 40 kg de carga útil para fumigación o 50 kg para esparcimiento, alcanzando un peso al despegue de 103 kg cuando está cargado para esparcimiento. Gracias a la detección del entorno (radar de matriz de fase frontal y trasero, sistema de visión binocular), logra una eficiencia operativa de 21 hectáreas por hora en el entorno agrícola, caracterizado por la alta densidad de obstáculos. En lugar de llevar al límite la fiabilidad de cada motor BLDC individual, la decisión de diseño que sustenta el despliegue práctico de drones grandes y de carga pesada consiste en combinar motores para garantizar la redundancia a nivel mecánico. Incluso la idea común de "usar múltiples motores BLDC" tiene un significado diferente según el contexto: un cuadricóptero de consumo solo necesita un mínimo de cuatro motores para garantizar los grados de libertad de control de actitud, mientras que un dron industrial debe satisfacer simultáneamente la capacidad de elevación de la carga útil y la redundancia, lo que modifica la finalidad real de añadir más motores.
Lo que las especificaciones de torque por sí solas no muestran: un intento de 2025 para cuantificar la actuación a "nivel humano"
Un artículo de noviembre de 2025 sobre la evaluación del rendimiento de los actuadores para robots humanoides, titulado "Actuación a nivel humano para humanoides" (MD-Nazmus Sunbeam), propone un marco de tres capas: un "Atlas de grados de libertad cinemáticos" que estandariza los sistemas de coordenadas por articulación, una "Envolvente de equivalencia humana" que define los requisitos de torque/potencia en comparación con la capacidad física humana, y una "Puntuación de actuación a nivel humano" que los agrega. El punto central del artículo es que observar únicamente los valores máximos de torque en una hoja de especificaciones oculta una compensación que realmente importa: aumentar la relación de transmisión aumenta el torque, pero sacrifica el ancho de banda de respuesta y la eficiencia; mantener una relación de transmisión baja mantiene la rapidez de respuesta, pero dificulta la entrega del torque necesario. Este es el mismo problema estructural que la pregunta central de este artículo sobre la elección entre motores BLDC, paso a paso y servo, solo que se repite un nivel más abajo, en la elección de la relación de transmisión: una instantánea del estado actual de la investigación en este campo. Acercarse a la transmisión directa (sin engranajes reductores) facilita la detección de fuerzas externas (mayor capacidad de reversa), pero limita el rendimiento al par motor que este puede entregar. Por el contrario, aumentar la relación de transmisión permite manejar más par a costa de la velocidad de respuesta y la capacidad de reversa mecánica. Esta relación demuestra que la compensación entre par, respuesta y método de control, introducida al inicio de este artículo, se extiende más allá del actuador en sí, abarcando el diseño de todo el mecanismo en el que está integrado.
Parámetros que determinan el rendimiento
- Relación par-peso (relación potencia-peso): Para vehículos aéreos como los drones, lo que predomina no es el par absoluto, sino "cuánto empuje se puede generar en relación con el peso de la unidad". Precisamente por eso, el T-Motor MN5006 se centra en su peso de 108 g, un criterio de evaluación fundamentalmente distinto al de una filosofía de diseño industrial como la del Maxon EC-i 40.
- Control en lazo abierto frente a control en lazo cerrado: El control en lazo abierto de un motor paso a paso es más económico y menos complejo, ya que no requiere circuitos de retroalimentación del codificador, a cambio de un mayor riesgo de bloqueo. Para aplicaciones donde la precisión posicional es crítica bajo variaciones de carga significativas (por ejemplo, en trabajos de precisión con brazos robóticos), una configuración de servo con codificador se convierte en el requisito indispensable.
- Par de retención en reposo: Un motor paso a paso puede generar un par de retención sustancial en reposo simplemente manteniendo la energía, mientras que un motor BLDC necesita un control especial (manteniendo el flujo de corriente) para seguir produciendo par mientras está detenido, lo que suele generar problemas de gestión térmica.
- Respuesta (ancho de banda): El control de lazo cerrado de un servo puede aumentar la velocidad de respuesta mediante el ajuste de la ganancia PID, pero el límite lo establecen la constante de tiempo eléctrica del motor (la relación entre inductancia y resistencia) y la constante de tiempo mecánica (la relación entre inercia y amortiguación). En principio, ninguna ley de control sofisticada puede producir una respuesta más rápida que la que permiten las características físicas del motor.
- Resolución: Al igual que con la resolución de 4096 cuentas del DYNAMIXEL XM430 (incrementos de 0,088°), un La precisión de posicionamiento de un servomotor se relaciona directamente con la resolución de su codificador. La resolución de un motor paso a paso viene determinada por su ángulo de paso (normalmente 1,8°, subdividible mediante un controlador de micropasos), un factor determinante fundamentalmente diferente.
- Coste y complejidad de control: Un servomotor de CA industrial (clase Yaskawa SGM7G) ofrece alta precisión y par motor elevado, pero a cambio requiere un controlador específico y un ajuste preciso. En las primeras fases de prototipado, a menudo se prioriza el bajo coste y la simplicidad de control de un motor paso a paso como el de StepperOnline.
- Ondulación de par según el método de conmutación: Incluso para el mismo motor BLDC, el control trapezoidal y el control sinusoidal (FOC) producen grados muy diferentes de suavidad de par. Para aplicaciones donde la vibración a baja velocidad afecta directamente la calidad de la imagen o la precisión del movimiento (como el cardán de una cámara o la articulación de un robot), el control de primer orden (FOC) es prácticamente obligatorio. En cambio, una aplicación dominada por la rotación a alta velocidad, como la hélice de un dron, rara vez presenta problemas incluso con un accionamiento trapezoidal.
- Garantizar la fiabilidad mediante la redundancia: Como demuestra la configuración de doble rotor coaxial del DJI Agras T50, la decisión de diseño de paralelizar varias unidades a nivel del mecanismo y tolerar el fallo de una (en lugar de llevar la fiabilidad de cada motor al límite) es una opción realista para aplicaciones grandes con cargas útiles elevadas.
- Margen de tensión y corriente de accionamiento: El Maxon EC-i 40 puede funcionar en un amplio rango de 15 a 48 V, con un par y una velocidad nominales que aumentan a medida que se incrementa la tensión aplicada. En un robot móvil donde la tensión de la batería es fija, la cantidad de ese margen de tensión que se puede utilizar determina el rendimiento real. Un producto como el T-Motor MN5006, diseñado para baterías LiPo de 4 a 6S (tensión nominal de 14,8 a 22,2 V), también tiene su rango de aplicación determinado directamente por su rango de tensión de alimentación previsto.
- Coste de ajuste de la ganancia PID: En teoría, el control de lazo cerrado de un servo puede seguir cualquier variación de carga, pero en la práctica, ajustar las ganancias Kp, Ki y Kd en hardware real requiere un esfuerzo considerable. El control de lazo abierto de un motor paso a paso no requiere ningún ajuste, y el tiempo necesario para poner en marcha todo el sistema es un factor a tener en cuenta junto con el par motor y el precio.
¿Se puede utilizar el par máximo del actuador de forma continua?
Los valores máximos y continuos son diferentes.
Compruebe la temperatura, la velocidad, la refrigeración y la duración de la carga en función del ciclo de trabajo. ## Referencias - [Hoja de datos del maxon EC-i 40 (maxon)](https://www.maxongroup.com/medias/sys_master/8806895386654.pdf) - [Página del producto T-Motor MN5006 KV300 (T-Motor)](https://store.tmotor.com/product/mn5006-kv300-motor-antigravity-type.html) - [Página del producto del motor paso a paso NEMA17 de StepperOnline](https://www.omc-stepperonline.com/nema-17-stepper-motor) - [Página del producto DYNAMIXEL XM430-W350-T (ROBOTIS)](https://www.robotis.us/dynamixel-xm430-w350-t/) - [Página del producto de la serie Yaskawa Sigma-7 SGM7G (Yaskawa)](https://www.yaskawa.com/products/motion/sigma-7-servo-products/rotary-servo-motors/sgm7g) - [Motores paso a paso vs. servomotores: cómo elegir el adecuado (Design News)](https://www.designnews.com/motors-actuators-conveyors/stepper-vs-servo-motors-pros-cons-how-to-choose-the-right-one) - [Motor eléctrico de CC sin escobillas (Wikipedia, referencia al artículo de Wilson y Trickey de 1962)](https://en.wikipedia.org/wiki/Brushless_DC_electric_motor) - [APLICACIONES DE LA TECNOLOGÍA AEROESPACIAL: MOTORES DE CC SIN ESCOBILLAS (NASA CR-2506)](https://ntrs.nasa.gov/api/citations/19750007247/downloads/19750007247.pdf) - [Motores paso a paso y sus aplicaciones (GlobalSpec)](https://insights.globalspec.com/article/22161/stepper-motors-and-their-applications) - [Norbert Wiener y el nacimiento de la cibernética (Motores de nuestro ingenio)](https://engines.egr.uh.edu/episode/2901) - [Página del producto DJI AGRAS T50 (DJI)](https://ag.dji.com/t50) - [Especificaciones del DJI AGRAS T50 (DJI)](https://ag.dji.com/t50/specs) - [DJI Agras (Wikipedia)](https://en.wikipedia.org/wiki/DJI_Agras) - [Actuación a nivel humano para humanoides (arXiv:2511.06796)](https://arxiv.org/abs/2511.06796)
Comentarios
Inicia sesión para continuar.
Todavía no hay datos.