Contents — find the section you need
Aktüatör, elektrik enerjisini mekanik harekete dönüştürür; bir robotun "kasları"dır. Bir eklemi döndürmek, bir tekerleği çevirmek, bir kolu uzatmak: otonom bir mobil robotun veya manipülatörün her hareketli parçası bir aktüatör tarafından tahrik edilir. "BLDC motor", "adım motoru" ve "servo motor" terimleri genellikle paralel seçeneklermiş gibi tartışılır, ancak aslında iki farklı ekseni karıştırırlar. BLDC ve adım motorları, elektromanyetik kuvvetin nasıl ve nerede üretildiğine (yapı) göre tanımlanan "motor tipleridir", servo ise çoğu durumda bir "kontrol mimarisi"dir - döngüyü kapatmak için bir enkoder ve sürücü ile eşleştirilmiş bir BLDC motoru - ve ikisi birbirini dışlamayan alternatifler değildir. Bu çerçeve göz önünde bulundurulduğunda, pratikte bir aktüatör seçerken gerçekten önemli olan şey, üç eksen arasında bir denge kurmaktır - tork, tepki ve kontrol karmaşıklığı/maliyeti - ve bu makale, gerçek ürün rakamlarını kullanarak bu üç ekseni karşılaştırmaktadır.
 NEMA17 stepper motor
 Outrunner-type BLDC motor (3-wire)
Görseller: Nema 17 Stepper Motor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), her ikisi de Wikimedia Commons'tan. Metinde karşılaştırılan ürünler (StepperOnline/T-Motor üniteleri) tam olarak aynı olmasa da, aynı motor yapısının temsili örnekleridir. Servo motorlar (Dynamixel/Yaskawa üniteleri) için Wikimedia Commons'ta uygun bir fotoğraf bulunamadığından, hiçbiri dahil edilmemiştir.


Prensip: Her elektromanyetik motorda ortak olan tork ve geri-EMK
BLDC, step ve servo motorların tümü aynı temel elektromanyetik prensibe dayanır. Manyetik alana yerleştirilmiş bir bobinden akım geçirmek, iletken üzerinde bir kuvvet (Lorentz kuvveti) oluşturur ve bu da rotorun dönmesini sağlayan tork haline gelir. Oluşturulan tork T, kabaca motorun tork sabiti k_t ve sargı akımı I'nın çarpımıdır.
Rotor dönerken, bobinin kendisi manyetik alandan geçer ve açısal hıza \omega orantılı bir geri elektromotor kuvveti e üretir.
İdeal bir motorda, üniteler hizalandığında k_t ve k_e eşit çıkar ve motorun temel tork-hız karakteristiği buradan gelir: daha fazla akım daha fazla tork anlamına gelir ve daha yüksek dönüş hızı, geri elektromotor kuvvetini besleme voltajına daha yakın hale getirerek daha fazla ivmelenmeyi zorlaştırır. BLDC, step ve servo motorlar arasındaki farklar, bu elektromanyetik kuvvetin nasıl üretildiğine (yapı) ve nasıl kontrol edildiğine (mimari) indirgenir - başka bir şey değil.
Yapı ekseni: BLDC motorlar ve step motorlar
BLDC motor (fırçasız DC motor), kalıcı mıknatıslı bir rotor ve elektronik olarak anahtarlanan çok fazlı sargılara sahip bir statordan oluşur. Geleneksel fırçalı DC motor, akım yönünü mekanik bir kontak (fırçalar ve komütatör) aracılığıyla değiştirirken, BLDC rotor konumunu Hall sensörleri veya geri-EMF algılama yoluyla algılar ve sargı enerjilendirme düzenini yarı iletken anahtarlar (invertör) aracılığıyla elektronik olarak değiştirir. Mekanik aşınma parçaları olmaması, uzun ömür, yüksek verimlilik ve yüksek hızlı dönüşe olanak tanır ve sürekli dönüşe dayalı uygulamalar için temel bir unsur haline getirir. Rotor konumunun nasıl algılandığı konusunda da bir seçenek vardır: Hall sensörlerini fiziksel olarak statora yerleştiren "sensörlü" bir tasarım, daha fazla parça ve maliyet pahasına, durma veya düşük hızda bile konumu doğru bir şekilde izleyebilir. Sargılarda oluşan geri elektromotor kuvvet (EMF) dalga formundan konumu çıkarsayan "sensörsüz" bir tasarım, parça sayısını azaltır ancak durma anından hemen sonra veya çok düşük hızda, geri EMF'nin küçük olduğu durumlarda konum tahmin doğruluğunda azalma yaşar. Çoğu drone motoru, bu zayıflık kullanım durumuna iyi uyduğu için sensörsüz olarak tasarlanır; havada iken motor, düşük hız rejiminin çok üzerinde bir dönüş hızını korur.
Adım motoru, statorun manyetik kutuplarını sırayla enerjilendirerek rotoru ayrık açısal adımlarla ilerletir. Çoğu ürün, açık döngü kontrolünde, yalnızca "kaç darbe gönderildiğine" göre konum takibi yaparak, kodlayıcı olmadan çalışır. Enerjilendirme anahtarı başına rotorun ilerlediği açıya adım açısı denir; temsili bir 1,8° adımlı motor, bir tam devri 200 adıma böler (360° ÷ 1,8°).
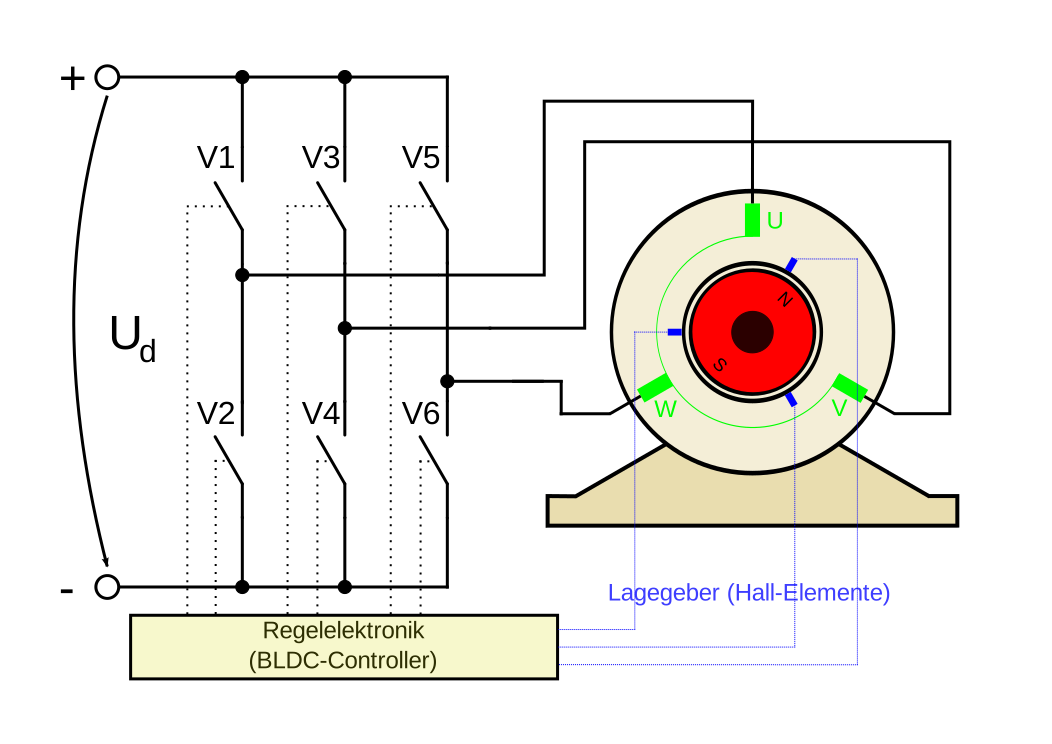 BLDC motor yapısı
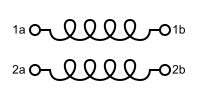 Bipolar step motor sargıları
Görseller: EC-Motor (Dermartinrockt, kamu malı) / Stepper Motor Bipolar Bobinleri (kamu malı), her ikisi de Wikimedia Commons'tan.


Açık döngüde olmak, duraklama riskini (gönderilen darbeler ile gerçek dönüş arasında uyumsuzluk, konum hatasına neden olur) taşır. Ancak karşılığında devre basit ve ucuzdur. Sadece enerji verilmesini sağlayarak durma noktasında önemli bir tutma torku üretebilme özelliği, sürekli dönüşü varsayan BLDC'nin aksine öne çıkan bir diğer özelliktir.
BLDC içinde bile, kontrol yaklaşımı, sargı enerjilendirme deseninin nasıl değiştirildiğine bağlı olarak daha da ayrılır. En basit olan yamuk (altı adımlı) komütasyon, üç fazdan sadece ikisini aynı anda açıp kapatır; devre basit kalır, ancak komütasyonun değiştiği anda tork dalgalanması ortaya çıkma eğilimindedir. Buna karşılık, sinüzoidal sürücü (FOC, Alan Yönlendirmeli Kontrol), rotor açısına bağlı olarak üç fazın tamamından sinüzoidal akım akmasını sağlayarak üretilen torku düzgün tutar. Yamuk sürücüden daha fazla işlem gücü gerektirir, ancak düşük hızlı titreşim veya gürültünün önemli olduğu uygulamalar (robot eklemleri, hassas ekipman) için FOC standart seçim haline gelmiştir. Aynı BLDC "yapısı" içinde bile, yalnızca bu "kontrol yöntemi" seçimi, tepki düzgünlüğü ve kontrolör karmaşıklığı arasındaki dengeyi değiştirir.
Kontrol mimarisi ekseni: "Döngüyü kapatma" için bir isim olarak servo
"Servo motor", belirli bir motor yapısını ifade etmez; bir motoru bir enkoder (konum/hız sensörü) ve bir sürücü (kontrol devresi) ile eşleştiren ve hedef ile ölçülen değer arasındaki farkı geri besleyerek bir hedefi izleyen bir kontrol mimarisini ifade eder. Çoğu ticari "servo motor" ürünü, dahili olarak, üzerine kapalı döngü kontrolü katmanlanmış bir BLDC motordur (veya bir AC servo için senkron motordur). Temel kontrol yasası, aşağıdaki gibi hata e(t)'den hedef değere karşı manipüle edilen değişken u(t)'yi hesaplayan PID kontrolüdür:
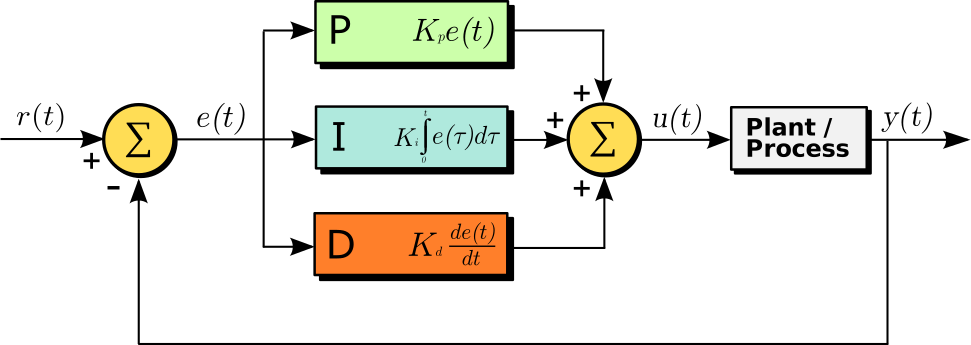 PID kontrol geri besleme döngüsü
Resim: PID kontrolör blok diyagramı (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

Oransal terim ( K_p e ) mevcut hatanın kendisine yanıt verir, integral terim birikmiş hatayı ortadan kaldırır ve türev terim hatanın ne kadar hızlı değiştiğine yanıt verir. Kodlayıcı sürekli olarak gerçek konum/hızı izlediği ve düzeltmeleri uygulamaya devam ettiği için, sistem yük değişiklikleri gibi bozulmalar altında bile hedefi takip etmeye devam edebilir. Her bir kazancın (K_p, K_i, K_d) değerleri nadiren yalnızca teoriyle belirlenir; kullanılabilir kontrol performansına ulaşmak, gerçek donanımda gerçek tepki dalga formunu izleyerek yapılan deneme yanılma çalışması olan "ayarlama" gerektirir. Çok küçük kazançlar yavaş takip anlamına gelir; çok büyük kazançlar ise salınım veya kararsızlık anlamına gelir, bu nedenle bu ayarlama çabası, servo motoru benimsemenin maliyetinin bir parçası haline gelir. Ayrıca, döngüyü kapatmak için bir step motora kodlayıcı ekleyen "kapalı döngü step motoru" adı verilen ara bir ürün kategorisi de vardır ve varlığı, açık döngü/kapalı döngü ekseninin ve BLDC/step motor ekseninin gerçekten birbirinden bağımsız olduğunu doğrular.
Temel ürün özellikleri karşılaştırması
| Ürün | Tip | Nominal/maksimum tork | Hız/çözünürlük | Voltaj/akım | Notlar |
|---|---|---|---|---|---|
| Maxon EC-i 40 | BLDC motor (endüstriyel) | Maksimum sürekli tork 171 mNm, durma torku 2760 mNm | Yüksüz hız ~4.700–18.000 rpm (voltaja bağlı) | 15–48V | 170W nominal çıkış gücü |
| T-Motor MN5006 (KV300) | BLDC motor (drone dıştan takmalı motor) | Önerilen itme kuvveti 0,8–1 kg (sürekli), maksimum itme kuvveti 3,2 kg | 24N28P konfigürasyonu, ağırlık 108 g | 4–6S LiPo uyumlu, tepe akımı 26A | Uzun uçuş dayanıklılığı için Antigravity serisi |
| StepperOnline 17HS24-2104S | Step motor (NEMA17, açık döngü) | Tutma torku 65 Ncm | Adım açısı 1,8° (200 adım/devir) | 2,1 A/faz | 42×42×60 mm |
| Robotis DYNAMIXEL XM430-W350-T | Servo motor (robot eklemi) | Durma torku 4,1 Nm, nominal tork 0,82 Nm | Çözünürlük 4096 (12 bit, 0,088°) | 12 V | 82 g ağırlık, akım tabanlı konum kontrolünü destekler |
| Yaskawa SGM7G | Servo motor (endüstriyel AC servo) | Nominal tork 95,2 Nm'ye kadar | Nominal hız 1500 rpm, 24 bit enkoder | — | Sigma-7 serisinin en yüksek tork sınıfı |
Aynı Sigma-7 serisi içinde, SGM7J (maks. 2,39 Nm, 3000 rpm) ve SGM7P (maks. 4,77 Nm, 3000 rpm) daha küçük ve hafif işler için konumlandırılmışken, SGM7G ise torku 95,2 Nm'ye kadar çıkararak hızı 1500 rpm ile sınırlandırıyor; bu model açıkça "yüksek tork, düşük hız" odaklı olarak tasarlanmış. Aynı üretici ve aynı enkoder teknolojisine (24 bit) sahip olmalarına rağmen, tork veya hızın önceliğine göre birden fazla modele ayrılmaları, "servo motor" ürün kategorisinin tek bir performans profiline sahip olmadığını, kullanım durumuna uygun bir dizi tork/hız dengesini kapsadığını gösteriyor.
İki BLDC ürününü karşılaştırmak, aynı "BLDC motor" kategorisi içinde bile "optimizasyonun" ne kadar farklı noktalara işaret edebileceğini gösteriyor. Maxon'ın EC-i 40 modeli, geniş tork ve hız aralığı ile esnek voltaj aralığına öncelik veren endüstriyel bir aktüatör olarak tasarlanmıştır; T-Motor MN5006 ise özellikle hava araçlarına özgü bir soruyu uç noktalara taşıyor: 108 gram ağırlıktan ne kadar itme kuvveti elde edilebilir (güç-ağırlık oranı). StepperOnline'ın 17HS24-2104S model step motoru, 2,1A/fazda basit sabit akım tahrikiyle 65 Ncm tutma torkuna ulaşıyor ve bu torku enkoder olmadan sabit bir konumda tutabilme özelliği, ne BLDC ne de servo motorlarda bulunmayan bir özelliktir. İki servo ürün arasında, robot eklemlerine yönelik DYNAMIXEL XM430, 4096 çözünürlüklü bir enkoderi kompakt 12V/82g bir pakete sığdırırken, endüstriyel Yaskawa SGM7G ise belirgin şekilde farklı bir ağırlık sınıfında tasarlanmıştır ve pratik 1500 rpm çalışma aralığında şaşırtıcı bir 95,2 Nm tork sunar.
Referans olarak, newbot projesinin tahrik sistemi BLDC, step veya servo motor kullanmaz; bir enkoderli (12V, 100 RPM) fırçalı DC dişli motordur ve bir motor sürücüsü (Cytron MDD10A) aracılığıyla PWM ile çalıştırılır. Ancak kontrolü, burada açıklanan "servo" anlamında gerçek zamanlı kapalı döngü hız kontrolü değildir; Bu, bilinen bir hız komutunun (mm/s) gönderildiği, enkoderin ölçülen değeriyle eşleştirildiği ve hız komutundan PWM görev döngüsüne dönüştürme faktörünün önceden kalibre edilmesi için kullanıldığı bir ileri beslemeli kurulumdur. Nispeten basit bir diferansiyel iki tekerlekli tahrik için, bu, özel bir servo ürününün sunduğu sürekli geri besleme kontrolünü getirmek yerine, ucuz genel amaçlı bir dişli motorunu yalnızca ön kalibrasyon yoluyla kullanılabilir hassasiyete itmenin daha mantıklı bir maliyet/karmaşıklık dengesi olduğu yönünde bir tasarım yargısını göstermektedir.
Tarihçe: Vakumda fırça aşınması, disketin kalbi ve uçaksavar nişan alma sisteminden doğan sibernetik
BLDC: Fırçaların vakumda sadece birkaç dakika dayandığının keşfi — İkinci Dünya Savaşı sırasında, 30.000 feet (yaklaşık 9.100 m) üzerindeki uçaklardaki dönen ekipmanlarda hızlı fırça aşınması ve arızası, fırçasız motor araştırmaları için bir başlangıç noktası oldu. 1950'lerin ortalarında H. D. Brailsford, "fırçasız" olarak adlandırılan ilk DC motorları tanıttı ve fırçaların çıkarılmasının şaşırtıcı derecede uzun ömürlü çalışma sağlayabileceğini gösterdi. Teori tarafında ise T. G. Wilson ve P. H. Trickey, 1962 tarihli "Katı Hal Komütasyonlu DC Makinesi" adlı makalelerinde transistörler kullanarak katı hal komütasyonu kavramını ortaya koydular. Kesin bulgu NASA'dan geldi: 1966 tarihli bir teknik rapor, geleneksel karbon fırçalı komütatörlerin vakumda çalıştırıldığında ömrünün sadece birkaç dakika olduğunu ortaya koydu. Başka bir deyişle, uzayın vakumu fırçalı motorları devre dışı bıraktı ve 1965 yılına gelindiğinde, uzayda kullanıma uygun BLDC motorlar (1 watt'tan yarım beygir gücüne kadar) zaten hizmetteydi; Apollo Ay Modülü'nde oksijen dolaşımını sağlıyor ve Saturn I-B ve Saturn V'deki soğutma pompalarını çalıştırıyordu. 1974 yılına gelindiğinde, BLDC motorlar Apollo'nun yaşam destek fanları ve Ay Taşınabilir Yaşam Destek Sistemi'nde oksijen dolaşımı için standart tercih haline gelmişti ve NASA mühendisleri, uzay keşfi ve uydu uygulamaları için 10 yıla kadar bakım gerektirmeyen çalışma ömrü beklemeye başlamıştı. Basit bir mekanik parça olan fırça, vakumun aşırı koşulları altında bir darboğaz haline geldi ve bu sorunun çözümü, elektronik kontrol teknolojisini pratik kullanıma doğru itti: uzay geliştirmenin sivil teknolojiyi nasıl şekillendirdiğinin ders kitabı niteliğinde bir örneği.
Adım Motorları: Rölelerden Disketlere — Adım motorlarının kökenlerinin, 20. yüzyılın başlarındaki adım rölesine (telefon santrallerinde kullanılan ve her darbeyle bir kontağı ilerleten bir mekanizma) dayandığı söyleniyor; ilk modern adım motoru prototipi ise 1920'lerde ortaya çıktı. Bu teknolojinin yaygınlaşmasında kilit bir an, 1970'lerin sonlarında disket ve sabit disk sürücülerinde kullanılması oldu. Okuma/yazma kafasının, iz iz hassas bir şekilde konumlandırılması, açık döngü kontrolünün temel özelliği olan "gönderilen darbeler, kat edilen mesafeye eşittir" ilkesine uygundu ve kodlayıcıya gerek kalmadan, bu da adım motorlarının tüketici depolama donanımının kalbi olarak seri üretiminin önünü açtı.
Servo: Uçaksavar Silah Nişan Alma Sistemi Sibernetiğin Doğuşuna Yol Açtı — İkinci Dünya Savaşı sırasında, matematikçi Norbert Wiener, uçaksavar silahlarının otomatik olarak nişan alınması gibi zor bir problem üzerinde çalıştı. Hızlı uçan bir uçak, mermi ulaşana kadar çoktan başka bir yerde olurdu; bu nedenle top, uçağın mevcut konumuna değil, gideceği yere nişan almak zorundaydı. Wiener, gürültülü radar gözlem verilerinden bir uçağın yörüngesini tahmin etmenin ve bu tahmini sürekli olarak nişan alma mekanizmasına geri beslemenin matematiğini geliştirdi. Bu süreçte, yapının kendisi hakkında bir şey fark etti: top, radar ve insan operatörünün birlikte kendi hatasını algılayan ve sürekli olarak düzelten tek bir sistem oluşturduğunu ve aynı modelin canlı bir sinir sistemine de uygulanabileceğini anladı. Bu içgörü, 1948 tarihli Sibernektik: Veya Hayvan ve Makinede Kontrol ve İletişim adlı kitabında kristalleşti. Askeri teknolojinin bir yan ürünü olan uçaksavar topu nişan alma sistemi, günümüzdeki servo motorların doğrudan uyguladığı geri besleme kontrol teorisi de dahil olmak üzere, o zamandan beri her kapalı döngü kontrol sisteminin teorik temeli haline geldi. PID kontrolünün iskeleti — hatayı bir hedefe karşı ölçmek ve onu ortadan kaldıracak yönde düzeltici bir eylem göndermek — matematiksel olarak, Wiener'in silah, radar ve insan operatörünün heterojen sisteminde bulduğu yapıyla tamamen aynıdır.
Gerçek bir uygulama: Bir drone üzerinde yedeklilik için eşleştirilmiş sekiz BLDC motor
BLDC motorların "birkaç tanesinin aynı anda kullanılmasına" dair temsili bir örnek, tarımsal ilaçlama dronu olan DJI Agras T50'dir. Dört kola yayılmış, her kolda ikişer adet olmak üzere sekiz BLDC motoru ve sekiz pervaneyi eş eksenli olarak çiftler halinde (eş eksenli çift rotorlu bir konfigürasyon) yerleştirerek, her kol tarafından üretilen kaldırma kuvvetini üst ve alt motor arasında bölüştürür. Bu düzenlemenin avantajı yedekliliktir: Bir çiftteki motorlardan biri arızalanırsa, diğeri kaldırma kuvvetini korumak için yer bulur. Yaklaşık 40 kg'lık boş ağırlığına karşılık, drone püskürtme için 40 kg'a kadar veya yayma için 50 kg'a kadar yük taşıyabiliyor ve yayma için yüklendiğinde kalkış ağırlığı 103 kg'a ulaşıyor. Çevre algılama (ön ve arka faz dizili radar, binoküler görüş sistemi) ile birlikte, tarım arazilerinin engel yoğunluğu yüksek ortamında saatte 21 hektarlık bir çalışma verimliliğine ulaşıyor. Her bir BLDC motorunun güvenilirliğini sınırlarına kadar zorlamak yerine, mekanizma seviyesinde yedekliliği sağlamak için motorları eşleştirmek, büyük ve ağır yük taşıyan droneların pratik olarak konuşlandırılmasının temelini oluşturan tasarım kararıdır. "Birden fazla BLDC motoru kullanma" fikri bile bağlama bağlı olarak farklı bir anlama geliyor; bir tüketici quadcopter'ı, tutum kontrolü serbestlik derecelerini sağlamak için yalnızca minimum dört motora ihtiyaç duyarken, endüstriyel bir drone aynı anda hem yük kaldırma hem de yedekliliği sağlamak zorundadır; bu da daha fazla motor eklemenin gerçekte ne işe yaradığını değiştirir.
Sadece tork özelliklerinin göstermediği şey — "insan seviyesinde" aktüasyonun nicelleştirilmesine yönelik 2025 girişimi
İnsansı robotlar için aktüatör performansının değerlendirilmesi üzerine Kasım 2025'te yayınlanan "İnsansı Robotlar için İnsan Seviyesinde Aktüasyon" (MD-Nazmus Sunbeam) başlıklı makale, üç katmanlı bir çerçeve öneriyor: eklem başına koordinat sistemlerini standartlaştıran bir "Kinematik Serbestlik Derecesi Atlası", insan fiziksel yeteneğine göre kıyaslanan tork/güç gereksinimlerini tanımlayan bir "İnsan Eşdeğerlik Zarfı" ve bunları bir araya getiren bir "İnsan Seviyesinde Aktüasyon Puanı". Makalenin temel noktası, bir teknik özellik sayfasında yalnızca tepe tork değerlerine bakmanın aslında önemli olan bir dengeyi gizlediğidir — dişli oranını yükseltirseniz tork kazanırsınız ancak tepki bant genişliğinden ve verimlilikten ödün verirsiniz; dişli oranını düşük tutarsanız tepki hızlı kalır ancak ihtiyacınız olan torku sağlamakta zorlanırsınız. Bu, makalenin merkezindeki BLDC, step ve servo motorlar arasında seçim yapma sorusuyla aynı yapısal problemdir; sadece bir seviye aşağıda, dişli oranı seçiminde tekrarlanmaktadır - araştırma sınırının şu anda nerede olduğunun bir anlık görüntüsü. Doğrudan tahrike (redüksiyon dişlisi yok) yaklaşmak, dış kuvvetleri algılamayı kolaylaştırır (daha yüksek geri sürüş yeteneği), ancak performansı çıplak motorun sağlayabileceği torkla sınırlar; bunun tersine, dişli oranını yükseltmek, tepki hızı ve mekanik geri sürüş yeteneği pahasına daha fazla torku işlemenizi sağlar. Bu ilişki, bu makalenin başında tanıtılan tork/tepki/kontrol yöntemi takasının, yalnızca aktüatörün ötesine, içine yerleştirildiği tüm mekanizmanın tasarımına kadar uzandığını göstermektedir.
Performansı belirleyen parametreler
- Tork-ağırlık oranı (güç-ağırlık oranı): Drone gibi uçan araçlar için baskın olan şey mutlak tork değil, "ünitenin kendi ağırlığına göre ne kadar itme kuvveti üretilebileceğidir." İşte tam da bu yüzden T-Motor MN5006, 108 gramlık ağırlığına takıntılıdır; bu, Maxon EC-i 40'ın endüstriyel tasarım felsefesinden temel olarak farklı bir değerlendirme eksenidir.
- Açık döngüye karşı kapalı döngü: Bir step motorun açık döngü kontrolü, durma riski karşılığında daha ucuz ve daha az karmaşıktır, kodlayıcı geri besleme devresine ihtiyaç duymaz. Önemli yük değişimleri altında konumsal doğruluğun kritik olduğu uygulamalar için (örneğin hassas robot kolu çalışmaları), enkoder donanımlı bir servo konfigürasyonu fiili bir gereklilik haline gelir.
- Durağan halde tutma torku: Bir step motor, sadece enerji verilmesini sağlayarak durağan halde önemli bir tutma torku üretebilirken, bir BLDC motorun dururken tork üretmeye devam etmesi için özel bir kontrole (akımın akmasını sağlamak) ihtiyacı vardır; bu da ısı yönetimi endişelerini artırma eğilimindedir.
- Tepki (bant genişliği): Bir servonun kapalı döngü kontrolü, PID kazanç ayarı yoluyla tepki hızını daha da artırabilir, ancak tavan, motorun kendi elektriksel zaman sabiti (indüktansın dirence oranı) ve mekanik zaman sabiti (ataletin sönümlemeye oranı) tarafından belirlenir; prensipte, hiçbir akıllı kontrol yasası, motorun kendi fiziksel özelliklerinin izin verdiğinden daha hızlı bir tepki üretemez.
- Çözünürlük: DYNAMIXEL XM430'un 4096 sayımlı çözünürlüğünde (0,088° artışlar) olduğu gibi, bir servonun Konumlandırma hassasiyeti doğrudan enkoder çözünürlüğüne bağlıdır. Bir step motorun çözünürlüğü, adım açısı (tipik olarak 1,8°, mikro adımlama sürücüsü ile daha da alt bölümlere ayrılabilir) tarafından belirlenir; bu, temelde farklı bir belirleyici faktördür.
- Maliyet ve kontrol karmaşıklığı: Endüstriyel bir AC servo (Yaskawa SGM7G sınıfı), yüksek hassasiyet ve yüksek tork sağlar, ancak karşılığında özel bir sürücü ve ayarlama çabası gerektirir. Erken prototiplemede, StepperOnline'ınki gibi bir step motorun düşük maliyeti ve kontrol basitliği genellikle önceliklendirilir.
- Komütasyon yöntemine göre tork dalgalanması: Aynı BLDC motor için bile, trapezoidal sürücü ve FOC (sinüzoidal sürücü), çok farklı derecelerde tork düzgünlüğü üretir. Düşük hızlı titreşimin doğrudan görüntü kalitesini veya hareket hassasiyetini etkilediği uygulamalar için (örneğin kamera gimbalı, robot eklemi) FOC neredeyse zorunludur; yüksek hızlı dönüşün hakim olduğu bir uygulama (örneğin drone pervanesi) ise trapezoidal tahrikle bile nadiren sorun yaşar.
- Yedeklilik yoluyla güvenilirliğin sağlanması: DJI Agras T50'nin koaksiyel çift rotorlu konfigürasyonunun gösterdiği gibi, mekanizma seviyesinde birden fazla üniteyi paralel hale getirme ve birinin arızasına tolerans gösterme (bireysel motor güvenilirliğini sınırına kadar zorlamak yerine) büyük, yüksek yük kapasiteli uygulamalar için gerçekçi bir seçenektir.
- Sürüş voltajı ve akım marjı: Maxon EC-i 40, geniş bir 15-48V aralığında sürülebilir ve uygulanan voltaj arttıkça nominal tork ve hız artar. Pil voltajının sabit olduğu bir mobil robotta, bu voltaj marjının ne kadarının gerçekten kullanılabileceği, elde edeceğiniz performansı belirler. 4-6S LiPo piller (nominal voltaj 14,8-22,2V) için derecelendirilmiş T-Motor MN5006 gibi bir ürünün uygulama aralığı da doğrudan beklenen besleme voltajı aralığına göre belirlenir.
- PID kazanç ayarlama maliyeti: Bir servonun kapalı döngü kontrolü, teorik olarak herhangi bir yük değişimini takip edebilir, ancak pratikte gerçek donanımda Kp, Ki ve Kd kazançlarını ayarlamak gerçek çaba gerektirir. Bir step motorun açık döngü kontrolünde böyle bir ayarlama adımı hiç yoktur ve tüm sistemi devreye almanın zaman maliyeti, tork ve fiyatın yanı sıra tartılmaya değer bir karşılaştırma eksenidir.
Tepe aktüatör torku sürekli olarak kullanılabilir mi?
Tepe ve sürekli değerler farklıdır.
Çalışma döngüsüne göre sıcaklık, hız, soğutma ve yük süresini kontrol edin. ## Referanslar - [maxon EC-i 40 veri sayfası (maxon)](https://www.maxongroup.com/medias/sys_master/8806895386654.pdf) - [T-Motor MN5006 KV300 ürün sayfası (T-Motor)](https://store.tmotor.com/product/mn5006-kv300-motor-antigravity-type.html) - [StepperOnline NEMA17 step motor ürün sayfası](https://www.omc-stepperonline.com/nema-17-stepper-motor) - [DYNAMIXEL XM430-W350-T ürün sayfası (ROBOTIS)](https://www.robotis.us/dynamixel-xm430-w350-t/) - [Yaskawa Sigma-7 SGM7G serisi ürün sayfası (Yaskawa)](https://www.yaskawa.com/products/motion/sigma-7-servo-products/rotary-servo-motors/sgm7g) - [Step Motorlar ve Servo Motorlar: Doğru Olanı Nasıl Seçersiniz (Design News)](https://www.designnews.com/motors-actuators-conveyors/stepper-vs-servo-motors-pros-cons-how-to-choose-the-right-one) ) - [Fırçasız DC elektrik motoru (Wikipedia, 1962 Wilson & Trickey makalesine atıfta bulunuyor)](https://en.wikipedia.org/wiki/Brushless_DC_electric_motor) - [HAVACILIK TEKNOLOJİSİNİN UYGULAMALARI: FIRÇASIZ DC MOTORLAR (NASA CR-2506)](https://ntrs.nasa.gov/api/citations/19750007247/downloads/19750007247.pdf) - [Adım motorları ve uygulamaları (GlobalSpec)](https://insights.globalspec.com/article/22161/stepper-motors-and-their-applications) - [Norbert Wiener ve Sibernetiğin Doğuşu (Yaratıcılığımızın Motorları)](https://engines.egr.uh.edu/episode/2901) - [DJI AGRAS T50 ürün sayfası (DJI)](https://ag.dji.com/t50) - [DJI AGRAS T50 özellikleri (DJI)](https://ag.dji.com/t50/specs) - [DJI Agras (Wikipedia)](https://en.wikipedia.org/wiki/DJI_Agras) - [İnsansı Varlıklar için İnsan Seviyesinde Hareketlendirme (arXiv:2511.06796)](https://arxiv.org/abs/2511.06796)
Yorumlar
Lütfen önce giriş yapın.
Henüz veri yok.