Contents — find the section you need
Un attuatore converte l'energia elettrica in movimento meccanico: è il "muscolo" di un robot. Ruotare un giunto, far girare una ruota, estendere un braccio: ogni parte mobile di un robot o manipolatore mobile autonomo è azionata da un attuatore. I termini "motore BLDC", "motore passo-passo" e "servomotore" vengono spesso usati come alternative parallele, ma in realtà confondono due concetti diversi. BLDC e passo-passo sono "tipi di motore" definiti dal modo e dal punto in cui viene generata la forza elettromagnetica (costruzione), mentre il servomotore è, nella maggior parte dei casi, un'"architettura di controllo": un motore BLDC abbinato a un encoder e a un driver per chiudere l'anello di controllo. I due non si escludono a vicenda. In quest'ottica, ciò che conta davvero nella scelta di un attuatore nella pratica si riduce a un compromesso tra tre aspetti: coppia, reattività e complessità/costo del controllo. Questo articolo confronta questi tre aspetti utilizzando dati reali di prodotto.
 Motore passo-passo NEMA17
 Motore BLDC outrunner (3 fili)
Immagini: Nema Motore passo-passo 17 (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), entrambe da Wikimedia Commons. Non si tratta esattamente dei prodotti confrontati nel testo (unità StepperOnline/T-Motor), ma di esempi rappresentativi della stessa struttura del motore. Non è stata trovata alcuna foto adatta di singoli motori servo (unità Dynamixel/Yaskawa) su Wikimedia Commons, quindi non ne è stata inclusa alcuna.


Principio: coppia e forza controelettromotrice, comuni a tutti i motori elettromagnetici
BLDC, stepper e servomotori si basano tutti sullo stesso principio elettromagnetico. Il passaggio di corrente attraverso una bobina posta in un campo magnetico genera una forza (la forza di Lorentz) sul conduttore, che diventa la coppia che fa ruotare il rotore. La coppia generata T è approssimativamente il prodotto della costante di coppia del motore k_t e della corrente di avvolgimento I.
Mentre il rotore gira, la bobina stessa si muove attraverso il campo magnetico, generando una forza controelettromotrice e proporzionale alla velocità angolare \omega.
In un motore ideale, k_t e k_e risultano uguali una volta che le unità sono allineate, ed è da qui che deriva la caratteristica fondamentale coppia-velocità di un motore: una corrente maggiore significa una coppia maggiore, e una velocità di rotazione più elevata spinge la forza controelettromotrice più vicina alla tensione di alimentazione, rendendo più difficile un'ulteriore accelerazione. Le differenze tra BLDC, stepper e servo si riducono a come viene generata (costruzione) questa forza elettromagnetica e a come viene controllata (architettura) — niente di più.
L'asse costruttivo: motori BLDC e motori passo-passo
Il motore BLDC (motore CC senza spazzole) è costituito da un rotore con magneti permanenti e da uno statore con avvolgimenti multifase che vengono commutati elettronicamente. Mentre un motore CC convenzionale con spazzole commuta la direzione della corrente tramite un contatto meccanico (spazzole e un commutatore), un BLDC rileva la posizione del rotore tramite sensori di Hall o rilevamento della forza controelettromotrice e commuta elettronicamente lo schema di alimentazione degli avvolgimenti tramite interruttori a semiconduttore (un inverter). Non avendo parti meccaniche soggette ad usura, offre una lunga durata, un'elevata efficienza e una rotazione ad alta velocità, il che lo rende la soluzione ideale per le applicazioni basate sulla rotazione continua. Esiste anche una scelta per quanto riguarda la modalità di rilevamento della posizione del rotore: una configurazione "con sensori", che prevede l'inserimento fisico di sensori di Hall nello statore, può tracciare con precisione la posizione anche a motore fermo o a bassa velocità, a scapito di un maggior numero di componenti e di un costo maggiore. Un design "senza sensori", che deduce la posizione dalla forma d'onda della forza controelettromotrice indotta negli avvolgimenti, riduce il numero di componenti ma presenta una minore precisione nella stima della posizione subito dopo l'arresto o a velocità molto basse, dove la forza controelettromotrice è ridotta. La maggior parte dei motori per droni è senza sensori proprio perché questa limitazione si adatta bene al caso d'uso: una volta in volo, il motore mantiene una velocità di rotazione ben superiore a quella di bassa velocità.
Il motore passo-passo fa avanzare il rotore con passi angolari discreti, energizzando i poli magnetici dello statore in sequenza. La maggior parte dei prodotti funziona senza encoder, in controllo ad anello aperto, tracciando la posizione esclusivamente in base al numero di impulsi inviati. L'angolo di avanzamento del rotore per ogni impulso di energizzazione è chiamato angolo di passo; un tipico motore passo-passo da 1,8° divide una rotazione completa in 200 passi (360° ÷ 1,8°).
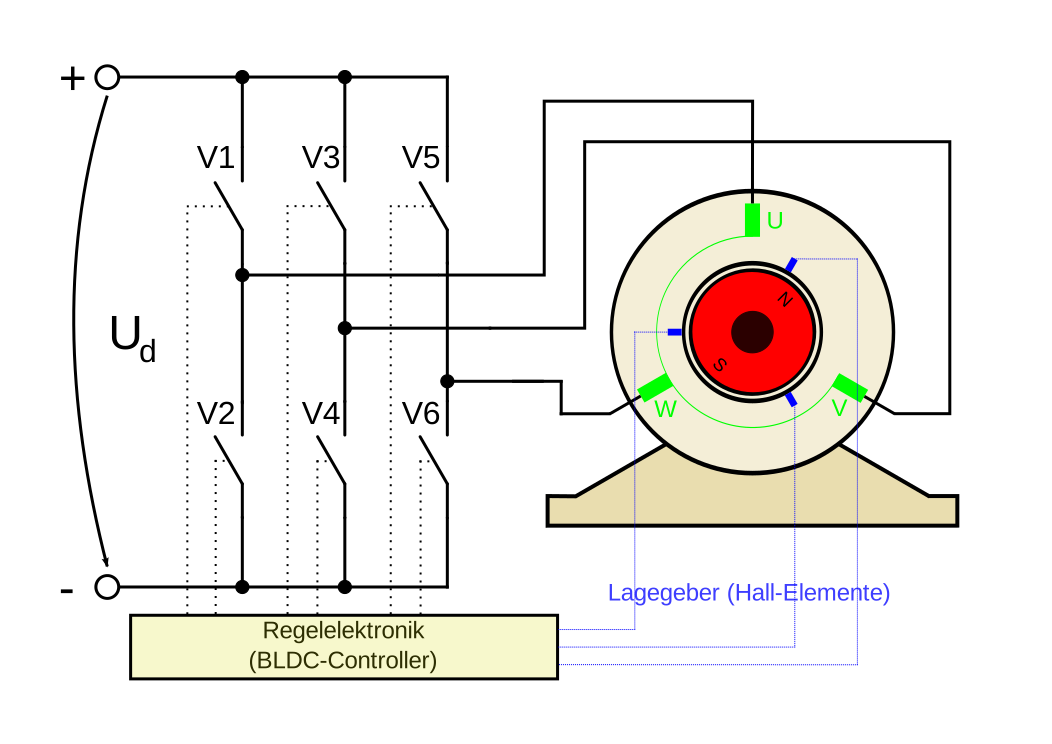 Costruzione del motore BLDC
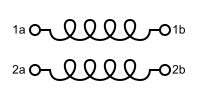 Avvolgimenti del motore passo-passo bipolare
Immagini: EC-Motor (Dermartinrockt, pubblico dominio) / Stepper Bobine bipolari del motore (pubblico dominio), entrambe Wikimedia Commons.


Essere a circuito aperto comporta il rischio di stallo (una discrepanza tra gli impulsi inviati e la rotazione effettiva, che causa una posizione (errore), ma in cambio il circuito è semplice ed economico. La capacità di generare una coppia di mantenimento considerevole a motore fermo semplicemente mantenendo l'alimentazione è un'altra caratteristica che lo distingue dai BLDC, che presuppongono una rotazione continua.
Anche all'interno dei BLDC, l'approccio di controllo si differenzia ulteriormente a seconda di come viene commutato lo schema di alimentazione degli avvolgimenti. Il più semplice, la commutazione trapezoidale (a sei fasi), commuta solo due delle tre fasi alla volta: il circuito rimane semplice, ma tende a comparire un'ondulazione di coppia nel momento della commutazione. La commutazione sinusoidale (FOC, Field-Oriented Control), al contrario, mantiene una corrente sinusoidale che scorre attraverso tutte e tre le fasi in base all'angolo del rotore, mantenendo la coppia generata uniforme. Richiede una maggiore potenza di calcolo rispetto alla commutazione trapezoidale, ma per le applicazioni in cui le vibrazioni o il rumore a bassa velocità sono importanti (giunti robotici, apparecchiature di precisione), la FOC è diventata la scelta standard. Anche all'interno della stessa "struttura" BLDC, questa scelta del "metodo di controllo" da sola sposta il compromesso tra uniformità di risposta e complessità del controllore.
L'asse dell'architettura di controllo: servo come nome per "chiusura dell'anello"
Il termine "servomotore" non si riferisce a una specifica costruzione di motore, bensì a un'architettura di controllo che accoppia un motore con un encoder (un sensore di posizione/velocità) e un driver (circuito di controllo), retroazionando la differenza tra il valore target e il valore misurato per seguire un obiettivo. La maggior parte dei prodotti commerciali con "servomotore" sono, internamente, motori BLDC (o, nel caso di un servomotore AC, motori sincroni) con un sistema di controllo ad anello chiuso sovrapposto. La legge di controllo di base è il controllo PID, che calcola la variabile manipolata u(t) a partire dall'errore e(t) rispetto al valore target, come segue:
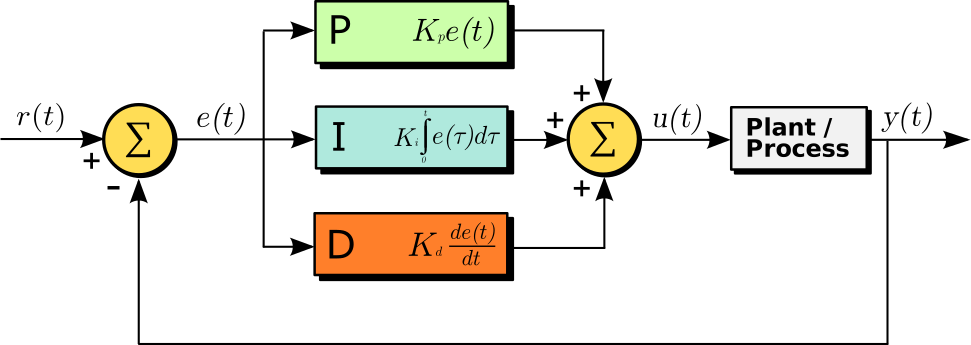 Anello di retroazione del controllo PID
Image: PID controller block diagram (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

Il termine proporzionale ( K_p e ) risponde all'errore corrente, il termine integrale elimina l'errore accumulato e il termine derivativo risponde alla velocità L'errore è variabile. Poiché l'encoder monitora continuamente la posizione/velocità effettiva e applica costantemente correzioni, il sistema è in grado di mantenere il tracciamento del bersaglio anche in presenza di disturbi come variazioni di carico. I valori di ciascun guadagno ( K_p , K_i , K_d ) raramente vengono definiti solo teoricamente: per ottenere prestazioni di controllo utilizzabili è necessaria la "taratura", ovvero il lavoro di prova ed errore che consiste nell'osservare la forma d'onda della risposta effettiva su hardware reale. Guadagni troppo bassi comportano un tracciamento lento; guadagni troppo alti comportano oscillazioni o instabilità, quindi questo sforzo di taratura diventa parte del costo di adozione di un servomotore. Esiste anche una categoria di prodotto intermedia: il "motore passo-passo a circuito chiuso", che aggiunge un encoder a un motore passo-passo per chiudere l'anello di controllo. La sua esistenza conferma che l'asse circuito aperto/circuito chiuso e l'asse BLDC/motore passo-passo sono effettivamente indipendenti l'uno dall'altro.
Confronto delle specifiche chiave dei prodotti
| Prodotto | Tipo | Coppia nominale/massima | Velocità/risoluzione | Tensione/corrente | Note |
|---|---|---|---|---|---|
| Maxon EC-i 40 | Motore BLDC (industriale) | Coppia massima continua 171 mNm, coppia di stallo 2760 mNm | Velocità a vuoto ~4.700–18.000 giri/min (dipendente dalla tensione) | 15–48 V | Potenza nominale 170 W |
| T-Motor MN5006 (KV300) | Motore BLDC (outrunner per droni) | Spinta consigliata 0,8–1 kg (continua), spinta massima 3,2 kg | Configurazione 24N28P, peso 108 g | Compatibile con batterie LiPo 4–6S, corrente di picco 26 A | Serie Antigravity per voli di lunga durata |
| StepperOnline 17HS24-2104S | Motore passo-passo (NEMA17, ad anello aperto) | Coppia di mantenimento 65 Ncm | Angolo di passo 1,8° (200 passi/giro) | 2,1 A/fase | 42×42×60 mm |
| Robotis DYNAMIXEL XM430-W350-T | Servomotore (giunto robotico) | Coppia di stallo 4,1 Nm, coppia nominale 0,82 Nm | Risoluzione 4096 (12 bit, 0,088°) | 12 V | Peso 82 g, supporta il controllo di posizione basato sulla corrente |
| Yaskawa SGM7G | Servomotore (servomotore CA industriale) | Coppia nominale fino a 95,2 Nm | Velocità nominale 1500 giri/min, encoder a 24 bit | — | Classe di coppia più elevata della serie Sigma-7 |
All'interno della stessa gamma Sigma-7, i modelli SGM7J (max 2,39 Nm, 3000 giri/min) e SGM7P (max 4,77 Nm, 3000 giri/min) sono pensati per applicazioni più piccole e leggere, mentre l'SGM7G limita la velocità a 1500 giri/min in cambio di una coppia massima di 95,2 Nm: un modello chiaramente ottimizzato per "coppia elevata, bassa velocità". La condivisione dello stesso produttore e della stessa tecnologia di encoder (24 bit), unita alla suddivisione in più modelli a seconda che la coppia o la velocità siano prioritarie, dimostra che la categoria di prodotto "servomotore" non ha un unico profilo prestazionale, ma offre una gamma di compromessi coppia/velocità adatti al caso d'uso.
Il confronto tra i due prodotti BLDC mostra come l'"ottimizzazione" possa essere diversa anche all'interno della stessa categoria di "motore BLDC". L'EC-i 40 di Maxon è progettato come attuatore industriale che privilegia un'ampia gamma di coppia e velocità e una gamma di tensione flessibile, mentre il T-Motor MN5006 spinge all'estremo una questione specifica per i veicoli aeronautici: quanta spinta si può ottenere da un peso di 108 g (rapporto potenza/peso). Il motore passo-passo, il 17HS24-2104S di StepperOnline, raggiunge una coppia di mantenimento di 65 Ncm con un semplice azionamento a corrente costante a 2,1 A/fase, e la capacità di mantenere tale coppia a veicolo fermo senza encoder è una caratteristica che né i motori BLDC né i servomotori condividono. Tra i due servomotori, il DYNAMIXEL XM430, orientato alle articolazioni robotiche, racchiude un encoder con risoluzione 4096 in un pacchetto compatto da 12 V/82 g, mentre il Yaskawa SGM7G, di tipo industriale, è progettato per una classe di peso nettamente diversa, erogando una coppia impressionante di 95,2 Nm in un pratico intervallo operativo di 1500 giri/min.
Per completezza, il sistema di trasmissione del progetto newbot non utilizza né BLDC, né stepper, né servomotori: si tratta di un motoriduttore a corrente continua con spazzole e encoder (12 V, 100 giri/min), pilotato tramite PWM da un driver per motori (Cytron MDD10A). Il suo controllo, tuttavia, non è un controllo di velocità a circuito chiuso in tempo reale nel senso di "servomotore" qui descritto; Si tratta di un sistema feedforward in cui viene inviato un comando di velocità noto (mm/s), confrontato con il valore misurato dall'encoder e utilizzato per pre-calibrare il fattore di conversione dal comando di velocità al duty cycle PWM. Per una trazione integrale differenziale relativamente semplice, questo suggerisce una scelta progettuale secondo cui spingere un motoriduttore economico per uso generale a una precisione utilizzabile tramite la sola pre-calibrazione rappresentava il compromesso più sensato in termini di costi e complessità, piuttosto che introdurre il controllo a feedback sempre attivo offerto da un servomotore dedicato.
Storia: usura delle spazzole nel vuoto, il cuore del floppy disk e la cibernetica nata dal puntamento antiaereo
BLDC: la scoperta che le spazzole durano solo pochi minuti nel vuoto — Durante la Seconda Guerra Mondiale, la rapida usura e il guasto delle spazzole nelle apparecchiature rotanti a bordo degli aerei al di sopra dei 30.000 piedi (circa 9.100 m) divennero uno dei punti di partenza per la ricerca sui motori brushless. A metà degli anni '50, H. D. Brailsford presentò i primi motori a corrente continua definiti "senza spazzole", dimostrando che la rimozione delle spazzole poteva garantire una durata di funzionamento sorprendentemente lunga. Sul piano teorico, T. G. Wilson e P. H. Trickey proposero il concetto di commutazione a stato solido tramite transistor nel loro articolo del 1962 "D.C. Machine With Solid State Commutation". La scoperta decisiva arrivò dalla NASA: un rapporto tecnico del 1966 rivelò che la durata di un commutatore convenzionale a spazzole di carbone era di pochi minuti se utilizzato sottovuoto. Il vuoto dello spazio stesso, in altre parole, escludeva i motori a spazzole e, già nel 1965, i motori BLDC qualificati per lo spazio (con potenze da 1 watt a mezzo cavallo vapore) erano in servizio, utilizzati per far circolare l'ossigeno nel modulo lunare Apollo e per azionare le pompe di raffreddamento dei razzi Saturn I-B e Saturn V. Nel 1974, i motori BLDC erano diventati la scelta standard per i ventilatori di supporto vitale dell'Apollo e per la circolazione dell'ossigeno nel sistema di supporto vitale lunare portatile, e gli ingegneri della NASA si aspettavano una durata operativa senza manutenzione fino a 10 anni per l'esplorazione spaziale e le applicazioni satellitari. Un semplice componente meccanico, la spazzola, divenne un collo di bottiglia nelle condizioni estreme del vuoto, e la soluzione di questo problema spinse la tecnologia di controllo elettronico verso l'applicazione pratica: un caso da manuale di come lo sviluppo spaziale abbia plasmato la tecnologia civile.
Motori passo-passo: dai relè al floppy disk — Si ritiene che le origini dei motori passo-passo risalgano al relè a passi dei primi del Novecento (un meccanismo, utilizzato tra l'altro nelle centrali telefoniche, che fa avanzare un contatto a ogni impulso), con il primo prototipo di motore passo-passo moderno apparso negli anni '20. Un momento chiave che ha contribuito alla diffusione di questa tecnologia è stata la sua adozione nei floppy disk e negli hard disk alla fine degli anni '70. Il posizionamento preciso di una testina di lettura/scrittura, traccia per traccia, si adattava perfettamente alla caratteristica principale del controllo ad anello aperto — "gli impulsi inviati corrispondono alla distanza percorsa" — senza bisogno di un encoder, e questo ha inaugurato un'era di produzione di massa di motori passo-passo, diventati il cuore pulsante dell'hardware di archiviazione per il consumatore.
Servo: il puntamento automatico dei cannoni antiaerei ha dato origine alla cibernetica — Durante la Seconda Guerra Mondiale, il matematico Norbert Wiener lavorò al difficile problema del puntamento automatico dei cannoni antiaerei. Un aereo in volo veloce si sarebbe trovato altrove al momento dell'arrivo di un proiettile, quindi il cannone doveva puntare non alla posizione attuale dell'aereo, ma a quella prevista. Wiener elaborò la formula matematica per prevedere la traiettoria di un aereo a partire da dati radar rumorosi e per alimentare continuamente il meccanismo di puntamento con tale previsione. Nel corso di questo processo, notò qualcosa sulla struttura stessa: il cannone, il radar e l'operatore umano formavano insieme un unico sistema in grado di percepire il proprio errore e di correggerlo costantemente. Si rese conto che lo stesso schema si applicava al sistema nervoso di un organismo vivente. Questa intuizione confluì nel suo libro del 1948, Cybernetics: Or Control and Communication in the Animal and the Machine. Un sottoprodotto della tecnologia militare – il puntamento dei cannoni antiaerei – divenne in seguito il fondamento teorico di ogni sistema di controllo a circuito chiuso, inclusa la teoria del controllo a feedback che i servomotori odierni implementano direttamente. Lo scheletro del controllo PID – misurare l'errore rispetto a un obiettivo e inviare un'azione correttiva nella direzione che lo annulla – è, matematicamente, esattamente la stessa struttura che Wiener trovò in quel sistema eterogeneo composto da arma, radar e operatore umano.
Un'applicazione reale: otto motori BLDC, accoppiati per ridondanza, su un drone
Un caso rappresentativo di motori BLDC "utilizzati più volte contemporaneamente" è il DJI Agras T50, un drone agricolo per irrorazione. Dispone otto motori BLDC e otto eliche, due per braccio su quattro bracci, coassialmente a coppie (una configurazione a doppio rotore coassiale), suddividendo la portanza generata da ciascun braccio tra il motore superiore e quello inferiore. Il vantaggio di questa disposizione è la ridondanza: se un motore di una coppia si guasta, l'altro ha spazio per continuare a mantenere la portanza. A fronte di un peso a vuoto di circa 40 kg, il drone può trasportare fino a 40 kg di carico utile per l'irrorazione o 50 kg per la distribuzione, con un peso al decollo di 103 kg a pieno carico. Abbinato al rilevamento dell'ambiente circostante (radar phased-array anteriore e posteriore, sistema di visione binoculare), raggiunge un'efficienza operativa di 21 ettari all'ora nell'ambiente accidentato dei terreni agricoli. Piuttosto che spingere al limite l'affidabilità di ogni singolo motore BLDC, la scelta progettuale che sta alla base dell'impiego pratico di droni di grandi dimensioni e con elevata capacità di carico è quella di accoppiare i motori per garantire la ridondanza a livello meccanico. Persino l'idea comune di "utilizzare più motori BLDC" assume significati diversi a seconda del contesto: un quadricottero per uso civile necessita solo del minimo di quattro motori per garantire i gradi di libertà di controllo dell'assetto, mentre un drone industriale deve soddisfare contemporaneamente sia la capacità di sollevamento del carico utile che la ridondanza, modificando di conseguenza la funzione stessa dell'aggiunta di ulteriori motori.
Cosa non rivelano le sole specifiche di coppia: un tentativo del 2025 di quantificare l'attuazione a "livello umano"
Un documento del novembre 2025 sulla valutazione delle prestazioni degli attuatori per robot umanoidi, "Human-Level Actuation for Humanoids" (MD-Nazmus Sunbeam), propone un framework a tre livelli: un "Atlante dei gradi di libertà cinematici" che standardizza i sistemi di coordinate per ogni articolazione, un "Inviluppo di equivalenza umana" che definisce i requisiti di coppia/potenza confrontandoli con le capacità fisiche umane e un "Punteggio di attuazione a livello umano" che li aggrega. Il punto centrale del documento è che considerare solo i valori di coppia massima su una scheda tecnica oscura un compromesso che in realtà è importante: aumentando il rapporto di trasmissione si ottiene una maggiore coppia, ma si sacrifica la larghezza di banda e l'efficienza della risposta; mantenendo un rapporto di trasmissione basso, la risposta rimane rapida, ma si fa fatica a fornire la coppia necessaria. Questo è lo stesso problema strutturale della questione centrale di questo articolo, ovvero la scelta tra motori BLDC, stepper e servo, che si ripresenta solo a un livello inferiore, nella scelta del rapporto di trasmissione: un'istantanea dello stato attuale della ricerca. Avvicinarsi alla trasmissione diretta (senza riduttore) rende più facile percepire le forze esterne (maggiore reversibilità), ma limita le prestazioni alla coppia massima erogabile dal motore; aumentare il rapporto di trasmissione, al contrario, consente di gestire una coppia maggiore a scapito della velocità di risposta e della reversibilità meccanica. Questa relazione dimostra che il compromesso tra coppia, reattività e metodo di controllo introdotto all'inizio di questo articolo si estende oltre il singolo attuatore, coinvolgendo la progettazione dell'intero meccanismo in cui è integrato.
Parametri che determinano le prestazioni
- Rapporto coppia/peso (rapporto potenza/peso): Per i veicoli volanti come i droni, ciò che conta non è la coppia assoluta, ma "quanta spinta può essere generata in relazione al peso del dispositivo". Ecco perché il T-Motor MN5006 si preoccupa tanto del suo peso di 108 g: un parametro di valutazione fondamentalmente diverso da una filosofia di design industriale come quella del Maxon EC-i 40.
- Controllo ad anello aperto vs. ad anello chiuso: il controllo ad anello aperto di un motore passo-passo è più economico e meno complesso, non necessita di circuiti di feedback dell'encoder, a scapito del rischio di stallo. Per le applicazioni in cui la precisione di posizionamento è fondamentale in presenza di significative variazioni di carico, ad esempio nei lavori di precisione con bracci robotici, una configurazione servo dotata di encoder diventa di fatto il requisito imprescindibile.
- Coppia di mantenimento a riposo: un motore passo-passo può generare una coppia di mantenimento considerevole a riposo semplicemente mantenendo l'alimentazione, mentre un BLDC necessita di un controllo speciale (mantenendo il flusso di corrente) per continuare a produrre coppia quando è fermo, il che tende a sollevare problemi di gestione termica.
- Risposta (larghezza di banda): il controllo ad anello chiuso di un servo può spingere ulteriormente la velocità di risposta attraverso la regolazione del guadagno PID, ma il limite è determinato dalla costante di tempo elettrica del motore (il rapporto tra induttanza e resistenza) e dalla costante di tempo meccanica (il rapporto tra inerzia e smorzamento): in linea di principio, nessuna legge di controllo sofisticata può produrre una risposta più veloce di quanto consentito dalle caratteristiche fisiche del motore stesso.
- Risoluzione: come per la risoluzione a 4096 conteggi (incrementi di 0,088°) del DYNAMIXEL XM430, la precisione di posizionamento di un servo corrisponde direttamente alla sua Risoluzione dell'encoder. La risoluzione di un motore passo-passo è determinata dall'angolo di passo (tipicamente 1,8°, ulteriormente suddivisibile tramite azionamento a micropassi) – un fattore determinante fondamentalmente diverso.
- Costo e complessità di controllo: un servo AC industriale (classe Yaskawa SGM7G) offre elevata precisione e coppia elevata, ma richiede in cambio un driver dedicato e un'accurata messa a punto. Nelle prime fasi di prototipazione, spesso si dà priorità al basso costo e alla semplicità di controllo di un motore passo-passo come quello di StepperOnline.
- Ondulazione di coppia in base al metodo di commutazione: anche per lo stesso motore BLDC, l'azionamento trapezoidale e l'azionamento sinusoidale (FOC) producono gradi di uniformità della coppia molto diversi. Per applicazioni in cui le vibrazioni a bassa velocità influiscono direttamente sulla qualità dell'immagine o sulla precisione del movimento, come ad esempio un gimbal per fotocamera o un giunto robotico, il controllo FOC è quasi obbligatorio, mentre un'applicazione dominata da rotazioni ad alta velocità, come l'elica di un drone, raramente incontra problemi anche con un azionamento trapezoidale.
- Garantire l'affidabilità attraverso la ridondanza: come dimostra la configurazione a doppio rotore coassiale del DJI Agras T50, una scelta progettuale che prevede la parallelizzazione di più unità a livello di meccanismo e la tolleranza al guasto di una di esse, piuttosto che spingere al limite l'affidabilità dei singoli motori, è un'opzione realistica per applicazioni di grandi dimensioni e con carichi utili elevati.
- Margine di tensione e corrente di azionamento: il Maxon EC-i 40 può essere azionato in un ampio intervallo di tensione compreso tra 15 e 48 V, con coppia e velocità nominali che aumentano all'aumentare della tensione applicata. In un robot mobile in cui la tensione della batteria è fissa, la quantità di margine di tensione effettivamente utilizzabile determina le prestazioni effettivamente ottenute. Un prodotto come il T-Motor MN5006, progettato per batterie LiPo 4-6S (tensione nominale 14,8-22,2 V), ha il suo campo di applicazione determinato direttamente dall'intervallo di tensione di alimentazione previsto.
- Costo di regolazione del guadagno PID: Il controllo ad anello chiuso di un servomotore può, in teoria, seguire qualsiasi variazione di carico, ma in pratica la regolazione dei guadagni Kp, Ki e Kd su hardware reale richiede un notevole impegno. Il controllo ad anello aperto di un motore passo-passo non prevede alcuna fase di regolazione e il tempo necessario per avviare l'intero sistema è un parametro di confronto da valutare insieme a coppia e prezzo.
La coppia di picco dell'attuatore può essere utilizzata in modo continuo?
I valori nominali di picco e continui sono diversi. Verificare temperatura, velocità, raffreddamento e durata del carico rispetto al ciclo di lavoro.
Riferimenti
- Scheda tecnica Maxon EC-i 40 (Maxon)
- Pagina prodotto T-Motor MN5006 KV300 (T-Motor)
- Pagina prodotto motore passo-passo StepperOnline NEMA17
- Pagina prodotto DYNAMIXEL XM430-W350-T (ROBOTIS)
- Pagina prodotto Yaskawa Sigma-7 serie SGM7G (Yaskawa)
- Motori passo-passo vs servomotori: come scegliere quello giusto (Design News)
- Motore elettrico CC senza spazzole (Wikipedia, fa riferimento all'articolo di Wilson & Trickey del 1962)
- APPLICAZIONI DELLA TECNOLOGIA AEROSPAZIALE: MOTORI CC SENZA SPAZZOLE (NASA CR-2506)
- Motori passo-passo e loro applicazioni (GlobalSpec)
- Norbert Wiener e la nascita della cibernetica (Engines of Our Ingenuity)
- Pagina del prodotto DJI AGRAS T50 (DJI)
- Specifiche tecniche del DJI AGRAS T50 (DJI)
- DJI Agras (Wikipedia)
- Attuazione a livello umano per umanoidi (arXiv:2511.06796)
-
Commenti
Accedi per continuare.
Nessun dato disponibile.