Contents — find the section you need
Um atuador converte energia elétrica em movimento mecânico — é o "músculo" de um robô. Girar uma junta, rodar, estender um braço: cada parte móvel de um robô ou manipulador autônomo é acionada por um atuador. Os termos "motor BLDC", "motor de passo" e "servomotor" são frequentemente discutidos como se fossem opções paralelas, mas na verdade confundem dois eixos diferentes. BLDC e motor de passo são "tipos de motor" definidos por como e onde a força eletromagnética é gerada (construção), enquanto servo é, na maioria dos casos, uma "arquitetura de controle" — um motor BLDC emparelhado com um encoder e um driver para fechar o circuito — e os dois não são alternativas mutuamente exclusivas. Com essa perspectiva em mente, o que realmente importa na escolha de um atuador na prática se resume a um equilíbrio entre três eixos — torque, resposta e complexidade/custo de controle — e este artigo compara esses três eixos usando dados reais de produtos.
 Motor de passo NEMA17
 Motor BLDC outrunner (3 fios)
Imagens: Nema 17 Stepper Motor (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), ambos Wikimedia Commons. Não são os produtos exatos comparados no texto (unidades StepperOnline/T-Motor), mas exemplos representativos da mesma construção de motor. Não foi encontrada nenhuma foto individual adequada no Wikimedia Commons para servomotores (unidades Dynamixel/Yaskawa), portanto, nenhuma foi incluída.


Princípio: torque e força contraeletromotriz (FCEM), comum a todos os motores eletromagnéticos
Motores BLDC, de passo e servo se baseiam no mesmo princípio eletromagnético fundamental. A passagem de corrente por uma bobina colocada em um campo magnético gera uma força (a força de Lorentz) no condutor, e essa força se torna o torque que gira o rotor. O torque gerado T é aproximadamente o produto da constante de torque do motor k_t e da corrente de enrolamento I.
À medida que o rotor gira, a própria bobina se move através do campo magnético, gerando uma força contraeletromotriz (FEM) e proporcional à velocidade angular \omega.
Em um motor ideal, k_t e k_e se igualam quando as unidades estão alinhadas, e é daí que vem a característica básica de torque-velocidade de um motor: mais corrente significa mais torque, e uma velocidade de rotação mais alta aproxima a FEM da tensão de alimentação, dificultando a aceleração. As diferenças entre motores BLDC, de passo e servo se resumem a como essa força eletromotriz é gerada (construção) e como ela é controlada (arquitetura) — nada mais.
Eixo de construção: Motores BLDC e motores de passo
O motor BLDC (motor CC sem escovas) consiste em um rotor com ímãs permanentes e um estator com enrolamentos multifásicos que são chaveados eletronicamente. Enquanto um motor CC com escovas convencional comuta a direção da corrente por meio de um contato mecânico (escovas e comutador), um BLDC detecta a posição do rotor por meio de sensores Hall ou detecção de força contraeletromotriz (CEMF) e comuta o padrão de energização do enrolamento eletronicamente por meio de chaves semicondutoras (um inversor). Sem peças mecânicas sujeitas a desgaste, ele oferece longa vida útil, alta eficiência e rotação em alta velocidade, tornando-se a principal opção para aplicações que exigem rotação contínua. Há também uma escolha em relação à forma como a posição do rotor é detectada: um projeto "com sensores", que posiciona fisicamente sensores Hall no estator, pode rastrear a posição com precisão mesmo em repouso ou em baixa velocidade, ao custo de mais peças e maior despesa. Um projeto "sem sensores", que infere a posição a partir da forma de onda da força contraeletromotriz (CEM) induzida nos enrolamentos, reduz o número de componentes, mas sofre com a menor precisão na estimativa de posição logo após a parada ou em velocidades muito baixas, onde a CEM é pequena. A maioria dos motores de drones opta por motores sem sensores justamente porque essa desvantagem se adequa bem ao caso de uso — uma vez no ar, o motor mantém uma velocidade de rotação bem acima desse regime de baixa velocidade.
O motor de passo avança o rotor em passos angulares discretos, energizando os polos magnéticos do estator em sequência. A maioria dos produtos funciona sem um encoder, em controle de malha aberta, rastreando a posição puramente pela quantidade de pulsos enviados. O ângulo que o rotor avança por acionamento do interruptor é chamado de ângulo de passo; um motor de passo típico de 1,8° divide uma revolução completa em 200 passos (360° ÷ 1,8°).
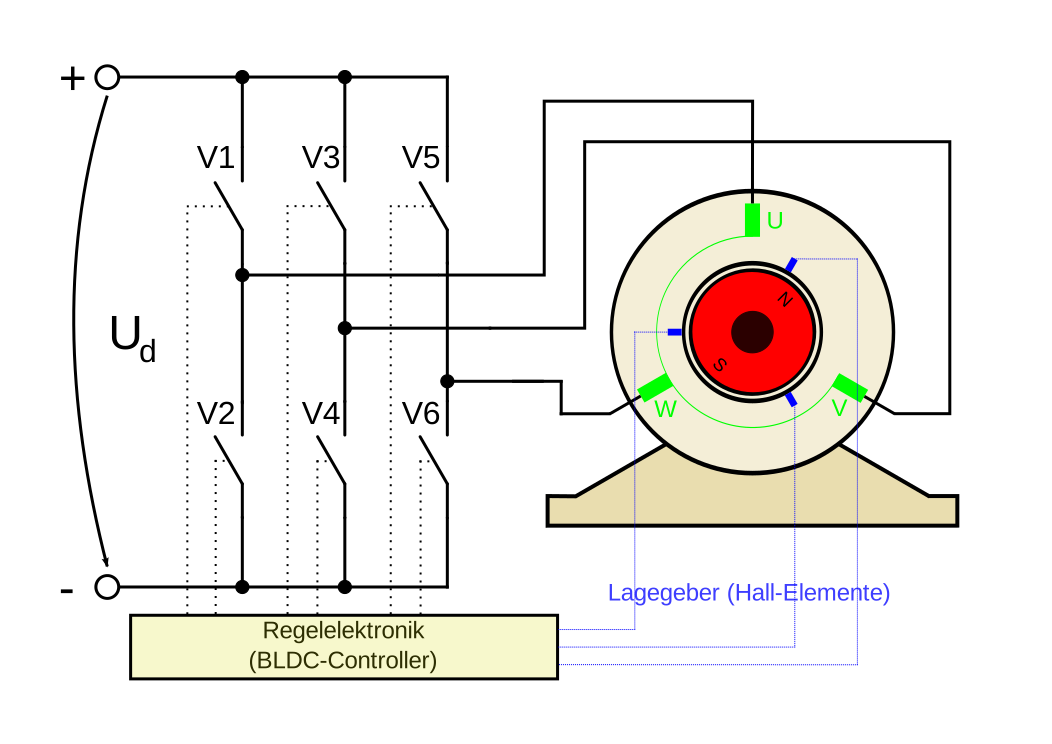 Construção do motor BLDC
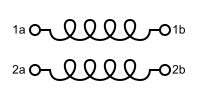 Enrolamentos do motor de passo bipolar
Imagens: EC-Motor (Dermartinrockt, domínio público) / Stepper Bobinas bipolares do motor (domínio público), ambas Wikimedia Commons.


O funcionamento em malha aberta acarreta o risco de travamento (uma incompatibilidade entre os pulsos enviados e a rotação real, causando um erro de posição), mas em contrapartida, o circuito é simples e barato. A capacidade de gerar um torque de retenção substancial em repouso, apenas mantendo a energização, é outra característica que contrasta com os motores BLDC, que pressupõem rotação contínua.
Mesmo dentro do mesmo sistema BLDC, a abordagem de controle se divide ainda mais, dependendo de como o padrão de energização do enrolamento é alternado. A mais simples, a comutação trapezoidal (seis etapas), liga/desliga apenas duas das três fases por vez — o circuito permanece simples, mas a ondulação de torque tende a aparecer no momento da comutação. O acionamento senoidal (FOC, Controle Orientado a Campo), em contraste, mantém a corrente senoidal fluindo pelas três fases com base no ângulo do rotor, mantendo o torque gerado suave. Ele exige mais poder computacional do que o acionamento trapezoidal, mas para aplicações onde vibração ou ruído em baixa velocidade são importantes (juntas de robôs, equipamentos de precisão), o FOC se tornou a escolha padrão. Mesmo dentro da mesma "construção" de motor BLDC, essa escolha de "método de controle" por si só altera a relação entre a suavidade da resposta e a complexidade do controlador.
O eixo da arquitetura de controle: servo como nome para "fechar o circuito"
"Servomotor" não se refere a uma construção específica de motor — refere-se a uma arquitetura de controle que combina um motor com um encoder (um sensor de posição/velocidade) e um driver (circuito de controle), realimentando a diferença entre o valor alvo e o valor medido para rastrear um alvo. A maioria dos produtos comerciais de "servomotor" são, internamente, um motor BLDC (ou, para um servomotor CA, um motor síncrono) com controle de malha fechada implementado. A lei de controle básica é o controle PID, que calcula a variável manipulada u(t) a partir do erro e(t) em relação ao valor alvo, da seguinte forma:
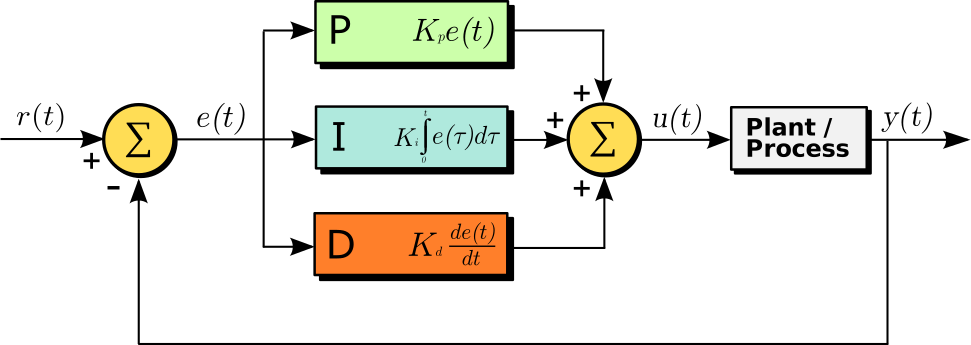 Malha de realimentação do controle PID
Imagem: PID diagrama de blocos do controlador (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

O termo proporcional ( K_p e ) responde ao próprio erro atual, o termo integral elimina o erro acumulado e o termo derivativo responde à velocidade com que o erro está mudando. Como o encoder monitora continuamente a posição/velocidade real e aplica correções constantes, o sistema consegue rastrear o alvo mesmo sob perturbações como variações de carga. Os valores de cada ganho ( K_p , K_i , K_d ) raramente são definidos apenas pela teoria — alcançar um desempenho de controle utilizável requer "ajuste", o trabalho de tentativa e erro de observar a forma de onda da resposta real no hardware. Ganhos muito baixos significam rastreamento lento; ganhos muito altos significam oscilação ou instabilidade, portanto, esse esforço de ajuste em si se torna parte do custo de adoção de um servo. Há também uma categoria de produto intermediária — o "motor de passo de malha fechada", que adiciona um encoder a um motor de passo para fechar o circuito — e sua existência confirma que o eixo de malha aberta/malha fechada e o eixo BLDC/motor de passo são genuinamente independentes um do outro.
Comparação das principais especificações do produto
| Produto | Tipo | Torque nominal/máximo | Velocidade/resolução | Tensão/corrente | Observações |
|---|---|---|---|---|---|
| Maxon EC-i 40 | Motor BLDC (industrial) | Torque máximo contínuo 171 mNm, torque de estol 2760 mNm | Velocidade sem carga ~4.700–18.000 rpm (dependente da tensão) | 15–48 V | Potência nominal de 170 W |
| T-Motor MN5006 (KV300) | Motor BLDC (outrunner para drones) | Empuxo recomendado 0,8–1 kg (contínuo), empuxo máximo 3,2 kg | Configuração 24N28P, peso 108 g | Compatível com LiPo 4–6S, corrente de pico 26 A | Série Antigravity para longa duração de voo |
| StepperOnline 17HS24-2104S | Motor de passo (NEMA17, malha aberta) | Torque de retenção 65 Ncm | Ângulo de passo 1,8° (200 passos/rev) | 2,1 A/fase | 42 × 42 × 60 mm |
| Robotis DYNAMIXEL XM430-W350-T | Servomotor (junta de robô) | Torque de estol 4,1 Nm, torque nominal 0,82 Nm | Resolução 4096 (12 bits, 0,088°) | 12 V | Peso 82 g, suporta controle de posição baseado em corrente |
| Yaskawa SGM7G | Servomotor (servo CA industrial) | Torque nominal até 95,2 Nm | Velocidade nominal 1500 rpm, encoder de 24 bits | — | Classe de torque mais alta da série Sigma-7 |
Dentro da mesma linha Sigma-7, os modelos SGM7J (máx. 2,39 Nm, 3000 rpm) e SGM7P (máx. 4,77 Nm, 3000 rpm) são posicionados para aplicações menores e de menor porte, enquanto o SGM7G limita a velocidade a 1500 rpm em troca de um torque de até 95,2 Nm — um modelo claramente otimizado para "alto torque e baixa velocidade". O fato de compartilharem o mesmo fabricante e a mesma tecnologia de encoder (24 bits), mas serem divididos em vários modelos com base na prioridade dada ao torque ou à velocidade, demonstra que a categoria de "servomotor" não possui um único perfil de desempenho — ela abrange uma gama de compromissos entre torque e velocidade, adequados a cada caso de uso.
A comparação entre os dois produtos BLDC mostra como a "otimização" pode apresentar resultados diferentes, mesmo dentro da mesma categoria de "motor BLDC". O EC-i 40 da Maxon foi projetado como um atuador industrial, priorizando uma ampla faixa de torque e velocidade, além de uma faixa de tensão flexível. Já o T-Motor MN5006 leva ao extremo uma questão específica para veículos aéreos: quanta força pode ser extraída de um peso de 108 g (relação potência/peso). O motor de passo StepperOnline 17HS24-2104S atinge 65 Ncm de torque de retenção com um simples acionamento de corrente constante de 2,1 A por fase. A capacidade de manter esse torque em repouso, sem a necessidade de um encoder, é uma característica exclusiva dos motores BLDC e servo. Entre os dois servomotores, o DYNAMIXEL XM430, voltado para juntas de robôs, possui um encoder com resolução de 4096 em um pacote compacto de 12V/82g, enquanto o Yaskawa SGM7G, de uso industrial, foi projetado para uma classe de peso bem diferente, oferecendo um torque impressionante de 95,2Nm em uma faixa de operação prática de 1500rpm.
Para referência, o sistema de transmissão do projeto newbot não utiliza motores BLDC, de passo ou servomotores — trata-se de um motor de engrenagem CC com escovas e um encoder (12V, 100RPM), controlado por PWM através de um driver de motor (Cytron MDD10A). Seu controle, no entanto, não é um controle de velocidade em malha fechada em tempo real no sentido de "servo" descrito aqui; Trata-se de uma configuração do tipo feedforward, onde um comando de velocidade conhecido (mm/s) é enviado, comparado com o valor medido pelo encoder e usado para pré-calibrar o fator de conversão do comando de velocidade para o ciclo de trabalho PWM. Para um sistema de tração diferencial de duas rodas relativamente simples, isso sugere uma decisão de projeto que priorizou a otimização da precisão de um motorredutor de uso geral e baixo custo por meio da pré-calibração, em vez de utilizar o controle de feedback contínuo oferecido por um servomotor dedicado.
História: desgaste de escovas no vácuo, o coração do disquete e a cibernética derivada da mira antiaérea
BLDC: a descoberta de que as escovas duram apenas alguns minutos no vácuo — Durante a Segunda Guerra Mundial, o rápido desgaste e falha das escovas em equipamentos rotativos a bordo de aeronaves acima de 9.100 metros (30.000 pés) tornou-se um dos pontos de partida para a pesquisa em motores brushless. Em meados da década de 1950, H. D. Brailsford apresentou os primeiros motores CC a serem chamados de "sem escovas", demonstrando que a remoção das escovas poderia proporcionar uma operação surpreendentemente longa. No âmbito teórico, T. G. Wilson e P. H. Trickey propuseram o conceito de comutação de estado sólido usando transistores em seu artigo de 1962, "Máquina CC com Comutação de Estado Sólido". A descoberta decisiva veio da NASA: um relatório técnico de 1966 revelou que a vida útil dos comutadores convencionais com escovas de carbono se resumia a meros minutos quando operados no vácuo. Em outras palavras, o próprio vácuo do espaço descartava os motores com escovas — e, em 1965, os motores BLDC qualificados para uso espacial (variando de 1 watt a meio cavalo-vapor) já estavam em serviço, circulando oxigênio no Módulo Lunar Apollo e acionando as bombas de refrigeração dos foguetes Saturno I-B e Saturno V. Em 1974, os motores BLDC tornaram-se a escolha padrão para os ventiladores de suporte à vida da Apollo e para a circulação de oxigênio no Sistema Portátil de Suporte à Vida Lunar, e os engenheiros da NASA passaram a esperar uma vida útil de até 10 anos sem necessidade de manutenção para aplicações em exploração espacial e satélites. Uma peça mecânica simples — a escova — tornou-se um gargalo sob as condições extremas do vácuo, e a solução desse problema impulsionou a tecnologia de controle eletrônico para uso prático: um exemplo clássico de como o desenvolvimento espacial moldou a tecnologia civil.
Motores de passo: de relés ao disquete — As raízes do motor de passo remontam ao relé de passo do início do século XX (um mecanismo, usado em centrais telefônicas, entre outras coisas, que avança um contato a cada pulso), com o primeiro protótipo moderno de motor de passo surgindo na década de 1920. Um momento crucial para a ampla disseminação dessa tecnologia foi sua adoção em disquetes e discos rígidos no final da década de 1970. Posicionar uma cabeça de leitura/gravação com precisão, trilha por trilha, era ideal para a principal característica do controle em malha aberta — "pulsos enviados equivalem à distância percorrida" — sem a necessidade de um encoder, o que inaugurou uma era de produção em massa de motores de passo como o coração pulsante do hardware de armazenamento para o consumidor.
Servo: a mira de canhões antiaéreos deu origem à cibernética — Durante a Segunda Guerra Mundial, o matemático Norbert Wiener trabalhou no complexo problema da mira automática de canhões antiaéreos. Uma aeronave de alta velocidade estaria em outro lugar quando um projétil a atingisse, então o canhão tinha que apontar não para a posição atual do avião, mas para onde ele estaria. Wiener desenvolveu os cálculos matemáticos para prever a trajetória de uma aeronave a partir de dados de observação de radar ruidosos e realimentar continuamente essa previsão no mecanismo de mira. Nesse processo, ele percebeu algo sobre a própria estrutura — que o canhão, o radar e o operador humano juntos formavam um único sistema que percebia seu próprio erro e o corrigia continuamente — e percebeu que o mesmo padrão se aplicava a um sistema nervoso vivo. Essa percepção cristalizou-se em seu livro de 1948, Cibernética: Ou Controle e Comunicação no Animal e na Máquina. Um subproduto da tecnologia militar — a mira de canhões antiaéreos — tornou-se a base teórica para todos os sistemas de controle de malha fechada desde então, incluindo a teoria de controle de feedback que os servomotores atuais implementam diretamente. A estrutura básica do controle PID — medir o erro em relação a um alvo e enviar uma ação corretiva na direção que o anula — é, matematicamente, exatamente a mesma estrutura que Wiener encontrou naquele sistema heterogêneo de arma, radar e operador humano.
Uma aplicação real: oito motores BLDC, emparelhados para redundância, em um drone
Um exemplo representativo de motores BLDC sendo "usados vários ao mesmo tempo" é o DJI Agras T50, um drone para pulverização agrícola. Ele utiliza oito motores BLDC e oito hélices, dois por braço, distribuídos em quatro braços, coaxialmente em pares (uma configuração coaxial de rotor duplo), dividindo a sustentação gerada por cada braço entre os motores superior e inferior. A vantagem dessa configuração é a redundância: se um motor do par falhar, o outro tem a possibilidade de continuar mantendo a sustentação. Com um peso vazio de cerca de 40 kg, o drone transporta até 40 kg de carga útil para pulverização ou 50 kg para espalhamento, atingindo um peso de decolagem de 103 kg quando carregado para espalhamento. Equipado com detecção do ambiente (radar de varredura eletrônica frontal e traseira, sistema de visão binocular), ele alcança uma eficiência operacional de 21 hectares por hora no ambiente repleto de obstáculos das terras agrícolas. Em vez de levar a confiabilidade de cada motor BLDC individual ao limite, o emparelhamento de motores para garantir redundância no nível do mecanismo é a decisão de projeto que sustenta a implantação prática de drones grandes e com cargas pesadas. Mesmo a ideia compartilhada de "usar múltiplos motores BLDC" significa algo diferente dependendo do contexto — um quadricóptero de consumo precisa apenas dos quatro motores mínimos para garantir os graus de liberdade de controle de atitude, enquanto um drone industrial precisa atender simultaneamente à capacidade de carga e à redundância, alterando a finalidade da adição de mais motores.
O que as especificações de torque sozinhas não mostram — uma tentativa de 2025 de quantificar a atuação em "nível humano"
Um artigo de novembro de 2025 sobre a avaliação do desempenho de atuadores para robôs humanoides, "Atuação em Nível Humano para Humanoides" (MD-Nazmus Sunbeam), propõe uma estrutura de três camadas: um "Atlas de Graus de Liberdade Cinemáticos" que padroniza os sistemas de coordenadas por junta, um "Envelope de Equivalência Humana" que define os requisitos de torque/potência comparados à capacidade física humana e uma "Pontuação de Atuação em Nível Humano" que os agrega. O ponto central do artigo é que observar apenas os números de torque máximo em uma ficha técnica obscurece uma compensação que realmente importa — aumentar a relação de engrenagem significa ganhar torque, mas sacrificar a largura de banda de resposta e a eficiência; manter a relação de engrenagem baixa garante uma resposta rápida, mas dificulta a entrega do torque necessário. Este é o mesmo problema estrutural da questão central deste artigo, que trata da escolha entre motores BLDC, de passo e servo, apenas recorrendo um nível abaixo, na escolha da relação de transmissão — um retrato do estado atual da pesquisa. Aproximar-se do acionamento direto (sem engrenagens redutoras) facilita a detecção de forças externas (maior capacidade de reversão), mas limita o desempenho ao torque máximo que o motor pode fornecer; aumentar a relação de transmissão, por outro lado, permite lidar com mais torque, ao custo da velocidade de resposta e da capacidade de reversão mecânica. Essa relação demonstra que a compensação entre torque/resposta/método de controle, apresentada no início deste artigo, vai além do atuador em si, abrangendo todo o mecanismo no qual ele está integrado.
Parâmetros que determinam o desempenho
- Relação torque/peso (relação potência/peso): Para veículos aéreos como drones, o que predomina não é o torque absoluto, mas sim "a quantidade de empuxo que pode ser gerada em relação ao peso da unidade". É exatamente por isso que o T-Motor MN5006 se preocupa tanto com seu peso de 108g — um eixo de avaliação fundamentalmente diferente de uma filosofia de design industrial como a do Maxon EC-i 40.
- Malha aberta vs. malha fechada: O controle de malha aberta de um motor de passo é mais barato e menos complexo, não necessitando de circuitos de feedback de encoder, em troca do risco de travamento. Para aplicações onde a precisão posicional é crítica sob variações significativas de carga — como em trabalhos de precisão com braços robóticos, por exemplo — uma configuração de servo equipada com encoder torna-se o requisito padrão.
- Torque de retenção em repouso: Um motor de passo pode gerar um torque de retenção substancial em repouso apenas mantendo a energização, enquanto um motor BLDC precisa de controle especial (mantendo a corrente fluindo) para continuar produzindo torque quando parado, o que tende a aumentar as preocupações com o gerenciamento térmico.
- Resposta (largura de banda): O controle em malha fechada de um servo pode aumentar ainda mais a velocidade de resposta por meio do ajuste do ganho PID, mas o limite é definido pela própria constante de tempo elétrica do motor (a relação entre indutância e resistência) e pela constante de tempo mecânica (a relação entre inércia e amortecimento) — nenhuma lei de controle inteligente pode, em princípio, produzir uma resposta mais rápida do que as características físicas do próprio motor permitem.
- Resolução: Assim como a resolução de 4096 contagens do DYNAMIXEL XM430 (incrementos de 0,088°), a precisão de posicionamento de um servo está diretamente relacionada à sua largura de banda. Resolução do encoder. A resolução de um motor de passo é definida pelo seu ângulo de passo (tipicamente 1,8°, subdivisível por meio de um acionamento de micropasso) — um fator determinante fundamentalmente diferente.
- Custo e complexidade de controle: Um servo motor CA industrial (classe Yaskawa SGM7G) oferece alta precisão e alto torque, mas exige um driver dedicado e esforço de ajuste em contrapartida. Nos estágios iniciais de prototipagem, o baixo custo e a simplicidade de controle de um motor de passo como o da StepperOnline são frequentemente priorizados.
- Ondulação de torque por método de comutação: Mesmo para o mesmo motor BLDC, o acionamento trapezoidal e o FOC (acionamento senoidal) produzem graus muito diferentes de suavidade de torque. Para aplicações onde a vibração em baixa velocidade afeta diretamente a qualidade da imagem ou a precisão do movimento — um gimbal de câmera, uma junta de robô — o FOC é quase obrigatório, enquanto uma aplicação dominada por rotação em alta velocidade, como uma hélice de drone, raramente apresenta problemas, mesmo com acionamento trapezoidal.
- Garantindo confiabilidade por meio de redundância: Como mostra a configuração de rotor duplo coaxial do DJI Agras T50, uma decisão de projeto para paralelizar várias unidades no nível do mecanismo e tolerar a falha de uma delas — em vez de levar a confiabilidade individual do motor ao limite — é uma opção realista para aplicações grandes e de alta carga útil.
- Margem de tensão e corrente de acionamento: O Maxon EC-i 40 pode ser acionado em uma ampla faixa de 15 a 48 V, com torque e velocidade nominais aumentando conforme a tensão aplicada aumenta. Em um robô móvel onde a tensão da bateria é fixa, a quantidade dessa margem de tensão que pode ser realmente usada determina o desempenho obtido. Um produto como o T-Motor MN5006, classificado para baterias LiPo de 4 a 6 células (tensão nominal de 14,8 a 22,2 V), também tem sua faixa de aplicação definida diretamente pela faixa de tensão de alimentação esperada.
- Custo do ajuste do ganho PID: O controle em malha fechada de um servo pode, em teoria, acompanhar qualquer variação de carga, mas na prática, ajustar os ganhos Kp, Ki e Kd em hardware real exige esforço considerável. O controle em malha aberta de um motor de passo não possui essa etapa de ajuste, e o custo de tempo para configurar todo o sistema é um eixo de comparação que vale a pena considerar juntamente com o torque e o preço.
O torque de pico do atuador pode ser usado continuamente?
As classificações de pico e contínuas diferem. Verifique a temperatura, a velocidade, o resfriamento e a duração da carga em relação ao ciclo de trabalho.
Referências
- Ficha técnica do maxon EC-i 40 (maxon)
- Página do produto T-Motor MN5006 KV300 (T-Motor)
- Página do produto StepperOnline NEMA17 stepper motor
- Página do produto DYNAMIXEL XM430-W350-T (ROBOTIS)
- Página do produto Yaskawa Sigma-7 SGM7G series (Yaskawa)
- Motores de passo vs. Servomotores: Como escolher o certo (Design News)
- Motor elétrico CC sem escovas (Wikipedia, referencia o artigo de Wilson & Trickey de 1962)
- APLICAÇÕES DA TECNOLOGIA AEROESPACIAL: MOTORES CC SEM ESCOVAS (NASA CR-2506)
- Motores de passo e suas aplicações (GlobalSpec)
- Norbert Wiener e o Nascimento da Cibernética (Engines of Our Ingenuity)
- Página do produto DJI AGRAS T50 (DJI)
- Especificações do DJI AGRAS T50 (DJI)
- DJI Agras (Wikipedia)
- Atuação em nível humano para humanoides (arXiv:2511.06796)
Comentários
Entre na sua conta para continuar.
Ainda não há dados.