Contents — find the section you need
액추에이터는 전기 에너지를 기계적 운동으로 변환하는 장치로, 로봇의 "근육"과 같습니다. 관절을 돌리거나, 바퀴를 회전시키거나, 팔을 뻗는 등 자율 이동 로봇이나 매니퓰레이터의 모든 움직이는 부분은 액추에이터에 의해 구동됩니다. "BLDC 모터", "스테퍼 모터", "서보 모터"라는 용어는 종종 같은 의미로 사용되지만, 실제로는 서로 다른 두 가지 축을 나타냅니다. BLDC 모터와 스테퍼 모터는 전자기력을 생성하는 방식과 위치(구조)에 따라 정의되는 "모터 유형"인 반면, 서보 모터는 대부분의 경우 "제어 아키텍처"를 의미합니다. 즉, 엔코더와 드라이버를 결합하여 제어 루프를 완성하는 방식입니다. 이 두 가지는 상호 배타적인 대안이 아닙니다. 이러한 관점에서 볼 때, 실제로 액추에이터를 선택할 때 중요한 것은 토크, 응답성, 제어 복잡성/비용이라는 세 가지 축 사이의 절충점입니다. 이 글에서는 실제 제품 데이터를 사용하여 이 세 가지 축을 비교합니다.
 NEMA17 스테퍼 모터
 아웃러너형 BLDC 모터(3선식)
이미지: Nema 17 스테퍼 모터 (oomlout, CC BY-SA 2.0) / Outrunner (1sfoerster, CC BY-SA 3.0), 모두 Wikimedia Commons. 본문에서 비교한 제품(StepperOnline/T-Motor 유닛)과 정확히 동일한 제품은 아니지만, 동일한 모터 구조를 대표하는 예시입니다. 서보 모터(Dynamixel/Yaskawa 유닛)에 대한 적절한 개별 사진을 위키미디어 커먼즈에서 찾을 수 없어 포함하지 않았습니다.


원리: 모든 전자기 모터에 공통적인 토크 및 역기전력
BLDC, 스테퍼, 서보 모터는 모두 동일한 기본 전자기 원리를 기반으로 합니다. 자기장 내에 놓인 코일에 전류가 흐르면 도체에 힘(로렌츠 힘)이 발생하고, 이 힘이 회전자를 회전시키는 토크가 됩니다. 발생 토크는 대략 모터의 토크 상수와 권선 전류의 곱입니다.
로터가 회전함에 따라 코일 자체가 자기장을 통과하면서 각속도 \omega에 비례하는 역기전력 e을 발생시킵니다.
이상적인 모터에서는 유닛이 정렬되면 k_t과 k_e이 같아지며, 이것이 모터의 기본적인 토크-속도 특성입니다. 전류가 많을수록 토크가 커지고, 회전 속도가 높을수록 역기전력이 공급 전압에 가까워져 가속이 더 어려워집니다. BLDC 모터, 스테퍼 모터, 서보 모터의 차이점은 이 전자기력을 생성하는 방식(구조)과 제어하는 방식(아키텍처)의 차이일 뿐입니다.
주요 구성 요소: BLDC 모터 및 스테퍼 모터
BLDC 모터(브러시리스 DC 모터)는 영구 자석이 있는 회전자와 전자적으로 스위칭되는 다상 권선이 있는 고정자로 구성됩니다. 기존의 브러시드 DC 모터는 기계적 접점(브러시와 정류자)을 통해 전류 방향을 전환하는 반면, BLDC 모터는 홀 센서 또는 역기전력 검출을 통해 회전자 위치를 감지하고 반도체 스위치(인버터)를 통해 권선 여자 패턴을 전자적으로 전환합니다. 기계적 마모 부품이 없기 때문에 긴 수명, 높은 효율, 고속 회전이 가능하며, 연속 회전이 필요한 응용 분야에 널리 사용됩니다. 회전자 위치 감지 방식에도 차이가 있습니다. 고정자에 홀 센서를 물리적으로 배치하는 "센서드" 설계는 정지 상태나 저속에서도 정확한 위치 추적이 가능하지만, 부품 수가 많아지고 비용이 증가합니다. 권선에 유도되는 역기전력 파형으로부터 위치를 추론하는 "센서리스" 설계는 부품 수를 줄여주지만, 정지 직후나 매우 낮은 속도에서 역기전력이 작아 위치 추정 정확도가 떨어지는 단점이 있습니다. 드론 모터 대부분이 센서리스 방식을 채택하는 이유는 바로 이러한 단점이 드론의 사용 사례와 잘 맞아떨어지기 때문입니다. 드론이 이륙한 후에는 모터가 저속 영역보다 훨씬 높은 회전 속도를 유지하기 때문입니다.
스테퍼 모터는 회전자를 일정한 각도로 회전시켜 고정자의 자기극에 순차적으로 에너지를 공급합니다. 대부분의 제품은 엔코더 없이 개방 루프 제어 방식으로 작동하며, "전송된 펄스 수"만을 기준으로 위치를 추적합니다. 회전자가 에너지 공급 스위치당 회전하는 각도를 스텝 각도라고 하며, 대표적인 1.8° 스텝 모터는 한 바퀴 회전을 200단계(360° ÷ 1.8°)로 나눕니다.
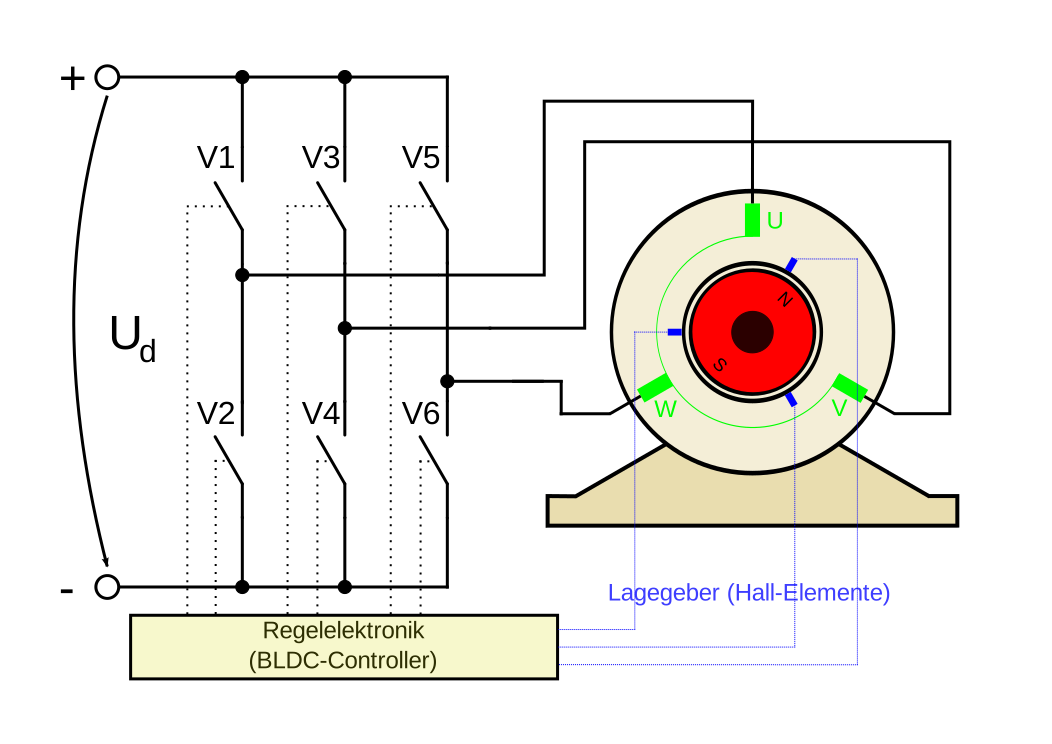 BLDC 모터 구조
 바이폴라 스테퍼 모터 권선
이미지: EC-Motor (Dermartinrockt, 공개 도메인) / Stepper 모터 바이폴라 코일 (공개 도메인), 모두 위키미디어 커먼즈.


개방 루프 방식은 펄스 전송과 실제 회전 속도의 불일치로 인한 위치 오차 발생, 즉 스톨(stall)의 위험이 있지만, 회로가 간단하고 저렴하다는 장점이 있습니다. 정지 상태에서도 지속적인 여자만으로 상당한 유지 토크를 생성할 수 있다는 점은 연속 회전을 전제로 하는 BLDC와 차별화되는 또 다른 특징입니다.
BLDC 내에서도 권선 여자 패턴 전환 방식에 따라 제어 방식이 세분화됩니다. 가장 간단한 사다리꼴(6단계) 정류 방식은 3상 중 2상만 동시에 켜거나 끄는 방식으로, 회로는 단순하지만 정류 전환 시점에 토크 리플이 발생하기 쉽습니다. 반면 정현파 구동(FOC, 필드 지향 제어) 방식은 회전자 각도에 따라 3상 모두에 정현파 전류를 지속적으로 흐르게 하여 생성 토크를 부드럽게 유지합니다. 사다리꼴 구동 방식보다 연산량이 많지만, 저속 진동이나 소음이 중요한 응용 분야(로봇 관절, 정밀 장비)에서는 FOC 방식이 표준으로 자리 잡았습니다. 동일한 BLDC "구조" 내에서도 이러한 "제어 방식"의 선택만으로도 응답의 부드러움과 컨트롤러 복잡성 사이의 균형점이 달라집니다.
제어 아키텍처 축: "폐쇄 루프"를 의미하는 서보
"서보 모터"는 특정 모터 구조를 지칭하는 것이 아니라, 모터와 엔코더(위치/속도 센서), 드라이버(제어 회로)를 결합하여 목표값과 측정값의 차이를 피드백하여 목표값을 추적하는 제어 아키텍처를 의미합니다. 대부분의 상용 "서보 모터" 제품은 내부적으로 BLDC 모터(또는 AC 서보의 경우 동기 모터)에 폐쇄 루프 제어 회로를 얹은 구조입니다. 기본 제어 법칙은 PID 제어이며, 목표값 대비 오차 e(t)로부터 조작 변수 u(t)을 다음과 같이 계산합니다.
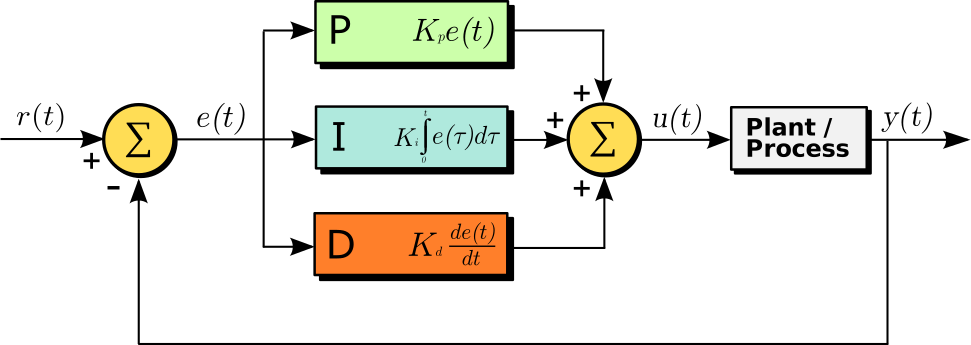 PID 제어 피드백 루프
이미지: PID 제어 블록 다이어그램 (Arturo Urquizo), Wikimedia Commons (CC BY-SA 3.0).

비례항( K_p e )은 현재 오차 자체에 반응하고, 적분항은 누적 오차를 제거하며, 미분항은 오차의 변화 속도에 반응합니다. 엔코더는 실제 위치/속도를 지속적으로 모니터링하고 보정을 적용하기 때문에 부하 변화와 같은 교란 상황에서도 시스템이 목표물을 추적할 수 있습니다. 각 게인( K_p , K_i , K_d ) 값은 이론만으로 결정되는 경우가 드물며, 실제 하드웨어에서 응답 파형을 관찰하면서 시행착오를 거쳐 "튜닝"을 해야 합니다. 게인이 너무 작으면 추적이 느려지고, 너무 크면 진동이나 불안정성이 발생하므로 이러한 튜닝 작업 자체가 서보 모터 도입 비용에 포함됩니다. 또한 엔코더를 스테퍼 모터에 추가하여 루프를 닫는 "폐루프 스테퍼"라는 중간 제품군도 있는데, 이는 개루프/폐루프 축과 BLDC/스테퍼 축이 서로 완전히 독립적임을 입증합니다.
주요 제품 사양 비교
| 제품 | 유형 | 정격/최대 토크 | 속도/분해능 | 전압/전류 | 참고 사항 |
|---|---|---|---|---|---|
| Maxon EC-i 40 | BLDC 모터(산업용) | 최대 연속 토크 171mNm, 정지 토크 2760mNm | 무부하 속도 ~4,700–18,000rpm(전압에 따라 다름) | 15–48V | 정격 출력 170W |
| T-Motor MN5006 (KV300) | BLDC 모터(드론 아웃러너) | 권장 추력 0.8–1kg(연속), 최대 추력 3.2kg | 24N28P 구성, 무게 108g | 4–6S LiPo 배터리 호환, 최대 전류 26A | 장시간 비행을 위한 Antigravity 시리즈 |
| StepperOnline 17HS24-2104S | 스테퍼 모터(NEMA17, 개루프) | 유지 토크 65Ncm | 스텝 각도 1.8°(200스텝/회전) | 2.1A/상 | 42×42×60mm |
| Robotis DYNAMIXEL XM430-W350-T | 서보 모터(로봇 관절) | 정지 토크 4.1Nm, 정격 토크 0.82Nm | 해상도 4096(12비트, 0.088°) | 12V | 무게 82g, 전류 기반 위치 제어 지원 |
| Yaskawa SGM7G | 서보 모터(산업용 AC 서보) | 정격 토크 최대 95.2Nm | 정격 속도 1500rpm, 24비트 엔코더 | — | Sigma-7 시리즈 최고 토크 등급 |
동일한 Sigma-7 라인업 내에서 SGM7J(최대 2.39Nm, 3000rpm)와 SGM7P(최대 4.77Nm, 3000rpm)는 소형 경량 애플리케이션에 적합하게 설계되었으며, SGM7G는 속도를 1500rpm으로 제한하는 대신 최대 95.2Nm의 토크를 제공하여 "고토크, 저속"에 최적화된 모델입니다. 동일한 제조사와 동일한 엔코더 기술(24비트)을 사용하면서도 토크와 속도 중 어느 것을 우선시하는지에 따라 여러 모델로 구분되는 것은 "서보 모터"라는 제품군이 단일한 성능 프로필을 가지는 것이 아니라 사용 사례에 따라 다양한 토크/속도 절충점을 가지고 있음을 보여줍니다.
이 두 BLDC 제품을 비교해 보면 동일한 "BLDC 모터" 범주 내에서도 "최적화" 방향이 얼마나 다를 수 있는지 알 수 있습니다. Maxon의 EC-i 40은 넓은 토크 및 속도 범위와 유연한 전압 범위를 우선시하는 산업용 액추에이터로 설계되었으며, T-Motor MN5006은 항공기에 특화된 질문, 즉 108g의 무게에서 얼마나 많은 추력을 뽑아낼 수 있는지(출력 대 중량비)에 대한 답을 극한까지 끌어올렸습니다. StepperOnline의 17HS24-2104S 스테퍼 모터는 2.1A/상에서 간단한 정전류 구동으로 65Ncm의 유지 토크를 달성하며, 엔코더 없이 정지 상태에서 해당 토크를 유지할 수 있다는 점은 BLDC 모터나 서보 모터에서는 찾아볼 수 없는 특징입니다. 두 서보 제품 중 로봇 관절 제어에 특화된 DYNAMIXEL XM430은 4096 해상도의 엔코더를 12V/82g의 소형 패키지에 담았고, 산업용 Yaskawa SGM7G는 무게 등급이 완전히 다른 제품으로, 실용적인 1500rpm 작동 범위에서 무려 95.2Nm의 토크를 제공합니다.
참고로, newbot 프로젝트의 구동계는 BLDC, 스테퍼, 서보 모터를 사용하지 않고, 엔코더가 내장된 브러시드 DC 기어 모터(12V, 100RPM)를 모터 드라이버(Cytron MDD10A)를 통해 PWM 방식으로 구동합니다. 다만, 제어 방식은 여기서 설명하는 "서보" 방식의 실시간 폐루프 속도 제어는 아닙니다. 이는 알려진 속도 명령(mm/s)을 전송하고, 엔코더의 측정값과 비교하여 속도 명령을 PWM 듀티 사이클로 변환하는 계수를 사전 보정하는 피드포워드 방식의 설정입니다. 비교적 간단한 차동 2륜 구동의 경우, 전용 서보 제품이 제공하는 상시 피드백 제어를 도입하는 것보다 저렴한 범용 기어 모터를 사전 보정만으로 사용 가능한 정밀도로 구동하는 것이 비용/복잡성 측면에서 더 합리적인 설계 판단이었음을 시사합니다.
역사: 진공 상태에서의 브러시 마모, 플로피 디스크의 핵심, 그리고 대공 조준에서 탄생한 사이버네틱스
BLDC: 진공 상태에서 브러시 수명이 단 몇 분에 불과하다는 발견 — 제2차 세계 대전 중, 30,000피트(약 9,100m) 이상의 고도에서 항공기 회전 장비의 브러시가 빠르게 마모되고 고장나는 현상이 브러시리스 모터 연구의 출발점이 되었습니다. 1950년대 중반, H. D. 브레일스포드는 브러시를 제거함으로써 놀라울 정도로 긴 수명을 구현할 수 있음을 보여주는 최초의 "브러시리스" 직류 모터를 선보였습니다. 이론적인 측면에서는 T. G. 윌슨과 P. H. 트리키가 1962년 논문 "고체 정류를 이용한 직류 기계(D.C. Machine With Solid State Commutation)"에서 트랜지스터를 사용한 고체 정류 개념을 제시했습니다. 결정적인 발견은 NASA에서 나왔습니다. 1966년 기술 보고서에 따르면 기존의 탄소 브러시 정류기는 진공 상태에서 작동할 경우 수명이 단 몇 분에 불과한 것으로 나타났습니다. 다시 말해, 우주의 진공 상태는 브러시 모터를 사용할 수 없게 만들었습니다. 1965년에는 이미 우주 환경에 적합한 BLDC 모터(1와트에서 0.5마력까지)가 아폴로 달 착륙선의 산소 순환과 새턴 I-B 및 새턴 V 로켓의 냉각수 펌프 구동에 사용되고 있었습니다. 1974년에는 BLDC 모터가 아폴로 임무의 생명 유지 장치 송풍기와 달 휴대용 생명 유지 시스템의 산소 순환에 표준으로 자리 잡았고, NASA 엔지니어들은 우주 탐사 및 위성 응용 분야에서 최대 10년 동안 유지 보수 없이 작동할 수 있을 것으로 기대하게 되었습니다. 단순한 기계 부품인 브러시가 극한의 진공 상태에서 병목 현상을 일으켰고, 이 문제를 해결하면서 전자 제어 기술이 실용화 단계로 나아갔습니다. 이는 우주 개발이 민간 기술을 발전시킨 전형적인 사례입니다.
스테퍼 모터: 릴레이에서 플로피 디스크까지 — 스테퍼 모터의 기원은 20세기 초 스테핑 릴레이(전화 교환기 등에 사용되었으며, 펄스마다 접점을 이동시키는 메커니즘)로 거슬러 올라가는 것으로 알려져 있으며, 최초의 현대적인 스테퍼 모터 프로토타입은 1920년대에 등장했습니다. 이 기술이 널리 보급된 결정적인 계기는 1970년대 후반 플로피 디스크와 하드 디스크 드라이브에 채택된 것이었습니다. 트랙별로 읽기/쓰기 헤드를 정밀하게 위치시키는 것은 엔코더 없이도 "전송된 펄스가 이동 거리와 같다"는 개루프 제어의 핵심 특성과 잘 맞아떨어졌고, 이는 스테퍼 모터가 소비자용 저장 장치의 핵심 부품으로 대량 생산되는 시대를 열었습니다.
서보: 대공포 조준이 사이버네틱스의 탄생 — 제2차 세계 대전 중, 수학자 노버트 위너는 대공포의 자동 조준이라는 난제를 해결하기 위해 노력했습니다. 고속으로 비행하는 항공기는 포탄이 도달할 때쯤이면 이미 다른 곳에 있을 것이므로, 포는 항공기의 현재 위치가 아니라 앞으로 도달할 위치를 조준해야 했습니다. 위너는 잡음이 많은 레이더 관측 데이터로부터 항공기의 궤적을 예측하고 그 예측값을 조준 장치에 지속적으로 입력하는 수학적 공식을 개발했습니다. 그 과정에서 그는 포, 레이더, 그리고 조작자가 하나의 시스템을 이루어 스스로 오류를 감지하고 끊임없이 수정한다는 사실을 발견했고, 이러한 원리가 살아있는 신경계에도 적용된다는 것을 깨달았습니다. 이러한 통찰은 1948년 그의 저서 《사이버네틱스: 동물과 기계의 제어와 통신》에 집약되었습니다. 군사 기술의 부산물인 대공포 조준은 이후 모든 폐루프 제어 시스템의 이론적 토대가 되었으며, 오늘날 서보 모터에 직접적으로 적용되는 피드백 제어 이론의 기반이 되기도 했습니다. PID 제어의 기본 구조, 즉 목표값 대비 오차를 측정하고 오차를 상쇄하는 방향으로 보정 동작을 보내는 방식은 수학적으로 위너가 총, 레이더, 그리고 조작자로 구성된 이질적인 시스템에서 발견한 구조와 정확히 동일합니다.
실제 적용 사례: 드론 한 대에 장착된 8개의 BLDC 모터, 이중화 설계
BLDC 모터를 "여러 개를 동시에 사용하는" 대표적인 사례는 농업용 분무 드론인 DJI Agras T50입니다. 이 드론은 8개의 BLDC 모터와 8개의 프로펠러를 4개의 암에 각각 2개씩, 총 8개를 동축으로 배치(동축 이중 로터 구성)하여 각 암에서 발생하는 양력을 위쪽 모터와 아래쪽 모터로 분산시킵니다. 이러한 배치의 장점은 이중화입니다. 한 쌍의 모터 중 하나가 고장 나더라도 다른 하나가 양력을 유지할 수 있습니다. 드론의 자체 중량은 약 40kg이지만, 분무용으로는 최대 40kg, 살포용으로는 최대 50kg의 탑재물을 운반할 수 있으며, 살포용으로 적재했을 때 이륙 중량은 103kg에 달합니다. 전방 및 후방 위상 배열 레이더와 쌍안 시각 시스템을 포함한 주변 환경 감지 기능을 통해 장애물이 많은 농경지 환경에서도 시간당 21헥타르의 작업 효율을 달성합니다. 각각의 BLDC 모터의 신뢰성을 극한까지 시험하는 대신, 모터들을 짝지어 메커니즘 수준에서 이중화를 확보하는 것이 대형 고중량 탑재 드론의 실용적인 배치를 위한 설계 원칙입니다. "여러 개의 BLDC 모터 사용"이라는 공통된 개념조차도 상황에 따라 의미가 다릅니다. 일반 소비자용 쿼드콥터는 자세 제어 자유도를 확보하기 위해 최소 4개의 모터만 필요하지만, 산업용 드론은 탑재물 운반 능력과 이중화라는 두 가지 조건을 동시에 충족해야 하므로 모터 추가의 목적이 달라집니다.
토크 사양만으로는 알 수 없는 것 — "인간 수준" 구동력을 정량화하려는 2025년 시도
2025년 11월에 발표된 휴머노이드 로봇의 액추에이터 성능 평가 논문 "휴머노이드를 위한 인간 수준 구동(Human-Level Actuation for Humanoids, MD-Nazmus Sunbeam)"은 세 가지 계층으로 구성된 프레임워크를 제안합니다. 첫째, 관절별 좌표계를 표준화하는 "운동학적 자유도 아틀라스(Kinematic DoF Atlas)", 둘째, 인간의 신체적 능력에 맞춰 토크/동력 요구 사항을 정의하는 "인간 등가 범위(Human-Equivalence Envelope)", 셋째, 이들을 종합하는 "인간 수준 구동 점수(Human-Level Actuation Score)"입니다. 이 논문의 핵심은 사양표에 나와 있는 최대 토크 수치만으로는 실제로 중요한 상충 관계를 간과할 수 있다는 것입니다. 기어비를 높이면 토크는 증가하지만 응답 대역폭과 효율성이 저하되고, 기어비를 낮게 유지하면 응답 속도는 빨라지지만 필요한 토크를 전달하기 어려워집니다. 이 글의 핵심 질문인 BLDC, 스테퍼, 서보 모터 중 하나를 선택하는 것과 동일한 구조적 문제가 기어비 선택이라는 한 단계 아래로 확장된 형태로 나타납니다. 이는 현재 연구의 최전선이 어디에 있는지를 보여주는 단면입니다. 직접 구동 방식(감속 기어 없음)에 가까워질수록 외부 힘을 더 쉽게 감지할 수 있지만(역구동성 향상), 모터 자체의 토크 한계로 성능이 제한됩니다. 반대로 기어비를 높이면 응답 속도와 기계적 역구동성이 저하되는 대신 더 큰 토크를 처리할 수 있습니다. 이러한 관계는 이 글 서두에서 소개한 토크/응답/제어 방식 간의 상충 관계가 액추에이터뿐만 아니라 전체 메커니즘 설계에도 적용된다는 것을 보여줍니다.
성능을 결정하는 매개변수
- 토크 대 중량비(출력 대 중량비): 드론과 같은 비행체의 경우, 절대적인 토크가 아니라 "자체 중량 대비 생성할 수 있는 추력"이 중요합니다. 바로 이런 이유로 T-Motor MN5006은 108g이라는 무게에 집착합니다. 이는 Maxon EC-i 40과 같은 산업 디자인 철학과는 근본적으로 다른 평가 기준입니다.
- 개방 루프 vs. 폐쇄 루프: 스테퍼 모터의 개방 루프 제어는 인코더 피드백 회로가 필요 없어 더 저렴하고 간단하지만, 스톨 위험이 있습니다. 정밀 로봇 팔 작업과 같이 부하 변동이 심한 환경에서 위치 정확도가 매우 중요한 응용 분야에서는 엔코더가 장착된 서보 구성이 사실상 필수 요건이 됩니다.
- 정지 시 유지 토크: 스테퍼 모터는 전원을 공급하는 것만으로 정지 상태에서도 상당한 유지 토크를 생성할 수 있는 반면, BLDC 모터는 정지 상태에서도 토크를 유지하기 위해 특별한 제어(전류 흐름 유지)가 필요하며, 이는 열 관리 문제를 야기하는 경향이 있습니다.
- 응답 속도(대역폭): 서보의 폐루프 제어는 PID 게인 튜닝을 통해 응답 속도를 더욱 향상시킬 수 있지만, 그 한계는 모터 자체의 전기적 시정수(인덕턴스와 저항의 비율)와 기계적 시정수(관성과 감쇠의 비율)에 의해 결정됩니다. 원칙적으로 아무리 정교한 제어 법칙을 사용하더라도 모터의 물리적 특성이 허용하는 것보다 빠른 응답 속도를 생성할 수는 없습니다.
- 해상도: DYNAMIXEL XM430의 4096 카운트 해상도(0.088° 증분)와 같이 서보의 위치 정밀도는 엔코더에 직접적으로 대응됩니다. 해상도. 스테퍼 모터의 해상도는 스텝 각도(일반적으로 1.8°, 마이크로스테핑 드라이브를 통해 더 세분화 가능)로 결정되는데, 이는 근본적으로 다른 결정 요인입니다.
- 비용 및 제어 복잡성: 산업용 AC 서보 모터(야스카와 SGM7G급)는 높은 정밀도와 높은 토크를 제공하지만, 전용 드라이버와 튜닝 작업이 필요합니다. 초기 프로토타입 제작 단계에서는 StepperOnline의 스테퍼 모터처럼 저렴한 비용과 간단한 제어 방식을 가진 모터가 우선시되는 경우가 많습니다.
- 정류 방식에 따른 토크 리플: 동일한 BLDC 모터라도 사다리꼴 정류 방식과 FOC(정현파 정류 방식)는 토크의 평활도에 큰 차이를 보입니다. 저속 진동이 이미지 품질이나 동작 정밀도에 직접적인 영향을 미치는 응용 분야(카메라 짐벌, 로봇 관절 등)에서는 FOC(Front-Oriented Control)가 거의 필수적이지만, 드론 프로펠러처럼 고속 회전이 주를 이루는 응용 분야에서는 사다리꼴 구동 방식을 사용하더라도 문제가 발생하는 경우는 드뭅니다.
- 이중화를 통한 신뢰성 확보: DJI Agras T50의 동축 듀얼 로터 구성에서 볼 수 있듯이, 개별 모터의 신뢰성을 한계까지 몰아붙이는 대신 메커니즘 수준에서 여러 장치를 병렬화하고 하나의 고장을 허용하는 설계 결정은 대형 고하중 응용 분야에서 현실적인 선택입니다.
- 구동 전압 및 전류 마진: Maxon EC-i 40은 15~48V의 넓은 범위에서 구동할 수 있으며, 정격 토크와 속도는 인가 전압이 증가함에 따라 상승합니다. 배터리 전압이 고정된 모바일 로봇에서 실제로 사용할 수 있는 전압 마진의 양이 실제 성능을 결정합니다. T-Motor MN5006과 같은 제품은 4~6S LiPo 배터리(공칭 전압 14.8~22.2V)용으로 설계되었으며, 마찬가지로 예상 공급 전압 범위에 따라 적용 범위가 직접적으로 결정됩니다.
- PID 게인 튜닝 비용: 서보 모터의 폐루프 제어는 이론적으로 모든 부하 변화를 추적할 수 있지만, 실제 하드웨어에서 Kp, Ki, Kd 게인을 튜닝하는 데는 상당한 노력이 필요합니다. 스테퍼 모터의 개루프 제어는 이러한 튜닝 단계가 전혀 없으며, 전체 시스템을 작동시키는 데 드는 시간은 토크 및 가격과 함께 고려할 만한 중요한 비교 요소입니다.
액추에이터의 최대 토크를 연속적으로 사용할 수 있습니까?
최대 토크와 연속 토크 정격은 다릅니다.
온도, 속도, 냉각 및 부하 지속 시간을 듀티 사이클과 비교하여 확인하십시오.참고 자료
- maxon EC-i 40 데이터시트 (maxon)
- T-Motor MN5006 KV300 제품 페이지 (T-Motor)
- StepperOnline NEMA17 스테퍼 모터 제품 페이지
- DYNAMIXEL XM430-W350-T 제품 페이지 (ROBOTIS)
- Yaskawa Sigma-7 SGM7G 시리즈 제품 페이지 (Yaskawa)
- 스테퍼 모터 vs 서보 모터: 적합한 모터 선택 방법 (Design News)
- 브러시리스 DC 전기 모터 (위키피디아, 1962년 윌슨 & 트리키 논문 참조)
- 항공우주 기술의 응용: 브러시리스 DC 모터 (NASA CR-2506)
- 스테퍼 모터 및 그 응용 분야 (GlobalSpec)
- 노버트 위너와 사이버네틱스의 탄생 (우리의 독창성의 엔진)
- DJI AGRAS T50 제품 페이지 (DJI)
- DJI AGRAS T50 사양 (DJI)
- DJI AGRAS (위키피디아)
- 휴머노이드용 인간 수준 작동(arXiv:2511.06796)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.