Contents — find the section you need
배터리는 화학 반응에서 발생하는 전자의 교환을 사용 가능한 전류로 변환하며, 특히 리튬 이온 배터리는 리튬 이온이 양극과 음극 사이를 오가며 생성되는 전위차를 에너지원으로 사용합니다. 로봇이나 드론의 성능을 좌우하는 요소를 이야기할 때, 사람들은 대개 라이다(LiDAR)나 관성 측정 장치(IMU)와 같은 센서에 주목하지만, 실제로는 기체의 비행 거리, 탑재량, 안전 여유를 제한하는 것은 거의 항상 배터리와 이를 제어하는 배터리 관리 시스템(BMS)입니다. 센서나 모터의 성능이 아무리 뛰어나더라도 전력 시스템이 병목 현상을 일으키면 기체는 날지 못하고 로봇은 움직일 수 없습니다.
 18650(왼쪽) 및 21700(오른쪽) 원통형 리튬 이온 셀
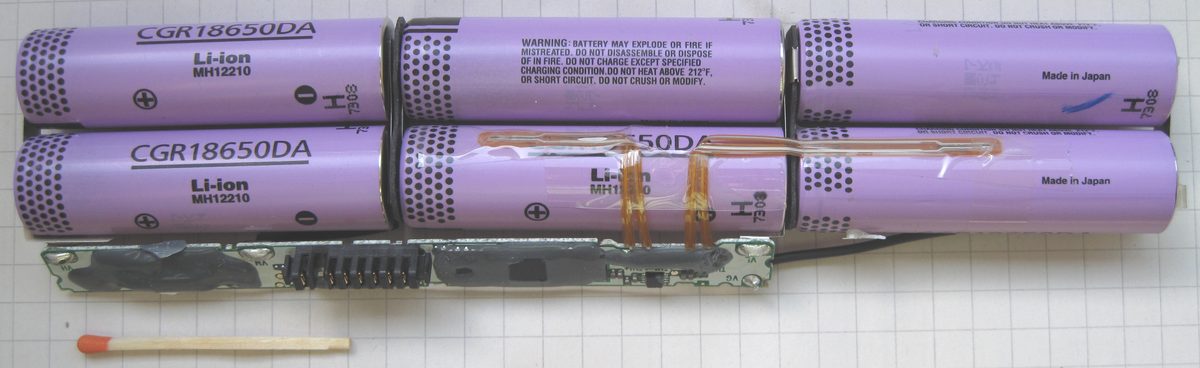 배터리 팩 내부: 직렬/병렬로 연결된 여러 셀과 BMS 보드
이미지: 18650 및 21700 리튬 이온 배터리 셀 (Sevenethics, CC0) / Lithiumion-laptop-battery-internals (주 저작권자, CC BY-SA 3.0), Wikimedia Commons 제공.


원리: 리튬 이온의 왕복 운동 및 C-rate라는 제약 조건
방전 시, 음극(일반적으로 흑연)에 있는 리튬 이온은 전해액을 통해 양극(리튬 코발트 산화물과 같은 전이 금속 산화물)으로 이동하고, 동시에 전자는 외부 회로를 통해 양극으로 흘러 전류를 생성합니다. 일반적인 흑연 양극/리튬 코발트 산화물 음극 조합의 경우, 반쪽 반응은 다음과 같이 나타낼 수 있습니다.
충전 시에는 이 반응이 역으로 진행됩니다. 외부 전원이 전자를 음극으로 다시 밀어 넣어 리튬 이온을 음극으로 이동시킵니다. 전극 재료의 특정 조합은 공칭 전압, 에너지 밀도 및 안전 특성을 결정합니다. 바로 이 부분에서 아래 비교 제품 간의 화학적 차이(NMC, NCA, LiFePO4 등)가 발생합니다.
 리튬 이온 배터리 방전 모델(액체 전해질/분리막 설계)
이미지: General 리튬 이온 배터리 방전 다이어그램 (Sdk16420, CC BY-SA 4.0), Wikimedia Commons.

로봇 및 드론 응용 분야에서는 전기화학적 특성 자체보다 "C-rate"가 훨씬 더 중요한 지표입니다. C-rate는 무차원 수치로, 실제 전류가 셀의 정격 용량(Ah)의 몇 배에 해당하는지를 나타냅니다.
예를 들어, 정격 용량이 4.2Ah인 셀에서 45A를 끌어다 쓰는 것은 대략 10.7C에 해당합니다. 모터를 구동하기 위해 순간적으로 큰 전류가 필요한 드론이나 다족 로봇의 경우, 높은 C-rate 방전을 견딜 수 없는 셀을 선택하면 전압 강하 및 내부 저항으로 인한 발열로 성능이 저하될 뿐만 아니라, 급격한 성능 저하 및 열 폭주 위험이 높아집니다. 에너지 밀도(Wh/kg, Wh/L)와 높은 C-rate 방전 능력은 서로 상충 관계에 있으며, 이러한 상충 관계는 시스템의 액추에이터(모터) 측 전류 요구량과 직접적인 관련이 있습니다.
이와 동일한 구조가 BMS(배터리 관리 시스템)의 SOC(충전 상태) 추정 방식의 기본 원리입니다. 가장 간단한 방법인 쿨롱 카운팅은 시간에 따른 전류를 적분하여 잔여 용량을 추적합니다.
이 방정식은 IMU(관성 측정 장치)에서 자세 추정을 위해 각속도를 적분하는 방식과 동일한 구조를 가지고 있으며, 동일한 문제점을 내포합니다. 즉, 전류 센서 측정 오차가 시간이 지남에 따라 누적되어 "드리프트"가 발생합니다. 실제로 BMS는 무부하 상태일 때의 개방 회로 전압(OCV)과 SOC의 관계를 나타내는 OCV를 기준으로 쿨롱 카운팅 오차를 주기적으로 재설정하거나, 확장 칼만 필터를 사용하여 OCV 기준값과 적분된 전류를 융합합니다.
고체 배터리: 전해질을 고체로 교체
오늘날 사용되는 거의 모든 리튬 이온 배터리는 양극과 음극을 분리하는 전해질로 가연성 액체 유기 용매를 사용합니다. 전고체 배터리는 액체 전해질을 세라믹(산화물 기반), 황화물 또는 고분자와 같은 고체 전해질로 대체하여, 휘발성 용매로 인한 누출 및 화재 위험을 구조적으로 줄입니다. 또한, 리튬 금속 자체를 음극으로 사용할 수 있게 되어(탄소와 같은 기질 없이 리튬을 직접 증착 및 용해) 단위 부피 및 무게당 에너지 밀도를 크게 높일 수 있습니다. 일반적인 리튬 이온 배터리 팩의 에너지 밀도가 약 160~260 Wh/kg인 반면, 전고체 배터리는 300 Wh/kg을 초과하는 것으로 알려져 있으며, 일부 실험실 규모 실험에서는 400~500 Wh/kg에 도달하기도 했습니다.
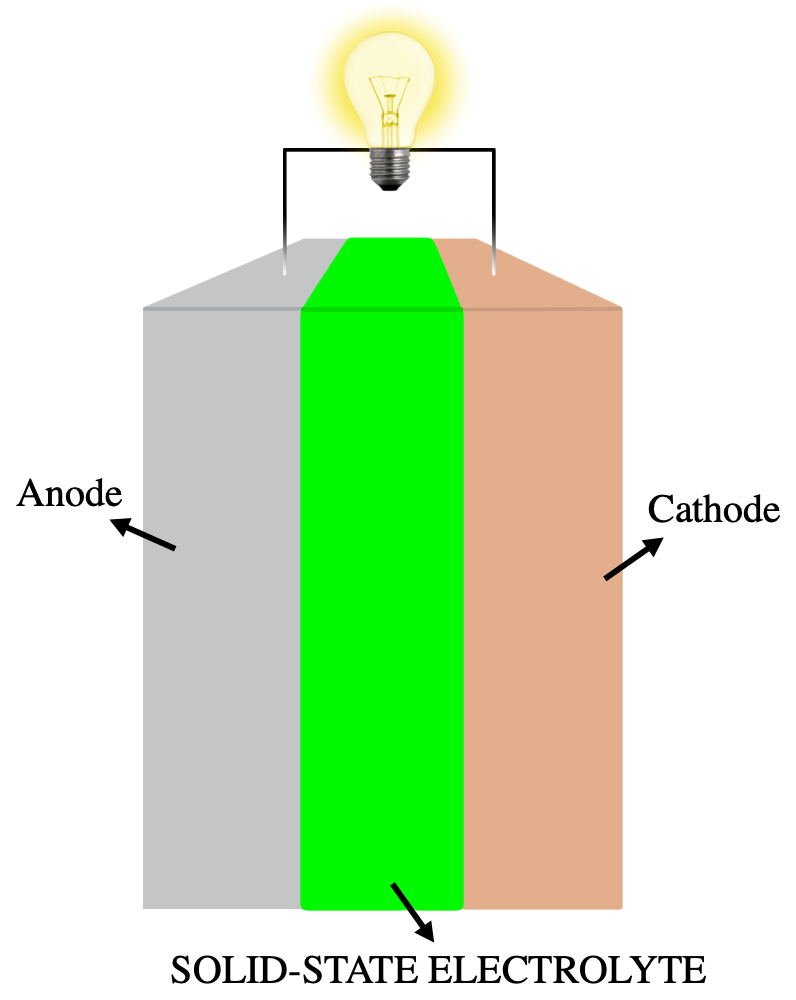 전고체 배터리의 구조 개략도
이미지: All-Solid-State Battery (Luca Bertoli, CC BY-SA 4.0), Wikimedia Commons.

도전 과제 또한 분명합니다. 고체-고체 계면은 액체 전해질처럼 완벽한 접촉을 이룰 수 없기 때문에 계면 저항이 문제가 되는 경향이 있으며, 액체 전해질 수준의 이온 전도도를 달성하는 것이 오랫동안 핵심적인 기술적 난관이었습니다. 또한, 고체 전해질이 덴드라이트 성장을 물리적으로 차단할 것이라는 초기 가정이 완전히 맞지 않는다는 사실이 밝혀졌습니다. 덴드라이트가 고체 전해질의 결정립계를 통해 전파되어 내부 단락을 일으키는 사례가 보고되었습니다. 단순히 고체 전해질로 전환한다고 해서 안전이 자동으로 보장되는 것은 아닙니다.
BMS의 기능: 모니터링, 밸런싱 및 보호
BMS는 두 가지 핵심 기능을 중심으로 구축된 제어 회로입니다. 첫째, 배터리 팩 내 모든 셀의 전압, 전류 및 온도를 지속적으로 모니터링합니다. 둘째, "셀 밸런싱"을 통해 셀 간의 차이를 균등하게 조정하고, 고장 발생 시 전류를 차단하여 보호합니다.
 리튬 폴리머 배터리 팩 내부의 BMS 제어 보드(노트북 적용)
이미지: Asus Zenbook UX31E - 리튬 폴리머 배터리 컨트롤러 (Raimond Spekking, CC BY-SA 4.0), Wikimedia Commons.

셀 밸런싱은 팩 내 직렬로 연결된 셀들 사이에서 필연적으로 발생하는 전압 및 용량의 미세한 차이를 해결합니다. 가장 일반적인 방식인 "수동 밸런싱"은 저항을 통해 전압이 높은 셀의 에너지를 약간 방출하여 나머지 셀과 균형을 맞춥니다. 구현은 간단하지만, 방출된 에너지는 열로 낭비됩니다. 더 비싼 대안인 "액티브 밸런싱"은 실제로 고전압 셀에서 저전압 셀로 에너지를 전달하여 에너지 효율을 높이지만 회로가 복잡해집니다. 밸런싱을 생략하면 전체 직렬 팩의 유효 용량이 가장 약한 셀에 의해 병목 현상이 발생하고, 성능이 저하된 셀은 과충전 또는 과방전 위험 영역으로 진입할 가능성이 높아집니다.
보호 기능은 과충전, 과방전, 과전류, 단락 또는 과열을 감지하는 즉시 MOSFET 스위치를 통해 전류 경로를 차단합니다. 이와 함께 BMS는 SOH(배터리 상태, 배터리 성능 저하 정도)를 추정합니다. SOH는 현재 유효 용량과 초기 용량의 비율로, 비행 컨트롤러 또는 로봇 제어 시스템에 보고하여 잔여 비행 거리 예측의 정확도를 높입니다. SBC(싱글 보드 컴퓨터)를 포함한 전체 온보드 전자 장치는 BMS가 보고하는 수치를 기반으로 전력 할당 및 비상 착륙 또는 비상 정지 결정을 내립니다.
주요 제품 사양 비교
| 제품 | 종류 | 제조사 | 주요 사양 | 참고 사항 |
|---|---|---|---|---|
| INR21700-P42A | 원통형 리튬 이온 배터리 (21700) | 몰리셀 | 일반 용량 4200mAh, 연속 방전 45A (약 10.7C), 공칭 전압 3.6V, 에너지 15.5Wh | DIY 드론, 전동 공구, 로봇 공학에 널리 사용되는 고용량, 고방전 21700 배터리 |
| 2170 배터리 (코발트 함량 감소형) | 원통형 리튬 이온 배터리 (21700) | 파나소닉 (테슬라용) | 에너지 밀도 약 250~260Wh/kg, 셀당 약 18Wh | 테슬라 차량에 사용되는 고에너지 밀도 배터리 2020년 개선된 버전은 코발트 함량을 줄이면서 밀도를 높였습니다. |
| TB65 인텔리전트 비행 배터리 | 리튬 이온 배터리 팩(BMS 내장) | DJI | 5880mAh 용량, 44.76V, 263.2Wh 에너지, 약 1.35kg 무게, 최대 400회 충방전 | Matrice 350 RTK / 300 RTK 산업용 드론용. 내장 BMS가 셀별 전압 관리 및 자체 발열을 제어합니다. |
| BQ76952 | BMS IC(배터리 모니터/보호기) | 텍사스 인스트루먼트 | 3S~16S 지원, 16비트 해상도(1mV 단위)로 셀 전압 측정, 자율 또는 호스트 제어 셀 밸런싱, I2C/SPI/HDQ 통신 | 충전/방전 MOSFET 드라이버를 온칩에 통합한 고집적 배터리 모니터/보호기 IC |
| LTC6811-1 | BMS IC(멀티셀 스택 모니터) | 아날로그 디바이스 | 최대 12개의 직렬 셀 지원, 총 측정 오차 1.2mV 미만, 290µs 내에 12개 셀 모두 측정, 장거리 통신을 위한 isoSPI 지원 | 노이즈에 강한 절연 통신 인터페이스를 통해 셀별 PWM 제어 방식의 수동 밸런싱 제공 |
| 전고체 배터리(ASB) | 고체 배터리(샘플 출하 단계) | 삼성 SDI | 부피 에너지 밀도 900Wh/L (+20% 양산형 각형 셀 대비) | 수원 R&D 센터에 시범 생산 라인을 구축하여 전기차, 임베디드 AI, 휴머노이드 로봇 분야에 샘플을 공급하고 있으며, 2027년 양산을 목표로 하고 있습니다. |
몰리셀의 P42A와 같은 고방전 셀은 용량과 C-rate의 균형을 맞춘 설계를 통해 드론 모터나 로봇 팔 관절처럼 순간적으로 높은 전류가 필요한 애플리케이션에 적합합니다. 반면, 테슬라에서 사용하는 파나소닉 셀처럼 에너지 밀도를 최우선으로 하는 셀은 모터 부하 프로파일이 비교적 안정적인 전기차에 주로 사용됩니다. DJI의 TB65는 베어 셀이 아니라 BMS가 내장된 완제품 배터리 팩입니다. 산업용 드론 운용에서는 개별 셀을 직접 다루는 대신 이러한 "스마트 배터리"를 작동 단위로 사용하는 것이 일반적입니다. BMS IC 중에서는 TI의 BQ76952가 충전/방전 MOSFET 드라이버까지 단일 칩에 통합한 고집적 설계이고, 아날로그 디바이스의 LTC6811-1은 1.2mV 미만의 고정밀 셀 전압 측정에 특화되어 있으며, 여러 칩을 데이지 체인 방식으로 연결하여 팩당 12개 이상의 셀을 사용할 수 있습니다. 삼성 SDI의 ASB가 전기차 제조업체뿐만 아니라 임베디드 AI 및 휴머노이드 로봇 분야에도 샘플을 공급하고 있다는 것은 고체 배터리의 활용 범위가 자동차 산업을 넘어 훨씬 넓어지고 있음을 보여줍니다.
역사: 석유 위기의 산물, 소니의 상용화, 그리고 노벨상
리튬 이온 배터리의 기원은 1970년대 초로 거슬러 올라갑니다. M. 스탠리 휘팅엄은 리튬 이온이 이황화티타늄(TiS2)의 층상 구조에 가역적으로 삽입되고 제거될 수 있다는 사실을 발견했고, 엑손으로 옮긴 후 이 원리를 기반으로 한 배터리 시제품을 개발했습니다. 그러나 당시 금속 리튬 양극은 안전성 문제가 있었고, 1970년대 후반 유가 폭락으로 엑손이 대체 에너지 연구 투자를 줄이면서 이 기술은 한동안 상용화의 길에서 멀어졌습니다.
1980년, 옥스퍼드 대학교의 존 구디너프는 리튬 코발트 산화물(LiCoO2)을 음극 소재로 사용하여 배터리 안정성을 획기적으로 향상시켰습니다. 이후 아사히 카세이의 아키라 요시노는 구드너프의 LiCoO2 양극재와 석유 코크스에서 추출한 탄소 음극재를 결합하여 1985년까지 안전성과 실용성을 모두 확보하면서 금속 리튬을 완전히 없앤 배터리 구조를 완성했습니다. 이 기본 구조는 오늘날까지 리튬 이온 배터리의 주류 설계로 남아 있습니다.
상용화에 가장 먼저 나선 것은 소니였습니다. 1991년 소니 에너지텍(현 소니 에너지 디바이스)은 세계 최초로 리튬 이온 배터리를 출하했습니다. 아사히 카세이와 도시바의 합작 회사는 이듬해 생산을 시작했고, 산요전기와 마쓰시타전기산업(현 파나소닉)은 1994년에 합류하여 일본 기업들이 시장 초창기를 주도했습니다. 이러한 업적은 25년 후인 2019년에야 비로소 공식적으로 널리 인정받았습니다. 휘팅엄, 구드너프, 요시노는 노벨 화학상을 공동 수상했습니다.
보잉 787 사태가 업계에 남긴 교훈: BMS의 한계와 배터리 성능 저하 예측의 최첨단 기술
소니의 "역대 최대 규모" 노트북 배터리 리콜 — 2006년 8월, 델, 애플을 비롯한 여러 PC 제조업체들은 소니에서 제조한 리튬 이온 배터리가 탑재된 노트북을 대규모로 리콜했습니다. 제조상의 결함, 즉 금속 입자 오염이 내부 단락, 과열, 화재를 유발할 수 있는 것으로 밝혀졌고, 리콜 대상은 약 960만 대에 달했습니다. 미국 소비자제품안전위원회(CPSC)는 이를 "역대 최대 규모의 컴퓨터 관련 리콜"이라고 발표했습니다. 소니의 손실액은 수억 달러에 이를 것으로 추산됩니다. 이 리콜은 업계 전반에 걸쳐 중요한 교훈을 남겼습니다. 아무리 뛰어난 BMS 설계라 할지라도 개별 배터리 셀 제조 단계에서의 품질 관리를 완벽하게 대체할 수는 없다는 것입니다.
전 세계 보잉 787 운항 중단을 초래한 열 폭주 사고 — 2013년 1월, 보스턴 로건 국제공항에 주기되어 있던 일본항공(JAL) 소속 보잉 787 항공기에서 GS 유아사(GS Yuasa)사에서 제조한 리튬 이온 배터리의 APU(보조 동력 장치)에서 연기와 화재가 발생했습니다. 2014년에 채택된 보고서에서 미국 국가교통안전위원회(NTSB)는 배터리 셀 내부의 단락으로 인해 "열 폭주"가 발생하여 인접 셀로 확산되었다고 결론지었습니다. 더욱 중요한 것은, 조사 보고서에서 "커넥터 끝에 내장된 안전 회로가 일단 시작된 열 폭주를 막을 수 없었다"고 명시적으로 지적했다는 점입니다. 이에 대응하여 미국 연방항공국(FAA)은 787 기종 전체의 운항을 중단시켰는데, 이는 1979년 이후 처음 있는 이례적인 조치였습니다. 배터리 관리 시스템(BMS)은 문제의 초기 징후를 감지하고 전류를 차단할 수 있지만, 근본적으로 셀 내부에서 열 폭주 연쇄 반응이 시작된 후에는 이를 막을 방법이 없습니다. 이번 사고는 이러한 한계를 항공 업계 전체에 여실히 보여주었습니다.
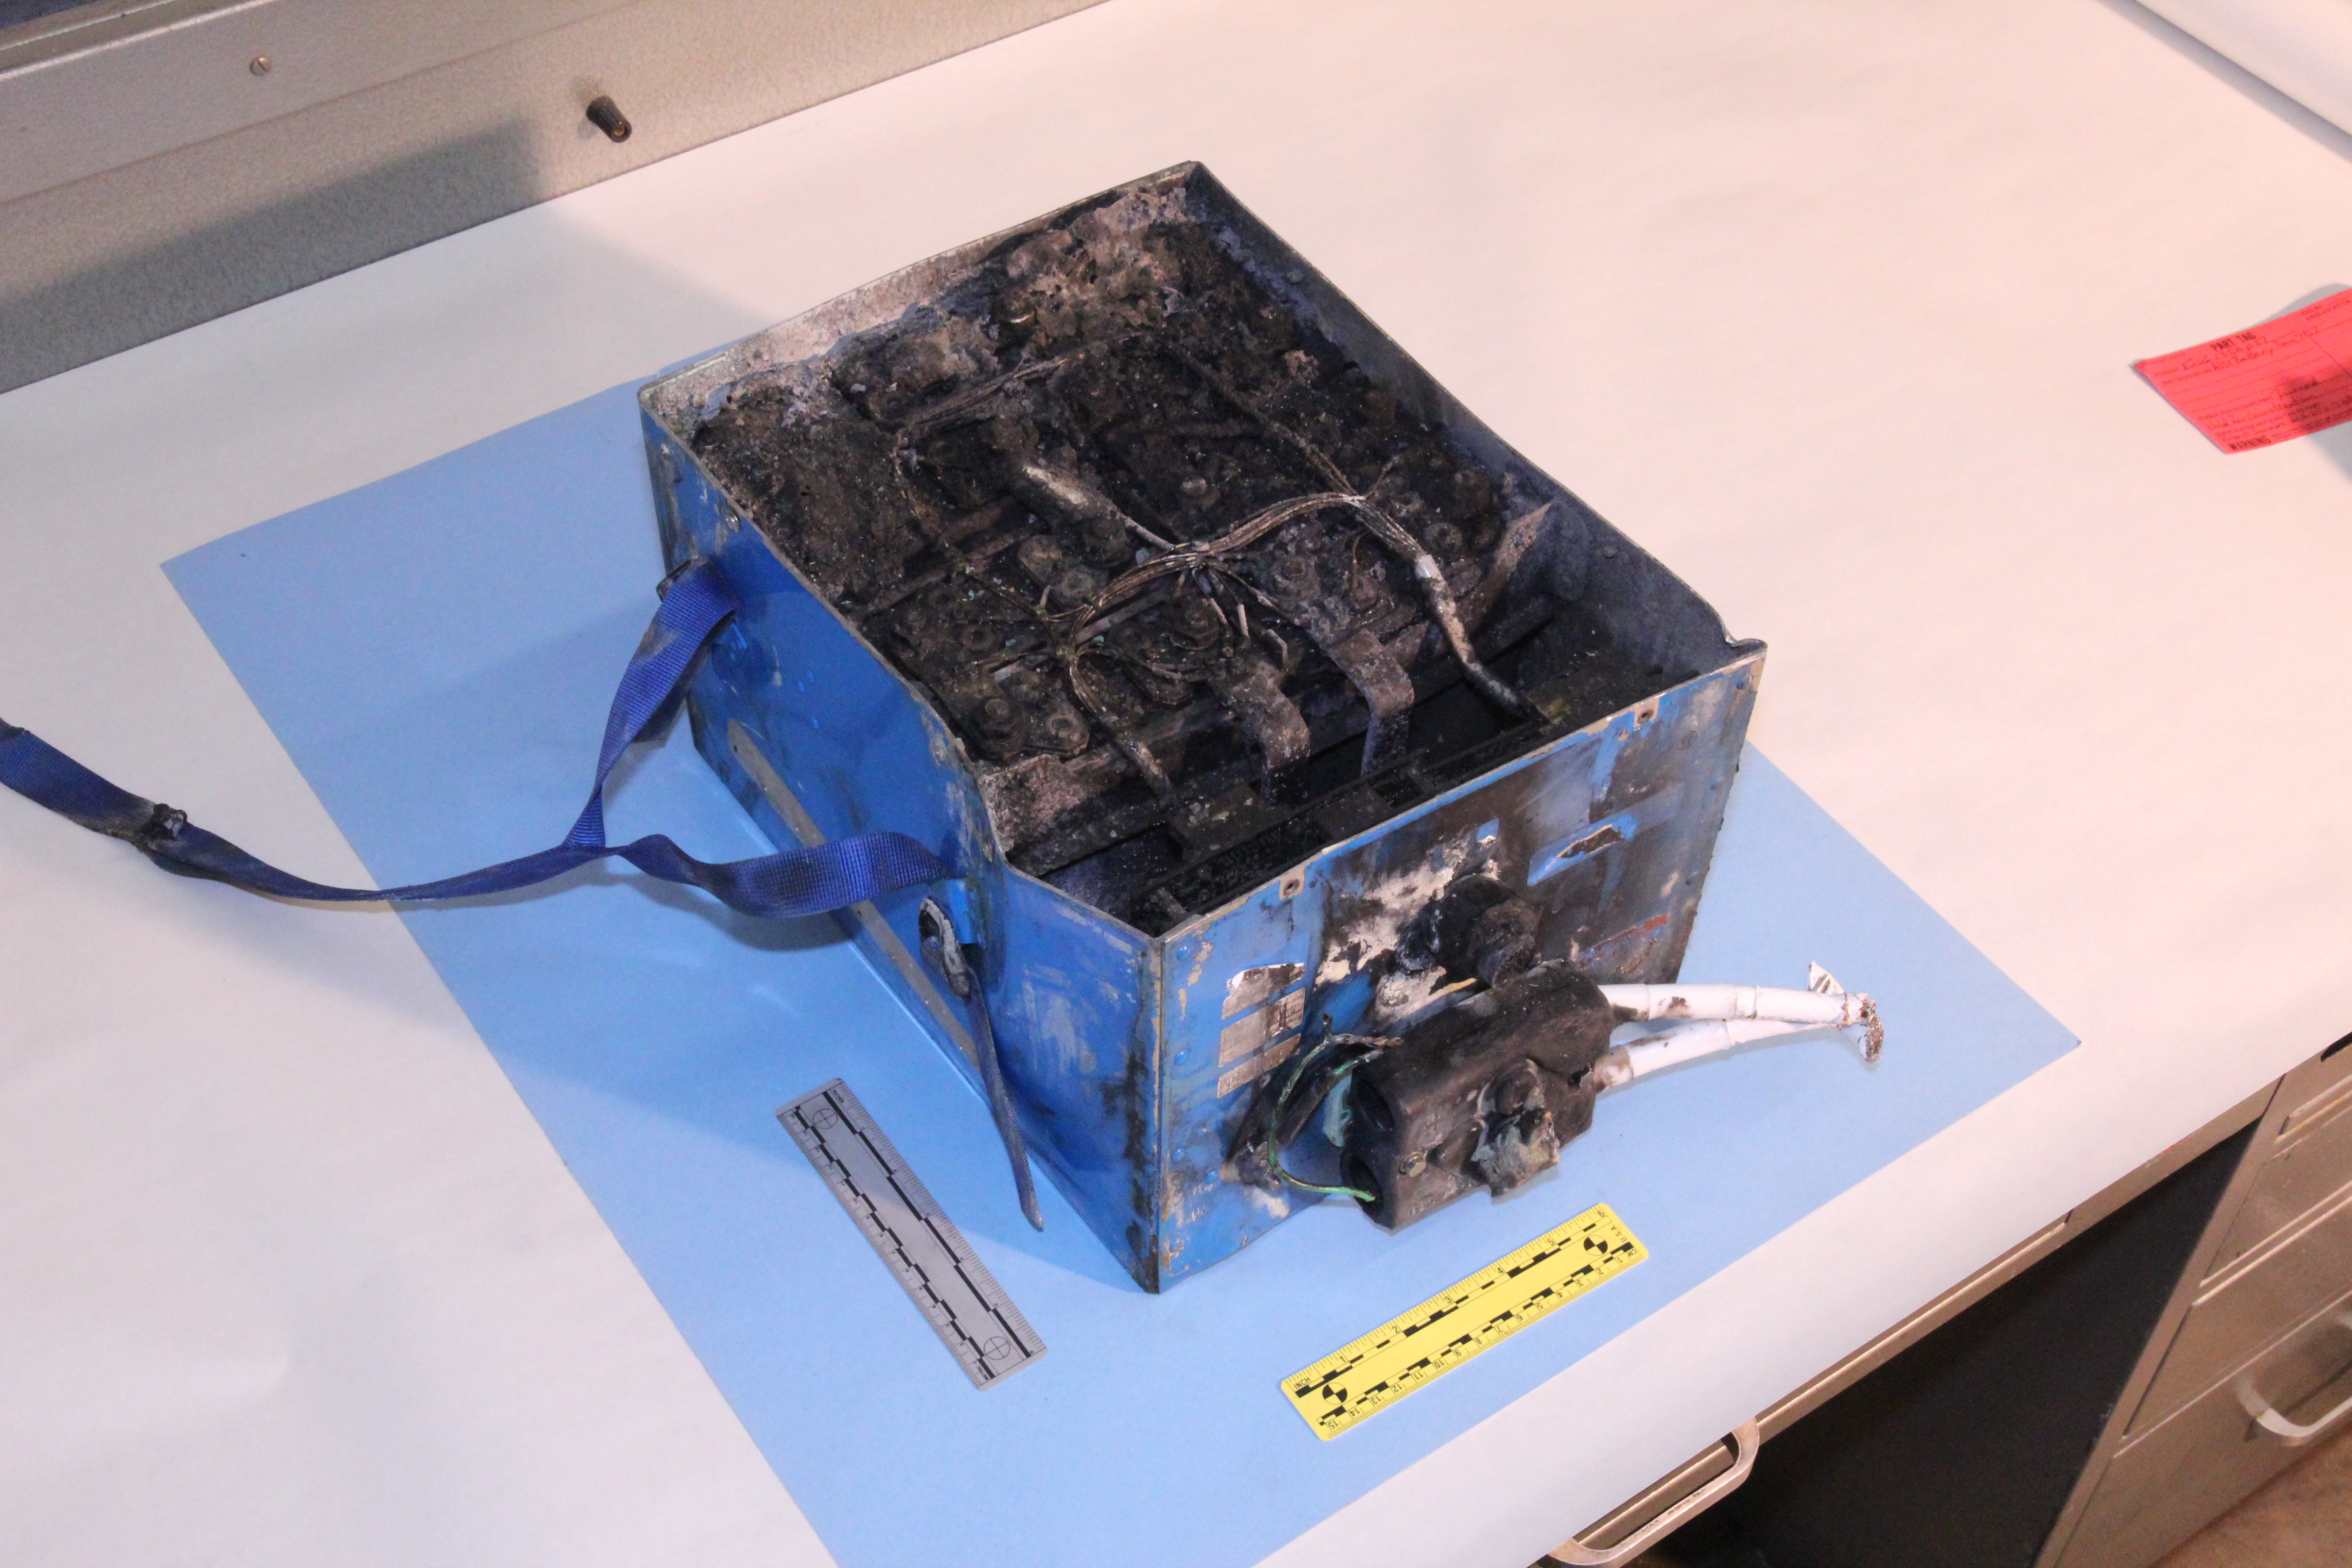 2013년 일본항공 787 화재 사고 당시 소실된 APU 리튬 이온 배터리(미국 연방 교통안전위원회(NTSB) 촬영)
이미지: 1-7-12 JAL787 APU Battery (미국 연방 교통안전위원회, 퍼블릭 도메인), 위키미디어 커먼즈.

고장 나기 전에 열화 예측 — 이러한 열 폭주 사고는 모두 열화 또는 내부 결함이 이미 특정 임계값을 넘어선 후에야 발견되었습니다. "고장 난 후에야 알게 되는" 이러한 패턴을 바꾸기 위한 연구는 최근 BMS 연구의 주요 경쟁 분야 중 하나가 되었습니다. 2026년 4월에 발표된 논문 "지능형 에너지 관리를 위한 배터리 상태 예측 딥러닝 모델"(arXiv:2605.00898)은 대규모 운영 데이터 세트에 딥러닝 모델을 적용하여 배터리의 잔여 용량과 열화 궤적을 사전에 예측하고, 예측 유지보수와 안전한 에너지 관리를 모두 지원하는 프레임워크를 제안합니다. 쿨롱 계수법과 개방회로 전압(OCV) 기준값을 결합한 기존 방식에 데이터 기반 열화 예측을 더하는 것은 점점 더 전동화되는 로봇 및 드론 분야의 배터리 관리 시스템(BMS) 설계에 적용될 가능성이 높은 방향입니다.
성능을 결정하는 주요 매개변수
- 에너지 밀도(Wh/kg, Wh/L): 드론의 비행 시간 또는 탑재물을 운반하는 자율 지상 로봇의 이동 거리를 직접적으로 결정합니다. 고체 배터리는 300Wh/kg을 넘어서는 것을 목표로 하고 있는 반면, 현재 실용적인 리튬 이온 배터리 팩은 160~260Wh/kg 정도에 머물러 있습니다. 이 격차가 바로 차세대 플랫폼을 위한 설계 여유 공간입니다.
- C-rate(방전 용량): 배터리 셀이 모터 및 액추에이터의 순간적인 고전류 요구량을 충족할 수 있는지 여부를 결정합니다. Molicel의 P42A(45A, 약 10.7C)와 같은 고C-rate 셀은 다족 로봇의 점프나 드론의 급가속과 같이 부하 변동이 큰 애플리케이션에 적합합니다. 에너지 밀도 최적화 셀을 사용하면 전압 강하나 발열로 인해 정격 출력을 제대로 발휘하지 못할 수 있습니다.
- 사이클 수명: DJI TB65의 최대 400회 사이클과 같은 수치는 배터리 팩이 견딜 수 있는 충방전 사이클 횟수와 직접적인 관련이 있으며, 이는 운영 비용과 직결됩니다. 상업용 드론의 일상적인 운용과 같이 활용도가 높은 환경에서는 이 수치가 사실상 교체 주기와 운영 비용을 결정합니다.
- 셀 밸런싱 정확도: LTC6811-1처럼 1.2mV 미만의 측정 오차를 보이는 BMS가 셀 전압을 얼마나 정확하게 추적할 수 있는지는 팩의 유효 용량과 셀 수명 모두에 영향을 미칩니다. 불균형이 심화되는 것을 놓치면 하나의 열화된 셀이 전체 팩 성능의 병목 현상을 일으키게 됩니다.
- 보호 회로 응답 속도 및 한계: BMS가 과전류 또는 과열을 감지하고 전류를 차단하는 속도는 안전과 직결되지만, 보잉 787 사고에서 볼 수 있듯이 BMS는 셀 내부에서 열 폭주 연쇄 반응이 이미 시작된 후에는 이를 막을 수 없습니다. 셀 단위의 품질 관리와 열 폭주에 덜 취약한 화학 물질(예: LiFePO4) 선택은 보호 회로를 보완해야 하며, 그 반대가 되어서는 안 됩니다.
- 작동 온도 범위: Molicel P42A의 -40°C ~ 60°C와 같은 수치는 실제 사용 환경에서 중요합니다. 실외 드론과 로봇은 저온으로 인한 용량 및 출력 손실에 대한 내성이 필요하기 때문입니다. DJI의 배터리 자체 발열 기능은 바로 이러한 문제를 해결하기 위한 한 가지 방법입니다.
- 고속 충전 기능: 삼성 SDI의 ASB부터 도요타와 이데미츠 코산이 10분 이내에 10%에서 80%까지 충전하는 것을 목표로 하는 차세대 배터리는 충전 시간 단축을 중요한 차별화 요소로 삼고 있습니다. 상업용 드론 및 배송 로봇 운영에서 최대 활용률을 추구할 때, 충전 중단 시간 자체가 효과적인 성능 지표가 됩니다.
배터리 용량이 클수록 전류도 높아지나요?
전류 정격, 내부 저항, 온도 및 BMS 제한이 중요합니다.
에너지 용량과 순간 출력 용량을 분리하십시오.참고 자료
- Molicel INR21700-P42A 데이터시트
- Molicel P42A 사양 요약 (에너지 정보)
- DJI TB65 인텔리전트 플라이트 배터리 제품 페이지
- Matrice 350 RTK 사양 (DJI Enterprise)
- [Matrice 300 RTK 주요 기능 포함] 듀얼 배터리 이중화(DJI Enterprise Insights)
- 텍사스 인스트루먼트 BQ76952 제품 페이지
- 아날로그 디바이스 LTC6811-1 제품 페이지
- 삼성 SDI, 900Wh/L 고체 배터리 공개(삼성 SDI 공식 뉴스)
- 삼성 SDI, 2027년부터 고체 배터리 양산 계획(Battery-News)
- 도요타와 이데미츠 코산, 고체 배터리 양산 협력(도요타 공식)
- [테슬라 2170 셀 에너지 밀도] (InsideEVs)](https://insideevs.com/news/342679/tesla-model-3-2170-energy-density-compared-to-bolt-model-s-p100d/)
- 2019년 노벨 화학상, 대중 정보 (노벨상 공식 사이트)
- 아키라 요시노 특집 사이트 (아사히 카세이 공식 사이트)
- 델, 화재 위험으로 노트북 배터리 리콜 발표 (CPSC 공식 사이트)
- JAL 보잉 787-8 JA829J 보조 동력 장치 배터리 화재 조사 보고서 (NTSB 공식 PDF)
- NTSB, 보잉 787 배터리 화재 원인으로 '열 폭주' 지적 (플라잉 매거진)
- [지능형 에너지 관리를 위한 배터리 상태 예측 딥러닝 모델] (arXiv:2605.00898)](https://arxiv.org/abs/2605.00898)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.