Contents — find the section you need
电池将化学反应中电子的交换转化为可用的电流,而锂离子电池则专门利用锂离子在正负极之间穿梭时产生的电势差来获取能量。人们在讨论机器人或无人机的性能时,往往会把目光聚焦在激光雷达(LiDAR)或惯性测量单元(IMU)等传感器上——但实际上,真正限制飞行器航程、有效载荷能力和安全裕度的几乎总是电池及其控制系统(BMS)。无论传感器或电机性能多么强大,如果电源系统成为瓶颈,飞行器就无法飞行,机器人也无法行走。
 18650(左)和 21700(右)圆柱形锂离子电池
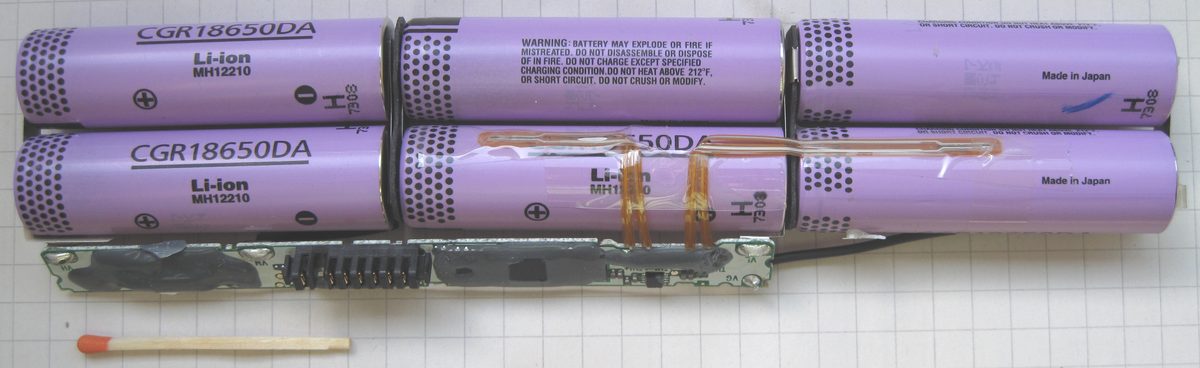 电池组内部结构:多个串联/并联的电池以及 BMS 板
图片:18650 和 21700 锂离子电池 (Sevenethics, CC0) / Lithiumion-laptop-battery-internals (图片来源:Wikimedia Commons,CC BY-SA 3.0)


原理:锂离子在正负极之间来回穿梭,以及倍率限制
放电时,负极(通常为石墨)中的锂离子穿过电解液到达正极(过渡金属氧化物,例如钴酸锂),同时电子通过外部电路流向正极,产生电流。对于常见的石墨负极/钴酸锂正极组合,半反应可以写成如下形式。
充电时,该反应反向进行:外部电源将电子推回负极,从而驱动锂离子返回正极。电极材料的具体组合决定了标称电压、能量密度和安全特性——这正是下文比较的产品之间化学成分差异(例如 NMC、NCA、LiFePO4 等)的根源所在。
 锂离子电池放电模型(液态电解质/隔膜设计)
图片:General 锂电池放电图 (Sdk16420, CC BY-SA 4.0), Wikimedia Commons.

对于机器人和无人机应用而言,比电化学本身更重要的指标是“C倍率”。C倍率是一个无量纲数值,表示实际电流I是电池额定容量Q(单位为Ah)的多少倍。
例如,从额定容量为 4.2Ah 的电池中抽取 45A 的电流,大约相当于 10.7C 倍率。对于需要大瞬时电流来驱动电机的无人机和腿式机器人而言,选择无法承受高倍率放电的电池不仅会因电压下降和内阻发热而限制性能,还会增加加速衰减和热失控的风险。能量密度(Wh/kg,Wh/L)和高倍率放电能力之间存在矛盾,这种权衡直接关系到系统执行器(电机)侧的电流需求。
电池管理系统 (BMS) 执行的荷电状态 (SOC) 估算也基于同样的原理。最简单的方法是库仑计数,它通过对电流随时间积分来跟踪剩余容量。
该方程的结构与惯性测量单元 (IMU) 中用于姿态估计的角速度积分方程相同,也存在同样的问题:电流传感器测量误差会随时间累积,形成“漂移”。在实际应用中,电池管理系统 (BMS) 会定期通过参考开路电压 (OCV)(电池空载时 OCV 与荷电状态 (SOC) 的关系)来重置库仑计数误差,或者使用扩展卡尔曼滤波器将 OCV 参考值与积分电流融合。
固态电池:用固体取代电解液
目前几乎所有在用的锂离子电池都使用易燃的液态有机溶剂作为电解液,将正负极隔开。全固态电池则用固体电解液(陶瓷(氧化物基)、硫化物或聚合物)取代了液态电解液,从而从结构上降低了挥发性溶剂泄漏和引发火灾的风险。这也为直接使用锂金属作为负极(无需碳等基体材料,直接沉积和溶解锂)打开了大门,从而可以显著提高单位体积和单位重量的能量密度。典型的锂离子电池组的能量密度约为 160–260 Wh/kg,而固态锂离子电池组据报道可超过 300 Wh/kg,一些实验室规模的实验结果甚至达到了 400–500 Wh/kg。
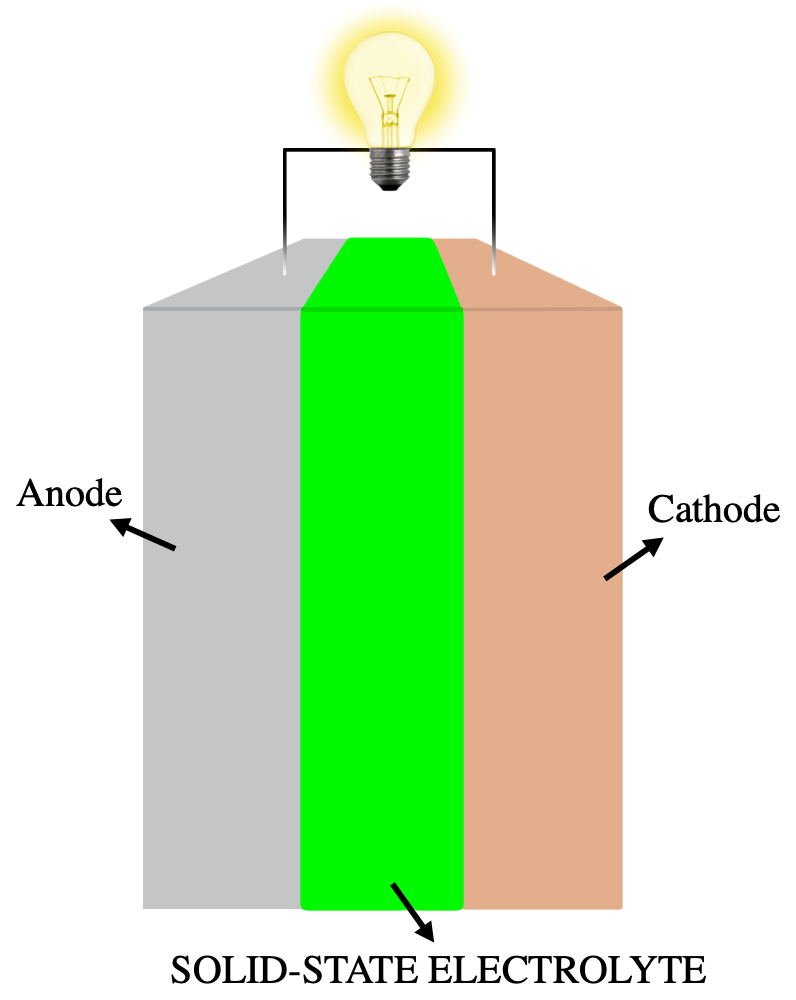 全固态电池的结构示意图
图片:All-Solid-State Battery (Luca Bertoli, CC BY-SA 4.0), Wikimedia Commons.

挑战同样显而易见。固-固界面无法像液态电解质那样实现无缝接触,因此界面电阻往往是一个问题,而如何达到与液态电解质相当的离子电导率长期以来一直是核心技术难题。事实证明,早期关于固态电解质能够物理性地阻止枝晶生长的假设并不完全成立:已有报告记录了枝晶穿过固态电解质晶界并导致内部短路的情况。仅仅改用固态电解质并不能自动保证安全。
电池管理系统 (BMS) 的功能:监控、均衡和保护
电池管理系统 (BMS) 是一种控制电路,其核心功能有两个:持续监控电池组中每个电芯的电压、电流和温度,并通过“电芯均衡”来平衡电芯之间的差异,并在发生故障时切断电流(“保护”)。
 锂聚合物电池组内部的BMS控制板(笔记本电脑应用)
图片:Asus Zenbook UX31E - 锂聚合物电池控制器(Raimond Spekking,CC BY-SA 4.0),Wikimedia Commons。

电池均衡旨在解决电池组中串联电芯之间不可避免的电压和容量差异。最常见的方法是“被动均衡”,即通过电阻器略微降低高电压电芯的电压,使其与其他电芯保持一致——这种方法易于实现,但释放的能量会以热量的形式浪费掉。更昂贵的替代方案是“主动均衡”,它实际上是将能量从高压电池转移到低压电池,这种方式更节能,但会增加电路的复杂性。如果不进行均衡,整个串联电池组的有效容量就会受到其中性能最差的电池的限制,而性能下降的电池更容易进入危险的过充或过放区域。
保护功能会在检测到过充、过放、过流、短路或过热时,立即通过 MOSFET 开关切断电流路径。同时,电池管理系统 (BMS) 会估算电池健康状态 (SOH,即电池的劣化程度)——当前有效容量与原始容量的比值——并将其报告给飞行控制器或机器人控制系统,从而确保剩余航程估算的准确性。包括单板计算机 (SBC) 在内的所有机载电子设备都会根据 BMS 报告的数据进行功率分配以及紧急着陆或紧急停止的决策。
主要产品规格对比
|产品 | 类型 | 制造商 | 主要规格 | 备注 | |---|---|---|---|---|---| | INR21700-P42A | 圆柱形锂离子电池 (21700) | Molicel | 典型容量 4200mAh,持续放电 45A(约 10.7C),标称电压 3.6V,能量 15.5Wh | 一款高容量、高放电倍率的 21700 电池,广泛应用于 DIY 无人机、电动工具和机器人 | | 2170 电池(低钴版本) | 圆柱形锂离子电池 (21700) | 松下(特斯拉专用) | 能量密度约 250–260 Wh/kg,单节约 18Wh | 一款用于特斯拉汽车的高能量密度电池; 2020 年改进型,在降低钴含量的同时提高了密度 | | TB65 智能飞行电池 | 锂离子电池组(内置 BMS)| DJI | 容量 5880mAh,电压 44.76V,能量 263.2Wh,重量约 1.35kg,循环次数高达 400 次 | 适用于 Matrice 350 RTK / 300 RTK 工业无人机。板载 BMS 负责单节电池电压管理和自发热控制 | | BQ76952 | BMS IC(电池监控/保护器)| 德州仪器 | 支持 3S-16S 串联,以 16 位分辨率(1mV 步进)测量单节电池电压,支持自主或主机控制的电池均衡,支持 I2C/SPI/HDQ 通信 | 一款高度集成的电池监控/保护器 IC,片上还集成了充放电 MOSFET 驱动器 | | LTC6811-1 | BMS IC(多节电池组监控器)| Analog Devices | 支持最多 12 节串联电池,总测量误差低于 1.2mV,可在 290µs 内完成所有 12 节电池的测量,支持 isoSPI 远距离通信 | 提供单节电池 PWM 控制的被动均衡,并配备抗噪声隔离通信接口 | | 全固态电池 (ASB) | 固态电池(样品交付阶段)| Samsung SDI | 体积能量密度 900 Wh/L(比量产棱柱形电池高 40%)| 已在其位于水原的研发中心建立了一条中试生产线,并正在向电动汽车、嵌入式人工智能和人形机器人客户交付样品,目标是在 2027 年实现量产 |
像 Molicel 的 P42A 这样的高放电倍率电池,通过平衡容量和 C 倍率的设计,适用于需要大瞬时电流的应用,例如无人机电机或机器人手臂的关节。相比之下,像特斯拉使用的松下电池那样,以能量密度为首要考量的电池,通常用于电机负载曲线相对平缓的电动汽车应用。大疆创新(DJI)的TB65并非裸电池,而是带有内置电池管理系统(BMS)的完整电池组;在工业无人机作业中,通常将这些“智能电池”作为运行单元,而不是直接处理单个电池。在BMS芯片中,德州仪器(TI)的BQ76952是一款高度集成的设计,甚至将充放电MOSFET驱动器也集成到单个芯片上;而亚德诺半导体(ADI)的LTC6811-1则专注于更高精度的电池电压测量(低于1.2mV),并且可以菊花链连接多个芯片,从而扩展电池组容量,使其超过12个电池。三星SDI的ASB不仅向电动汽车制造商,还向嵌入式人工智能和人形机器人客户交付样品,这表明固态电池的应用范围正在远远超出汽车领域。
历史:石油危机、索尼的商业化和诺贝尔奖的副产品
锂离子电池的起源可以追溯到20世纪70年代初。M·斯坦利·惠廷厄姆发现锂离子可以可逆地嵌入和脱出二硫化钛(TiS2)的层状结构中。加入埃克森公司后,他基于这一原理研制出了电池原型。但当时的金属锂负极存在安全隐患。20世纪70年代末,油价暴跌导致埃克森公司缩减了对替代能源研究的投资,这项技术一度搁浅,未能实现商业化。
1980年,牛津大学的约翰·古迪纳夫使用钴酸锂(LiCoO2)作为正极材料,在电池稳定性方面取得了重大突破。随后,旭化成株式会社的吉野彰将古迪诺夫的钴酸锂正极材料与石油焦衍生的碳负极材料相结合,于1985年建立了一种完全摒弃金属锂的电池结构,同时兼顾了安全性和实用性。这种基本结构至今仍是锂离子电池的主流设计。
索尼率先实现了商业化:1991年,索尼能源科技公司(现索尼能源设备公司)成为全球首家出货锂离子电池的企业。旭化成和东芝的合资企业于次年开始生产,三洋电机和松下电器产业株式会社(现松下电器产业株式会社)于1994年加入,日本企业在锂离子电池市场的早期阶段占据主导地位。然而,这一成就直到25年后才得到正式和广泛的认可:2019年,惠廷厄姆、古迪诺夫和吉野彰共同荣获诺贝尔化学奖。
波音787给业界带来的关于电池管理系统(BMS)局限性和电池衰减预测前沿的启示
索尼史上最大规模的笔记本电脑电池召回事件 — 2006年8月,戴尔、苹果和其他几家PC制造商联合召回了一批使用索尼锂离子电池的笔记本电脑。经查,电池存在制造缺陷——金属颗粒污染——会导致内部短路、过热和起火,最终召回数量约达960万台。美国消费品安全委员会(CPSC)称之为“史上规模最大的电脑相关召回事件”。据估计,索尼为此承担了数亿美元的损失。此次召回事件给整个行业敲响了警钟:无论电池管理系统(BMS)的设计多么出色,都无法完全替代电池单体制造环节的质量控制。
导致波音787全球停飞的热失控事故——2013年1月,一架停泊在波士顿洛根国际机场的日本航空(JAL)波音787客机,其辅助动力装置(APU)使用的GS Yuasa锂离子电池发生故障,引发烟雾和火灾。美国国家运输安全委员会(NTSB)在2014年发布的报告中得出结论:电池内部短路导致“热失控”,并蔓延至相邻电池——这是事故的直接原因。同样重要的是:调查明确指出,“连接器末端内置的安全电路……无法阻止已经开始的热失控。”作为回应,美国联邦航空管理局(FAA)停飞了所有787飞机——这是自1979年以来FAA从未采取过的非同寻常的举措。电池管理系统(BMS)可以检测到故障的早期迹象并切断电流,但从根本上来说,一旦电池内部发生热失控链式反应,BMS就无力阻止——此次事件让整个行业深刻认识到了这一局限性。
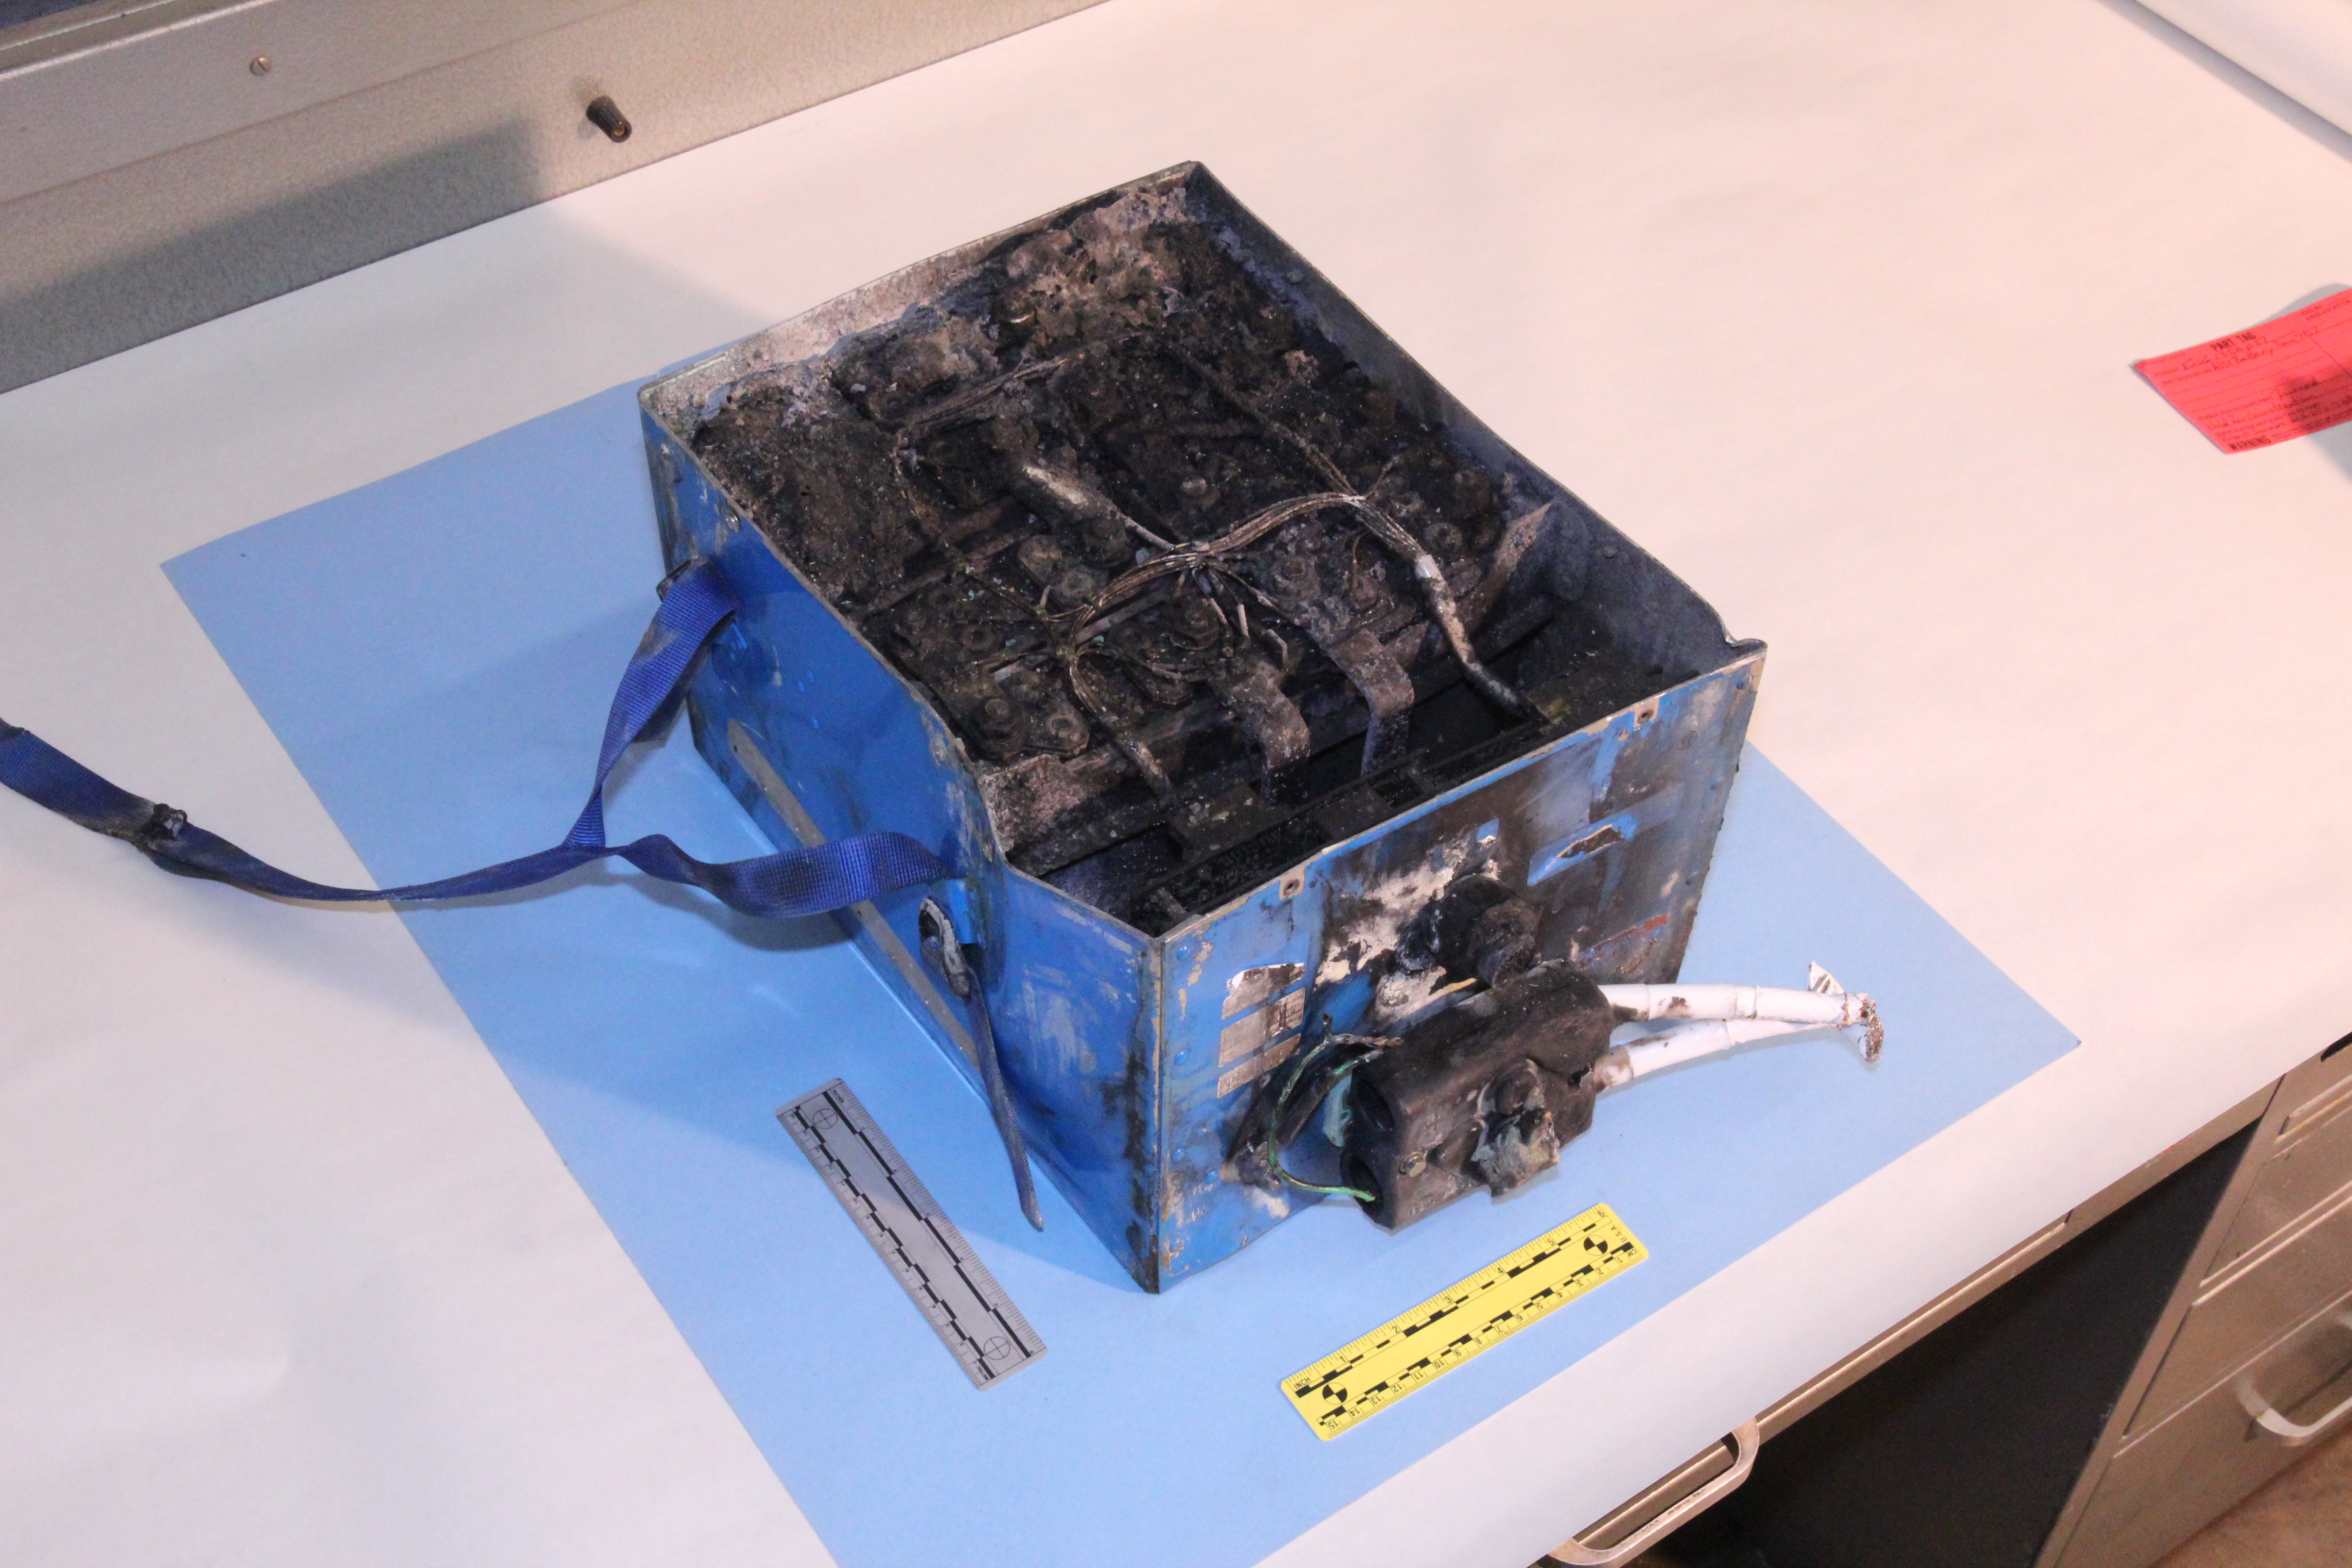 2013 年日航 787 飞机火灾事故中烧毁的辅助动力装置锂离子电池(由美国国家运输安全委员会拍摄)
图片:1-7-12 JAL787 APU Battery(美国国家运输安全委员会,公共领域),维基共享资源。

在故障发生前预测性能退化 — 所有这些热失控事故都是在性能退化或内部缺陷超过某个阈值后才被发现的。旨在改变这种“故障发生后才发现”模式的研究已成为近期电池管理系统 (BMS) 研究的主要领域之一。一篇发表于2026年4月的论文《面向智能能源管理的电池状态预测深度学习模型》(arXiv:2605.00898)将深度学习模型应用于大规模运行数据集,以提前预测电池的剩余容量和衰减轨迹,并提出了一种支持预测性维护和更安全能源管理的框架。将数据驱动的衰减预测叠加在传统的库仑计数和开路电压参考值之上,这一方向很可能也会推广到日益电气化的机器人和无人机领域的电池管理系统(BMS)设计中。
决定性能的参数
-
能量密度(Wh/kg,Wh/L):直接决定无人机的飞行时间或有效载荷载人自主地面机器人的续航里程。固态电池正朝着 300 Wh/kg 以上的能量密度迈进,而目前实用的锂离子电池组的能量密度约为 160–260 Wh/kg——这一差距恰好为下一代平台的设计提供了空间。
-
C 倍率(放电能力):决定电池能否满足电机和执行器瞬时高电流需求。像 Molicel 的 P42A(45A,约 10.7C)这样的高 C 倍率电池适用于负载波动较大的应用,例如腿式机器人的跳跃或无人机的快速加速。如果使用能量密度优化的电池,电压下降或过热可能会导致其无法达到额定输出功率。
-
循环寿命:像 DJI TB65 这样的电池组循环寿命高达 400 次,这直接关系到运行成本,因为电池组能够承受的充放电循环次数越多,成本就越高。在高利用率环境下,例如日常商业无人机运营,该数值实际上决定了电池更换频率和运行成本。
-
电芯均衡精度:电池管理系统 (BMS) 跟踪电芯电压的精确度(例如 LTC6811-1 的测量误差低于 1.2mV)决定了电池组的有效容量和电芯寿命。如果未能及时发现并控制逐渐扩大的电压不平衡,单个电芯的劣化最终会成为整个电池组性能的瓶颈。
-
保护电路响应速度及其局限性:BMS 检测过电流或过热并切断电流的速度与安全性直接相关,但正如波音 787 的案例所示,一旦电芯内部发生热失控连锁反应,BMS 就无力阻止。电芯层面的质量控制,以及选择不易发生热失控的化学成分(例如磷酸铁锂电池),必须与保护电路相辅相成,而不是反过来。
-
工作温度范围:像 Molicel P42A 这样的电池,其工作温度范围为 -40°C 至 60°C,这对于实际应用至关重要,因为户外无人机和机器人需要具备应对低温带来的容量和输出损失的能力。大疆的电池自加热功能正是针对这一问题的一种解决方案。
-
快速充电能力:从三星 SDI 的 ASB 电池到丰田和出光兴产宣称的 10 分钟内将 10% 的电量充至 80% 的目标,新一代电池都将缩短充电时间作为一项重要的差异化优势。对于追求最大利用率的商用无人机和配送机器人运营而言,充电停机时间本身就成为一项有效的性能指标。
更大的电池容量是否保证更高的电流?
电流额定值、内阻、温度和电池管理系统 (BMS) 的限制都很重要。
将能量容量与瞬时功率能力分开。
评论
请先登录。
暂无数据。