Contents — find the section you need
Sensor gaya mengukur gaya dan torsi yang bekerja pada pergelangan tangan atau sendi lengan robot sebagai vektor. Sensor ini mendasari fungsi keselamatan yang memungkinkan robot kolaboratif mendeteksi gaya kontak berbahaya dan berhenti, serta tugas perakitan yang membutuhkan kontrol gaya yang cermat, seperti memasukkan bagian ke dalam lubang. Sensor taktil mengukur tekanan kontak dan slip yang tersebar di permukaan — ujung jari atau telapak tangan — sebagai medan. Inilah yang memungkinkan tangan menggenggam telur tanpa menghancurkannya. Keduanya memiliki prinsip dasar yang sama: mengubah deformasi mekanis menjadi sinyal listrik. Namun, sensor gaya menggabungkan total gaya yang bekerja pada seluruh struktur menjadi satu vektor 6 sumbu, sementara sensor taktil menangkap distribusi tekanan di permukaan kontak sebagai array. Keduanya saling melengkapi, bersama-sama membentuk "indera lengan" dan "indera ujung jari" pada robot kolaboratif dan humanoid.
 Schunk SVH (tangan genggam lima jari servo-elektrik, Hannover Messe 2016)
Gambar: Robotic Tangan di Hannover Messe 2016 (NearEMPTiness, CC BY-SA 4.0), Wikimedia Commons. Contoh tangan lima jari komersial dengan elektronik yang terintegrasi di pergelangan tangan yang meniru gerakan tangan manusia — bukan salah satu sensor gaya/sentuhan mandiri yang dibandingkan dalam artikel ini, tetapi contoh tipikal dari sistem tempat sensor-sensor ini diintegrasikan.

Prinsip: sensor gaya mengubah "regangan" menjadi sinyal listrik
Inti dari sensor gaya adalah pengukur regangan. Sebuah foil logam tipis atau elemen semikonduktor diikatkan ke permukaan benda elastis (elemen lentur), dan ketika gaya diterapkan dan elemen lentur sedikit berubah bentuk, konduktor yang terikat meregang dan terkompresi bersamanya. Saat konduktor logam meregang, luas penampangnya menyusut dan panjangnya bertambah, sehingga resistansi listriknya meningkat secara proporsional — rasio antara perubahan resistansi fraksional ini dan regangan (pemanjangan fraksional) disebut Faktor Pengukur (GF).
Di sini \epsilon = \Delta L / L adalah regangan (pemanjangan fraksional), dan \Delta R / R adalah perubahan fraksional resistansi. Pengukur foil logam tipikal hanya memiliki GF sekitar 2, sedangkan pengukur semikonduktor (silikon) memanfaatkan "efek piezoresistif," di mana tegangan secara langsung mengubah mobilitas pembawa muatan, mencapai GF sekitar 70 hingga 200 — untuk jumlah regangan yang sama, ini menghasilkan tegangan keluaran puluhan hingga lebih dari 100 kali lebih besar daripada pengukur foil logam, itulah sebabnya pengukur semikonduktor mendominasi dalam sensor kecil dan presisi tinggi.
Karena perubahan resistansi akibat regangan sangat kecil (jauh di bawah 0,1%), mengukur perubahan resistor tunggal secara langsung tidak praktis. Sensor sebenarnya malah menghubungkan empat resistor ke dalam rangkaian jembatan Wheatstone berbentuk berlian dan mendeteksi regangan sebagai perbedaan potensial di sepanjang diagonal. Tergantung pada berapa banyak dari keempat kaki jembatan yang membawa pengukur regangan sebenarnya — konfigurasi satu pengukur, dua pengukur, atau jembatan penuh — karakteristik sensitivitas dan kompensasi suhu berubah; sebagian besar sensor gaya presisi menggunakan konfigurasi jembatan penuh (pengukur pada keempat kaki) untuk meniadakan pergeseran suhu.
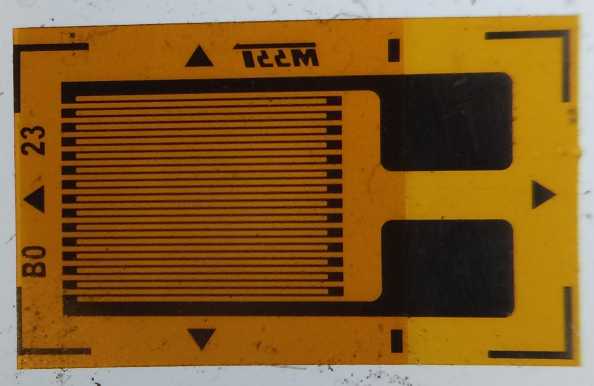 Pengukur regangan (sebelum dipasang)
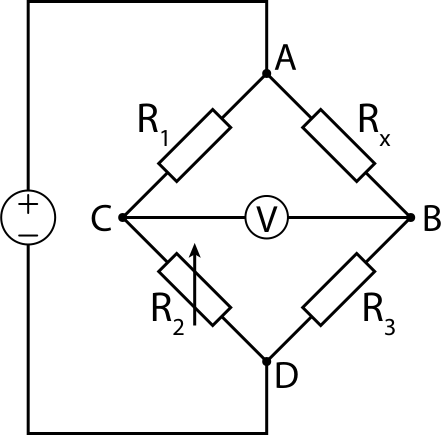 Rangkaian jembatan Wheatstone
Gambar: Strain pengukur - (Cristian V., CC BY 4.0) / Wheatstone Jembatan (jjbeard, domain publik), keduanya Wikimedia Commons.


Sensor F/T 6 sumbu yang dipasang pada pergelangan tangan lengan robot tidak dapat berfungsi hanya dengan satu pengukur regangan yang mengukur satu arah. Elemen lentur harus memisahkan dan mengukur keenam komponen — gaya (Fx, Fy, Fz) dan torsi (Tx, Ty, Tz) — sehingga elemen lentur dibuat dengan struktur balok radial yang disebut "salib Malta," dengan beberapa pengukur regangan ditempatkan pada setiap balok. Tata letak ini direkayasa secara mekanis sehingga ketika satu komponen gaya atau torsi diterapkan, hanya kombinasi balok tertentu yang mengalami deformasi secara selektif. Pembacaan regangan mentah dari beberapa saluran kemudian ditransformasikan secara linier oleh matriks kalibrasi 6×N C (di mana N adalah jumlah pengukur) untuk memisahkan keenam komponen gaya/torsi.
Matriks kalibrasi C ditentukan di pabrik melalui "uji kalibrasi," di mana beban dan kunci torsi yang diketahui diterapkan pada elemen lentur sebenarnya sambil merekam keluaran setiap pengukur. Proses kalibrasi inilah yang menjadi keunggulan produsen spesialis seperti ATI dan Bota Systems: di luar desain mekanis elemen lentur itu sendiri, diferensiasi produk bergantung pada presisi kalibrasi — menjaga kesalahan masing-masing dari enam sumbu (crosstalk, yang berarti input pada satu sumbu bocor ke output sumbu lain) dalam kisaran 1–2%.
Pendekatan sensor taktil: piezoresistif, kapasitif, optik, dan biomimetik
Jika sensor gaya mengukur "gaya total pada satu titik," sensor taktil perlu mengukur "distribusi tekanan di seluruh permukaan kontak" sebagai suatu medan (array). Hal ini terbagi menjadi empat pendekatan utama.
Sensor piezoresistif menyebarkan efek piezoresistif yang sama yang digunakan pada sensor gaya di seluruh permukaan, membaca perubahan resistansi independen pada setiap sel ("taxel," atau elemen taktil). Pendekatan ini mengurangi jumlah kabel sekaligus mudah dibuat padat, dan banyak digunakan dalam sensor taktil industri seperti produk XELA Robotics.
Sensor kapasitif mendeteksi perubahan kapasitansi yang terjadi ketika ketebalan dielektrik elastis yang diapit di antara lapisan konduktif berubah di bawah tekanan. Pendekatan ini cenderung memiliki histeresis yang lebih rendah daripada penginderaan piezoresistif — artinya lebih sedikit jeda dalam respons ketika tekanan dilepaskan.
Sensor optik (berbasis visi), pendekatan yang digunakan oleh GelSight dan DIGIT, menggunakan kamera bawaan untuk memotret bagian bawah lapisan gel lunak yang bersentuhan dengan objek, menangkap deformasi gel itu sendiri sebagai gambar. Ketika bagian bawah gel diterangi oleh LED merah, hijau, dan biru yang bersinar dari arah yang berbeda, kombinasi intensitas RGB yang ditangkap kamera berubah tergantung pada kemiringan permukaan (arah normalnya) — ini adalah prinsip stereo fotometrik. Dengan merujuk pada tabel pencarian yang telah dibuat sebelumnya yang memetakan warna ke normal permukaan, sensor memperoleh normal pada setiap piksel dan mengintegrasikannya untuk merekonstruksi deformasi permukaan gel sebagai bentuk 3D resolusi tinggi (peta kedalaman). Karena jumlah piksel kamera secara langsung menjadi resolusi spasial sensor, pendekatan ini mencapai resolusi spasial yang jauh lebih tinggi daripada metode lain (mampu merekonstruksi fitur skala sub-milimeter), dengan mengorbankan kedalaman wadah yang cukup untuk menampung gel dan kamera.
Sensor biomimetik, yang dicontohkan oleh BioTac dari SynTouch, melapisi inti yang kaku dengan kulit buatan yang elastis dan mengisi ruang di antara keduanya dengan cairan konduktif (larutan natrium bromida). Ketika kulit berubah bentuk, bentuk jalur aliran cairan berubah, yang dideteksi sebagai perubahan impedansi listrik pada masing-masing dari 19 elektroda penginderaan impedansi yang tertanam di permukaan inti. Karena konduksi panas melalui cairan juga dapat diukur secara bersamaan, desain ini menangkap tiga modalitas sensorik — distribusi tekanan, getaran, dan suhu — dalam satu sensor, mencerminkan pembagian kerja di antara reseptor ujung jari manusia (penginderaan tekanan, getaran, dan kehangatan).
Membandingkan spesifikasi produk utama
| Produk | Produsen | Tipe | Apa yang diukur | Spesifikasi utama |
|---|---|---|---|---|
| Axia80-M20 | ATI Industrial Automation (AS) | Sensor F/T 6 sumbu | Fx/Fy/Fz, Tx/Ty/Tz | Rentang gaya 200–500N, rentang torsi 8–20Nm, resolusi 1/10N · 1/200Nm, output hingga 8kHz melalui Ethernet/EtherCAT, akurasi dalam 2% |
| SensONE (SenseOne T5) | Bota Systems (Swiss) | Sensor F/T 6 sumbu | Fx/Fy/Fz, Tx/Ty/Tz | Sensitivitas 0,05N/0,002Nm, laju pengambilan sampel hingga 2000Hz, akurasi dalam 2%, berat 240g, IMU 6DoF terintegrasi, tahan debu/air |
| uSkin uSPa46 | XELA Robotics (Jepang) | Patch taktil piezoresistif | 3 sumbu (gaya normal + gaya geser 2 sumbu) | 24 taxel, dimensi 30,6×50,6×4,9mm, kabel 7 kawat, gaya minimum yang dapat dideteksi ~1gf, laju pengambilan sampel lebih dari 100Hz |
| DIGIT | GelSight (AS, desain sumber terbuka) | Optik (berbasis visi) | Bentuk 3D permukaan kontak | Area penginderaan 19×16mm, 60fps, berat 102g, harga sekitar. 350 (gel pengganti sekitar40) |
| BioTac SP | SynTouch (AS) | Biomimetik (berisi cairan) | Distribusi tekanan, getaran, suhu | 19 elektroda impedansi + sensor termal + sensor tekanan statis, dimensi 26×20×25mm, berat 9,5g |
ATI Axia80 adalah sensor F/T 6 sumbu yang dioptimalkan untuk robot kolaboratif, dan secara resmi terdaftar sebagai produk bersertifikat di pasar produsen lengan cobot utama seperti Universal Robots dan Techman (TM). SensONE dari Bota Systems mengambil pendekatan yang lebih kecil dan ringan, mengintegrasikan IMU 6DoF (akselerasi dan laju sudut) ke dalam paket yang sama, sehingga dapat menangkap gaya/torsi dan perubahan sikap secara bersamaan — sebuah pembeda untuk tugas-tugas presisi seperti inspeksi perakitan dan pemolesan.
Dari sisi taktil, susunan piezoresistif seperti milik XELA Robotics sangat cocok untuk mencakup seluruh ujung jari atau telapak tangan sebagai suatu bidang, sementara DIGIT dari GelSight berfokus pada satu titik (ujung jari) untuk mengekstrak resolusi spasial yang luar biasa — dua filosofi desain yang kontras hidup berdampingan di bawah kata yang sama "taktil." Data desain DIGIT — skema, gambar mekanik, dan instruksi perakitan — dipublikasikan sebagai sumber terbuka, dan harganya cukup rendah sehingga laboratorium individual dapat membangun sendiri, yang telah membantu mendorong adopsinya. Sementara itu, BioTac dari SynTouch dipasok sebagai bagian integrasi opsional untuk beberapa tangan robot komersial, termasuk Shadow Robot, Barrett Technology, Robotiq, dan Allegro Hand — didistribusikan lebih sebagai "modul ujung jari" daripada sensor mandiri, yang membedakannya dari empat produk lainnya di sini.
Sejarah: Penemuan yang sama, lahir di dunia yang berbeda, hanya berselang satu tahun
Penemuan pengukur regangan secara bersamaan — Pengukur regangan ditemukan hampir bersamaan pada tahun 1938 oleh dua peneliti yang belum pernah bertemu. Salah satunya adalah Edward E. Simmons di Caltech, yang sedang mempelajari perilaku tegangan-regangan logam di bawah beban benturan dan merancang metode untuk mendeteksi beban dengan menanamkan kawat resistansi tipis di dalam dinamometer. Yang lainnya adalah Arthur C. Ruge di MIT, yang kemudian mengingat bahwa "seluruh penemuan itu datang kepada saya" pada tanggal 3 April 1938, saat membantu mahasiswa pascasarjana John Meier dengan penelitiannya tentang tegangan seismik pada tangki air yang ditinggikan. Ketika keduanya mengajukan paten, masing-masing menemukan karya sebelumnya dari yang lain, dan mereka bersama-sama mengajukan paten; pada tahun 1939, Ruge, bersama dengan profesor MIT Alfred deForest, mulai memproduksi dan menjual pengukur "SR-4" (dari inisial Simmons dan Ruge). Dua proyek penelitian yang sepenuhnya independen menghasilkan ide yang sama di tahun yang sama merupakan contoh langka penemuan simultan dalam sejarah sains.
Penemuan efek piezoresistif dan penerapannya pada semikonduktor — Enam belas tahun setelah pengukur foil logam, pada tahun 1954, Charles S. Smith, yang mengunjungi Bell Labs, menemukan bahwa pemberian gaya pada material semikonduktor seperti silikon atau germanium menghasilkan perubahan resistansi listrik yang jauh lebih besar daripada logam, dan mempublikasikan temuan tersebut sebagai sebuah makalah. "Efek piezoresistif" ini muncul karena tekanan secara langsung mengubah mobilitas elektron dan lubang di dalam kristal semikonduktor, dan memungkinkan faktor pengukur puluhan hingga hampir 200 kali lipat dari pengukur foil logam. Penemuan ini mendasari sensor gaya dan sensor tekanan MEMS yang kompak dan sangat sensitif saat ini — pengukur yang terikat pada elemen lentur dalam sensor F/T ATI dan Bota Systems yang dibahas di atas sebagian besar merupakan desain piezoresistif semikonduktor.
Contoh nyata: 129 sensor yang dibawa oleh Tangan Lincah Shadow
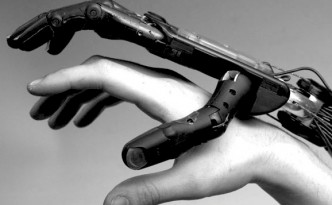 Perbandingan ukuran Tangan Lincah Shadow dan tangan manusia
Gambar: Shadow perbandingan ukuran tangan dan tangan manusia (Shadow Robot Company, CC BY-SA 1.0), Wikimedia Commons.

Contoh dunia nyata yang paling jelas tentang penginderaan taktil dan gaya yang terintegrasi secara padat dalam satu produk adalah "Tangan Lincah Shadow," yang dibuat oleh Shadow Robot Company yang berbasis di London. Tangan robot bergaya prostetik ini memiliki 24 sendi dengan 20 derajat kebebasan (melebihi tangan manusia), dan dalam versi yang digerakkan motor listrik, 20 motor DC individual secara independen mengontrol setiap sendi. Setiap sendi memiliki sensor posisi efek Hall terintegrasi, dan sensor gaya ditambahkan pada setiap derajat kebebasan, sehingga totalnya menjadi 129 sensor yang dikemas dalam satu tangan. Ujung jari dapat dilengkapi dengan BioTac yang disebutkan sebelumnya, yang, dikombinasikan dengan sensor taktil bantalan tekanan standar, memungkinkan tangan untuk secara simultan menangkap tiga jenis informasi sensorik: posisi sendi, torsi sendi, dan distribusi tekanan ujung jari.
Tangan ini telah digunakan di berbagai lembaga penelitian, termasuk NASA, Universitas Bielefeld, dan Universitas Carnegie Mellon, serta dalam proyek penelitian Uni Eropa "HANDLE," menjadikannya salah satu standar de facto untuk penelitian prostetik dan teleoperasi yang membutuhkan derajat kebebasan seperti manusia dan jaringan sensor yang padat. Karena satu produsen merancang, membangun, dan mengintegrasikan ketiga sistem sensor — posisi sendi, gaya, dan taktil — secara internal dan mengirimkannya sebagai satu produk, ini adalah contoh yang baik tentang bagaimana teknologi sensor gaya dan taktil yang dibahas dalam artikel ini benar-benar terintegrasi ke dalam "satu tangan."
Kompromi tiga jari Google DeepMind, dan misteri hilangnya indra peraba da Vinci
Shadow Robot berawal dari kelompok hobi di loteng — Menurut pendiri Shadow Robot Company, Richard Greenhill, asal usul perusahaan ini berawal dari tahun 1987, dari sekelompok penggemar robot yang bertemu di loteng sebuah rumah di London. Ketika mereka memposting prototipe tangan kayu ke papan buletin hobi internet, hal itu menarik perhatian sebuah universitas, membuka pintu bagi pengembangan yang serius. Ini adalah kisah asal usul yang tidak biasa untuk industri robotika — sebuah pertemuan hobi yang berkembang menjadi pembuat tangan robot bergaya prostetik yang sekarang digunakan oleh NASA dan Universitas Carnegie Mellon.
DEX-EE, tangan robot baru yang dibangun bersama Google DeepMind, memilih tiga jari — Shadow Robot mengembangkan tangan robot baru untuk penelitian pembelajaran mesin AI, "DEX-EE," bersama dengan Google DeepMind. Tidak seperti Dexterous Hand sebelumnya, yang bertujuan untuk mereplikasi tangan manusia secara akurat, DEX-EE sengaja memilih tiga jari yang kokoh alih-alih lima, dan dibangun sedikit lebih besar daripada tangan manusia, memprioritaskan kekokohan yang dibutuhkan untuk bertahan dalam pembelajaran penguatan coba-coba di dunia nyata. Setiap jari memiliki empat sendi yang digerakkan oleh lima motor maxon DCX16 melalui penggerak tendon, dan membawa "ratusan saluran" penginderaan taktil per jari. Setelah menjalani lebih dari 1.000 jam pengujian ketahanan, ia digunakan sebagai platform penelitian untuk tugas-tugas seperti memanipulasi Kubus Rubik, menghubungkan konektor di ruang sempit, dan beroperasi sambil menyerap benturan berulang. Ini adalah contoh nyata pergeseran filosofi desain — menjauh dari upaya industri yang telah lama mengejar "meniru tangan manusia" dan beralih ke memprioritaskan "mesin yang kuat dan mudah dilatih."
Paradoks da Vinci, robot bedah yang lama tidak memiliki kemampuan sentuh — Salah satu aplikasi di mana gaya dan penginderaan taktil tampaknya paling mungkin memberikan hasil adalah pembedahan, yang membutuhkan kontrol gaya yang sangat halus. Namun sistem da Vinci, yang dibuat oleh Intuitive Surgical, robot bedah yang paling banyak digunakan di dunia, telah digunakan dalam praktik klinis selama bertahun-tahun tanpa fungsi apa pun yang memberikan umpan balik gaya/haptik langsung kepada ahli bedah. Ahli bedah harus menilai, hanya dari informasi visual di layar, seberapa besar gaya yang dapat mereka terapkan tanpa merobek jaringan, mengandalkan pengalaman dan perkiraan visual. Para peneliti telah lama mengejar alternatif seperti tampilan gaya visual (umpan balik visual) dan perangkat umpan balik haptik eksternal untuk mengkompensasi, tetapi model generasi berikutnya, da Vinci 5, yang menggabungkan apa yang disebut Intuitive sebagai "umpan balik haptik bersertifikat," baru muncul belum lama ini — sebuah contoh mencolok tentang bagaimana aplikasi klinis penginderaan gaya, yang menjadi standar di seluruh robotika secara umum, sangat lambat untuk sampai ke robotika bedah.
Penelitian tahun 2025 tentang penginderaan berbiaya rendah untuk menggenggam objek rapuh — Sebuah makalah Juni 2025, "FORTE: Tactile Force and Slip Sensing on Compliant Fingers for Delicate Manipulation" (Shang, Seo, Zhu, Chin; arXiv:2506.18960), dengan partisipasi dari perusahaan rintisan robotika yang didirikan MIT, mengusulkan metode penginderaan berbiaya rendah yang menjalankan saluran udara melalui penjepit berstruktur Fin Ray yang dapat dicetak 3D untuk mendeteksi gaya dan selip dengan latensi rendah. Sistem ini mencapai akurasi estimasi gaya dalam ±0,2N pada rentang 0–8N, latensi deteksi selip di bawah 100 milidetik, tingkat keberhasilan 92% dalam menggenggam makanan rapuh seperti raspberry dan keripik kentang, dan akurasi deteksi selip 93%. Berbeda dengan sensor komersial berpresisi tinggi dan berharga mahal dari produsen seperti ATI dan XELA, ini adalah contoh bagaimana "penginderaan taktil murah dan mudah dibuat sendiri" terus diupayakan di garis depan penelitian.
Parameter yang menentukan kinerja
- Faktor pengukur dan resolusi: Sensor piezoresistif semikonduktor memiliki faktor pengukur puluhan kali lebih tinggi daripada sensor foil logam, sehingga memungkinkan deteksi perubahan gaya yang lebih halus untuk jumlah regangan yang sama. Resolusi 1/10N pada ATI Axia80 adalah salah satu contoh tingkat yang dibutuhkan untuk pekerjaan perakitan yang rumit, seperti kontrol gaya yang cukup halus agar tidak memecahkan cangkang telur.
- Kecepatan pengambilan sampel: Kecepatan pengambilan sampel yang tinggi, seperti Bota SensONE hingga 2000Hz, penting untuk deteksi tabrakan dan loop kontrol gaya yang cepat (seperti kontrol impedansi). Dalam fungsi keselamatan yang menghentikan lengan robot seketika mendeteksi kontak dengan seseorang, kecepatan respons ini secara langsung berdampak pada kinerja keselamatan.
- Kepadatan piksel dan resolusi spasial: Sensor tipe array seperti uSkin dari XELA cocok untuk menangkap distribusi tekanan secara kasar di seluruh ujung jari atau telapak tangan, sedangkan sensor optik seperti DIGIT dari GelSight mengkhususkan diri pada satu titik untuk merekonstruksi bentuk skala sub-milimeter. Penginderaan optik memiliki keunggulan untuk mendeteksi tekstur objek atau slip halus; Penginderaan tipe array memiliki keunggulan untuk memahami keseimbangan gaya keseluruhan di area kontak yang luas.
- Jumlah modalitas penginderaan: Sensor seperti BioTac, yang mengukur tekanan, getaran, dan suhu secara bersamaan, juga dapat diterapkan untuk memperkirakan sifat material (seperti kehalusan permukaan atau perbedaan konduktivitas termal), tetapi dengan biaya konstruksi yang lebih kompleks dan harga satuan yang lebih tinggi daripada sensor modalitas tunggal.
- Jumlah kabel dan kemudahan integrasi: Desain seperti uSPa46 dari XELA, dengan hanya 7 kabel relatif terhadap jumlah taxel-nya, sangat penting untuk implementasi area luas yang mencakup seluruh telapak tangan. Dalam pendekatan di mana jumlah kabel sebanding dengan jumlah taxel, pengkabelan menjadi rumit dan biaya implementasi melonjak bahkan hanya untuk mencakup satu jari.
- Daya tahan dan biaya: Seperti halnya gel pengganti DIGIT (sekitar $40), banyak sensor optik menganggap keausan dan kerusakan pada lapisan gel sebagai biaya habis pakai. Platform penelitian seperti Shadow Dexterous Hand atau DEX-EE perlu memvalidasi konfigurasi yang dapat bertahan dalam operasi dunia nyata melalui pengujian selama kurang lebih 1.000 jam.
Apakah sensor gaya pergelangan tangan selalu mengungkapkan lokasi kontak?
Gaya dan momen bersih mungkin tidak secara unik menentukan beberapa kontak.
Bedakan pengukuran torsi dari pengukuran tekanan taktil lokal.Referensi
- Halaman produk sensor gaya/torsi Axia80-M8 (ATI Industrial Automation)
- Halaman produk sensor gaya/torsi Axia80-M20 (ATI Industrial Automation)
- Sensor gaya/torsi ATI Axia80 (pasar Universal Robots)
- Halaman produk sensor gaya/torsi 6 sumbu SensONE (Bota Systems)
- Bota Systems meluncurkan sensor gaya/torsi yang ditingkatkan untuk cobot kecil (The Robot Report)
- Jajaran produk uSkin (XELA Robotics)
- [XELA Robotics mengintegrasikan sensor taktil ke dalam tangan Tesollo DG-5F (Engineering.com)
- DIGIT: Desain Baru untuk Sensor Taktil Resolusi Tinggi Kompak Berbiaya Rendah (makalah terkait GelSight PDF)
- Situs resmi GelSight
- Halaman produk BioTac (SynTouch)
- Material Sensor Taktil Multimodal (USC Viterbi)
- Tangan Lincah Bayangan (Wikipedia)
- Tangan Robot Lincah Bagian 2: Bagaimana Tangan Lincah Bayangan Merevolusi Robotika (Wevolver)
- Cawan Suci Robotika: Di Balik Pencarian untuk Membangun Tangan Manusia Mekanik (Tren Digital)
- Robot Bayangan dan Tangan Robot Baru Google DeepMind "DEX-EE" (grup maxon)
- Pengaruh Umpan Balik Gaya Visual pada Kinerja Tugas Bedah Berbantuan Robot (PMC)
- Peran Teknologi Umpan Balik Haptik untuk Pelatihan Bedah dan Bedah Berbantuan Robot (Frontiers in Robotics and AI)
- Penemuan Pengukur Regangan, Arthur Ruge, 1938 (Museum MIT)
- Edward E. Simmons (Wikipedia)
- Arthur Claude Ruge (Wikipedia)
- Tutorial tentang Sensor Mekanik dalam Peringatan 70 Tahun Efek Piezoresistif (PMC)
- Makalah FORTE (arXiv:2506.18960)
- Tangan Robot di Hannover Messe 2016 (Wikimedia Commons)
- Perbandingan ukuran tangan bayangan dan tangan manusia (Wikimedia Commons)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.