#sensors
 환경 제어 농업
September 14, 2026
Lab
CEA 센싱 및 이미지 추정 — 센서 배치와 투영 잎 면적
CO₂, EC, pH, DO, 유량, 수위, 압력을 결합하여 공간적 차이, 계측기 편향, 샘플 이동 지연을 분리합니다. 순환, 환기, 물수지 잔차를 확인합니다.
학습 가이드 · 27 분 읽기 로봇공학 기초
September 7, 2026
유압 시스템 기초 - 파스칼의 원리부터 로봇의 힘 제어까지
작은 입력으로 유압 굴삭기의 거대한 팔을 움직일 수 있는 이유는 무엇일까요? 이 글에서는 펌프, 제어 밸브, 실린더, 유압 유체, 센서 및 컨트롤러를 하나의 폐쇄 루프로 간주하여 압력/유량/효율 방정식, 건설 및 농업 기계 분야의 최신 기술, 전기 유압 변환 및 최신 연구 동향을 도표와 함께 다룹니다.
Fundamentals · 12 분 읽기 센서와 하드웨어
September 4, 2026
온도 센서의 작동 원리와 대표적인 제품 — 열전대, PT100, DS18B20
모든 온도 센서는 열을 전기 신호로 변환한다는 단 하나의 공통된 기능을 수행하지만, 그 이면에 숨겨진 물리적 원리는 크게 네 가지로 나뉩니다. 열전대의 제벡 효과, RTD와 서미스터의 저항-온도 관계, 반도체 IC의 밴드갭 특성, 그리고 적외선 온도계의 원리인 스테판-볼츠만 법칙입니다. 이 글에서는 1821년 제벡의 오해에서 시작하여 PT100 센서를 보정하는 캘린더-밴 듀센 방정식, DS18B20, TMP117, MLX90614와 같은 실제 IC의 사양 비교, 그리고 12개의 비접촉식 적외선 센서로 타이어 온도를 측정하는 F1 자동차의 실제 사례까지 그 역사를 살펴봅니다.
Fundamentals · 25 분 읽기 센서와 하드웨어
September 3, 2026
자기력계의 작동 원리 및 주요 제품 — 보쉬, ST, 허니웰
지구 자기장의 방향을 감지하여 방향을 결정하는 자기계는 전원이 공급되는 한 절대 방향 외부 기준값을 지속적으로 반환하는 유일한 센서입니다. 스마트폰의 전자 나침반부터 드론의 요각 보정, 큐브샛의 자세 제어에 이르기까지 다양한 분야에서 사용됩니다. 이 글에서는 자기계의 네 가지 기본 물리적 원리인 홀 효과, AMR, GMR, 플럭스게이트를 살펴보고, Bosch BMM150, STMicroelectronics LIS3MDL, Honeywell HMC5883L의 실제 칩 사양을 비교합니다. 또한 경철/연철 오차 및 그 보정, AHRS 센서와 IMU의 융합, 그리고 광물 탐사부터 제2차 세계 대전 당시 잠수함 수색, 달 탐사를 거쳐 오늘날의 큐브샛 자세 제어에 이르기까지 자기계 기술의 역사를 다룹니다.
Fundamentals · 24 분 읽기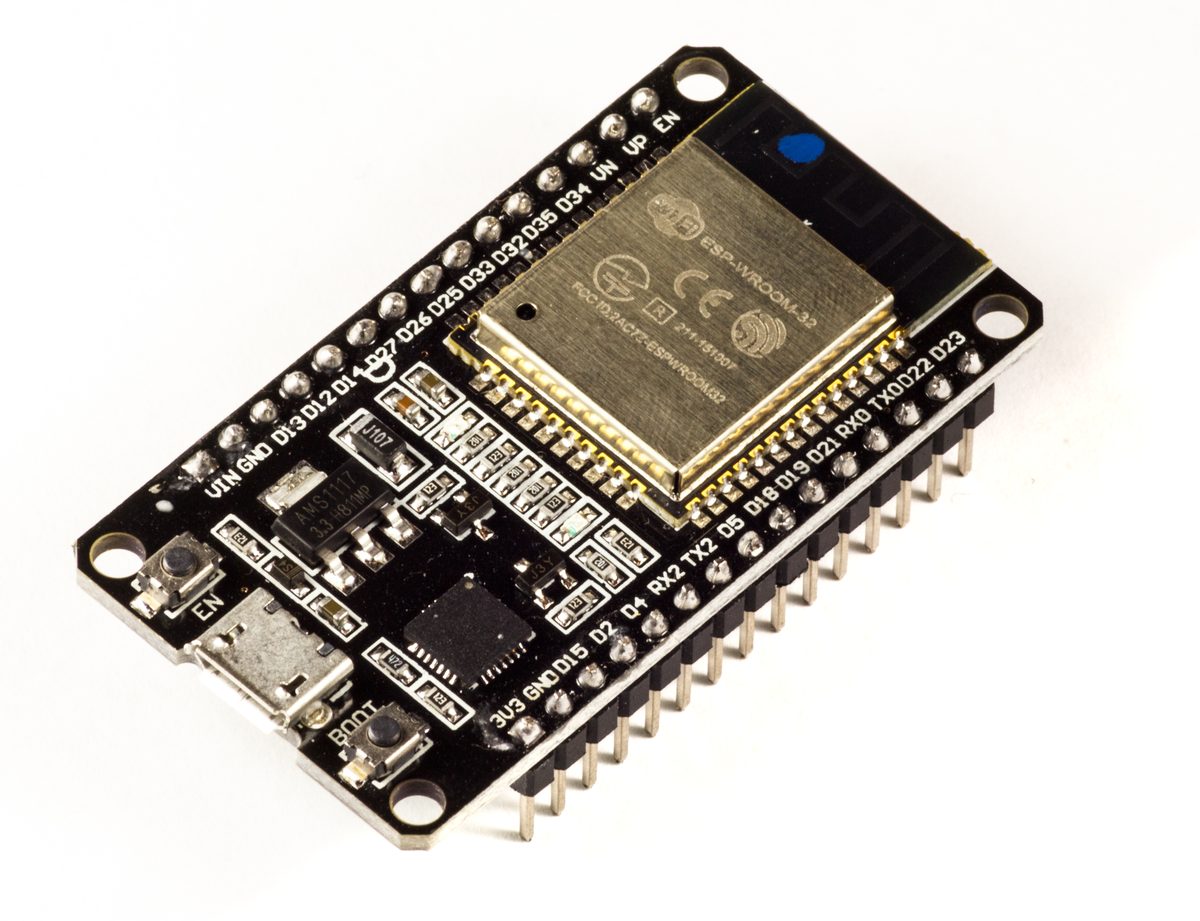 센서와 하드웨어
September 3, 2026
무선 통신 모듈 작동 원리 — ESP32, nRF52840, SX1262
센서의 측정값을 센서 외부로 전달하는 것은 거의 항상 전파입니다. Wi-Fi의 OFDM이 직교 부반송파를 사용하여 다중경로를 극복하는 방법, BLE의 GFSK 변조와 스타 토폴로지가 듀티 사이클 동작을 가능하게 하는 방법, 그리고 LoRa의 처프 확산 스펙트럼(CSS)이 SF7-12 확산 계수 범위에서 데이터 전송 속도를 위해 범위를 어떻게 교환하는지 ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7, MultiTech mDot과 같은 칩의 실제 수치를 통해 살펴봅니다. 1999년 Wi-Fi 명명에 얽힌 이야기부터 1996년 10세기 덴마크 왕의 별칭에서 유래한 Bluetooth라는 이름, 작은 프랑스 스타트업이 개발한 LoRa가 Semtech에 인수된 이야기, 그리고 1천만 대 이상의 기기로 확장된 ZENNER의 LoRaWAN 스마트 미터 네트워크의 실제 사례까지, 주파수 대역, 송신 전력, 감도 및 토폴로지를 선택하는 방법을 살펴봅니다.
Fundamentals · 23 분 읽기 센서와 하드웨어
September 2, 2026
힘 및 촉각 센서의 작동 원리 — ATI, Bota, XELA
힘 센서는 로봇 팔에 '팔의 감각'을, 촉각 센서는 로봇 손에 '손가락 끝의 감각'을 부여합니다. 본 논문에서는 변형률 게이지에서 시작하여 압저항식, 정전 용량식, 광학식의 세 가지 촉각 감지 방식을 거쳐 그 물리적 원리를 추적하고, ATI, Bota Systems, XELA Robotics부터 129개의 센서를 탑재한 Shadow Robot의 의수형 로봇 손에 이르기까지 실제 제품들을 살펴봅니다. 또한 1938년 변형률 게이지가 동시에 발명된 실화도 함께 소개합니다.
Fundamentals · 23 분 읽기 센서와 하드웨어
August 28, 2026
초음파 센서의 작동 원리 및 주요 제품 — 보쉬, 무라타, 도요타 ICS
초음파 센서는 초음파 펄스의 왕복 시간을 측정하여 근처 장애물까지의 거리를 측정합니다. 이는 라이다(LiDAR)의 음향적 대응 기술입니다. 광학 센서가 감지하지 못하는 투명한 유리나 검은색 물체까지 투과하여 볼 수 있지만, 유효 탐지 거리는 몇 미터에 불과합니다. 본 연구에서는 박쥐의 반향정위 연구, 제1차 세계 대전 당시 소나 개발, 보쉬 USS Gen 6의 측정 거리, 로봇 공학의 핵심 기술인 무라타 MA40S4S 및 맥스보틱스 모듈, 그리고 도요타의 8개 센서로 구성된 지능형 장애물 탐지 소나와 같은 실제 사례를 통해 각각의 요소가 실제 성능에 어떤 영향을 미치는지 분석합니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
August 22, 2026
레이더 작동 원리 및 주요 제품 — 콘티넨탈, 보쉬, 혼다 센싱
밀리미터파 레이더는 전파 반사를 통해 거리와 상대 속도를 측정하므로 광학 센서에 문제를 일으키는 비, 안개, 눈부심 및 기타 악조건에 가장 강한 센서입니다. 본 문서에서는 FMCW의 비트 주파수가 어떻게 거리와 속도를 동시에 측정하는지, 제2차 세계 대전 당시의 체인 홈(Chain Home)으로 거슬러 올라가는 레이더 기술의 계보, 테슬라의 레이더 기술 포기 및 이후 재추진, 컨티넨탈 ARS540의 4D 이미징 사양, 그리고 혼다 센싱 360의 5개 레이더를 이용한 360도 전방위 탐지 사례를 살펴보고, 이러한 요소들이 각각 탐지 거리/시야각/해상도 간의 상충 관계를 어떻게 변화시키는지 분석합니다.
Fundamentals · 15 분 읽기 센서와 하드웨어
August 16, 2026
Lab
GNSS 작동 방식 및 주요 제품 — u-blox, Trimble, Fixposition
RTK는 위성 위치 측정값과 기지국에서 제공하는 보정 데이터를 결합하여, 기존 GNSS 위치 측정 방식에서 수 미터에 달했던 오차를 센티미터 수준으로 줄입니다. 본 논문에서는 이중 주파수 위치 측정 방식이 어떻게 전리층 지연을 상쇄하는지, u-blox의 ZED-F9P가 어떻게 저가형 RTK를 대중화시켰는지, Trimble RTX와 일본의 Michibiki(QZSS), 그리고 Kubota가 농기계를 위해 전국에 구축한 342개의 RTK 기지국 네트워크의 실제 사례를 통해 각 기술이 위치 측정 정확도에 어떤 영향을 미치는지 살펴봅니다.
Fundamentals · 19 분 읽기 센서와 하드웨어
August 10, 2026
IMU의 작동 원리 및 주요 제품 — Xsens, Bosch, Analog Devices
IMU는 가속도계와 자이로스코프를 결합하여 차량 자체의 병진 가속도와 회전 속도를 직접 감지합니다. 카메라나 LiDAR와 달리 외부 장치에 의존하지 않지만, 이러한 자립성에는 피할 수 없는 한계가 있습니다. 바로 시간이 지남에 따라 오차가 누적된다는 점입니다(드리프트). 본 연구에서는 MEMS 자이로스코프의 원리, 알란 분산 잡음 분석, 소비자용 칩부터 내비게이션 등급 모듈까지의 등급 체계, 그리고 Xsens의 MTi 시리즈 제품 전략에 대해 자세히 살펴봅니다.
Fundamentals · 18 분 읽기