Contents — find the section you need
초음파 센서는 사람의 가청 범위를 벗어나는 고주파 음파인 초음파 펄스를 방출하고, 이 펄스가 반사되어 돌아오는 데 걸리는 시간을 측정하여 목표물까지의 거리를 계산합니다. 원리적으로는 라이다(LiDAR)의 음향적 대응물이라고 할 수 있습니다. 라이다(LiDAR)가 빛의 왕복 시간을 측정하는 것처럼, 초음파 센서는 음파의 왕복 시간을 측정합니다. 가장 일반적인 용도는 주차 시 장애물 감지를 위해 차량의 전면, 후면 및 모서리에 여러 개의 센서를 장착하는 것입니다(주차 센서, 장애물 감지 소나). 하지만 이 원리는 박쥐 생물학 연구에서 비롯되었으며, 실제 적용은 제1차 세계 대전 당시 잠수함 탐지 기술까지 거슬러 올라갑니다.
 포드 플렉스 후면 주차 센서
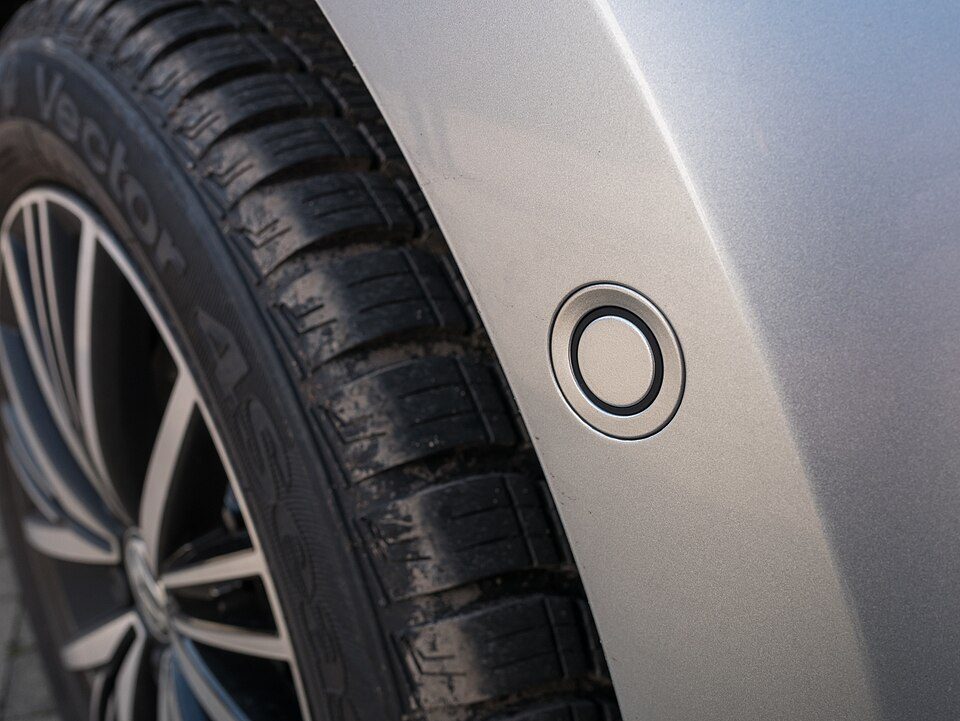 VW 골프 VII 측면 주차 센서
이미지: Ford 플렉스 후면 주차 센서 (Michael Sheehan, CC BY 2.0) / VW 골프 VII 측면 주차 센서 (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


원리: 시간차 측정법(Time-of-Flight Ranging), 음속의 온도 의존성을 보정함
초음파 센서는 압전 소자를 진동시켜 초음파 펄스를 방출한 다음, 동일한 압전 소자(또는 별도의 수신 소자)를 사용하여 목표물에서 반사된 펄스를 수신합니다. 목표물까지의 거리(d)는 시간차(t) - 펄스 방출과 반사파 수신 사이의 간격 - 와 음속(v)을 이용하여 계산됩니다.
왕복 거리를 고려하여 2로 나누는 것은 LiDAR의 시간차 측정법과 동일하지만, 초음파 센서에는 한 가지 특이한 점이 있습니다. 바로 음속(v) 자체가 공기 온도에 따라 변한다는 것입니다. 건조한 공기에서의 음속은 다음과 같이 근사할 수 있습니다.
여기서 T은 섭씨 온도입니다. 음속은 온도가 1°C 변할 때마다 약 0.6m/s씩 변하기 때문에, 자동차 분야에서 흔히 볼 수 있는 -40°C에서 85°C에 이르는 넓은 온도 범위에서 작동하는 제품은 온도 보정 없이 거리를 계산할 경우 무시할 수 없는 거리 측정 오차가 발생합니다. 고정밀 초음파 센서는 내장된 온도 센서를 사용하여 주변 온도를 실시간으로 측정하고, 거리 계산 전에 이 공식을 이용하여 음속을 보정합니다.
[박쥐의 반향정위 원리도] A는 박쥐, E는 방출된 음파, B는 반사파 R을 되돌려주는 먹이, d는 거리입니다.
이미지: Principle 박쥐 반향정위 다이어그램 (Marek M, Shung, José Augusto, Rugby471 및 JASC의 WebDraw 원본 기반, CC BY-SA 3.0), Wikimedia Commons. 방출된 음파(E)는 먹이(B)에 반사되어 R이 되고, 이 반사파의 왕복 시간은 거리(d)를 나타냅니다. 이는 기본적으로 초음파 센서의 비행시간 측정 방식과 동일한 원리입니다.

특징: 광학 센서가 탐지하기 어려운 대상을 정확하게 탐지할 수 있음
초음파 센서의 가장 큰 장점은 광학 센서(카메라, LiDAR)가 탐지하기 가장 어려운 대상을 안정적으로 탐지할 수 있다는 것입니다. 투명한 유리판은 광학 센서가 감지하기 어렵지만, 소리는 유리에 잘 반사되므로 초음파 센서는 문제없이 이를 감지할 수 있습니다. 마찬가지로 빛을 흡수하여 카메라가 인식하기 어려운 검은색 물체는 초음파 반사에 전혀 영향을 미치지 않습니다. 야간이나 안개 속에서도 안정적으로 작동한다는 점은 레이더와 마찬가지로 초음파 센서의 강점입니다. 그러나 유효 탐지 거리가 수십 센티미터에서 수 미터 정도로 짧아 빠르게 움직이는 물체나 멀리 있는 장애물을 감지하는 데는 적합하지 않습니다. 이러한 "단거리 특화, 전천후, 유리 및 검은색 물체에 강함"이라는 특성 때문에 초음파 센서는 다른 센서를 대체하는 경우는 드물고, 근거리 탐지에 특화된 보완적인 역할을 하는 경우가 더 많습니다.
역사: 박쥐 생물학 연구에서 제1차 세계 대전의 소나까지
초음파 반향정위의 원리는 놀랍게도 엔지니어가 아닌 박쥐를 연구하던 생물학자들에 의해 발견되었습니다. 1794년, 이탈리아 생물학자 라자로 스팔란차니는 눈을 가린 박쥐가 시각에 의존하지 않고도 비행 중 장애물을 피할 수 있음을 보여주었습니다. 박쥐의 초음파 탐지 능력에 대한 최초의 과학적 발견은 1876년 영국의 과학자 프랜시스 갤턴이 인간과 다른 동물들이 들을 수 있는 주파수 범위를 연구하기 위해 조절 가능한 초음파 발생 장치인 "갤턴 호루라기"를 발명하면서 시작되었습니다.
아이러니하게도 이 기술의 공학적 응용을 위한 계기는 1912년 타이타닉호 침몰 사고에서 비롯되었습니다. 타이타닉호가 빙산과 충돌하여 침몰한 지 몇 달 후, 영국의 과학자 루이스 리처드슨은 음파를 이용하여 수중 빙산을 탐지하는 장치에 대한 특허를 출원했습니다. 그리고 제1차 세계 대전이 발발하자, 프랑스 물리학자 폴 랑주뱅은 러시아 엔지니어 콘스탄틴 칠로프스키와 협력하여 1915년에서 1918년 사이에 압전 석영 결정을 사용하여 초음파 펄스를 송수신하고 최대 1,300미터 거리까지 수중 잠수함을 탐지하는 장치를 개발했습니다. 이것이 세계 최초의 실용적인 능동 소나였으며, 아이러니하게도 박쥐의 초음파 탐지 능력을 인공적으로 재현하는 기술이 군사적 목적으로 개발된 것입니다. 적 잠수함을 탐지하는 기술입니다. 이 기술은 이후 수심 측정 및 의료용 초음파 진단 분야에도 적용되었습니다.
주요 제품 사양 비교
| 제품 | 적용 분야 | 물체 존재 감지 | 측정 범위(최소-최대) | 주파수 |
|---|---|---|---|---|
| 보쉬 초음파 센서 6.0세대 | 자동차(주차 보조) | 6cm | 15cm-2.5m | 43-60kHz(가변) |
| 보쉬 초음파 센서 6.1세대 | 자동차(주차 보조) | 6cm | 15cm-4.5m | 43-60kHz(가변) |
| 보쉬 초음파 센서 6.5세대 | 자동차(주차 보조, 자동 주차) | 3cm | 15cm-5.5m | 43-60kHz(가변) |
| 무라타 MA40S4S/MA40S4R | 로봇, 산업 | — | 20cm-4m | 40kHz 고정 주파수, 80° 지향성 |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | 로봇, 인체 감지 | 사실상 사각지대 없음 (센서 표면에 닿는 물체까지 감지) | 15cm-6.45m | 42kHz 주파수, 20Hz 판독 속도 |
보쉬의 6세대 초음파 센서 제품군은 주차 또는 조작 중 장애물 감지뿐만 아니라 자동 제동 및 자동 주차 기능의 핵심 감지 센서로도 사용됩니다. 세대를 거듭할수록 최대 측정 범위는 2.5m(6.0세대)에서 4.5m(6.1세대), 5.5m(6.5세대)로 확장되었지만, 물체 존재 감지(매우 근접한 거리에서 물체의 존재를 감지하는 기능)는 반대로 6cm에서 3cm로 좁혀졌습니다. 이는 전반적인 성능 향상보다는 적용 분야별 특성 차별화를 위한 설계 의도를 반영한 것입니다. 최소 측정 거리 보쉬의 초음파 센서는 모든 세대에서 탐지 거리가 15cm로 고정되어 있으며, 그보다 가까운 거리는 감지 한계, 즉 "데드존"으로 간주됩니다. 보쉬는 BMW, GM, Daimler, Volkswagen, Honda, Mazda, Subaru 등 여러 자동차 제조업체에 이 제품을 공급하고 있습니다.
자동차 분야 외에도 일본의 무라타(Murata)는 고정 주파수 40kHz의 MA40S4S(송신기) / MA40S4R(수신기) 세트를 판매하고 있으며, 이는 로봇 및 산업용 센싱 분야에서 널리 사용되고 있습니다. 80도 지향성과 20cm~4m의 탐지 거리는 아두이노/라즈베리 파이 기반의 취미용 로봇부터 산업 장비에 이르기까지 범용 초음파 센서의 표준 사양으로 자리 잡았습니다. 미국의 맥스보틱스(MaxBotix)는 LV-MaxSonar-EZ1(MB1010)을 "사실상 데드존이 없다"고 홍보하며, 센서 바로 앞에 있는 물체도 감지할 수 있다고 강조합니다. 이러한 특징 덕분에 벽이나 기타 물체에 바짝 붙어 작업해야 하는 로봇의 근접 센서로 매우 유용합니다. 장애물.
실제 사례: 토요타의 지능형 클리어런스 소나(ICS) - 8개의 센서로 페달 오작동 방지
다수의 초음파 센서를 결합한 실제 사례로는 토요타의 "지능형 클리어런스 소나"(ICS)가 있습니다. ICS는 차량 전면과 후면에 각각 4개씩, 총 8개의 초음파 센서를 사용하여 주변 장애물을 감지하고, 저속 주행 중 운전자가 브레이크 대신 가속 페달을 잘못 밟을 경우 충돌을 방지하는 제동을 작동시킵니다. 2014년 11월에 개선 사항이 발표되었고, 2015년형 알파드, 벨파이어, 그리고 이후 프리우스를 시작으로 센서 개수와 감지 범위가 모두 증가했으며, 제어 소프트웨어 또한 개선되었습니다. 토요타가 2015년 1월부터 2016년 6월까지 발생한 사고를 조사한 결과, ICS가 장착된 차량은 페달 오작동으로 인한 사고가 약 70%, 후진 관련 사고가 약 40% 감소한 것으로 나타났습니다. ICS는 음파를 사용하기 때문에 유리 표면과 같은 장애물도 정확하게 감지할 수 있습니다. 편의점 앞 벽과 같은 곳이 바로 이 활용 사례를 가능하게 하는 핵심 요소입니다.
박쥐가 차세대 마이크로 로봇 내비게이션에 가르쳐 줄 수 있는 것
박쥐의 반향정위에서 영감을 받은 연구는 100년이 넘도록 여전히 활발하게 진행되고 있습니다. 2026년경 arXiv에 발표된 논문 "Saranga: 손바닥 크기의 무인 로봇을 위한 시각 저하 환경에서의 밀리와트 초음파 내비게이션 시스템"은 손바닥 크기의 무인 로봇에 단 몇 밀리와트의 전력만 소모하는 초음파 내비게이션 시스템을 제안합니다. 이 연구는 카메라, 이벤트 카메라, 레이더, LiDAR와 같은 기존 센서들이 직사광선, 어둠, 눈, 유리, 안개, 먼지와 같은 "시각 저하 환경"에서 성능이 저하된다는 관찰에서 출발했습니다. 반면, 소리 기반 내비게이션은 이러한 환경에서도 안정적으로 작동합니다. 이와 관련하여 2024년경 발표된 "BatDeck"이라는 연구는 전방 초음파 센서 하나만을 사용하는 나노 드론의 초저전력 장애물 회피 방식을 제시합니다. 장애물의 방향에 대한 정보를 활용하여 무작위 회전을 통해 회피합니다. 카메라와 LiDAR가 지배하는 로봇 시대에 박쥐가 수천만 년 동안 사용해 온 고전적인 반향정위 원리가 전력 소비와 열악한 환경에 대한 내구성이라는 현대적인 제약 조건에 대한 해결책으로 재평가되고 있다는 점은 놀라운 일입니다.
더욱 일상적인 예로, 가정용 로봇 청소기는 때때로 "낙하 방지" 센서에 초음파를 사용합니다. 많은 제품들이 적외선이나 PSD(위치 감지 센서)를 사용하지만, 초음파 기반 센서 또한 계단 모서리와 같은 낭떠러지를 감지하여 로봇의 추락을 방지하는 역할을 합니다. 이는 "단거리, 저비용, 전천후"라는 초음파 감지 기술의 특성이 자동차 주차 보조 시스템부터 가정용 로봇의 안전 장치에 이르기까지 다양한 소비자 기기에 널리 적용되고 있음을 보여주는 좋은 예입니다.
성능을 결정하는 매개변수
- 측정 범위(최대 거리): Bosch Gen 6.0-6.5와 동일 일반적인 주차 보조 기능에는 몇 미터 정도의 범위로도 충분하지만, 자동 주차나 자동 제동의 기반으로 센서를 활용하려면 더 넓은 범위가 유리합니다. 세대를 거듭하며 최대 측정 범위가 꾸준히 증가해 온 것은 바로 이러한 필요성을 반영한 것입니다.
- 물체 존재 감지(초근거리 감지) 및 사각지대: 좁은 공간에 후진 주차하는 마지막 단계처럼 목표물 바로 앞에서 정밀한 감지가 필요한 상황에서는 사각지대가 작을수록 유리합니다(Bosch Gen 6.5의 경우 3cm). MaxBotix LV-MaxSonar-EZ1과 같은 일부 제품은 "사실상 사각지대 없음"을 내세우는데, 이는 로봇이 벽에 바짝 붙어 접근하는 경우와 같은 응용 분야에서 매우 중요한 특징입니다.
- 온도 보정 적용 여부: 음속은 기온에 따라 변하기 때문에(대략 0.6m/s/°C), 내장 온도 센서를 사용하여 이를 보정하는지 여부는 넓은 온도 범위에서 작동하는 모든 장치, 특히 실외 및 자동차 응용 분야의 거리 측정 정확도에 직접적인 영향을 미칩니다.
- 투명 및 검은색 물체에 대한 견고성: 광학 센서가 감지하기 어려운 대상(유리벽, 검은색 범퍼 등)을 안정적으로 감지해야 하는 애플리케이션의 경우 초음파 센서가 유일하게 실용적인 선택지가 될 수 있습니다. 토요타 ICS가 편의점 벽과 같은 유리 표면을 안정적으로 감지할 수 있는 것은 바로 이러한 특성 덕분입니다.
- 센서 개수 및 배치: 토요타 ICS처럼 차량의 전체 둘레를 감지하려면 하나의 센서에만 의존하기보다는 여러 센서를 조합해야 합니다. 센서 개수가 많을수록 사각지대가 줄어들지만, 비용과 배선 복잡성이 증가합니다.
- 전력 소비: Saranga와 BatDeck의 연구에서 보여주듯이, 배터리 용량이 제한된 나노 드론이나 소형 로봇의 경우 초음파 센서 자체의 전력 소비량(밀리와트 수준)이 카메라나 LiDAR에 비해 큰 장점이 될 수 있습니다.
- 짧은 유효 범위라는 제약: 초음파 센서의 유효 범위는 최대 몇 미터에 불과하기 때문에 고속 주행 시 전방 감시와 같은 장거리 애플리케이션에는 근본적으로 적합하지 않습니다. 일반적인 방법은 저속에서 근거리 장애물 탐지라는 제한적인 역할에 특화되어 있으며, 레이더 및 카메라와 함께 사용됩니다.
온도 및 빔 폭 수치 확인
측정된 비행 시간(t)이 10ms인 경우, 20°C의 건조 공기의 음속은 v=331.3+0.606\times20=343.4\,\mathrm{m/s}이므로 다음과 같습니다.
동일한 시간 동안 0°C에서의 음속(331.3\,\mathrm{m/s})을 사용하면 1.657m가 되며, 약 6.0cm의 차이가 발생합니다. 아침/저녁 온도 변화에 노출되는 실외 센서나 엔진룸 근처의 경우, 온도 보정을 생략하면 공칭 거리 해상도보다 더 큰 오차가 발생할 수 있습니다.
또 하나 간과하기 쉬운 점은 음향장이 점광선이 아니라 부채꼴 모양이라는 것입니다. 공칭 빔 폭 \phi 및 목표물 거리 d에 대한 유용한 측면 확산 추정치는 다음과 같습니다.
d=2\,\mathrm{m} 및 \phi=20^\circ에서 이는 w\simeq0.73\,\mathrm{m}를 제공합니다. 따라서 센서는 빔 내부 어딘가에 있는 가장 강한 반사면을 보고하는 것이지, 고유하게 식별된 지점을 보고하는 것이 아닙니다. 범퍼 곡률, 도로 표면, 인접 트랜스듀서의 크로스토크는 모두 배치 테스트에 포함되어야 합니다.
그림 — 초음파는 점이 아닌 빔 형태로 퍼집니다. 팬은 교육을 위해 단순화되었습니다.
실제 지향성은 주파수, 하우징 및 반사 표면에 따라 달라집니다.
초음파 반향이 없다는 것은 앞에 공간이 있다는 뜻인가요?
경사진 표면은 소리를 방향 전환시키거나 흡음재는 소리를 약화시킬 수 있습니다.
탐지되지 않았다고 해서 장애물이 없다는 것을 의미하지는 않습니다.참고 자료
- 보쉬 초음파 센서 6세대 팩트시트(보쉬 공식 PDF)
- 보쉬 레이더 센서(초음파 센서 위치 설정 관련 제품 페이지)
- 클리어런스 소나 작동 원리(SOMPO Direct)
- 지능형 클리어런스 소나(ICS) 개요(Netz Toyota Mie)
- 도요타 지능형 클리어런스 소나 사고 감소 효과(도요타 뉴스룸)
- 무라타 MA40S4S/MA40S4R 제품 페이지(무라타 공식)
- [MaxBotix] LV-MaxSonar-EZ1 (MB1010) 제품 페이지 (MaxBotix 공식)](https://maxbotix.com/products/mb1010)
- 소나의 발명 (공학 및 기술 역사 위키)
- 폴 랑주뱅과 잠수함 탐지 및 초음파 기술의 기원 (Physics Today)
- Saranga: 손바닥 크기의 공중 로봇에서 시각이 저하된 환경에서의 내비게이션을 위한 밀리와트 초음파 (arXiv:2603.24699)
댓글
먼저 로그인해 주세요.
아직 데이터가 없습니다.