Contents — find the section you need
Un capteur ultrasonique émet une impulsion ultrasonique — une onde sonore de haute fréquence inaudible pour l'oreille humaine — et calcule la distance à une cible à partir du temps de retour de l'onde réfléchie. En principe, il s'agit de l'équivalent acoustique du LiDAR : tandis que le LiDAR mesure le temps de parcours aller-retour de la lumière, le capteur ultrasonique mesure celui du son. Son application la plus courante consiste à intégrer plusieurs unités à l'avant, à l'arrière et aux angles d'un véhicule pour la détection d'obstacles lors des manœuvres de stationnement (capteurs de stationnement, sonar de dégagement). Cependant, le principe de base remonte à la recherche sur la biologie des chauves-souris, et son origine pratique à la détection des sous-marins durant la Première Guerre mondiale.
 Capteur de stationnement arrière Ford Flex
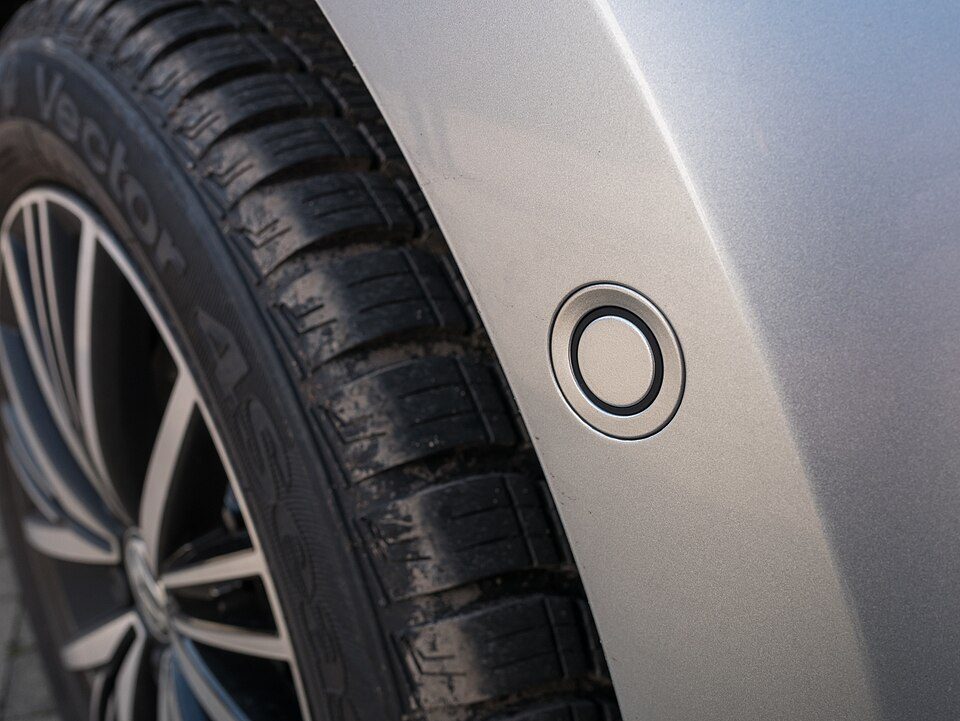 Capteur de stationnement latéral VW Golf VII
Images : Ford Capteur de stationnement arrière Flex (Michael Sheehan, CC BY 2.0) / VW Capteur de stationnement latéral Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Principe : télémétrie par temps de vol Correction de la dépendance de la vitesse du son à la température
Un capteur ultrasonique fait vibrer un élément piézoélectrique pour émettre une impulsion ultrasonore, puis capte la réflexion sur une cible à l'aide du même élément piézoélectrique (ou d'un élément récepteur distinct). La distance d à la cible est calculée à partir du temps de vol t — l'intervalle entre l'émission de l'impulsion et la réception de sa réflexion — et de la vitesse du son v.
Diviser par deux pour tenir compte du trajet aller-retour revient au calcul de la distance par temps de vol du LiDAR, mais les capteurs ultrasoniques présentent une limitation importante : la vitesse du son v varie avec la température de l'air. La vitesse du son dans l'air sec peut être approximée par :
où T est la température de l'air en degrés Celsius. Comme la vitesse du son varie d'environ 0,6 m/s par degré Celsius, un produit fonctionnant sur une large plage de températures (par exemple, de -40 à 85 °C, comme c'est souvent le cas dans l'automobile) accumulera une erreur de mesure de distance non négligeable s'il calcule la distance sans correction de température. Les capteurs ultrasoniques de haute précision mesurent la température ambiante en temps réel grâce à un capteur intégré et corrigent la vitesse du son à l'aide de cette formule avant de calculer la distance.
![Schéma de principe de l'écholocation des chauves-souris.] A représente la chauve-souris, E l'onde émise, B la proie qui renvoie R (l'onde réfléchie), et d la distance.
Image : Principle diagram of bat echolocation (Marek M, d'après les originaux de Shung, José Augusto, Rugby471 et JASC's WebDraw, CC BY-SA 3.0), Wikimedia Commons. Une onde sonore émise (E) se réfléchit sur la proie (B) et donne R. Le temps de parcours aller-retour de cette réflexion permet de calculer la distance (d) — un principe fondamentalement identique à celui de la mesure du temps de vol d'un capteur ultrasonique.

Caractéristiques : performant face aux pièges des capteurs optiques
Le principal atout d'un capteur ultrasonique est sa capacité à détecter avec fiabilité les cibles qui posent le plus de problèmes aux capteurs optiques (caméras, LiDAR). Le verre transparent est difficile à détecter pour un capteur optique, mais le son se réfléchit parfaitement sur le verre ; un capteur ultrasonique le capte donc sans problème. De même, un objet noir qui absorbe la lumière et est difficile à identifier par une caméra n'a aucun effet sur la réflexion ultrasonique. Son fonctionnement stable de nuit ou par temps de brouillard est un autre atout qu'il partage avec le radar. En revanche, sa portée efficace est courte (de quelques dizaines de centimètres à quelques mètres), ce qui le rend inadapté à la détection d'objets se déplaçant rapidement ou d'obstacles éloignés. Compte tenu de ce profil de « spécialiste de la courte portée, fonctionnant par tous les temps et résistant au verre et aux objets noirs », un capteur ultrasonique remplace rarement d'autres capteurs ; il joue plus souvent un rôle complémentaire, spécialisé dans la détection à courte portée.
Historique : de la recherche sur la biologie des chauves-souris au sonar de la Première Guerre mondiale
Le principe de l'écholocation ultrasonique a été découvert, de façon surprenante, non pas par des ingénieurs, mais par des biologistes étudiant les chauves-souris. En 1794, le biologiste italien Lazzaro Spallanzani a démontré que les chauves-souris, même aveugles, pouvaient éviter les obstacles en vol sans se fier à leur vision. Première découverte scientifique de l'écholocation chez les chauves-souris. En 1876, le scientifique britannique Francis Galton inventa le « sifflet de Galton », un émetteur d'ultrasons réglable qu'il utilisa pour étudier la gamme de fréquences audibles par l'homme et d'autres animaux.
L'application technique de cette technologie fut paradoxalement déclenchée par le naufrage du Titanic en 1912. Quelques mois après le naufrage du Titanic, suite à sa collision avec un iceberg, le scientifique britannique Lewis Richardson déposa un brevet pour un appareil capable de détecter les icebergs sous-marins grâce aux ondes sonores. Puis, au début de la Première Guerre mondiale, le physicien français Paul Langevin collabora avec l'ingénieur russe Constantin Chilowski pour développer, entre 1915 et 1918, un appareil utilisant des cristaux de quartz piézoélectriques pour émettre et recevoir des impulsions ultrasonores et détecter les sous-marins immergés jusqu'à 1 300 mètres de profondeur. Il s'agissait du premier sonar actif opérationnel au monde ; ainsi, une technologie permettant de reproduire artificiellement l'écholocation des chauves-souris vit le jour, ironiquement, comme une technologie militaire. Détection des sous-marins ennemis. Cette technologie a ensuite trouvé d'autres applications dans le sondage de profondeur et le diagnostic médical par ultrasons.
Comparaison des produits clés par spécifications
| Produit | Application | Détection de présence d'objets | Portée de mesure (min-max) | Fréquence |
|---|---|---|---|---|
| Capteur ultrasonique Bosch Gen 6.0 | Automobile (aide au stationnement) | 6 cm | 15 cm - 2,5 m | 43-60 kHz (variable) |
| Capteur ultrasonique Bosch Gen 6.1 | Automobile (aide au stationnement) | 6 cm | 15 cm - 4,5 m | 43-60 kHz (variable) |
| Capteur ultrasonique Bosch Gen 6.5 | Automobile (aide au stationnement, stationnement automatique) | 3 cm | 15 cm - 5,5 m | 43-60 kHz (variable) |
| Murata MA40S4S/MA40S4R | Robotique, industrie | — | 20 cm - 4 m | 40 kHz fixe, directivité de 80° |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robotique, détection humaine | Zone morte quasi inexistante (détecte les objets jusqu'à la surface du capteur et même en contact avec celui-ci) | Portée : 15 cm à 6,45 m | Fréquence d'échantillonnage : 42 kHz, fréquence de lecture : 20 Hz |
La gamme de capteurs ultrasoniques Bosch de 6e génération est commercialisée non seulement pour la détection d'obstacles lors du stationnement ou des manœuvres, mais aussi comme base de détection pour les fonctions de freinage et de stationnement automatiques. Au fil des générations, la portée de mesure maximale est passée de 2,5 m (Gen 6.0) à 4,5 m (Gen 6.1) puis à 5,5 m (Gen 6.5), tandis que la détection de présence d'objets (capacité à détecter la présence d'un objet à très courte distance) a, en revanche, été réduite de 6 cm à 3 cm. Cette réduction reflète une volonté de conception visant à différencier les caractéristiques selon l'application plutôt que de rechercher systématiquement des performances supérieures. La portée de mesure minimale reste fixe à 15 cm. À chaque génération, une limite de détection inhérente persiste, constituant une « zone morte ». Bosch fournit cette gamme à de nombreux constructeurs automobiles, dont BMW, GM, Daimler, Volkswagen, Honda, Mazda et Subaru.
Hors du secteur automobile, le japonais Murata commercialise le duo émetteur/récepteur MA40S4S / MA40S4R à fréquence fixe de 40 kHz, devenu incontournable en robotique et en détection industrielle. Sa directivité de 80 degrés et sa portée de détection de 20 cm à 4 m constituent une base pour les spécifications standard d'un capteur ultrasonique polyvalent, utilisé aussi bien pour les robots amateurs Arduino/Raspberry Pi que pour les équipements industriels. Le LV-MaxSonar-EZ1 (MB1010) de l'américain MaxBotix se targue d'une « zone morte quasi inexistante », capable de détecter une cible même très près de sa surface. Cette caractéristique en fait un capteur de proximité précieux pour les robots évoluant au contact d'un mur ou d'un obstacle.
Un exemple concret : Le sonar de dégagement intelligent (ICS) de Toyota : huit capteurs pour limiter les erreurs de conduite
Le sonar de dégagement intelligent (ICS) de Toyota est un exemple concret d'utilisation de plusieurs capteurs à ultrasons. Ce système utilise quatre capteurs à l'avant et quatre à l'arrière, soit huit au total, pour détecter les obstacles environnants et déclenche un freinage d'urgence lorsque le conducteur appuie par erreur sur l'accélérateur au lieu du frein à basse vitesse. Une amélioration a été annoncée en novembre 2014 et, à partir des modèles Alphard, Vellfire et Prius de 2015, le nombre de capteurs et la portée de détection ont été augmentés, parallèlement à des améliorations du logiciel de contrôle. Selon une étude Toyota portant sur les accidents survenus entre janvier 2015 et juin 2016, les véhicules équipés de l'ICS ont enregistré une baisse d'environ 70 % des accidents liés à une erreur de conduite et d'environ 40 % des accidents liés aux manœuvres en marche arrière. Grâce à l'utilisation d'ondes sonores, l'ICS est capable de détecter avec précision une surface vitrée, comme la vitrine d'un magasin, ce qui rend son utilisation particulièrement efficace. Étude de cas.
Ce que les chauves-souris peuvent apprendre à la prochaine génération de systèmes de navigation pour micro-robots
Les recherches inspirées par l'écholocation des chauves-souris sont toujours d'actualité, plus d'un siècle après. Un article publié sur arXiv vers 2026, intitulé « Saranga : Ultrasons de quelques milliwatts pour la navigation dans des environnements visuellement dégradés sur des micro-robots aériens de la taille d'une paume », propose un système de navigation ultrasonique ne consommant que quelques milliwatts pour des micro-robots aériens de la taille d'une paume. Ce système part du constat que les capteurs classiques (caméras, caméras événementielles, radars, LiDAR) sont tous moins performants dans des environnements visuellement dégradés : lumière directe du soleil, obscurité, neige, verre, brouillard, poussière. La navigation sonore, en revanche, continue de fonctionner précisément dans ces conditions. Dans le même ordre d'idées, une étude intitulée « BatDeck », publiée vers 2024, présente une approche d'évitement d'obstacles à très faible consommation pour les nano-drones. Cette approche utilise un seul capteur ultrasonique frontal et, en l'absence d'information sur la direction de l'obstacle, l'évitement se fait de manière aléatoire. Un constat frappant : à l’ère de la robotique dominée par les caméras et le LiDAR, le principe classique de l’écholocation, utilisé par les chauves-souris depuis des dizaines de millions d’années, est réévalué comme une solution aux contraintes résolument modernes : consommation d’énergie et robustesse face aux environnements difficiles.
Un exemple plus courant : les aspirateurs robots domestiques utilisent parfois les ultrasons pour leurs capteurs de détection de vide (prévention des chutes). Si de nombreux produits privilégient les capteurs infrarouges ou PSD (détecteurs de position), les versions à ultrasons permettent également de détecter les dénivellations, comme le bord d’un escalier, et d’empêcher ainsi le robot de tomber. Ceci illustre bien comment les caractéristiques des capteurs à ultrasons – courte portée, faible coût et fonctionnement par tous les temps – se sont répandues dans une large gamme d’appareils grand public, de l’aide au stationnement automobile aux systèmes de sécurité des robots domestiques.
Paramètres déterminant les performances
-
Portée de mesure (distance maximale) : Comme pour la gamme Bosch Gen 6.0-6.5, une portée de quelques mètres suffit pour une aide au stationnement basique. Une portée plus importante devient toutefois avantageuse lorsque le capteur est destiné à servir de base au stationnement ou au freinage automatique. L'augmentation constante de la portée de mesure maximale au fil des générations reflète précisément ce besoin.
-
Détection de présence d'objet (détection à très courte portée) et zone morte : Dans les scénarios exigeant une détection précise au plus près d'une cible (par exemple, lors de la phase finale d'une manœuvre en marche arrière dans un espace restreint), une valeur plus faible (3 cm pour le Bosch Gen 6.5) est un atout. Certains produits, comme le MaxBotix LV-MaxSonar-EZ1, mettent en avant une « zone morte quasi inexistante », un critère déterminant pour des applications telles qu'un robot s'approchant d'un mur.
-
Applicabilité de la correction de température : La vitesse du son variant avec la température ambiante (environ 0,6 m/s par °C), la présence d'une correction de température intégrée a un impact direct sur la précision de la mesure, notamment pour les applications extérieures et automobiles fonctionnant dans une large plage de températures.
-
Résistance aux objets transparents et noirs : Pour les applications nécessitant une détection fiable des cibles. Les capteurs optiques peinent à détecter les surfaces vitrées ou les pare-chocs noirs ; un capteur ultrasonique peut alors s'avérer la seule option pratique. La capacité du système Toyota ICS à détecter avec fiabilité les surfaces vitrées, comme les murs de supérettes, découle directement de cette caractéristique.
-
Nombre et emplacement des capteurs : À l'instar des huit capteurs du Toyota ICS, répartis entre l'avant et l'arrière, la couverture complète du périmètre d'un véhicule nécessite la combinaison de plusieurs capteurs plutôt que l'utilisation d'un seul. Un plus grand nombre de capteurs réduit les angles morts, mais au détriment du coût et de la complexité du câblage.
-
Consommation d'énergie : Comme le démontrent des recherches telles que celles menées par Saranga et BatDeck, pour les nanodrones et les petits robots à autonomie limitée, la faible consommation d'énergie d'un capteur ultrasonique (de l'ordre du milliwatt) peut constituer un avantage majeur par rapport aux caméras ou aux LiDAR.
-
Portée effective limitée : La portée effective d'un capteur ultrasonique étant limitée à quelques mètres, il est fondamentalement inadapté aux applications longue portée telles que la surveillance avant à vitesse autoroutière. Généralement, son utilisation est spécialisée dans la détection d'obstacles à courte portée et à basse vitesse. Utilisé conjointement avec des radars et des caméras
Vérification numérique de la température et de la largeur du faisceau
Si le temps de vol mesuré t est de 10 ms, l'air sec à 20 °C a une valeur de v=331.3+0.606\times20=343.4\,\mathrm{m/s}, ce qui donne :
En utilisant la vitesse du son à 0 °C, 331.3\,\mathrm{m/s}, pour le même temps, on obtient 1,657 m : une différence d'environ 6,0 cm. Dans un capteur extérieur exposé aux variations de température matin/soir, ou à proximité d'un compartiment moteur, l'omission de la compensation de température peut engendrer une erreur supérieure à la résolution nominale en distance.
Un autre détail souvent négligé est que le champ acoustique est un éventail, et non un rayon ponctuel. Pour une largeur de faisceau nominale \phi et une distance cible d, une estimation utile de la dispersion latérale est :
À d=2\,\mathrm{m} et \phi=20^\circ donnent w\simeq0.73\,\mathrm{m}. Le capteur détecte donc la surface réfléchissante la plus intense à l'intérieur du faisceau, et non un point précis. La courbure du pare-chocs, l'état de la route et les interférences des transducteurs voisins sont autant d'éléments à prendre en compte lors du test de positionnement.
Figure — Les ultrasons se propagent sous forme de faisceau plutôt que de point. Le schéma en éventail est simplifié à des fins pédagogiques ; la directivité réelle dépend de la fréquence, du boîtier et de la surface réfléchissante.
L’absence d’écho ultrasonore signifie-t-elle qu’il y a de l’espace libre devant ?
Une surface inclinée peut rediriger le son ou un matériau absorbant peut l’atténuer. L'absence de détection ne signifie pas l'absence d'obstacle.
## Références - [Fiche technique des capteurs ultrasoniques Bosch de 6e génération (PDF officiel Bosch)](https://www.boschaftermarket.com/xrm/media/images/services/news_3/23_1_ultrasonic_sensors_generation_6/factsheet_bosch_uss6_en.pdf) - [Capteurs radar Bosch (page produit associée pour plus de contexte sur le positionnement des capteurs ultrasoniques)](https://www.bosch-mobility.com/en/solutions/sensors/ultrasonic-sensor/) - [Fonctionnement du sonar de dégagement (SOMPO Direct)](https://www.sompo-direct.co.jp/otona/oshiete/car/clearance-sonar.html) - [Présentation du sonar de dégagement intelligent (ICS) (Netz Toyota Mie)](https://netzmie.com/newcar/safety/ics/) - [Résultats de Toyota en matière de réduction des accidents grâce au sonar de dégagement intelligent (Toyota Newsroom)](https://pressroom.toyota.com/accident-results-intelligent-clearance-sonar/) - [Page produit Murata MA40S4S/MA40S4R (site officiel Murata)](https://www.murata.com/en-eu/products/productdetail?partno=MA40S4S) - [MaxBotix Page produit LV-MaxSonar-EZ1 (MB1010) (MaxBotix officiel) - L'invention du sonar (Engineering and Technology History Wiki) - Paul Langevin et les origines de la détection sous-marine et de la technologie ultrasonique (Physics Today) - Saranga : Ultrasons de faible puissance pour la navigation dans des environnements à visibilité réduite sur des robots aériens de la taille d'une paume (arXiv :2603.24699)
Commentaires
Veuillez vous connecter.
Aucune entrée pour le moment.