Contents — find the section you need
Ein Ultraschallsensor sendet einen Ultraschallimpuls aus – eine hochfrequente Schallwelle oberhalb des menschlichen Hörbereichs – und berechnet die Entfernung zu einem Ziel anhand der Laufzeit des reflektierten Impulses. Prinzipiell ist er das akustische Pendant zu LiDAR: Während LiDAR die Laufzeit des Lichts misst, misst ein Ultraschallsensor die Laufzeit des Schalls. Am häufigsten wird er zur Hinderniserkennung beim Einparken eingesetzt, indem mehrere Sensoren an der Front, am Heck und an den Ecken eines Fahrzeugs angebracht werden (Einparkhilfe, Abstandssonar). Das Prinzip geht jedoch auf die Fledermausforschung zurück, und seine praktische Anwendung fand ihren Ursprung in der U-Boot-Ortung im Ersten Weltkrieg.
 Parksensor hinten Ford Flex
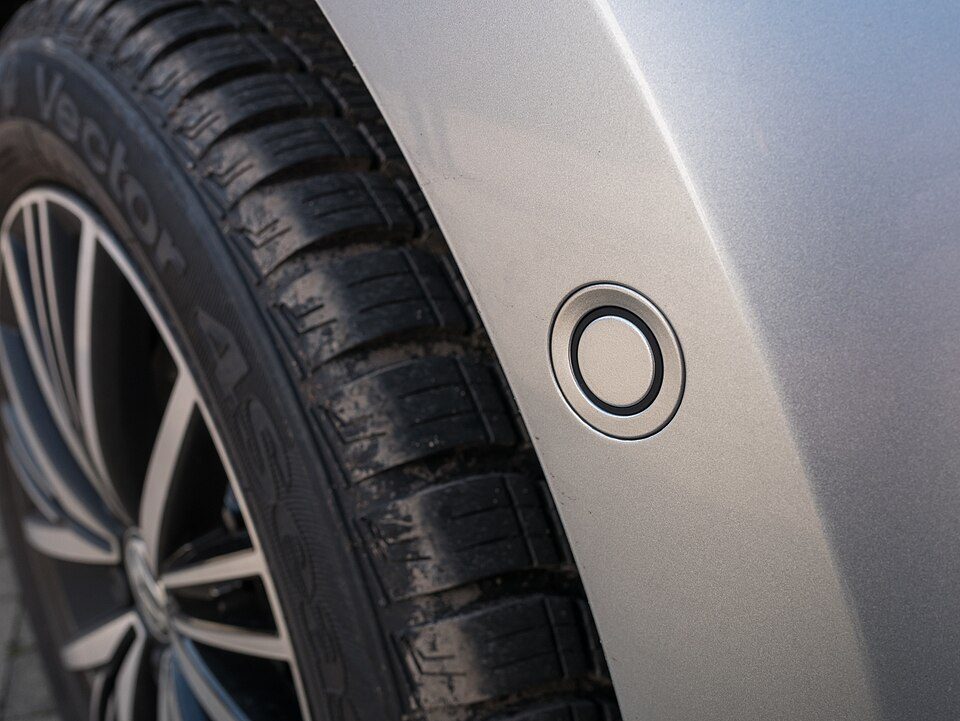 Parksensor Seite VW Golf VII
Bilder: Ford Parksensor hinten Flex (Michael Sheehan, CC BY 2.0) / VW Parksensor Seite Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Prinzip: Laufzeitmessung Korrigiert für die Temperaturabhängigkeit der Schallgeschwindigkeit
Ein Ultraschallsensor versetzt ein piezoelektrisches Element in Schwingung, um einen Ultraschallimpuls auszusenden. Anschließend empfängt er die Reflexion von einem Zielobjekt mithilfe desselben piezoelektrischen Elements (oder eines separaten Empfangselements). Die Entfernung d zum Zielobjekt wird aus der Laufzeit t – dem Intervall zwischen Aussendung des Impulses und Empfang der Reflexion – und der Schallgeschwindigkeit v berechnet.
Die Division durch zwei zur Berücksichtigung der Laufzeit entspricht der Laufzeitmessung bei LiDAR. Ultraschallsensoren weisen jedoch eine Besonderheit auf: Die Schallgeschwindigkeit v selbst ändert sich mit der Lufttemperatur. Die Schallgeschwindigkeit in trockener Luft kann näherungsweise wie folgt berechnet werden:
wobei T die Lufttemperatur in Grad Celsius ist. Da sich die Schallgeschwindigkeit mit jeder Temperaturänderung von 1 °C um etwa 0,6 m/s ändert, akkumuliert ein Produkt, das in einem breiten Temperaturbereich arbeitet – beispielsweise -40 bis 85 °C, wie es typischerweise in Automobilanwendungen vorkommt – einen nicht zu vernachlässigenden Entfernungsmessfehler, wenn es die Distanz ohne Temperaturkorrektur berechnet. Hochpräzise Ultraschallsensoren messen die Umgebungstemperatur in Echtzeit mithilfe eines integrierten Temperatursensors und korrigieren die Schallgeschwindigkeit anhand dieser Formel, bevor sie die Entfernung berechnen.
![Prinzipdiagramm der Fledermaus-Echolokation] A ist die Fledermaus, E ist die ausgesendete Welle, B ist die Beute, die R (die reflektierte Welle) zurücksendet, und d ist die Entfernung.
Bild: Diagramm der Fledermaus-Echolokation (Marek M, basierend auf Originalen von Shung, José Augusto, Rugby471 und JASC's WebDraw, CC BY-SA 3.0), Wikimedia Commons. Eine ausgesendete Schallwelle (E) wird von der Beute (B) als R reflektiert, und die Laufzeit dieser Reflexion ergibt die Entfernung (d) – ein Prinzip, das im Wesentlichen dem Laufzeitverfahren eines Ultraschallsensors entspricht.
Eigenschaften: Stark gegen genau die Dinge, die optische Sensoren überfordern
Die größte Stärke eines Ultraschallsensors liegt darin, dass er genau die Objekte zuverlässig erfassen kann, die optischen Sensoren (Kameras, LiDAR) die größten Schwierigkeiten bereiten. Eine transparente Glasscheibe ist für einen optischen Sensor schwer zu erkennen. Schall wird von Glas problemlos reflektiert, sodass ein Ultraschallsensor ihn problemlos erfasst. Auch ein schwarzes Objekt, das Licht absorbiert und für eine Kamera schwer zu erkennen ist, hat keinerlei Einfluss auf die Ultraschallreflexion. Ein weiterer Vorteil, den Ultraschallsensoren mit Radar teilen, ist der stabile Betrieb bei Nacht oder Nebel. Allerdings ist ihre Reichweite gering – nur wenige Zentimeter bis wenige Meter –, wodurch sie sich nicht für die Erfassung schnell bewegter Objekte oder weit entfernter Hindernisse eignen. Aufgrund dieser Eigenschaften – „Spezialist für kurze Distanzen, wetterunabhängig, zuverlässig bei Glas und schwarzen Objekten“ – ersetzen Ultraschallsensoren selten andere Sensoren; sie ergänzen diese vielmehr und sind auf die Nahbereichserkennung spezialisiert.
Geschichte: Von der Fledermausforschung zum Sonar im Ersten Weltkrieg
Das Prinzip der Ultraschall-Echolokation wurde überraschenderweise nicht von Ingenieuren, sondern von Biologen entdeckt, die Fledermäuse erforschten. 1794 demonstrierte der italienische Biologe Lazzaro Spallanzani, dass Fledermäuse mit verbundenen Augen Hindernissen im Flug ausweichen konnten, ohne sich auf ihr Sehvermögen zu verlassen – die erste wissenschaftliche Entdeckung der Echoortungsfähigkeit von Fledermäusen. 1876 erfand der britische Wissenschaftler Francis Galton die verstellbare, Ultraschall erzeugende „Galton-Pfeife“, mit der er den für Menschen und Tiere hörbaren Frequenzbereich untersuchte.
Ironischerweise war der Untergang der Titanic im Jahr 1912 der Auslöser für ihre technische Anwendung. Wenige Monate nach dem Untergang der Titanic infolge der Kollision mit einem Eisberg meldete der britische Wissenschaftler Lewis Richardson ein Patent für ein Gerät an, das Unterwasser-Eisberge mithilfe von Schallwellen orten sollte. Nach Ausbruch des Ersten Weltkriegs entwickelte der französische Physiker Paul Langevin zusammen mit dem russischen Ingenieur Constantin Chilowski zwischen 1915 und 1918 ein Gerät, das piezoelektrische Quarzkristalle nutzte, um Ultraschallimpulse zu senden und zu empfangen und so getauchte U-Boote in Entfernungen von bis zu 1300 Metern aufzuspüren. Dies war das weltweit erste praktische aktive Sonar – eine Technologie zur künstlichen Nachahmung der Fledermaus-Echolokation wurde also ironischerweise als Militärtechnologie zur Ortung feindlicher U-Boote entwickelt. Die Technologie fand später weitere Anwendung in der Tiefsee. Ultraschalluntersuchungen und medizinische Ultraschalldiagnostik.
Vergleich der wichtigsten Produkte anhand ihrer Spezifikationen
| Produkt | Anwendung | Objekterkennung | Messbereich (min-max) | Frequenz |
|---|---|---|---|---|
| Bosch Ultraschallsensor Gen 6.0 | Automobil (Einparkhilfe) | 6 cm | 15 cm–2,5 m | 43–60 kHz (variabel) |
| Bosch Ultraschallsensor Gen 6.1 | Automobil (Einparkhilfe) | 6 cm | 15 cm–4,5 m | 43–60 kHz (variabel) |
| Bosch Ultraschallsensor Gen 6.5 | Automobil (Einparkhilfe, automatisches Parken) | 3 cm | 15 cm–5,5 m | 43–60 kHz (variabel) |
| Murata MA40S4S/MA40S4R | Robotik, Industrie | — | 20 cm–4 m | 40 kHz Fest, 80° Richtwirkungsgrad |
MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robotik, Personenerkennung | Praktisch keine Totzone (erkennt Objekte bis zur Sensorfläche und in Berührung) | 15 cm – 6,45 m | 42 kHz, 20 Hz Ausleserate |
Die Ultraschallsensoren der 6. Generation von Bosch werden nicht nur zur Hinderniserkennung beim Parken oder Rangieren eingesetzt, sondern auch als Grundlage für automatische Brems- und Parkfunktionen. Die maximale Messreichweite hat sich über die Generationen hinweg von 2,5 m (Gen 6.0) über 4,5 m (Gen 6.1) auf 5,5 m (Gen 6.5) erhöht, während die Objekterkennung – die Fähigkeit, Objekte im Nahbereich zu erfassen – im Gegenzug von 6 cm auf 3 cm reduziert wurde. Dies spiegelt die Designabsicht wider, die Eigenschaften anwendungsspezifisch anzupassen, anstatt einfach nur eine generell höhere Leistung anzustreben. Die minimale Messreichweite bleibt über alle Generationen hinweg konstant bei 15 cm. Darüber hinaus bleibt eine systembedingte Erfassungsgrenze, eine sogenannte „tote Zone“. Bosch beliefert mit dieser Produktlinie zahlreiche Automobilhersteller, darunter BMW, GM, Daimler, Volkswagen, Honda, Mazda und Subaru.
Außerhalb des Automobilbereichs vertreibt das japanische Unternehmen Murata das Paar MA40S4S (Sender) / MA40S4R (Empfänger) mit fester 40-kHz-Frequenz, das sich in der Robotik und industriellen Sensorik etabliert hat. Seine Richtwirkung von 80 Grad und seine Erfassungsreichweite von 20 cm bis 4 m bilden einen Standard für universelle Ultraschallsensoren, die von Arduino/Raspberry Pi-basierten Hobbyrobotern bis hin zu Industrieanlagen eingesetzt werden. Der US-amerikanische Hersteller MaxBotix vermarktet seinen LV-MaxSonar-EZ1 (MB1010) mit dem Versprechen einer „praktisch toten Zone“, die es ermöglicht, Objekte selbst in unmittelbarer Nähe der Sensorfläche zu erkennen. Diese Eigenschaft macht ihn zu einem wertvollen Näherungssensor für Roboter, die direkt an Wänden oder Hindernissen arbeiten müssen.
Ein praktisches Beispiel: Toyotas intelligentes Abstandssonar (ICS) – Acht Sensoren verhindern Fehlbedienung der Bremspedale
Ein praktisches Beispiel für die Kombination mehrerer Ultraschallsensoren ist Toyotas „Intelligent Clearance Sonar“ (ICS). Es nutzt jeweils vier Ultraschallsensoren vorne und hinten – insgesamt acht –, um Hindernisse in der Umgebung zu erkennen und leitet bei irrtümlicher Betätigung des Gaspedals anstelle der Bremse bei niedriger Geschwindigkeit eine Kollisionsvermeidungsbremsung ein. Im November 2014 wurde eine Verbesserung angekündigt, und ab dem Alphard und Vellfire des Modelljahrs 2015 sowie später dem Prius wurden sowohl die Anzahl der Sensoren als auch die Erfassungsreichweite erhöht und die Steuerungssoftware optimiert. Laut einer Toyota-Umfrage zu Unfällen zwischen Januar 2015 und Juni 2016 sanken bei Fahrzeugen mit ICS die Unfälle durch Fehlbedienung der Bremspedale um etwa 70 % und die Unfälle beim Rückwärtsfahren um etwa 40 %. Da ICS mit Schallwellen arbeitet, ist seine Fähigkeit, Glasflächen – wie beispielsweise die Fassade eines Supermarkts – zuverlässig zu erkennen, der entscheidende Faktor für die Wirksamkeit dieses Systems.
Was Fledermäuse der nächsten Generation von Mikroroboter-Navigationssystemen beibringen können
Die von der Echoortung von Fledermäusen inspirierte Forschung ist auch über ein Jahrhundert später noch aktiv. Ein um 2026 auf arXiv veröffentlichter Artikel mit dem Titel „Saranga: MilliWatt Ultrasound for Navigation in Visually Degraded Environments on Palm-Sized Aerial Robots“ schlägt ein Ultraschall-Navigationssystem vor, das nur wenige Milliwatt Strom für handflächengroße Mikroroboter benötigt. Hintergrund ist die Beobachtung, dass gängige Sensoren – Kameras, Event-Kameras, Radar, LiDAR – in Umgebungen mit eingeschränkter Sicht, wie direktem Sonnenlicht, Dunkelheit, Schnee, Glas, Nebel und Staub, an Leistung verlieren. Schallbasierte Navigation hingegen funktioniert genau unter diesen Bedingungen. In diesem Zusammenhang beschreibt eine um 2024 veröffentlichte Studie namens „BatDeck“ einen extrem energiesparenden Ansatz zur Hindernisvermeidung für Nano-Drohnen. Dieser nutzt lediglich einen einzigen nach vorn gerichteten Ultraschallsensor und umgeht Hindernisse mangels Informationen über deren Richtung durch zufällige Drehungen. Ein beeindruckendes Bild: in einer Zeit, in der … In einer von Kameras und LiDAR dominierten Robotikbranche wird das klassische Prinzip der Echoortung, das Fledermäuse seit Jahrmillionen nutzen, neu bewertet – als Lösung für die Herausforderungen moderner Technologien wie Energiebedarf und Robustheit gegenüber widrigen Umgebungsbedingungen.
Ein alltägliches Beispiel: Haushaltsroboter zum Staubsaugen nutzen Ultraschall für ihre Sensoren zur Absturzsicherung. Viele Produkte verwenden stattdessen Infrarot- oder PSD-Sensoren (positionssensitive Detektoren), aber auch Ultraschall-basierte Varianten dienen der Erkennung von Absätzen wie Treppenkanten, um ein Abstürzen des Roboters zu verhindern. Dies verdeutlicht, wie sich die Vorteile der Ultraschallsensorik – kurze Reichweite, geringe Kosten, wetterunabhängig – auf eine Vielzahl von Konsumgeräten ausgeweitet haben – von der Einparkhilfe im Auto bis hin zu den Sicherheitsmechanismen von Haushaltsrobotern.
Leistungsparameter
-
Messreichweite (maximale Entfernung): Wie bei der Bosch-Serie Gen 6.0-6.5 reichen wenige Meter für die grundlegende Einparkhilfe aus. Eine größere Reichweite ist jedoch von Vorteil, wenn der Sensor für weitere Funktionen eingesetzt werden soll. Sie dienen als Grundlage für automatisches Einparken oder automatisches Bremsen. Die stetige Steigerung der maximalen Messreichweite über die Generationen hinweg spiegelt genau diesen Bedarf wider.
-
Objekterkennung (Nahbereichserfassung) und Totzone: In Szenarien, die eine präzise Erkennung direkt vor einem Ziel erfordern – beispielsweise beim Rückwärtsfahren in eine enge Lücke – ist ein kleinerer Wert (3 cm beim Bosch Gen 6.5) von Vorteil. Einige Produkte, wie der MaxBotix LV-MaxSonar-EZ1, werben mit „praktisch keiner Totzone“, was für Anwendungen wie einen Roboter, der sich direkt einer Wand nähert, ein entscheidendes Merkmal ist.
-
Temperaturkorrektur: Da sich die Schallgeschwindigkeit mit der Lufttemperatur ändert (etwa 0,6 m/s pro °C), hat die Korrektur mittels eines integrierten Temperatursensors direkten Einfluss auf die Messgenauigkeit in einem breiten Temperaturbereich – insbesondere bei Anwendungen im Außenbereich und in der Automobilindustrie.
-
Robustheit gegenüber transparenten und schwarzen Objekten: Bei Anwendungen, die Ziele zuverlässig erkennen müssen, mit denen optische Sensoren Schwierigkeiten haben – beispielsweise eine Glaswand oder eine schwarze Stoßstange – ist eine Temperaturkorrektur unerlässlich. Ultraschallsensoren können die einzig praktikable Option sein. Die Fähigkeit von Toyota ICS, Glasflächen wie die Wände von Supermärkten zuverlässig zu erfassen, beruht direkt auf dieser Eigenschaft.
-
Anzahl und Platzierung der Sensoren: Wie bei den acht Sensoren von Toyota ICS, die vorne und hinten verteilt sind, erfordert die vollständige Abdeckung des Fahrzeugumfangs die Kombination mehrerer Sensoren anstatt nur eines einzigen. Mehr Sensoren reduzieren tote Winkel, gehen aber mit höheren Kosten und komplexerer Verkabelung einher.
-
Stromverbrauch: Wie Studien wie Saranga und BatDeck zeigen, kann der Eigenstromverbrauch eines Ultraschallsensors (im Milliwattbereich) für batteriebetriebene Nano-Drohnen und kleine Roboter ein großer Vorteil gegenüber Kameras oder LiDAR sein.
-
Begrenzte Reichweite: Da die Reichweite eines Ultraschallsensors auf wenige Meter begrenzt ist, eignet er sich grundsätzlich nicht für Anwendungen mit großer Reichweite, wie z. B. die Überwachung des Fahrzeugumfelds bei Autobahngeschwindigkeit. Üblicherweise wird er daher hauptsächlich für die Hinderniserkennung im Nahbereich bei niedrigen Geschwindigkeiten eingesetzt, zusammen mit Radar und Kameras.
Temperatur und Strahlbreite numerisch prüfen
Wenn die gemessene Zeit von Die Flugzeit t beträgt 10 ms, trockene Luft bei 20 °C hat v=331.3+0.606\times20=343.4\,\mathrm{m/s}, woraus sich ergibt:
Unter Verwendung der Schallgeschwindigkeit bei 0 °C, 331.3\,\mathrm{m/s}, ergibt sich für dieselbe Zeit eine Entfernung von 1,657 m: eine Differenz von etwa 6,0 cm. Bei einem Außensensor, der den Temperaturschwankungen zwischen Morgen und Abend ausgesetzt ist oder sich in der Nähe eines Motorraums befindet, kann das Weglassen der Temperaturkompensation zu einem größeren Fehler führen als die nominelle Entfernungsauflösung.
Ein weiteres leicht zu übersehendes Detail ist, dass das akustische Feld fächerförmig und nicht punktförmig ist. Für die nominelle Strahlbreite \phi und die Zielentfernung d ist eine nützliche Schätzung der seitlichen Ausbreitung:
Bei d=2\,\mathrm{m} und \phi=20^\circ ergibt sich daraus: w\simeq0.73\,\mathrm{m}. Der Sensor meldet daher die stärkste reflektierende Oberfläche innerhalb des Strahls, nicht einen eindeutig identifizierten Punkt. Stoßstangenkrümmung, Straßenoberfläche und Übersprechen benachbarter Wandler gehören alle zum Platzierungstest.
Abbildung – Ultraschall breitet sich gebündelt und nicht punktförmig aus. Der Fächer ist zur Veranschaulichung vereinfacht dargestellt; die tatsächliche Richtwirkung hängt von der Frequenz, dem Gehäuse und der reflektierenden Oberfläche ab.
Bedeutet das Fehlen eines Ultraschall-Echos, dass der Raum frei ist?
Eine schräge Oberfläche kann den Schall umlenken oder ein absorbierendes Material ihn abschwächen. Keine Erkennung bedeutet nicht, dass kein Hindernis vorhanden ist.
Referenzen
- Bosch Ultraschallsensoren Generation 6 Datenblatt (Offizielles Bosch-PDF)
- Bosch Radarsensoren (Verwandte Produktseite für Kontext zur Ultraschallsensorpositionierung)
-
Übersicht zum Intelligenten Abstandssonar (ICS) (Netz Toyota Mie)
-
Ergebnisse zur Unfallreduzierung durch Toyotas Intelligentes Abstandssonar (Toyota Newsroom)
-
[MaxBotix Produktseite LV-MaxSonar-EZ1 (MB1010) (MaxBotix offiziell)
-
Die Erfindung des Sonars (Engineering and Technology History Wiki)
-
Paul Langevin und die Ursprünge der U-Boot-Ortung und der Ultraschalltechnologie (Physics Today)
-
Saranga: MilliWatt-Ultraschall für die Navigation in visuell eingeschränkten Umgebungen auf handflächengroßen Flugrobotern (arXiv:2603.24699)
Kommentare
Bitte zuerst anmelden.
Noch keine Einträge.