Contents — find the section you need
Sensor ultrasonik memancarkan pulsa ultrasonik — gelombang suara frekuensi tinggi di atas rentang pendengaran manusia — dan menghitung jarak ke target dari waktu yang dibutuhkan pantulan pulsa untuk kembali. Pada prinsipnya, ini adalah padanan akustik dari LiDAR: di mana LiDAR mengukur waktu tempuh bolak-balik cahaya, sensor ultrasonik mengukur waktu tempuh bolak-balik suara. Aplikasi yang paling umum adalah menanamkan beberapa unit di sekitar bagian depan, belakang, dan sudut kendaraan untuk deteksi rintangan saat parkir (sensor parkir, sonar jarak) — tetapi prinsipnya berasal dari penelitian biologi kelelawar, dan asal praktisnya berasal dari deteksi kapal selam pada Perang Dunia Pertama.
 Sensor parkir belakang Ford Flex
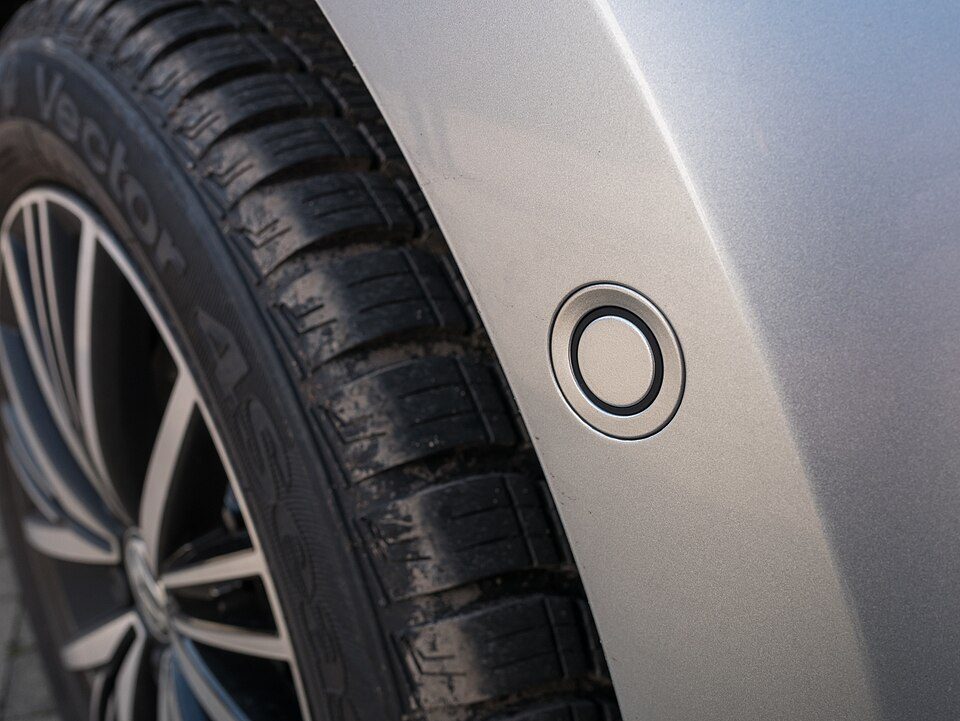 Sensor parkir samping VW Golf VII
Gambar: Ford Sensor parkir belakang Flex (Michael Sheehan, CC BY 2.0) / VW Sensor parkir samping Golf VII (Basotxerri, CC BY-SA 4.0), Wikimedia Commons.


Prinsip: waktu tempuh Pengukuran jarak, dikoreksi untuk ketergantungan kecepatan suara terhadap suhu
Sensor ultrasonik menggetarkan elemen piezoelektrik untuk memancarkan pulsa ultrasonik, kemudian menangkap pantulan dari target menggunakan elemen piezoelektrik yang sama (atau elemen penerima terpisah). Jarak d ke target dihitung dari waktu tempuh t — interval antara memancarkan pulsa dan menerima pantulannya — dan kecepatan suara v.
Pembagian dengan dua untuk memperhitungkan perjalanan pulang pergi sama dengan pengukuran jarak waktu tempuh LiDAR, tetapi sensor ultrasonik memiliki peringatan khusus: kecepatan suara v itu sendiri berubah dengan suhu udara. Kecepatan suara di udara kering dapat didekati dengan:
di mana T adalah suhu udara dalam Celcius. Karena kecepatan suara bergeser sekitar 0,6 m/s untuk setiap perubahan suhu 1°C, produk yang beroperasi pada rentang suhu yang luas — misalnya -40 hingga 85°C, seperti yang umum dalam aplikasi otomotif — akan mengakumulasi kesalahan pengukuran jarak yang tidak dapat diabaikan jika menghitung jarak tanpa koreksi suhu. Sensor ultrasonik presisi tinggi mengukur suhu lingkungan secara real-time menggunakan sensor suhu bawaan dan mengoreksi kecepatan suara dengan rumus ini sebelum menghitung jarak.
![Diagram prinsip ekolokasi kelelawar.] A adalah kelelawar, E adalah gelombang yang dipancarkan, B adalah mangsa yang mengembalikan R (gelombang pantulan), dan d adalah jaraknya](/uploads/sensors/ultrasonic-bat-echolocation-diagram.svg)
Gambar: Principle diagram ekolokasi kelelawar (Marek M, berdasarkan karya asli Shung, José Augusto, Rugby471, dan WebDraw JASC, CC BY-SA 3.0), Wikimedia Commons. Gelombang suara yang dipancarkan (E) dipantulkan dari mangsa (B) sebagai R, dan waktu tempuh bolak-balik dari pantulan tersebut menghasilkan jarak (d) — prinsip yang pada dasarnya identik dengan pengukuran jarak waktu tempuh sensor ultrasonik yang direkayasa.

Karakteristik: kuat melawan apa yang justru menyulitkan sensor optik
Kekuatan terbesar sensor ultrasonik adalah kemampuannya untuk mendeteksi target yang paling menyulitkan sensor optik (kamera, LiDAR) dengan andal. Kaca transparan sulit dideteksi oleh sensor ultrasonik. Sensor optik digunakan untuk mendeteksi, tetapi suara memantul dari kaca dengan baik, sehingga sensor ultrasonik dapat menangkapnya tanpa masalah. Demikian pula, objek hitam yang menyerap cahaya dan sulit dikenali oleh kamera sama sekali tidak berpengaruh pada pantulan ultrasonik. Pengoperasian yang stabil di malam hari atau dalam kabut adalah kekuatan lain yang dimilikinya bersama dengan radar. Di sisi lain, jangkauan efektifnya pendek — puluhan sentimeter hingga beberapa meter — sehingga tidak cocok untuk mendeteksi objek yang bergerak cepat atau rintangan yang jauh. Mengingat profil "spesialis jarak pendek, segala cuaca, kuat terhadap kaca dan objek hitam" ini, sensor ultrasonik jarang menjadi pengganti sensor lain; lebih sering berperan sebagai pelengkap yang khusus untuk deteksi jarak dekat.
Sejarah: dari penelitian biologi kelelawar hingga sonar Perang Dunia Pertama
Prinsip ekolokasi ultrasonik ditemukan, secara mengejutkan, bukan oleh para insinyur tetapi oleh para ahli biologi yang mempelajari kelelawar. Pada tahun 1794, ahli biologi Italia Lazzaro Spallanzani menunjukkan bahwa kelelawar yang ditutup matanya masih dapat menghindari rintangan dalam penerbangan tanpa mengandalkan penglihatan — dianggap sebagai penemuan ilmiah pertama tentang kemampuan ekolokasi kelelawar. Pada tahun 1876, ilmuwan Inggris Francis Galton menemukan "peluit Galton" penghasil ultrasonik yang dapat disesuaikan, yang ia gunakan untuk mempelajari rentang frekuensi yang dapat didengar oleh manusia dan hewan lainnya.
Ironisnya, pemicu aplikasi tekniknya berasal dari tenggelamnya Titanic pada tahun 1912. Beberapa bulan setelah Titanic tenggelam akibat tabrakan dengan gunung es, ilmuwan Inggris Lewis Richardson mengajukan paten untuk perangkat yang dapat mendeteksi gunung es di bawah air menggunakan gelombang suara. Kemudian, setelah Perang Dunia Pertama pecah, fisikawan Prancis Paul Langevin bekerja sama dengan insinyur Rusia Constantin Chilowski untuk mengembangkan, antara tahun 1915 dan 1918, sebuah perangkat yang menggunakan kristal kuarsa piezoelektrik untuk mengirim dan menerima pulsa ultrasonik dan mendeteksi kapal selam yang terendam hingga jarak 1.300 meter. Ini adalah sonar aktif praktis pertama di dunia — artinya teknologi untuk mereproduksi ekolokasi kelelawar secara artifisial terwujud, ironisnya, sebagai teknologi militer untuk mendeteksi kapal selam musuh. Teknologi ini kemudian menemukan aplikasi lebih lanjut dalam pengukuran kedalaman dan dalam Diagnostik ultrasonik medis.
Membandingkan produk utama berdasarkan spesifikasi
| Produk | Aplikasi | Deteksi keberadaan objek | Rentang pengukuran (min-maks) | Frekuensi |
|---|---|---|---|---|
| Sensor Ultrasonik Bosch Gen 6.0 | Otomotif (bantuan parkir) | 6cm | 15cm-2.5m | 43-60kHz (variabel) |
| Sensor Ultrasonik Bosch Gen 6.1 | Otomotif (bantuan parkir) | 6cm | 15cm-4.5m | 43-60kHz (variabel) |
| Sensor Ultrasonik Bosch Gen 6.5 | Otomotif (bantuan parkir, parkir otomatis) | 3cm | 15cm-5.5m | 43-60kHz (variabel) |
| Murata MA40S4S/MA40S4R | Robotika, industri | — | 20cm-4m | 40kHz tetap, direktivitas 80° |
| MaxBotix LV-MaxSonar-EZ1 (MB1010) | Robotika, deteksi manusia | Secara efektif tidak ada zona mati (mendeteksi objek hingga menyentuh permukaan sensor) | 15cm-6,45m | 42kHz, laju baca 20Hz |
Sensor ultrasonik Generasi 6 Bosch dijual bukan hanya untuk deteksi rintangan saat parkir atau bermanuver, tetapi juga sebagai dasar penginderaan untuk fitur pengereman otomatis dan parkir otomatis. Di seluruh generasi, jangkauan pengukuran maksimum telah meningkat dari 2,5m (Gen 6.0) menjadi 4,5m (Gen 6.1) menjadi 5,5m (Gen 6.5), sementara deteksi keberadaan objek — kemampuan untuk merasakan keberadaan objek pada jarak yang sangat dekat — sebaliknya, telah dipersempit dari 6cm menjadi 3cm, mencerminkan tujuan desain untuk membedakan karakteristik berdasarkan aplikasi daripada hanya mengejar kinerja yang lebih tinggi. Secara keseluruhan. Rentang pengukuran minimum tetap 15 cm di setiap generasi — apa pun yang lebih dekat dari itu tetap menjadi batas deteksi bawaan, "zona mati." Bosch memasok lini ini ke beberapa produsen mobil, termasuk BMW, GM, Daimler, Volkswagen, Honda, Mazda, dan Subaru.
Di luar sektor otomotif, Murata dari Jepang menjual pasangan MA40S4S (pemancar) / MA40S4R (penerima) 40 kHz tetap, yang telah menjadi andalan dalam robotika dan penginderaan industri. Arah pancaran 80 derajat dan rentang deteksi 20 cm-4 m merupakan patokan kasar untuk spesifikasi standar sensor ultrasonik serbaguna yang digunakan di mana-mana, mulai dari robot hobi Arduino/Raspberry Pi hingga peralatan industri. LV-MaxSonar-EZ1 (MB1010) dari MaxBotix yang berbasis di AS memasarkan dirinya sebagai sensor yang "secara efektif tidak memiliki zona mati," mampu mendeteksi target bahkan tepat di depan permukaan sensor. Ciri khas itu membuatnya berharga sebagai sensor jarak untuk robot yang perlu bekerja tepat di depan layar. dinding atau rintangan.
Contoh nyata: Sonar Jarak Cerdas (ICS) Toyota — delapan sensor untuk mengurangi kesalahan penggunaan pedal
Contoh nyata penggabungan beberapa sensor ultrasonik adalah "Sonar Jarak Cerdas" (ICS) Toyota. Sistem ini menggunakan empat sensor ultrasonik di bagian depan dan belakang — total delapan — untuk mendeteksi rintangan di sekitarnya, dan memicu pengereman untuk mengurangi tabrakan ketika pengemudi secara keliru menekan pedal gas alih-alih rem pada kecepatan rendah. Peningkatan diumumkan pada November 2014, dan dimulai dengan Alphard 2015, Vellfire, dan kemudian Prius, baik jumlah sensor maupun jangkauan deteksi ditingkatkan, bersamaan dengan peningkatan perangkat lunak kontrol. Menurut survei Toyota tentang kecelakaan yang terjadi antara Januari 2015 dan Juni 2016, kendaraan yang dilengkapi dengan ICS mengalami penurunan kecelakaan akibat kesalahan penggunaan pedal sekitar 70% dan kecelakaan terkait mundur sekitar 40%. Karena menggunakan gelombang suara, kemampuan ICS untuk mendeteksi secara andal Permukaan kaca — seperti dinding depan toko swalayan — adalah hal yang tepat untuk membuat kasus penggunaan ini berhasil.
Apa yang Dapat Diajarkan Kelelawar kepada Generasi Berikutnya dalam Navigasi Robot Mikro
Penelitian yang terinspirasi oleh ekolokasi kelelawar masih aktif hingga lebih dari seabad kemudian. Sebuah makalah arXiv yang diterbitkan sekitar tahun 2026, "Saranga: Ultrasonik MilliWatt untuk Navigasi di Lingkungan yang Terdegradasi Secara Visual pada Robot Udara Seukuran Telapak Tangan," mengusulkan sistem navigasi ultrasonik yang hanya menggunakan beberapa miliwatt daya untuk robot udara mikro seukuran telapak tangan. Hal ini dimotivasi oleh pengamatan bahwa sensor utama — kamera, kamera peristiwa, radar, LiDAR — semuanya mengalami degradasi di "lingkungan yang terdegradasi secara visual": sinar matahari langsung, kegelapan, salju, kaca, kabut, debu. Navigasi berbasis suara, sebaliknya, tetap berfungsi dalam kondisi-kondisi tersebut. Dalam konteks yang terkait, sebuah studi yang disebut "BatDeck," yang diterbitkan sekitar tahun 2024, melaporkan pendekatan penghindaran rintangan daya ultra-rendah untuk nano-drone yang hanya menggunakan satu sensor ultrasonik yang menghadap ke depan. dan, tanpa informasi tentang arah suatu rintangan, robot tersebut menghindari rintangan melalui putaran acak. Ini adalah gambaran yang mencolok: di era robotika yang didominasi oleh kamera dan LiDAR, prinsip ekolokasi klasik yang telah digunakan kelelawar selama puluhan juta tahun sedang dievaluasi kembali sebagai solusi untuk kendala modern — anggaran daya dan ketahanan terhadap lingkungan yang buruk.
Contoh yang lebih umum: robot penyedot debu rumah tangga terkadang juga menggunakan ultrasonik untuk sensor "deteksi tebing" (pencegahan jatuh). Banyak produk menggunakan sensor inframerah atau PSD (detektor sensitif posisi), tetapi varian berbasis ultrasonik juga berperan dalam mendeteksi jurang seperti tepi tangga untuk mencegah robot jatuh. Ini adalah ilustrasi yang baik tentang bagaimana profil "jarak pendek, biaya rendah, segala cuaca" dari penginderaan ultrasonik telah menyebar ke berbagai perangkat konsumen — dari bantuan parkir otomotif hingga mekanisme keselamatan robot rumah tangga.
Parameter yang menentukan kinerja
- Rentang pengukuran (jarak maksimum): Seperti pada Bosch Gen Pada seri 6.0-6.5, jangkauan beberapa meter sudah cukup untuk bantuan parkir dasar, tetapi jangkauan yang lebih panjang menjadi menguntungkan ketika sensor dimaksudkan untuk berfungsi sebagai dasar untuk parkir otomatis atau pengereman otomatis. Pertumbuhan yang stabil dalam jangkauan pengukuran maksimum di berbagai generasi mencerminkan kebutuhan ini.
- Deteksi keberadaan objek (penginderaan jarak sangat dekat) dan zona mati: Dalam skenario yang membutuhkan deteksi tepat tepat di depan target — misalnya, fase akhir mundur ke ruang sempit — nilai yang lebih kecil di sini (3 cm pada Bosch Gen 6.5) merupakan keuntungan. Beberapa produk, seperti MaxBotix LV-MaxSonar-EZ1, memasarkan "secara efektif tidak ada zona mati," yang menjadi ciri penting untuk aplikasi seperti robot yang mendekati dinding.
- Apakah koreksi suhu diterapkan: Karena kecepatan suara bergeser dengan suhu udara (kira-kira 0,6 m/s per °C), apakah suatu produk mengoreksi hal ini menggunakan sensor suhu bawaan memiliki dampak langsung pada akurasi jangkauan untuk apa pun yang beroperasi di berbagai rentang suhu — di luar ruangan dan aplikasi otomotif khususnya
- Ketahanan terhadap objek transparan dan hitam: Untuk aplikasi yang harus mendeteksi target yang sulit dideteksi oleh sensor optik — dinding kaca, bemper hitam — sensor ultrasonik bisa menjadi satu-satunya pilihan praktis yang tersedia. Kemampuan Toyota ICS untuk mendeteksi permukaan kaca seperti dinding toko swalayan secara andal berasal langsung dari karakteristik ini
- Jumlah dan penempatan sensor: Seperti halnya delapan sensor Toyota ICS yang terbagi di depan dan belakang, untuk mencakup seluruh perimeter kendaraan diperlukan penggabungan beberapa sensor daripada hanya mengandalkan satu sensor. Lebih banyak sensor mengurangi titik buta, tetapi mengorbankan biaya dan kompleksitas pengkabelan
- Konsumsi daya: Seperti yang ditunjukkan oleh penelitian seperti Saranga dan BatDeck, untuk nano-drone dan robot kecil yang terbatas baterai, konsumsi daya sensor ultrasonik itu sendiri (sekitar miliwatt) dapat menjadi keuntungan besar dibandingkan kamera atau LiDAR
- Batasan jangkauan efektif yang pendek: Karena jangkauan efektif sensor ultrasonik maksimal hanya beberapa meter, sensor ini pada dasarnya tidak cocok untuk aplikasi jarak jauh seperti pemantauan ke depan pada kecepatan jalan raya. Praktik standar Tujuannya adalah untuk mengkhususkannya dalam peran terbatas deteksi rintangan jarak dekat pada kecepatan rendah, digunakan bersama radar dan kamera.
Periksa suhu dan lebar pancaran secara numerik
Jika waktu tempuh terukur t adalah 10 ms, udara kering pada 20°C memiliki v=331.3+0.606\times20=343.4\,\mathrm{m/s}, sehingga menghasilkan
Menggunakan kecepatan suara pada 0°C, 331.3\,\mathrm{m/s}, untuk waktu yang sama memberikan 1,657 m: perbedaan sekitar 6,0 cm. Pada sensor luar ruangan yang terpapar perubahan suhu pagi/sore, atau di dekat ruang mesin, mengabaikan kompensasi suhu dapat menciptakan kesalahan lebih besar daripada resolusi jangkauan nominal.
Detail lain yang mudah terlewatkan adalah bahwa medan akustik adalah kipas, bukan sinar titik. Untuk lebar pancaran nominal \phi dan jarak target d, perkiraan penyebaran lateral yang berguna adalah
Pada d=2\,\mathrm{m} dan \phi=20^\circ, ini menghasilkan w\simeq0.73\,\mathrm{m}. Oleh karena itu, sensor melaporkan permukaan pemantul terkuat di suatu tempat di dalam berkas, bukan titik yang diidentifikasi secara unik. Kelengkungan bemper, permukaan jalan, dan interferensi silang dari transduser tetangga semuanya termasuk dalam uji penempatan.
Gambar — Ultrasonik menyebar sebagai berkas, bukan titik. Kipas disederhanakan untuk pengajaran; arah sebenarnya bergantung pada frekuensi, wadah, dan permukaan pemantul.
Apakah tidak adanya gema ultrasonik berarti ruang kosong di depan?
Permukaan yang miring dapat mengalihkan suara atau bahan penyerap dapat melemahkannya.
Tidak adanya deteksi bukan berarti tidak ada hambatan.Referensi
- Lembar fakta Sensor Ultrasonik Bosch Generasi 6 (PDF resmi Bosch)
- Sensor radar Bosch (halaman produk terkait untuk konteks tentang penempatan sensor ultrasonik)
- Cara kerja sonar jarak aman (SOMPO Direct)
- Gambaran umum Sonar Jarak Aman Cerdas (ICS) (Netz Toyota Mie)
- Hasil pengurangan kecelakaan Sonar Jarak Aman Cerdas Toyota (Toyota Newsroom)
- Halaman produk Murata MA40S4S/MA40S4R (resmi Murata)
- [MaxBotix] Halaman produk LV-MaxSonar-EZ1 (MB1010) (resmi MaxBotix)
- Penemuan sonar (Wiki Sejarah Teknik dan Teknologi)
- Paul Langevin dan asal usul deteksi kapal selam dan teknologi ultrasonik (Fisika Saat Ini)
- Saranga: Ultrasonik MilliWatt untuk Navigasi di Lingkungan dengan Visual yang Terdegradasi pada Robot Udara Seukuran Telapak Tangan (arXiv:2603.24699)
Komentar
Silakan masuk terlebih dahulu.
Belum ada data.